五度妙笔
 企业透视镜
 API商城

 数据库
美国防部支持的机器人首次在无人类协助下在太空建造结构
电话 | 010-82030532 手机 | 18501361766
微信 | tech9999 邮箱 | yw@techxcope.com
美国防部支持的机器人首次在无人类协助下在太空建造结构
远望智库开源情报中心 编译
核心要点
· ASTRA在没有宇航员协助的情况下在轨道上组装了一个桁架部分。
· 该系统使用复合材料杆、铝制接头和反光卡普顿(Kapton)薄膜。
· 该技术可用于建造更大的太空望远镜、天线和太阳能电池阵列。
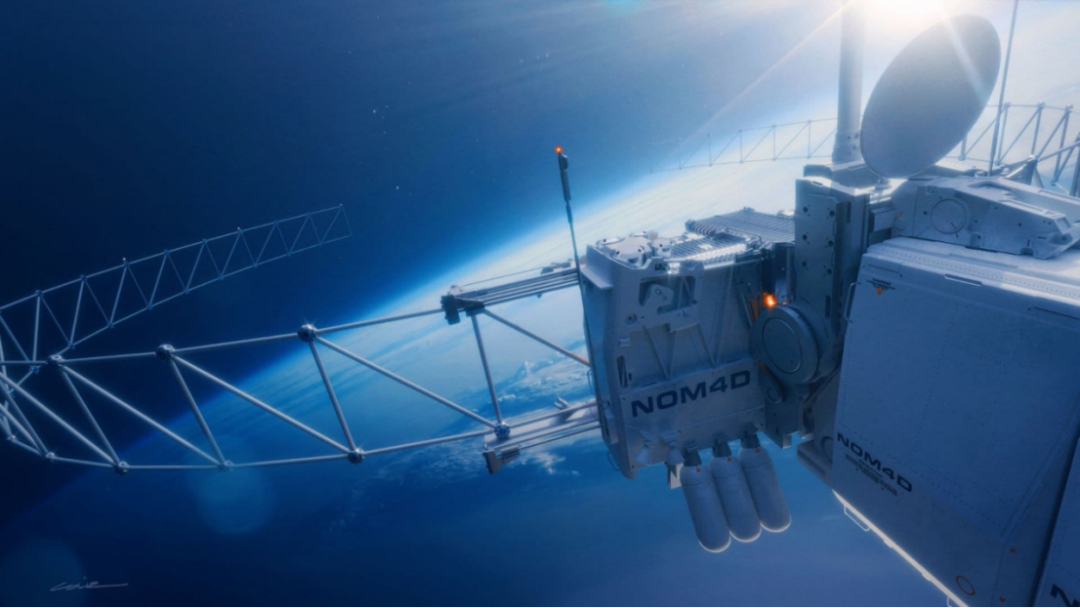
加州理工学院的研究人员开发了一种机器人系统,首次成功地在太空中无人工干预地建造了一个结构。
这种自主桁架建造器使用机器人操纵器从附近的分配器中收集结构杆和接头,并将它们组装成相同的部分。
该技术是作为国防高级研究计划局(DARPA)“新型轨道与月球制造、材料和高效设计”(NOM4D)计划的一部分而开发的。
自主轨道建造

该机器人系统能够在没有宇航员直接协助的情况下在太空中组装结构。这个自主建造器在近地轨道上建造了一个桁架结构的部分,标志着此类演示的首次实现。
这项技术被称为“自主在轨张紧反射器组装”(ASTRA),它使用机器人操纵器从机载分配器中收集结构组件,并重复组装周边桁架的部分(称为“隔舱”)。其组件包括复合纤维管、铝制接头以及由穿孔卡普顿薄膜制成的反射表面。
该系统旨在建造一个直径1.4米(4.6英尺)的反射器天线。虽然演示没有完成整个天线,但它成功地在轨道上组装了第三个桁架隔舱,确立了自主建造方法的可行性。
ASTRA在一个大约1立方米(35立方英尺)大小的有效载荷内,结合了机器人手臂、机动组件分配器、组装板以及机载计算机。
该有效载荷于2026年3月30日从范登堡太空军基地发射,搭载在Momentus公司的Vigoride 7轨道飞行器上。该飞行器在SpaceX的Transporter-16任务中携带了ASTRA等10个有效载荷。
在发射前,该系统包含了两个预先组装好的桁架隔舱以及建造额外部分所需的组件。一旦进入轨道,地面控制人员指示机载计算机释放发射约束并展开两个现有的隔舱。
然后,机器人操纵器开始组装第三个隔舱。它从附近的分配器中拾取单独的杆和接头,将它们定位在组装板上,并将它们连接起来以形成所需的结构部分。
在一个隔舱组装完成后,系统将网状的反射薄膜附着在桁架上。该设计使用两个反射电缆网,通过弹簧相互预紧。一旦准备就绪,完成的部分就会被向外推入太空,使操纵器能够重复建造序列。
ASTRA的计划配置由11个隔舱连接到反射表面组成。
该技术的一个重要特点是其轻质反射材料,由加州理工学院的研究人员和宾夕法尼亚大学的合作者共同开发。与可展开反射器中使用的传统针织金属网不同,这种穿孔薄膜需要更小的预紧力。这可以帮助工程师在保持所需反射表面的同时建造更轻的结构。
超越火箭限制
在太空中操作该系统面临着在地球实验室测试中未遇到的几个挑战。团队不得不反复调整指令,并利用航天器传输的图像排查意外问题。
通信机会每天仅限于大约七到八个窗口,每个窗口约15分钟。因此,研究人员在使用位于Pellegrino加州理工学院实验室的ASTRA飞行备件测试潜在解决方案后,才向轨道系统发送修订后的指令。
该项目代表了DARPA NOM4D计划的第三阶段。在前两个阶段,研究人员开发了组装概念并在实验室条件下演示了其操作。
该计划旨在实现建造数百米甚至数公里大小的结构。目前的太空结构受限于火箭整流罩的尺寸,要求工程师要么折叠组件以便部署,要么组装通过多次发射运送的部分。
自主轨道制造可以提供另一种方法,允许直接在太空中组装结构组件。
尽管ASTRA在演示的12月任务结束期限前未能完成其计划的反射器,但结果为改进该技术提供了一个起点。
未来的应用可能包括大型太空望远镜、射频天线、通信基础设施以及在轨道上收集能量的太阳能电池阵列。这样的结构最终可以超过使用传统航天器运输或部署的系统的尺寸。
原文链接:https://interestingengineering.com/ai-robotics/caltech-darpa-astra-robot

以下图片链接包含《世界军事热点问题研究》季刊、《全球太空动态》月刊、《远望周刊》、《俄军情周报》、《美军情周报》、《防空反导简报》、《网络空间简报》、《前沿科技动态与颠覆性技术》等期刊,请滑动或点击图片进入商城查看。


<< 滑动查看下一张图片 >>