 五度妙笔
 企业透视镜
 API商城

 数据库
海上自主水面船舶(MASS)人机协作(HMC)系统文献综述
海上自主水面船舶(MASS)
人机协作(HMC)系统文献综述

本文由英国利物浦约翰摩尔大学Jin Wang院士、Zaili Yang教授团队撰写,研究系统综述了海上自主水面船舶(MASS)中的人机协作(HMC)问题,从技术发展与角色转变的双重视角,揭示了自主化发展过程中的海员角色转变及对系统设计、培训体系与监管框架的影响。本文主要亮点如下:
将MASS技术发展与HMC纳入统一分析框架,突破既往研究将技术与人员因素割裂讨论的局限;
系统梳理了环境感知、决策控制与远程驾控三大技术领域,并从HMC视角评估对海员角色转变的影响;
揭示了海员角色从“船上决策者”向“远程监督者”与“协作决策伙伴”的发展路径;
识别了HMC中系统稳定性与可靠性、信任与透明度、角色分配与协作、技能与培训四大核心挑战;
提出了面向未来的HMC优化设计与海员培训框架,涵盖可解释AI、动态透明度、VR沉浸式界面及基于fNIRS的认知监测,建立与MASS运营需求适应的专项培训体系。
一、研究背景与贡献
随着人工智能、深度学习与物联网技术的快速发展,航运业正朝着智能化、自主化方向转型。国际海事组织(IMO)于2018年正式定义海上自主水面船舶(MASS)并建立了自主化等级(LoA)分类,将自主船舶划分为从人工操作(L1)到完全自主航行(L4)四个等级。当前,L2(船舶具备远程遥控的功能,同时有船员在船)与L3(船舶具备远程遥控功能,无船员在船)是研究与行业关注的重点。
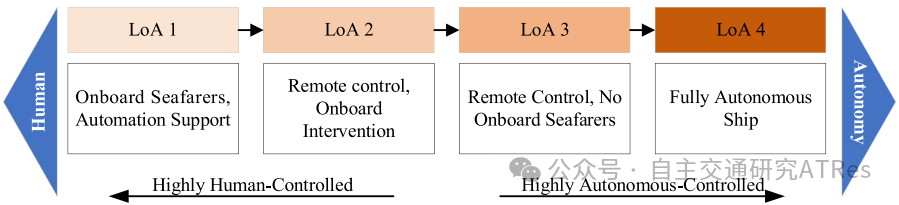
图1 MASS自主化等级
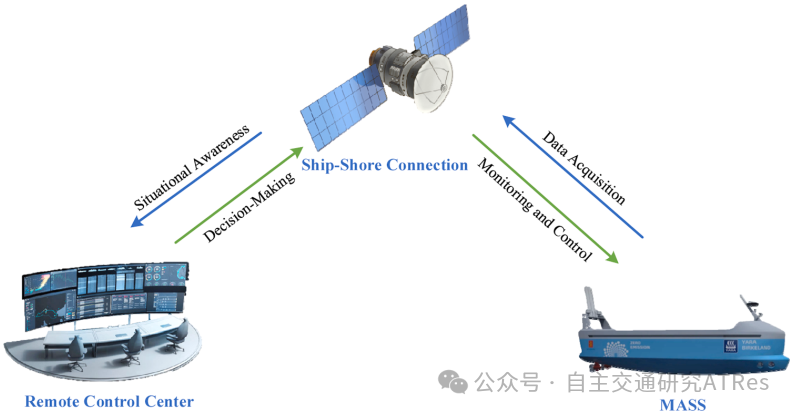
图2 MASS船岸通信架构
本研究的创新体现在三个方面:其一,将MASS技术发展与人机协作(HMC)纳入统一分析框架,将态势感知、自主控制与远程驾控等核心技术发展与其对HMC的影响联系起来;其二,分析MASS技术如何重塑海员角色,揭示海员角色从“船上决策者”向“远程监督者”与“协作决策伙伴”的发展路径;其三,指出HMC中面临的关键挑战,将其归纳为系统稳定性与可靠性、信任与透明度、角色分配与协作、技能与培训等方面。
二、研究趋势
研究采用了PRISMA 2020框架进行系统文献综述。初始检索从Web of Science获得49条记录、从Scopus获得94条记录,时间跨度为2012年至2025年2月。经过筛选与去重,最终获得81条文献用于后续分析。
发文统计显示,2018年以来发文量呈上升趋势,2022年达到18篇。这一趋势与IMO海事安全委员会在2018年第99届和100届会议上批准MASS定义、自主等级和结构化工作计划密切相关。
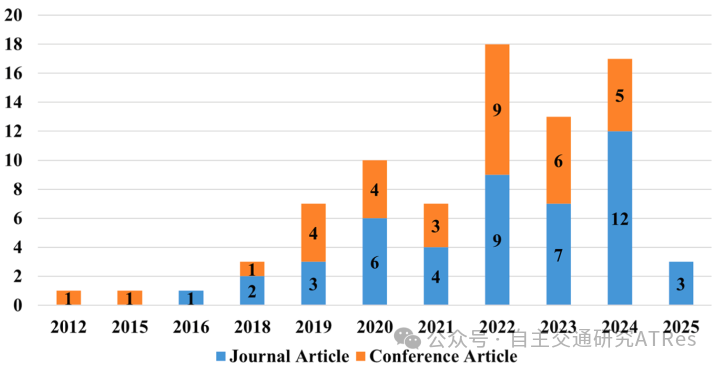
图3 相关期刊/会议文章年度发表趋势
三、HMC视角下MASS核心技术
本研究在现有MASS技术综述的基础上,引入HMC视角,系统分析了技术发展的关键技术:环境感知技术、决策控制技术,以及远程驾控技术,分别对应着海员与自主系统交互、监控及干预的主要接口。
(1)环境感知技术
MASS环境感知主要涉及多传感器数据融合、目标识别与动态环境实时感知。相关研究可分为三个方向:传感器融合方法建立了多源数据组合的基本可行性;建模与风险评估框架扩展了基本数据融合,为决策提供辅助;无人水面船的实际应用验证了传感器融合在真实任务中的可行性。
表1 环境感知技术研究概述
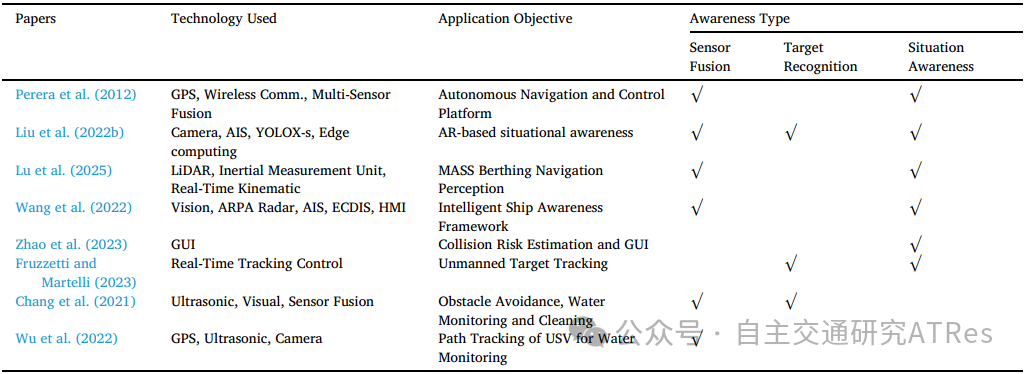
然而,从HMC视角看,虽然大多数海员认可自动化在态势感知中的潜力,但过度依赖倾向可能削弱主动态势感知能力。如何通过有效的HMC确保远程操作员保持对自主船舶航行环境的实时态势感知,仍是一项关键挑战。
(2)决策控制技术
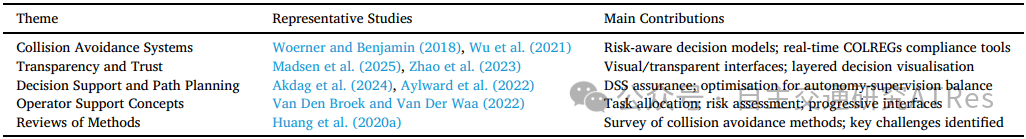
环境感知构成了自主决策与控制的基础。Wu等(2021)针对忽视人类操作经验与风险偏好的自主避碰系统局限,提出了优化的风险偏好避碰决策系统。透明度是近年研究的核心主题。Zhao等(2023)通过设计可视化界面显示碰撞场景与避让建议来提升操作员信任;Madsen等(2025)进一步探讨了透明辅助决策系统如何增强操作员信心。在辅助决策系统与路径规划方面,Brandsæter等(2020)提出了数据驱动的辅助决策功能,Akdag等(2024)探索了多目标优化与多准则决策方法。然而,挑战依然存在。Aylward等(2022)指出,尽管操作员认可自主操纵系统在增强交通态势感知方面的优势,仍对其可靠性与透明度持怀疑态度。
表2 MASS决策控制技术研究主题
(3)远程驾控技术
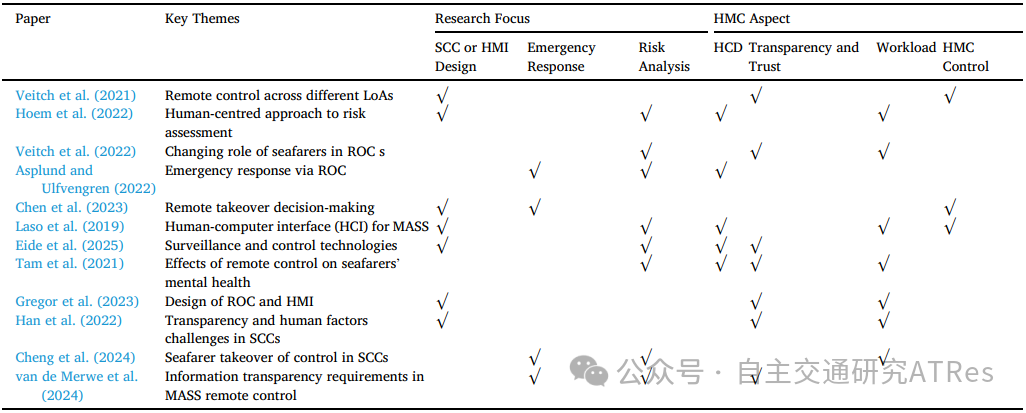
随着自主化等级提升,海员可通过岸基控制中心(SCC)远程驾控船舶。远程驾控不仅是技术控制的转移,更是信息筛选、风险评估与态势感知能力的重构。Veitch等(2021)与Hoem等(2022)强调,远程驾控是一个因自主等级而异的动态人机适应过程。当前研究同时关注了远程驾控存在的潜在负面影响。Tam等(2021)识别出认知超负荷、角色焦虑与信任削减等潜在风险。Gregor等(2023)通过实验验证了超负荷信息对态势感知与信任的负面影响。Cheng等(2024)发现反应时间、任务复杂度与预警信息是影响接管成功率的关键因素。
表3 远程驾控技术研究概述
四、MASS背景下海员角色转变
(1)从决策者到协作决策伙伴
传统船舶中,海员依靠视觉瞭望、雷达与海图等手动标绘方法独立做出航行决策。而在自主船舶中,航行决策系统实时处理环境数据并提供航行建议,海员角色逐步从信息独立分析者转向信息选择者与验证者。透明度与信任成为HMC决策的关键,但信息过载与操作员脱离决策流程可能削弱系统可靠性。
表4 协作决策伙伴相关研究主题
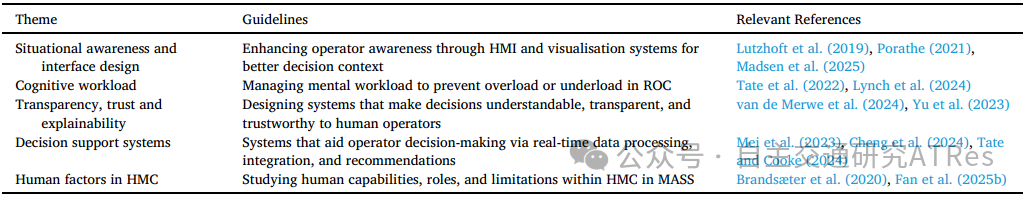
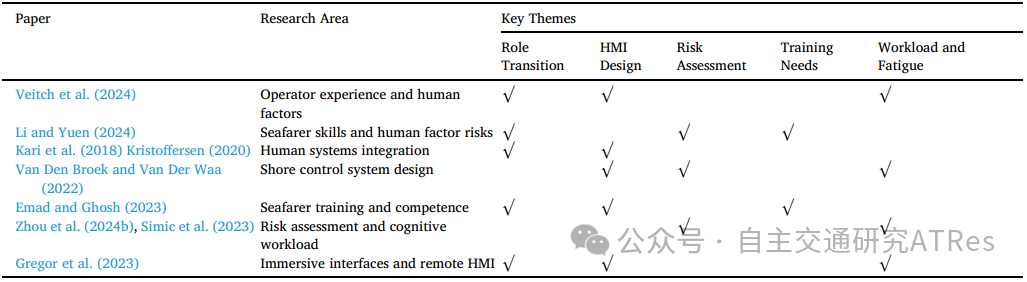
(2)从操作者到远程监督者
自动化技术正在将海员的角色从主动控制转变为“按钮操作者”,其主要职责从直接船舶操作转向系统监控。然而,在远程驾控场景下,海员传统依赖的视觉、听觉与触觉信息被屏幕可视化取代,可能导致态势感知部分信息损失。
表5 远程驾控场景下的海员角色转变
五、关键挑战
(1)系统稳定性与信任
极端天气、复杂航行环境或通信受限条件下,多源传感器性能可能下降。光学传感器在低能见度条件下极易受干扰,电磁扰动可能影响GNSS信号。AI与物联网决策的“黑箱”特性使操作员难以理解系统逻辑。例如,基于深度强化学习的避碰系统在相似环境中可能采取不同策略,但操作员难以快速理解其推理过程。
(2)HMC模式变化
缺乏清晰的HMC框架可能导致两种极端。过度依赖自动化系统,或对系统缺乏信心而过度干预。自主系统生成的数学最优解在实际执行中可能不可行,而人类决策虽更适应现实环境却易受认知偏差影响。MASS还可能在自主化等级之间动态切换,远程驾控需在有限时间内快速建立态势感知并做出准确决策。
(3)海员技能差异
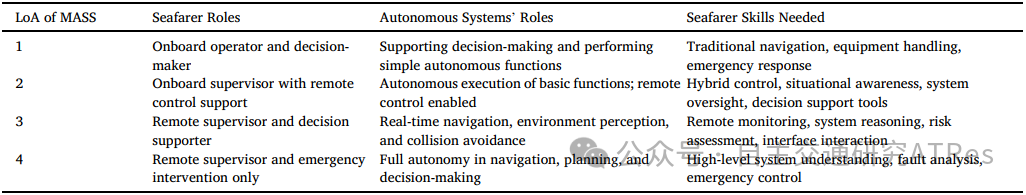
当前海事培训体系仍以传统船舶操作为主。Sharma等(2019)对82名高级船员的调查发现,STCW虽提供了基准,但需纳入远程监督与AI监管等MASS特定技能。Emad与Ghosh(2023)分析了未来操作员必备技能,包括数字技能、AI监管、远程驾控与应急管理。Mestrovic等(2024)对81项研究的系统综述进一步证实了普遍存在的技能差距。
表6 不同MASS等级自主系统角色与海员技能需求
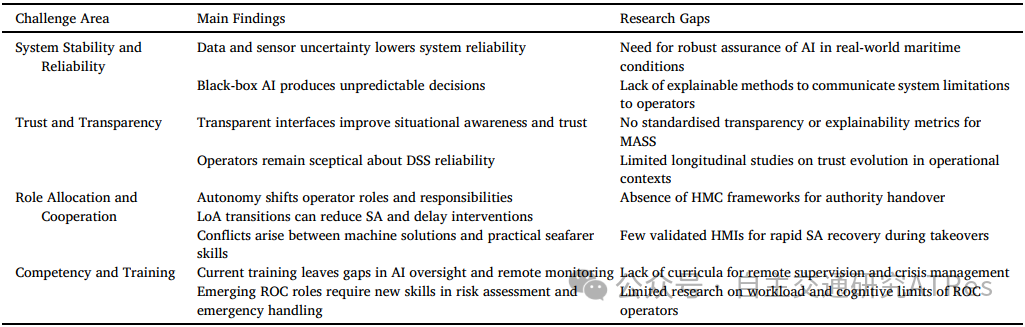
基于上述分析,当前HMC面临的核心挑战可归纳为四大领域:系统稳定性与可靠性、信任与透明度、角色分配与协作、技能与培训。
表7 HMC面临的核心挑战
六、未来研究方向
(1)优化HMC设计
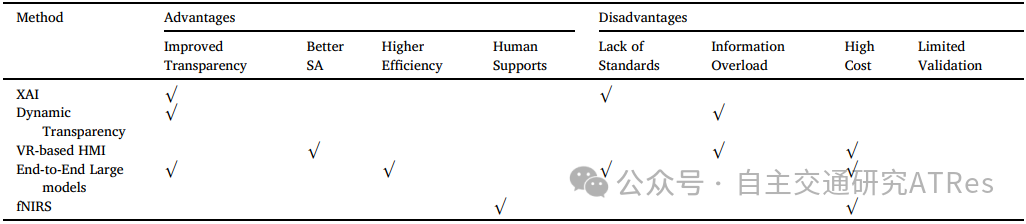
引入可解释AI增强自主系统决策的可解释性,降低AI黑箱特性带来的认知负担。建立动态透明度机制,根据操作员需求实时调整信息显示。明确界定人与系统的权责边界,制定系统化的权限分配指南。将VR技术与传感器数据融合开发沉浸式远程态势感知系统。利用fNIRS等技术监测操作员认知状态,为人机界面优化提供客观依据。
表8 HMC设计方法对比
(2)设计有效的海员培训体系
建立与MASS运营需求适应的专项培训体系,涵盖自主系统监控、多源数据分析、远程驾控与智能船舶管理等模块。针对不同自主等级设计差异化培训内容:L1强化辅助决策系统使用,L2侧重混合操作训练,L3注重沉浸式模拟与危机演练,L4强调船队监管与管理能力。
七、总结
随着MASS L2与L3等级自主船舶技术的加速发展,学术界对自主船舶运营中的风险、挑战与人为因素日益关注。本文从HMC视角审视了MASS三大核心技术:环境感知、决策控制与远程监控。这些技术虽显著增强了自主系统功能,却在系统透明度、操作员认知与自动化信任等方面带来了新挑战。
本综述的核心发现是操作员正从船上决策者向远程监督者与协作决策伙伴转变。这一转变要求重新思考交互模式、操作流程及未来海员的技能框架,亟需建立以人为本的培训体系。
MASS大规模示范仍受自主决策透明度与稳定性不足、成熟灵活的人机协作框架缺失、海员技能差异持续扩大的约束。未来研究应优先发展可解释AI,优化人机界面与合作模式,并建立面向MASS的专项培训认证体系。船舶自主化的未来不在于取代人,而在于实现人机协同共生,确保船舶航行安全。
Jiale Xiang, Eddie Blanco-Davis, Xuri Xin, Huanhuan Li, Nabile Hifi, Jin Wang, Zaili Yang,A systematic literature review of Human-Machine Cooperation in Maritime Autonomous Surface Ships,Autonomous Transportation Research,Volume 1, Issue 1,2025,Pages 24-43,ISSN 3050-8622,https://doi.org/10.1016/j.atres.2025.10.001.
(https://www.sciencedirect.com/science/article/pii/S3050862225000066)
来源:自主交通研究ATRes
智能新能源船舶技术创新产业联盟秘书处
编辑整理