
 五度妙笔
 企业透视镜
 API商城

 数据库
海洋论坛▏单光子激光测深雷达发展现状、关键技术及趋势展望

一、引言
激光测深雷达作为海洋遥感领域的重要分支,历经六十余年发展,已从早期实验室原理验证阶段迈向实际业务化应用阶段,为全球海岸带与浅海地形测绘提供了革命性技术手段。根据探测体制不同,该技术可分为线性体制与单光子体制两类。
线性体制,即探测器在其线性动态范围内的输出信号与入射光功率呈线性,通过测量回波信号强度波形反演水深,技术较成熟,已在CZMIL、Hawkeye等商业化系统和GEDI、GLAS等星载系统中得到广泛应用。然而,该体制需依赖高能量激光脉冲以保障信噪比,导致系统体积、质量和功耗(SWaP)较大,在一定程度上限制了其搭载平台的选择性与作业的灵活性。
单光子体制是近年来快速兴起的前沿技术,其核心在于利用单光子探测器及时间相关单光子计数(TCSPC)技术,基于光子飞行时间点云统计重建远距离目标三维形貌,为远距离海洋测深与高分辨率水下地形测绘提供了颠覆性解决方案。这种“量子化”的探测机制使其具备超高灵敏度,仅需微焦量级脉冲能量即可工作,极大地降低了系统功耗;同时,其高重频特性支持产生极高的点云密度,有利于复杂地形的精细刻画。2018年,NASA成功发射了冰、云与陆地高程卫星2号(ICESat-2),搭载的先进地形激光高度计系统(ATLAS)验证了星载光子计数激光雷达在海洋测深方面的巨大潜力。
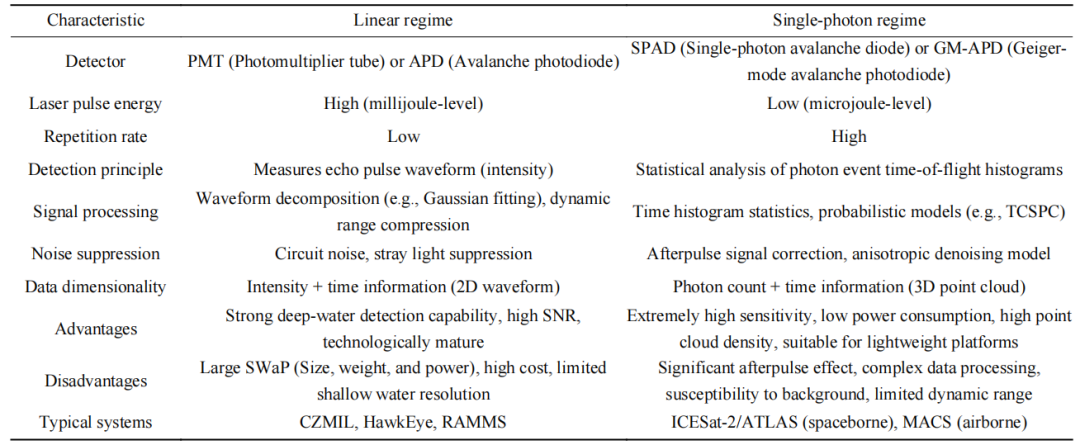
与成熟的线性体制相比,单光子体制在技术原理上存在根本差异,二者呈现出显著的互补特性。线性体制凭借其高单脉冲能量,在I类水体中能实现更大的探测深度(通常>40m),且数据信噪比高,处理算法相对成熟。而单光子体制的探测灵敏度极高,在浅水、浑浊水域(Ⅱ类及以上水体)以及需要高密度采样或搭载于低功耗平台(如无人机、小卫星)的应用场景中展现出独特优势。然而,单光子探测技术也面临诸多挑战:太阳背景光易导致探测器饱和或产生大量噪声;海面泡沫、波浪等引起的瞬时强反射可能使探测器进入“死时间”(DeadTime);此外,海量单光子事件数据对实时处理算法也提出了很高的要求。表1给出了线性体制与单光子体制技术特性的区别。
表1 线性体制与单光子体制技术特性的区别
鉴于线性体制与单光子体制的互补性,将两种技术融于一体的双模一体化系统被认为是未来激光测深技术发展的重要趋势。通过共享光学平台与控制系统,并设计智能化的数据融合算法,这种系统能够根据实际的水体光学性质、探测深度需求和平台动力条件,自适应地选择或同步使用最优的探测模式,从而实现从近岸浑浊浅水到开阔清澈深水的全水域、高精度、高效率无缝测绘,有望解决单一体制无法应对复杂多变海洋环境的根本性难题。
文中旨在系统综述单光子激光测深雷达的原理与组成、发展现状与关键技术,并重点围绕其与线性体制的性能差异进行对比分析。最后,将探讨线性-光子双模融合技术的优势、实现路径与发展前景,以期为未来海洋激光遥感技术的创新突破提供参考。
二、单光子测深技术原理与系统构成
单光子激光测深雷达的技术核心在于其颠覆性的探测机制——从传统线性体制对宏观回波波形的能量积分测量,转向对单个光子到达时间的精确统计。这一根本性转变决定了其在系统架构、工作模式及数据处理等方面与线性体制的显著差异。
⒈单光子测深原理
单光子激光测深的核心原理,是基于单光子级量子探测与回波光子到达时间泊松统计,通过捕捉激光与海面、海底相互作用后的微弱单光子回波,结合统计建模反演水下深度,与传统线性体制的回波波形能量积分测距形成本质差异,其核心流程为单光子探测-时间统计-深度反演的闭环过程。
单光子测深的信号探测依托单光子雪崩二极管(SPAD)和光电倍增管(PMT)实现。SPAD工作于盖革模式,单个入射光子激发的载流子会引发雪崩倍增效应,形成可识别的电脉冲,经淬灭电路恢复探测状态,其死时间是限制光子计数率的关键参数;PMT则基于光电效应与多级二次电子倍增,将单光子信号放大为可采集的宏观电脉冲,倍增极的电子复合与电位恢复过程同样会产生死时间,影响光子采集效率。两类探测器均实现了水体弱回波场景下单个光子的精准捕捉,为后续测深提供核心信号源。
激光在水体中的传输、散射及探测过程存在固有随机性,回波光子的到达时间服从泊松统计分布,即在一定时间窗口内,探测到k个光子的概率P(k)由下式给出:
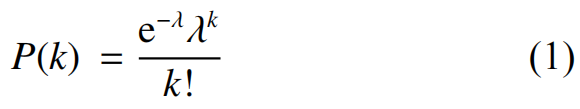
式中:λ为窗口内平均探测光子数,在测深场景下表现为时变函数λ(t),其变化由激光脉冲波形、水体光学特性及海面散射特性、海底目标反射特性共同决定,直接反映回波光子的时间到达规律。通过累积大量激光脉冲的单光子探测数据,可构建光子到达时间点云图,如图1所示,点云的特征峰值分别对应海面、海底回波光子的集中到达时刻。结合激光发射与光子到达的时间差,利用光的传播规律,即可反演得到海面高度与海底深度;水体散射形成的背景噪声光子,可通过统计特征分析滤除。这种基于统计的探测方式,使系统在低激光平均功率下,通过光子累积效应实现高信噪比测深,也是其适配浅水、浑浊水体等弱回波测深场景的核心优势。
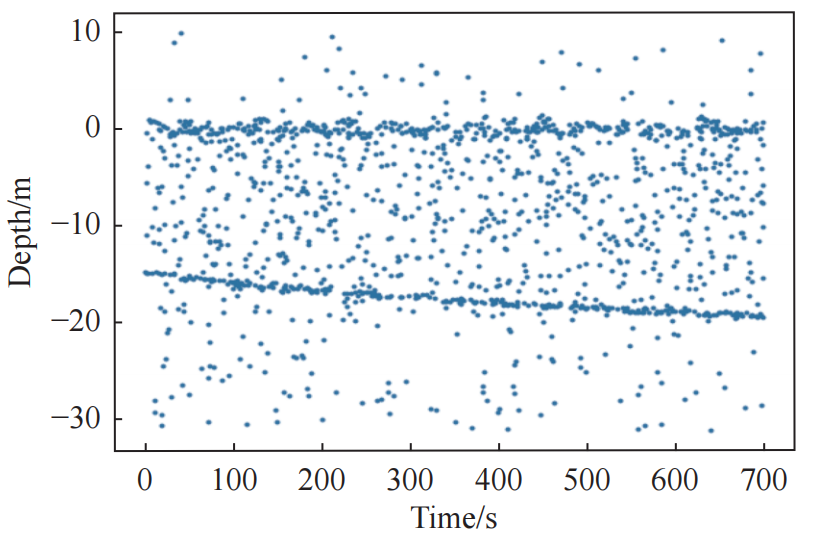
图1 单光子测深点云图
⒉系统组成
单光子测深雷达的系统架构围绕高灵敏度探测这一核心目标构建,其主要由激光发射、信号接收和数据采集三大模块组成。
与线性体制追求高单脉冲能量截然不同,单光子体制的典型特征是低脉冲能量和高重复频率。常采用波长在532nm等蓝绿波段的微型化固体激光器或光纤激光器,其输出特性正好匹配探测器的动态范围和工作模式。这种“高重频、低能量”的工作模式,既能避免饱和,又能通过快速累积获得高统计精度的光子事件点云图。
单光子体制激光测深雷达光学接收系统的核心是单光子探测器。与线性体制中常用的探测器不同,单光子探测器对光信号输出为电脉冲响应,即光子事件,通过单次激光脉冲探测结合系统扫描运动,可快速形成二维点云雏形,极大地提高了数据采集效率。这一技术已在星载光子计数激光雷达系统中得到成功验证。接收光学系统通常采用大口径望远镜以收集尽可能多的信号光子,并配合窄带滤光片(带宽约为0.1nm量级)最大限度地抑制太阳背景光噪声。
TCSPC模块主要是通过时间-数字转换器(TDC)为每个光子事件打上时间戳,结合POS数据经过数据处理,形成原始光子点云。与线性体制的模拟波形记录相比,TCSPC仅存储离散光子事件,显著降低数据量。
⒊信号模型与测深反演
单光子测深的信号模型描述了从激光发射到光子事件点云图形成的全过程。接收到的总光子事件率λtotal(t)可建模为信号与噪声的叠加:
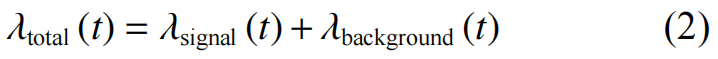
式中:λsignal(t)为时变信号光子率,其波形近似于发射激光脉冲形状与水体散射、目标反射等效应的卷积;λbackground为基本恒定的背景噪声光子率,主要来源于太阳散射光。
水深反演的本质是从包含噪声的光子事件点云图中,精确识别出对应于海面和海底的光子事件聚集区。水深计算如下:
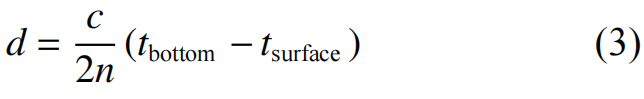
式中:c为真空中光速;n为海水折射率;tsurface和tbottom分别为海面和海底光子簇中心对应的时间延迟。与线性体制通过波形甄别和阈值判断不同,单光子体制的水深反演侧重于光子点云的密度聚类分析和统计估计理论的应用,以从稀疏、离散的光子事件中稳健的提取目标距离信息。这种处理方式对低信噪比条件下的弱信号探测尤为有效。
三、单光子测深雷达发展现状
单光子测深技术能够充分利用激光回波的光子能量,并通过增加重频实现高效测量,大大降低系统的体积、重量及功耗,二十多年来得到快速发展并逐步实现了工程化应用。
⒈国外发展现状
光子计数技术最初服务于航天器激光测距任务,通过532nm波段激光与光子计数光电倍增管(PMT)的组合方案,解决了低光子通量回波信号的测距难题,其探测距离可达千km级,脉冲重复频率提升至kHz级。基于该技术突破,国际学界逐步将其拓展至海洋测深领域。
1998年,美国NASA启动了仪器孵化器计划(IPP)以解决线性体制激光雷达在空间遥感领域的应用性能提升难题。在该计划支持下,DEGNAN团队于2001年开发了首台机载光子计数激光雷达验证系统Microaltimeter。该系统采用重频3.8kHz单脉冲微焦量级的532nm激光,通过140mm口径的接收系统和滨松R5900 U PMT探测器,在3.4km航高下成功实现了浅水区域的测深能力验证,如图2所示,标志着单光子计数技术正式应用于水深测量领域。
随后,在IPP的支持下,YU A W等研制出斜坡成像多偏振光子计数雷达(SIMPL)。其发散机采用1064nm波长的被动调Q微芯片激光器,重频11kHz,单脉冲能量6μJ,通过倍频实现532nm激光输出,并通过分束器实现双波长各四波束输出,激光发散角130μrad。
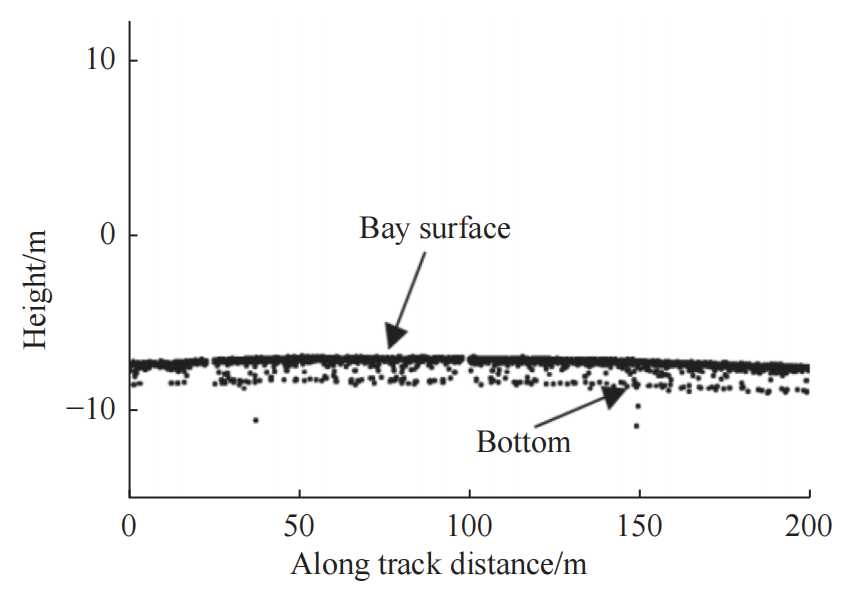
图2 3.4km航高浅水测深结果
接收系统采用口径20cm望远镜,视场角233μrad,单次脉冲测距分辨率与精度均<10cm。并从2008年开始,在数年时间内搭载不同飞机平台开展了飞行试验,获取了格陵兰冰盖、北极海冰等区域大量科学数据,如图3所示,为NASA的ICESat-2任务提供了技术与数据支撑。
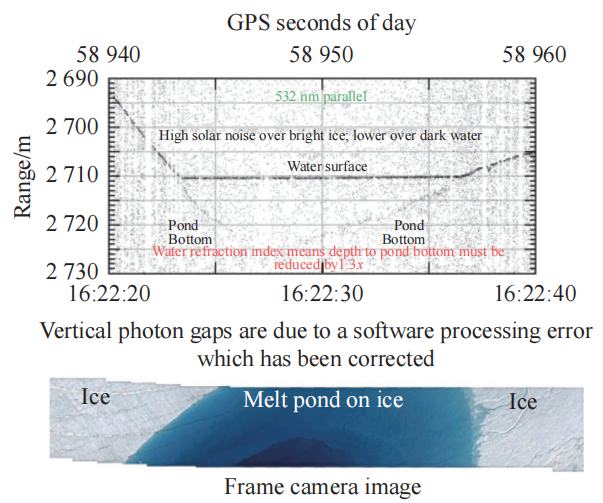
图3 SIMPL获取的地形数据
2007年,Sigma Space公司的DEGNAN等人在第一代原型机基础上,研制了可适用于轻型飞行平台的第二代多波束光子计数激光雷达Leafcutter,如图4所示,系统总重33kg。该系统通过衍射光学元件分束形成10×10点阵激光,激光重频为22kHz,单脉冲能量6μJ,采样间隔15cm,采用双光楔扫描,具备多种扫描模式。在冰川融水区域实现了15m的水深测量,在浑浊水域也能达到4m的测深能力。
2011年,美国佛罗里达大学研制出了低功耗无人机载光子计数测深雷达系统(CATS)。该系统采用532nm波长激光器,重频8kHz,单脉冲能量3.5μJ,通过分束实现10×10的激光阵列进行扫描,飞行高度600m时采样间隔20cm。在佛罗里达地区圣奥古斯丁水道码头上空的飞行测试数据表明,该系统测深能力达到2.5m,如图5所示。在淡水和盐水区域得到的平均水深误差分别为0.17m和0.21m。
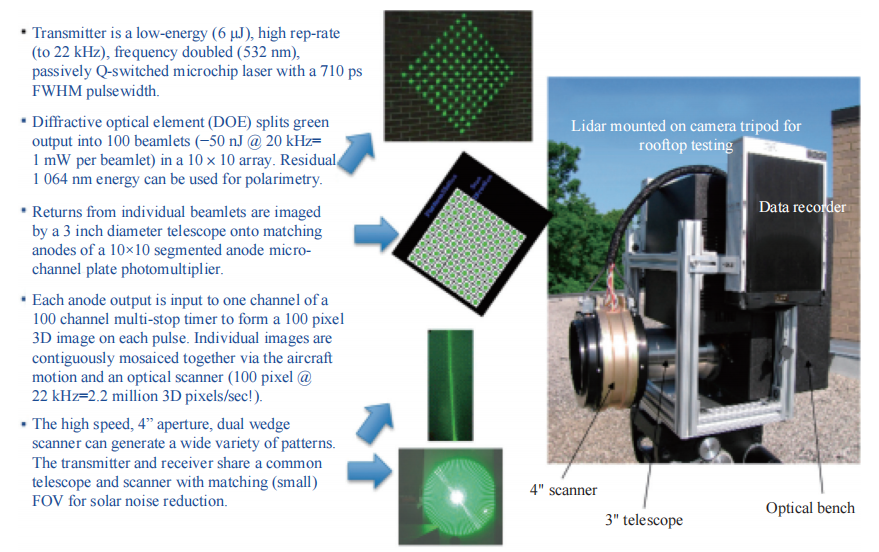
图4 多波束单光子激光雷达Leafecutter
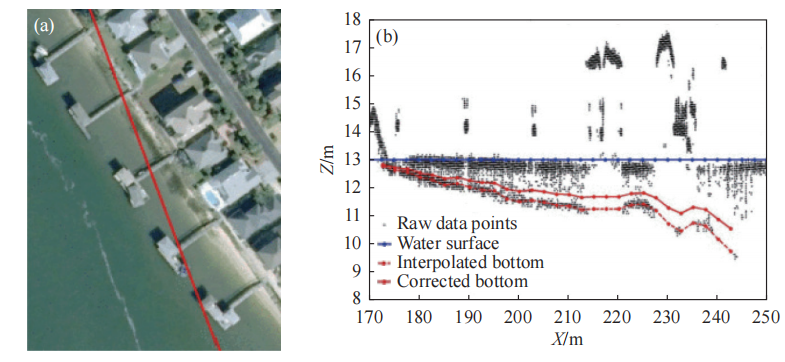
图5 CATS获取的码头水道数据
2012年,为了分析ICESat-2卫星光子计数方案的可行性,NASA支持Sigma Space公司研制了机载多波束测高实验激光雷达(MABEL)系统,采用1064nm和532nm的双波长工作模式,激光重频5~20kHz,单波束激光能量5~7μJ,脉宽2ns。在基威诺湾区域的飞行试验结果表明,MABEL的可靠探测深度达8m,如图6所示,均方根差为0.7m。
2013—2016年,Sigma Space公司自筹资金开发了高分辨率量子激光雷达系统(HRQLS-1)及其升级版HRQLS-2。两套系统继承了Leafecutter的设计理念,即同样采用10×10阵列532nm激光光束和PMT探测器,但地面像素采样间隔增加至50cm。HRQLS-1的主要技术目标是通过更高的航速和更宽的乂幅,更快的绘制更大区域,同时允许实验者根据需求调整测量点密度。HRQLS-1系统在2.3km航高和180knots航速下,实现了13.5m的水深测量,如图7所示。
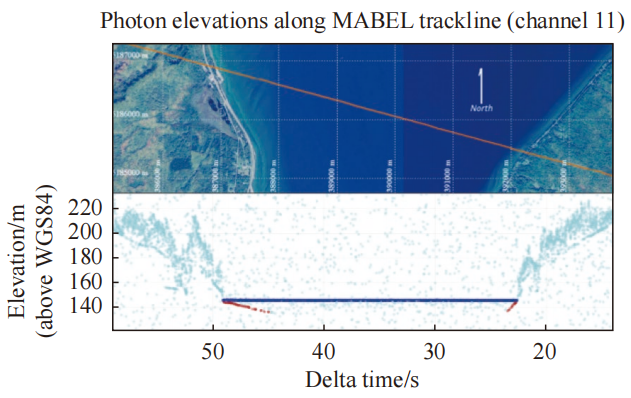
图6 MABEL获取的基威诺湾地形数据
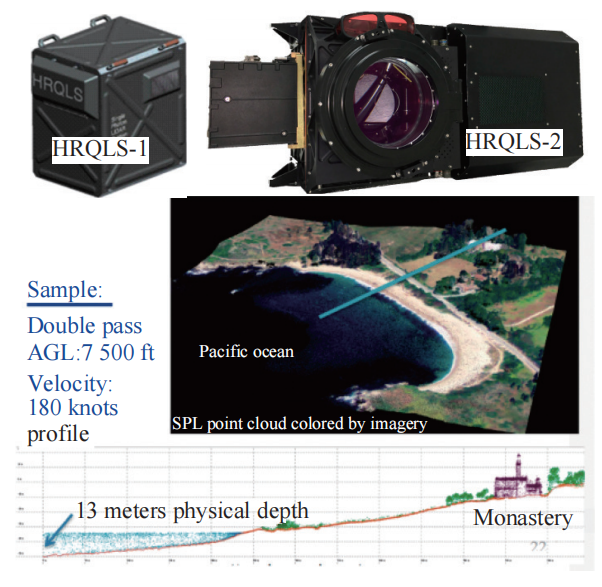
图7 HRQLS-1/2及试验获取的三维点云图
2017年,Lecia公司基于Leafecutter百波束单光子设计理念,研制并发布了商业测绘产品Lecia SPL100,如图8所示。该系统针对高效获取大范围地形数据进行了优化,同时凭借532nm激光和高探测器灵敏度,结合可选离轴角度(10°、15°、20°或30°)的帕尔默扫描机制,也适用于浅水区水深测绘。
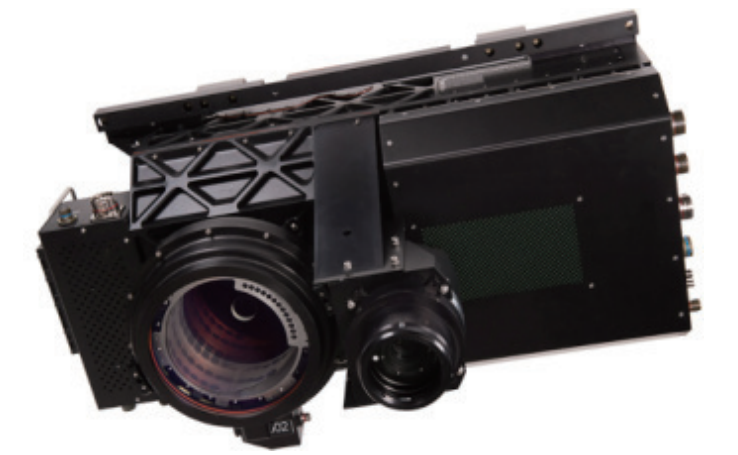
图8 Lecia SPL100系统
2017年,Lecia公司基于Leafecutter百波束单光子设计理念,研制并发布了商业测绘产品Lecia SPL100,如图8所示。该系统针对高效获取大范围地形数据进行了优化,同时凭借532nm激光和高探测器灵敏度,结合可选离轴角度(10°、15°、20°或30°)的帕尔默扫描机制,可实现浅水区水深测绘。
2018年,NASA成功发射了ICESat-2卫星,用于测量冰盖、冰川海拔变化,及测量森林高度。搭载的ATLAS载荷首次采用微脉冲多波束光子计数激光雷达技术,为近岸水深测绘提供了一个强有力的天基遥感平台。发射系统采用532nm波长激光器,重频10kHz,脉冲宽度1ns,脉冲能量0.04~0.17nJ。采用衍射光学元件将激光分为6个波束,分别采用4×4 PMT与2×2 PMT阵列探测器接收,其水深探测能力可达38m,RMSE为0.43~0.60m,圣托马斯机场试验数据如图9所示。
2021年,Teledyne Optech与Teledyne Caris公司联合发布了新一代水深激光雷达CZMIL SuperNova,系统采用单光子与线性两种体制三个通道,其中C1通道(30kHz)用于深水、浊水弱信号环境(单光子模式,Ⅰ类水体测深达75m),C2通道(210kHz)用于浅水高反射目标精确测量(线性),C3通道(1064nm)负责地形测绘。凭借双模式设计,该系统可适用于近岸浅水到远海深水的全范围水下地形测绘,同时支持高分辨率地形、水下成像。
相比上一代产品,CZMIL SuperNova在多个方面取得显著进步:通过改进激光器使清澈深水与浑浊浅水测深能力得到提升,点密度提升两倍;具备市场上最快的光子数字化器(25亿次采样/s),可实现更精确的深度测量与出色的目标探测能力;采用SmartSpacing技术以实现更均匀的点分布;具有标准、深水、浅水和地形四种工作模式,可根据应用需求优化激光回波能量至所有探测通道;通过部署基于长短期记忆(LSTM)的循环神经网络(RNN)架构,将评估准确率提升至95%以上,并将手动校正时间减少了多达40%;新开发的三维卷积神经网络(CNN)架构的目标源数据集噪声识别准确率超过95%。
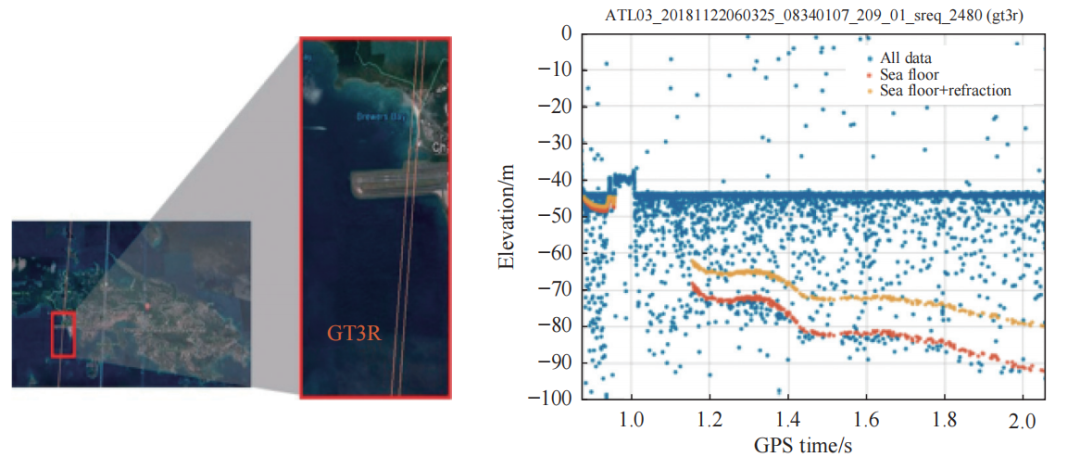
图9 圣托马斯机场回波光子轮廓
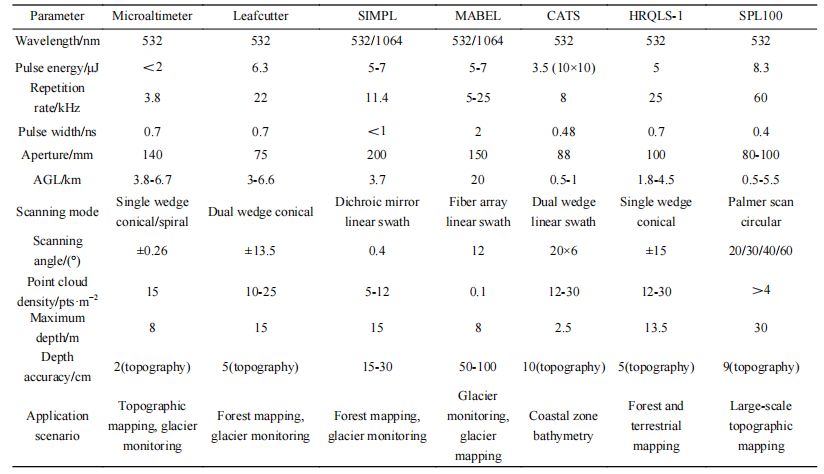
表2给出了国外主要的单光子激光测深雷达系统参数。可以看出,单光子激光测深技术正朝着双波长兼容、低能量高重频窄脉宽、扫描机制优化等方向演进,点云密度、覆盖范围、测量深度和测量等数据质量不断提升,应用场景从地形、冰川测绘向森林监测、海岸带与深水测量等水陆多元一体化方向发展。
表2 国外主要单光子激光雷达参数及应用
⒉国内发展现状
国内在单光子激光测深领域的研究起步相对较晚,目前的研究大多停留在理论验证和原理样机的实验验证阶段。
2018年,张河辉等研制了一套光子计数激光雷达水深探测系统,发射系统激光波长为532nm,重频为10kHz,脉宽为400ps,脉冲能量为0.5μJ,接收系统口径为20mm,视场角为0.7mrad。该系统理论极限测深能力为3.7m,在外场实地试验中,对于透明盘深度为1.2m的浑浊水体,其探测深度达到2m。
2020年,CHEN等研制了光子计数激光测深系统,采用光纤激光器输出重频500kHz的532nm激光,脉宽为450ps,带宽为0.04nm,脉冲能量约2μJ,接收系统口径为50mm,视场角约1mrad。在浙江千岛湖开展了船载试验,实现了3.1m水深测量(约2Sec)。
2025年,北京空间机电研究所开发了无人机载激光测深雷达UAL-04,聚焦极限探测能力验证,采用大能量高重频低发散激光器,波长532nm,重频1kHz,脉冲能量2mJ,具备线性与光子双模式融合测深能力(单光子模式下Ⅰ类水体测深达40m),系统总重为45kg。
关键技术层面,国内研究者聚焦噪声抑制与误差补偿取得系列突破:通过光谱、空间、时间协同滤波技术提升白天作业信噪比,结合偏振滤波抑制海面强反射干扰;针对前向散射误差,提出蒙特卡洛模拟还原光子传输轨迹、双波长协同反演等补偿方案,在浊度20NTU水体中误差降低60%以上;优化激光阵列与SPAD阵列适配性,通过脉冲编码调制和视场角匹配从源头减少散射干扰。
数据处理层面,开展了多维度算法研究:开发高斯混合模型、贝叶斯推断等去噪算法,低信噪比下噪声抑制率达85%;提出自适应空间密度滤波、深度自适应波形分解技术,提升ICESat-2数据海底信号提取精度;将CNN-LSTM、Transformer等深度学习模型应用于水深反演,近岸浑浊水域测深RMSE<0.6m,适配复杂水体环境。
当前单光子激光测深雷达虽已实现远探测距离、高测点密度及亚纳秒级时间分辨率,满足IHO测深精度标准,但面向业务化应用仍存明显瓶颈:高探测灵敏度使其易受白天太阳背景光与水体散射干扰,严重影响应用效果;海量噪点大幅增加后期处理工作量,且系统动态范围不足,大跨度复杂噪声信息易造成回波饱和,加剧数据解析难度;时间测量虽达高精度指标,但噪声干扰易间接影响时序稳定性;激光阵列与光子计数阵列的适配仍有短板,浑浊水体中强散射易引发信号饱和,严重限制系统水体适应性,制约其规模化应用。
四、单光子测深关键技术
单光子激光测深雷达的技术发展,始终围绕着其核心挑战——如何在巨量的背景噪声光子中有效提取微弱的信号光子,并精确计算其飞行时间。因此,其关键技术主要包括噪声抑制、时间测量、数据处理和系统集成等方面。
⒈噪声抑制与系统误差补偿技术
单光子测深的精度提升需同时解决背景噪声干扰与系统固有误差两大核心问题。前者通过多维度滤波技术屏蔽无效信号,后者聚焦水体传输、硬件特性等导致的系统性偏差,其中水体前向散射是制约测深精度的关键因素之一。
⑴噪声抑制技术
背景光噪声,尤其是白天的太阳散射光,是单光子测深面临的首要挑战。研究人员发展了一套多维度、协同式的噪声过滤策略。
①光谱滤波。在接收光路中放置窄带干涉滤光片,其中心波长与激光发射波长精确匹配,可有效阻挡带外背景光。这是最基础且高效的噪声抑制手段。
②空间滤波。通过精确控制接收视场角,使其与激光发射的瞬时视场角尽可能重合,从而大幅减少视场外背景光的进入。此外,利用SPAD阵列的空间信息,可对信号微弱的边缘像素进行选择性读取或关闭,进一步降低噪声。
③时间滤波。根据激光脉冲发射时间和预期的回波时间,为SPAD探测器设置一个极窄的“时间门”,仅在此时间窗口内开启探测器,从而屏蔽掉绝大部分时间门外的背景噪声光子。主动门控技术是提升白天作业信噪比的关键。
④偏振滤波。利用激光束的特定偏振态以及海面、海底反射后偏振态的改变,在接收端放置检偏器,可有效抑制海面镜面反射等特定方向的强干扰噪声。
除了上述硬件滤波手段,基于统计特征的软件算法也成为抑制噪声的强大工具。利用信号与背景噪声光子的统计特性差异,可采用最大似然估计、贝叶斯推断等算法,从混合光子事件点云图中最优的估计出信号波形,从而实现深度层面的噪声分离。
⑵系统误差补偿技术
①前向散射误差成因分析
水体前向散射是激光在水体中传输时,光子与水分子、悬浮颗粒物发生弹性散射后,沿原传播方向或小角度(通常<10°)持续传输的物理现象,其核心影响机制为信号传输路径偏移:
理想状态下,激光光子沿直线传播至海底并反射,飞行时间与直线距离满足:
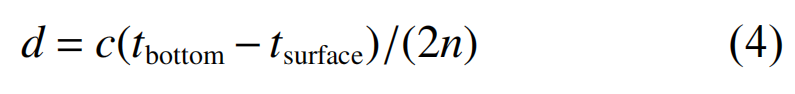
实际传输中,前向散射导致部分信号光子的传输路径呈“类锯齿状”弯曲,实际飞行距离L=L0+ΔL(L0为直线距离,ΔL为散射路径增量),而算法仍按直线距离反演水深,最终产生正向系统误差Δd≈ΔL·cosθ/2(θ为散射方向与理想直线路径之间夹角的平均值)。
误差强度与水体光学特性直接相关:当水体浊度NTU>10时,悬浮颗粒浓度升高导致前向散射系数β(θ)呈指数增长,ΔL可达直线距离的5%~15%,对应水深误差达0.5~3m(水深20m时)。
②前向散射误差补偿技术
现有补偿技术围绕路径偏移定量建模、多维度信息融合两大方向展开,结合工程化应用形成四类核心方案:
a.基于水体光学参数的模型修正法。通过同步测量水体固有光学参数(前向散射系数β、衰减系数α),建立散射路径增量与光学参数的定量关系ΔL=ƒ(α,β,d),并代入水深反演公式进行修正。例如,利用现场实测的β(θ)构建角度依赖型散射模型,通过蒙特卡洛模拟还原光子传输轨迹,对时间戳数据进行校正,可大幅降低浑浊水体中的前向散射误差。
b.多波长协同反演技术。利用不同波长激光的前向散射特性差异,通过双波长激光雷达同步探测,基于两种波长的测深结果差值,反演前向散射强度并实现误差补偿。
c.机器学习自适应补偿算法。基于深度学习模型,以水体浊度、激光回波波形特征、光子点云密度等为输入,前向散射误差为输出,构建端到端的误差预测模型。该方法无需依赖复杂的光学参数测量,通过大量实测数据训练后,可自适应不同水体环境的误差补偿。
d.硬件优化辅助策略。在激光发射端选择低散射敏感性波长,或采用脉冲编码调制技术增强信号辨识度;在接收端优化光学系统的视场角匹配度,减少散射光子的非目标路径传输,从源头降低前向散射的影响。
⒉高精度时间测量技术
单光子测深的精度基石是高精度时间测量能力,主要依赖于TCSPC技术。TCSPC模块的核心是一个高精度、高稳定性的时间-数字转换器,它能为每一个探测到的光子事件标记一个精确的到达时间戳。为实现系统级的高精度,还需攻克以下技术:
⑴时间walk效应校正。由于光子触发SPAD的雪崩过程存在微小的时序波动,不同强度或不同位置的脉冲会导致时间戳出现系统性偏差(即“time walk”)。通过幅度-时间补偿电路或数字后处理算法,可将此误差控制在皮秒量级。
⑵系统同步与时钟分发。系统需要一个极其稳定的主时钟来同步激光发射与TCSPC计时。任何时钟抖动或同步误差都会直接转化为测距误差。采用锁相环技术和低抖动时钟分发网络是保证系统时间基准稳定性的关键。
⒊数据处理算法
单光子雷达产生的原始数据是海量的稀疏光子事件点云,从中稳健的提取水面和海底信号是核心难题。数据处理算法经历了从传统聚类到智能学习的演进。
⑴光子点云聚类算法。这是最核心的信号提取步骤。由于信号光子会在海面、海底的真实距离处形成光子簇聚集,而噪声光子则随机分布。密度聚类算法因其能有效发现任意形状的簇且无需预先知道簇的数量,成为主流的解决方案。它通过定义邻域范围和最小点数,能从噪声背景中识别出信号簇。
⑵波形反演与分解算法。对于重叠严重或信噪比极低的波形,可采用理查德森-露西(Richardson-Lucy)等反卷积算法,结合系统仪器响应函数,从观测到的光子点云图中反演出更接近真实的激光脉冲回波信号,从而提高距离分辨精度。
⑶深度学习算法。近年来,卷积神经网络和Transformer等深度学习模型被用于端到端的信号识别与水深提取。这些模型能够自动学习噪声和信号的复杂特征,直接从原始或轻微预处理的光子点云数据中输出水面和海底位置,甚至在信噪比极低的情况下也能表现出优于传统算法的鲁棒性和精度。
⒋系统集成与平台适配
技术的突破最终体现在系统性能的提升和工程化的成功应用。
探测器从单点发展到阵列是提升效率的关键。阵列化允许同时测量多个像素,结合推扫或扫描机制,可实现高效率、高分辨率的宽幅测绘。较高像素规模的探测器阵列正成为先进激光雷达系统的关键发展方向之一,目前已具备实际应用潜力。
系统小型化与轻量化对推广应用也至关重要。得益于低功耗激光器和专用集成电路(ASIC)技术的发展,TCSPC模块和读出电路得以高度集成,使系统体积、重量和功耗大幅下降,从而成功适配于无人机(UAV)等轻小型平台,开启了机动灵活的精细化海洋测绘新模式。NASA的ICESat-2/ATL AS系统是全球首个业务化运行的光子计数激光雷达,虽主要针对冰层和植被,但其成功在轨运行无可辩驳的证明了光子计数技术在严峻空间环境下的可靠性和超高灵敏度,为未来星载海洋测深指明了方向。
五、单光子与线性体制的性能对比
线性体制与单光子体制激光测深雷达在技术原理上的根本差异,直接导致二者在探测能力、测量精度与效率、系统复杂度及适用场景上各具特色,形成显著的互补格局。下面将从多个维度对两种体制进行系统性对比分析,以明晰其各自的优势与局限性。
⒈探测能力对比
探测能力是衡量激光测深雷达性能的核心指标,主要体现在最大探测深度和对不同水体的适应性上。
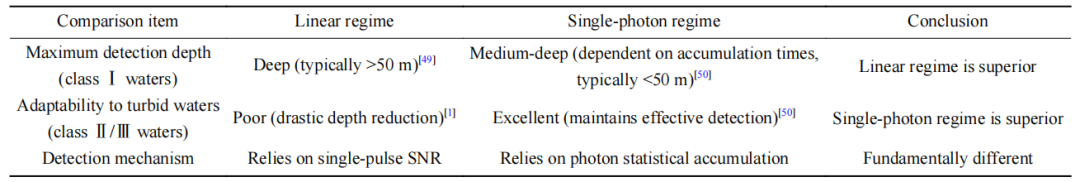
线性体制的探测深度强烈依赖于激光的单脉冲能量。在光学特性优良的I类清洁大洋水体中,采用毫焦(机载)/百毫焦(星载)量级的高能量激光,最大探测深度可达50m以上,甚至在某些系统中达到75m的水平。然而,在Ⅱ类及以上的浑浊水体(如近岸、河口区域)中,激光能量因吸收和散射而急剧衰减,其探测深度会显著下降,且数据质量迅速恶化。
单光子体制的探测能力主要依赖于光子累积数量。由于其极高的灵敏度,在平均激光功率很低的情况下,通过脉冲累积效应,在浅水区和中等浑浊水域中表现出色。虽然其在绝对最大探测深度上可能难以超越顶级线性探测系统在清水中的表现,但在典型的近岸浑浊水域中,其有效探测深度往往优于同等体积和功耗的线性测深系统。研究表明,光子计数激光雷达在中等浑浊水域(如浊度约15NTU)表现出良好的探测潜力,其有效探测深度可通过理论模型进行准确预测。单光子体制对水体穿透性的“平均功率优势”使其在浑浊水域的适应性方面更胜一筹。表3对比了两种探测体制的探测能力。
表3 线性体制与单光子体制探测能力对比
⒉测量精度与效率对比
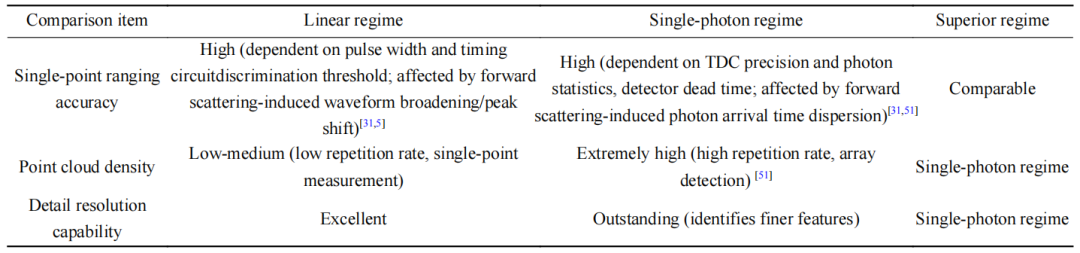
测量精度和效率直接影响数据的质量和测绘速度。表4对测量精度和效率进行了对比。需明确的是,测量精度是表征距离测量结果准确性的核心指标,时间分辨率(如激光脉冲宽度、时间戳精度)是影响测量精度的关键参数,二者并非同一概念,以下结合两种体制的核心影响因素展开具体分析。
线性体制的距离分辨率(∆d)与激光脉冲宽度(τ)直接相关:

式中:c为光速;n为折射率。采用纳秒级窄脉冲,理论上可实现约0.15m的分辨率。除脉冲宽度外,线性体制的测量精度还与回波信号鉴别阈值密切相关——鉴别阈值是判断回波信号起始时刻或峰值时刻的关键参数,阈值设置过高会导致回波时刻误判(如直接截断回波信号的有效峰),过低则易受噪声信号干扰,二者均会引入距离测量误差,进而影响最终测量精度。在数据采集效率方面,线性系统通常采用低重频(kHz至百kHz级)、大光斑扫描的方式,单次测量获取一个完整的波形,点云密度相对较低,但单点精度高,特别适合对精度要求极高的地形测绘。
单光子体制的测量精度主要取决于时间戳精度(TDC抖动)和光子事件的统计数量,同时与探测器死区时间密切相关。单光子探测器(SPAD/GM-APD)的死区时间,是指探测器发生雪崩放电后,需经历载流子复合与器件恢复的时间,此期间探测器无法响应新的光子事件,会导致部分有效光子漏检,进而减少有效统计样本量,降低距离测量精度的稳定性。虽然单个光子的时间测量精度可达皮秒级,但最终的目标距离是通过对大量光子事件进行统计得到的,其精度随累积光子数的平方根提高。因此,在相同时间内,其最终达到的精度可能与高性能线性系统相当甚至更优。在效率方面,单光子体制的核心优势在于其高重频(MHz级)和阵列化探测器,能够以极高的速率产生海量的光子点云,从而实现超高密度的采样。这使得它能够更精细地描绘海底微地貌和复杂目标,在点云密度和细节还原能力上具有优势。
两种体制均受水体前向散射影响,但作用机制与误差表现存在差异:线性体制因依赖回波波形的峰值/起始时刻判断,前向散射导致的波形展宽与峰值偏移会直接引入误差,且高能量激光的散射路径增量更显著;单光子体制虽通过光子统计降低波形展宽的影响,但前向散射导致的光子到达时间分散会降低统计精度,尤其在低光子累积量场景下误差更突出。不过,单光子体制的高重频特性可通过增加采样密度提升补偿算法的可靠性,而线性体制的成熟波形分解技术更易与散射模型结合实现误差修正。此外,双波长协同反演技术也可通过两种波长的散射特性差异,实现前向散射误差的精准补偿,二者在误差补偿层面的互补性为双模一体化系统提供了技术支撑。
表4 线性体制与单光子体制探测精度与效率对比
⒊系统复杂度、成本与平台适应性对比
系统复杂度、成本与平台适应性对比结果见表5。
表5 线性体制与单光子体制系统与平台适应性对比
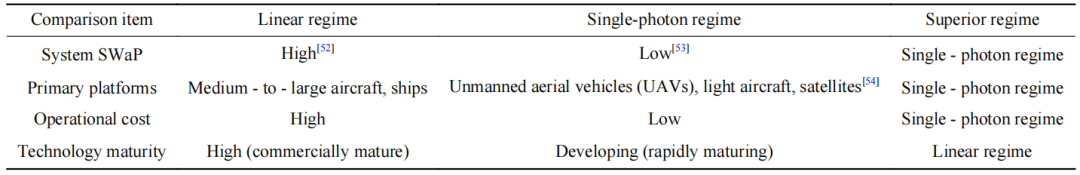
线性体制技术发展成熟,但其核心挑战在于系统的高功耗、大体积和高成本。高功率激光器、高压电源以及冷却系统使其结构复杂,总系统重量可达数百公斤,通常需要搭载于中型固定翼飞机或直升机,运营成本高昂。
单光子体制凭借其低功耗、小型化及高精度的优势,正推动激光雷达技术的变革,显著降低了测绘的运营门槛。其采用微焦量级激光器与无需主动冷却的设计,结合日益紧凑的SPAD和TCSPC模块,可轻松集成于无人机及卫星平台。最新研究表明,通过自适应平均等算法处理光子点云,能有效提升信噪比和测距精度,直接展示了单光子激光雷达的高性能潜力。
⒋小结
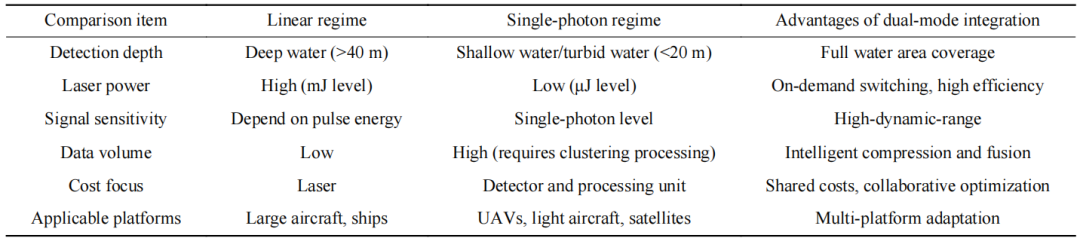
综上所述,线性体制和单光子体制并非简单的替代关系,而是优势互补的两种技术路径。线性体制如同“重炮”,在清水深水区凭借其高单脉冲能量优势,能提供稳定可靠的高精度数据;而单光子体制如同“精密狙击步枪”,凭借其超高灵敏度和密集采样能力,在浅水、浑浊水域和需要超高分辨率的场景下更具优势。选择何种技术取决于具体应用场景、精度要求、平台条件和预算限制。这种互补性正是推动二者走向融合,形成更强大的“双模一体化”系统的根本动力。综合对比结果如表6所示。
表6 线性体制与单光子体制综合对比
六、双模一体化:线性-光子融合技术
线性体制与单光子体制激光测深雷达在性能上表现出的鲜明互补性,催生了一个更具前瞻性的技术发展方向——双模一体化系统。该技术旨在通过一套共享的硬件平台和智能化的软件算法,将两种体制的优势融为一体,实现从近岸浑浊浅水到开阔清洁深水的全水域、自适应、高精度无缝测绘,从根本上解决单一体制无法应对复杂多变海洋环境的难题。
⒈融合的必要性与优势
海洋环境的复杂性和测绘任务的多样性是推动双模融合的根本动力。单一体制在面对以下场景时存在固有局限:线性体制在河口、港口等高浊度水域,信号迅速衰减,难以有效探测海底;单光子体制在I类清洁水体中,虽能工作,但其最大绝对探测深度可能无法与顶级高能量线性系统媲美;一次飞行任务中,若测区同时包含浑浊近岸和清澈外海,单一体制系统无法以最优性能完成全域测绘,需多次飞行或不同系统配合,成本高、效率低。
双模一体化系统的核心优势在于它能够根据实时反演的水体光学特性、水深初值及预设的精度要求,动态的选择或融合最优的探测模式:在浅水、浑浊区,自动切换或加权使用单光子模式,利用其高灵敏度获取高质量数据;在深水、清洁区,自动启用或主导线性模式,发挥其高能量穿透优势,追求最大探测深度;这种“择善而从”的工作机制,确保了整个测区都能以当前环境下的最优配置进行测量。这种自适应的系统控制理念,同样体现在数据处理层面,例如通过深度自适应的波形分解技术来优化每种模式下的数据质量,从而显著提升全域数据的可靠性和一致性。
⒉技术实现路径
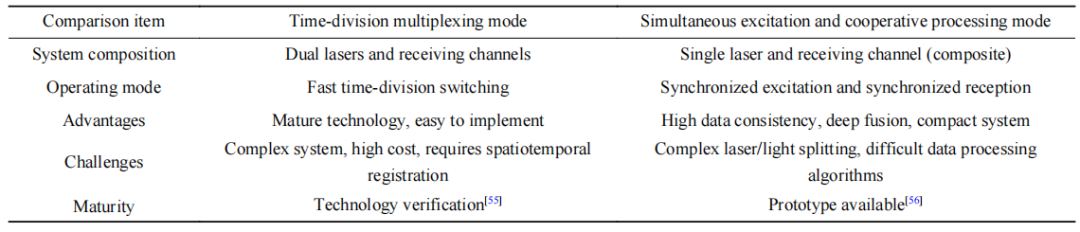
实现双模一体化面临系统架构、数据融合等关键技术挑战,其实现路径主要包括分时复用和同步激发与协同处理两种模式。表7将两种模式进行了对比分析。
分时复用模式通过集成线性与光子计数两套子系统,并利用高速光学开关进行协同工作,旨在一次测量中同时获得浅海高精度与远海大深度的数据。其优势在于技术继承性好,避免了模式间的串扰。尽管目前该架构可能导致系统复杂度和成本升高,但其设计理念与多模式融合的技术趋势相吻合。
同步激发与协同处理模式是更前沿、更高效的融合思路。系统仅使用一台激光器,每个激光脉冲被分为高能量(线性信号)和低能量(光子信号)两部分。接收端同样采用复合探测器或共光路分束设计,同时采集两种信号。通过对同一目标、同一时刻产生的线性波形和光子事件进行联合分析与融合处理,可以相互校正,从而获得比单一体制更精确、更可靠的水深结果,同时适应不同深度和水质的应用场景。
表7 双模一体化系统两种技术路径对比
七、挑战与未来趋势
尽管单光子激光测深雷达技术展现出巨大的应用潜力,但其从实验室走向广泛业务化应用仍面临一系列严峻挑战。同时,技术的快速发展也明确了其未来演进方向。
⒈当前面临的主要挑战
单光子激光测深技术的实用化进程主要受制于环境干扰、系统自身物理限制以及数据处理复杂度等几大因素:
⑴强背景光干扰下的信噪比骤降。这是制约单光子雷达白天作业能力的主要因素。强烈的太阳背景光会产生海量的噪声光子,使SPAD探测器趋于饱和,有效信号被淹没,导致信噪比急剧下降。虽然采用窄带滤光片和主动时间门控等技术能有效抑制噪声,但在正午时分或高反射率海面(如镜面反射)条件下,性能仍会显著恶化。开发更高效去噪算法,是提升全天时作业能力的关键。
⑵探测器物理限制。“死时间”是SPAD固有物理特性。在“死时间”内,探测器无法响应新入射的光子,导致光子计数丢失,尤其在信号较强的近海面区域,会引入非线性测量误差。此外,SPAD的暗计数率和后脉冲概率等噪声特性也限制了其探测灵敏度和精度。研发“死时间”更短、暗计数率更低的新型器件是重要潜在解决方案。
⑶海量数据的实时处理难题。单光子雷达重频高,数据量巨大。在有限的平台资源和实时性要求下,如何快速、准确地从海量稀疏点云中提取水面和海底信号,是巨大的挑战。传统的聚类算法计算复杂度高,难以满足实时处理需求。开发轻量化、智能化的实时处理算法是实现星载或无人机载业务化应用必须逾越的障碍。
⑷复杂水环境下的反演精度。水体光学特性的时空变化(如浑浊度骤变、浮游生物爆发)以及复杂海况(如白帽、泡沫、破碎波)会极大地改变激光传输路径和回波信号特性,给水深反演模型带来极大的不确定性。建立更精确、更鲁棒的水体光学传输正演模型和反演算法,是提高复杂环境下单光子测深精度的重要手段。
⑸水体前向散射导致的系统误差。前向散射作为水体传输过程中的固有物理现象,其引发的路径偏移误差具有“与信号绑定”的特性,无法通过传统噪声滤波技术消除。在近岸浑浊水域(浊度>15NTU),前向散射可导致水深测量误差占总误差的30%~50%,且误差随水深增加呈非线性累积,严重制约单光子测深在复杂水体中的精度稳定性。现有补偿技术仍存在局限:模型修正法依赖现场光学参数测量,操作复杂度高;多波长技术增加系统体积功耗;机器学习算法需海量标注数据支撑,泛化能力不足。
⒉未来发展趋势
为应对上述挑战,单光子激光测深技术正朝着探测器性能提升、算法智能化、系统集成化以及应用拓展化等方向飞速发展。
⑴探测器与激光器技术的革新。研发低噪声探测器阵列是主流方向。探测器阵列能够提高空间分辨率和成像能力,通过微扫描功能提升成像质量,内嵌TCSPC电路实现更高性能和更多功能。超导纳米线单光子探测器(SNSPD)虽然成本高昂,但其近乎零暗计数和高计数率特性,提供了另一种可能的技术路径。此外,发展高重频、高光束质量的激光器及波长切换/调谐技术也是潜在途径。研究表明,通过分析水体固有光学特性,可以确定不同水体的最佳穿透波长。进而根据水体特性动态切换最佳激光波长,甚至实现激光波长的连续可调,能够最大化探测深度和信号质量。
⑵智能数据处理算法的深度融合。深度学习在ICESat-2水深反演中正逐步成为核心解决方案。通过卷积神经网络(CNN)、Transformer等模型直接解析原始光子点云时序数据,能够在低信噪比条件下实现超越传统方法的精度与鲁棒性。然而,当前深度学习方法仍高度依赖训练样本规模与计算资源,其在全球复杂海况的泛化能力需进一步验证。
⑶系统集成与双模融合。系统的小型化、低功耗将持续推进,使其能更灵活地搭载于无人机等轻小型平台,构建空-海一体化的快速机动监测网络,为高时效性应用(如灾害应急响应、航道实时监测)提供支撑。随着技术的发展,线性-光子双模一体化将成为未来激光测深系统发展的重要形态。通过共享平台、协同工作,两种体制优势互补,可实现从浅到深、从清到浊的全水域无缝高精度测绘。
⑷应用领域的拓展与深化。单光子激光测深技术正从传统地形测绘向海洋多要素综合遥感深化。机载海洋激光雷达通过多波长协同观测与波形分解算法,可同步反演水体衰减系数和后向散射系数,并支持内波与鱼群空间分布的动态监测。基于机载系统的技术验证,星载单光子激光测深进一步突破,ICESat-2卫星ATLAS系统在浅水区(<30m)实现了0.53m测深精度与1m网格分辨率的实测验证,为海岸带地形测绘提供了高精度解决方案。该系统532nm激光在浑浊水体中的穿透能力与光子计数技术,可直接应用于后续海洋专用卫星设计。随着星座组网发展,该技术有望实现全球浅水地形高频次更新,推动海洋遥感从单一测深向综合感知跨越。
⑸前向散射误差精准补偿技术的深化。未来将聚焦“多参数融合建模+轻量化智能算法”方向:一方面,结合激光回波波形特征、光子统计分布、水体光学参数等多源信息,构建更精准的前向散射误差模型,减少对现场实测数据的依赖;另一方面,开发基于Transformer的轻量化补偿算法,通过注意力机制聚焦关键误差特征,降低算法计算复杂度,满足星载、无人机载平台的实时处理需求。同时,探索“激光波长自适应切换+散射补偿”一体化方案,根据水体浊度动态调整激光波长与补偿策略,最大化复杂水体下的测深精度。
八、结论与展望
文中系统综述了单光子激光测深雷达的技术原理、系统组成、关键算法与发展现状,并深入对比分析了其与线性体制激光测深雷达的性能特点与应用边界。单光子体制通过其独特的单光子级探测灵敏度与光子事件统计机制,在浅水与浑浊水域探测、高点云密度采样以及轻小型平台适配性方面展现出显著优势,弥补了线性体制在近岸复杂环境下探测能力的不足。然而,单光子技术仍面临强背景光干扰、探测器“死时间”效应、海量数据实时处理等挑战。
线性体制与单光子体制并非简单的替代关系,而是优势互补的两种技术路径。线性体制凭借高单脉冲能量,在清洁深水区仍具有不可替代的可靠性;而单光子体制则以其高灵敏度和低功耗特性,为浅水、高动态和低成本应用提供了全新解决方案。这种显著的互补性使得线性-光子双模一体化成为未来激光测深技术发展的必然趋势。通过硬件共享、模式智能切换与数据深度融合,双模系统有望实现浑浊近岸到开阔深水的全水域无缝高精度测绘,从根本上解决单一技术体制的局限性。
展望未来,单光子及双模激光测深技术的发展将聚焦于四大方向:一是探测器与激光器技术的持续革新,如低噪声SPAD阵列、超导纳米线探测器以及波长可调谐激光源,旨在提升系统性能边界;二是智能算法的深度赋能,利用深度学习等人工智能技术突破数据实时处理与多源信息融合的瓶颈,实现智能化、自适应探测;三是系统集成与双模融合,推动系统向轻小型化发展,并构建线性-光子计数双模一体化全水域无缝高精度测绘能力;四是应用领域的拓展与深化,从海底地形测绘向水体光学参数反演、海底底质分类、水柱目标探测等综合遥感方向发展,并推动星载激光测深技术的实现。
综上所述,单光子激光测深雷达技术正推动海洋遥感进入一个高灵敏度、低成本、智能化的新阶段。它与线性体制的深度融合,将催生功能更强大的下一代激光测深系统,为深化海洋科学研究、支持海洋资源可持续开发利用与保障海洋安全提供不可或缺的技术支撑。
1
END
1
【作者简介】文/郑国宪 任明源 李同 王子豪 雷子昂 沈振民 杨颂 孙倩 张景豪 郑永超 梁琨 尚卫东 苏云 殷永凯,分别来自山东大学激光与红外系统集成技术教育部重点实验室、山东大学信息科学与工程学院、北京空间机电研究所、华中科技大学电子信息与通信学院。第一作者郑国宪,男,研究员,博士生,主要从事光学遥感载荷技术方面的研究;通信作者殷永凯,男,副教授,博士生导师,博士,主要从事光学三维成像与测量、计算成像方面的研究。本文受基金项目赞助,国家自然科学基金项目(62175072)。文章来自《红外与激光工程》(2026年第5期),用于学习与交流,参考文献略,版权归作者及出版社共同拥有,转载也请备注由“溪流之海洋人生”微信公众平台编辑与整理。
相关阅读推荐
海洋论坛▏基于图像处理的机载激光雷达探测水下障碍物判别方法
海测论坛▏阳凡林:天空海融合的海陆地形一体化测绘
海测讲坛▏罗远:无人机载海陆探测激光雷达技术进展
海测讲坛▏刘焱雄:星载激光—多光谱遥感影像协同高精度浅海地形反演关键技术研究
海测论坛▏贺岩:机载海陆探测激光雷达技术进展
海洋论坛▏李厚朴等:机载蓝绿激光测深的研究进展


公众号
溪流之海洋人生
微信号▏xiliu92899
用专业精神创造价值
用人文关怀引发共鸣
您的关注就是我们前行的动力
投稿邮箱▏2705319347@qq.com


