五度妙笔
 企业透视镜
 API商城

 数据库
邓石等:抗台风型张力腿浮式风电系统总体设计方案与关键技术——以“海油安澜号”为例
本文为《中国海上油气》网络优先出版文章
引用
邓石 杨小龙 张法富 李帅 乔晓国
(海洋石油工程股份有限公司 天津 300451)
第一作者简介:邓石,男,高级工程师,2020年毕业于挪威科技大学海洋技术系,获博士学位,主要从事海洋工程技术研究设计工作。地址:天津市滨海新区丹江路1078号海油工程大厦(邮编:300451)。E-mail: dengshi@cooec.com.cn。
浮式风电主流基础形式包括单柱式、半潜式与张力腿式(TLP)。单柱式和半潜式属自稳型浮体,已实现工程应用[1-2],但受风浪激励产生明显随波运动,常规海况倾角达5°,极端海况超10°[3],致使风机运维成本高昂,而同类固定式基础风机已稳定服役超20年[4-7]。相较之下,TLP基础通过张紧式系泊提供大垂向恢复刚度,可显著抑制运动响应。结合中国南海丰富的油气工程经验与融合发展需求,TLP方案具备现实应用条件,但南海台风、强流等恶劣环境远较地中海等开发海域严峻,现有TLP技术难以直接适用。为此,“海油安澜号”TLP浮式风电平台应运而生,旨在突破恶劣海况下TLP风电设计的核心技术瓶颈,为南海深远海风电开发提供工程借鉴。
近年来,国内外学者围绕TLP风机的耦合动力特性、张力腿疲劳影响因素及其试验验证方法等方面开展了大量工作。在耦合动力学研究方面,张祥雨、于子英、陈军峰、蔡润博 等[8-11]基于全耦合数值模型,揭示了二阶差频与和频波浪力对TLP平台纵荡/横荡运动及高频“弹振”响应的作用机制,指出和频载荷是影响张力腿疲劳寿命的关键主导因素。张若瑜、朱嵘华 等[12-13]针对TLP风电平台的运动特性研究表明,纵荡共振区随阻尼减小、非线性刚度增强及波浪力增大而逐渐扩展,运动幅值相应提高;同时,波浪入射方向对平台波频响应具有显著影响,迎浪方向激励最强,而侧向波浪的激励效应相对较弱。
在张力腿疲劳因素研究方面,因张力腿长期承受较大预张力、结构固有频率较低,易受风轮转动激发共振(1P或3P),尤其在全系统横/纵摇耦合带动下的共振需重点关注与抑制[14-15]。此外,强海流作用下,圆形截面张力腿尾部易产生周期性漩涡脱落,当脱落频率接近固有频率时将引发涡激振动(VIV)。鉴于张力腿长径比大、刚度小,对涡激振动极为敏感,由此产生的显著交变应力可占疲劳载荷的30%,直接影响疲劳寿命[16-18]。为降低涡激振动疲劳影响,可采用流线型截面设计或改变柱体形状以减弱漩涡脱落,或采用非金属材料提升张力腿的疲劳耐久性,均为有效途径[19]。
在TLP风电概念开发阶段,模型试验是最为直接的验证手段。然而,传统海洋工程模型试验按弗汝德数缩尺,模型雷诺数远低于实际工况,导致叶片气动性能(升阻力系数)失真。针对这一问题,研究人员发展了“反馈控制管道风扇”系统以模拟气动推力,或采用特殊设计的细长翼型叶片匹配全尺度推力[20]。同时,通过建立FAST-AQWA等全耦合数值模型并与试验数据进行对标,有效验证气动-水动-伺服-弹性耦合算法的准确性与适用性[21]。国际研究中,Bachynski和Moan[22-23]针对单柱式TLP系统,系统量化了二阶和频与差频载荷对筋腱疲劳及平台运动的贡献,明确指出垂荡固有周期必须严格避开二阶和频波浪能的集中频段。Roald等[24]基于NREL 5 MW风机分析了TLP的全耦合响应,揭示了预张力大小和平台尺寸对系统运动与筋腱张力的显著影响。Wang等[25]通过模型试验验证了TLP垂荡与横摇/纵摇之间存在激励耦合,并强调需在设计阶段通过固有频率匹配和附加阻尼设计抑制该不稳定性。针对断缆引发的极端工况,全耦合时域模拟结果表明,断缆产生的瞬态张力腿载荷极值超过台风工况,而风机紧急停机也可能诱发与断缆量级相当的瞬态载荷,传统稳态断缆分析已难以充分保障系统安全[26-27]。
2025年,SBM公司建成投产了全球首座TLP浮式风电系统,开发了耦合模型试验与数值模型校准技术,揭示了风浪载荷对系统的耦合作用,并证实了“倾斜张力腿-高转动中心”设计在限制风机机舱水平运动与加速度方面的优势[28]。在地中海水文条件下,该系统的工程价值已得到初步验证[29]。然而,在中国推进风机友好、抗台风型TLP浮式风电开发时,面临的环境条件更为严峻,极端工况波高约为地中海的3倍,尤其在强海流作用下,系统转动中心极易发生偏移,从而丧失对机舱水平运动的限制作用。
综上所述,现有TLP风电研究主要聚焦于温和或中等海况条件,尚缺乏针对南海强台风、强海流恶劣环境的系统性设计研究。在风机-浮体耦合分析效率、低刚度结构疲劳评估、高预张力连接件设计等方面仍存在诸多技术空白。为此,本文以服役于南海的全球首个抗台风型张力腿浮式风电系统——“海油安澜号”为对象,围绕总体设计方案与5项关键技术开展论述,以期为恶劣海况下TLP浮式风电的工程实践提供理论参考。
1 抗台风型TLP浮式风电系统设计面临的主要挑战
经过数十年发展,国际浮式风电已逐步从近海沿岸挺进深远海,并从小功率机组迈向大容量风机,以获取更稳定的风能资源和更低的单位功率成本。然而,在大容量风机背景下,浮式风电系统承受的环境载荷大幅攀升,加之风机尺度剧增带来的结构设计难度显著提高,给工程实践带来严峻挑战。半潜式和SPAR浮式风电系统设计技术已基本完成了恶劣海况论证,而TLP风电在恶劣海况条件下的设计仍面临载荷控制、低刚度浮体动力机理,以及张力腿-平台连接件分析设计等关键挑战。
1.1 恶劣环境条件下的载荷控制
与欧洲成熟的浮式风电开发海域(如地中海)不同,中国南海是全球环境条件最为恶劣的海域之一[30],台风频发,且冬季长期存在较强的风浪联合作用。在此背景下,有效降低浮式基础所承受的波浪载荷成为抗台风型TLP浮式风电系统设计的首要难题。对于TLP浮式基础,其垂向运动固有周期约为2~4 s,而南海台风工况下的谱峰周期(Tp)可达约15 s,操作海况下Tp亦在5~10 s,因此一阶及二阶和频波浪载荷构成主导性波浪激励力。水下环境同样严峻,南海强海流与内波共存,最大名义流速可达2.0~2.5 m/s,对于采用圆形截面的张力腿系统,极易诱发涡激振动,对结构疲劳寿命构成显著威胁。水面以上,50年一遇最大台风风速超过60 m/s。尤为关键的是,台风风速具有显著的气旋性特征,其在垂直于主风向的次方向上最大瞬时风速甚至可能超过主风向极值。工程实践中在主风向和次风向均采用IEC(International Electrotechnical Commission)推荐的相干性系数公式[31]。这意味着,在相同主风速条件下,南海台风作用于浮式基础上的等效风载荷约为非台风区域的2倍,显著加大了系泊系统与浮体结构的设计裕度需求。
1.2 低刚度浮体动力响应机理
TLP浮式基础由3个边立柱、水平撑、斜撑和中心桁架结构组成,张力腿系统由9根钢缆组成,风机部分包含塔筒和机舱风轮组件(RNA)。相较于半潜式风电平台,TLP风电系统主尺度更大,且结构边界约束于张力腿底部,其整体系泊-浮体-塔筒耦合系统的固有周期高于半潜式系统[32]。尤为关键的是,与传统浮式油气生产平台不同,TLP风电系统的主导模态并非刚体运动,而是“转动‑弯曲”耦合模态,即平台横摇或纵摇运动与风机塔筒弯曲变形相互耦合。在此模态下,浮体横撑及下浮体(pontoon)提供势流阻尼与黏性阻尼,同时塔筒的结构阻尼亦影响系统固有频率;而该固有频率恰好位于风机1P与3P激振频率之间的“避让窗口”内(图1)。因此,精确的模态分析直接决定了系统设计的成败。另一方面,边立柱间距的增大在提升稳性的同时,也降低了浮体自身的结构刚度,使其在波浪和风机气动载荷的联合作用下产生弹性变形。尽管此类变形对辐射波浪载荷的贡献可忽略不计,但对长期承载能力及疲劳性能的影响不可小觑,须借助时域结构疲劳分析方法予以准确评估。这一特性进一步加大了TLP风电系统在南海恶劣海况下的设计复杂度。
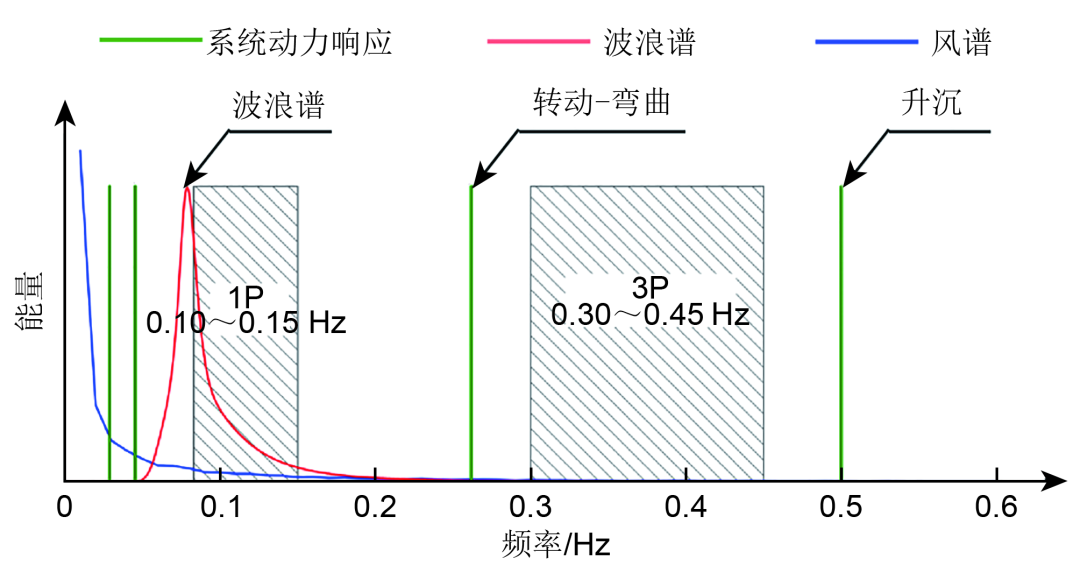
图 1 TLP风电系统动力特性
1.3 张力腿-平台连接件分析设计
TLP风电平台采用全浸没式设计,不具备自稳性,其在极端环境条件下的姿态稳定完全依赖于张力腿系统提供的张紧力。以“海油安澜号”为例,其设计预张力约为6 500 t,单根张力腿的最小平均张力达722 t。由于TLP平台具有顺应式水平运动特性,张力腿与浮体间的相对夹角在0o~15o内变化,因此二者之间的连接结构被设计为约束平动自由度、释放转动自由度的形式。然而,高平均张力使得在小弯矩作用下该转动自由度难以被有效激活;连接件的长度则决定了转动启动所需的最小偏转角——较长的连接件虽能降低启动角度,但增大了启动力臂,从而引入更大的弯矩;而较短的连接件则会限制转动自由度,延长连接部位承受弯距作用的持续时间,加剧疲劳损伤累积。因此,在高预张力条件下,连接结构的转动疲劳性能直接决定了TLP风电系统的服役寿命。
2 抗台风型TLP浮式风电系统总体设计方案
“海油安澜号”TLP浮式风电平台(图2),坐落于南海陆丰油田群邻近海域(水深136 m),搭载16 MW机组,以运动性能比肩固定式基础为设计目标——50年一遇台风最大倾角≤0.6°、机舱加速度<0.4g(g为重力加速度,m/s2),1年一遇常规海况倾角≤0.3°、加速度<0.2g。平台由风机、浮式基础和张力腿系统组成,主尺度参数见表1。为达成上述运动性能目标,总体设计遵循“识别载荷特性—揭示作用机理—指导构型选型—验证可实施性”的论证路径。针对一阶及二阶波浪载荷,采用全浸没浮体与桁架式立柱降低波浪激励;针对海流引起的平台偏移与连接件弯曲疲劳,选用垂直全钢缆构型,并辅以高精度安装工法保障工程落地。
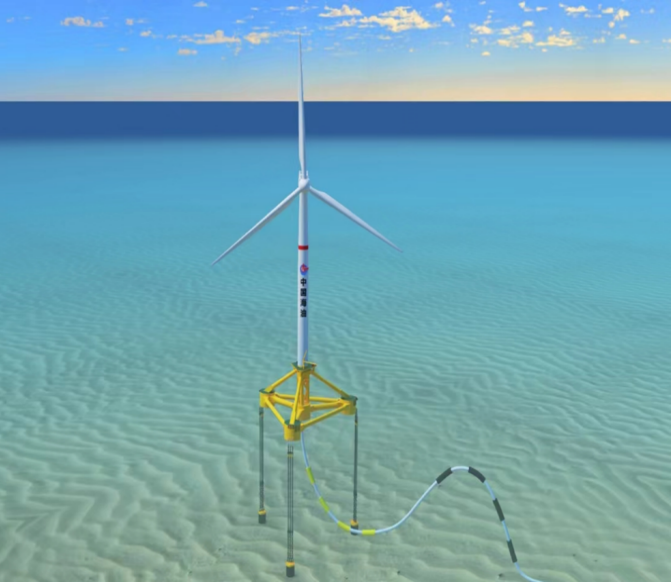
图 2 “海油安澜号”TLP浮式风电系统示意
表1 “海油安澜号”TLP浮式风电系统主尺度
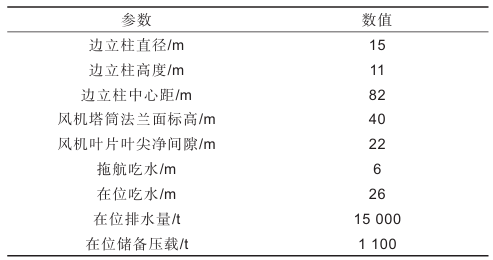
2.1 全浸没浮式基础
在南海50年一遇的台风海况条件下,有义波高可达12~15 m,最大波高接近30 m,波浪力是浮式基础的最重要载荷。其中一阶波浪力贡献最为显著,其幅值较二阶载荷高出一个量级。根据势流理论,一阶FK(弗劳德-克雷洛夫力)力计算公式为
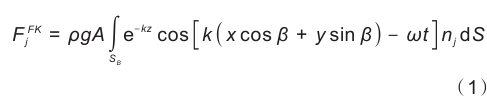
式(1)中:FjFK为 j 方向的 Froude-Krylov 激励载荷,N;ρ为水的密度,kg/m3;g为重力加速度,m/s2;A为浮体平台湿表面,m2;k为波数,定义为 2π λ;其中 λ 为波长,m;x、y为水平面直角坐标,m;z为水深,m;β为波浪相对平台的入射角度,(°);ω为波浪圆频率,rad/s;t为时间,s;nj为j方向的单位向量;ds为湿表面面积微元,m2;SB为浮体平均湿表面,m2。
由式(1)可知,一阶波浪载荷随水深呈指数衰减。南海台风工况谱峰周期TP15 s对应波长约350 m,波数k=0.018 rad/m。这意味着浸没深度每增加10 m,波浪载荷衰减约16.5%。因此,“海油安澜号”设计吃水26 m,主要承载立柱上表面距离水面15 m,一阶波浪载荷较临界浸没状态降低约30%。然而,浸没深度的增加必然导致中心立柱(悬臂式)高度增大,从而降低系统等效刚度,使得“转动‑弯曲”耦合模态的固有周期向风机1P激振周期方向偏移,增加共振风险。通过水动力-结构耦合迭代,确定26 m吃水为波浪削减效益与动力安全性的最优平衡点。
2.2 桁架式中心立柱
除一阶载荷外,二阶和频波浪载荷及高阶波浪力易激发张力腿-浮体系统的高频“鸣振”共振。Bachynski等[33]研究表明,当圆柱体直径与波高量级相当时,三阶波浪载荷引发剧烈的周期性高频冲击力,其频率落在张力腿垂向固有周期(1.0~1.5 s)附近,导致张力腿疲劳急剧恶化。设计团队将中心单根连续穿水立柱改为由3根分立柱及斜撑构成的桁架式结构,以有效降低高频激励。进一步地,采用势流理论对比分析了连续大直径立柱与桁架结构在相同波浪条件下的二阶和频载荷,发现桁架式中心立柱的二阶波浪载荷仅为前者的50%(图3)。
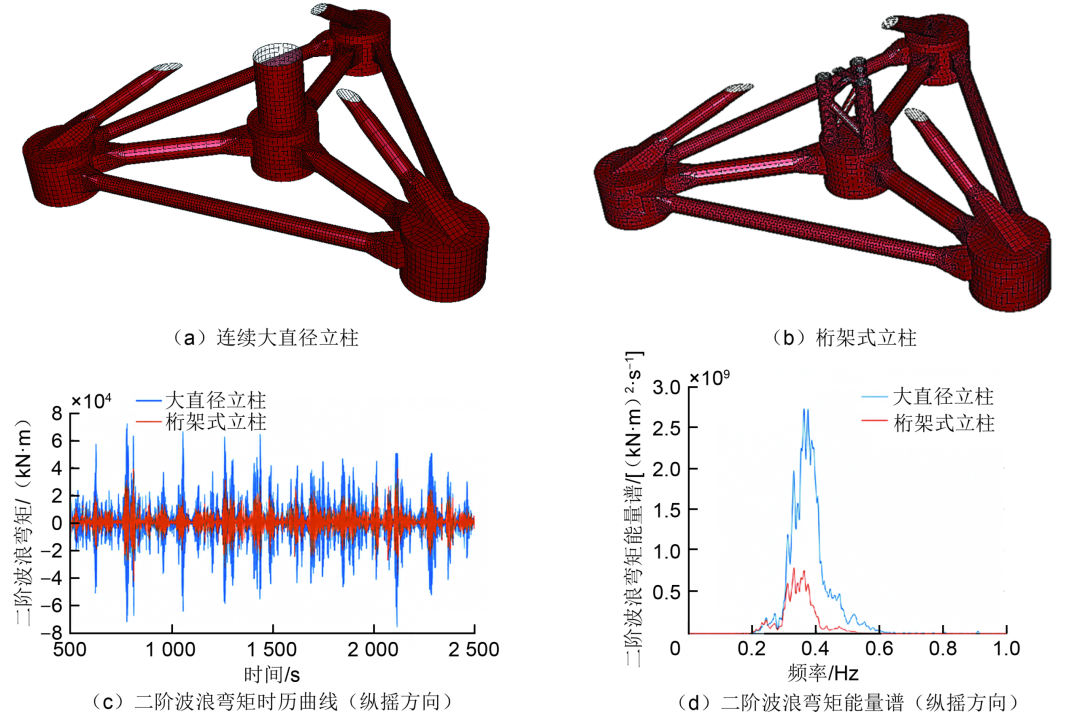
图 3 中心桁架结构和和频波浪载荷
2.3 垂直、全钢缆张力腿
载荷特性决定了张力腿选型方向——垂直或倾斜张力腿(图4)。南海常年存在强海流(流速2.0~2.5 m/s),使TLP平台产生显著的平均水平偏移。SBM公司在地中海项目中采用了倾斜张力腿方案,其设计思路是使各张力腿延长线交汇于机舱中心,在平衡位置附近借助转动中心与机舱重合来降低机舱加速度[34]。在南海强海流条件下,平台产生较大水平偏移时,各张力腿张力重新分配,延长线交点随之偏离机舱中心,此时该设计对机舱运动的约束效果将随偏移状态而发生相应变化。“海油安澜号”采用垂直张力腿构型,3组每组3根,截面直径164 mm,破断张力28 000 kN, 轴向刚度2.6×10⁶ kN,配合6 500 t大预张力,使平台的回复力完全由张力腿轴向刚度提供。即使水平偏移发生,垂向约束刚度仍然独立且稳定,有效抑制了摇摆与升沉对机舱的干扰。此外,“海油安澜号”的张力腿系统采用全钢缆构型,未沿用SBM公司在类似项目中使用的锚链-钢缆组合模式[34]。主要考量在于,南海长期波浪载荷显著,张力腿在全生命周期内持续承受周期为5~15 s的交变载荷,锚链在此类循环载荷下张拉-弯曲耦合疲劳寿命有限;相较之下,全钢缆结构避免了弯曲疲劳问题,更有利于保障系统的长期稳定性和可靠性。
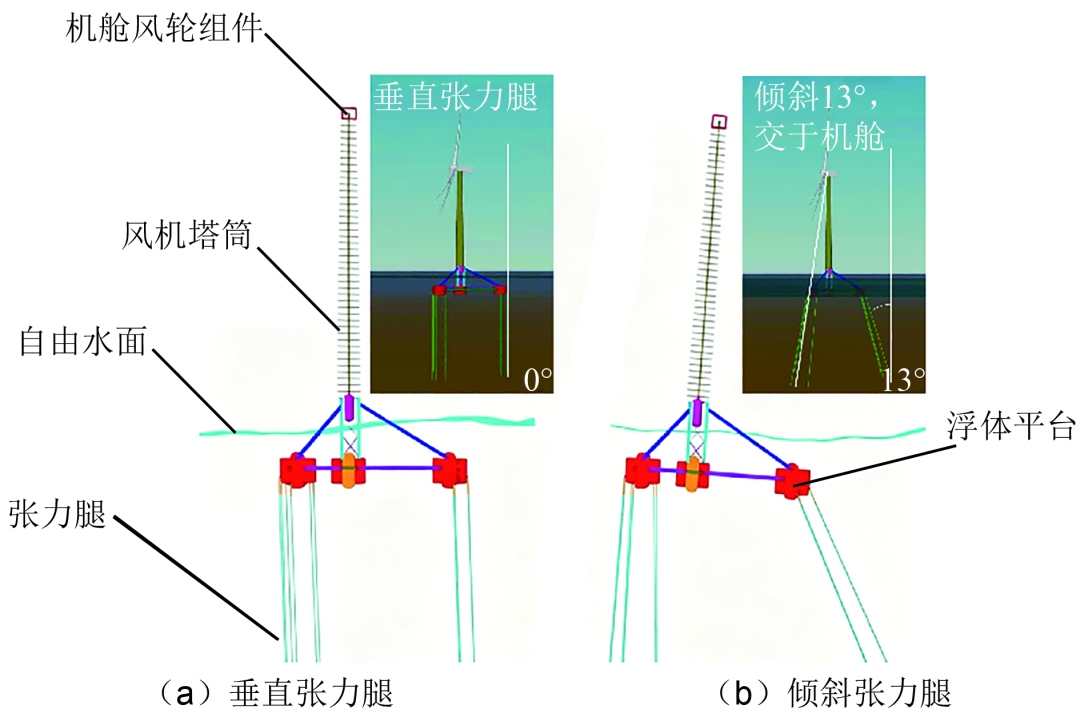
图 4 垂直-倾斜张力腿风电系统结构对比
2.4 高精度安装工法与工程可实施性
为确保垂直全钢缆高预张力方案的工程落地,配套开发了4阶段安装工法:湿存钢缆打捞与传递→平台分级压载与千斤顶张拉→毫米级张力补偿→止缆器啮合及载荷转移。作业窗口要求有义波高Hs为2.0~2.5 m、流速1.0~1.5 m/s、风速20~30 m/s,并将风机机舱调至设计初始在位工况对风方向。张拉全程以组间张力偏差≤±3%(单组张力与3组平均值的相对偏差)及平台倾角<0.1°为控制标准;上述±3%和0.1°的限值源自敏感性分析,确保在50年一遇台风条件下张力腿顶部最大载荷不超允许值且底部最小张力始终为正。张拉过程中,一旦超差即通过千斤顶毫米级行程调节张力腿有效长度,实施原位张力补偿,从而将制造端的高精度要求转化为海上可操作的调整工序。载荷转移阶段,止缆器锁块与齿柱自适应啮合,经分步排载至设计预张力,并由水下张力监测系统实时校核。该套工法在实际作业中41 h完成全部工作,验证了设计方案在南海环境下具备充分的可实施性与工程可推广性。
3 抗台风型TLP浮式风电关键技术
在“海油安澜号”TLP浮式风电系统的船型开发、整体动力特性认知及局部结构设计过程中,面临方案迭代周期长、风载荷动态影响显著、高平均张力下疲劳裕度严苛等突出难题。这些难题源于第一章所述的三大技术挑战:南海恶劣环境条件要求在水池中进行耦合模型试验以获取总体运动特性并完成方案认证,但缩比模型试验中动态风载荷的准确复现长期缺乏有效手段;低刚度浮体动力响应机理复杂,极端海况与作业海况均需基于耦合模型设计,但全耦合分析计算成本过高,难以满足工程迭代需求,同时低刚度浮体弹性变形与多类型载荷耦合致传统频域疲劳分析方法失效;高预张力连接件疲劳损伤评估缺乏合理的力学模型与工程简化方法。此外,工程实践中风机与浮式基础通常由不同设计方负责、以塔筒界面载荷迭代协调的组织模式,进一步加剧了设计周期压力。针对上述瓶颈,攻坚并形成了5项核心关键技术。
3.1 虚拟风机逆向重构技术
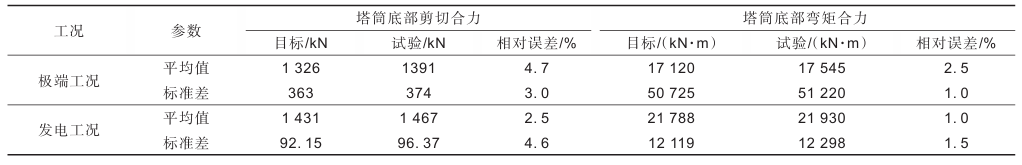
该技术既服务于南海恶劣风载荷特性的准确认知,也是为解决风机厂家与浮式基础设计方之间因界面迭代而严重拖慢设计进度的工程组织瓶颈。浮式风电系统由风机、浮式基础及系泊系统三部分构成,在单一数值模型中集成三者并同步施加风、浪、流载荷,是探索设计边界工况的最为直接有效的手段。然而,工程实践中浮式基础与风机通常由不同设计方负责,双方以塔筒底部(或顶部)载荷为界面进行迭代,限制了全耦合方法的直接应用。针对该瓶颈,“海油安澜号”设计过程中提出虚拟风机逆向重构技术[35]。首先,以IEA 15 MW[36]标准风机为基准,通过气动相似理论将其缩比至16 MW,调整叶片分段长度、塔筒尺寸及叶轮转速等参数,并以“风速–功率”与“叶尖速比–推力”两条特性曲线为拟合目标。进一步地,基于ROSCO[37]控制算法框架,引入强化学习策略,将风机控制参数定义为智能体“动作”,以风机性能与载荷误差作为环境反馈,以塔筒底部(顶部)载荷为优化目标,迭代寻优获得最优控制参数,从而构建出动态载荷等效的虚拟风机模型,表2、3和图5分别展示了重构风机和真实风机载荷对比的工况和结果,可以看出,二者数值相对误差低于10%,数值吻合度高,表明该虚拟风机可与浮式基础、系泊系统实现耦合分析,对关键设计工况进行精确校核,有效规避了界面迭代带来的信息割裂问题。
表 2 测试工况
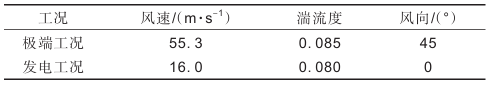
表 3 极端工况下目标风机和重构风机塔筒底部载荷对比
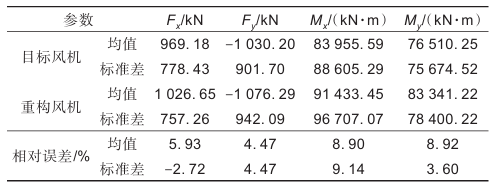
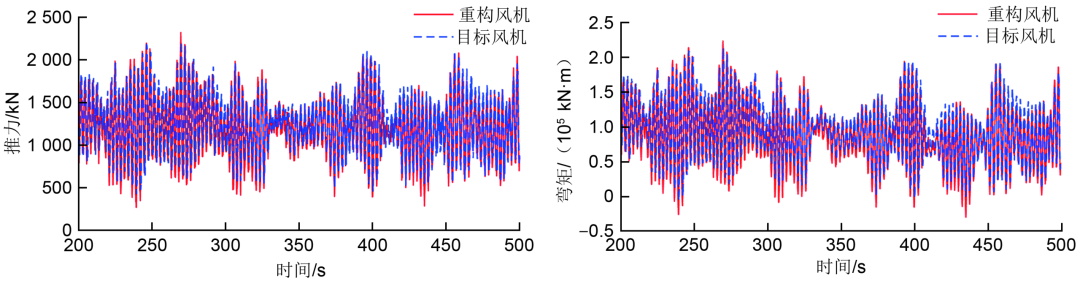
图 5 发电工况下目标风机和重构风机塔筒底部载荷时历对比
3.2 风机动态载荷实验室时域模拟技术
该技术直接回应“南海恶劣环境条件下缩比模型试验中动态风载荷无法准确复现”的试验认证瓶颈。与结构刚度大、系统固有频率高于3P的半潜式风电平台不同,TLP浮式风电系统的固有周期落于风机1P与3P激振频率之间,风机气动载荷的动态特性对系统动力响应的影响不可忽略。因此,在模型试验验证中,无法沿用传统做法,即仅以平均风载荷或最大风载荷构造等效静力工况。针对这一挑战,在“海油安澜号”设计过程中,开发了基于六轴旋翼无人机的主动载荷模拟技术,其试验装置总体设计如图6所示。具体而言,在缩比模型塔筒顶部布置六轴旋翼无人机,通过独立控制各旋翼转速,实时调节推力矢量,从而在实验室环境中精确复现预期目标载荷时历。区别于常规仅复现推力方向的简化方法,本系统利用六轴旋翼的矢量推力特性,实现了除重力外5个自由度载荷的同步重现。同时,模型试验采用弹性塔筒设计,其一阶、二阶模态阵型及频率均按16 MW真实风机缩比,避免了常规刚性塔筒对塔筒动力放大效应的忽略。为实现动态载荷的时间精确性,系统开发了延迟补偿控制算法,通过对信号传输与控制响应的滞后进行实时补偿,使重现时历与目标时历在关键频带内保持相位一致。表4展示了试验风机载荷和预期风机载荷的动态特性对比,结果显示,二者相对误差小于5%,证明该试验技术可以精确复现预期目标载荷。该技术突破了传统被动式风载荷简化方法的局限,使得TLP系统在1P—3P频带内的动态响应特性得以有效再现,为验证系统抗疲劳设计与极端工况性能提供了可靠试验手段。
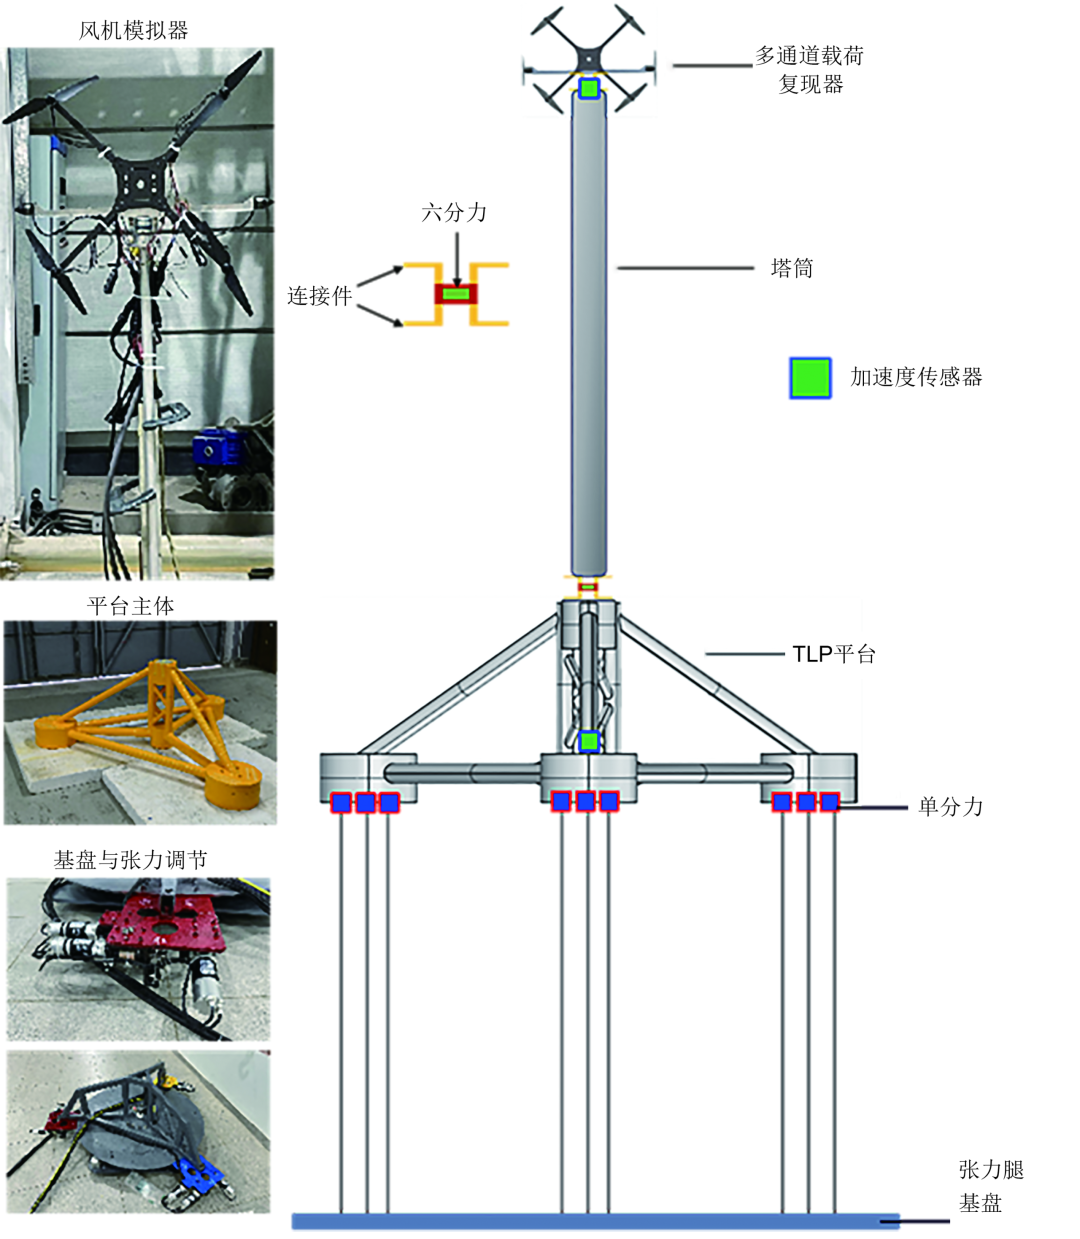
图 6 TLP 风电系统模型试验设置
表 4 风载荷复现器结果对比
3.3 基于惯性传递的准耦合分析方法
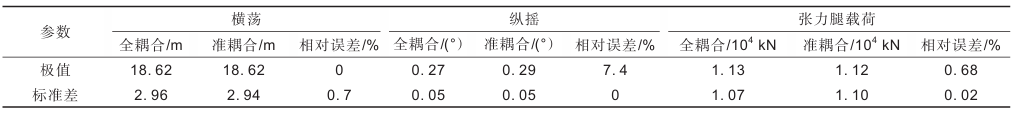
该技术着眼于低刚度浮体动力响应分析中“全耦合计算成本过高与传统解耦方法精度不足之间的矛盾”。TLP风电系统长期运行的控制因素在于张力腿的疲劳寿命,其准确评估通常需覆盖1 500~2 000个独立工况。若采用全耦合分析方法,单工况计算消耗约436核时,难以满足方案迭代与校核的时间需求;而传统基于塔筒底部或顶部界面载荷的解耦方法,虽计算效率较高,但忽略了风机结构刚度对系统整体动力特性的影响,导致张力腿疲劳寿命评估精度不足。针对上述矛盾,“海油安澜号”项目设计阶段提出了基于惯性传递的准耦合分析方法。其基本思路为:风机厂家基于简化张力腿-浮体平台模型,获取塔筒顶部载荷及RNA运动数据;结合RNA质量信息,从总载荷中剔除惯性力和重力分量;将剩余载荷加载至由完整塔筒及RNA质量点构成的风机简化模型顶部;同时在该模型中施加完整的风、浪、流环境载荷,其基本操作流程如图7所示。图7中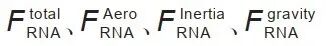 分别表示塔筒顶部截面载荷、RNA的气动载荷、RNA的惯性力和RNA的重力分量。该方法虽忽略了叶片弹性变形诱发的惯性力及其对气动载荷的反馈效应,但完整计入了风机塔筒的刚度与弹性变形特性,实现了气动载荷—RNA惯性力—塔筒—浮体—张力腿的耦合传递分析。单工况计算消耗仅约18核时,能够满足船型开发阶段的分析需求。大量工况验证结果表明(表5为典型工况下分析结果),该准耦合算法与全耦合算法的结果误差可控制在5%以内,在精度与效率之间取得了良好平衡,为张力腿疲劳寿命的高效评估提供了可靠手段。需要说明的是,表5中纵摇极值相对误差为7.4%,该值源于“海油安澜号”在台风工况下纵摇极值仅为0.27°,绝对值极小,计算中的微小偏差即会放大相对误差比例;0.02°的绝对误差对系统运动性能及张力腿疲劳评估的工程影响可忽略不计。
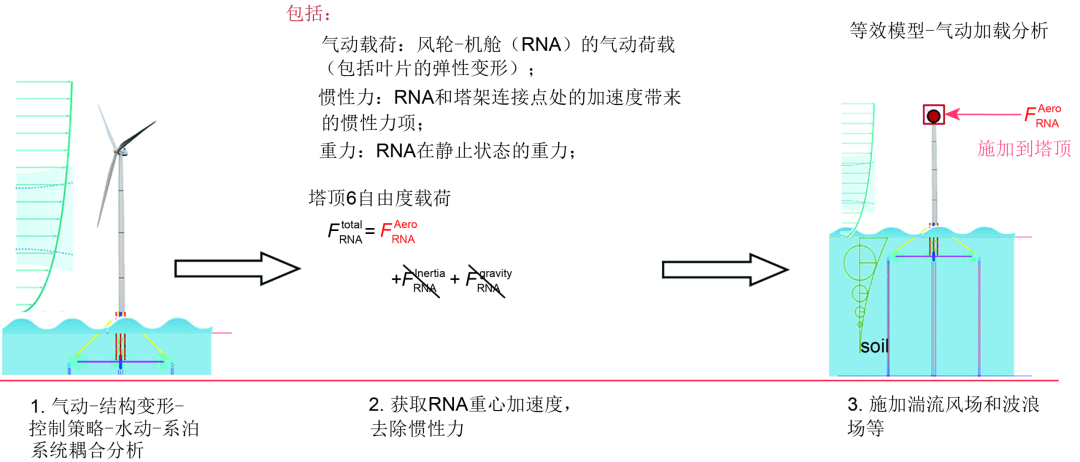
图 7 准耦合算法流程
表 5 典型工况下准耦合算法与全耦合算法计算结果对比
3.4 局部结构时域疲劳分析技术
该技术针对低刚度浮体弹性变形及非线性风载荷导致传统频域疲劳分析方法失效的问题而提出。为在满足运动性能的前提下尽可能降低平台用钢量,“海油安澜号”采用了大幅增加主尺度的设计策略,以提升张力腿回复力效率。然而,主尺度增大导致整体结构等效刚度降低,结构弹性变形不可忽视。与此同时,风载荷引起的结构应力与风速之间呈非线性关系,而非波浪载荷中波幅与应力近似线性关系。因此,传统基于波浪谱的频域疲劳分析方法不再适用。针对上述问题,“海油安澜号”设计过程中提出了基于传递函数理念的平台结构时域疲劳分析方法。主要步骤如下:
1) 在平台与风机连接处分别施加六自由度单位载荷,计算各疲劳热点区域在该单位载荷下的应力响应,从而建立风载荷应力传递函数,实际风载荷时历作用下,各热点应力时历由该传递函数与塔筒底部载荷时历卷积获得;
2) 以一阶波浪力传递函数为基础,结合结构有限元模型,获得波浪载荷应力传递函数;
3) 将波浪谱离散为波幅时历,结合风载荷传递函数与风机塔筒底部载荷时历,分别计算浪致与风致应力时历;
4) 将两类应力时历在同一坐标系下进行线性叠加,最终依据S-N曲线及线性累积损伤理论(Miner准则)评估各热点区域的疲劳寿命。
该方法兼顾了风载荷非线性与结构弹性变形效应,在保持计算可行性的同时,为TLP平台在南海恶劣环境下的疲劳设计提供了可靠分析工具。在“海油安澜号”项目中,采用时域疲劳算法直接耦合风、浪载荷,实现了斜撑/水平撑-边立柱交点、中心立柱桁架节点等热点区域的精细化疲劳分析。以斜撑上轴板为例,疲劳评估安全系数为11.04,其中风载荷贡献超过一半。相较传统波浪谱疲劳分析方法,该方法显著提高了风致疲劳的计算精度,误差降低50%。
3.5 高张力连接件疲劳分析技术
该技术用于突破高预张力条件下连接件转动疲劳缺乏合理工程评估手段的设计难题。张力腿与平台之间的连接装置需在约束3个平动自由度的同时释放3个转动自由度,并在全生命周期内持续承受千吨级预张力。然而,由于转动轴承与支撑结构之间的摩擦力以及高预张力的共同作用,转动自由度无法实现真正意义上的自由释放,连接件因此承受常规系泊张拉载荷之外的附加弯曲载荷,其受力机制类似于半张紧式系泊系统中首锚链的面外弯曲疲劳问题。针对这一复杂受力特性,“海油安澜号”设计中提出了考虑摩擦约束的保守强度评估方法。首先,依据连接件(图8)几何尺寸与摩擦参数,定义最小转动启动角α,其中 tan α = μR/L,μ是转动轴承的摩擦系数;R 是转动轴承的半径,m;L 是齿柱眼环到转动轴承中心的距离,m;进而,在齿柱底部沿轴向施加预张力(T),沿切向施加 T × tan α 水平力,以此获得热点区域的应力响应,并除以预张力,建立张拉-弯曲耦合条件下的应力传递函数;最后,在无摩擦假设下由张力时历获得对应的应力时历,并依据 S-N曲线评估连接件疲劳强度。
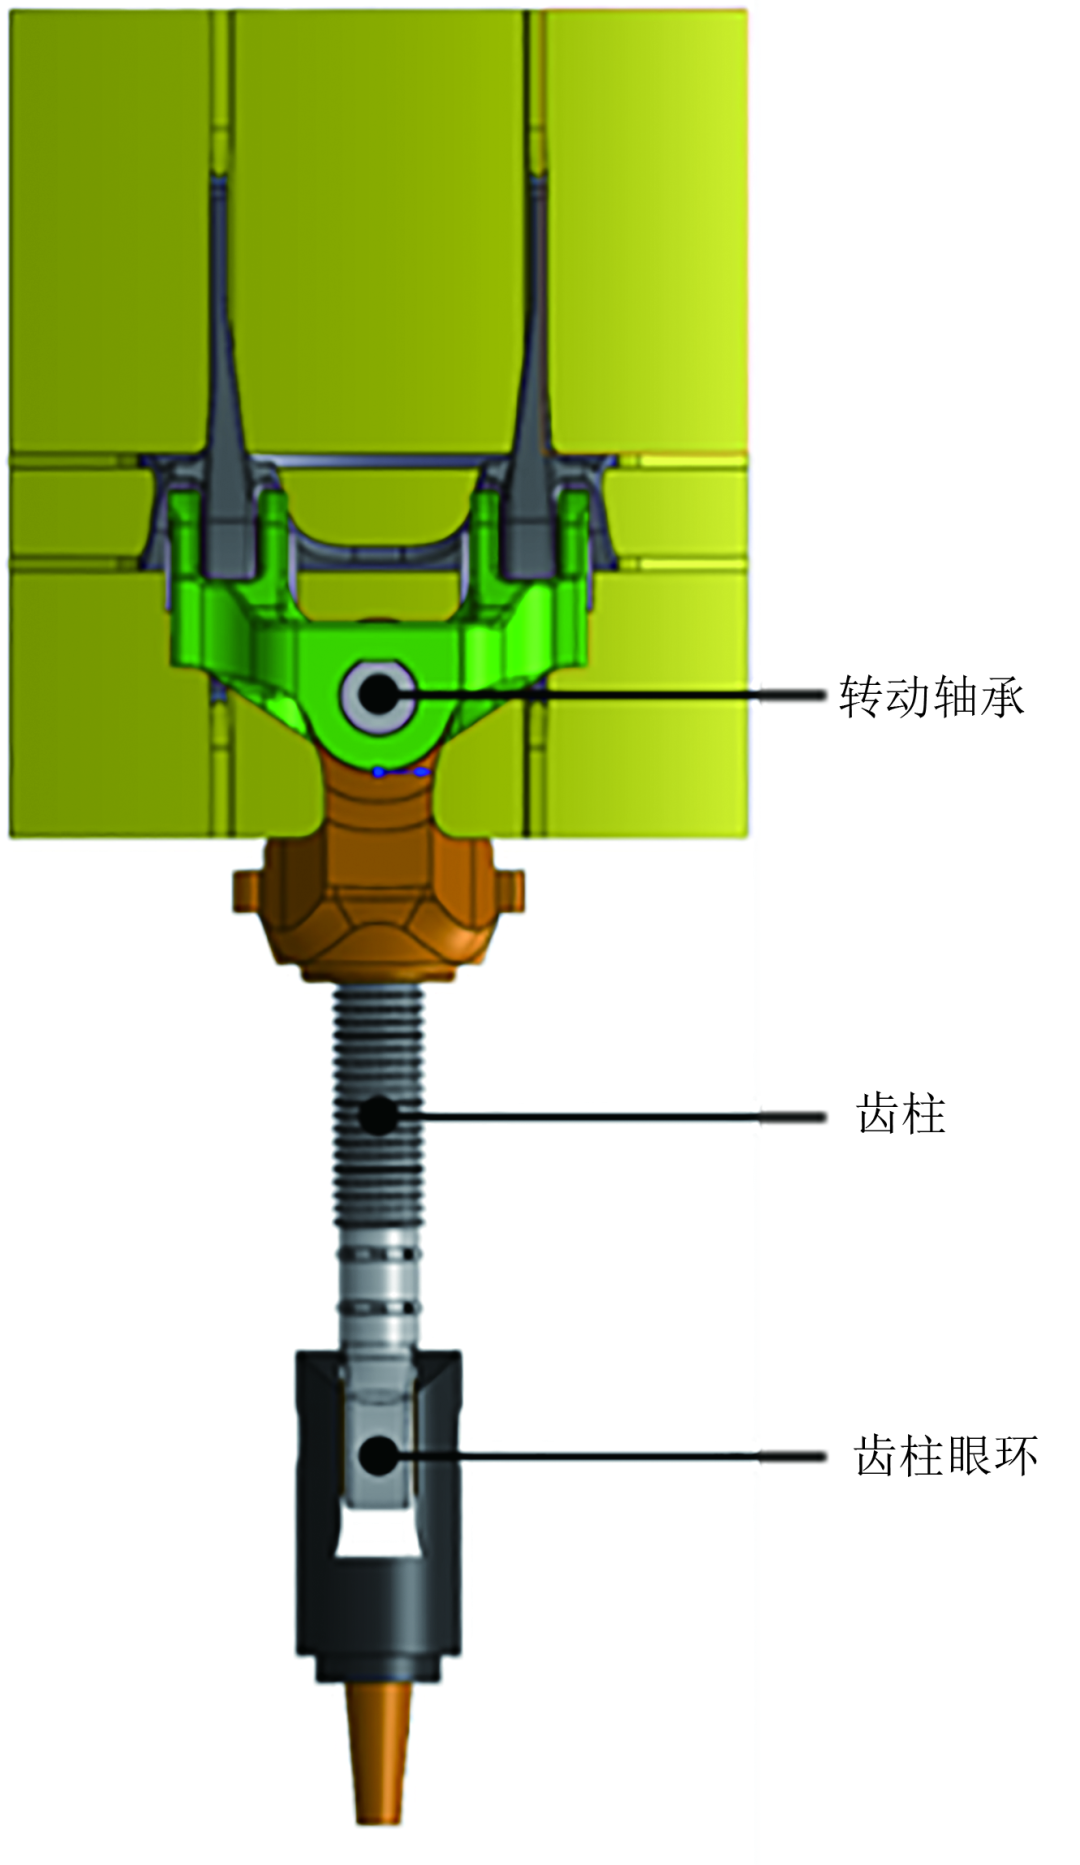
图 8 连接件结构示意
该方法的本质在于,假定任意时刻连接件同时承受该时刻瞬时张力及其所引发的最大弯矩,从而在力学上采取保守设计策略。该简化处理虽略微夸大弯矩效应,但有效避免了在每个时间步判断转动是否发生的复杂逻辑,大幅降低计算成本,同时为连接结构的安全性提供了充足裕度。相比传统方法中独立计算张力循环与相对夹角循环疲劳损伤并直接叠加的保守设计,新方法通过在大夹角工况下计入轴承转动对弯矩的释放效应,显著削减了弯矩疲劳冗余,以疲劳控制区域“齿柱”为例,理论安全系数21.8,高于设计要求5,而采用传统算法理论安全系数不足1,成功将连接件质量控制在25 t以内,实现了明确的轻量化目标。
4 结论及建议
“海油安澜号”TLP浮式风电系统是全球首个抗台风型张力腿风电系统。该系统实现了以提升风机长期运行稳定性为核心目标、在水深超100 m海域提供近似固定式基础动力学特性的浮式风电工程实践。设计过程中针对关键技术难点取得了系列突破。
1) 总体设计层面,基于一阶波浪载荷随水深指数衰减的物理机制,确定26 m在位吃水,50年一遇台风下一阶波浪载荷降低约30%;桁架式中心立柱使二阶和频载荷降幅达50%;垂直全钢缆张力腿配合6 500 t预张力,在位最大倾角不超过0.6°。
2) 设计方法层面,虚拟风机重构技术将关键载荷误差控制在10%以内;主动载荷模拟技术复现误差小于5%;准耦合法单工况计算耗时由436核时降至18核时;时域疲劳分析法使风致疲劳计算误差降幅达50%;连接件评估方法所得安全系数21.8,连接件质量控制在25 t以内。
3) 工程实施层面:配套4阶段安装工法,以组间张力偏差≤±3%、倾角<0.1°为标准,实际施工41 h完成全部张紧作业。
4) 针对海上安装阶段9根张力腿逐步调整的方案,依据3点定面原理(即3点确定一个平面,可有效减少组内张力耦合调整),建议下一代采用3×1张力腿配置(3组共3根),以简化张拉同步控制难度,预期安装成本降低30%以上;并针对风电场规模化开发场景,优化为非自航稳性设计,降低平台尺度,进一步降低单台建造成本。(《中国海上油气》网络首发,编辑:吕欢欢,海洋油气网公众号授权发布)
【推荐】漂浮式风电技术现状及中国深远海风电开发前景
【推荐】“深海一号”能源站总体设计及关键技术研究
【推荐】我国海洋深水油气田开发工程技术研究进展
【推荐】陵水17-2气田半潜式生产储油平台合龙方案研究
【推荐】南海流花深水油田群开发工程方案研究
【推荐】我国水下油气生产系统装备工程技术进展与展望
【推荐】关于亚马尔与北极LNG2项目你一定想知道...
【推荐】我国海洋平台浮托安装技术现状及未来