
 五度妙笔
 企业透视镜
 API商城

 数据库
技术进展 | 英国破冰船携机器人舰队完成格陵兰峡湾GIANT科考
点击上方“中国海洋观测” 即可关注我们哦
正文
2026年夏季,英国极地破冰船“大卫·阿滕伯勒爵士”号赴格陵兰执行 GIANT(Greenland Ice sheet to AtlaNtic Tipping points from ice loss)项目科考任务。这是迄今最具雄心的极地科学考察之一。科考队在格陵兰东部 Sorgenfri Gletsjer 冰川前缘的 3-miippugut 峡湾开展了为期30天的观测,综合运用水面、水下及空中机器人等技术,研究冰盖边缘冰川与海洋的相互作用。GIANT 项目由英国南极调查局(BAS)牵头,汇集英国、丹麦、法国和美国的科研合作伙伴,是英国高级研究与发明局(ARIA)资助的“临界点预测计划”(Forecasting Tipping Points programme)的组成部分。
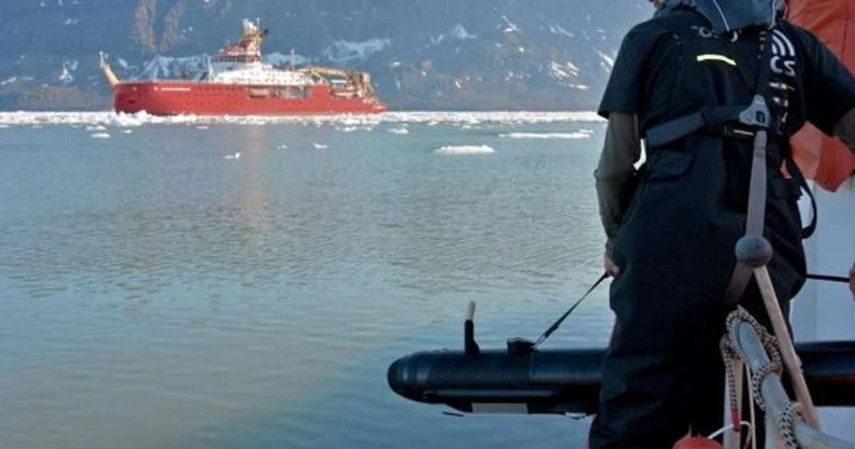
研究人员从工作艇 Erebus 上布放 ecoSUB 自主水下航行器(图片来源:Sonardyne)
在为期一个月的科考中,研究人员累计布放仪器523次;利用DriX型水面无人艇 对冰川前缘冰壁的上部进行测绘和成像,利用Gavia 与 ecoSUB 型AUV测绘水下部分,共同记录冰川前缘形态随时间的变化。这支水上及水下无人智能编队共绘制了30幅冰川前缘地图,并与无人机同步获取的测绘成果相配套。与此同时,船上海洋学团队昼夜作业,完成了261次温盐深仪(CTD)剖面观测,以研究海底地形和潮汐如何影响峡湾内的水体运动。在陆地上,一支配备支援直升机的团队利用无人机测绘和地震传感器,监测了冰川主干区域的冰盖变化,将峡湾观测与更上游的冰川流动联系起来。

船舶甲板上的三型自主水下航行器:大型黄色 AUTOSUB、细长的黄色 Teledyne Gavia 和黑色 ecoSUB(图片来源:Sonardyne)
团队还利用遥控硬壳充气艇“Polly”号与缆控水下机器人(ROV)协同作业,首次在格陵兰将观测装置直接插入冰川前缘冰壁,以测量海流导致的冰体融化速率;其传感器在距冰壁仅毫米级的位置连续采集了19小时数据。“大卫·阿滕伯勒爵士”号搭载的Ranger 2型超短基线(USBL)定位系统,以及附属工作艇配备的微型USBL 系统,用于跟踪定位并协调水下航行器的编队作业,支持冰川前缘水下部分的测绘。
项目联合负责人、BAS海洋地球物理学家 Kelly Hogan 博士表示,科考成果超出预期,获取的数据涵盖冰川前缘微小裂缝的物理过程、峡湾水体环流和混合模式等,有望显著改善对格陵兰冰盖影响海洋环流的预测;另一位联合负责人、BAS 海洋学家 Pierre Dutrieux 博士表示,据团队了解尚无其他单次极地科考投入过如此规模的无人自主机器人和遥感技术。
格陵兰拥有全球第二大冰盖,冰盖通过流经数百条狭窄峡湾的冰川与海洋相连。目前,全球气候模型仍难以准确模拟这些冰川与变暖海洋之间复杂的相互作用;格陵兰冰盖融水可能显著改变北大西洋主要洋流,而这些洋流如同向欧洲输送热量和营养盐的“传送带”,影响欧洲的温带气候,并维系大西洋的海洋生态系统。
未来三年,科研人员将利用此次科考数据构建更准确的模型,模拟变暖海洋融化格陵兰冰川的过程,以及融化产生的淡水如何在峡湾内输运并与更广阔的大西洋水体混合。GIANT 项目计划将研究成果纳入英国地球系统模型(UK Earth System Model),最终为海洋环流重大变化的早期预警系统提供科学依据。
信息源 |
https://oceannews.com/news/science-technology/rrs-sir-david-attenborough-deploys-robot-fleet-in-greenland-fjord-study
转载请注明信息来源及中国海洋观测公众号编排

求分享
求点赞
求在看


