五度妙笔
 企业透视镜
 API商城

 数据库
韩国推进自主导航系统验证国际标准制定

——ISO/CD 25934《自主导航系统验证程序开发指南》国际标准解读
自主导航系统(Autonomous Navigation Systems,ANS)在海上自主水面船舶(MASS)中发挥重要作用,如何通过统一、可重复、可追溯的试验,验证ANS能够正常地工作,是智能船舶研发和应用的一大关键问题。韩国提出的ISO 25934《船舶与海洋技术 自主导航系统验证程序开发指南》(Ships and maritime technology—Guidelines for the development of verification procedures for autonomous navigation systems)国际标准提案提出了一种方案。2025年7月,韩国向国际标准化组织船舶与海洋技术委员会智能航运分技术委员会(ISO/TC8/SC26)提交了该提案,并于同年12月立项。该标准聚焦ANS“如何验证”,旨在为验证程序的设计与开发提供一种可供参考的方法。本文对其进行介绍。
一、标准的核心定位与验证方法
ANS涉及的船用软件与系统较为复杂,包含AIS、GPS、视觉感知、状态分析、会遇判断、路径规划、避碰决策、运动控制等多个子系统的信息输入,且该系统同时受限于船型、操作性能、航行水域和自主等级的系统设计等因素的影响(例如在开阔水域运行良好的避碰算法,在船舶密集、航道狭窄的复杂水域可能出现判断或操纵异常),因此固定的几组指标很难完整覆盖所有的自主航行系统。
为解决上述问题,ISO 25934提出了一套开发ANS验证程序的方法:通过建立“系统定义—运行模式—风险分析—需求提取—测试场景—验证程序”工程链条,为不同厂商、船东、测试机构及监管提供统一的语言,搭建了统一的验证体系,提升了验证系统的普适性。
二、ANS验证程序开发基本步骤
ISO 25934提出了ANS验证程序开发的五个基本步骤,即:明确系统特征、划分运行模式、识别重大危险、构建测试场景、形成验证报告。
1.明确系统特征,确定验证对象
受限于不同MASS的差异化程序架构,ANS在不同船舶中具有不同的功能范围。因此,明确ANS验证程序的第一步应明确该ANS在整个MASS架构中的角色、功能以及软硬件边界,确定ANS在整船架构中的具体功能与限值(如路径规划、自主避碰等)。在此步骤中,应审查所有涉及ANS的各类文档,包括但不限于规范、操作概念说明、功能描述等。
2.划分运行模式,明确运行边界
ANS在不同水域使用的避碰算法存在较大差异。因此,本标准将ANS的运行模式作为验证程序开发的重要评价维度,分别从作业水域、船舶运行状态、人员干预情况三个方面评判ANS在不同转换条件及系统模式下的表现行为,通过多次测试将运行设计条件与验证条件相对应,明确系统预定的使用边界与运行方式。具体内容如下图所示。

图1 ANS验证程序开发的关键评价维度
3.识别重大风险,分析安全措施
ANS场景风险分析需从潜在危险状态出发,梳理事故“诱因—发展—后果”的演化过程。风险主要来自软硬件故障、实际运行条件超出系统设计边界,以及本船或目标船的人为操作失误;事故后果则可能从一般避让逐步升级为碰撞、搁浅,严重时甚至导致船舶沉没。
针对这些风险,ISO 25934提出两类安全措施:“Safety barriers(安全屏障)”用于预防事故或阻止风险升级,如系统冗余、数据校验等;“Fallback(降级/应急处置)”则是在风险难以通过正常系统操作控制时,通过停车、倒车或转为人工操纵等方式,使船舶进入风险尽可能低的状态。
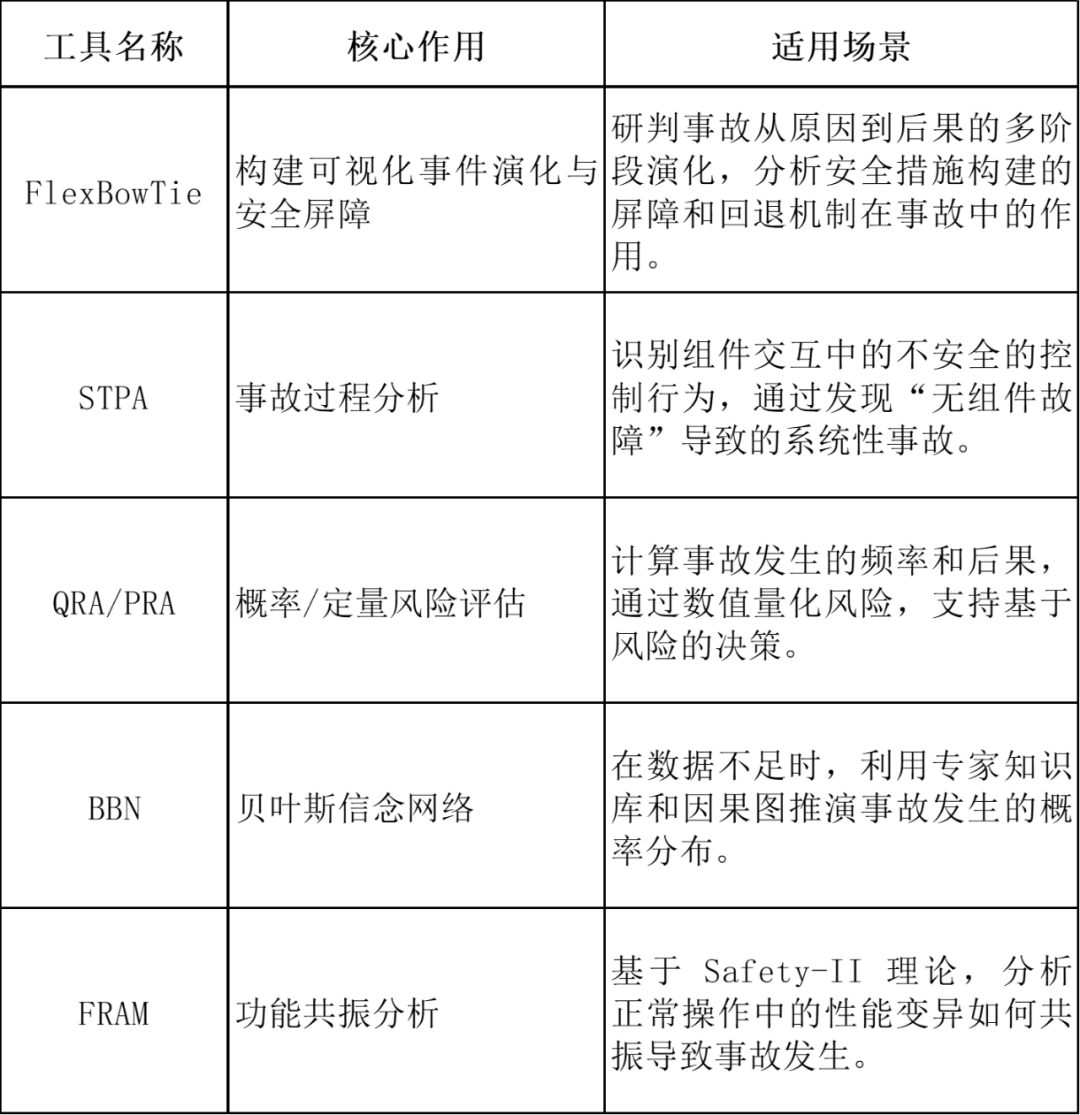
ANS验证需明确安全屏障和Fallback的功能、性能及触发条件,并通过风险分析识别影响系统安全的关键因素,将测试集中于高风险场景和关键安全功能。对于复杂风险,标准还提出概率风险分析、功能共振分析、系统理论过程分析和贝叶斯网络等方法,以确定验证重点。标准推荐的风险评估工具见表1。
表1 ISO 25934推荐的用于风险评估的工具[1]
4.构建测试场景,模拟测试环境
与传统设备测试相比,ANS不仅要验证设备性能,还要考虑潜在风险及其应对能力。因此,需要针对已识别的风险和需求设计测试场景,分别验证系统“功能是否正确实现”和“性能是否达到要求”。考虑到当前ANS技术仍处于发展阶段,ISO 25934建议早期测试可采用虚实融合、虚拟环境或三维仿真平台,作为实船测试的补充或替代。
由于ANS在不同运行模式下面临的要求和场景不同,测试场景还应与运行模式相匹配。为确保每项要求都得到验证,ISO 25934引入需求可追溯矩阵(RTM),将功能和性能要求与设计、实施及测试案例逐一关联,从而发现“有需求、无测试”或“有测试、无对应需求”等问题,并在需求变化时快速追踪受影响的设计和测试内容。
5.形成验证报告,证实决策安全
传统设备通常可以通过几项明确的参数测试判断是否达标,但自主航行系统涉及感知、决策、规划、控制和异常响应等多个环节,不仅需检验最终测试结果,还要追溯“测了什么、为什么这样测、如何得出结论”。因此,ISO 25934建议ANS验证系统应借鉴英国HSE Safety Case思路:先识别关键风险和安全要素,再明确性能要求和验证方法,最终形成有依据、可追溯的验证结论。
三、标准推荐ANS验证系统使用的评估指标
1.推荐使用的评估指标
表2 推荐使用的评估指标

2.推荐模拟的测试场景
该标准按照作业水域、人员位置、人员介入程度划分ANS的运行模式,并以首字母代替,例如CA-OB-SC代表“沿海水域-人员在船-有人监督”。具体内容如下图。

图2 推荐模拟的测试场景分类
四、总结与展望
自主船舶实现规模化应用,既依赖感知、决策和控制技术的发展,也需要建立可靠的安全验证机制。ISO 25934从系统特征和运行边界出发,以风险分析为核心,将安全要求逐步转化为测试场景和验证证据,为ANS安全验证提供系统化思路。
目前ISO 25934已进入委员会草案(CD)阶段,预计将于2027年正式发布。随着船舶自主化水平进一步提高,ANS安全评价必然会由单一设备性能测试向系统级、场景化和风险驱动的综合验证转变。其提出的验证思路为MASS Code相关安全要求向具体试验验证方法转化提供了技术参考。其相关方法也将为自主船舶试验验证、测试评价以及船级检验和监管认可提供参考,并为我国相关试验验证技术和标准研究带来新的课题。
[1] 重大危险源评估实施报告
https://download.csdn.net/download/dchw66/26933184?utm_medium=distribute.pc_relevant_download.none-task-download-2~default~keyword~Rate-1-26933184-download-30492754.257%5Ev17%5Epc_download_relevant_base4&depth_1-utm_source=distribute.pc_relevant_download.none-task-download-2~default~keyword~Rate-1-26933184-download-30492754.257%5Ev17%5Epc_download_relevant_base4&spm=1003.2020.3001.6616.1
整合STPA、ISO 26262与SOTIF的自动驾驶安全需求推导与验证https://blog.csdn.net/NewCarRen/article/details/154079693?ops_request_misc=&request_id=&biz_id=102&utm_term=%E9%A3%8E%E9%99%A9%E8%AF%84%E4%BC%B0STPA&utm_medium=distribute.pc_search_result.none-task-blog-2~all~sobaiduweb~default-4-154079693.142^v102^pc_search_result_base1&spm=1018.2226.3001.4187

END
供稿 | 罗叔毅
编辑 | 刘凯茜