
 五度妙笔
 企业透视镜
 API商城

 数据库
【海洋工程管道专题】| 基于FAKF与外观特征时序平滑的海底管缆多目标跟踪算法研究
论文导读与观点概要
一、研究目的
海底管缆作为海洋资源输送的关键载体,其安全检测与实时监控对保障能源运输安全具有不可替代的重要意义。侧扫声呐凭借其大范围成像优势,已成为海底管缆检测的主要工具。然而,侧扫声呐图像在实际应用中不可避免地受到环境噪声、悬浮物干扰以及管缆自身几何形态复杂等多重因素的影响,导致传统多目标跟踪算法在面对强噪声干扰与狭长目标形态时,跟踪精度显著下降,难以满足海底管缆实时检测与监控的实际需求。
尽管基于深度学习的目标检测技术为跟踪任务提供了更可靠的检测基础,但现有基于检测的跟踪方法(Tracking by Detection)仍存在固定噪声参数难以适应动态水下环境、时序特征建模不足导致遮挡情况下误匹配等固有缺陷。针对上述问题,本文旨在提出一种改进的ByteTrack多目标跟踪算法,通过引入全阶段自适应卡尔曼滤波(FAKF)与外观特征时序平滑机制,有效提升海底管缆在侧扫声呐图像中的多目标跟踪精度与鲁棒性,为海底管缆的实时检测与监控提供可靠的技术支撑。
二、研究方法
本文在ByteTrack跟踪框架的基础上,从目标检测、运动估计与外观特征建模三个层面进行了系统性改进。
(1)目标检测优化。设计了专为管缆目标优化的SPC-YOLO检测器。该检测器在YOLOv8架构基础上进行了三方面优化:第一,骨干网络引入多样化分支模块(DBB)替代标准卷积,借助异构卷积核并行计算扩展特征表示空间,并结合SPPF模块增强多尺度特征提取能力;第二,颈部网络融合倒置残差多分支(iRMB)模块与双尺度注意力(DMSA)模块,通过多尺度分支重组和残差连接提升跨层特征融合效率,利用空间-通道双域注意力机制自适应校准特征响应,在抑制背景干扰中突出目标轮廓;第三,检测头采用无锚框设计并结合SIoU损失函数,通过引入尺度约束与角度惩罚项提升边界框回归的方位敏感性。
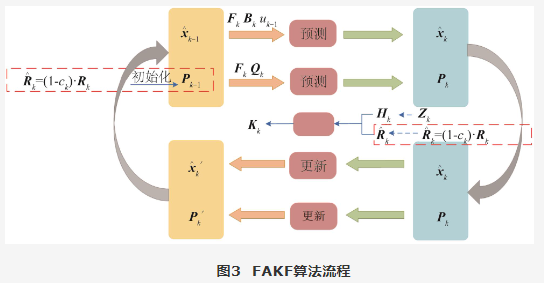
(2)运动估计改进。设计了全阶段自适应卡尔曼滤波(FAKF)算法。该算法首先重新定义状态向量,将传统宽高比表示替换为直接建模边界框宽度w和高度h,消除宽高比间接计算引入的额外误差;其次,提出全阶段噪声自适应机制,一方面利用检测框置信度动态调整测量噪声协方差矩阵,实现高置信度观测更受信任、低置信度观测依赖预测的自适应融合策略,另一方面对过程噪声进行分量独立建模,根据状态变量的物理意义差异化设计噪声标准差,通过关联目标尺寸动态调整噪声,提升模型对复杂运动场景的适应性。
(3)外观特征时序平滑。在状态更新阶段引入外观特征时序平滑算法。该算法维护长度为30帧的历史平滑特征队列,采用先进先出策略平衡长期信息利用与实时性需求,通过时序加权平均策略(历史权重系数λ=0.8)融合当前检测特征与历史特征平均值,构建时空一致的外观表示,有效抑制因声呐图像局部噪声或管缆部分遮挡导致的特征突变问题,提升目标关联稳定性。
三、研究结果
本文在自建海底管缆声呐图像数据集上进行了系统的实验验证。该数据集由渤海湾及内陆湖泊真实水域声呐图像构成,使用EdgeTech 4200-MP侧扫声呐系统获取,形成时长约3小时的视频序列,经非重叠帧提取策略处理后构建包含2300张标注图像的管缆目标检测数据集,按7:2:1比例划分为训练集、验证集和测试集,并选取3段视角差异显著、焦距切换频繁的视频序列进行跟踪测试。
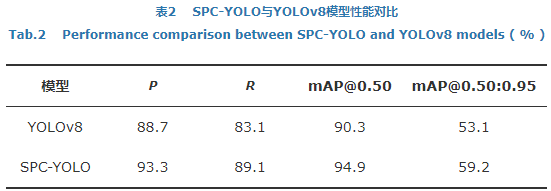
(1)目标检测结果。 SPC-YOLO检测器相较于基线模型YOLOv8,精确度(P)从88.7%提升至93.3%,召回率(R)从83.1%提升至89.1%,mAP@0.50从90.3%提升至94.9%,mAP@0.50:0.95从53.1%提升至59.2%,有效改善了传统模型在低信噪比、几何畸变等复杂场景下的漏检与误检问题。
(2)多目标跟踪结果。改进算法在3个测试序列上的平均HOTA达到69.70%,MOTA达到79.56%,MOTP达到82.10%,IDF1达到87.45%,身份切换次数(IDs)仅为28次。与原始ByteTrack算法相比,HOTA、MOTA、MOTP、IDF1分别提升了2.44%、4.22%、1.40%、3.45%,IDs从36次降至28次。其中,002序列因管缆数量较少、目标间遮挡干扰低,取得最优HOTA(73.58%);而在管缆密度最高的003序列中,受复杂遮挡影响,HOTA较均值下降6.02%,MOTA下降4.37%,仍保持了良好的跟踪性能。
(3)消融试验结果。消融试验进一步验证了各改进模块的有效性:仅引入FAKF模块使HOTA和MOTA分别提升0.11%和0.23%,IDs由36次降至31次,有效抑制了宽高比偏差并缓解了低置信度检测框的定位抖动;仅引入外观特征时序平滑使MOTA提升至77.33%,IDF1从84.00%提升至85.62%,IDs降至30次,表明时序加权平均机制通过强化历史特征的一致性表达降低了短时噪声干扰对关联匹配的影响;两者融合后各项指标均达最优,协同策略通过状态重构提升轨迹合理性、噪声自适应增强鲁棒性、外观平滑维持ID连贯性,显著提升了整体跟踪性能。
(4)主流算法对比结果。与Strongsort、Botsort、Ocsort、Deepocsort等主流跟踪算法的对比实验表明,改进算法在HOTA(69.70%)、MOTA(79.56%)、MOTP(82.10%)、IDF1(87.45%)四项核心指标上均取得最优结果,其中HOTA较Ocsort提升0.82%,MOTA分别比Botsort和Ocsort高出0.71%和0.80%,IDF1分别比Ocsort和Strongsort高0.53%和0.69%,IDs仅28次远低于对比算法。同时,改进算法实时处理帧率达到48帧/秒,在保持高实时性的同时显著提升了综合跟踪性能。可视化结果进一步证实,改进算法在管缆密集交叉场景下能有效维持身份一致性,避免目标丢失与身份跳变等问题。
四、研究结论
本文针对海底管缆检测中侧扫声呐图像受噪声干扰且目标几何形态复杂导致的跟踪精度下降问题,提出了一种改进的ByteTrack多目标跟踪算法。通过SPC-YOLO检测器优化、FAKF运动估计改进与外观特征时序平滑机制的协同作用,有效克服了强噪声干扰及狭长目标形态复杂性对跟踪精度的影响。主要结论如下:
(1) SPC-YOLO检测器通过骨干网络特征增强、颈部多尺度注意力融合及SIoU损失函数优化,显著提升了海底管缆目标的检测精度与召回率,mAP@0.50从90.3%提升至94.9%,为后续跟踪任务提供了高质量的检测输入。
(2) FAKF通过状态向量重构消除宽高比误差,结合全阶段噪声自适应机制实现动态噪声调节,有效抑制了低置信度检测框的定位抖动,提升了轨迹估计的鲁棒性与合理性。消融试验表明,FAKF使HOTA和MOTA分别提升0.11%和0.23%,IDs由36次降至31次。
(3)外观特征时序平滑算法通过时序加权平均策略强化历史特征的一致性表达,降低了短时噪声干扰对关联匹配的影响,显著缓解了多管缆交叉场景下的身份混淆问题。融合FAKF与外观特征时序平滑后,HOTA、MOTA、MOTP、IDF1较基线模型分别提升2.44%、4.22%、1.40%、3.45%,IDs降至最低28次。
(4)改进算法在多项指标上全面优于Strongsort、Botsort、Ocsort、Deepocsort等主流跟踪算法,且保持48帧/秒的实时处理速度,具有良好的工程应用潜力。FAKF与外观平滑方法具有较好的通用性,可为其他低质量图像中的长时序目标跟踪任务提供技术参考,有助于推动水下多目标跟踪算法的实际应用与发展。
相关图表





本文引用格式:蔡晴静, 白兴兰. 基于FAKF与外观特征时序平滑的海底管缆多目标跟踪算法研究[J]. 海洋工程, 2026, 44(5): 78-88. (CAI Qingjing, BAI Xinglan. FAKF and appearance feature temporal smoothing-based multi-object tracking algorithm for submarine pipelines and cables[J]. The Ocean Engineering, 2026, 44(5): 78-88. (in Chinese))
通信作者简介:白兴兰
白兴兰,博士,东海特聘教授,博士生导师,浙江海洋大学研工部部长、研究生院院长,浙江省近海海洋工程技术重点实验室副主任,船舶与海洋工程学科的学术骨干。2015年入选浙江省“151人才工程”第三层次,2017年入选浙江省高校中青年学科带头人培养人选,2020年荣获浙江省“三育人”岗位建功二等奖,多次被评为校级“三育人”先进个人、最受师生喜爱的书记、优秀班主任等。主要从事海洋工程结构动力学理论分析方法、响应预测及优化设计等教学和科研工作。先后主持国家自然科学基金、浙江省自然科学基金重点项目等省部级及以上科研项目10余项,发表SCI/EI论文50余篇,出版著作、教材5部,授权发明专利15项,以第一完成人获得2022年度海洋工程科技二等奖1项,负责建设省一流课程1门。现担任全国船舶力学学术委员会委员、中国海洋学会海洋装备委员会委员、中国造船学会女科委副主任委员等学术兼职,担任国内外多个权威期刊、国家及各省科技项目等评审专家。
参考文献
1
ALJAROUDI A, KHAN F, AKINTURK A, et al. Risk assessment of offshore crude oil pipeline failure[J]. Journal of Loss Prevention in the Process Industries, 2015, 37: 101-109.
2
李秋实, 王旭旸, 李国林, 等. 一种实时、自适应的侧扫声呐小目标分割算法[J]. 南开大学学报(自然科学版), 2022, 55(3): 15-20.
LI Q S, WANG X Y, LI G L, et al. A real-time and adaptive side scan sonar small target segmentation algorithm[J]. Acta Scientiarum Naturalium Universitatis Nankaiensis (Natural Science Edition), 2022, 55(3): 15-20. (in Chinese)
3
KIM J, CHOI J W, KWON H, et al. The application of convolutional neural networks for automatic detection of underwater object in side scan sonar images[J]. The Journal of the Acoustical Society of Korea, 2018, 37(2): 118-128.
4
武文华, 魏立成, 孙贺. 基于小样本和RVFL增强的海洋管道损伤检测方法研究[J]. 海洋工程, 2026, 44(5): 28-37.
WU W H, WEI L G, SUN H. RVFL-enhanced few-shot deep learning model for marine pipeline crack detection and experimental validation[J]. The Ocean Engineering, 2026, 44(5): 28-37.(in Chinese)
5
陈秋艳, 张新燕, 贺敏, 等. 基于深度学习的管道热图像泄漏识别[J]. 红外技术, 2024, 46(5): 522-531.
CHEN Q Y, ZHANG X Y, HE M, et al. Identification of pipeline thermal image leakage based on deep learning[J]. Infrared Technology, 2024, 46(5): 522-531. (in Chinese)
6
夏嘉雨, 韩庆邦, 葛考. MSF-YOLO: 基于声呐图像的下水道缺陷检测模型[J]. 计算机工程与应用, 2026, 62(5): 150-161.
XIA J Y, HAN Q B, GE K. MSF-YOLO: model for detecting defects in sewer based on sonar images[J]. Computer Engineering and Applications, 2026, 62(5): 150-161. (in Chinese)
7
WANG X, SUN Z J, CHEHRI A, et al. Deep learning and multi-modal fusion for real-time multi-object tracking: algorithms, challenges, datasets, and comparative study[J]. Information Fusion, 2024, 105: 102247.
8
WANG Q Y, LU C X, GAO L, et al. Transformer-based multiple-object tracking via anchor-based-query and template matching[J]. Sensors, 2024, 24(1): 229.
9
ZHOU X Y, KOLTUN V, KRÄHENBÜHL P. Tracking objects as points[C]//Proceedings of the European Conference on Computer Vision. Cham: Springer International Publishing, 2020: 474-490.
10
SUN P Z, CAO J K, JIANG Y, et al. TransTrack: multiple object tracking with transformer[EB/OL]. [2025-08-10]. https://arxiv.org/abs/2012.15460.
11
LEE S H, PARK D H, BAE S H. Decode-MOT: how can we hurdle frames to go beyond tracking-by-detection?[J]. IEEE Transactions on Image Processing, 2023, 32: 4378-4392.
12
WOJKE N, BEWLEY A, PAULUS D. Simple online and realtime tracking with a deep association metric[C]//Proceedings of the 2017 IEEE International Conference on Image Processing. [S.l.]: IEEE, 2017: 3645-3649.
13
ZHANG Y F, SUN P Z, JIANG Y, et al. Bytetrack: Multi-object tracking by associating every detection box[C]//Proceedings of the European Conference on Computer Vision. Cham: Springer Nature Switzerland, 2022: 1-21.
14
CHEN X Q, CHEN W P, WU B, et al. Ship visual trajectory exploitation via an ensemble instance segmentation framework[J]. Ocean Engineering, 2024, 313: 119368.
15
FAN Y S, QIAO S H, WANG G F, et al. A modified adaptive Kalman filtering method for maneuvering target tracking of unmanned surface vehicles[J]. Ocean Engineering, 2022, 266: 112890.
16
JOCHER G, CHAURASIA A, QIU J. Ultralytics YOLO (Version 8.0.0)[M/OL]. [2025-08-19]. https://github.com/ultralytics/ultralytics.
17
DING X H, ZHANG X Y, HAN J G, et al. Diverse branch block: Building a convolution as an inception-like unit[C]//Proceedings of the IEEE/CVF Conference on Computer Vision and Pattern Recognition. [S.l.]: IEEE, 2021: 10886-10895.
18
ZHANG J N, LI X T, LI J, et al. Rethinking mobile block for efficient attention-based models, 2023 IEEE[C]//Proceedings of the IEEE/CVF International Conference on Computer Vision (ICCV). [S.l.]: IEEE, 2023: 1389-1400.
19
GEVORGYAN Z. SIoU loss: more powerful learning for bounding box regression[EB/OL]. [2025-08-19]. https://arxiv.org/abs/2205.12740.
20
陈光武, 李文元, 于月, 等. 基于改进径向基神经网络的MEMS惯导系统误差抑制方法[J]. 中国惯性技术学报, 2019, 27(1): 15-22.
CHEN G W, LI W Y, YU Y, et al. Error suppression method of MEMS inertial navigation system based on improved radial basis neural network[J]. Journal of Chinese Inertial Technology, 2019, 27(1): 15-22. (in Chinese)
21
刘新锋, 陈梦雅, 李成龙, 等. 基于计算机视觉技术的无人机检测跟踪方法[J]. 济南大学学报(自然科学版), 2024, 38(4): 445-455.
LIU X F, CHEN M Y, LI C L, et al. Unmanned aerial vehicle detection and tracking method based on computer vision technology[J]. Journal of University of Jinan (Science and Technology), 2024, 38(4): 445-455. (in Chinese)
22
DENDORFER P, REZATOFIGHI H, MILAN A, et al. MOT20: a benchmark for multi object tracking in crowded scenes[EB/OL]. [2025-08-19]. https://arxiv.org/abs/2003.09003.
23
TOMAR S. Converting video formats with FFmpeg[J]. Linux Journal, 2006, 2006(146): 10.
END
期刊简介
本刊是全国中文核心期刊,中国科技核心期刊,《中国科学引文数据库》(CSCD)核心期刊,CSCIED科技核心期刊,美国《剑桥科学文摘》(CSA)、日本科学技术振兴机构数据库(JST)、科技期刊世界影响力指数(WJCI)等收录期刊,中国科技论文统计源期刊等。
先后荣获中国国际影响力优秀学术期刊、国家级优秀海洋期刊、学术影响力进步期刊、第八届华东地区优秀期刊、江苏期刊明珠奖·优秀期刊(2025)、中国科技期刊卓越行动计划二期集群(集团)化试点项目(A类)集群期刊、中国科协高水平中文期刊培育项目资助等荣誉。
联系方式
地址:江苏省南京市鼓楼区虎踞关34号《海洋工程》编辑部
邮箱:oe@nhri.cn
电话:025-85829332
关注我们
期刊公众号

期刊官网
作者QQ交流群


