
 五度妙笔
 企业透视镜
 API商城

 数据库
溪流笔谈▏水下搜爆机器人的关键技术与应用场景

水下搜爆机器人主要用于探测、识别、定位和处置水下爆炸物,典型应用集中在军事扫雷、港口安保、战后遗留弹药处置和重要水下设施防护。它的核心价值是替代潜水员进入高风险水域作业,降低人员伤亡风险。
水下搜爆机器人主要靠“水面广域搜索+水下精准确认+远程处置”这套流程工作,核心是让人远离危险区。它通常由水下本体(搭载声呐、摄像头、金属探测仪、机械手等)和水上控制终端通过脐带缆连接组成,操作员在安全距离外遥控作业。

工作原理
水下搜爆机器人的工作原理可以概括为:先“看”到可疑目标,再“确认”是不是爆炸物,然后“靠近”处置,最后“验证”威胁是否解除。它通常不是单独工作,而是与无人水面艇、扫雷舰、岸基指挥站或母舰配合,形成“探测—识别—分类—处置”闭环。
水下搜爆机器人主要有两类:ROV遥控潜水器通过光缆与母船或控制站连接,由操作员实时遥控,适合复杂、狭窄水域和需要人工判断的任务;AUV/UUV自主水下航行器按预设航线自主搜索,发现可疑目标后再回传数据或等待指令,适合大范围、重复性扫测。它们通常配备多推进器、惯性导航、深度计、高度计、声呐定位和水下通信设备,保证在低能见度、强流、浑水环境中稳定靠近目标。

由于水下能见度低、爆炸物可能被泥沙掩埋,水下搜爆机器人一般不只靠摄像头,而是依赖多类传感器:一是侧扫声呐,向海底发射声波,通过回波绘制海底地形和物体轮廓,适合大范围搜索;二是合成孔径声呐,分辨率更高,能形成更清晰的二维/三维声学图像,有助于区分礁石、沉物和水雷状目标;三是前视声呐,用于近距离观察、避障和末端接近;四是磁力仪/磁梯度仪,探测铁磁性金属引起的局部磁场异常,对埋藏在泥沙中的炮弹、水雷外壳较有效;五是光学摄像头,在能见度较好时提供视觉确认,用于最后识别;六是低频声学/浅地层剖面声呐,可探测浅层海底下的掩埋目标,但穿透能力有限。
这些传感器常组合使用:声呐看“形状”,磁力仪看“金属特征”,摄像头做“最终确认”,以降低误报。

作业流程

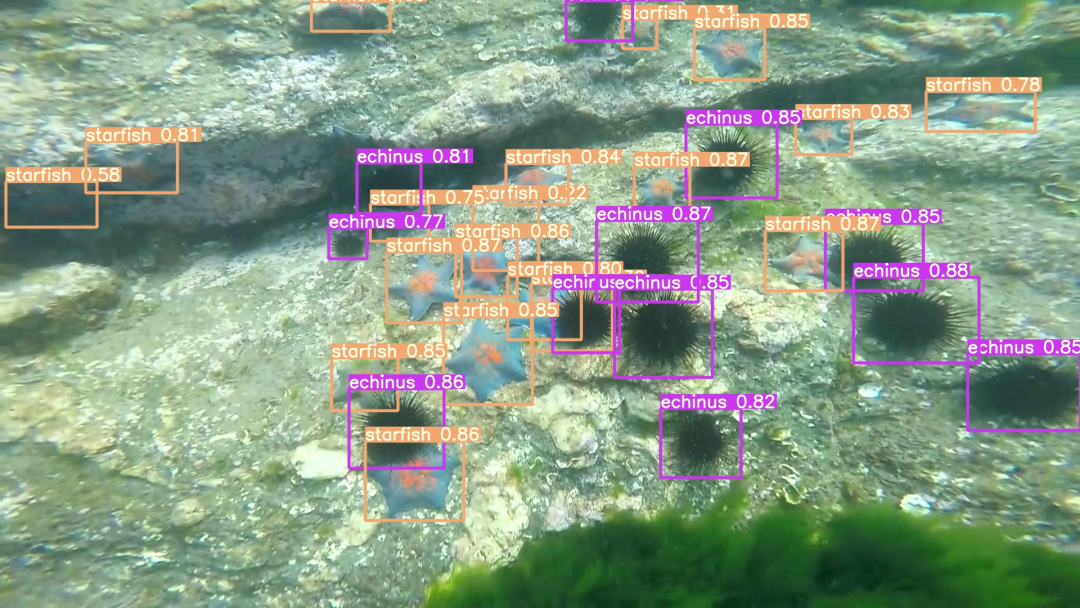
进行水下目标识别,判断是水雷、未爆弹还是普通杂物很重要。一是通过高分辨率声呐观察目标的几何形状、尺寸和声影特征;二是用磁信号判断是否含有金属壳体;三是用摄像头抵近拍摄,确认外观、引信结构、附着状态;四是借助AI目标识别算法,从大量声呐图像中筛选疑似目标,再由人工复核。水下目标识别一般具有多值性,且常有礁石、沉船碎片、渔具、管道等干扰物,因此不能仅凭单一信号判定,需要各类手段相互印证。
让爆炸物失效或安全引爆,处置方式通常包括:一是机器人将小型炸药放置在水雷旁,撤离到安全距离后引爆;二是切断锚链,对锚雷,可用切割装置切断雷索,使雷体浮出水面再处理;三是发射微型灭雷具,部分系统使用一次性微型鱼雷或灭雷具,自主或遥控接近后引爆;四是水下冲击/水射流破坏,有些装置通过定向冲击破坏引信或外壳,使其失效;五是抓取或转移,对小型可疑物,机械臂可将其移至安全区域处理,但风险较高,通常只在特定条件下采用。处置过程一般需人员远离现场,由操作员在安全距离外完成最后引爆确认。
爆炸或处置完成后,水下搜爆机器人会再次抵近观察,确认威胁已解除。需检查目标是否完全销毁,搜索是否有碎片、二次爆炸物或邻近目标,更新海底地图,标记已清除区域,继续搜索下一处可疑点。
通常的作业流程包括:一是进行大范围扫测,需要配备侧扫声呐、合成孔径声呐、磁力仪等;二是识别判断是否爆炸物,需要高分辨率声呐、摄像头、AI辅助分类;三是接近抵近目标并定位,需要前视声呐、光学成像、导航定位;四是处置使爆炸物失效,需灭雷炸药、切割、微型灭雷具;五是评估确认清除效果,需要再次扫侧确认及光学观察。
整体来看,水下搜爆机器人的核心不是“单纯遥控”,而是把声学成像、磁探测、视觉识别、精确定位和末端处置结合起来。未来发展方向是更自主的目标识别、多机器人协同、低干扰近底航行,以及在浑水和掩埋条件下更可靠的探测能力。

关键技术

水下搜爆机器人的技术差异,直接决定了它“能用在哪”和“能干什么”。水下搜爆机器人的关键技术可以概括为:复杂水下环境里“看得清、找得准、靠得近、处置稳、跑得久、控得住”。难点主要来自三个方面:GPS信号无法穿透水体、水下能见度低、声学和磁探测容易受海底背景干扰。
⒈水下探测与感知技术
由于水下光学成像受限,声呐和磁探测是核心。侧扫声呐、前视声呐、合成孔径声呐,用于绘制海底地形、发现可疑物体轮廓,并在接近目标时提供高分辨率图像;磁力仪/磁梯度仪,探测金属壳体引起的磁场异常,对埋藏在泥沙中的炮弹、水雷较有效;浅地层剖面声呐/低频声呐,用于探测部分掩埋目标,但对分辨率和抗干扰能力要求较高;光学摄像头与激光扫描,在能见度较好时完成最终外观确认,但在浑水、夜间或爆炸后悬浮物环境中效果有限。
水下搜爆机器人的关键挑战不是“有没有传感器”,而是如何把声、磁、光等多源信息融合起来,降低误报率。

⒉水下导航与定位技术
水下无法直接使用GPS,定位误差会随时间累积,因此导航是搜爆机器人能否精确回到目标点的关键。
惯性导航系统依靠加速度计和陀螺仪推算位置,但存在漂移问题;多普勒测速仪测量机器人相对海底的速度,用于修正航迹;声学定位系统(如超短基线、长基线、单信标测距等),通过声学信号确定相对位置;地形匹配与地图辅助定位,利用已建海底地图或声呐图像进行位置校正;多传感器紧耦合融合将惯性、声学、视觉、DVL等数据统一滤波,提高定位稳定性。
水下搜爆作业要求机器人能多次精确返回同一目标点,因此,定位精度直接影响处置成功率。
⒊目标识别与智能分类技术
海底常见礁石、沉船碎片、渔具、管道等干扰物,仅凭单一信号很难判断是否为爆炸物。
先要对声呐图像进行预处理,能去除噪声、增强边缘、改善低分辨率图像质量;进而对多帧声呐融合,可以提高目标轮廓稳定性,减少单次扫描造成的误判;进入深度学习进行目标检测,可以从声呐图像或光学图像中自动筛选疑似目标;需加入声磁融合识别,可以结合声学形状特征和磁信号特征,降低虚警率;要加强边缘计算,可以减少对高带宽水声通信的依赖。
总之,从“人工判读声呐图”转向“AI初筛+人工复核”,将提高大面积扫测效率。
⒋自主控制与任务规划技术
搜爆机器人需要在强流、浑水、复杂海底地形中保持稳定,并能按任务流程自动执行搜索、确认、处置。
要进行路径规划,根据探测结果动态调整搜索路线;要具备悬停与定点控制功能,靠近爆炸物时必须保持稳定,避免碰撞或扰动泥沙;要进行避障控制,利用前视声呐和惯性数据避开礁石、渔网、沉船残骸;要能够进行半自主/全自主模式切换,AUV模式负责大范围搜索,ROV模式负责精细确认和处置;条件允许,可以实施多机器人协同,包括无人水面艇、AUV、ROV分工配合,以提高扫测效率。
⒌末端处置与机械操作技术
识别出疑似爆炸物后,机器人需要安全完成处置动作,这是风险最高的环节。一是将小型炸药放置在水雷或未爆弹附近后撤离引爆;二是用于抓取、切割、安装起爆装置或固定打捞索具;三是切断锚雷雷索,使其浮出水面后再处置;避免推进器搅起泥沙,防止遮挡声呐和摄像头,也避免触发敏感引信;四是对部分未爆弹需进行稳定抓取、起吊和水面安全回收。
⒍能源动力与长航时技术
搜爆任务往往覆盖大面积海域,续航能力直接影响作业效率。要配备高能量密度电池,如锂离子电池,仍是主流方案,但续航有限;可以配置可更换电池模块,适合小型机器人快速续作;可以引人燃料电池等新型电源,可提升长航时能力,但系统复杂度和成本较高;要设计能量管理策略,根据任务阶段调节推进功率、传感器功耗和通信频率。
⒎水下通信与指挥控制技术
水下通信带宽低、延迟大,难以像陆地机器人那样实时传输高清视频。一是有线光纤/电缆通信,ROV常用,带宽高、延迟低,但受缆长和缠绕风险限制;二是水声通信,适合AUV,但带宽低,通常只传状态、坐标和少量图像数据;三是水面中继与浮标中继,通过水面平台转发数据,改善通信条件;四是-岸基/母船指挥系统:负责任务分配、目标复核和处置授权。
⒏安全与可靠性技术
搜爆机器人一旦失控,可能引发二次风险,因此可靠性要求极高。一是故障自诊断,监测推进器、传感器、电池和通信状态;二是失联保护,通信中断后自动上浮、返航或悬停等待;三是防爆与电磁兼容设计,避免机器人自身电气系统干扰磁探测,也降低对爆炸物的意外触发风险;四是作业流程标准化:搜索、识别、处置、复核各环节需严格分离,减少人为误判。
综合来看,水下搜爆机器人不是单一设备,而是“传感器+导航+AI识别+机械处置+通信指挥”的综合系统。当前最核心的瓶颈有三点:一是掩埋目标和弱小磁信号目标的可靠识别;二是无GPS环境下的高精度定位;三是低带宽条件下实现自主判断与远程控制之间的平衡。

应用场景

水下搜爆机器人常见任务包括:一是搜索锚雷、沉底雷、智能水雷,对海床、浅滩、航道进行排查;二是识别目标性质,通过声呐图像和摄像画面判断是否为水雷、未爆弹或普通沉物;三是布设销毁装药,将炸药放置在水雷附近后撤离引爆;四是切断锚链,使锚雷浮出水面后再处置;四是战后未爆弹搜排,清理演训海域、近岸水域遗留弹药。
军事扫雷与未爆弹搜排是水下搜爆机器人最典型的应用,扫雷舰、无人水面艇或岸基指挥系统先用声呐、磁力探测设备发现疑似目标,再由水下机器人抵近确认,必要时布设炸药或实施引爆。
港口、码头、航道和锚地是反恐安保的重点区域,水下搜爆机器人可用于检查可疑漂浮物、船底附着物、桥墩下方和水下结构,排查是否被安装爆炸装置。例如,纽约港警务部门就使用小型水下无人机检查船底、桥下和可疑漂浮物;一些浅水型自主水下机器人也专门用于港口和近岸水域扫雷。

海底管道、海底光缆、跨海桥梁、码头桩基、海上平台等设施也可能成为破坏目标,水下搜爆机器人也应用于重要水下基础设施防护,包括海底管道和光缆沿线异常物排查;桥墩、码头、船闸等结构下方爆炸物检查;海上油气平台、核设施取水口周边可疑目标识别;航道开通前安全核查。
部分小型水下机器人可以贴近船底、螺旋桨、舵叶等位置检查,用于发现夹层、空腔、吸附式爆炸物或藏匿物,由于体积小、噪声低,这类机器人也适合在不引起注意的情况下执行隐蔽检查任务。
在洪水、沉船、桥梁坍塌或水下事故现场,水下搜爆机器人也可用于排查水下是否有遗留弹药或爆炸装置、检查沉船内部危险物、协助打捞和转移可疑物品,并在浑水、急流、低温等不适合潜水员作业的环境中执行任务。
目前水下搜爆机器人正从“遥控潜水器+人工判断”向无人化、集群化、自主识别和岸基远程指挥发展,尤其适合浅水、浑水、强流和高风险海域作业。
1
END
1

相关阅读推荐
溪流笔谈▏我国近些年在深海探测领域做出了哪些尝试与突破?
溪流笔谈▏海洋无人系统与海洋数智科技装备包括哪些内容?
溪流笔谈▏这六大海洋细分赛道,正在打开亿万级“蓝色国土”
溪流笔谈▏海洋环境信息的分类定义、作用及其影响
溪流笔谈▏中国无人艇领域值得关注的初创公司有哪些?
溪流笔谈▏细数国内100所涉海类高校及其学科特色



公众号
溪流之海洋人生
微信号▏xiliu92899

用专业精神创造价值
用人文关怀引发共鸣
您的关注就是我们前行的动力
投稿邮箱▏2705319347@qq.com


