01
内容概览
现有技术缺点
传统仪器:刚性笨重,仅单点部署,无法共形于软体/不规则平台。
现有柔性传感器:工作范围窄(通常<100 kPa),高压性能骤降;功耗高、温压交叉敏感未补偿;缺乏嵌入式系统集成,未实海试。
文章亮点
协同设计:LIG‑PDMS压阻元件 + 双隐藏层神经网络温压解耦(深度≤±0.91% FS,温度±0.29 °C)。
超低功耗:静态电流24.63 µA,支持>30天原位监测。
极端验证:4812.2 m(~50 MPa)海试结构完整,最小弯曲半径7 mm。
应用场景
深海探测|分布式海洋物联网|仿生航行器/海洋动物携带监测|长期原位生态研究
总结
本研究提出一种全集成柔性温度‑深度传感器,可共形贴附于弯曲和移动表面,适用于深海测量。该传感器采用多孔激光诱导石墨烯‑聚二甲基硅氧烷(LIG‑PDMS)复合材料作为压阻传感元件,在0–10 MPa静水压力范围内实现宽范围测量。通过双隐藏层神经网络结合多项式拟合的数据驱动算法,有效补偿温度‑压力交叉敏感性,实现深度误差≤±0.91%满量程、温度精度≤±0.29 °C。电子单元采用应力自适应超低功耗设计,平均静态电流仅24.63 µA,支持超过30天原位工作。传感器具备优异柔性(最小弯曲半径7 mm),并成功通过西太平洋和中国南海4812.2 m深度(约50 MPa)的海试验证,证明极端环境下的结构完整性。该协同设计平台为下一代分布式、共形和智能海洋传感网络提供了实用路径,可无缝集成于船舶、海底设施、仿生航行器甚至海洋动物,弥补传统仪器无法触及的观测空白。
文章名称:Fully Integrated Deep-Ocean Flexible Temperature–Depth Sensor with Neural Network Compensation
期 刊:Nature Communications
文章DOI:10.1038/s41467-026-78009-7
通讯作者:中国科学院Yang Yang
02
图文简介
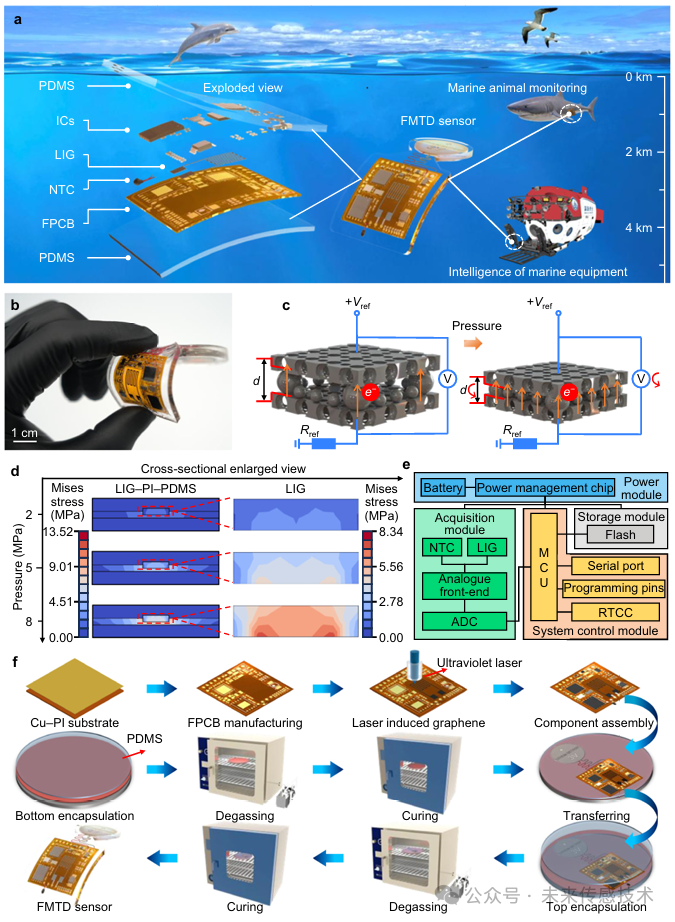
图1 | 用于1000米级深海观测的柔性海洋温度-深度传感器概述。a 多层设计的爆炸示意图,展示激光诱导石墨烯传感层、负温度系数热敏电阻、柔性印刷电路板、聚二甲基硅氧烷封装和集成电路微系统组件。b FMTD传感器照片,展示其紧凑尺寸、轻量构造和机械柔性。c LIG–PDMS复合材料的压力诱导压阻机制,其中静水加载通过多孔LIG网络的变形调节电阻率。Vref:参考电压,Rref:参考电阻,d:层间距,e⁻:电子。d 压力下LIG–聚酰亚胺–PDMS叠层内应力分布的有限元分析。e 用于低功耗运行的嵌入式采集与控制系统的框图。ADC:模数转换器,MCU:微控制器单元,RTCC:实时时钟和日历。f 关键制备步骤,包括FPCB加工、LIG形成和共形PDMS封装。
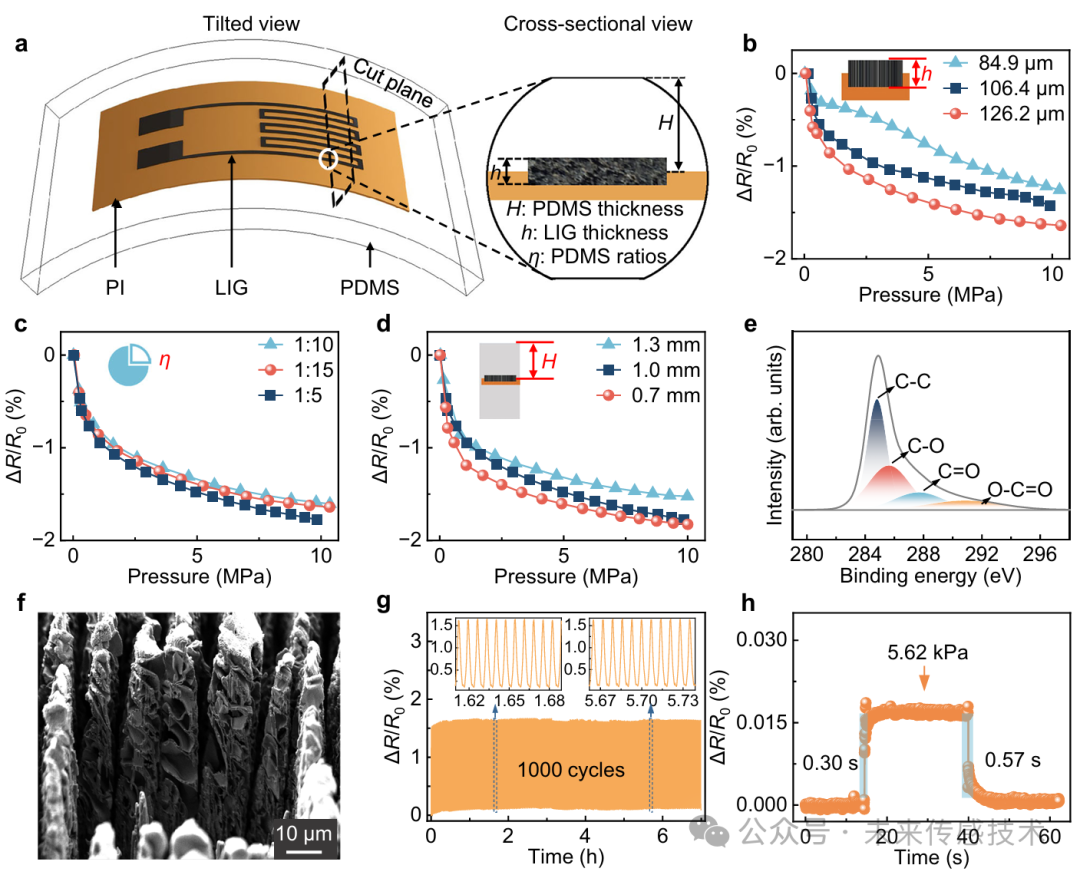
图2 | 压力传感元件的多参数结构与材料优化。a LIG–PDMS复合结构的几何参数。b 灵敏度随LIG层厚度的变化,c 随PDMS固化比的变化,以及d 随PDMS封装厚度的变化。ΔR/R₀:相对电阻变化。e LIG的C1s谱。f SEM图像,揭示LIG–PDMS复合材料的三维多孔形貌,平均孔径约5 µm。g 超过1000次加载-卸载循环的机械耐久性,表现出稳定响应和可忽略的滞后。h 具有亚秒响应时间的瞬态响应和恢复特性。
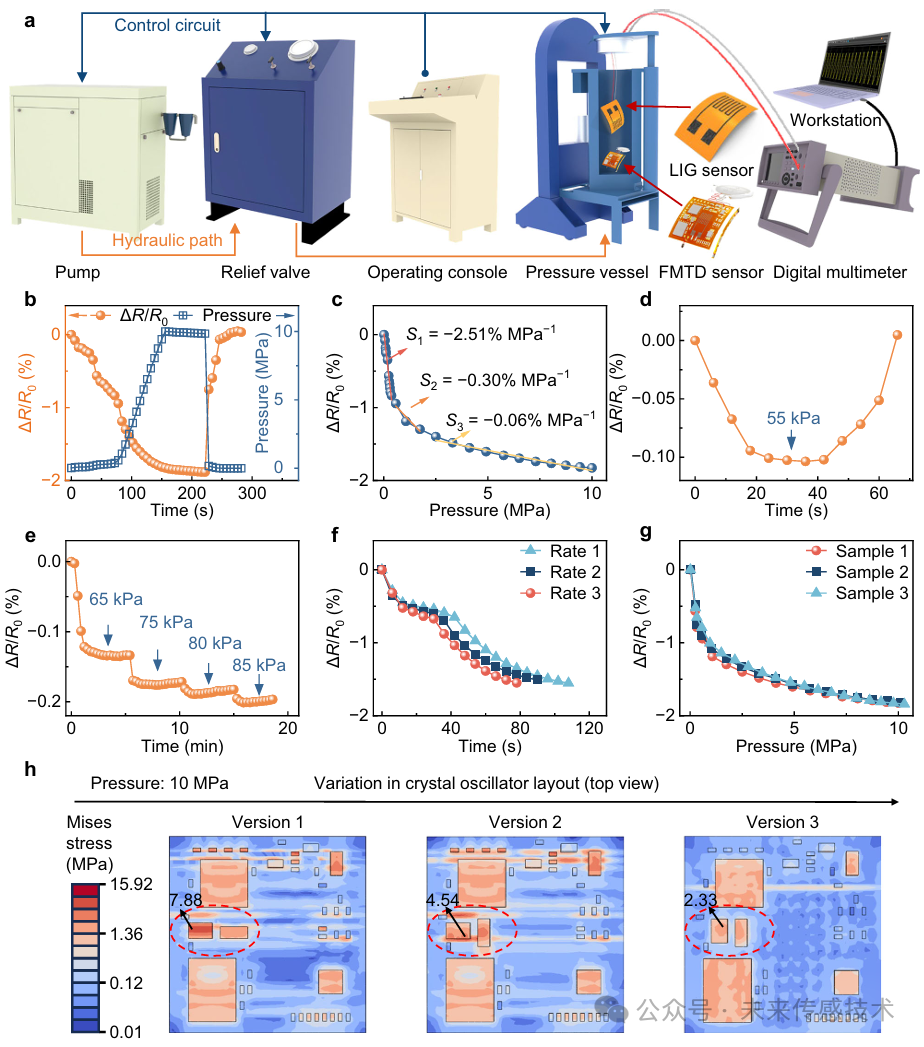
图3 | 集成系统和传感元件的耐高压设计与性能。a 用于评估静态、动态和长时间稳定性的静水压力测试装置示意图。b 压力传感器的全量程循环压力响应。c 压力传感器的三阶段线性灵敏度,显示0–10 MPa范围内的分段压阻行为。S1、S2、S3:压力灵敏度。d 用于细微变化检测的低压(0–30 kPa)响应。e 压力传感器在不同压力下的阶跃响应。f 压力传感器在不同加压速率下的动态响应,表现出幅度无关行为。Rate 1/2/3:不同加压速率。g 三个独立制备传感器之间的器件间一致性,变异系数低。Sample 1/2/3:不同样品。h 用于高压耐受的嵌入式电子电路应力释放布局优化。
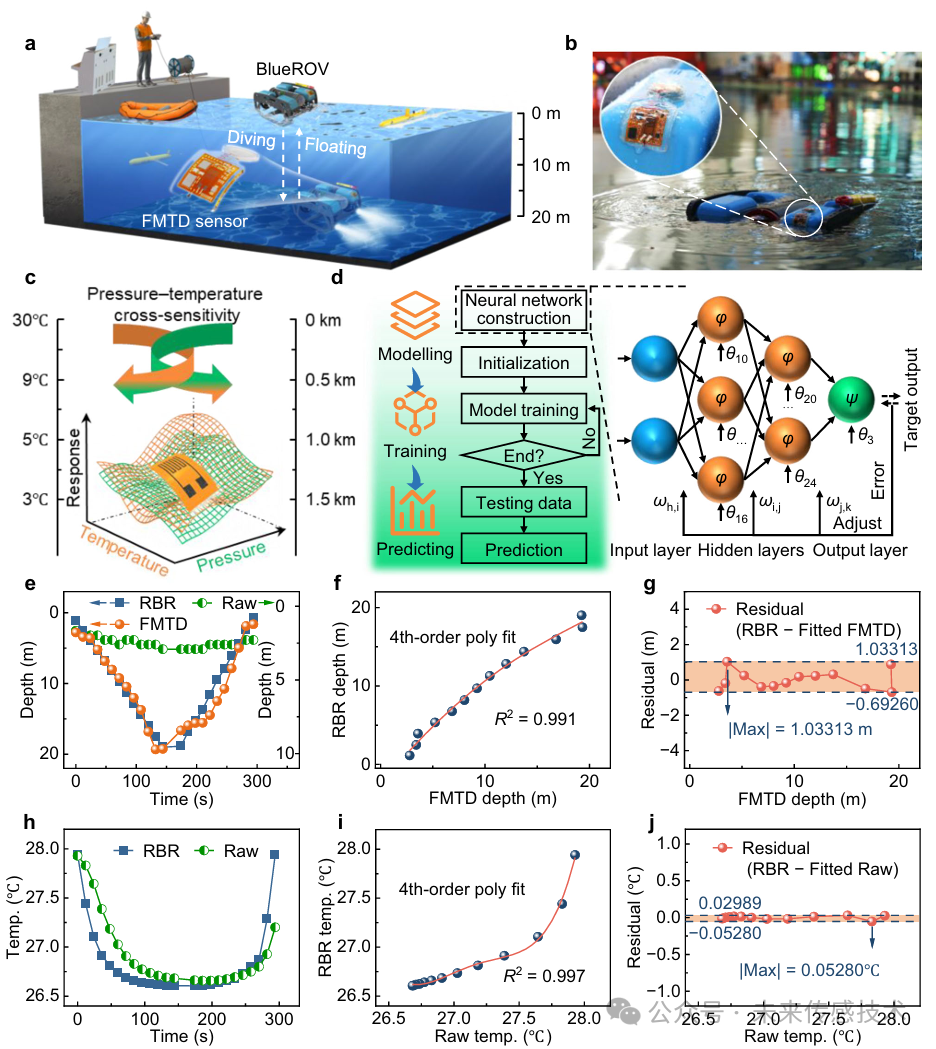
图4 | 基于神经网络的传感器温度补偿及淡水水箱验证。a 20 m淡水水箱测试装置示意图。b FMTD传感器共形贴附于BlueROV上进行水下验证。c 海洋环境中FMTD传感器响应所受复杂压力-温度干扰示意图。d 结合双隐藏层神经网络和多项式拟合的温度补偿算法流程图。θ:神经元偏置,ω:层间连接权重,φ和ψ:分别为隐藏层和输出层的激活函数。e 下降和上升过程中原始深度测量值与FMTD传感器及参考传感器的比较。RBR:参考传感器,Raw:未补偿,FMTD:神经网络解耦。f FMTD与参考传感器之间测量深度的四阶多项式校准。R²:决定系数。g 四阶多项式拟合(深度)的残差分析。Residual:残差误差。h 下降和上升过程中原始温度测量值与参考传感器的比较。Temp.:温度。i 原始数据与参考传感器之间测量温度的四阶多项式拟合。j 四阶多项式拟合(温度)的残差分析。
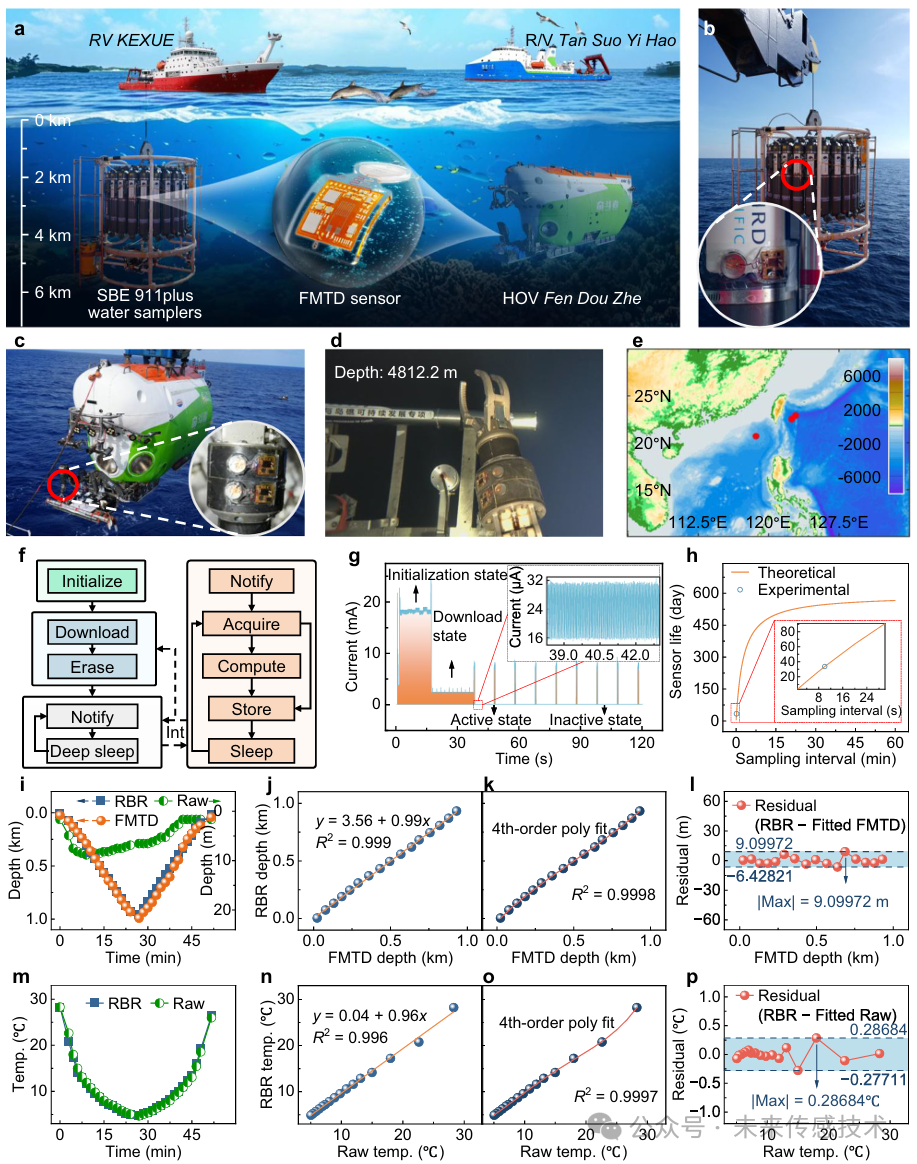
图5 | FMTD传感器在深达约1000 m深度处的深海应用。a 西太平洋和中国南海深海现场试验示意图。b FMTD传感器共形安装于SBE911plus采水器曲面上的照片。c 装备有FMTD传感器的“奋斗者”号HOV机械手照片。d FMTD传感器在4812.2 m深度处显示在约50 MPa下结构完整性的照片。e 深海现场考察地点。f 超低功耗固件设计的简化流程图。g 系统功耗和能量分布的测量。h 使用350 mAh电池的理论和实验寿命验证。i 深海试验期间原始数据、FMTD传感器和参考传感器之间的深度测量比较。j FMTD与参考传感器之间深海测量深度的线性相关。k FMTD与参考传感器之间深海测量深度的四阶多项式拟合。l 四阶多项式拟合(深度)的残差。m 原始数据与RBR传感器之间温度测量比较。n 原始数据与参考传感器之间深海测量温度的线性相关。o 原始数据与参考传感器之间深海测量温度的四阶多项式拟合。p 四阶多项式拟合(温度)的残差。
星标的内容=你在乎的内容,根据微信公众号推荐原则,没有在传感器专家网公众号主页【设为星标】,将无法及时获得传感器行业最新资讯!