导语:人形机器人的硬件在飞速进步,自主性在不断提升。但一个被忽视的问题是:技术能力不等于社会接受。一篇发表在《Science Robotics》上的评论文章指出,机器人能否被接受,不仅取决于它是否好用、是否安全,更取决于人们在日常互动中如何感知它、与它相处。接受不是对一件产品的判断,而是在一次次互动中共同建构出来的。
一、一个看似显然、实则被忽视的前提
讨论人形机器人能否被社会接受时,一种常见的思路是:看它能不能满足人的需求,或者会不会引发对自主性和身份的担忧。这种思路把机器人当作一件“被评估的物品”——功能如何、安全如何、价格如何。
但文章提出了一个不同的视角:接受不是人们对一个静态对象做出的判断,而是从人们如何感知机器人、如何与机器人互动中涌现出来的动态过程。这个过程受到深植于人类的知觉和认知偏差的塑造。
换句话说,一台机器人能不能被接受,不只在实验室的性能指标里,也在用户第一次听到它说话、第一次碰到它、第一次和它对视的那些瞬间里。
二、两条交织的心理路径:感知与互动
文章把影响接受的心理机制归纳为两条相互交织的路径:感知和互动。
这两条路径共同回答了一个问题:为什么技术上完全可行的机器人,在真实部署中可能成功,也可能失败。
一个关键观察是:人们在和机器人互动时,反应模式与人和人互动时高度相似。这背后最突出的机制是拟人化——我们倾向于把人类的特征和心理状态赋予非人实体。
拟人化让人能够用人类的知识和社会预期去理解和预测机器人。它可能由机器人身上类人的线索自动触发,也可能经过有意识的推理。驱动它的,是人们对智能体的知识、对效能感的追求,以及对社会连接的需要。因为人类只知道“做人是什么感觉”,所以自然会用人的透镜去解读机器人,并对表现出类人特征的技术做出社会性反应。
外观和行为特征——比如运动方式、手势——会作为“生物性触发线索”,提高感知到的可信度和接受度。

三、拟人化的悖论:越像人,不一定越好
这里出现了一个悖论。
拟人化带来的心理好处,会诱使开发者不断把机器人做得更像人。但当机器人无法满足用户被拉高的期望时,更高的类人程度会适得其反。
这种“期望违背”不只来自外观,也来自行为和情感表达。它会通过类似预测误差的神经机制引发不适感。也就是说,机器人越像人,用户越容易用人的标准去要求它;一旦它做不到,失望和不适就会更强烈。
文章指出,最优的类人程度取决于互动情境——医疗场景和服务场景的要求不同。但大多数证据表明,中等程度的类人特征能带来最积极的用户反应和互动结果。熟悉的特征之所以有效,是因为它借用了人们已有的社会预期,让互动更直观、更有效、也更愉快。
把情感、意图或能动性赋予一个只是“模拟”这些能力的机器人,可能导致失望。但当外观与功能相匹配时,机器人就能成为有意义的社交伙伴,满足人对社会连接和沟通的基本需求。
四、外观不是全部:声音和触觉同样在塑造印象
文章特别强调:外观 alone 并不决定机器人如何被感知。感知来自多种模态的动态整合。
作者团队关于机器人感知的研究——包括声音和触觉在人机交互中的作用——表明,多模态线索会塑造用户对机器人的即时印象,包括喜爱程度和“诡异感”,也会影响用户的生理反应。这些早期的互动体验,可能决定人们是靠近、投入,还是最终信任一台机器人。
声音是特别有影响力的社会线索,它塑造用户对机器人的心理表征,引导社会预期。触摸和被触摸则是机器人陪伴感的重要决定因素。
因此,成功的人机交互需要这些模态之间的无缝协调:自然的轮流对话、最小的响应延迟、个性化的声音特征——这些都能支撑机器人被感知为有能力和有社交回应性的伙伴。
五、同一种行为,不同的人感受完全不同
除了机器人自身的特征,用户的个体特征也在塑造反应:年龄、性别、心理倾向、此前的机器人经验、文化背景。
这些因素之所以重要,是因为它们影响用户的生活经验,也影响用户带进互动的预期,以及用户如何解读同一个机器人行为。这解释了一个现象:完全相同的机器人,在不同人那里可能引发截然不同的反应。
此外,感知会随着反复互动而演变。这意味着熟悉化这样的长期过程很重要——第一次见面觉得别扭的机器人,相处久了可能变得自然;反过来,第一印象很好,也可能在长期使用中暴露问题。
六、接受是在互动中“共同建构”的
文章最后给出了一个更具理论深度的判断:成功的机器人融入,是通过互动发生的。
这带来一种具身视角的人机交互观。从具身视角看,感知与行动不可分割。人类不是把机器人当作一个外部对象来“观看”,而是与它一起行动,并在这种相互投入中共同建构一个共享的社会现实。
因此,机器人接受度超越了对一件产品的评估。产品是被动满足需求的物件;而机器人的接受,是在具体情境的互动中涌现的——感知和行动持续地相互塑造,人和机器人共同建构他们相遇的社会语境。
文章由此给出一个耐人寻味的推论:人形机器人会不会取代人类工人,可能较少取决于硬件和自主性的进步,而更多取决于人们与它们的日常互动是否被体验为“社会性地有回报的”。
七、对具身智能研究的启示
这篇评论文章没有提出新算法或新硬件,但它对人形机器人研究的方向提出了一个值得认真对待的提醒。
当前具身智能的进展,大量集中在操作能力、运动能力、模型规模和数据规模上。这些当然是必要的。但如果接受度真的如文章所说,是在互动中共同建构的,那么“能不能做”和“愿不愿意一起做”就是两个必须同时回答的问题。
对研究者和产品开发者而言,这意味着几件具体的事:
第一,拟人化需要克制。把机器人做得更像人,不一定能提高接受度;中等程度的类人特征往往效果最好。外观、动作、声音的设计,需要与机器人实际能做到的事情相匹配,避免拉高无法兑现的预期。
第二,多模态协调不是锦上添花。声音、触觉、响应延迟、轮流对话的自然程度——这些“交互细节”直接影响用户对机器人能力的判断和信任。它们不是界面层的装饰,而是接受度形成的关键通道。
第三,个体差异需要被认真对待。同一台机器人对不同年龄、性别、文化背景的用户可能意味着完全不同的东西。通用的交互设计,在真实部署中可能只对一部分人有效。
第四,长期互动才是真正的考场。一次演示、一次实验,测不出接受度。熟悉化、信任的建立和修复,都发生在时间尺度上。这对实验设计和产品迭代都提出了更高要求。
结语
这篇文章的核心主张可以用一句话概括:机器人的接受度不是被“设计”出来的,而是在互动中被“建构”出来的。
硬件和自主性决定了机器人“能做什么”,但人们是否愿意让它进入自己的生活,取决于每一次互动是否让人感到舒适、可理解、有回报。对于正在把人形机器人推向家庭和公共场所的行业来说,这或许是一个比“更大模型、更强操作”更基础、也更难回答的问题。
论文信息
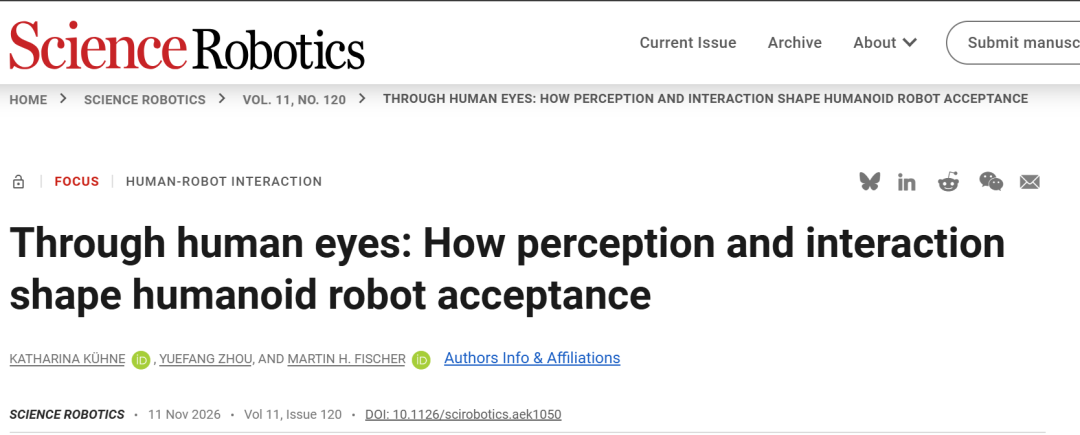
标题: Through human eyes: How perception and interaction shape humanoid robot acceptance
作者:Katharina Kühne, Yuefang Zhou, Martin H. Fischer
期刊: Science Robotics, Vol. 11, Issue 120, 2026年11月11日
DOI:10.1126/scirobotics.aek1050
文章来源:CAAI认知系统与信息处理专委会
商务合作
商务活动|宣传推广|转载开白等
邮箱|1784288990@qq.com
联系电话|18355423366
END
“
如果内容对您有所启发,欢迎在评论区留言
请点赞、转发、小心心,将公众号设置为星标
”
求点赞
求分享
求喜欢