
 五度妙笔
 企业透视镜
 API商城

 数据库
力控人形双臂“销冠”,在WAIC亮出人形整机和大脑模型

加入高工机器人专业行业群,加微信:13590381326,出示名片,仅限机器人及智能制造产业链相关企业。
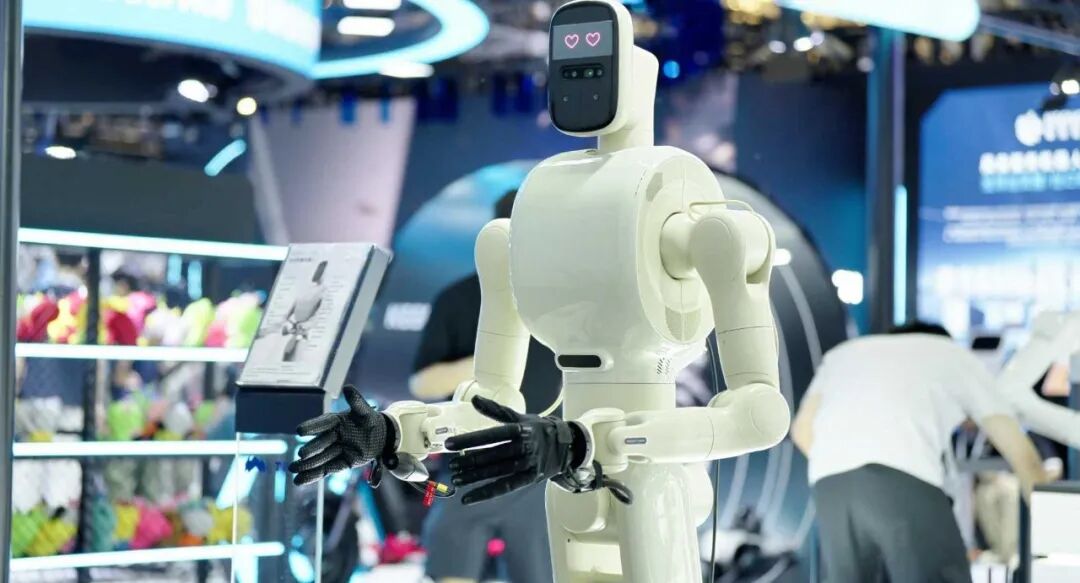
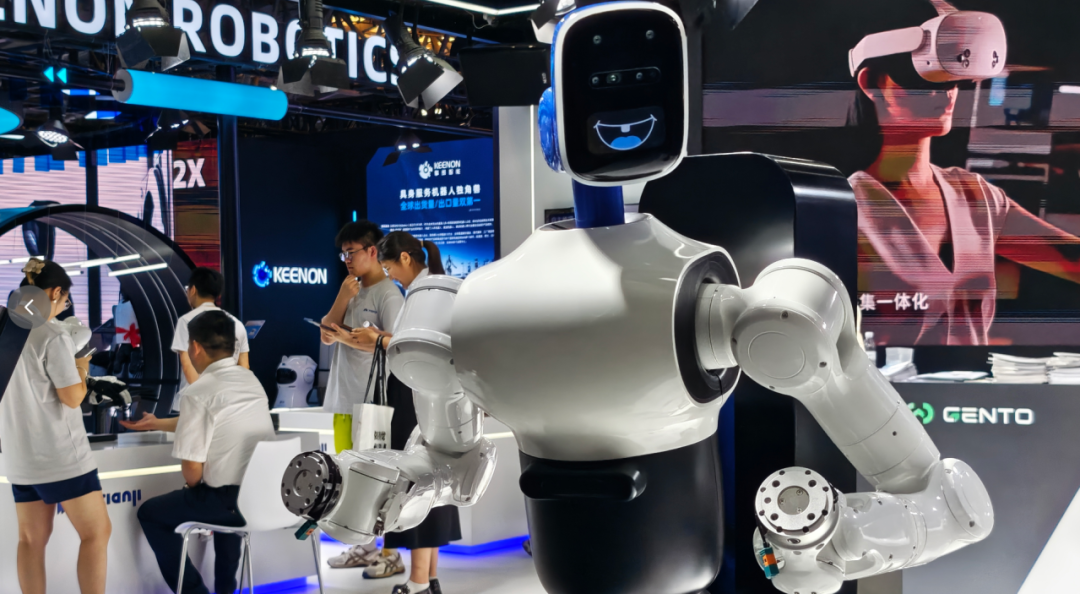
今年一季度,天机已斩获超过10000台力控人形臂订单,坐拥国内外数量最多的头部人形机器人客户与科研教育伙伴。手握核心部件优势的天机,为何选择在此时此刻,下场造了两台人形机器人?

当时间的齿轮定格在2026上半年,上千亿资金汇入、数百家大模型竞逐,具身智能行业的研发重心正从人形本体迁移到数据“采-存-标-管-验”的一体化飞轮,大模型也从端到端VLA向具备预测能力的WAM(世界动作模型)靠拢,为的就是让机器人更加理解真实的物理世界规则。
天机要做的,正是为AI提供与物理世界直接交互感知的工具——全身力控人形机器人,通过最敏锐的感知力和多模态数据,帮助大模型弄懂并掌握物理规则。让尚未能收敛的具身智能技术,更快一步地闭环落地,让具身企业避免从0开始“重复造轮子”。
Gento系列就是这一理念的落地之作。
据了解,Gento系列的核心设计理念是"小脑就绪",将全身力控、机身控制等运控系统完全开放,同时打包了从遥操作到具身智能的全栈开发工具链,让开发者跳过底层控制搭建,专心“训练大脑”。
Gento系列包含两款产品:轮式折叠人形机器人 Luna、轮式升降人形机器人Skye,同样是轮式人形,却蕴含了天机对不同场景的深度理解和设计巧思。
自由舞蹈、迎宾待客、递送礼袋——在WAIC现场,Gento Luna展现了极强的灵活性。
折叠式设计让机身可在0.79米-1.7米间任意调节,能在书房、实验室、产线走道等狭小空间自由穿梭避障,配合615mm的臂展,垂直工作范围可覆盖0到2.1米,既能够搬运高处货架的箱子,也能弯腰做除尘清洁等家务。
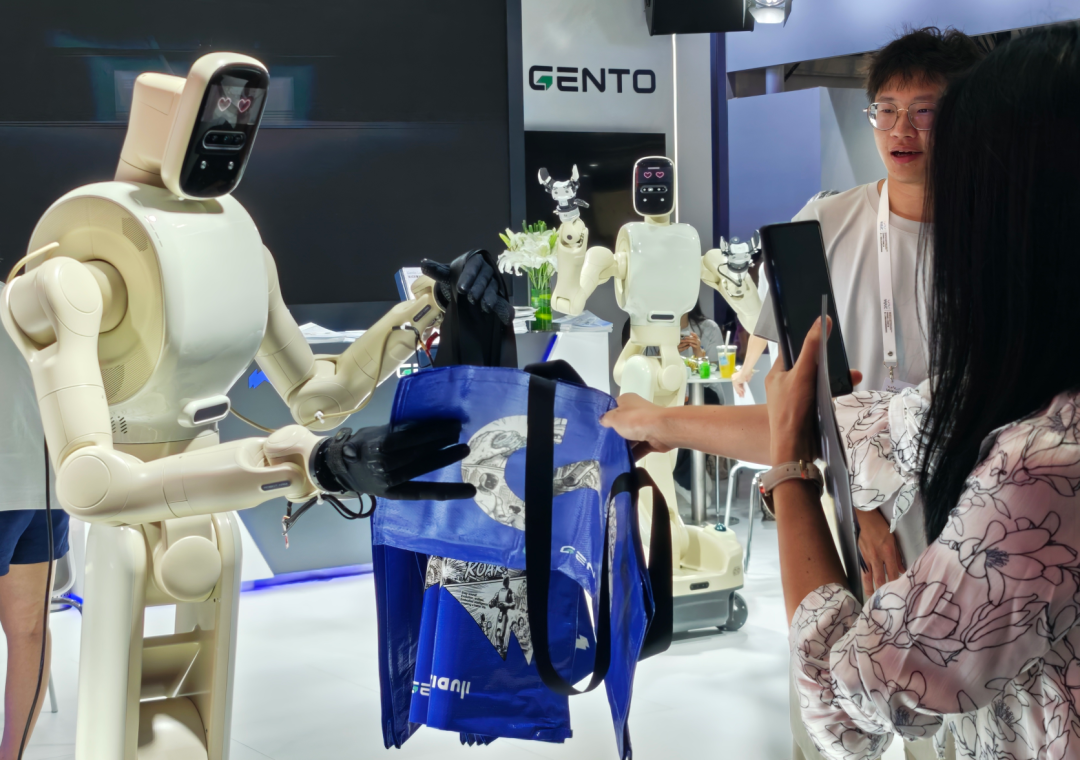
Gento Luna递送礼袋
仿生柔顺控制是Gento Luna的一大特色,在全身26个自由度(不含灵巧手)中,双臂、腰、腿共计20个关节均采用力控关节模组,搭配天机研发的阻抗控制算法,能灵活调整机身与物理环境之间的接触力和身体刚度,确保在工厂、办公区、家庭等人机协同场景的安全。
在小脑强健的同时,Gento系列大脑架构同样强悍。由英伟达Jetson Orin AGX 算力平台提供支持,标配275TOPS AI 算力,还可选配英伟达新一代Thor系列2070 TFLOPS算力,轻松运行100B+级多模态大模型,处理各种端到端复杂任务。
大小脑分层架构融合了灵活的FUSION X运控系统与聪明的Kernel M大模型,适配真实环境数据采集、仿真验证及二次开发。
针对工业场景与大规模训练需求,Gento Skye则展现了不同的特质。
Skye单臂负载达6kg,具备±0.03mm的工业级重复精度,TCP最大速度达1.65m/s,满足工业生产的节拍速度,在长期运行中,关节模组温控表现稳定,解决了高频率、规模化工业场景验证中硬件可靠性的痛点。

Gento Skye展示搬运作业
作为一款具身智能机器人硬件开放平台,Gento系列支持UMI第一人称数据采集、OpenWorld大视觉模型和标注,支持Isaac Sim、Isaac Lab等仿真平台与ROS2等开源架构,提供完整的SDK和二次开发API,让算法创新不再受限于底层控制与数据匮乏。
硬件平台只是基石。天机深知,在具身智能时代,单纯的本体制造已不足以构筑护城河,对大模型的理解、适配与数据闭环能力,才是决定本体能否“活起来”的关键。
不懂大模型的本体厂商,将会被时代淘汰
据高工机器人不完全统计,上半年具身智能行业融资规模约1325亿元,超一半资金流向了大模型和拥有大模型研发能力的本体厂商,谁掌握了机器人的“大脑”,谁就掌握了下一阶段的主动权。
天机本次带来的VA-dex和AnyGrasp模型正是为机器人打造的自研大脑。
经历过11年的沉淀,天机已从早年服务果链企业的3C自动化设备商,完成到“具身智能基础设施平台”的蜕变。在此期间,累计3万台工业协作臂的出货量,为天机积累了海量的硬件材料、精密工艺、软件算法、集成经验,提炼出大量真实制造业场景的真机数据,并抽象成工艺技能和垂类模型。
面对当前具身智能“数据燃料”卡点,天机给出的回答,是两款搭载自研大模型的人形双臂——Marvin Pro。
在WAIC展台,Marvin Pro搭载了天机旗下科摩德团队自研的VA-dex模型、AnyGrasp模型,告别预设演示程序,在现场自主推理思考和“真干活”。
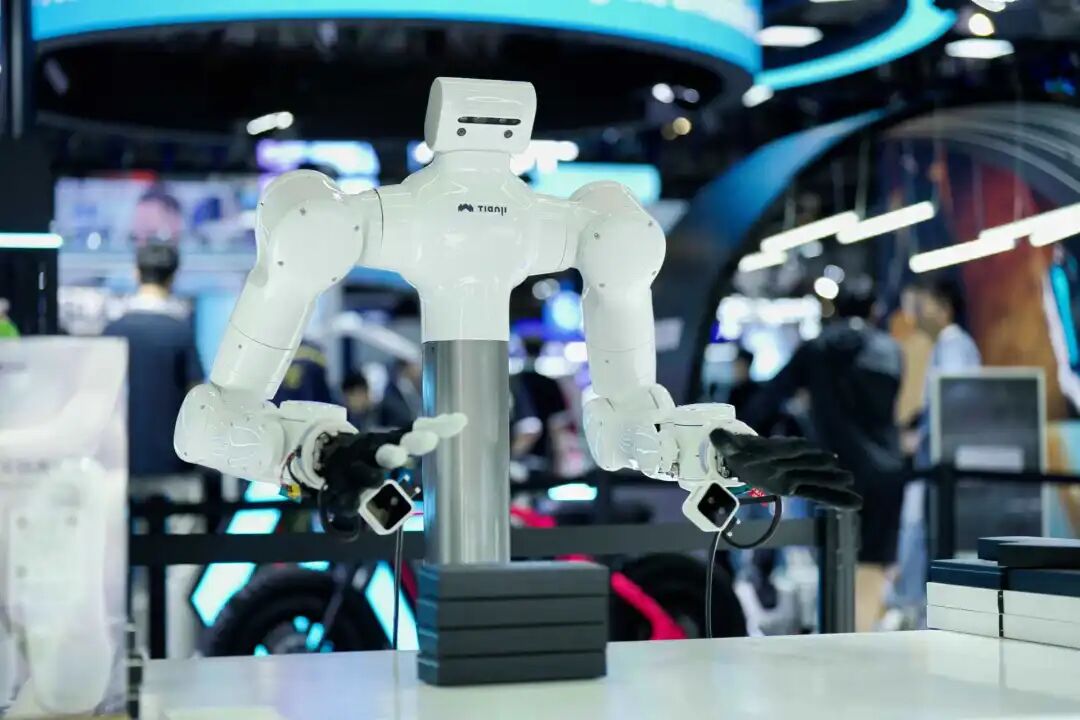
基于VA-dex模型的礼盒打包任务
依托强大的数据管线,VA-dex模型以“感知-推理-行动循环”为中心,赋予Marvin Pro长时序任务自主规划与推理能力。在礼品盒人机互动展示区,部署了VA-dex模型的Marvin Pro手臂协同,将单个礼品盒从多层堆叠的礼盒上方抓握取出,主动识别观众随时移动的手部位置,精准递送至观众手中。
AnyGrasp模型则完成对不同颜色、任意构型物体的泛化抓取,验证了双臂协同下的长时间稳定操作和泛化能力。

AnyGrasp模型泛化抓取
这从侧面印证了业内的一个准共识:不懂大模型的本体厂商,在不久的将来会被时代淘汰。只有和客户一样懂、甚至比客户更懂大模型,才有可能做出更有实用价值的力控臂。
基于对此认知的研判,天机智能与产业伙伴联合开发了不少个性化设计的手臂,同时快速补齐本体硬件与大模型适配之间的Real2Sim部署鸿沟。
比如,天机智能与Sharpa、源升智能等灵巧手企业展开合作,加强手臂协同和数据采集领域的控制算法;与北美人形独角兽Genesis AI 等企业合作,打磨顶尖基础模型适配物理世界的更优解,实现弹奏钢琴、制作奶昔,烹饪饭菜、实验室移液等类人级物理操作能力。

Genesis AI搭载天机智能人形臂发布基础模型
围绕客户对真实世界数据获取的痛点,天机提供了VR遥操作设备硬件、遥操数据管线系统、开源仿真与二次开发等具身智能开发工具链条。通过100台Marvin Pro,天机智能每年可采集超过60万条高质量真机数据,为合作伙伴的“大脑”训练提供稀缺的物理世界数据资产。
从“造臂”到“造脑”
天机的具身棋局,才刚刚开始
透过WAIC的窗口,天机智能勾勒出了一幅完整的具身智能底层架构图谱:Gento Luna的小脑柔顺、Gento Skye的工业可靠、Marvin Pro的模型推理,三款产品共同拼出了一张从“感知”到“行动”的完整拼图。
2026年被视为具身智能商业化的分水岭。天机智能的答案是:硬件是肉身,数据是血液,模型是灵魂。当行业为“大脑”狂热时,天机智能选择先练好“身体”的基本功,做好AI大模型与物理世界链接的桥梁。
数据管线的拥堵、模型部署的延迟、力控精度的偏差——任何一块短板,都会让机器人在现实世界中寸步难行。而天机的11年积累,恰恰是在打磨这些“看不见的硬功夫”:MEMS力矩传感器的灵敏度、双臂协同的毫秒级同步、3万台工业臂沉淀的工艺数据。
从精密产线到人形整机,从力控关节到大模型推理,天机智能正在做的,是给AI一具真正理解物理世界的身体——不是更快的腿、更炫的舞姿,而是能感知力度、适应环境、协同操作的“肉身”。
从力控人形臂“销冠”到具身智能基础设施平台,天机智能正在下一盘深远的棋,而WAIC上“小脑就绪”的人形整机亮相,正是这棋局上的关键落子。

模型发布第二天,这家企业在WAIC上把触觉智能带进实景作业
思灵机器人Agile Robots亮相WAIC 2026:具身智能独角兽展示物理AI全栈实力


