五度妙笔
 企业透视镜
 API商城

 数据库
医生专栏 | 纵隔和胸腺手术:剑突下与侧胸入路的数据和判断条件
《给胸外科医生的机器人百科》③
纵隔和胸腺手术最实际的决策之一,是选择剑突下还是侧胸入路。本文整理机器人胸腺切除的倾向性评分匹配研究、胸腔镜荟萃分析与随机试验信息,并把数据放回病例分流场景中解释。
核心判断:剑突下入路在经过筛选的病例中,疼痛和恢复指标更有优势;侧胸入路在大瘤体、单侧偏位、血管侵犯或联合切除时,通常更利于安全控制。
前序阅读:
机器人肺段切除:段间平面到底该怎么定
机器人术式的证据总表:肺和食管的答案不一样
# 前纵隔为什么适合机器人
前纵隔空间纵向、深在且受胸骨限制,直杆器械的入射角度有限;胸腺手术又以精细分离、能量处理和小血管控制为主,闭合器使用与器械更换较少,标本通常也不需要明显延长切口。这组条件能够放大腕式器械与稳定三维视野的价值。
因此,纵隔/胸腺病变常被作为机器人胸外科的起步病种。不过,“解剖条件适配”只能解释操作逻辑,不能替代比较研究与长期肿瘤学证据。
# 剑突下与侧胸入路:机器人数据
2022年一项回顾性倾向性评分匹配研究共纳入389例机器人胸腺切除,匹配后形成141对。研究显示剑突下组手术时间、住院日以及术后多个时间点疼痛评分较低,并发症率和完整切除率未见显著差异。
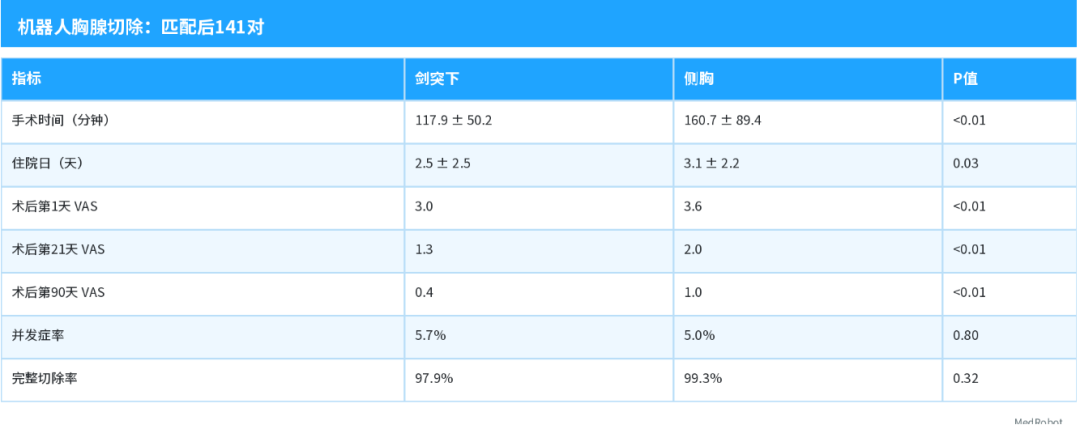
这组结果不能直接解释为“剑突下适用于所有病例”。原研究中,进展期、上纵隔病变及邻近头臂静脉的肿瘤更常被分流至侧胸入路,残余选择偏倚仍然存在。
# 胸腔镜证据:7项研究、471例
2020年荟萃分析纳入7项观察性研究,共471例,而不是670例。其中剑突下200例、侧胸271例。手术时间、出血量、住院日和并发症结果倾向剑突下,但异质性、术者经验和病例筛选限制了结论强度。
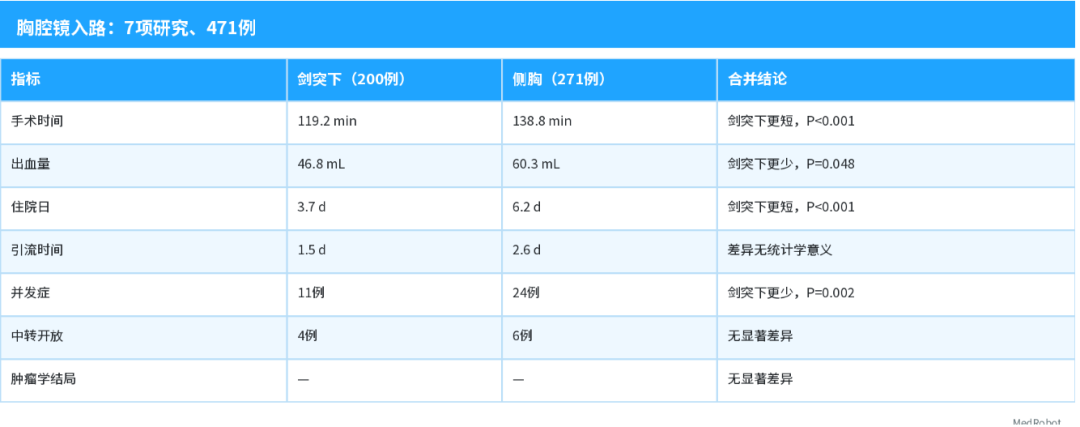
2024年发表的胸腔镜随机试验进一步支持剑突下入路在术后疼痛方面的优势。但机器人平台尚无剑突下与侧胸的随机对照试验。跨平台结果方向一致可以增强信号可信度,仍不能消除机器人研究本身的选择偏倚。
# 选择侧胸入路的六种情况
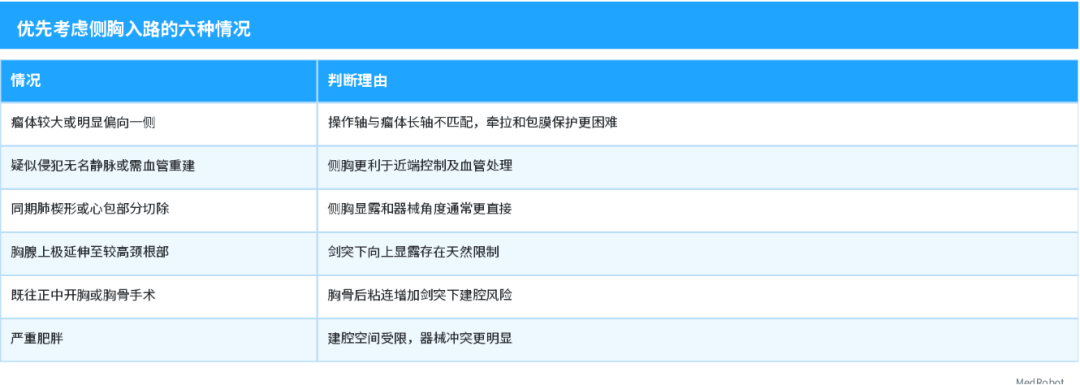
剑突下更理想的病例通常是瘤体较小、位置居中、无明确侵犯,并需要双侧前纵隔脂肪清扫者,尤其是重症肌无力患者的扩大胸腺切除。它能同时显示双侧膈神经,不必换边完成双侧清扫。
# 胸腺扩大切除的范围
扩大切除通常覆盖无名静脉上方的双侧胸腺上极、膈肌水平以上、双侧膈神经内侧的前纵隔脂肪,并包括心包前及双侧心膈角脂肪。入路选择的核心标准,是能否在当前病例中安全、完整地达到这一范围。
# 三个必须重点保护的结构
膈神经:是清扫外侧边界。靠近神经时应限制热能量使用,具体安全距离和能量参数应遵循器械说明、平台规范及中心经验,不能把单一距离作为通用阈值。
无名静脉:胸腺静脉短而脆,应先显露主干,再逐支处理;疑似侵犯时优先选择便于近端控制和重建的入路。
左侧胸导管:向左上方和颈根部清扫时需要持续识别,避免术后乳糜漏。
# 重症肌无力患者的围术期要点
术前完成胸外科、神经内科与麻醉科联合评估,提前制定药物和呼吸管理方案。
术后24–72小时重点观察呼吸功能和肌无力危象风险。
肌松药选择、监测与逆转方案需个体化,不能仅因机器人要求无体动而机械加深肌松。
拔管标准应结合肺功能、肌力、分泌物清除能力及围术期用药综合判断。
# 证据边界
机器人剑突下与侧胸比较仍以回顾性研究为主,缺少随机试验。
长期复发和更高分期胸腺瘤的无复发生存数据不足。
清扫范围与重症肌无力缓解率之间缺少以范围为变量的前瞻性研究。
关于机器人术式的问题,来MedRobot 找答案。
参考来源
Park等,European Journal of Cardio-Thoracic Surgery,2022;
Li等,Journal of Cardiothoracic Surgery,2020;
Wang等,Journal of Thoracic and Cardiovascular Surgery,2024;
重症肌无力外科治疗中国临床专家共识。
知名手术机器人整机公司及上下游企业
综合▌微创机器人 | 佗道医疗 | 直观复星 | 威高
腔镜▌精锋医疗 | 思哲睿智能医疗 | 康诺思腾
骨科▌罗森博特 | 元化智能 | 长木谷 | 鑫君特| 史赛克
血管介入▌爱博合创 | 唯迈医疗
穿刺机器人▌真健康 | 惟德精准
手术机器人工具▌良医