
 五度妙笔
 企业透视镜
 API商城

 数据库
厘米级定位×毫秒级同步:清研智行时空位置服务,保障世界人形机器人运动会开幕式集群展演
2026世界人形
机器人
运动会落下帷幕,
当666支队伍、2056台机器人齐聚"冰丝带",所有人都在看机器人能做什么,而清研智行在解决一个更底层的问题。传统人类运动会中,方阵入场依靠运动员长期训练形成的默契;而对于人形机器人而言,要实现几十甚至上百台机器人整齐划一地完成花样展演,需要解决一个核心问题:机器人如何实时知道“自己在哪里”,又如何知道“队友在哪里”?
01
一场全球瞩目的机器人“奥运会”
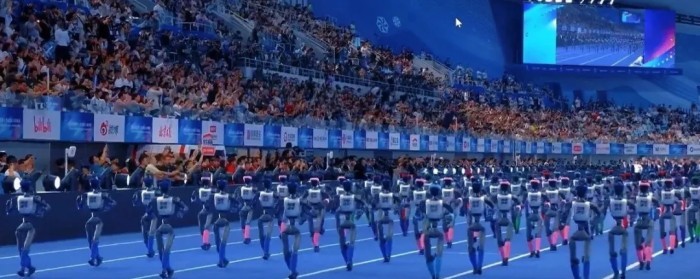
8月22日晚,第二届世界人形机器人运动会在北京国家速滑馆"冰丝带"拉开帷幕,由北京市
人民政府
、中央广播电视总台等联合主办,来自全球16个国家的666支队伍、2056台机器人同台竞技。上千台“钢铁运动员”组成的多个方阵协同入场,这不仅是视觉盛况,
更是一次对全球人形机器人集群控制、协同感知技术的全维度大考
。
02
超大规模机器人集群
,
是对定位感知的“极限挑战”
不同于传统
机器人展
示中固定路线、单机控制的模式,本次机器人方阵需要模拟人类运动会方阵入场形式,实现自主行进、队列保持、转向变化以及整体协同。其中,最大规模方阵达到80台机器人,它们需要完成:
l
超过100米的长距离行进
l
直线与弯道结合的复杂路线运动并保持队形
l
最近约1米间距下的精准协同
l
动态变阵、走停跑多模式切换
谈到人形机器人,公众的注意力往往集中在"能跑多快""能做多复杂的动作""大脑有多聪明"。运动控制和大模型,是当下行业最耀眼的两个关键词。但在大规模集群协同场景中,经常被忽略的是:
单台机器人再聪明,如果不知道自己在空间中的准确位置,也无法形成有效的群体协同
。
人类运动会的方阵入场,依靠的是运动员长期训练形成的默契
,每个人都能在毫秒级时间内调整自己的位置和节奏。但机器人没有这种"默契",它们需要一套客观、统一、实时的空间坐标系统,在运动中实时感知自身位置、理解队友位置、动态调整策略。这个看似简单,在大规模集群运动中却极其棘手。
l
精度问题:
在80台机器人方阵中,最近约1米的间距意味着,
任何超过10几厘米的误差都可能造成机器人之间的碰撞或队形混乱
。
l
同步问题:
几十台机器人需要在同一时刻做出相同的动作,转向、加速、变阵。如果时间基准不统一,
哪怕只有几十毫秒的差异,在视觉上也会呈现明显的"不齐"
。
l
并发问题:
数百台机器人同时接入定位系统,每台机器人都需要高频更新位置数据。系统必须在高并发场景下保持低延迟,
否则机器人拿到的是"过去的位置",决策必然滞后
。
所以,机器人方阵的瓶颈,不仅是单台机器人的运动能力,还有整个集群的时空感知基础设施。
而这对底层感知系统提出了极高要求:10厘米级空间定位精度、毫秒级时间同步能力、高并发低延迟的位置服务能力,三者缺一不可
。
03
从“精准定位”到“群体协同”
,
清研智行构建全场UWB时空位置网络
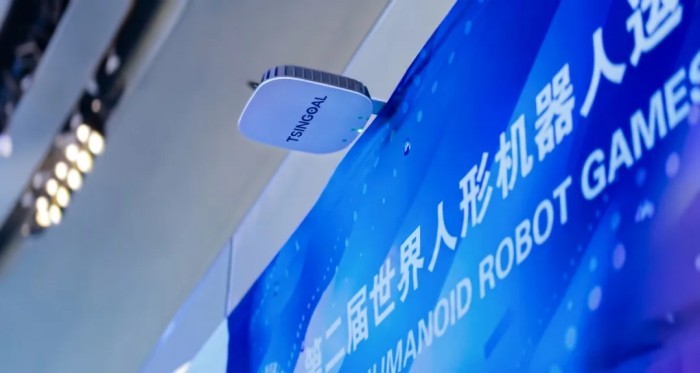
机器人同频入场盛况的背后,是清研智行构建的一套看不见的UWB高精度时空位置网络。通过部署场端UWB定位基础设施,机器人结合自身集群控制策略,进而实现:
l
精准感知——建立机器人的"空间坐标"
每台机器人能够持续获得自身在全场空间中的精准位置和统一时间基准,这相当于为每台机器人建立了一个实时更新的"数字坐标"。
l
智能决策——计算每台机器人的目标位置
在获得精准位置后,机器人集群控制系统会根据预设的方阵形态、运动路线和表演节奏,计算每台机器人在不同时间节点应该到达的位置、转弯过程中如何保持队形、出现位置偏差后如何动态调整。
l
精准执行——让机器人形成整体协同
集群控制算法生成运动指令,机器人根据指令调整行走速度、方向和姿态,使单台机器人完成自身运动任务,同时保持与周围机器人的协同关系。
这三个环节环环相扣,但
第一步的精准感知,是整个系统的前提和基础
。如果位置数据不准确、不及时,后面的决策和执行都会失准。因此,机器人方阵的背后,
本质上是:单机器人运动控制能力 + 集群智能算法 + 高精度时空感知基础设施三者的协同融合
。
04
复杂赛场环境下的“硬实力”
,
自研“讯测”技术保障定位稳定可靠
大型体育场馆环境对于无线定位系统而言,是一次严苛考验。
场馆建筑结构造成的信号反射、机器人运动过程中的动态遮挡、人员和设备造成的传播变化、大规模无线设备同时工作的电磁干扰——这些因素都会导致无线测量误差增加,对定位系统的稳定性提出更高要求
。
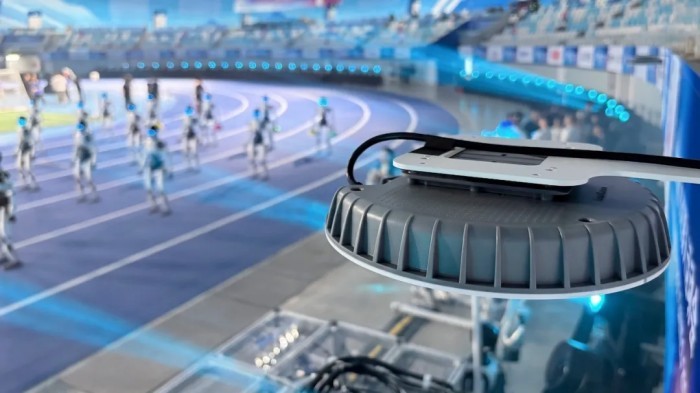
针对复杂环境挑战,
清研基于自主研发的“讯测”高精度测量技术,对UWB信号进行深度分析和优化。通过多维度信号质量评估、干扰抑制技术、复杂环境误差建模、高精度定位算法融合优化
——
这套经过数千个项目迭代出来的高精度算法系统
,能够从复杂测量数据中提取更加可靠的位置结果,提高机器人在动态环境下的定位稳定性。
05
高精度时空位置网络
,
正成为具身智能的重要基础设施
本次世界人形机器人运动会中,清研智行的高精度时空位置技术,为银河通用、加速进化、松延动力等多家头部机器人企业提供了底层定位支撑。这次开幕式的机器人方阵,看似是一场"表演",实则是一次面向大规模自主机器人的复杂
应用
实践。
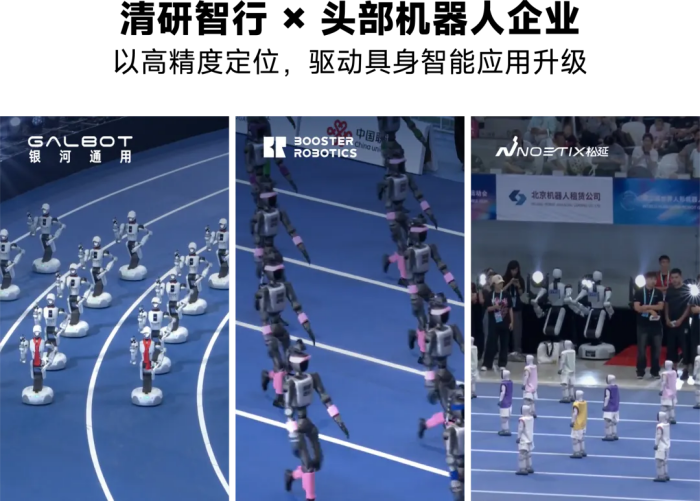
当前,人形机器人行业正从"单机炫技"走向"场景落地"。从工业制造到智慧物流,从智能巡检到城市服务,机器人正在进入越来越复杂的真实世界。而在这些场景中,需要的不仅是运动能力,更需要理解空间、感知环境以及与人、与其他智能体协同工作的能力。
协同的前提,是统一的时空基准
。
高精度时空位置网络,如同一条"数字神经系统"
,让每一台机器人都能在统一的时空框架下感知环境、理解彼此、协同工作。清研智行也将持续推动高精度时空智能技术创新,为具身智能应用提供更加可靠的空间感知能力。


