
 五度妙笔
 企业透视镜
 API商城

 数据库
百亿投入打水漂?人形机器人该去哪里找高质量真机数据?
近日,北京首家人形
机器人
数据训练中心调整停运。
这座曾经被寄予厚望的
“数据工厂”快速建成却悄然退场,引发行业反思:完全依靠人工搭建封闭场景,是否能够产出人形机器人产业化所需的真机数据?
过去,重资产数据工厂被视作破解具身智能数据瓶颈的主流方案。行业投入百亿级资金,在厂房内复刻工厂、家庭、康养等场景,机器人在人为搭建的环境中反复演练,通过人工布置场景、操控设备、标注样本,批量获取训练数据。
但实践效果并不理想:机器人在标准化训练场内动作表现优异,一旦进入真实环境就频繁出错,复杂业务难以稳定落地。这
也
让行业
开始
重新审视集中式数据采集模式的缺陷。
集中式数据工厂:技术与商业双重硬伤
完全依赖封闭工厂做大规模真机数据采集,面临
技术
与
商业
层面的双重
硬伤
。
技术层面,首先是场景失真。
训练场光照、物体摆放全部人为标准化,而真实环境光线多变、物体杂乱、工况动态变化。在模拟环境训练出来的模型,面对现实中大量长尾场景极易失效。
其次,数据复用性差。
采集样本高度绑定训练场硬件与流程,一旦更换机器人机型、调整产线和作业对象,大量已有数据直接失效;工况每一次改动,都需要重新投入采集成本。
最后迭代效率受限。
场景搭建、操控、标注高度依赖人力,周期长成本高,追不上服务业、制造业快速迭代的业务需求。
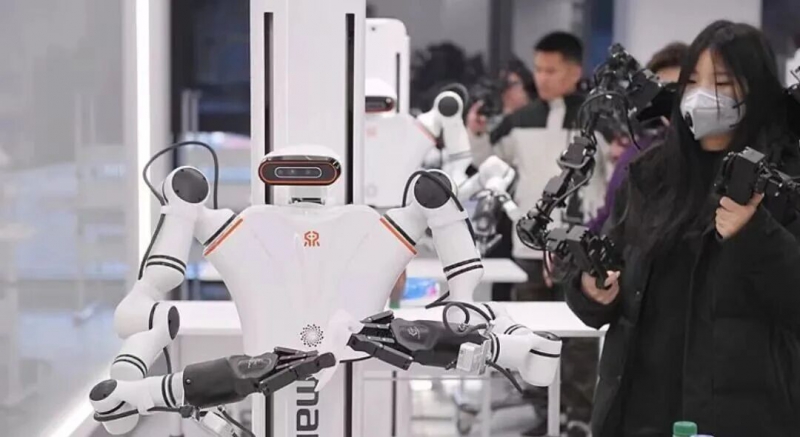
商业层面,这类重资产数采中心盈利逻辑很难跑通。
前期场地建设、机器人本体采购就要数亿投入;后续运维、操作员、数据标注持续消耗人力成本。更核心的矛盾在于,项目只产出训练数据,本身不承接真实业务,没有业务营收对冲巨额开支。场景持续更新就要不断追加投入,投入产出比持续恶化,仅能支撑早期小规模验证,无法满足商用千万小时级真机数据的需求。
封闭人造场景模式的短板,倒逼行业寻找新路径。特斯拉自动驾驶的分布式数据体系提供了重要启示,但
需要注意的是,
特斯拉拥有路上跑的数百万台量产汽车作为天然数据
库,
而人形机器人行业现阶段,还没有形成大规模遍布社会的终端底座,这一前提差异决定了不能简单复制汽车的模式。
可以借鉴的核心思想是:高价值数据诞生于真实业务过程,而不是人工复刻的仿真环境。不去人为堆砌场景,而是从真实作业、真实突发状况中获取训练素材。但人形机器人行业要落地这套思路,需要一套适配自身现状的实现手段。
真实作业,才是数据的来源
国内具身智能企业
睿尔曼智能
GLN远程作业网络
,正是适配人形机器人产业现状的落地方案。行业暂不具备海量普及终端的条件,这套网络依靠毫秒级低延迟远程操控,让有限部署的机器人承接真实业务,操作员跨地域完成作业任务,在真实实操过程中沉淀稀缺真机数据反哺模型,同时实现全球劳动力跨时空调度。
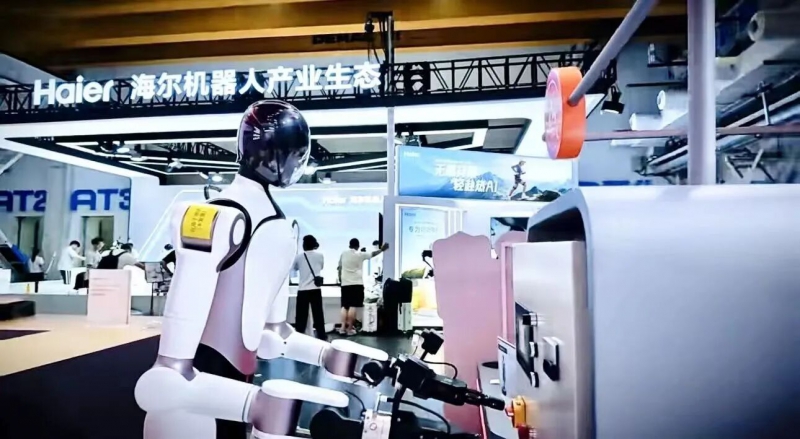
从数据本身的特质来看,目前两种数据来源都存在明显短板:集中式数采产出的更接近实验室级别的
“干净数据”,环境条件经过人为过滤与优化,和产业现场的真实工况存在断层,很难直接迁移落地到工业及各类实际产业场景当中。但反过来,直接从产业现场抓取的原始行业数据,又大多属于“
脏数据
”。
以头环采集数据为例,作业过程中设备很难始终稳定对准观测与操作部位,会混入大量无效、偏移、噪声样本。这类原始数据需要经过漫长的清洗、筛选、提纯,还要完成海量样本积累,才能用于模型学习与规律总结,整个过程会产生巨大的时间成本,短期内同样难以直接赋能产业
应用
。
一边是过度理想化的干净数据难以落地,一边是原生产业脏数据处理门槛居高不下,行业亟需打通
“从产业中来,到产业中去”的数据闭环。GLN远程作业网络恰好是当下适配这一诉求的理想模式:
它扎根真实产业现场开展作业,既不会出现实验室场景过度美化带来的数据失真问题;同时数据生成伴随业务执行同步发生,在作业流程中自然过滤掉大量无效噪声,规避了纯原始脏数据后期海量提纯的沉重负担,兼顾了数据真实性与可用度。
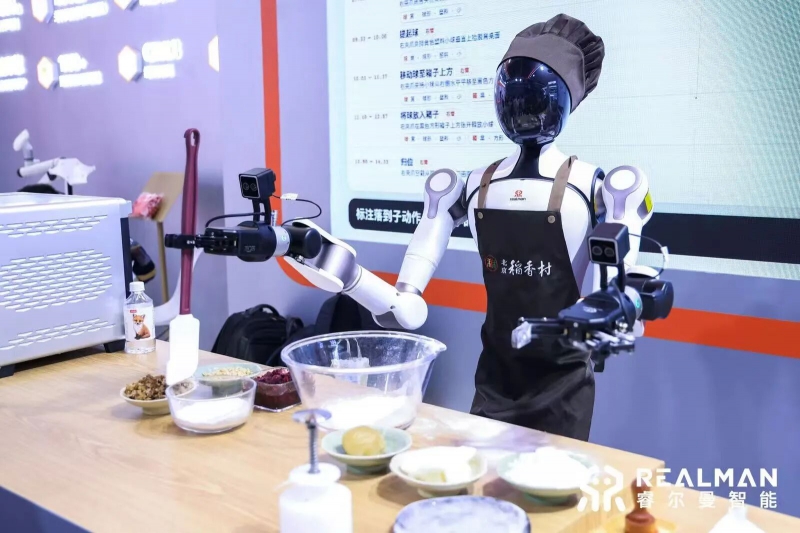
2026世界机器人大会上,
RealBOT
机器人完成药店补货、配电室巡检,协同稻香村非遗师傅制作月饼,还远程调度常州工厂机器人完成产线调试巡检。睿尔曼计划2026年将RealBOT部署至近千个真实业务场景,打通“作业-采集-迭代-更好作业”的正向飞轮。
对比封闭工厂模式,分布式路径优势突出:数据原生来自真实工况,完整保留现实各类不确定性;机器人承接业务的同时完成数据采集,边际成本持续下降;多场景并行作业,持续补齐各类
长尾样本
;模型迭代紧跟业务变化,形成闭环。
当机器人走进产业现场
“真干活、干真活”,每一次抓取、搬运、操作,都是宝贵训练样本,而这,才是人形机器人实现产业化的必由之路。


