
 五度妙笔
 企业透视镜
 API商城

 数据库
机器人智能与感知-像人一样干活!交互本能赋能机器人通用操作
【核心摘要】
目前的
机器人
虽然能下棋、能跳舞,但在做家务或精细操作时往往显得笨手笨脚——要么捏碎纸杯,要么不善于使用日常工具。针对这一痛点,清华大学精密仪器系的朱荣教授团队在《
Advanced Science
》上发表最新研究成果,提出了一种“类人交互本能”的机器人架构。这个架构让机器人能像人类一样,具有基于触觉反馈的交互能力,无需大量训练就能稳稳地拿起各类生活物品、使用工具,加上进一步的示教,甚至完成做早餐等复杂任务。
【为什么现在的机器人还不够聪明?】
想象一下,当你拿起一个装满水的纸杯时,你不需要盯着手看,也不需要思考用多大力气,你的手指会自动调整力度,既不让杯子滑落,也不会把杯子捏扁。如果杯子突然滑了一下,你的手会下意识地瞬间收紧。这种下意识的反应,就是人类的本能。本能让人类能够鲁棒地完成各种复杂任务。
然而,现有的机器人大多依赖“视觉+大数据”:
· 笨重: 它们需要大量的数据,通过复杂的算法去“猜”物体应该如何拾取。
· 呆板: 一旦遇到没见过的物体,或者光线不好,它们就容易抓不好或捏坏东西。
· 迟钝: 复杂的模型和策略,链条太长,难以适应瞬息万变的真实场景。
清华团队的这项研究,就是为了解决这个问题,赋予机器人像人一样的交互本能,让它像人一样完成各种任务。
【Hinst架构:给机器人赋予本能】
研究团队提出的仿人交互本能(Hinst,human-like interactive instinct)架构,核心思想是将机器人的能力分为两类,就像人类一样:
1. 先天能力(本能): 就像婴儿天生会抓握。机器人通过指尖的多模态触觉传感器,实时感知接触、压力和滑动。一旦感觉到物体没有抓稳,它会在快速地自动调整力度,完全不需要大脑(高层决策系统)介入。
2. 后天能力(学习): 就像人类学习使用工具。机器人通过观察人类的动作(视觉)和少量的尝试,学会新的技能。
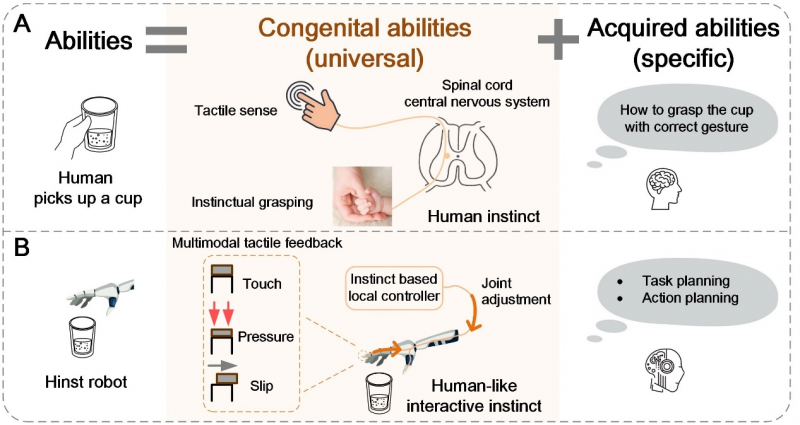
图1 赋予机器人先天能力与后天能力
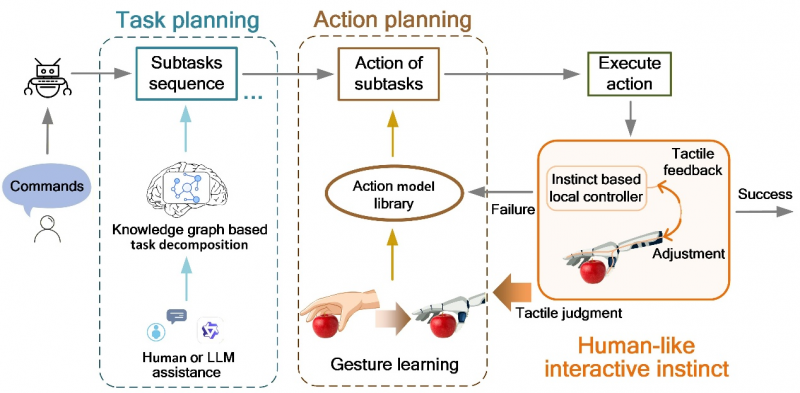
以仿人交互本能作为机器人完成任务的底层保障,研究团队又提出了三步骤的Hinst架构,从顶层设计上赋予机器人胜任真实世界任务的能力:
· 第一步:任务规划
将复杂任务分解为多个容易执行的子任务。规划过程机器人可以自己完成,也可以借助外部的帮助。
· 第二步:动作规划
执行子任务的动作和手势。如果机器人还不会该动作,可以像学徒一样向人类学习。
· 第三步:交互本能
在机器人接触上物品之后发挥作用,保证拾取物品的稳定可靠。
交互本能的工作流程,可以理解成一个三个步骤的控制过程:
· 第一步:触觉
感知
机器人
的指尖装有特制的触觉传感器,能同时感知压力(捏得紧不紧)和界面状态(是接触、滑动还是分离)。
· 第二步:逻辑推理
不同于以往靠“死记硬背”大数据的AI,Hinst使用一种轻量级的知识推理算法。它不需要学习几万次抓杯子的过程,只需要理解物理规律:“如果感觉到滑动等抓取不稳定的信号,就必须增加压力”。
· 第三步:自适应控制(抓得稳)
一旦检测到不稳定,控制器会立即调整关节角度和力度。这个过程快到人眼都看不清,就像你手碰到烫的东西会瞬间缩回一样自然。机器人不断循环以上过程,鲁棒地完成任务。
【架构落地的“全能管家”】
为了验证Hinst到底有多强,研究团队进行了一系列实验,结果令人印象深刻:
1. 万物皆可抓:成功率高达97.2%
研究人员只通过单物品抓取,提取最通用的抓取逻辑赋予机器人交互本能,然后让它去抓55种完全不同的物体,包括不少有挑战性的物品。
· 挑战对象: 包括滑溜溜的金属瓶、易碎的鸡蛋、形状不规则的羽毛球、力气太大会捏爆的气球,甚至是装了水的气球。
· 结果: 机器人以97.3%的成功概率抓取了所有从未见过的物体!相比之下,没有Hinst本能的机器人,面对滑溜或易碎物体时,成功率仅为68%,时常发生滑落或把物品损坏的惨剧。
图3 万物皆可抓,包括挑战对象
2. 一看就会:在本能的基础上学习
机器人能通过一次示教,学会使用工具。
· 场景: 人类演示一次如何用夹子夹起柠檬。
· 表现: 机器人通过摄像头看懂了动作,结合自己的触觉交互本能,调整力度。学会后,它不仅能夹柠檬,还能举一反三,去夹草莓、蛋糕和海绵球。
3. 实战演练:机器人做早餐
在真实场景中,Hinst机器人成功完成了一套复杂的早餐服务:
· 它先用夹子夹起一块蛋糕(需要极精细的力度控制,太紧蛋糕碎,太松夹不住);
· 然后直接用手抓起易碎的鸡蛋和橙子;
· 最后倒了一杯水,稳稳地送到人类面前;
在整个过程中,即使水杯因为重力发生滑动,机器人也能瞬间感知并自动调整,确保杯子稳稳抓握。
【未来展望:机器人走进千家万户的关键一步】
这项研究的意义在于,它证明了本能对于机器人的重要性。
· 更高效: 不需要海量的数据训练,机器人也能适应各种新环境。
· 更通用: 无论是工厂里的精密组装,还是家庭里的端茶倒水,拥有交互本能的机器人都能胜任。
这种架构为通用机器人的实现提供了一种可能路径。未来,我们或许很快就能看到真正像人类一样手脚麻利、灵巧细致的机器人管家走进我们的生活。


