
 五度妙笔
 企业透视镜
 API商城

 数据库
你对机器人灵巧手的了解有多少?
点击蓝字 关注我们
众所周知,机器人灵巧手的驱动方式是决定其操作灵活性、精度和使用寿命的核心要素,目前主流可分为四大类,各有明确的技术特点与适用场景:
一、电机驱动
这是当前人形机器人灵巧手的主流选择,利用电动机将电能转化为旋转机械能,搭配减速器、腱绳或连杆机构传递动力,具备操作简单、响应快、控制精度高的优势,适配高精度操作场景,代表产品如特斯拉Optimus灵巧手、星动纪元XHAND系列全直驱灵巧手。
它还可细分出不同技术路线:
空心杯电机:无铁芯设计消除涡流损耗,体积小、重量轻、运转平滑无齿槽效应,是当前行业首选方案,大量应用在旗舰级灵巧手产品中。 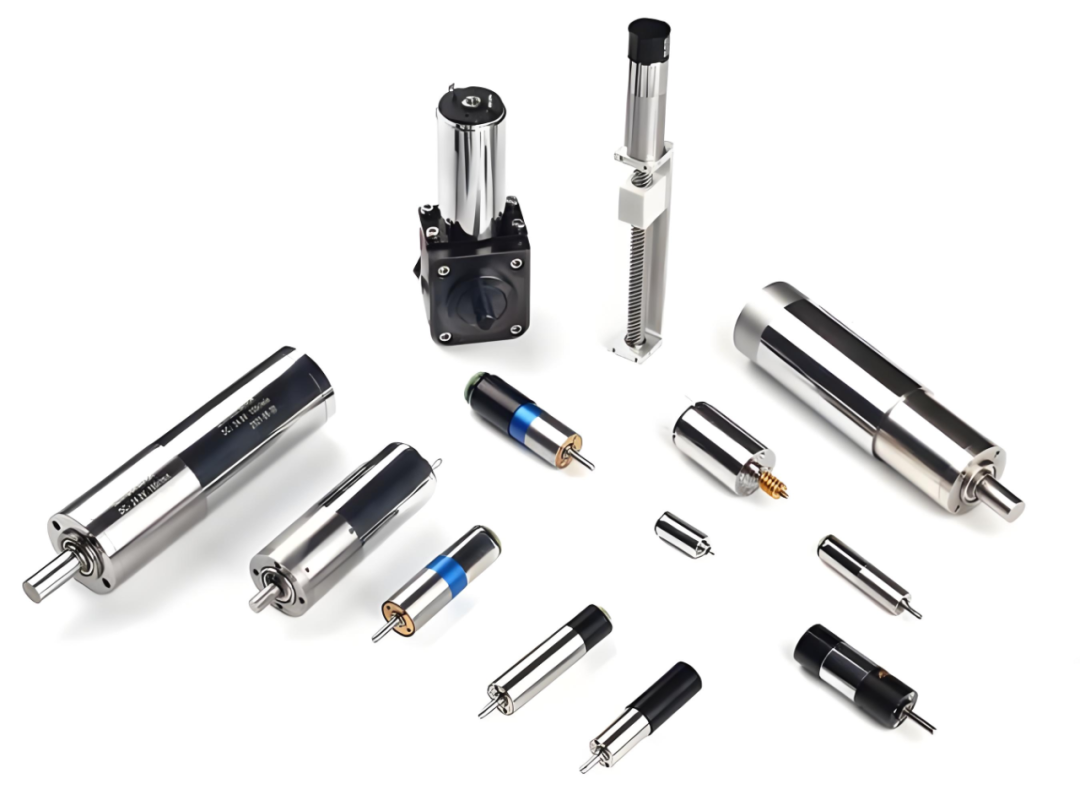
全直驱方案:将微型电机直接集成在手指关节上,去掉所有冗余传动部件,动力无损耗,重复定位精度可达微米级,长期使用无漂移,是目前的技术天花板。 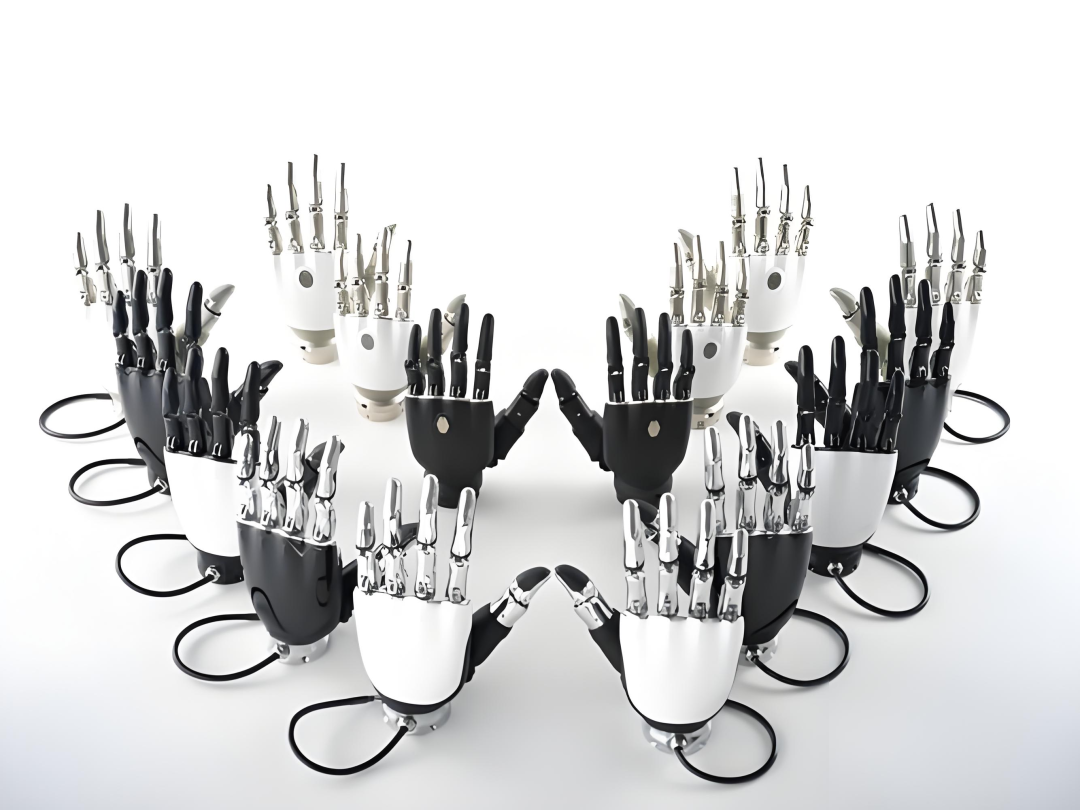
二、气动/液压驱动
这类驱动依靠气体或液体的压力变化带动关节运动,功率密度大、成本低,早期工业场景应用广泛。
气动驱动结构简单,但精度低、负载能力有限;
液压驱动输出力强,但体积大、易受温度影响、维护难度高,仅适配重载作业、特殊工业环境的灵巧手,难以实现小型化设计。
三、形状记忆合金(SMA)驱动
利用形状记忆合金受热形变的特性带动手指运动,结构极简、无噪音,还能实现较大负载,但存在工作时长受限、材料疲劳寿命短、控制精度低的短板,仅能完成简单动作,无法适配复杂精细操作场景。
四、传统传动类衍生驱动
这类是早期灵巧手的经典方案,目前仍在部分场景使用:
绳驱(腱绳)驱动:将动力装置布置在小臂位置,手掌仅传递动力,手掌轻量化效果好,适合基础柔性抓取,但长期使用绳索会出现蠕变变形,精度易下降。
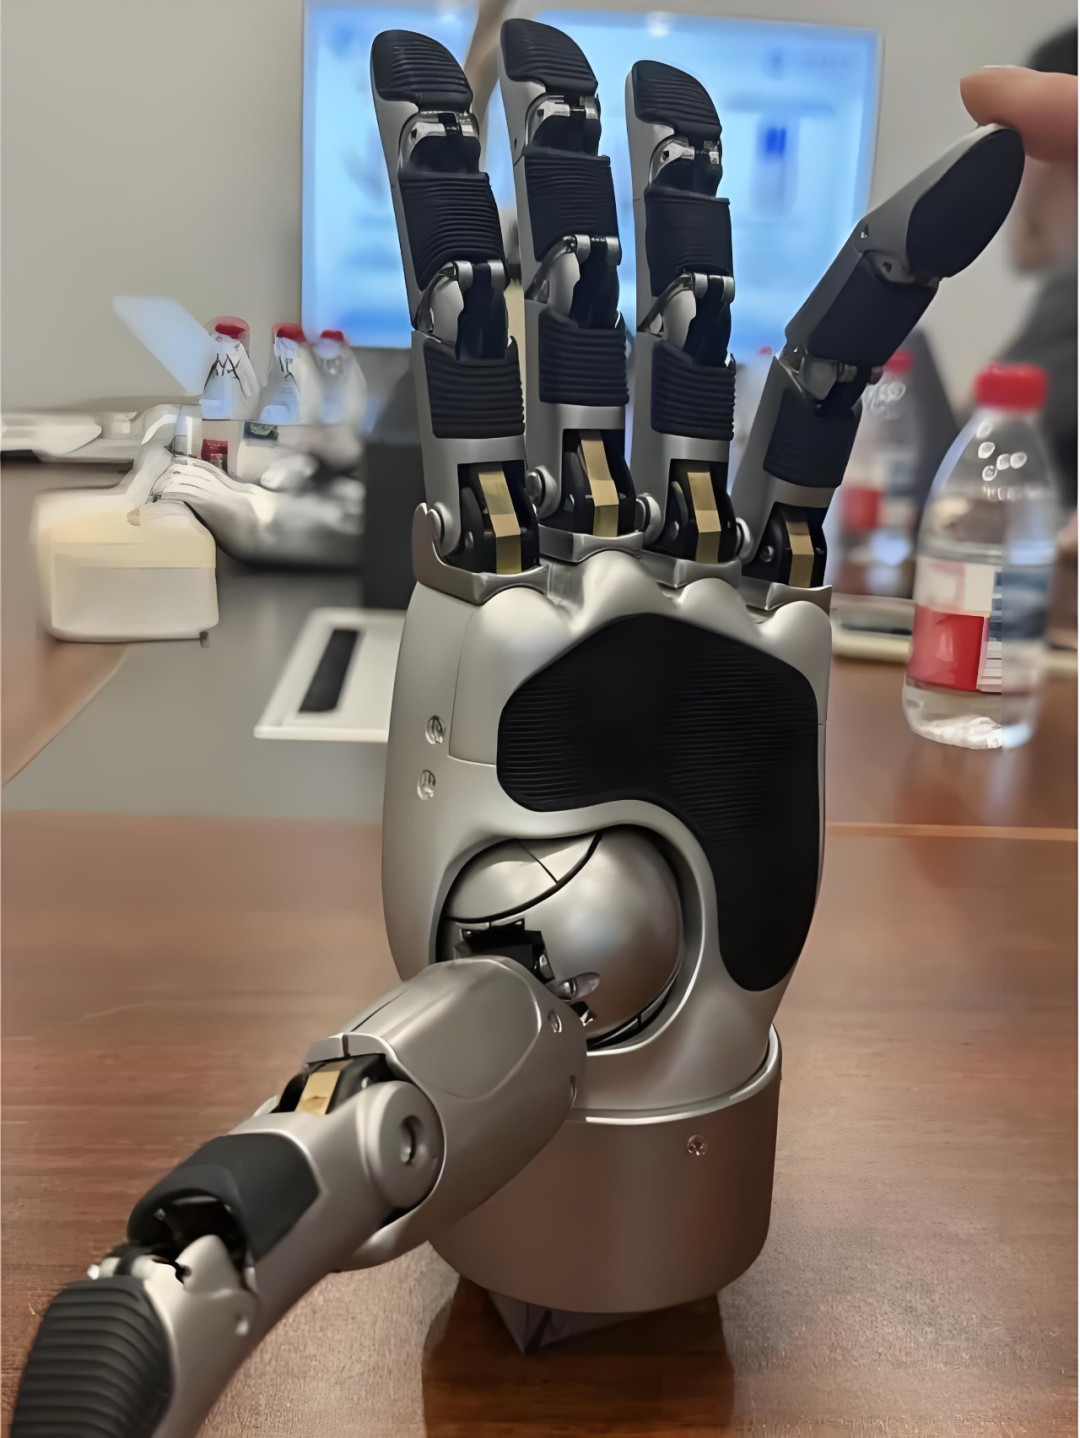
连杆/欠驱动:刚性和稳定性优于绳驱,结构牢固不易故障,欠驱动方案还能自动适配不同形状的抓取物,但主动自由度少,难以完成捏取细小零件这类高难度精细操作。
五、融合驱动
属于新型折中方案,将两种及以上驱动/传动技术组合(比如连杆+绳驱、丝杠+腱绳),兼顾抓取精度与足够的活动自由度,弥补单一驱动的短板,但内部结构复杂、制造成本高、维护难度大,目前还未成为行业主流。
人形机器人整机
【波士顿动力】【Figure AI】【傅利叶智能】【乐聚机器人】【魔法原子】【特斯拉】【小米机器人】【星海图】【优必选】【银河通用】【宇树科技】【云深处】【智元机器人】
决策控制
【固高科技】【华中数控】【雷赛智能】【千诀科技】【千寻智能】【仙工智能】【小雨智造】【智平方】【中科创达】【自变量机器人】
关节模组
【埃斯顿】【昊志机电】【汇川技术】【环动科技】【巨蟹智能】【良质关节】【绿的谐波】【灵足时代】【鹿明机器人】【泉智博】【卧龙电驱】【祥明智能】【意优科技】【兆威机电】【中大力德】
灵巧手
【傲意科技】【临界点科技】【灵巧智能】【灵心巧手】【帕西尼感知】【强脑科技】【曦诺未来】【因时机器人】【中科硅纪】【中科灵犀】【智同科技】
行星滚柱丝杠
【北特科技】【贝斯特】【长盛轴承】【润孚动力】【瑞迪智驱】【双林股份】【斯菱股份】【五洲新春】【新剑传动】【震裕科技】
精密减速器
【泛洲精密】【丰立智能】【江苏北人】【来福谐波】【宁波东力】【秦川机床】【双环传动】【同川精密】【拓普集团】
专用电机
【步科股份】【鼎智科技】【禾川科技】【科尔摩根】【鸣志电器】【强和电机】【三瑞智能】【拓邦股份】【伟创电气】【信质集团】【永光高特微电机】【云熙机电】
核心传感器
【安培龙】【奥比中光】【福莱新材】【海康威视】【汉威科技】【柯力传感】【坤维科技】【蓝点触控】【力驰传感】【威思特】【芯动联科】【宇立仪器】【原极科技】
推荐阅读
【量产动态】【技术研究】【企业盘点】【政策法规】【应用案例】
福利/活动 推荐
2026
【免责声明】文章为作者独立观点,不代表人形机器人联盟立场。如因作品内容、版权等存在问题,请于本文刊发30日内联系人形机器人联盟进行删除或洽谈版权使用事宜。邮箱:1910243310@qq.com。电话:18001728272


