五度妙笔
 企业透视镜
 API商城

 数据库
国内最早一批视触觉探路者,灵感机器人发布全栈视触觉传感器
来源:机器人全球资讯网
过去两年,全球机器人产业最热门的话题无疑是具身智能。从特斯拉 Optimus 到 Figure、Agility Robotics,再到国内众多创业公司,行业正在快速推进机器人进入真实世界。
然而,一个核心痛点始终存在:机器人看得见世界,却未必真正“摸得懂”世界。视觉能帮机器人识别目标,却难以感知接触力大小、表面纹理、滑移状态等物理属性。当机器人试图完成精密装配、柔性抓取等精细操作时,缺乏触觉反馈往往导致“拿不稳、拿不准”。触觉,正在成为下一代机器人竞争的关键战场。
十年积淀:国内最早一批视触觉探路者
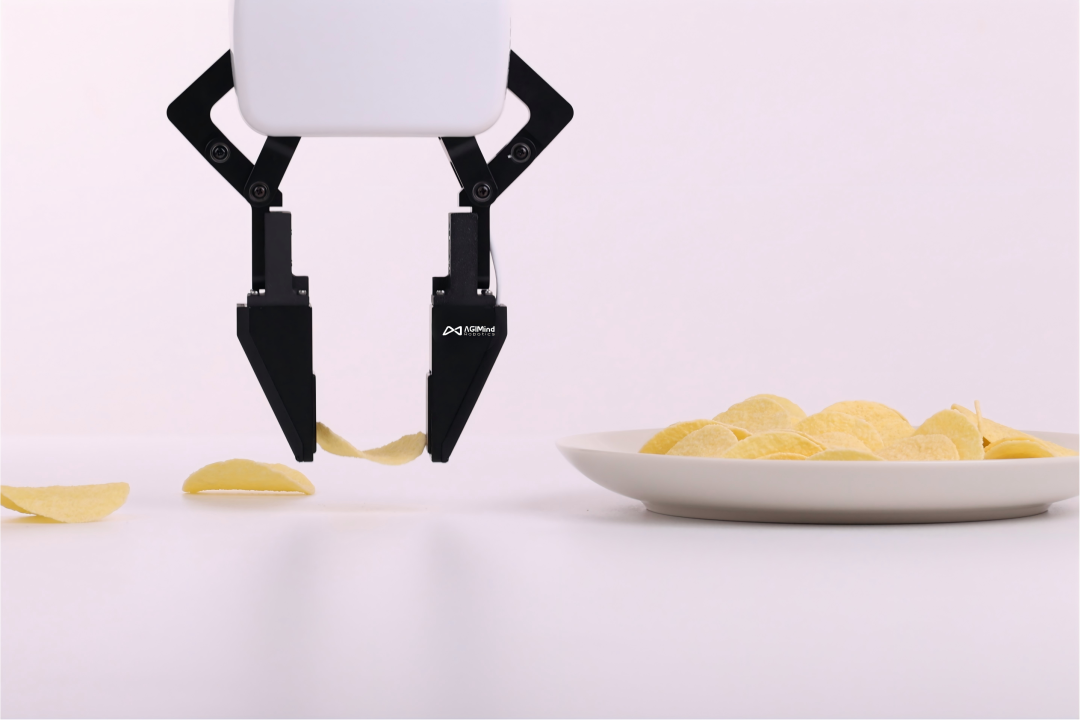
在这一背景下,来自深圳的灵感机器人(AGIMind Robotics)进入行业视野。与许多新进入具身智能领域的企业不同,灵感机器人将全部研发重心放在机器人触觉感知与操作技术上,试图解决从“能看见”到“能理解接触”的核心难题。公开资料显示,团队从2016年便启动视触觉传感研究,2019年率先将视触觉传感器应用于灵巧操作场景,实现了基于触觉反馈的交互预测与控制。当触觉成为行业热词,这支团队已经默默深耕了十年。
技术内核:从一颗传感器到触觉生态
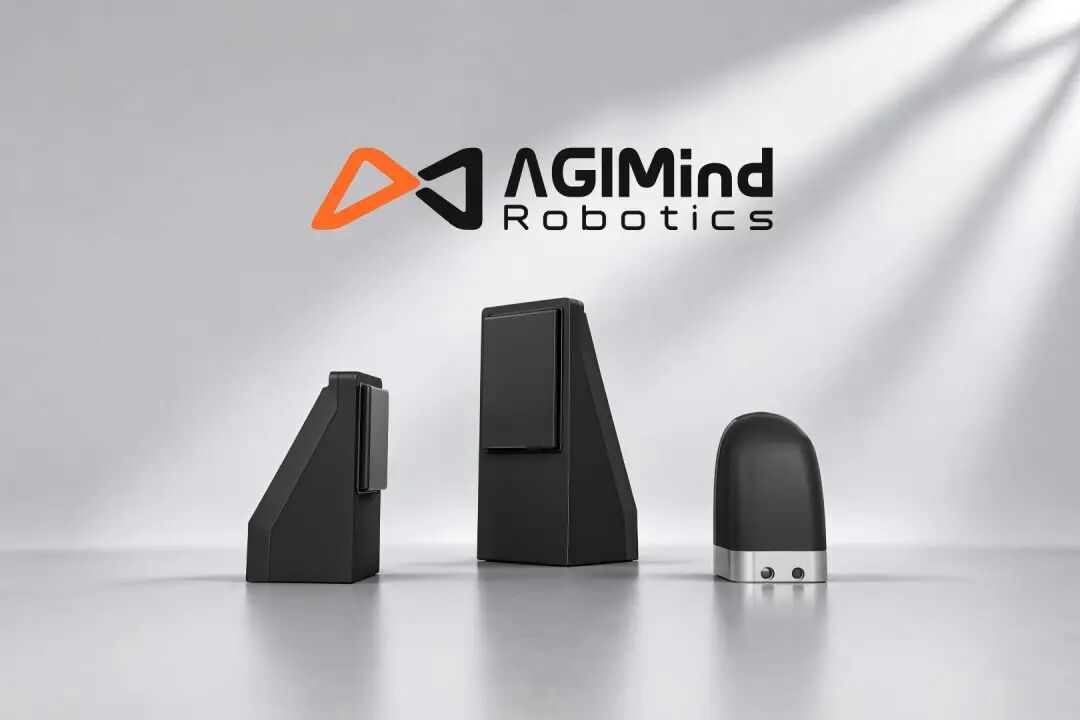
灵感机器人选择从触觉层面增强机器人操作能力,其推出的Lux系列视触觉传感器采用自研超微型成像系统与稠密力场技术路线。相比传统力传感器输出单一数据,该系统能同时感知力信息、接触形变、表面纹理、微小滑移及几何特征,帮助机器人精准理解与物体的接触关系。这种能力对精密装配、柔性抓取等场景至关重要——例如轻捏草莓而不破、精准插入数据线、判断瓶盖是否拧紧,都依赖此类触觉反馈。

更值得关注的是,灵感机器人的目标不止于做一颗传感器。公司正布局完整技术链条,涵盖视触觉传感器、柔性电子皮肤、六维力传感器、数据采集系统、数据处理平台、遥操作系统及精细操作系统。其思路是构建机器人触觉生态:从感知获取数据,再通过数据驱动模型训练,最终提升机器人操作能力。这种从硬件到算法再到数据基础设施的全栈布局,与具身智能行业“感知-决策-执行”闭环的发展趋势高度契合。
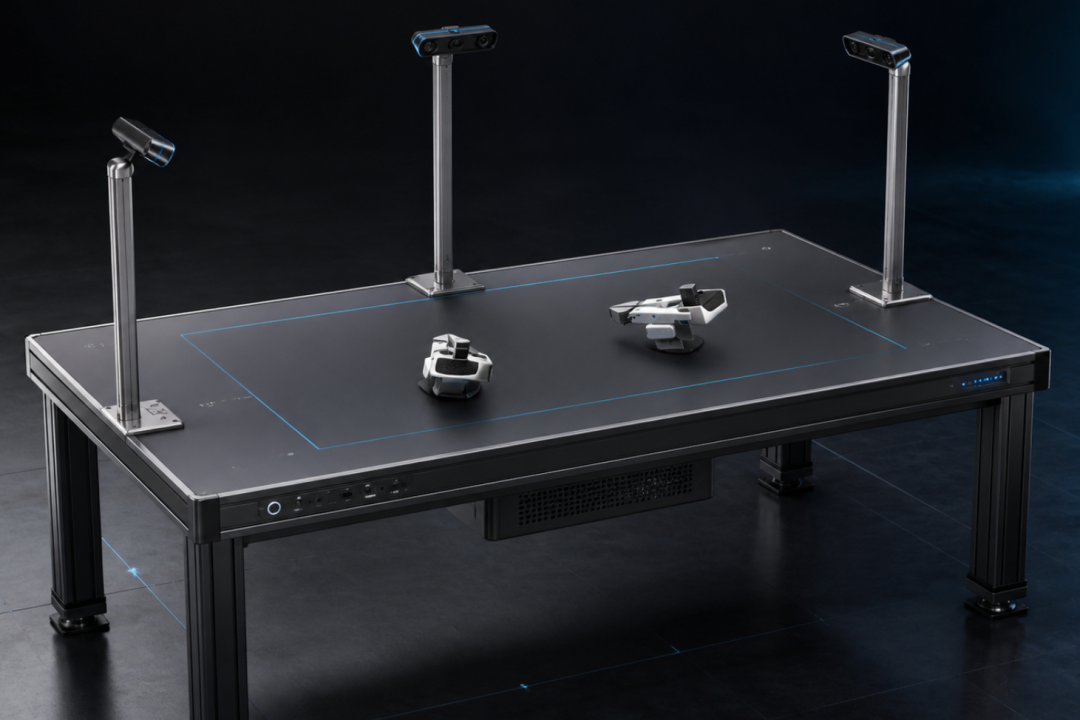
团队基因:学术与产业的双重底色
从传感器到生态的全栈布局,背后是一支兼具学术深度与产业经验的复合型团队。
灵感创始人张雅展博士毕业于香港科技大学机器人专业,本科毕业于中国科学技术大学精密仪器专业,职业经历横跨机器人、人工智能及国家级科研项目。团队成员来自香港科技大学、中国科学技术大学、南方科技大学、EPFL等高校,同时拥有腾讯、奥比中光等企业背景,兼具机器人研发、光学传感、AI算法及工程产品化能力。
更重要的是,这是一支打通了“视触觉底层研发”与“机器人整机操控”双重基因的成建制团队。在产学研深度融合的背景下,灵感机器人持续将前沿科研成果转化为工程能力,为此次 Lux 系列的发布构筑了坚实的技术壁垒。

能力边界:触觉重新定义机器人操作上限
如果说过去两年机器人行业主要解决“让机器人动起来”,那么未来几年的竞争焦点将转向“让机器人真正学会操作”。触觉作为机器人理解物理世界的核心能力,其重要性正在快速提升。无论是工业机器人、服务机器人还是人形机器人,触觉都可能成为决定其能力上限的关键因素。
从这个角度看,灵感机器人押注的并非细分零部件市场,而是机器人理解物理世界的一种核心能力。谁能率先让机器人拥有接近人类的触觉感知,谁就有机会在下一阶段的具身智能竞争中占据更重要的位置。
点击上方“机器人全球资讯”,关注后了解更多有意思的知识! 欢迎把本公众号推荐给您的同道中人! (麻烦读者小伙伴加个星标,不加星标经常看不到新文章。)