五度妙笔
 企业透视镜
 API商城

 数据库
单孔、多孔、经自然腔道:手术机器人构型之争
在某些宣传中,单孔腔镜手术机器人被称为多孔的“进阶版”、未来的趋势。但真的是这样吗?
从工程角度看,这两者不是同一条道路上的前后两站,也谈不上谁替代谁。而是面对同一个约束条件时形成的两种不同解法。
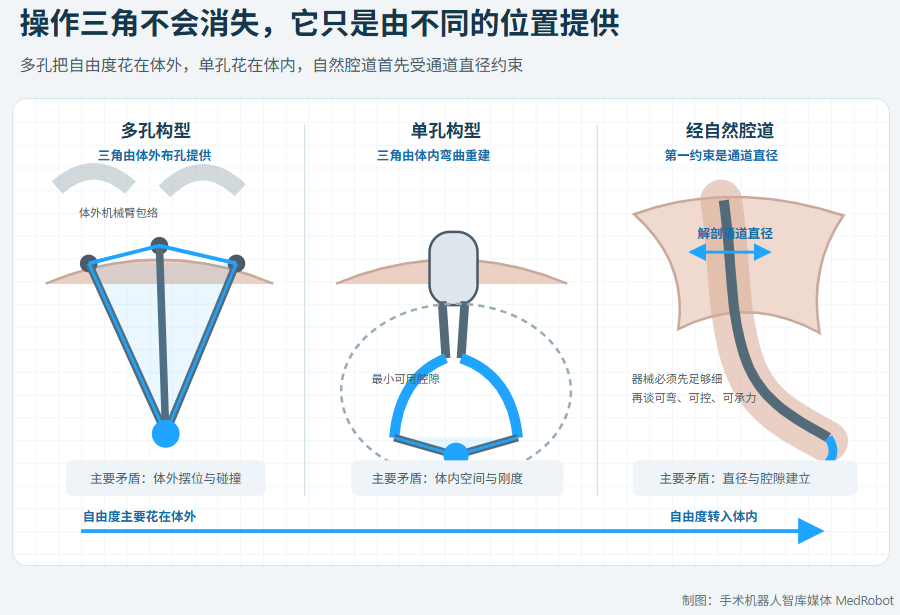
约束条件只有一个:要在患者体内建立一个可用的操作三角,自由度必须从某个地方获得。
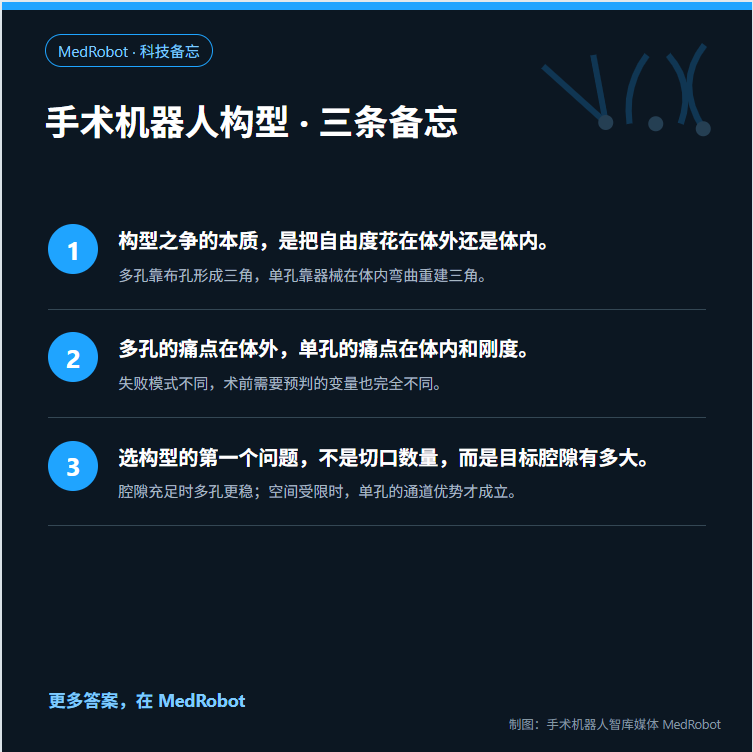
多孔把自由度花在体外,单孔把自由度花在体内。理解了这一点,构型之争中的大多数现象都能得到解释。(本文不讨论临床术式和循证医学,只看构型的技术原理。)
# 三角化,是被交换了
在多孔构型下,器械从腹壁不同位置进入,并从不同方向汇聚到目标。
牵拉方向与切割方向可以接近正交,组织张力更容易建立,视野与器械之间也能形成相对稳定的夹角。
这个操作三角由体外的布孔间距和机械臂摆位提供。换句话说,它是由几何条件直接提供的。在单孔构型下,所有器械都从同一个通道进入。器械进入通道时近乎平行,左右器械还需要在通道处交叉。
此时,操作三角不会自然出现,只能依靠器械进入体内后主动弯曲,重新建立三角关系。代价也随之出现,而且通常成组出现:
器械的弯曲段会占用体内空间,因此需要一个最小可用腔隙。
器械在弯曲状态下抵抗侧向载荷的能力下降,牵拉厚重组织时力量会受到限制。
通道内的多根器械彼此靠近,一根器械运动时,会影响另一根器械的可达范围。
所以,单孔真正的门槛是“用体内空间换取体外空间”这笔交易是否划算。
# 多孔的痛点在体外,单孔的痛点在体内
两种构型的失败模式完全不同,值得分开理解。
多孔的典型困境是外部打架。
多孔系统的体内空间通常相对充足,主要矛盾集中在患者体外:机械臂之间的实体包络发生碰撞,机械臂与患者身体或麻醉设备相互干涉,或者某条机械臂接近关节限位。
这些问题的根源,几乎都与布孔间距和机械臂的初始摆位有关。
也就是说,多孔机器人手术的操作质量,在切开之前就已经决定了一大部分。
单孔的典型困境,则是内部打架+力量不足。
单孔系统在体外通常只有一条机械臂,机械臂之间几乎不存在碰撞问题。但矛盾会全部转移到体内。
弯曲段的最小曲率半径,决定器械能否在狭小腔隙中建立可用的操作三角。
通道内器械之间的相互干涉,会限制不同器械的独立运动。
器械弯曲后的结构刚度,则决定它能够施加多大的牵拉力。
由此可以得到一个直接推论:
遇到肥胖患者厚重的脂肪、体积较大的前列腺,或者需要持续大力牵拉的操作场景时,单孔构型的劣势会被放大。
这与切口是否美观无关,而是由器械的结构刚度决定的。

# 决定构型的第一个问题,是腔隙有多大
把前面两部分放在一起,可以得到一种比“哪种构型更先进”更有用的判断方式:
比较目标腔隙的可用体积,与器械建立操作三角所需的最小体积。
如果目标腔隙远大于器械建立三角所需的空间,多孔构型的稳定性更有优势。
如果目标腔隙与建立三角所需的最小空间相近,单孔构型的通道优势才可能真正体现出来。
按照这个标准,可以观察几类泌尿外科常见手术场景。
经腹膜外与经膀胱入路的前列腺切除
这类术式的操作腔隙较小、相对封闭,而且大致朝向一个主要方向。
多孔构型在这类腔隙中容易出现机械臂相互限制、器械可达范围被压缩等情况。减少通道,并依靠器械在体内成角的思路,反而可能与腔隙形态更加匹配。
国内已经发布《经膀胱入路机器人辅助根治性前列腺切除术中国专家共识(2021版)》。其中关于腔隙建立与器械配置的描述,可以作为从解剖角度理解这种匹配关系的参考。
肾部分切除
这类手术需要较大的牵拉力,同时需要在缺血时间内完成快速、可靠的缝合。
它对器械刚度和力量的要求,通常高于对通道数量的要求。因此,多孔构型提供的稳定性在这类手术中具有实际价值。
肾盂成形与上尿路重建
这类手术的操作腔隙处于中等水平,操作以精细缝合为主,持续大力牵拉的需求相对较少。
从构型角度看,单孔和多孔都可能成立,最终选择更多取决于团队熟悉度,而不是明确的物理边界。需要强调的是,以上内容是构型层面的一般关系,不是具体术式推荐。病例选择仍应依据本单位条件、术者经验以及相关指南和专家共识。
# 经自然腔道,另一条路线
经尿道、经膀胱等不经过腹壁切口的路径,常被当作单孔构型的一个变体,但它在工程上属于相对独立的一类。
原因在于,它的约束顺序完全不同。
腔镜手术机器人的第一约束通常是切口位置,而经自然腔道平台的第一约束是通道直径。这个直径不是术者能够自由选择的,而是由患者的解剖结构决定的。器械必须先做到足够细,才能继续讨论是否可弯、是否可控、是否能够承受足够的负载。
此外,许多自然腔道路径没有稳定气腹提供的操作空间,需要系统另行建立并维持工作腔隙。这些约束叠加后,使经自然腔道平台在机械结构、配套器械和控制方式上,与传统腔镜机器人存在较大差异。在监管分类和产品形态上,它也可能形成相对独立的类别。
因此,把经自然腔道平台理解为“另一条技术路线”,而不是“腔镜机器人的一种操作模式”,更接近工程事实。
# 构型是匹配而非排序
回到最初那个默认判断:单孔比多孔更先进。从前面的分析看,这种简单排序并不成立。
三种构型的差别,在于自由度主要被配置在体外、配置在体内,还是直接受到解剖通道直径的限制。每一种自由度分配方式,都会带来一组相互关联的收益与代价,没有一种构型能够在所有维度上占优。
真正有意义的问题是:
这台手术的目标腔隙有多大?
操作需要多大的牵拉力?
减少切口带来的收益,在这位患者身上有多大价值?
这三个问题的答案决定构型选择,而且不同手术、不同患者的答案可能完全不同。
# 本期科技备忘
多孔、单孔、经自然腔道,你有什么想法?欢迎在评论区留下你的判断。MedRobot会挑出最典型的问题,在后续文章中作答。
对手术机器人感兴趣,来MedRobot找答案。
本文为中性技术描述,文中构型与术式的对应关系属于一般性工程分析。具体病例选择请依据本单位规范及相关指南和专家共识。参考文献:《经膀胱入路机器人辅助根治性前列腺切除术中国专家共识(2021版)》,中国经膀胱入路机器人辅助根治性前列腺切除术专家协作组。
知名手术机器人整机公司及上下游企业
综合▌微创机器人 | 佗道医疗 | 直观复星 | 威高
腔镜▌精锋医疗 | 思哲睿智能医疗 | 康诺思腾
骨科▌罗森博特 | 元化智能 | 长木谷 | 鑫君特| 史赛克
血管介入▌爱博合创 | 唯迈医疗
穿刺机器人▌真健康 | 惟德精准
手术机器人工具▌良医