
 五度妙笔
 企业透视镜
 API商城

 数据库
还没到为触觉买单的时候
加入高工机器人专业行业群,加微信:17811613845,出示名片,仅限机器人及智能制造产业链相关企业。
下半年以来,学界和业内不再把触觉当作孤立的模块,而是尝试把它融入模型设计的各个环节,以找到如何利用触觉信号的最优解。从感知编码、特征提取,到策略学习、动作生成,触觉开始在不同层级上参与进来。
大家试图回答的,不再只是“要不要用触觉”,而是“触觉信息究竟该在何时、以何种方式、以多大权重进入模型,才能发挥最大价值”。
同时,搭载触觉传感器的数采手套和灵巧手越来越常见,两者的同时出现正是触觉数据迁移的关键基础设施:数采手套在人类操作中记录触觉信号,把“人怎么摸、怎么用力、怎么调整”变成可学习的数据;灵巧手则在机器人端承接这些数据,让模型学会在真实接触中复现类似的感知和动作闭环。
在这个过程中,触觉传感器、触觉信息、大模型与末端操作的边界逐渐模糊,逐渐被看作一个整体,也正是灵巧操作。
所以,想要弄清楚灵巧操作这件事,就要从这些环节一一说起。
触觉信息怎样参与模型训练?
当前,业内提到触觉的论文和大模型,大多都在解决触觉信号如何被感知、表征和融合的问题。
第一类解决方案是把触觉信号作为动作输出的监督信号。
最典型的是李飞飞的联合论文 T-Rex: Tactile-Reactive Dexterous Manipulation,提出T-Rex架构,其核心是采用了一种混合 Transformer 专家架构,将整个系统拆分为潜在专家、动作专家、触觉专家,给出动作规划后,不需要重新处理视觉和语言信息,而是直接复用前两个专家缓存的上下文,只关注触觉带来的即时反馈。

T-Rex 完成翻书等精密操作型任务
第二类是把力觉信号和触觉信号同时融入大模型训练里。
6月,它石智航联合机构和高校发布论文 TacForeSight: Force-Guided Tactile World Model for Contact-Rich Manipulation,提出一种力条件触觉世界模型,首次将腕部力觉作为未来触觉状态的先导信号,用于预测短时接触演化,并将预测结果引入机器人动作生成过程。
类似的,新加坡南洋理工大学 MARS Lab联合高校发布论文 Learning Physical Interaction: A Survey of Tactile- and Force-aware Robot Learning,其提出统一分类框架 TF-ART ,把触觉与力觉机器人学习划分为四个连续阶段,分别是多模态感知、表征与融合→主要动作生成→接触感知的动作修正→机器人末端控制。
第三类是将触觉引入世界模型。
7月28日消息,智在无界更新了 Being-H0.8,公司这一版本中尝试世界模型引入触觉,即从没有任何标注的人类视频里,反推出触觉信号。
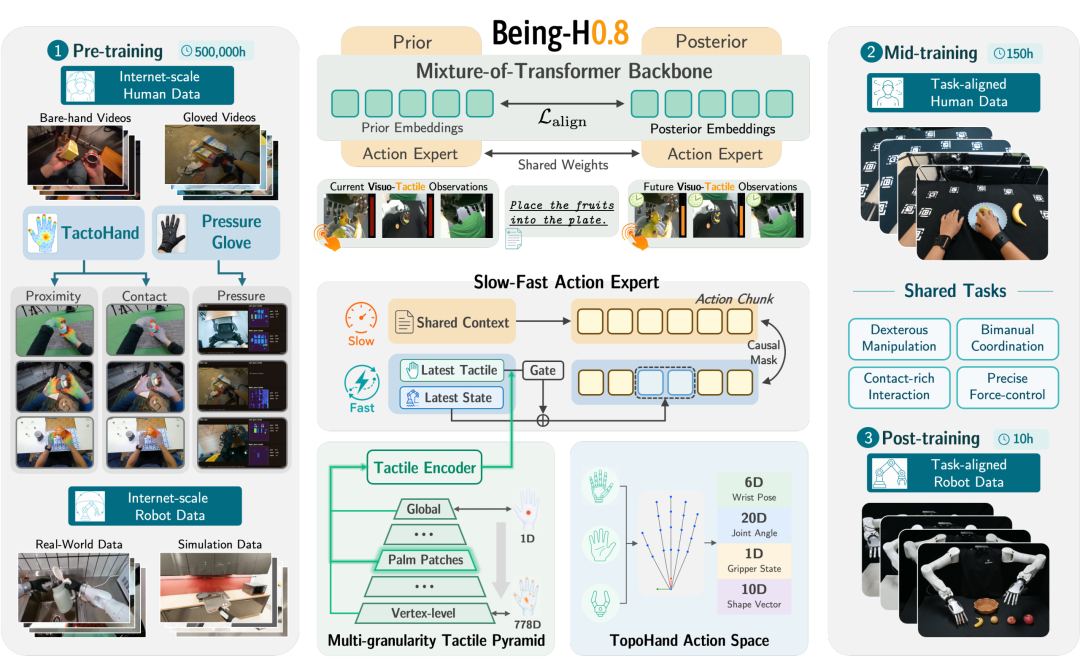
据描述,在模型里生成密集的伪触觉标注,一张接触二值图(碰没碰到)加一张接近度连续场(离多近),靠“看”手和物体的相对位置和形变去猜触觉信号。
类似的,7月26日,由新智具身联合复旦大学发布的触觉基座、VTLA和TWAM三大任务模型中的TWAM同样是把触觉放进世界模型,让机器人在动手之前,先在自己的“想象”里完整的推演一遍操作视角和手感。
触觉信号正受到越来越多领域的关注:不仅VLA领域重视它,世界模型领域也开始将其引入。不过,两个领域对触觉的用法各有侧重,VLA领域倾向于把触觉信号当作动作输出的修正项;世界模型领域则是为了解决相关数据匮乏问题,在预训练阶段引入触觉,将其作为多模态数据的一种辅助输入。
触觉传感器能助力多少?
聊完模型层面,硬件层面便是下一个必然要谈的话题。即便是上述提到的世界模型Being-H0.8,在机器人后训练阶段依然会用到真实触觉传感器采集的数据。换句话说,模型侧的触觉能力要想真正落地,最终仍要回到硬件侧的数据供给。也正因如此,触觉传感器成为2026年人形机器人领域关注度居首的传感器技术路线。
沿着这一热度往下看,触觉传感器内部已经分化出多条技术路线:压阻、电容、霍尔、视触觉是目前行业主流的四种,离电式则渐趋成熟。那么,究竟哪条路线最受关注?这可以从三个角度来确认,一是资本端,二是产品端,三是需求端。
据高工人形机器人不完全统计,2026年截至9月14日,人形机器人行业传感器领域共发生24起融资事件,金额超50.1亿元。从7月起,该领域融资变得集中,7月6笔交易超15.6亿元,8月完成7起融资事件超19.1亿。
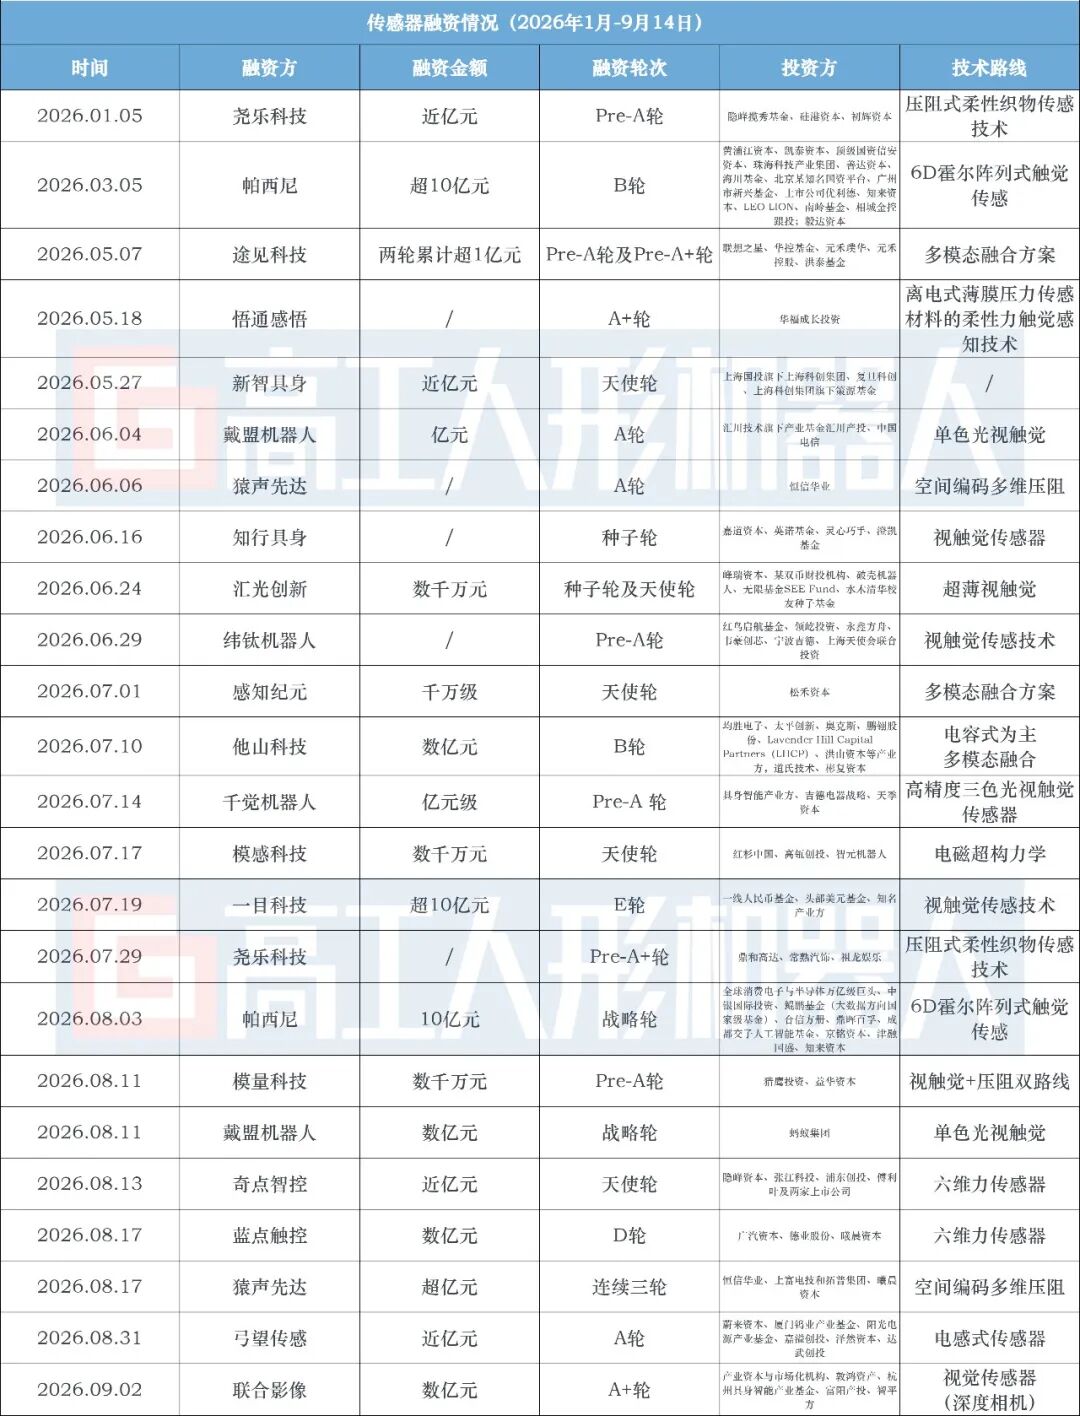
单从上表完成融资的企业来看,视触觉技术路线是出现频率最高的方向。
在产品端,9月以来,业内出现的4款触觉传感器的新品均为视触觉路线,分别来自知行具身的Imprint X,以及灵感机器人的AM-TV系列。
经高工机器人产业研究院(GGII)调研发现,(指尖)视触觉的高热度在于其率先实现了“触觉-模型-操作”的闭环,即行业清楚怎么使用视触觉数据。视触觉传感器将触觉问题转化为成熟的视觉问题,直接输出图像信息,更容易融入现有模型架构,且有较多基于视触觉的开源传感器方案和数据集。
这些优势也影响到了需求端。灵巧手企业在选型时,尤其是指尖部位,正越来越倾向于视触觉传感器。据公开资料,Sharpa、强脑科技、临界点、曦诺未来、拾玥科技均已将视触觉方案应用于指尖。
同时,越来越多末端执行器开始强调灵巧操作,触觉传感器出货量随之快速放量。
为此,GGII也对触觉传感器的出货量做出以下预估。
经GGII测算,把出货量口径统一为“套”和“手”,其中“套”指的是一个传感器模组,如一个指尖一套传感器,“手”是以5套为单位进行换算。灵巧手触觉传感器单手配置一般在5套(指尖*5)-15套(指尖*5+指腹*9+掌心*1)之间。
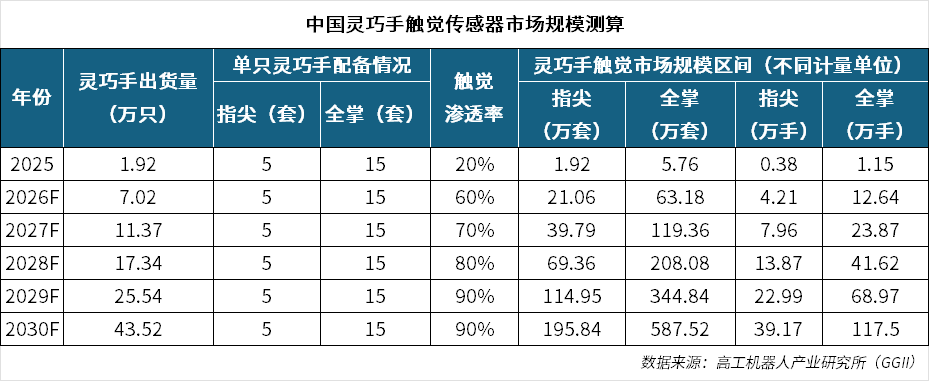
故,2026年中国灵巧手触觉传感器预计出货量在21.06-63.18万套之间,配套4.21-12.64万手之间,随着灵巧手出货量增加,叠加触觉渗透率提升,2026-2030年复合增长率达74.61%。
我们专门开一场会讨论这个
从模型端到硬件端,我们聊了趋势、路线,也看了热度,但绕了一圈,一个更实际的问题仍悬而未决:在具身智能行业里,触觉传感器和触觉相关模型,究竟落地到了哪一步?哪些已经跑进产线,哪些还停在实验室?
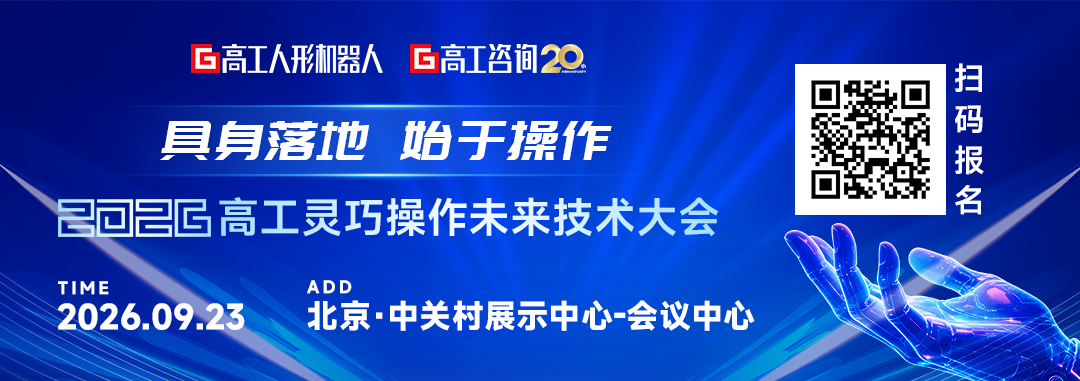
所以高工人形机器人将于9月23日在北京中关村展示中心会议中心举办“2026高工灵巧操作未来技术大会”。
第一个专场即“重构机器人末端能力”,将围绕以下6个议题展开:
通用世界模型,引领世界智能的新前沿
用本能驱动,解决机器人操作难题
触觉筑基——离电电子皮肤驱动具身智能
今天的具身操作模型,到底还缺了什么?
触觉传感器如何提升灵巧操作的能力?
灵巧操作,正在成为具身大模型的下一场主战场
一个专题,未必能当场给出标准答案,但或许能把问题问得更准——毕竟,“GPT时刻”从来不是等来的,而是在一次次碰撞中逼近的。欢迎关注本专场,现场一起拆解。
—END—

500亿市值车企官宣全自研人形,称不炒概念
2026中国工业具身智能产业发展蓝皮书正式发布


