五度妙笔
 企业透视镜
 API商城

 数据库
2025~2026年度全球手术机器人十大临床进展—基于顶级临床期刊证据的年度盘点
投稿作者:中国人民解放军总医院骨科,李海峰、王晓平
【MedRobot 编者按】
临床医生对新技术最有价值的观察,源自手术台,最终则回到证据本身。
本文系统梳理过去一年全球手术机器人领域的重要临床研究,既有前沿视野,也保持了对证据边界的审慎判断。我们也期待更多临床专家参与这样的专业讨论。
# 引言
自2000年达芬奇手术系统获批以来,手术机器人已从泌尿外科的“单点突破”发展为覆盖普外科、胸外科、骨科、妇科、心脏外科与移植外科等多专科的平台型技术。
然而,装机量与手术量的高速增长,始终伴随着一个悬而未决的追问:机器人手术是否真正改善了患者结局?过去一年,全球外科手术机器人领域给出的回答格外清晰——一批多中心随机对照试验(RCT)与高质量系统评价相继登上《JAMA》《BMJ》《NEJM Evidence》《European Urology》等顶级期刊,行业叙事正式从“技术推广”转向“价值验证”。
本文以2025年7月—2026年6月发表于国际顶级临床期刊的研究为核心,依据期刊影响力、证据等级与临床变革价值三个维度,梳理本年度的关键临床证据,帮助临床医生、医院管理者与政策制定者厘清手术机器人技术的真实获益边界与适用场景,为后续的技术准入、投资决策与临床实践提供基于证据的参考。同时,我们也希望通过这份年度盘点,呈现全球手术机器人研究从"能做什么"走向"值不值得做"的证据图谱,促进行业回归以患者结局为核心的价值评估。评选标准与范围:
期刊标准:优先纳入《Lancet》《New England Journal of Medicine》《JAMA》《Nature Medicine》《BMJ》《Lancet Oncology》《Annals of Surgery》《JAMA Surgery》等国际临床医学与外科顶刊,及其子刊与同类高影响力期刊。 证据等级:多中心随机对照试验(RCT)>前瞻性队列研究>多中心真实世界研究>单中心回顾性研究;系统评价须基于RCT并采用GRADE等规范方法。 核心导向:聚焦临床结局、患者获益、真实世界应用与技术临床转化,排除纯工程原理、机械性能验证类基础研究。
# 进展一 机器人直肠癌手术首获肿瘤学硬终点证据:REAL 随机对照试验 3 年结局
REAL 试验由中国 8 省 11 家中心完成,是机器人结直肠外科迄今样本量最大的多中心优效性 RCT。2016 年 7 月至 2020 年 12 月共纳入 1240 例中低位直肠腺癌患者,按 1:1 随机分配至机器人或常规腹腔镜直肠癌切除术,主要结局为 3 年局部区域复发率。
2025 年 7 月发表于《JAMA》的 3 年随访结果(中位随访 43.0 个月)显示:机器人组 3 年局部区域复发率显著更低(1.6% vs 4.0%,HR 0.45,95%CI 0.22–0.92,P=0.03;校正 HR 0.39,95%CI 0.19–0.80);3 年无病生存率更高(87.2% vs 83.4%,HR 0.74,95%CI 0.56–0.98,P=0.04;校正 HR 0.67,95%CI 0.50–0.89);3 年总生存率两组无显著差异(94.7% vs 93.0%)。
机器人组术后 3、6 个月的排尿、性功能与排便功能及 12 个月的排尿与男性性功能均更优。
REAL 的价值在于首次以肿瘤学硬终点(局部复发)而非单纯围手术期指标证明机器人手术的获益,将机器人直肠癌手术的证据命题从"肿瘤学等效"推进到"肿瘤学优效"。
同期发表的国际多中心 II 期先导试验 RoLaCaRT-1(29 例右半结肠癌,机器人 19 例 vs 腹腔镜 10 例)显示机器人右半结肠切除术后 30 天与 90 天综合并发症指数(CCI)显著更低(中位 0 vs 21,P=0.005 与 P=0.008),且全部实现 R0 切除,虽因经费提前关闭,仍为右半结肠场景提供了方向一致的 RCT 信号。
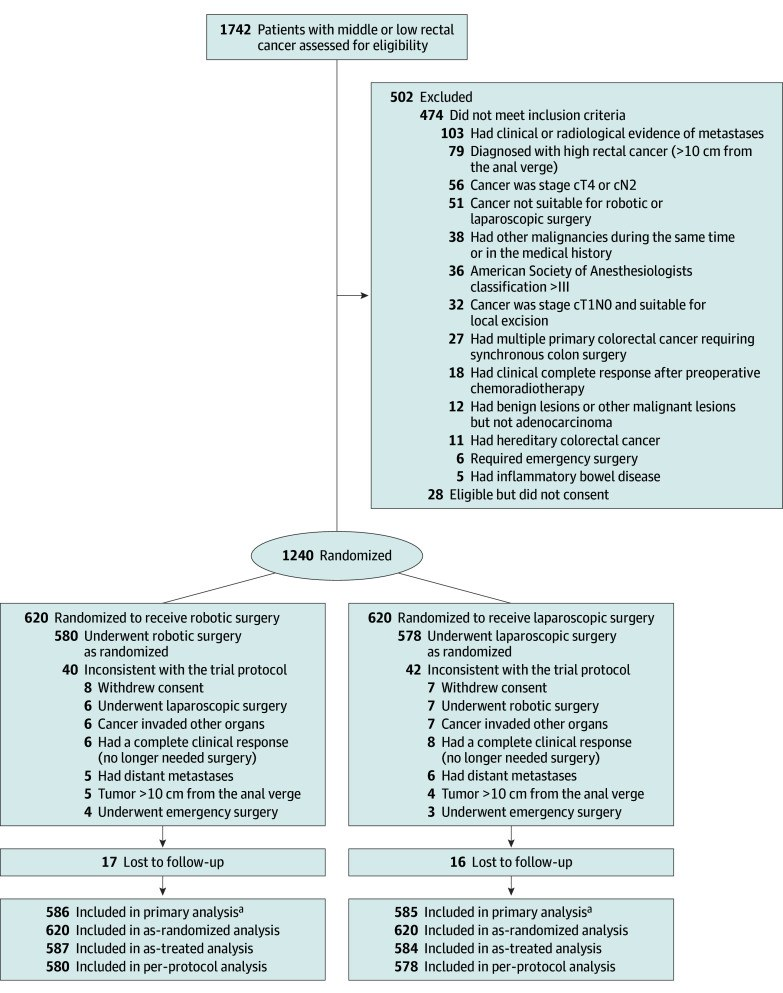
图1-1 REAL 试验 CONSORT 流程图:1742 例评估、1240 例随机分配至机器人(n=620)或腹腔镜(n=620)直肠癌切除术(引自文献[1]图1:JAMA. 2025;334(2):136-148)
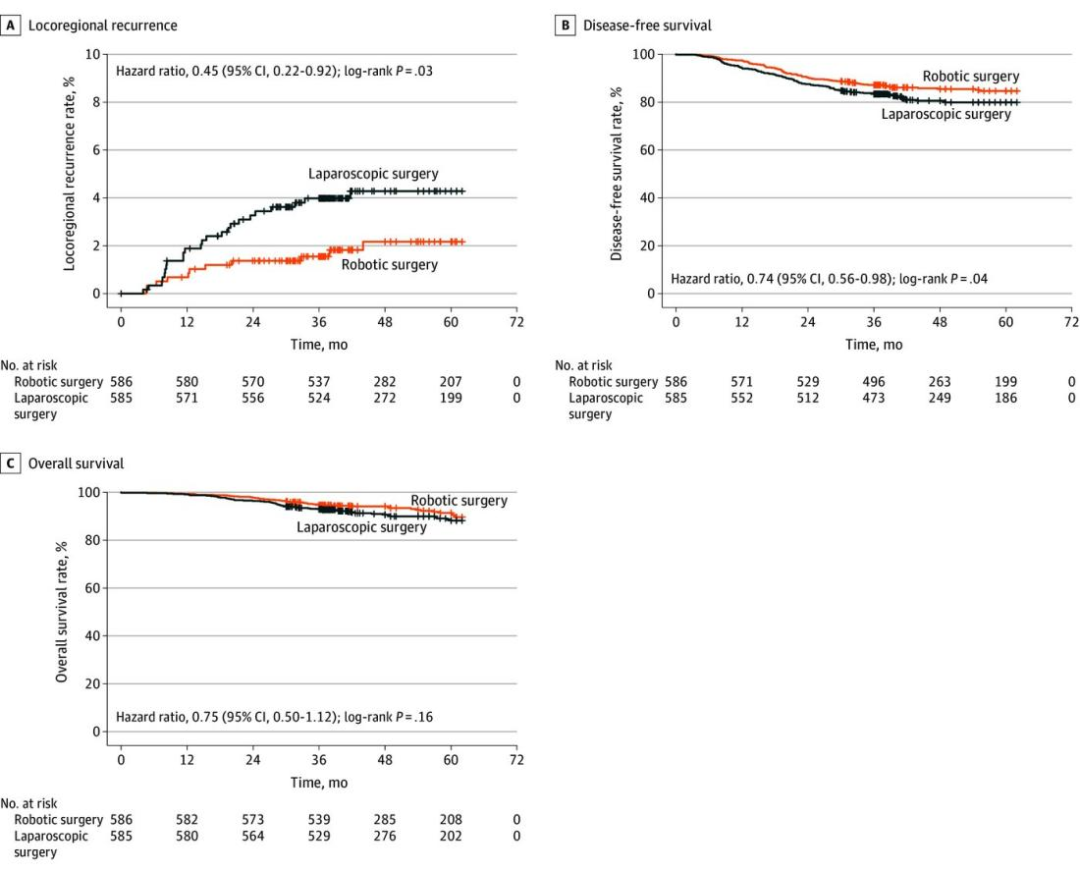
图1-23 年局部区域复发(A)、无病生存(B)与总生存(C)曲线:机器人组局部复发率显著更低(1.6% vs 4.0%,HR 0.45,P=0.03)(引自文献[1]图2:JAMA. 2025;334(2):136-148)
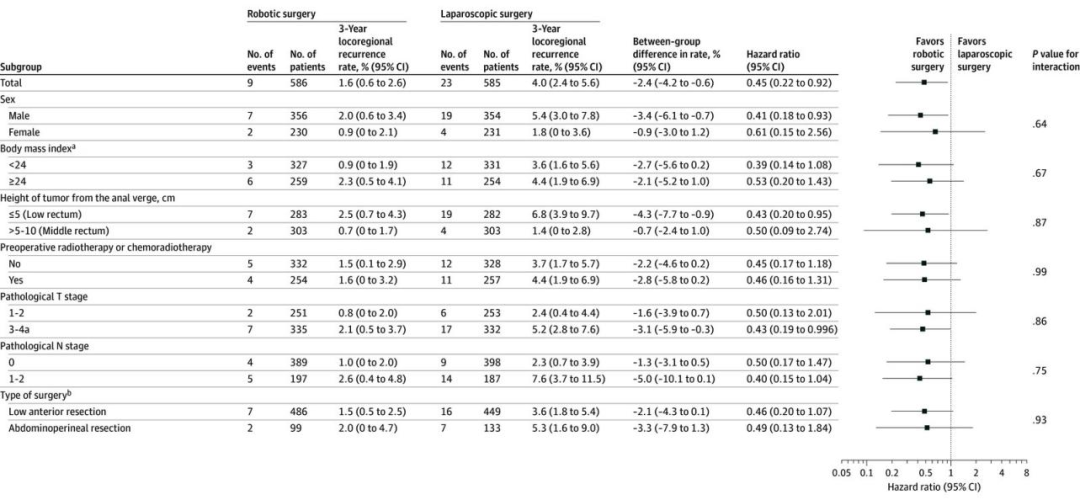
图1-3 3 年局部区域复发的亚组分析森林图:各预设亚组方向一致(引自文献[1]图3:JAMA. 2025;334(2):136-148)
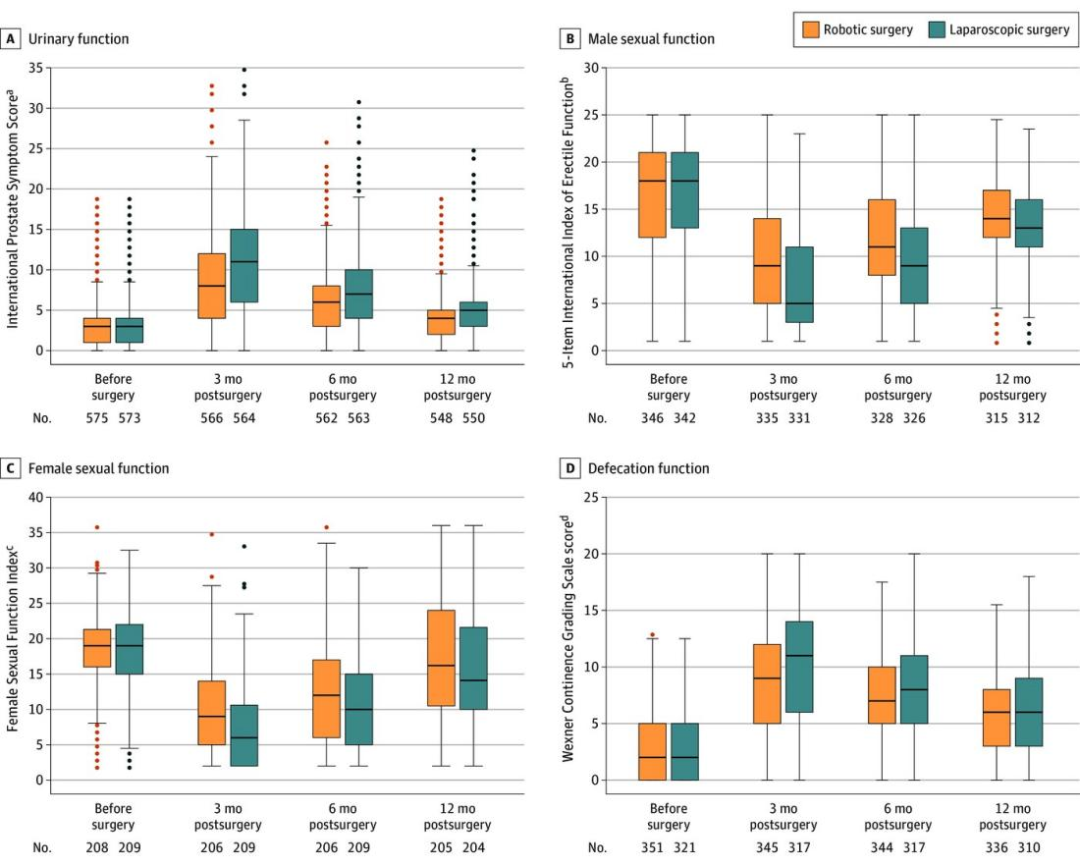
图1-4 术后排尿(A)、男性性功能(B)、女性性功能(C)与排便功能(D)恢复比较:机器人组功能结局更优(引自文献[1]图4:JAMA. 2025;334(2):136-148)
胰十二指肠切除术是腹部外科最复杂的术式之一。2025 年 12 月发表于《NEJM Evidence》的 DIPLOMA 试验为国际 14 家中心、患者盲法的非劣效 RCT,288 例可切除胰腺及壶腹周围肿瘤患者按 2:1 分配至微创(190 例,其中机器人 170 例、腹腔镜 20 例)或开腹(98 例)胰十二指肠切除术。
同期两条证据补足了肿瘤学维度:DIPLOMA 左胰切除队列的长期随访(《JAMA Surgery》,258 例)显示微创与开腹左胰切除的总生存(中位 32 vs 34 个月,HR 1.02,P=0.92)与无病生存(21 vs 17 个月,HR 0.96,P=0.81)均无显著差异;荷兰全国癌症登记队列(《British Journal of Surgery》,1675 例:机器人 375 例 vs 开腹 1300 例)显示机器人胰十二指肠切除与开腹的 5 年生存率相当(23.3% vs 22.4%,HR 0.96,P=0.665)、R0 切除率相当(57.1% vs 59.7%),而住院时间更短(9 vs 11 天)。
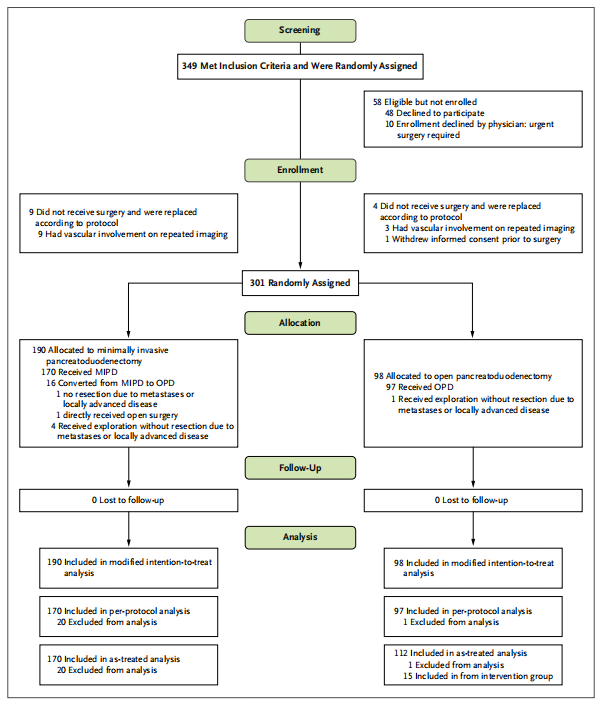
图2-1 DIPLOMA 试验流程图(引自文献 NEJM Evid. 2025;4(12):EVIDoa2500045)
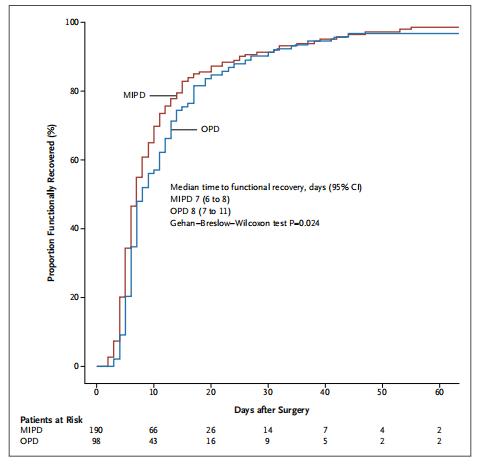
图2-2 DIPLOMA 试验主要结局:微创胰十二指肠切除术与开腹胰十二指肠切除术术后功能恢复时间的Kaplan–Meier分析
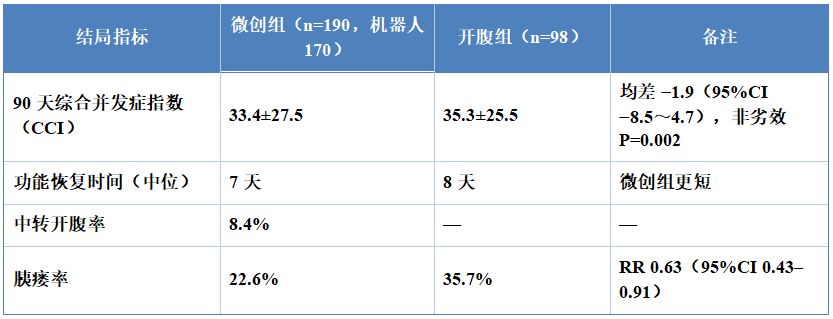
表2-1 DIPLOMA 试验主要结局(依据文献[3]摘要数据整理)
# 进展三 人工智能三维增强现实引导机器人前列腺切除术:RIDERS 前瞻性随机试验
【⚠️下文含手术医学图像,心理敏感者、未成年人请谨慎阅读】
RIDERS 试验为意大利开展的前瞻性随机试验,比较基于人工智能的三维增强现实(3D-AI-AR)引导与常规认知 MRI 引导的机器人辅助根治性前列腺切除术(RARP)。
在神经保留手术中,3D 组于保留的神经血管束(NVB)水平行三维模型引导的切除活检,其肿瘤阳性率显著高于认知组(52% vs 13%,P=0.001),从而实现更精准的切缘控制:3D 组总体切缘阳性率更低(22% vs 39%,P=0.047),术后放疗需求更少(18% vs 35%,P=0.046),12 个月尿控恢复率更高(91% vs 71%,P=0.03);两组前列腺表面切缘阳性率(P=0.8)、勃起功能与生化复发率相当。RIDERS 的意义在于把"术前三维重建—增强现实叠加—术中实时决策"整合进机器人手术流程,使"该切多少、该保多少"这一核心外科判断首次获得客观技术的随机对照证据支持。机器人平台正从"机械臂延伸"进化为"智能决策载体",长期肿瘤学与功能结局仍待随访验证。
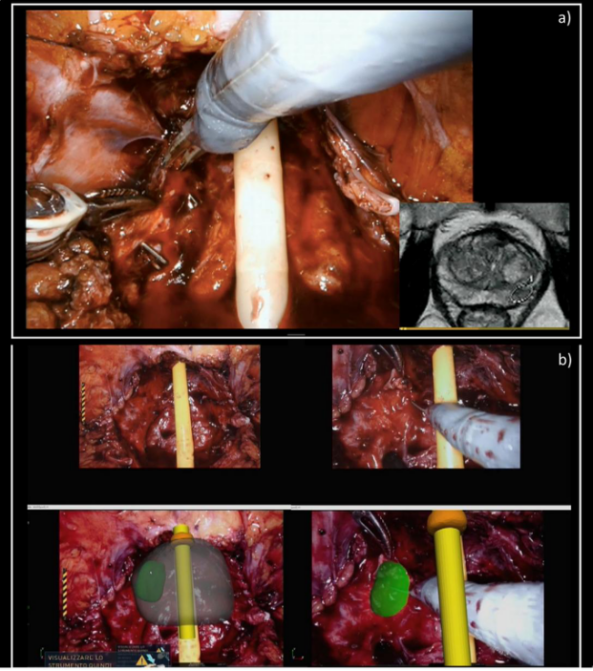
图 3-1 (A) 二维 MRI 认知活检;(B) 由人工智能引导的三维增强现实选择性切除活检(在 NVBs 水平实施)。
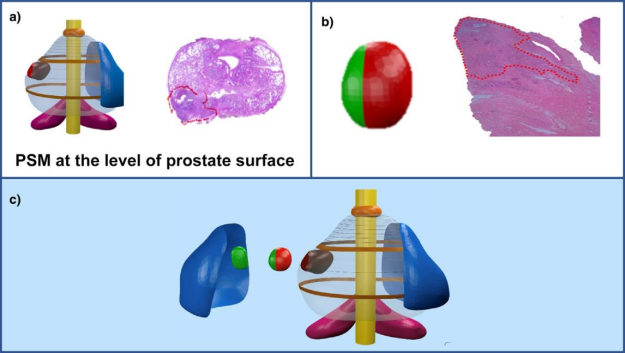
图 3-2 – (A) PSMs 首先在前列腺表面层面进行评估;(B) 若切除活检结果呈阳性,则可清除残余肿瘤;(C) 通过 3D-AI-AR 活检技术,NVBs 层面的手术切缘结果为阴性。
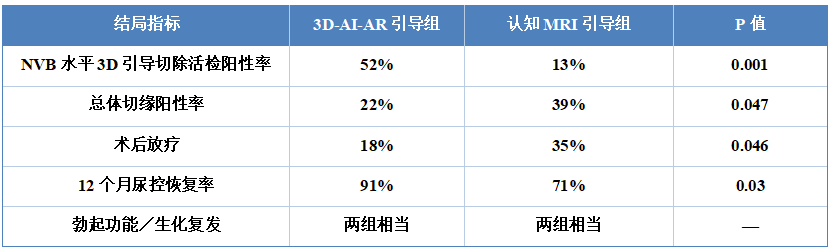
表3-1 RIDERS 试验主要结局(依据文献[6]摘要数据整理)
# 进展四 机器人胸外科进入"等效性确认"阶段:RCT 荟萃分析、RVlob 长期随访与 Cochrane 立项
2025 年 10 月发表的 GRADE 分级系统综述与荟萃分析(Mirza 等)纳入 4 项 RCT、共 548 例非小细胞肺癌患者(机器人肺叶切除 RATS 257 例 vs 胸腔镜 VATS 291 例),结果显示:两组总体术后并发症(OR 0.84,95%CI 0.57–1.23)、中转开胸率(OR 0.53,95%CI 0.17–1.64)与围手术期死亡率(OR 0.34,95%CI 0.04–3.34)均无统计学差异;手术时间呈非显著延长趋势(+13.7 分钟),住院时间、淋巴结清扫数目、失血量与胸管留置时间亦无差异;长期无病生存(HR 0.83,95%CI 0.48–1.42)与总生存(HR 0.64,95%CI 0.34–1.23)相当,证据确定性因不精确与偏倚风险多为低至极低。
肿瘤学等效性方面,RVlob 随机试验(上海瑞金医院,320 例)的长期随访证实机器人肺叶切除(RAL)3 年总生存非劣于胸腔镜(94.6% vs 91.5%,HR 0.65,95%CI 0.33–1.28;非劣效界值 −5%,非劣效 P=0.0029),3 年无病生存相当(88.7% vs 85.4%,HR 0.87,P=0.62),是首个以随机证据证明 RAL 肿瘤学非劣的研究。
2025 年 12 月 Cochrane 正式立项"机器人肺叶切除 vs 开胸/胸腔镜"系统评价方案(CD016158),标志该问题的证据建设进入规范化阶段。
综合而言,机器人胸外科的本年度图景是"肿瘤学等效性确立、围手术期优效性未获 RCT 证实"。
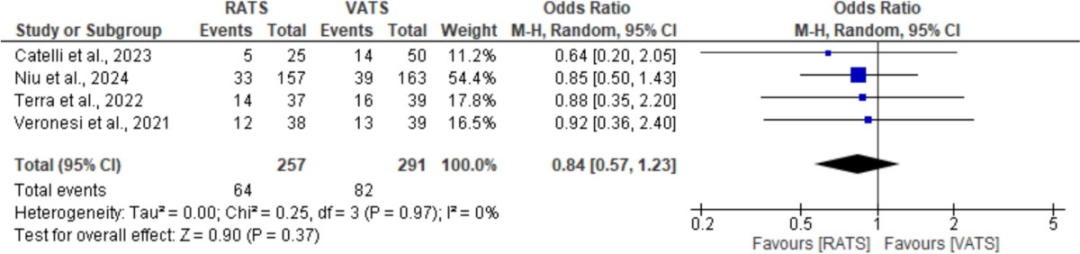
图4-1 RATS 与 VATS 肺叶切除总体并发症比较的荟萃分析森林图(OR 0.84,95%CI 0.57–1.23)(引自文献[7]图4:J Robot Surg. 2025;19(1):651)

图4-2 中转开胸率比较的荟萃分析森林图(OR 0.53,95%CI 0.17–1.64)(引自文献[7]图5:J Robot Surg. 2025;19(1):651)
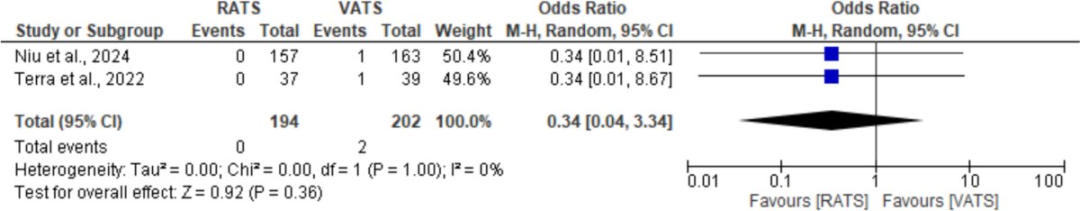
图4-3 围手术期死亡率比较的荟萃分析森林图(OR 0.34,95%CI 0.04–3.34)(引自文献[7]图6:J Robot Surg. 2025;19(1):651)
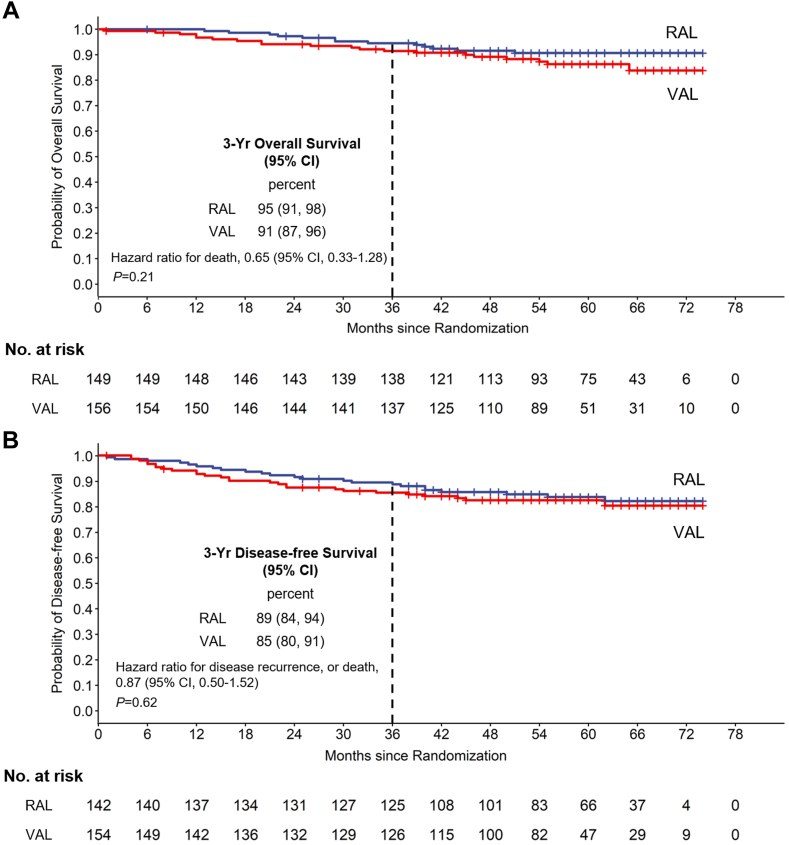
图4-4 RVlob 试验长期随访:机器人(RAL)与胸腔镜(VAL)肺叶切除的 3 年总生存(A)与无病生存(B)曲线,RAL 总生存非劣于 VAL(引自文献[8]图2:EClinicalMedicine. 2024;74:102707)
# 进展五 远程机器人手术首个多中心随机对照证据:泌尿外科远程手术非劣于本地手术
2026 年 1 月发表于《BMJ》的多中心非劣效 RCT(中国 5 家医院)首次以随机对照设计检验远程机器人手术的可靠性。
72 例拟行根治性前列腺切除或肾部分切除的患者按 1:1 分配至远程手术组(术者位于北京,手术端位于哈尔滨、杭州、合肥或乌鲁木齐,距离 1000–2800 km)或本地手术组。
主要结局为手术成功概率(由医疗团队按预设标准判定),预设非劣效界值为绝对降低 0.1。结果显示,远程手术非劣于本地手术(成功概率差 0.02,95% 可信区间 −0.03~0.15,贝叶斯非劣效后验概率 0.99);远程系统运行稳定,平均往返网络延迟 20.1–47.5 ms,每台手术丢帧 0–1.5 帧;围手术期指标、并发症、早期恢复、肿瘤学结局与医疗团队负荷等次要结局两组均无实质差异。
该研究的意义在于将"远程手术"从技术演示推进到循证验证阶段:在专线网络与规范团队条件下,跨地域机器人手术可达到与本地手术相当的可靠性,为优质外科资源的远程覆盖与分级诊疗提供了概念验证级证据。
需要指出,试验样本量较小(72 例)、随访仅 6 周,且依赖专线网络环境,向常规临床推广前仍需更大样本与真实世界研究。
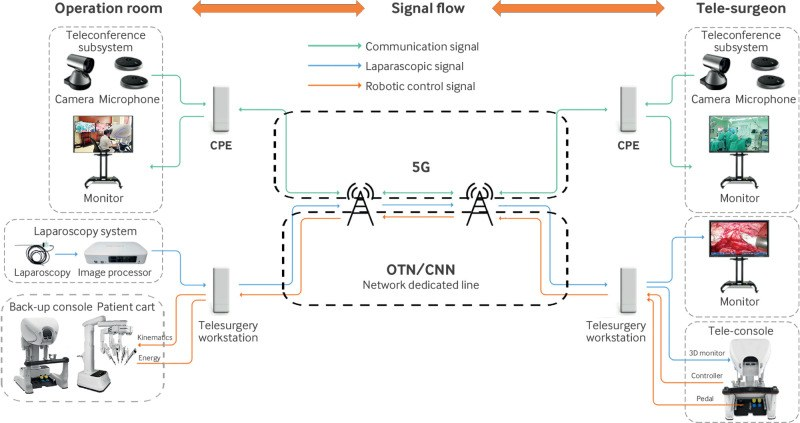
图5-1 远程手术系统结构与器械布置:机器人子系统、远程通信子系统与远程会议子系统(引自文献[10]图1:BMJ. 2026;392:e083588)
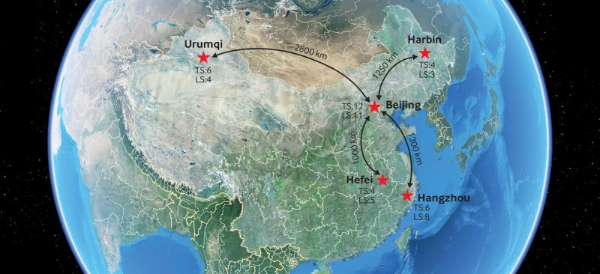
图5-2 远程手术网络:北京与哈尔滨、杭州、合肥、乌鲁木齐四地经 OTN/云专线连接(引自文献[10]图2:BMJ. 2026;392:e083588)
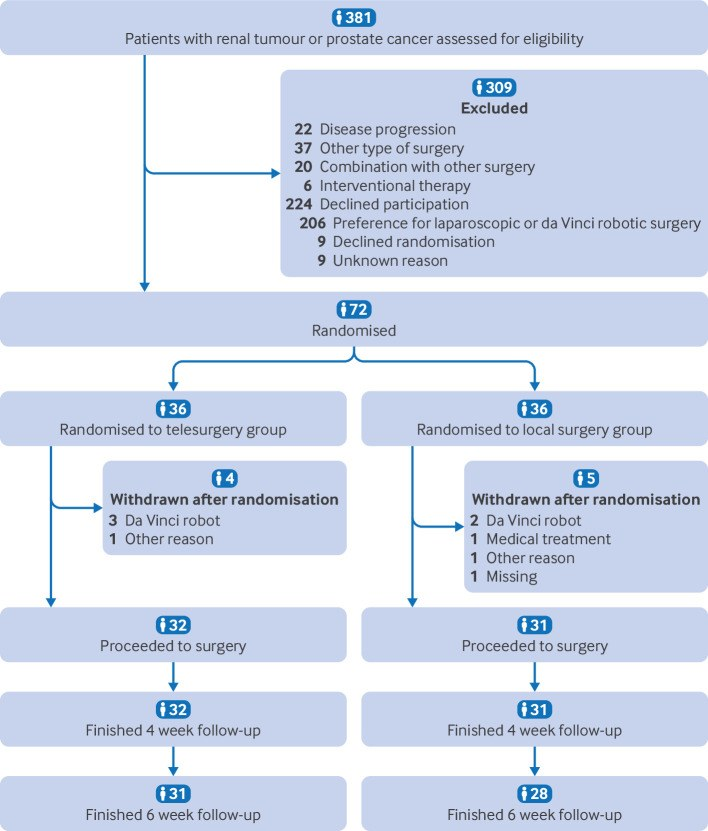
图5-3 试验流程图:72 例患者随机分配至远程手术组或本地手术组(引自文献[10]图3:BMJ. 2026;392:e083588)
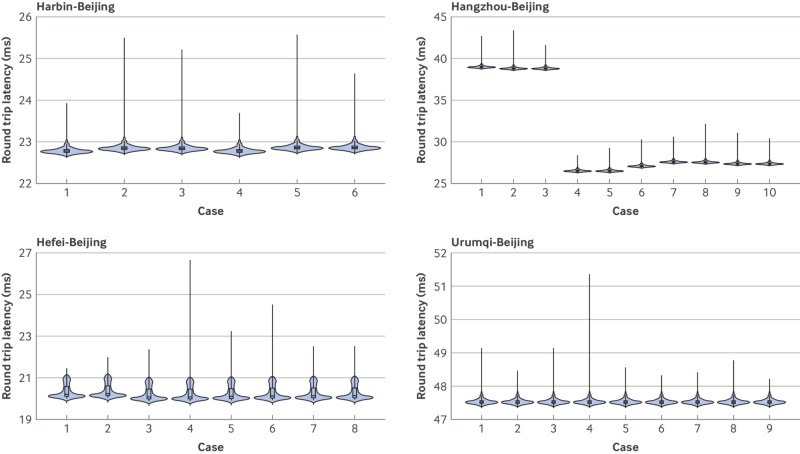
图5-4 四条远程通路的实时往返网络延迟分布(小提琴图+箱线图):平均延迟 20.1–47.5 ms(引自文献[10]图4:BMJ. 2026;392:e083588)
# 进展六 机器人肾移植首个随机对照试验:ORAKTx
肾移植是终末期肾病的根治性手段,机器人辅助肾移植(RAKT)长期仅有观察性证据。
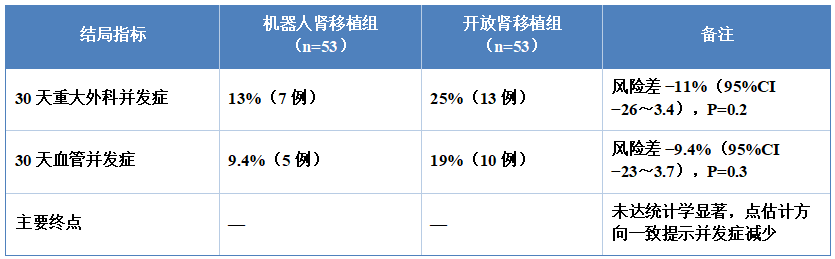
ORAKTx 试验(丹麦哥本哈根大学医院 Rigshospitalet,单中心开放标签 RCT)是首个比较机器人与开放肾移植的随机试验:107 例终末期肾病患者随机分配至机器人(54 例)或开放(53 例)肾移植,主要结局为移植后 30 天血管并发症与重大外科并发症发生率。
结果显示,重大外科并发症发生率机器人组数值更低(13% vs 25%,风险差 −11%,95%CI −26~3.4,P=0.2),血管并发症亦数值更低(9.4% vs 19%,风险差 −9.4%,95%CI −23~3.7,P=0.3),但主要终点均未达统计学显著。
作为该领域首个 RCT,ORAKTx 的价值首先在于证明"机器人肾移植随机对照研究可行",其次在于其点估计方向一致地提示并发症减少——受单中心设计与样本量限制未能确证,为后续多中心试验提供了效应量依据。机器人手术向移植外科这一高复杂度领域的拓展,由此进入循证验证轨道。
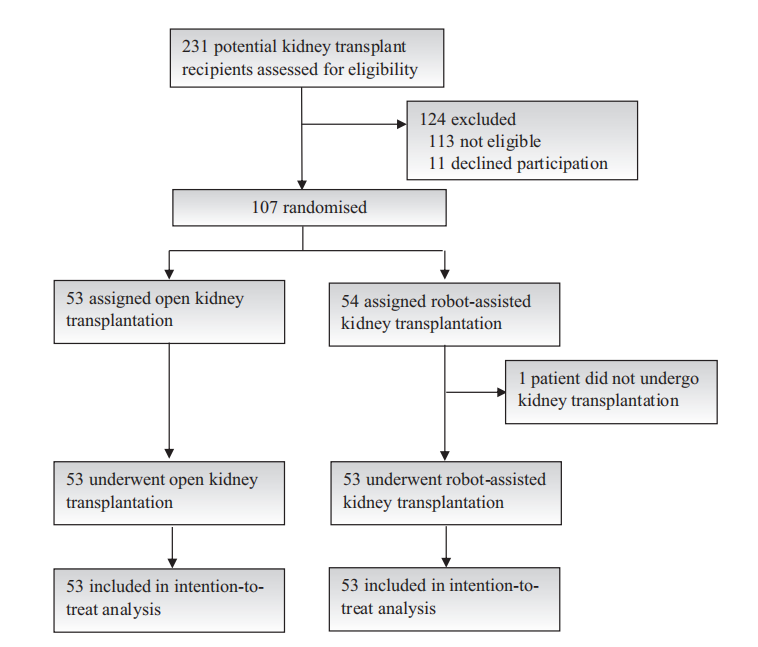
图6-1 ORAKTx 试验流程图
表6-1 ORAKTx 试验主要结局(依据文献[11]摘要数据整理)
# 进展七 机器人膝关节置换的冷静证据:RACER-Knee 试验提示精度优势未转化为患者获益
2026 年 8 月,英国华威大学 Parsons 等在《柳叶刀》(Lancet)发表 RACER-Knee 试验结果,这是迄今规模最大的机器人辅助全膝关节置换术(TKR)随机对照试验之一。
这项实用性、多中心、患者与评估者双盲的优效性试验在英国 10 家医院进行,33 名外科医生参与,共纳入 339 例晚期膝骨关节炎患者,随机接受 Mako 机械臂辅助 TKR(168 例)或传统器械 TKR(171 例),并通过假切口、额外铺巾与盲态手术记录实现患者与评估者盲法。
主要结局为随机化后 12 个月的遗忘关节评分(FJS,0~100 分,分数越高表示患者越"忘记"自己置换过的关节),预设组间目标差值为 12 分。结果显示,两组 FJS 分别为 49.2 分与 50.2 分,校正后均差 −1.5 分(95%CI −7.5~4.5,P=0.62),差异无统计学意义,且远未达到临床重要差值;两组严重不良事件均为 16 例,安全性相当。
机器人组虽显著提高了截骨与对线精度(髋-膝-踝角偏差 2.0° vs 2.8°,P=0.0027),但手术时间平均延长约 10.5 分钟,每例增量成本约 995 英镑,在 2 万英镑/QALY 阈值下具有成本效益的概率不足 1%。
盲态分析尤其发人深省:知晓自己接受了机器人手术的患者 FJS 显著更高(53.1 vs 31.5),提示既往非盲研究中报告的获益相当部分可能来自患者预期而非技术本身;将本试验与同期 ROAM 试验合并的荟萃分析(合计 439 例)同样未发现临床重要差异。
RACER-Knee 为骨科机器人的"精度叙事"提供了必要的对照:亚毫米级精度并不自动等于患者可感知的获益,机器人平台的价值须在具体术式中同时经受临床效果与成本效益的双重检验。研究团队正在继续长期随访,以评估假体生存率是否出现差异。
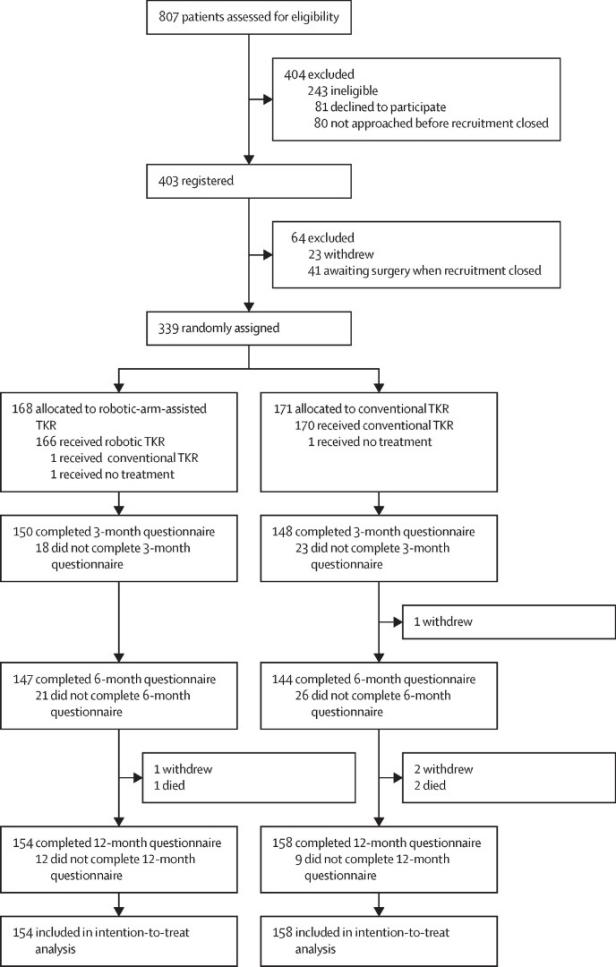
图7-1 RACER-Knee 试验流程图(引自文献[12]图1:Lancet. 2026;408(10558):924-934)
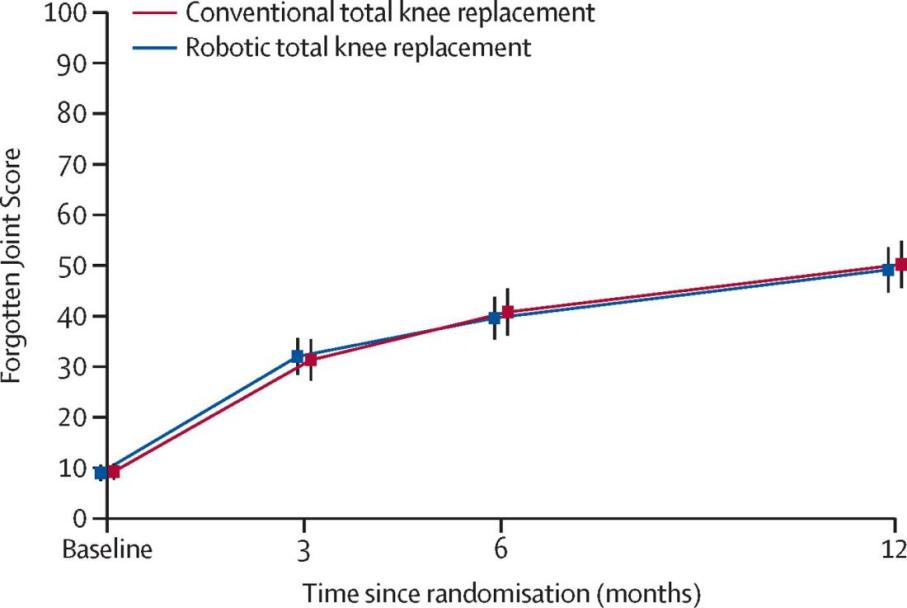
图7-2 两组术后遗忘关节评分(FJS)随时间变化(引自文献[12]图2:Lancet. 2026;408(10558):924-934)
表7-1 RACER-Knee 试验主要结局与关键次要结局(依据文献[12]数据整理)

# 进展八 机器人椎弓根螺钉置入精度获多中心随机对照证据
椎弓根螺钉置入是脊柱外科"毫米级误差即可能损伤神经血管"的典型精度场景。Jiang 等在三家医院开展的多中心平行组随机对照试验纳入 70 例需椎弓根螺钉固定的患者,按 1:1 分配至机器人辅助组(AIOOR 骨科手术导航定位系统:基于双平面透视定位算法与光学跟踪,辅助规划并定位导针进针点与轨迹)或常规透视引导组。主要结局显示,机器人组导针置入偏差显著更小(0.86±0.57 mm vs 2.55±1.88 mm,P<0.001),累计透视次数(4.56±1.70 vs 13.38±19.01,P=0.003)与总辐射剂量(7.35±3.33 μSv vs 30.28±97.41 μSv,P=0.024)显著更低,单通道调整次数更少(P=0.014),而手术时间两组相当(245.0 vs 215.2 min,P=0.083),不良事件发生率无显著差异。
该研究的价值在于以多中心 RCT 证明:在定位精度直接决定安全性的骨科场景,机器人导航的精度优势可转化为可测量的安全性与辐射获益,且不以延长手术时间为代价。这与关节置换等容错度较高术式中机器人获益不明确的证据形成对照,提示机器人骨科的价值命题必须按解剖场景逐一回答。
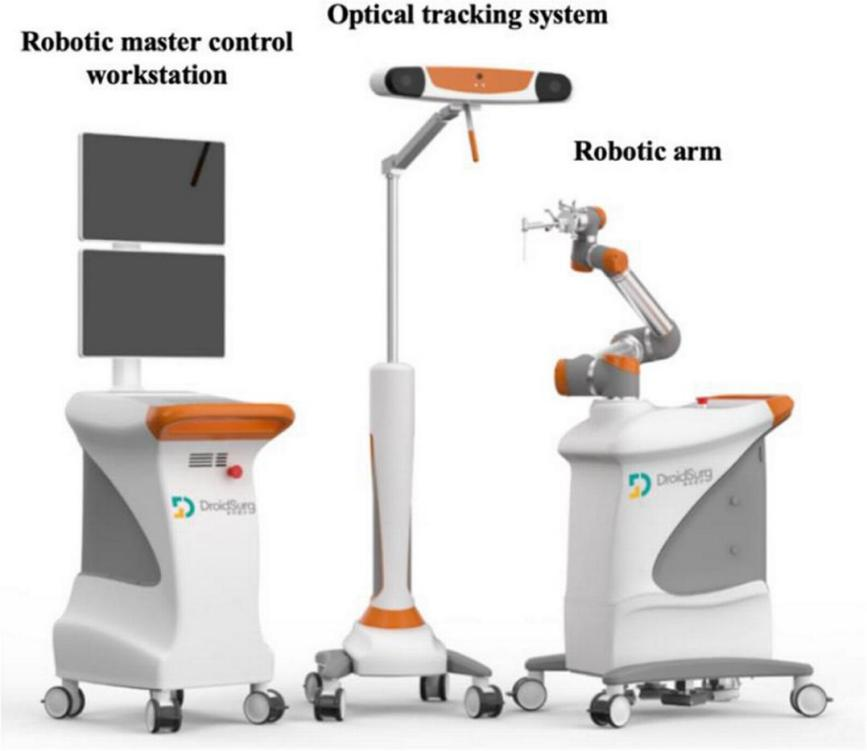
图8-1 AIOOR 骨科手术导航定位系统组成:机械臂、光学跟踪系统与主控工作站(引自文献[13]图1:Int J Surg. 2026;112(4):9770-9778)
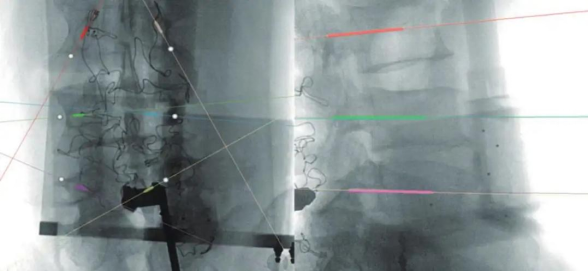
图8-2 主控工作站基于术中正侧位透视图像进行手术轨迹规划(引自文献[13]图4:Int J Surg. 2026;112(4):9770-9778)
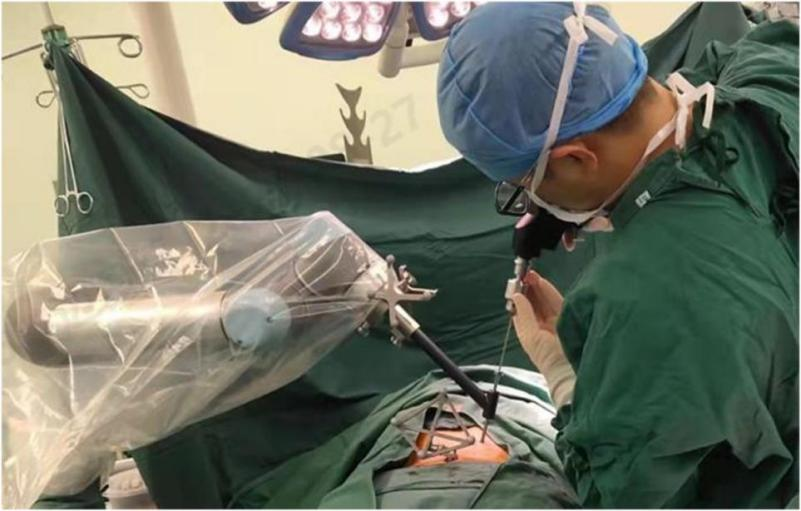
图8-3 机械臂定位于规划进针点并经套管置入导针(引自文献[13]图5:Int J Surg. 2026;112(4):9770-9778)
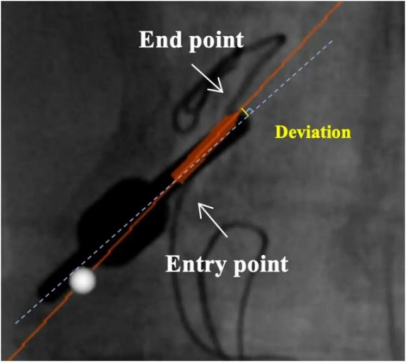
图8-4 导针置入偏差测量方法:规划轨迹与实际置入位置在进针点与终点的垂直距离(引自文献[13]图6:Int J Surg. 2026;112(4):9770-9778)
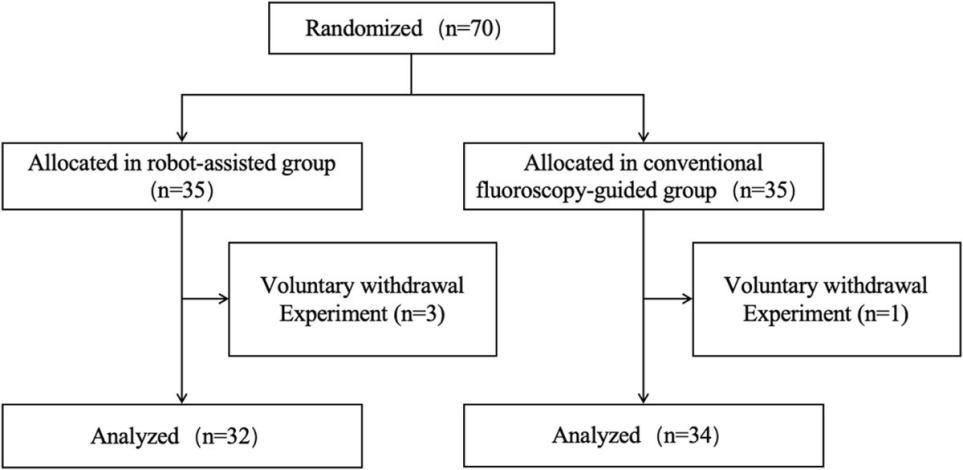
图8-5 试验流程图:70 例患者随机分配至机器人辅助组与常规透视引导组(引自文献[13]图7:Int J Surg. 2026;112(4):9770-9778)
# 进展九 机器人手术拓展至小儿先天性心脏病:正式机器人先心项目早期结果
先天性心脏病长期被视为机器人手术的"禁区":患儿胸腔空间小、体重低、体外循环建立困难。
Scala 等报告了纽约儿童医院与 Milstein 医院正式机器人先心手术项目的早期结果:2023 年 11 月至 2025 年 4 月共完成 26 例机器人先心修复,包括 11 例儿童(6–19 岁)与 15 例成人(22–63 岁);适应证以继发孔型房间隔缺损(14 例,53.8%)和部分型肺静脉异位引流(7 例,26.9%,含静脉窦型房缺 4 例、弯刀综合征 3 例)为主;体外循环经股动静脉与颈静脉建立,主动脉阻断采用经胸阻断钳(10 例)或腔内球囊(15 例);中位住院时间 4 天,无死亡、中转开胸或再手术,仅发生胸腔积液 3 例、心包炎 2 例。
同期 Blitzer 等报告了机器人经直接吻合矫治弯刀综合征的技术细节。该系列的意义不在于样本量,而在于证明"经选择的先心缺损可以在正式项目框架下安全地机器人化修复",且小儿与成人患者的围手术期指标相当,为机器人平台进入这一高度专业化领域提供了首个系统性临床模板。随着器械小型化与团队经验积累,适应证有望向更低年龄与更复杂畸形拓展。
【⚠️下文含手术医学图像,心理敏感者、未成年人请谨慎阅读】
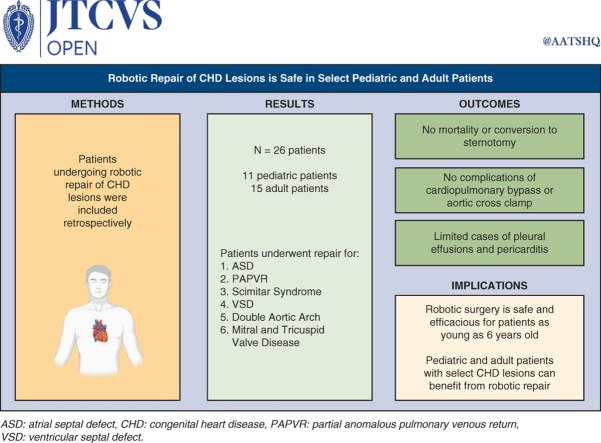
图9-1 机器人先心手术项目图文摘要:26 例小儿与成人先心修复的早期结局(引自文献[14]图文摘要:JTCVS Open. 2025;29:101564)
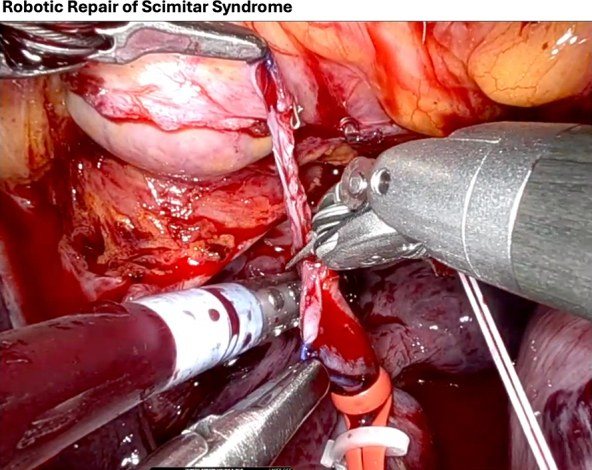
图9-2 小儿与成人患者机器人手术入路(切口与器械孔布局)示意图(引自文献[14]图1:JTCVS Open. 2025;29:101564)
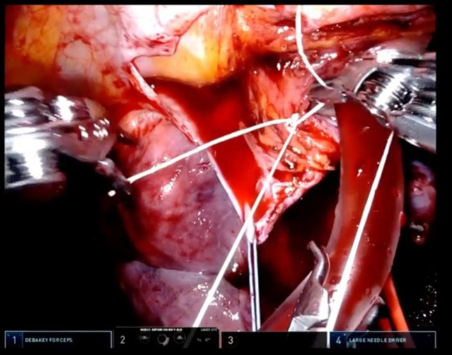
图9-3 机器人下弯刀静脉与左房直接吻合的术中视野(引自文献[14]图2:JTCVS Open. 2025;29:101564)
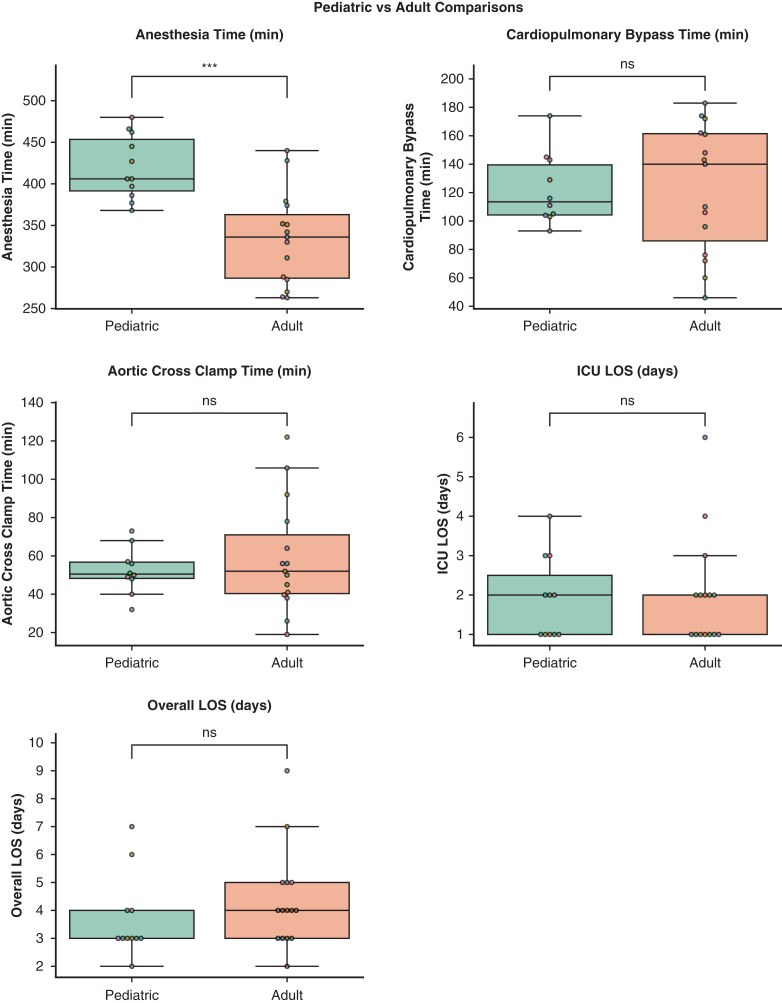
图9-4 小儿与成人患者围手术期指标比较的箱线图:麻醉时间、体外循环时间、主动脉阻断时间、ICU 与总住院时间(引自文献[14]图E1:JTCVS Open. 2025;29:101564)
# 进展十 机器人胰十二指肠切除术首获随机对照优效证据:PORTAL Ⅲ期试验
2026 年 7 月 1 日,上海交通大学医学院附属瑞金医院沈柏用教授团队在《英国医学杂志》(BMJ)在线发表 PORTAL 试验结果,为机器人胰十二指肠切除术(RPD)提供了迄今级别最高的循证证据。
这项多中心、单盲、Ⅲ期非劣效随机对照试验在中国 7 家三级高流量胰腺中心开展(2020 年 6 月—2024 年 11 月),共纳入 268 例可切除胰腺或壶腹周围疾病患者,随机接受标准化 RPD(142 例)或开腹胰十二指肠切除术(OPD,126 例),两组均遵循加速康复路径。
主要结局为术后功能恢复时间(无需肠外镇痛、经口进食达标、可独立活动且无活动性腹腔感染),以 40 天内限制性平均事件时间(RMET)汇总,非劣效界值预设为 1 天;改良意向性治疗集共 254 例(RPD 组 132 例,OPD 组 122 例)。
结果显示,RPD 组 RMET 为 12.1 天,显著优于 OPD 组的 16.0 天(组间差 −3.9 天,95%CI −5.6~−2.2,P<0.001),非劣效与优效检验同时成立,这是微创胰十二指肠切除术首次在随机对照试验中获得优效性证据。
RPD 组手术时间较长(中位 300 vs 270 分钟,P<0.001),但术后住院时间更短(13 vs 16 天,P<0.001);总并发症发生率 31.1% vs 36.1%,Clavien-Dindo Ⅱ级及以上并发症 23.5% vs 34.4%,90 天死亡率 0.8% vs 2.5%;代价是住院总费用更高(中位 ¥130 905 vs ¥108 071)。
此前 Liu 等的多中心随机试验已显示 RPD 可缩短术后住院时间,EUROPA Ⅱb 期随机试验亦提示其安全性与可行性,但均受样本量或结局指标限制;PORTAL 以更大样本与功能恢复主要结局将证据链实质性前推一步。同期 BMJ 编辑部评论同时提醒:试验全部在成熟高流量中心完成,结论向低流量中心外推需谨慎,机器人与腹腔镜路径之间的直接比较证据仍然不足。
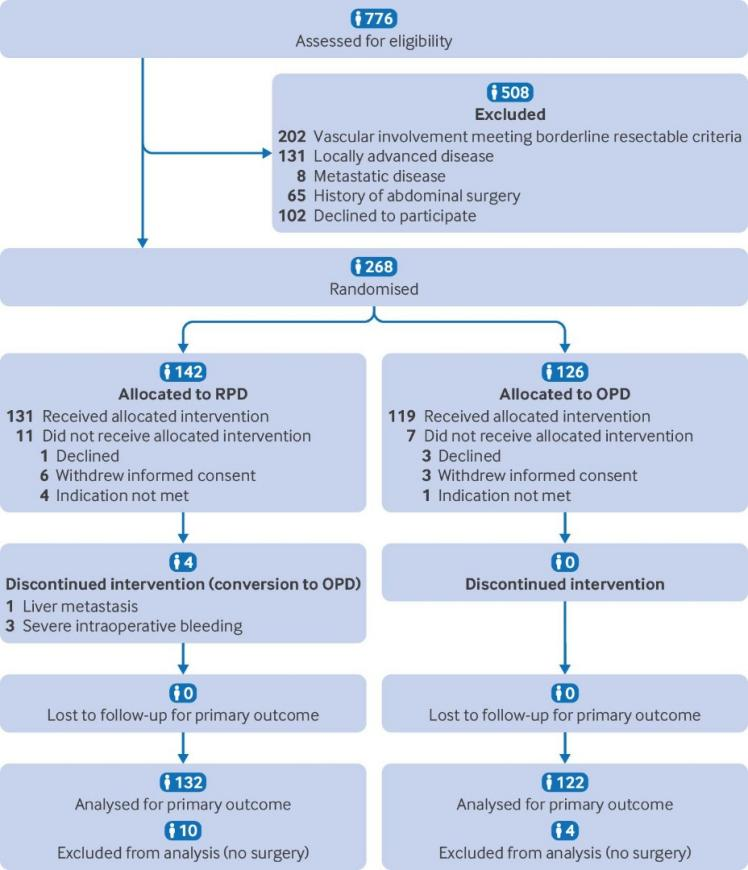
图10-1 PORTAL 试验流程图(引自文献[16]图1:BMJ. 2026;394:e319692)
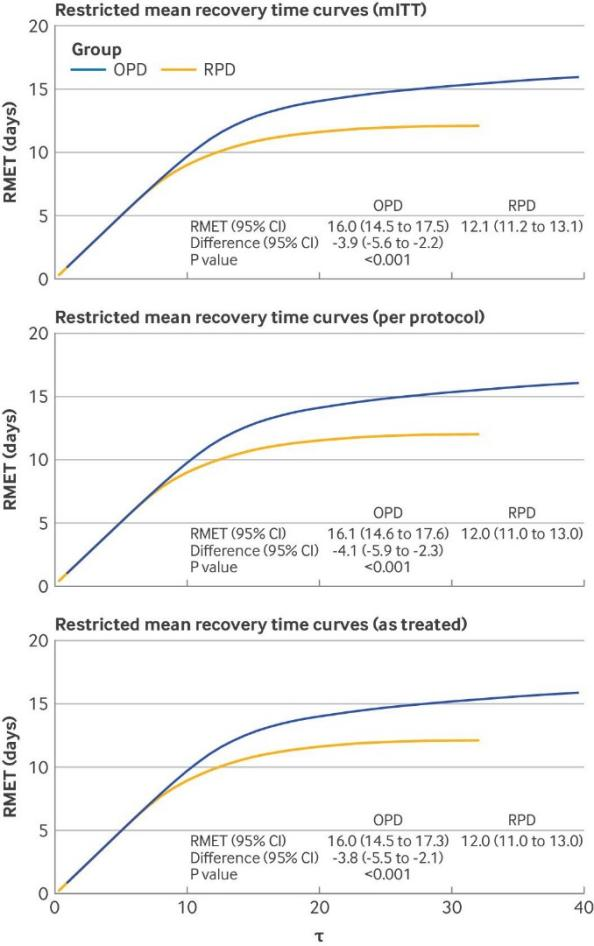
图10-2 两组术后功能恢复时间(RMET)分布(引自文献[16]图2:BMJ. 2026;394:e319692)
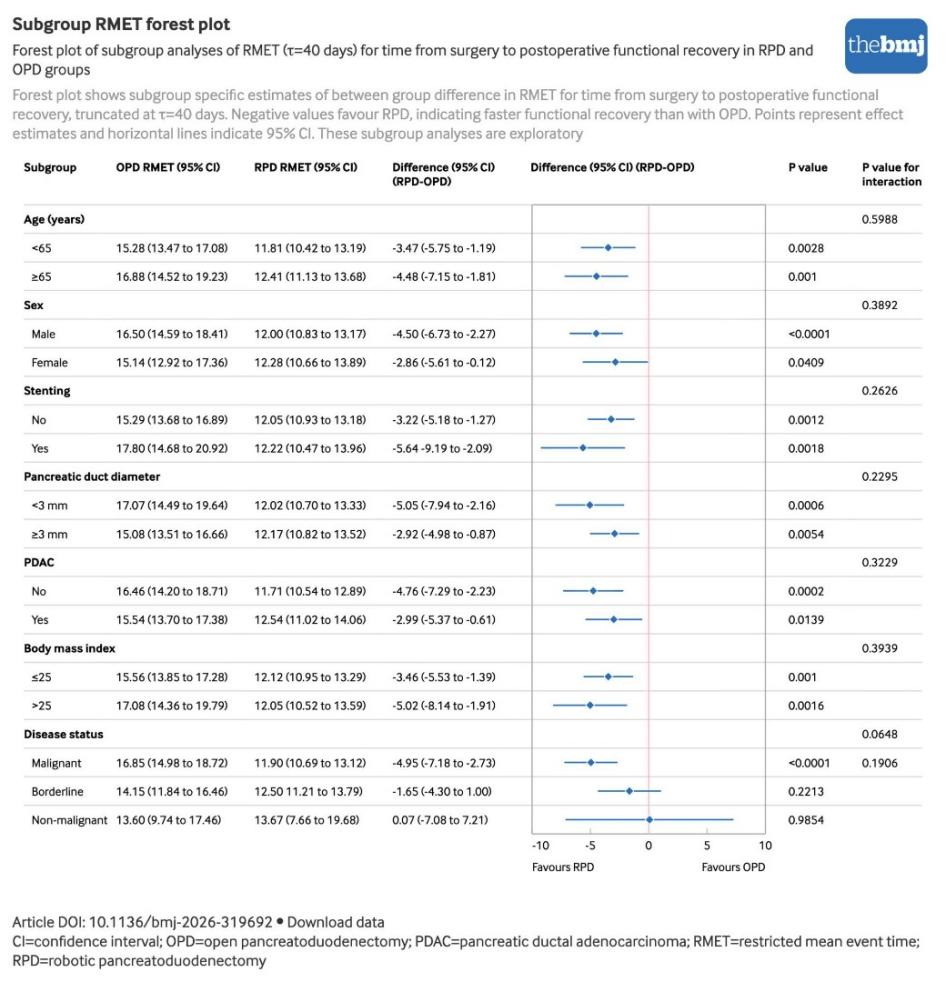
图10-3 主要结局亚组分析森林图(引自文献[16]图3:BMJ. 2026;394:e319692)
# 年度趋势与展望纵观
2025 年 7 月—2026 年 6 月的十大进展,外科手术机器人领域呈现出三条清晰主线。
其一,"价值验证"取代"技术推广"成为行业叙事核心:REAL 以肿瘤学硬终点证明机器人直肠癌手术的优效性,PORTAL 首次以优效性证据确立机器人胰十二指肠切除术的康复获益,DIPLOMA 系列以非劣效框架确立机器人胰腺手术的安全性与肿瘤学等效性;与此同时,胸外科的 RCT 荟萃分析与 RVlob 长期随访、骨科的 RACER-Knee 试验则给出"等效而非优效"的冷静结论——RACER-Knee 尤其表明,机器人带来的精度优势并不自动转化为患者可感知的功能获益。机器人手术的获益是"术式依赖、场景依赖、团队依赖"的,任何脱离具体解剖场景与硬终点的平台优越性宣称都已为高级别证据所不容。
其二,机器人平台正从"机械臂延伸"进化为"智能决策载体"与"远程连接载体"。RIDERS 试验将 AI 三维重建与增强现实叠加于神经保留决策,远程手术 RCT 则以非劣效证据打通跨地域手术的网络链路;前者重塑"术中判断"的产生方式,后者重塑"外科资源"的空间分布,二者共同预示下一代机器人平台的竞争将超越机械性能本身。
其三,应用边界与竞争格局同步重塑。机器人手术进入肾移植、小儿先心、脊柱精度等既往"禁区",并在胰腺、结直肠等高难度术式中积累优效性证据。需要清醒认识的是,RACER-Knee 与 PORTAL 恰好构成一体两面的提醒:前者显示高精度平台在成熟术式中可能既不增效也不具成本效益,后者显示优效获益目前仅在成熟高流量中心得到验证;本窗口内多项试验(ORAKTx、RoLaCaRT-1)仍受样本量限制未能确证点估计显示的获益,成本效益、长期肿瘤学结局、术者培训曲线与质控体系仍是横亘在"证据"与"常规"之间的关键缺口,也将是下一个年度盘点的重点观察方向。
参考文献:
3. de Graaf N, Emmen AMLH, Ramera M, et al. Minimally invasive versus open pancreatoduodenectomy for resectable neoplasms. NEJM Evid. 2025;4(12):EVIDoa2500045.
4. Bruna CL, van Hilst J, Korrel M, et al. Minimally invasive vs open left pancreatectomy for resectable pancreatic cancer: long-term results of the randomized DIPLOMA trial. JAMA Surg. 2025;160(12):1299-1307.
5. Menso JE, Bruna CL, Ali M, et al. Oncological outcome after robot-assisted versus open pancreatoduodenectomy for upfront resectable cancer in the pancreatic head: nationwide cohort study. Br J Surg. 2025;112(11):znaf153.
6. Porpiglia F, Checcucci E, Volpi G, et al. Artificial intelligence 3D augmented reality-guided robotic prostatectomy versus cognitive MRI intervention: results of the prospective randomized RIDERS trial. Eur Urol. 2026;89(3):233-243.
7. Mirza W, Javid A, Khan ME, et al. Robotic-assisted vs video-assisted thoracoscopic lobectomy for non-small cell lung cancer: a GRADE-assessed systematic review and meta-analysis of randomized controlled trials. J Robot Surg. 2025;19(1):651.
8. Niu Z, Cao Y, Du M, et al. Robotic-assisted versus video-assisted lobectomy for resectable non-small-cell lung cancer: the RVlob randomized controlled trial. EClinicalMedicine. 2024;74:102707.
9. Leão EI, Rocha A, Pinto ACPN, et al. Robotic-assisted thoracoscopic surgery lobectomy versus open or video-assisted thoracoscopic surgery lobectomy for early-stage non-small-cell lung cancer (protocol). Cochrane Database Syst Rev. 2025;12(12):CD016158.
10. Wang Y, Xia D, Xu W, et al. Reliability of urological telesurgery compared with local surgery: multicentre randomised controlled trial. BMJ. 2026;392:e083588.
11. Ortved M, Dagnæs-Hansen J, Stroomberg HV, et al. Open versus robot-assisted kidney transplantation in adults with end-stage kidney disease (ORAKTx): a randomised open-label trial. Eur Urol. 2026;90(3):202-209.
12. Parsons H, Metcalfe A, Griffin J, et al. Robotic-arm-assisted versus conventional total knee replacement (RACER-Knee): a pragmatic, multicentre, participant-masked and assessor-masked, superiority, randomised controlled trial. Lancet. 2026;408(10558):924-934.
13. Jiang Y, Qian J, Zhang L, et al. Safety and accuracy of robot-assisted pedicle screw fixation: a randomized controlled trial. Int J Surg. 2026;112(4):9770-9778.
14. Scala JJ, Blitzer D, LaLonde M, et al. Early outcomes of a formal robotic congenital cardiac surgery program. JTCVS Open. 2025;29:101564.15. Blitzer D, Patel K, Nguyen SN, et al. Robotic approach for surgical correction of scimitar syndrome via direct anastomosis. JTCVS Tech. 2025;30:130-131.
16. Jin J, Qin K, Gemenetzis G, et al. Robotic versus open pancreatoduodenectomy (PORTAL): multicentre, single masked, phase 3, non-inferiority randomised controlled trial. BMJ. 2026;394:e319692.
17. Liu Q, Li M, Gao Y, et al. Effect of robotic versus open pancreaticoduodenectomy on postoperative length of hospital stay and complications for pancreatic head or periampullary tumours: a multicentre, open-label randomised controlled trial. Lancet Gastroenterol Hepatol. 2024;9(5):428-437.
18. Klotz R, Mihaljevic AL, Kulu Y, et al. Robotic versus open partial pancreatoduodenectomy (EUROPA): a randomised controlled stage 2b trial. Lancet Reg Health Eur. 2024;39:100864.
知名手术机器人整机公司及上下游企业
综合▌微创机器人 | 佗道医疗 | 直观复星 | 威高
腔镜▌精锋医疗 | 思哲睿智能医疗 | 康诺思腾
骨科▌罗森博特 | 元化智能 | 长木谷 | 鑫君特| 史赛克
血管介入▌爱博合创 | 唯迈医疗
穿刺机器人▌真健康 | 惟德精准
手术机器人工具▌良医