五度妙笔
 企业透视镜
 API商城

 数据库
近亿元融资!神经介入机器人:磁控导丝+VLA大模型,目标全自动取栓
2026年9月17日,上海思博慧医科技有限公司(Qubot Technology,下称"思博慧医")宣布完成近亿元人民币Pre-A+轮融资,由诺庾资本领投,浦东创投、片仔癀盈科基金、同杨基金、太湖空天动力启明星跟投,翎杉资本(Bitola Capital)担任长期独家财务顾问。资金将主要用于公司核心产品Maxwell全自动磁控介入手术机器人平台的注册取证、临床试验及商业化准备。
思博慧医的技术路线在国内神经介入机器人赛道中具有明显辨识度:通过外部可控磁场直接操控磁性导丝头端方向,结合机器人推进器完成轴向输送,并叠加VLA(Vision-Language-Action,视觉-语言-动作)大模型进行自主路径规划。公司当前重点瞄准的适应证是脑卒中机械取栓——一个对时间窗口极度敏感、对术者操控能力要求极高的神经介入场景。
# Maxwell系统的四个核心模块
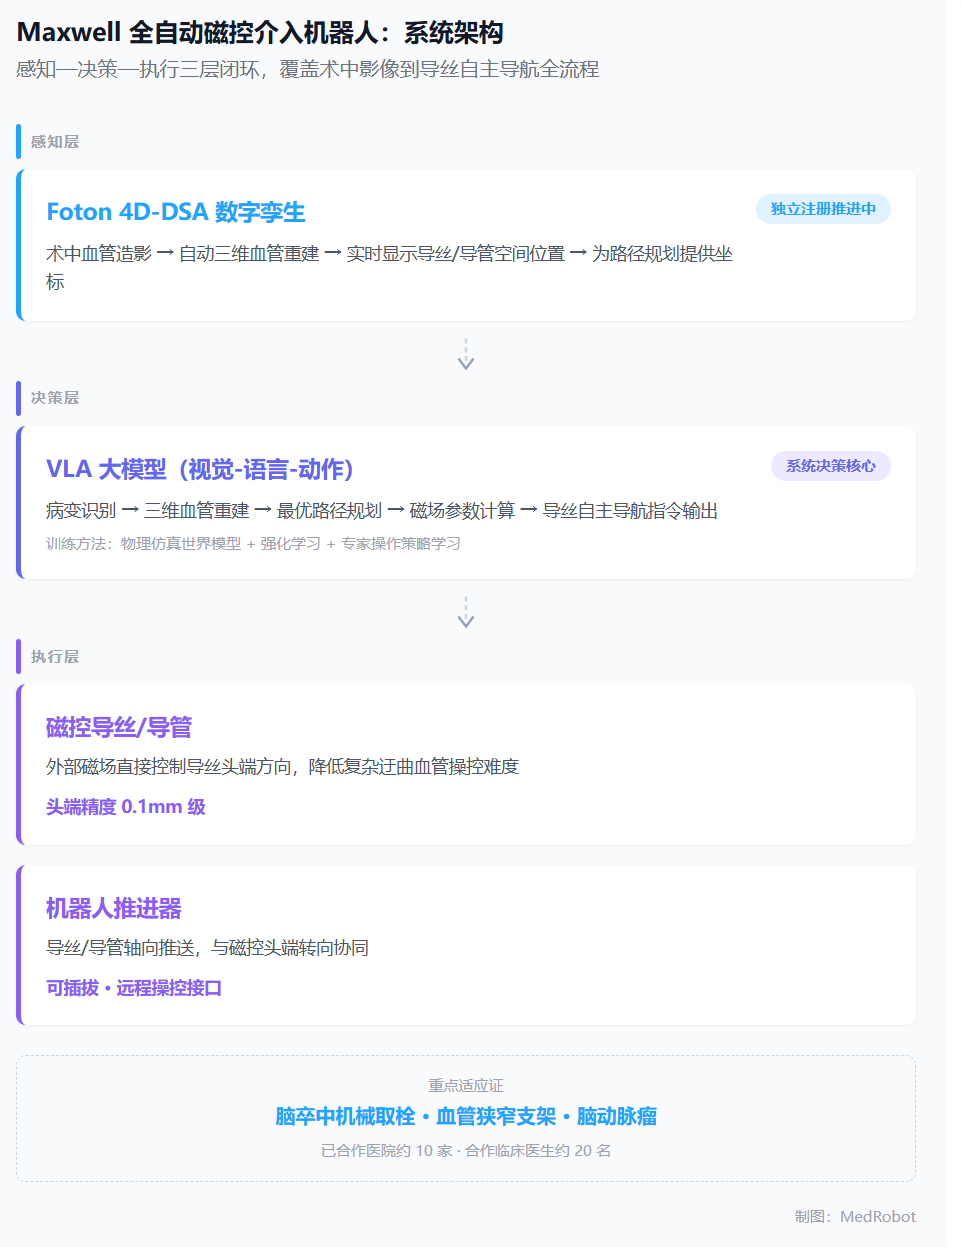
思博慧医的Maxwell平台目前披露了四大核心模块,构成一套从术中影像感知到导丝自主导航的闭环系统。
第一,磁控导丝/导管。与传统介入术中医生从导丝尾端推、拉、旋转不同,Maxwell利用外部磁场直接改变导丝头端朝向,公司披露头端控制精度达0.1 mm级,目标是降低在复杂迂曲脑血管中的导丝操控难度。
第二,Foton 4D-DSA数字孪生模块。系统利用术中血管造影数据自动构建三维血管模型,实时显示导丝和导管的空间位置,为路径规划和机器人控制提供坐标信息。值得注意的是,这一模块本身也在独立推进NMPA、FDA和CE注册。
第三,VLA大模型。这是Maxwell系统的决策核心。算法架构采用Vision-Language-Action模型,完整工作流为:识别目标病变,自动进行三维血管重建,规划从入口到目标血管的最优路径,计算对应磁场参数,最终控制磁性导丝沿规划路径自动前进。训练过程结合物理仿真世界模型和强化学习,学习专家的介入路径选择和操作策略。
第四,可插拔机器人推进器。负责导丝/导管的轴向推进,与磁控头端转向协同工作。该设计意在让医生离开DSA射线区域、在控制端操作,并为远程介入预留接口。
# 磁控介入的行业参照
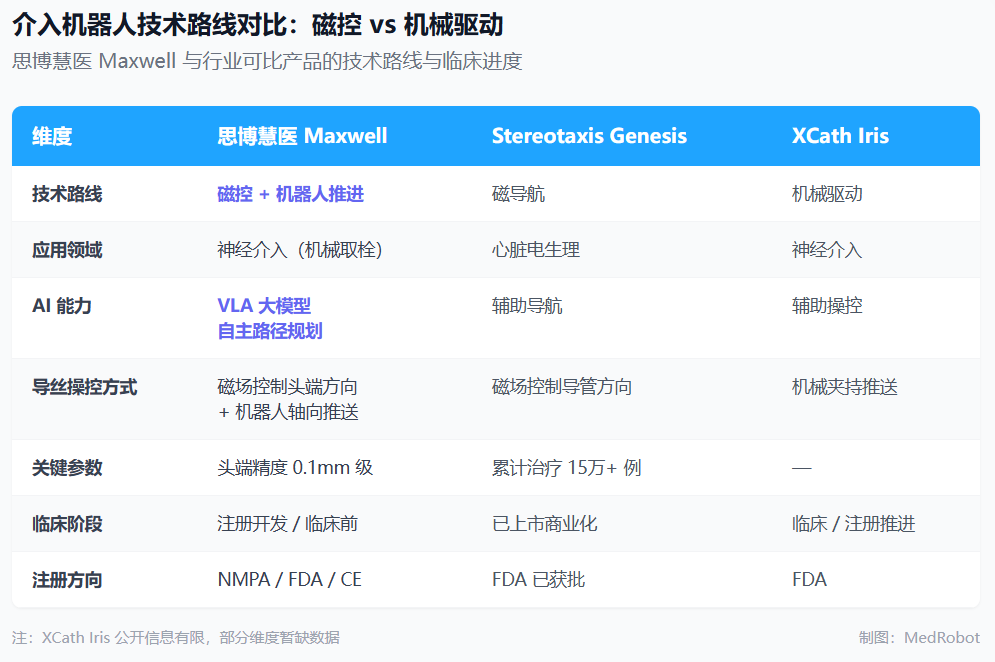
磁控导航在介入领域已有商业化先例。美国Stereotaxis长期将机器人磁导航技术用于心脏电生理领域,其Genesis系列通过外部磁场操控磁性导管完成消融手术。2026年,Stereotaxis的MAGiC磁导航消融导管已获得美国FDA许可,其磁导航技术累计治疗患者超过15万例。
但成熟磁导航的应用至今仍集中在心脏电生理。将磁控技术迁移到神经介入,面对的是完全不同的血管环境:脑血管更细、更迂曲、分支更密集,容错空间更小。这既是磁控精细操控的潜在优势所在,也是工程实现和临床验证的关键难点。
在神经介入机器人赛道中,目前多数产品采用机械驱动路线,通过机器人夹持并推送标准导丝/导管,如XCath的Iris系统。思博慧医选择了差异化路径:磁控头端转向+机器人轴向推送+VLA自主路径规划。这套组合如果走通临床验证,意味着导丝导航有可能从"医生远程遥控操作"进一步走向"AI辅助自主操作"。
# 临床进度:仍在注册开发阶段
需要说明的是,Maxwell系统目前仍处于研发、动物试验及注册推进阶段,尚未公开披露人体临床试验结果。公司计划在2026—2028年间陆续完成动物试验、人体临床试验及注册资料提交,Foton 4D-DSA模块和Maxwell完整系统均在同步推进NMPA、FDA和CE三线注册。
官网披露,思博慧医已与约10家医院、20名临床医生建立合作,但合作的具体形态:是科研合作、临床方案设计还是已进入正式临床试验尚未详细说明。对于融合了磁控硬件、4D影像和AI自主决策的复合型系统,注册路径本身也有相当复杂度:是按单一产品整体注册还是各模块分别取证后组合使用,将直接影响上市时间线。
# 融资与团队
诺庾资本领投;浦东创投代表上海地方产业资本;片仔癀盈科基金是片仔癀体系内的产业投资平台;太湖空天动力启明星来自无锡。地方产业资本的参与,通常与企业研发生产基地的落地安排有一定关联。
创始人兼CEO吴振洲本科毕业于新加坡国立大学数学和物理专业,在麦吉尔大学获计算机科学研究生学位,曾在MILA(蒙特利尔学习算法研究所)和微软研究院从事深度学习研究,背景偏向AI算法和计算科学。合伙人兼市场总裁周岩拥有超过20年医疗器械及AI行业经验,曾在GE医疗等跨国企业任职。公司主要研发运营在上海青浦,同时在新加坡设有地址。
# 行业观察
脑卒中机械取栓对时间窗口要求极为严格,而国内能熟练完成取栓手术的神经介入医生数量有限,大量基层医院不具备独立开展取栓的能力。这是神经介入机器人赛道最核心的临床需求逻辑。
但"全自动"机械取栓的实现难度远高于已经商业化的血管介入辅助操控。导丝从股动脉入路到达颅内靶血管,需要通过主动脉弓、颈动脉等多段不同曲率和直径的血管,每一段的导丝行为、血流动力学环境和潜在风险都不同。让AI在全程中做出安全、精准的实时决策,需要大量真实临床场景数据的训练和验证。VLA模型在手术机器人领域的应用仍处于早期探索阶段,从实验室表现到临床可靠性的距离,需要严格的临床试验数据来证明。
思博慧医目前的技术框架:磁控精细操控+4D血管数字孪生+VLA自主决策,在方向上具有技术前沿性。这轮近亿元融资为其提供了推进动物试验和启动临床的资源窗口。接下来12—18个月,动物实验数据的公开和人体临床试验的启动进展,将是检验"全自动"路线可行性的关键节点。
知名手术机器人整机公司及上下游企业
综合▌微创机器人 | 佗道医疗 | 直观复星 | 威高
腔镜▌精锋医疗 | 思哲睿智能医疗 | 康诺思腾
骨科▌罗森博特 | 元化智能 | 长木谷 | 鑫君特| 史赛克
血管介入▌爱博合创 | 唯迈医疗
穿刺机器人▌真健康 | 惟德精准
手术机器人工具▌良医