五度妙笔
 企业透视镜
 API商城

 数据库
机器人手术的学习曲线到底有多长|医生专栏
同一个问题,为何有人回答二十例,有人回答两百例?
关于机器人手术需要多少例才算过关,公开文献给出的数字跨度极大。这种分歧常被解释为术者水平不同或中心条件不同,但那不是主要原因。
真正的原因是,提问的人以为只有一条曲线,实际上至少有三条;回答的人也没有说清,自己计算的是哪一条曲线、采用了什么终点。
把这件事拆开,例数之争基本就消失了。
# “一条曲线”是个错觉
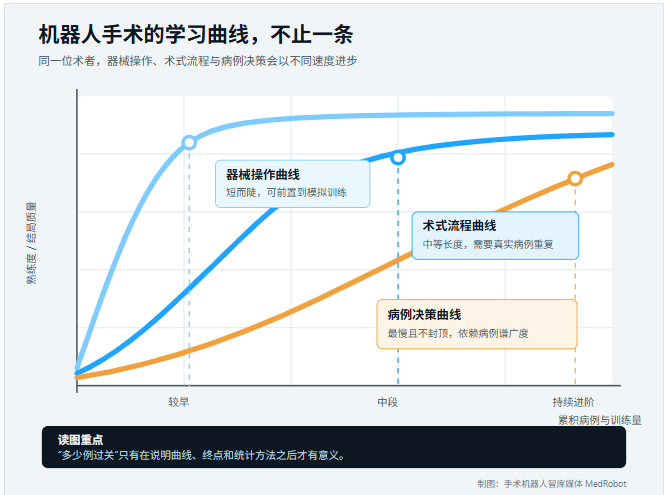
机器人手术的熟练度不是一个单一变量。它至少由三条相对独立、斜率完全不同的曲线组成。
第一条:器械操作曲线
离合时机、镜头控制、器械更换、持针和打结,都属于器械操作能力。
这条曲线最陡、也最短。大部分训练可以在模拟器和干性训练台上完成,不需要在患者身上积累。
第二条:术式流程曲线
步骤顺序、显露策略、助手配合、体位与布孔,以及意外情况的处理次序,都属于术式流程能力。
这条曲线长度居中,需要真实病例的重复积累。手术时间和术中失血量,是最常见的观察指标。
第三条:病例决策曲线
什么时候保留、保留到哪一层,什么时候扩大清扫,什么时候中转,以及什么时候不应该做这台手术,都属于病例决策能力。
这条曲线通常通过切缘、并发症、功能结局和远期复发等指标体现。它持续时间最长,而且没有真正的终点。
因此,一句“多少例过关”,如果不说明指的是哪条曲线、采用什么终点,就是一句无法验证的话。
# 终点决定数字,方法学决定拐点
文献中的例数分歧,大部分可以由两件事解释。
第一,不同终点到达平台的时间本来就不同。
手术时间通常最早到达平台,因为它主要由操作与流程熟练度决定。切缘阳性率、并发症率等结局指标到达平台的时间更晚。生化复发等远期终点需要的病例数,可能还要高出一个量级。
这些结果并不矛盾,它们只是同一条时间轴上的不同刻度。
第二,CUSUM等统计方法本身对参数高度敏感。
累积和分析通常需要预先设定目标值和可接受的失败率。这两个参数发生变化,拐点位置就会随之改变。同一批病例采用不同参数,完全可能得出相差数十例的学习曲线终点。
所以,例数之争在很大程度上是方法学之争,而不只是能力之争。
引用一个学习曲线例数时,只有同时说明观察终点、病例构成和统计方法,这个数字才有意义。
# 起点不同,斜率也不同
腹腔镜经验既会产生正迁移,也可能产生负迁移。
正迁移很明确。解剖认知、层面判断、术式流程,以及对助手配合的要求,都可以直接带到机器人手术中。因此,有腹腔镜基础的术者通常能更快地通过术式流程曲线的早期阶段。
负迁移则经常被忽视。
第一种负迁移,是基于器械杆的方位推断。
腹腔镜操作中,术者可以通过体外器械杆的姿态,大致推断器械尖端的位置。腕式器械打破了这种对应关系,远端关节可以在体内独立转动,体外杆的方向不再等于尖端方向。
第二种负迁移,是基于阻力的力量估计。
腹腔镜器械杆能够传回一部分真实阻力,机器人主从系统通常不能。继续沿用腹腔镜时代的手感经验,可能使术者高估自己对组织张力的判断。
如果没有主动意识到这两点,它们可能以反复出现的小损伤或操作犹豫表现出来。
另一个被严重低估的变量,是早期病例密度。
同样是五十例,在三个月内完成和在三年内完成,得到的并不是同一条曲线。病例间隔越长,每次重新上台都要付出一部分方位、动作和流程的重建成本,而这部分成本不会出现在例数统计中。
已有单中心研究对多名术者的学习曲线进行了分析,并将早期病例密度列为重要影响因素。
对刚开始开展机器人手术的术者而言,把早期病例安排得更集中,往往比单纯增加病例总数更有效。
# 缩短曲线的三个工程化手段
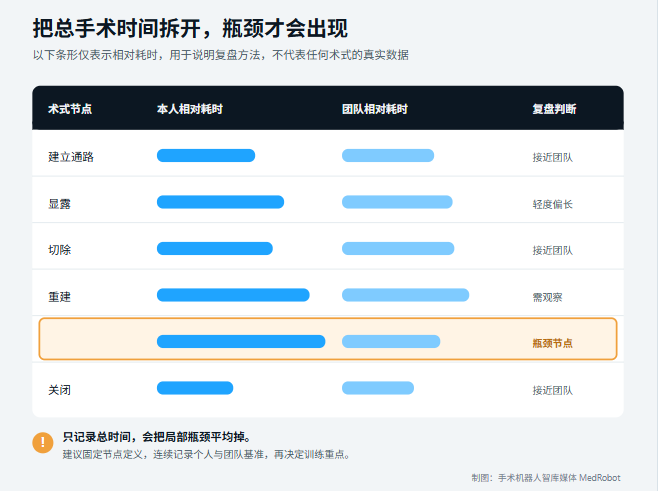
其一,把术式拆成可以计时、可以复盘的节点。
只记录总手术时间,几乎得不到真正有用的信息,因为总时间会把各步骤的瓶颈平均掉。
按步骤分别计时,结果则完全不同。已有研究对机器人辅助根治性前列腺切除术进行了分步骤时间分析,结果显示,不同步骤到达平台的时间存在明显差异。
对个人而言,分节点数据能直接回答一个关键问题:瓶颈究竟发生在哪一步。
术者对这个问题的直觉,常常并不准确。
建议固定记录以下内容:
术式节点
本人完成时间
团队同期中位时间
与个人既往数据的变化
是否发生异常事件
下一阶段的专项训练目标
其二,把器械操作曲线尽量移出手术室。
器械操作曲线最容易被浪费,因为它完全可以通过模拟器、离体组织和干性训练完成,却经常被留到真实病例中积累。
这部分训练在初期的边际收益非常高,之后会迅速下降。因此,训练应当集中前置,在进入临床操作前完成基本动作的稳定化。
其三,采用结构化的分步放权。
带教时将术式拆成多个步骤,按照难度和风险递增逐步放权,比全程跟台、偶尔上手更有效。
可以先从相对独立、容错率较高的步骤开始,再逐步进入解剖、切除、重建和吻合。
分步放权直接训练的是术式流程曲线。单纯观察整台手术,主要停留在认知层面,对实际流程能力的推进有限。
# 真正不封顶的是第三条曲线
前两条曲线会逐渐到达平台,第三条不会。
判断什么时候不该做这台手术,什么时候应该在术中改变计划,什么时候应当中转,以及什么时候应该把患者转诊出去,这些决策的质量,会随着病例谱的扩大持续提升。
病例谱的广度不等于病例数量。
一名完成了五百台高度同质化病例的术者,病例决策曲线仍可能停留在较早阶段。相反,经过结构化带教、主动复盘,并接触过不同难度病例的术者,可能更早建立风险边界。
这也是“学习曲线”一词最容易造成误导的地方。它让人以为每条曲线都存在明确终点。
事实上,器械操作和术式流程可以到达相对稳定的平台,病例决策只有进度,没有终点。
# 本期科技备忘
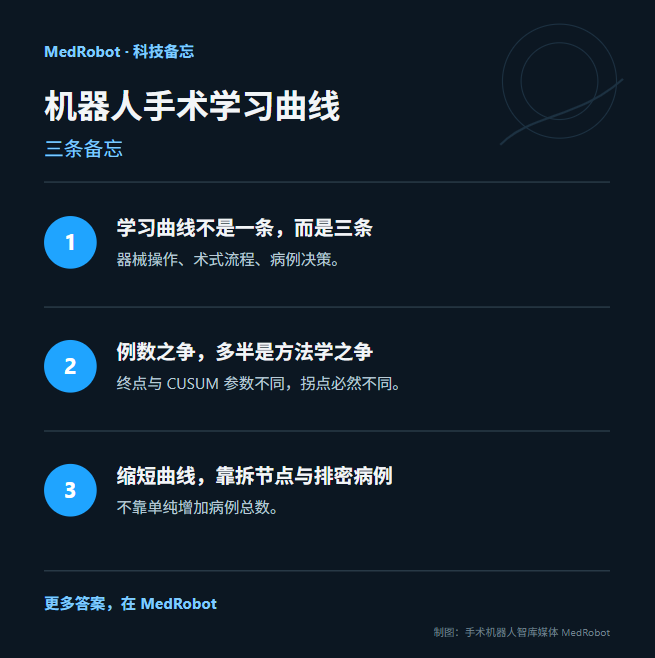
① 学习曲线是三条:器械操作、术式流程和病例决策。
讨论“多少例过关”之前,先说清是哪条曲线,以及采用了什么终点。
② 例数之争,多半也是方法学之争。
观察终点不同,CUSUM参数不同,拐点自然不同。脱离终点讨论例数,没有实际意义。
③ 缩短曲线靠拆分节点和提高早期病例密度,不靠单纯多做。
只记录总手术时间,会把真正的瓶颈平均掉。分步骤计时,才能指出训练重点究竟在哪里。
成为懂科技的医生,从拆开一条学习曲线开始。
在自己的术式中,最难到达平台的是哪一步?欢迎在评论区留下判断。MedRobot会挑出最典型的问题,在后续文章中作答。
对手术机器人感兴趣,来MedRobot找答案。
注:本文为中性技术描述,不进行机型性能对比与优劣评价。文中所述学习曲线的一般规律来自公开文献的汇总性描述。具体例数会受到观察终点、统计方法、病例构成与团队条件影响,不应直接作为准入标准。
参考文献:
机器人辅助根治性前列腺切除术分步骤手术时间学习曲线研究,Journal of Endourology,PubMed 36714228。
单中心多术者学习曲线与早期病例密度分析,Journal of Robotic Surgery。
机器人辅助根治性前列腺切除术trifecta学习曲线研究,Medicina,2024。
知名手术机器人整机公司及上下游企业
综合▌微创机器人 | 佗道医疗 | 直观复星 | 威高
腔镜▌精锋医疗 | 思哲睿智能医疗 | 康诺思腾
骨科▌罗森博特 | 元化智能 | 长木谷 | 鑫君特| 史赛克
血管介入▌爱博合创 | 唯迈医疗
穿刺机器人▌真健康 | 惟德精准
手术机器人工具▌良医