
 五度妙笔
 企业透视镜
 API商城

 数据库
UCSD人形机器人进手术室:真实猪体完成腹腔镜胆囊切除
人形
机器人
真正进入手术室,距离“能做动作”还差多少?
人形机器人最近两年的进步,大多发生在工厂、仓库和家庭任务里。但如果把它推进手术室,问题会突然变得严苛:动作精度、器械兼容、双臂协调、延迟、安全边界,任何一个环节都不能只靠“看起来能动”。
Nature 2026 年发表
UC San Diego
团队研究,系统评估通用人形机器人执行腹腔镜手术任务的可行性。团队搭建了一套人形机器人腹腔镜遥操作框架,从台架测量、干实验用户研究一路做到
真实猪体腹腔镜胆囊切除
。这不是在说机器人已经能独立做手术,而是在回答一个更基础、也更关键的问题:今天的通用人形机器人,离真正进入临床操作链条到底还有多远?
一眼看懂
期刊:Nature 657, 236–244 (2026)
团队:UC San Diego 工程与外科联合团队
验证:台架 + 干实验 + in vivo 猪体实验
任务:腹腔镜胆囊切除
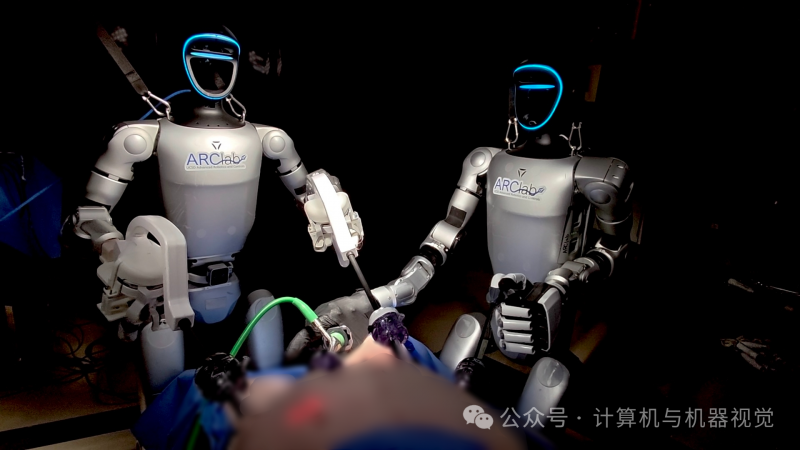
01|为什么偏偏要用“人形”机器人做手术?
传统手术机器人往往是为特定手术流程专门设计的精密平台,它们非常成熟,但结构、接口和工作空间都高度专用。人形机器人的吸引力在于,它天生面向人类已经建设好的环境:站在人类高度、使用通用器械、利用双臂和手完成原本由人完成的操作。
这意味着,如果能力足够成熟,人形机器人未来理论上不只服务单一术式,而可能覆盖手术室里更广泛的体力与操作任务。不过,这种通用性必须先通过最苛刻的精度与安全测试。
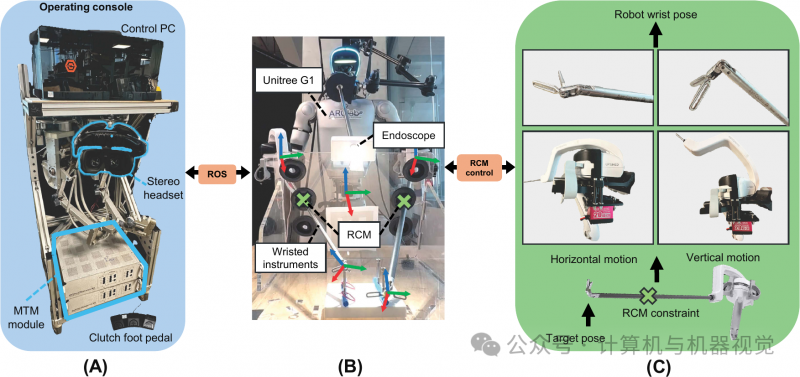
02|真正的核心不是“自主手术”,而是遥操作系统能不能稳定映射人的动作
这篇工作采用的是遥操作框架:医生在控制端操作,机器人双臂在手术端执行。这样做的价值,是把“智能决策”与“机械执行能力”拆开,先单独验证人形机器人的硬件、控制和工作空间是否能够支撑腹腔镜手术。
系统需要解决的包括操作空间映射、双臂协调、器械姿态控制以及人体动作到机器人动作之间的尺度和几何差异。对手术机器人来说,追求的不只是到达目标点,而是连续轨迹要稳定、可预测,并且不能因为关节结构限制突然进入不可用姿态。
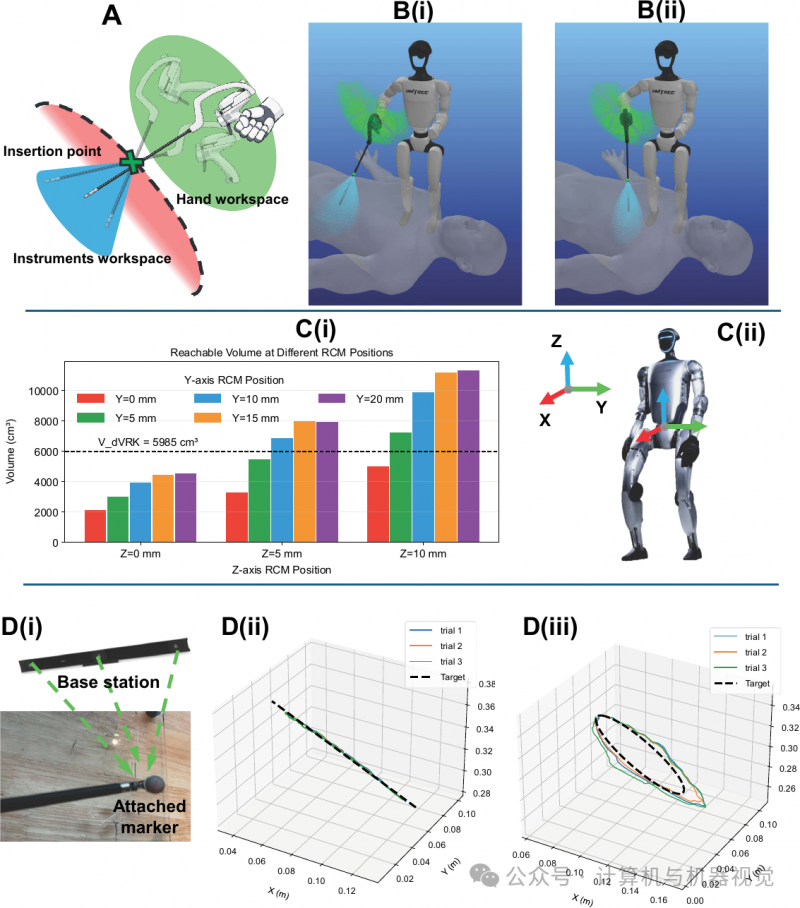
03|台架实验先问一个最现实的问题:它到底够不够准?
团队首先进行 benchtop characterization,对工作空间、命令—执行跟踪等基础性能进行定量测试。原因很简单:如果机械臂连重复性和跟踪误差都控制不好,再复杂的动物实验也没有意义。
04|为什么还要让不同经验水平的人来操作?
手术系统最终是人机协作工具,所以团队还安排不同手术经验水平的使用者完成干实验任务。这里评估的不只是机器人本体,还包括整个遥操作界面是否容易学习、控制负担是否过高,以及人在复杂器械操作中能否建立稳定的手眼协调。
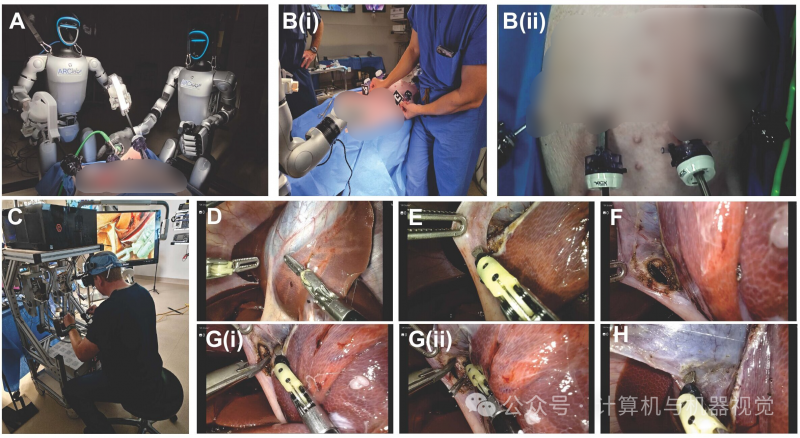
05|最关键的一步:真实猪体胆囊切除
论文最有传播价值的部分,是团队将系统推进到 in vivo porcine study。项目主页展示了实际腹腔镜胆囊切除流程,包括
trocar
布置、组织牵拉、解剖、夹闭以及胆囊从肝床剥离等环节。这里的人形机器人并非完全自主,而是在医生遥操作下参与手术。
WHY IT MATTERS
这项工作的真正意义,不是宣告“人形机器人医生来了”,而是第一次用系统化实验告诉我们:通用人形机器人已经能进入外科操作链条,但距离临床部署仍需要解决精度、速度、可靠性和安全冗余问题。
06|它与达芬奇最大的区别是什么?
达芬奇等系统从机械结构到操作端都围绕微创手术优化,人形机器人则强调通用硬件与人类环境兼容性。因此,人形方案目前在成熟度和精密性能上并不是为了替代专用平台,而是在探索“通用身体能否承担专业任务”。
07|这对具身智能意味着什么?
如果未来把视觉模型、
VLA
或世界模型接入这类平台,人形机器人可能从纯遥操作逐步转向共享自治:医生负责高层决策和关键步骤,机器人承担稳定持械、视野保持、重复动作和部分标准化子任务。论文当前还没有走到这一步,但它提供了现实硬件入口。
08|局限必须说清:这不是临床可用证明
动物实验和台架结果只能证明可行性,不能等价于临床批准。真正进入医院还需要更严格的人体工学、安全认证、故障处理、无菌流程、长期可靠性以及大量临床验证。
09|我的判断:人形机器人医疗的第一站,可能不是完全自主手术
更现实的路径,是先从人类主导、机器人执行的遥操作与
共享控制
开始,再逐步把感知、规划和局部自治加入系统。越是高风险领域,越不可能一步跨到端到端自主。


