
 五度妙笔
 企业透视镜
 API商城

 数据库
一文熟悉人形机器人常用的四类感知传感器:视觉、力 / 力矩、触觉、IMU
点击蓝字 关注我们
人形机器人能够行走、避障、抓取物体、与人交互,核心依靠感知传感器。在众多传感器中,视觉、力 / 力矩、触觉、IMU是四大核心,分别负责看懂环境、感知受力、精细触摸、感知自身姿态,是人形机器人实现双足行走与灵巧操作的基础。
一、视觉传感器:机器人的 “眼睛”,理解外部三维环境
视觉是获取环境信息最主要的传感器,解决:周围有什么?物体有多远?路在哪里?常见形态:RGB 相机、双目深度相机、TOF 相机、结构光相机,部分方案搭配激光雷达辅助。
核心能力
RGB 相机:获取彩色图像,完成目标识别、人脸识别、物体分类。 深度相机:输出深度信息,得到物体三维距离,感知台阶、障碍物、家具位置。 结合 SLAM 算法:实现机器人定位、室内建图,知道自身在房间中的位置。
人形机器人典型使用位置:头部,部分机型躯干增加辅助相机。
优缺点✅优点:信息丰富,可以识别语义,获取完整环境。❌缺点:受光照影响大,强光、暗光、玻璃反光容易出错;物体被遮挡时失效。
典型应用场景:绕开杂物、识别水杯、开门、识别可通行地面。
二、力 / 力矩传感器:感知整体作用力,平衡与柔顺控制的关键
多指触觉是 “皮肤小点”,力 / 力矩传感器测整体受力,属于大尺度力感知,最常用是六维力力矩传感器(3 维力 + 3 维力矩)。
安装位置:人形机器人主要布置在脚踝、腕部。
脚踝六维力传感器:检测足底地面反作用力。走路时感知踩地、打滑、踩到凸起,实时修正步态,保障双足平衡,防止摔倒。 腕部六维力传感器:感知手臂末端受到的外力。实现柔顺抓取、力控装配;碰到障碍物时可以立刻退让,不会硬撞损坏机器。
核心能力测量三个方向的力、三个方向的扭转力矩,把受力反馈给控制器,实现力闭环控制。
优缺点✅优点:动态响应快,抗干扰强,双足行走必不可少。❌缺点:只能测安装点整体受力,无法知道接触具体位置,没有精细 “触感”。
典型应用场景:双足步态平衡、轻拿轻放物体、外力碰撞检测。
三、触觉传感器:机器人的电子皮肤,精细接触感知
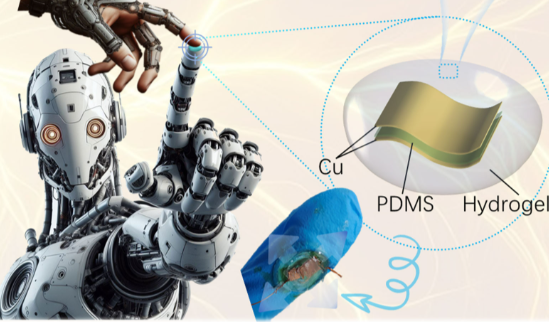
力力矩传感器测 “整体力”,触觉传感器测接触面上的分布式压力,相当于人的皮肤。多为柔性阵列传感器,主要部署在灵巧手手指、手掌,未来向全身电子皮肤扩展。
核心能力
获取接触点位置:知道手指哪个部位碰到物体。 获取各处压力大小:分辨捏的力度大小。 检测滑动:物体即将打滑时快速调整握力,拿鸡蛋不会捏碎,拿滑的杯子不会掉落。
和六维力传感器简单区分
六维力:手腕一共受到多大力;
触觉:哪根手指哪个点压上去、压力分布如何。
优缺点✅优点:接触层面精细感知,灵巧手实现通用抓取离不开触觉。❌缺点:硬件成本高,量产难;容易磨损,潮湿环境性能下降;只有接触物体之后才有信号。
典型应用场景:抓取易碎物品、拿捏小零件、识别物体软硬纹理。
四、IMU 惯性测量单元:机器人的 “前庭平衡器官”,感知自身运动姿态
IMU = 陀螺仪 + 加速度计,部分集成磁力计。一般安装机器人躯干、头部,少数关节也会配置。
核心能力
加速度计:测量加速度,判断重力方向,感知倾斜。 陀螺仪:测量转动角速度,捕捉身体摇晃、旋转。
输出机器人躯干俯仰、翻滚、偏航姿态角度,实时反馈身体倾斜状态。
IMU 回答的问题:我的身体现在歪没歪?转动有多快?
不看外界,只感知机器人自身运动状态,属于本体感知。
优缺点✅优点:不需要对外界观测,高频输出,毫秒级,是双足平衡控制核心输入。❌缺点:存在积分漂移,时间长会有姿态误差,需要视觉、力传感器做校正。
典型应用场景:摔倒防护、步态动态平衡、头部姿态跟随。
四类传感器对比简表
表格
协同工作逻辑(多传感器融合)
IMU + 脚踝力传感器 → 保证走路不摔倒;视觉 → 看清前方环境障碍物;腕部力 + 手指触觉 → 完成安全灵巧抓取。
IMU 告诉大脑 “我身体歪了”;力传感器告诉大脑 “脚踩地面受力变化”;视觉告诉大脑 “前方有什么”;触觉告诉大脑 “手抓到东西状态”。四类传感器数据融合互补,才构成人形机器人完整感知能力,单一传感器无法完成复杂任务。
行业痛点小结
IMU 存在漂移,需要外部传感器修正; 视觉受光照干扰; 触觉硬件量产、寿命、成本仍是瓶颈; 大量传感器同时工作,对板载算力提出很高要求。
感知是机器人的眼睛、平衡器官、肌肉力反馈和皮肤,感知性能上限直接决定人形机器人能不能真正落地家庭与工业场景。
人形机器人整机
【波士顿动力】【Figure AI】【傅利叶智能】【乐聚机器人】【魔法原子】【特斯拉】【小米机器人】【星海图】【优必选】【银河通用】【宇树科技】【云深处】【智元机器人】
决策控制
【固高科技】【华中数控】【雷赛智能】【千诀科技】【千寻智能】【仙工智能】【小雨智造】【智平方】【中科创达】【自变量机器人】
关节模组
【埃斯顿】【昊志机电】【汇川技术】【环动科技】【巨蟹智能】【良质关节】【绿的谐波】【灵足时代】【鹿明机器人】【泉智博】【卧龙电驱】【祥明智能】【意优科技】【兆威机电】【中大力德】
灵巧手
【傲意科技】【临界点科技】【灵巧智能】【灵心巧手】【帕西尼感知】【强脑科技】【曦诺未来】【因时机器人】【中科硅纪】【中科灵犀】【智同科技】
行星滚柱丝杠
【北特科技】【贝斯特】【长盛轴承】【润孚动力】【瑞迪智驱】【双林股份】【斯菱股份】【五洲新春】【新剑传动】【震裕科技】
精密减速器
【泛洲精密】【丰立智能】【江苏北人】【来福谐波】【宁波东力】【秦川机床】【双环传动】【同川精密】【拓普集团】
专用电机
【步科股份】【鼎智科技】【禾川科技】【科尔摩根】【鸣志电器】【强和电机】【三瑞智能】【拓邦股份】【伟创电气】【信质集团】【永光高特微电机】【云熙机电】
核心传感器
【安培龙】【奥比中光】【福莱新材】【海康威视】【汉威科技】【柯力传感】【坤维科技】【蓝点触控】【力驰传感】【威思特】【芯动联科】【宇立仪器】【原极科技】
推荐阅读
【量产动态】【技术研究】【企业盘点】【政策法规】【应用案例】
福利/活动 推荐
2026
【免责声明】文章为作者独立观点,不代表人形机器人联盟立场。如因作品内容、版权等存在问题,请于本文刊发30日内联系人形机器人联盟进行删除或洽谈版权使用事宜。邮箱:1910243310@qq.com。电话:18001728272


