五度妙笔
 企业透视镜
 API商城

 数据库
器械抓取100%、2029年进临床!三星医疗中心人形手术机器人全球首秀
2026年9月16日,Samsung Medical Center(三星医疗中心)在首尔公开展示其正在研发的ORchestra人形手术辅助机器人系统。在以羊肝组织模拟的胆囊切除场景中,人类外科医生与两台人形机器人组成统一手术团队,分别承担器械护士、持镜助手和术者角色,完成了从器械递送到腹腔镜操作再到远程遥控切开缝合的全流程演示。这是全球首次公开展示多台人形机器人与外科医生以团队形态协作完成模拟手术。
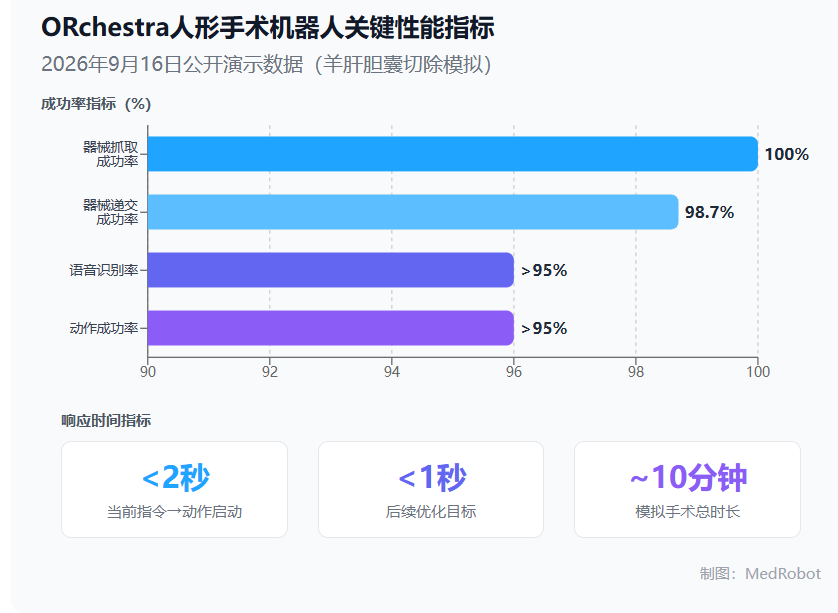
核心性能数据:5类手术器械抓取成功率100%,递交成功率98.7%,语音命令识别率和动作成功率均超过95%,医生发出语音指令后机器人在2秒内启动响应。整台模拟手术耗时约10分钟。项目计划2029年在4家医院启动首批临床试验。
# 三种角色,一支手术室团队
ORchestra的全称是Operating Room Collaborative Humanoid: An Embedded System as a Trustworthy Robotic AI,核心思路是开发能够走进现有手术室、使用常规手术器械、承担不同岗位的人形机器人。
系统定义了三类角色:OR-Scrub相当于器械护士,听取医生语音指令后在器械托盘上识别并抓取指定器械、递交给术者,术后完成回收和整理。OR-Scope相当于手术助手,持腹腔镜并通过视觉伺服(Visual Servoing)技术自动追踪手术区域、调整观察角度,同时完成组织牵拉以维持稳定术野。OR-TeleOp承担远程操作功能,医生通过控制界面操控机器人手臂和末端执行器,完成切开、剥离、缝合等操作,机器人将医生手部运动实时转换至机器人坐标系,并通过远端运动中心(RCM)约束保持器械经固定穿刺点运动。
9月16日的演示包含两个主要场景。
第一场景中,医生远程遥控一台机器人在羊肝组织上执行切开、剥离和缝合;
第二场景中,人类术者站在手术台旁直接操作,两台机器人分别以器械护士和助手身份参与,三者构成完整手术团队。
项目负责人、三星医疗中心耳鼻咽喉科教授Jung Yong-gi(郑龙基)在现场表示:"我们的方案利用手术室现有结构和器械,不需要改造手术室。"
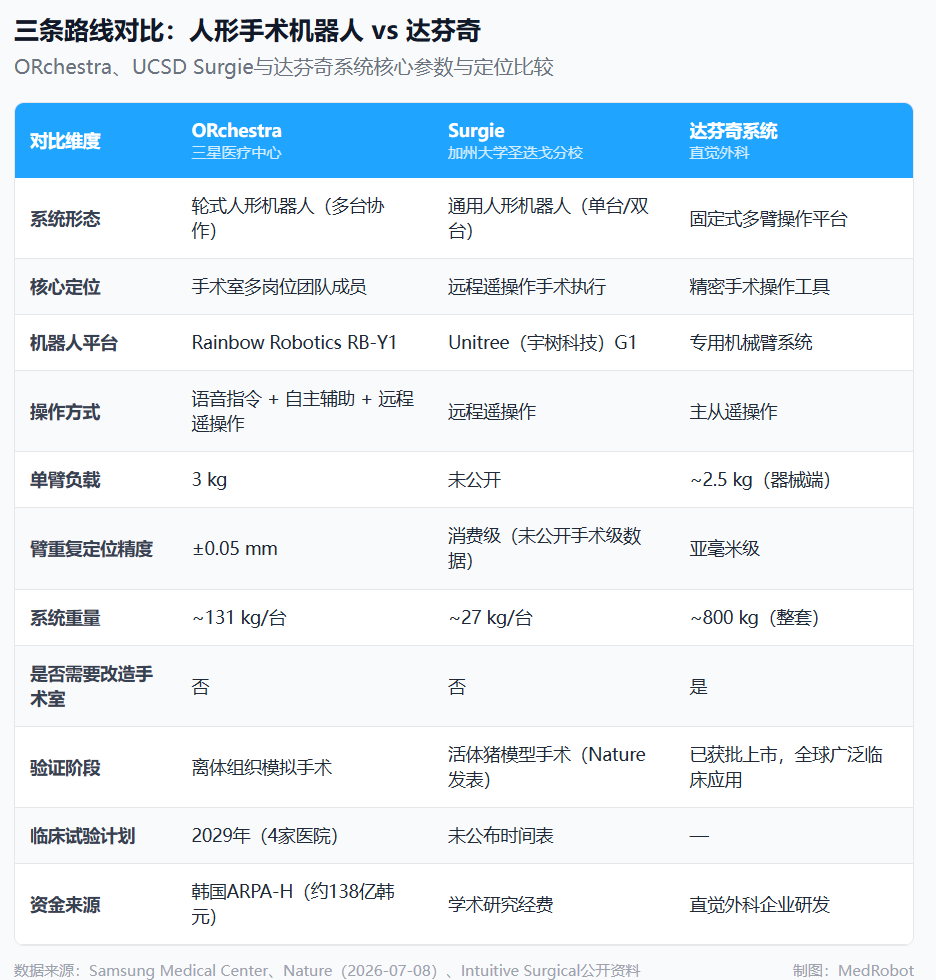
这与达芬奇系统的定位截然不同。达芬奇是一套精密操作平台,医生在控制台上远程操控三到四条机械臂执行手术,手术室必须为系统预留专用空间,设备自重约800公斤。ORchestra的人形机器人可以直接推入任何标准手术室,使用与人类医护人员相同的器械和工作流程。三星医疗中心方面表示,"与海外侧重优化单一机器人动作的方向不同,我们的目标是让多台机器人共享手术情境、与医疗团队作为整体协同工作。"
# 硬件平台与安全设计
ORchestra的机器人本体来自Rainbow Robotics(彩虹机器人)的RB-Y1平台。RB-Y1是轮式人形机器人,通过底盘驱动在手术室内移动,躯干可弯曲旋转以调整高度和姿态。整体尺寸600×690×1400mm,单臂负载3公斤,双臂各7个自由度,协作机器人级臂重复定位精度±0.05mm。末端执行器由AIDIN Robotics(AIDIN机器人)提供,包括多关节夹爪和灵巧手,支持不同器械的快速切换。摄像头和传感器构成视觉系统感知手术环境,AI语音识别模块接收并解析医生指令。
安全方面,系统配备语音急停、脚踏急停和独立按钮急停三重机制。急停触发后关节自动解除驱动力,医护人员可以徒手将机器人推离手术区域。这一设计直接回应了人形机器人进入手术室最核心的安全顾虑:机器人必须在任何异常状态下都能被快速移除。
# 谁在做、钱从哪来
ORchestra是韩国版ARPA-H计划的重点项目之一。韩国ARPA-H由保健福祉部和韩国保健产业振兴院联合推动,定位为解决高难度、高风险医疗技术问题的国家级研发计划。ORchestra于2025年7月正式立项,项目周期54个月(预计2029年12月结束),韩国政府研发投入约138.35亿韩元(约合人民币6900万元)。
项目联盟由8家机构组成。三星医疗中心负责临床需求定义、系统整合和临床验证;彩虹机器人负责人形机器人本体;AIDIN机器人负责夹爪和灵巧手;Seoul National University(首尔大学)和Sungkyunkwan University(成均馆大学)负责AI算法开发;National Cancer Center(韩国国立癌症中心)和Jeonbuk National University Hospital(全北大学医院)参与手术数据采集和外部验证;Hahaeho参与系统开发。目前4家医疗机构已在以标准化方式积累手术数据——经参与者同意后对数据进行匿名化处理,用于训练AI模型。
值得关注的是,三星医疗中心在2026年5月还获批成为韩国保健福祉部"AI手术机器人创新实验室"牵头单位,该项目未来5年获约100亿韩元政府资金,建设AI手术机器人的开发与临床验证平台。两个国家级项目叠加,三星医疗中心正在构建从人形机器人本体到AI手术软件的完整研发基础设施。
# 两条并行路线:UCSD做手术,三星建团队
人形机器人进入手术室在2026年出现明显加速,而且正在分化为两条路线。
2026年7月8日,UC San Diego(加州大学圣迭戈分校)团队在Nature发表"In vivo feasibility study of humanoid robots in surgery",报告全球首次使用人形机器人完成活体手术。该团队将一台Unitree(宇树科技)G1通用人形机器人改造为腹腔镜远程操作平台(代号Surgie),身高约1.5米,体重仅约27公斤,在活体猪模型上完成两例胆囊切除术——一例由人形机器人+人类助手完成,另一例由两台人形机器人独立协作完成,手术期间无人类介入无菌区。
两个项目验证的核心问题不同。UCSD聚焦"通用人形机器人能否远程遥控执行完整手术",强调手术执行能力本身。ORchestra聚焦"多台人形机器人能否分工协作、填充手术室中器械护士、持镜助手等不同岗位",强调手术室人员配置的重构。
技术路线也有差异。UCSD选择的是消费级通用人形机器人(Unitree G1),目的是验证概念可行性,手术过程中机器人需要多次校准,操作时间远长于传统手术——但研究者指出这与早期达芬奇系统面临的情况类似。ORchestra选择的是工业级精度的协作机器人平台(RB-Y1,臂重复定位精度±0.05mm),更偏向临床级系统开发,在器械递送和持镜辅助等任务上已达到较高的量化指标。
两条路线在两个月内接连公开成果,意味着行业正在同时从两个方向推进人形机器人在手术中的应用:直接执行手术操作,以及接管手术室中的辅助人员角色。
# 2029年进临床:先辅助,后操作
ORchestra的临床路径已有明确规划:实验室性能验证→模拟手术→临床前研究→医生可用性验证→医疗器械质量体系(GMP)→临床试验→监管审批。计划2029年在4家医院启动首批临床试验,目标手术包括胆囊手术和垂体肿瘤手术。
项目的一个核心动机是缓解地区医院、夜间急诊和部分专科手术中助手及手术室人员不足的问题。郑龙基教授表示:"如果人形手术辅助机器人能在人力难以保障的环境中帮助医生:包括夜间、急诊和基层必需医疗场景,就能在有限的医护人员条件下实现更稳定的手术运作。"
临床初期大概率从风险较低、边界清晰的辅助任务切入:持镜、腹腔镜视野自动调整、组织牵拉和器械递送。复杂的切开、剥离和缝合操作仍处于研发验证阶段,距离在患者身上应用还有显著距离。
远期方向上,研究团队已开发并发表了基于腹腔镜视频预测手术下一步骤和所需器械的AI算法。目标是让机器人从被动执行语音指令,进化到根据手术进程主动准备器械、提供预判式辅助——在术者开口之前就准备好下一把器械。如果这一能力成熟,将使人形手术机器人从"被动工具"升级为"主动团队成员"。
监管层面,ORchestra面临的审批路径可能比传统手术机器人更复杂。它涉及多个自主决策模块(语音识别、视觉追踪、运动规划),又需要在高风险手术环境中运行。如何界定器械分类、如何设计临床试验终点、如何评估人机协作中的责任边界,对韩国药监机构乃至全球监管体系都是新课题。
# 对中国产业的信号
这一进展对中国手术机器人行业有几个值得关注的维度。
手术机器人的竞争正在从"一台设备做一种手术"向"一支机器人团队接管手术室多个岗位"扩展。ORchestra瞄准的是手术室中长期依赖人工的器械传递、持镜、组织牵拉等环节,如果验证成功,将重新定义手术机器人的产品边界和市场想象空间。
中国在人形机器人领域已有较强产业基础,而且值得注意的是:UCSD那篇Nature论文中使用的机器人正是宇树科技的G1——中国企业的硬件已经在全球首个人形机器人活体手术研究中完成了概念验证。但国内目前尚未看到将人形机器人系统性引入手术场景的公开项目。人形机器人企业(宇树科技、优必选、傅利叶等)与手术机器人企业、头部医疗机构之间的连接点尚未建立。
韩国以国家ARPA-H计划推动,将医疗机构、高校和机器人企业捆绑在54个月的项目周期内,形成"医院定义需求—企业造硬件—高校写算法—多中心验证"的协作闭环。这种组织模式有直接参照价值。国内手术机器人研发更多以企业为主体或医院单点创新为主,系统性的多方协作框架仍较少见。
ORchestra距离真正的临床应用还有至少3年,大量技术和安全验证工作尚待完成。但它与UCSD论文在两个月内接连出现,共同指向同一个方向:手术机器人的下一代产品形态,可能是能够走进手术室、与外科医生并肩站立的人形机器人。
知名手术机器人整机公司及上下游企业
综合▌微创机器人 | 佗道医疗 | 直观复星 | 威高
腔镜▌精锋医疗 | 思哲睿智能医疗 | 康诺思腾
骨科▌罗森博特 | 元化智能 | 长木谷 | 鑫君特| 史赛克
血管介入▌爱博合创 | 唯迈医疗
穿刺机器人▌真健康 | 惟德精准
消化内镜机器人▌罗伯医疗
手术机器人工具▌良医