五度妙笔
 企业透视镜
 API商城

 数据库
松灵具身智能机器人矩阵:多形态平台,面向真实场景的具身智能机器人
BFT为用户提供高效的解决方案
如有产品购买需求请联系:18551727852
从实验室到真实场景,松灵正在用多形态硬件平台为具身智能搭建“数据入口”。
具身智能的竞争,本质上是数据效率的竞争。谁能在真实场景中更高效地采集高质量操作数据,谁就更有可能训练出泛化能力更强的模型。
松灵机器人围绕这一核心命题,构建了覆盖固定双臂、移动分体、轻量模块三种形态的具身智能机器人矩阵。本文聚焦三款核心产品:CobotMagic、分体式ALOHA、OPEN PiPER。接下来,我们一起分析,如何做出合适自身项目的选择。
Cobot Magic:标准化的双臂数采“基准平台”
定位:为具身智能研究提供一个开箱即用的标准化双臂遥操作平台。
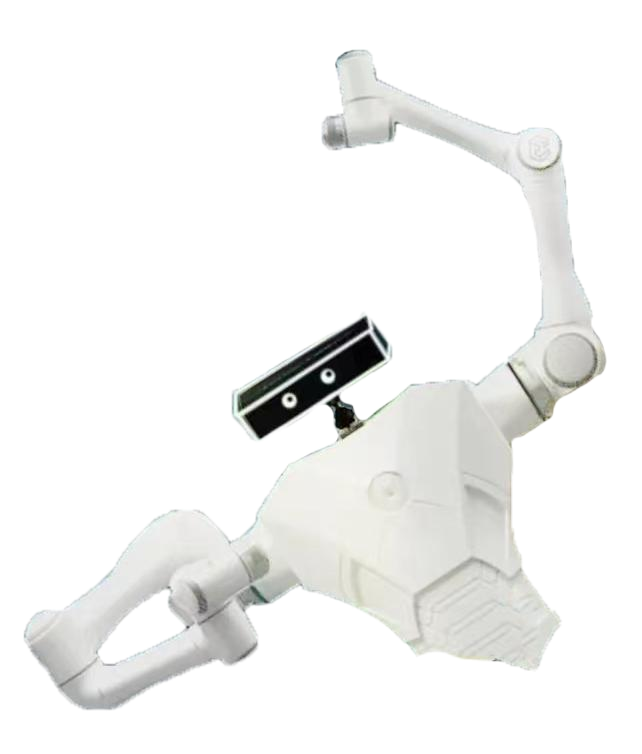
组合架构:CobotMagic 搭载了松灵自研的 6自由度轻量协作机械臂 PiPER(单臂负载1.5kg,工作半径626mm),配合线控差速底盘 Tracer 2.0,以及奥比中光深度相机、高性能工控机等。
场景适配:它完整适配 ALOHA 模型的训练与推理,数据采集、模型训练、推理代码完全开源。岂止为今,已有 多家高校和科研机构基于 CobotMagic 开展研究,涵盖仿真数据生成、大模型训练、标准化数据集构建等方向。
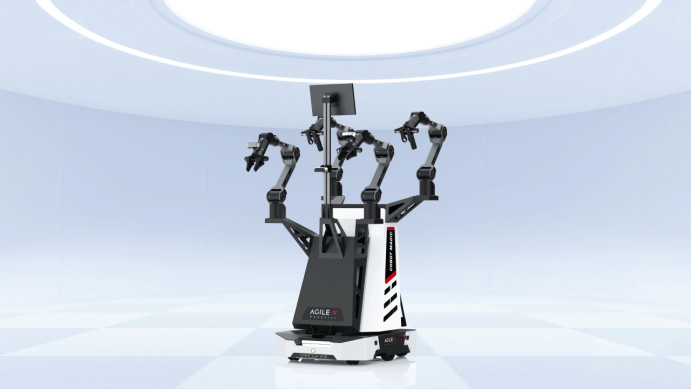
场景适配:它完整适配 ALOHA 模型的训练与推理,数据采集、模型训练、推理代码完全开源。岂止为今,已有 多家高校和科研机构基于 CobotMagic 开展研究,涵盖仿真数据生成、大模型训练、标准化数据集构建等方向。
分体式ALOHA:把遥操作从“固定工位”中解放出来
直击痛点:传统 ALOHA 方案的主臂和从臂集成在同一底盘上,操作者必须跟随机器人移动,采集范围受限于操作者的活动空间。分体式 ALOHA 的核心创新在于主从分离架构:主臂(示教端)和从臂(执行端)完全解耦,科研人员可以在远程操控从臂执行任务,实现跨空间遥操作。
组合架构:分体式 ALOHA 基于 RANGER MINI 3.0 底盘搭建,搭载4条PiPER机械臂(主从各2条),配备3路深度相机+1路激光雷达等。
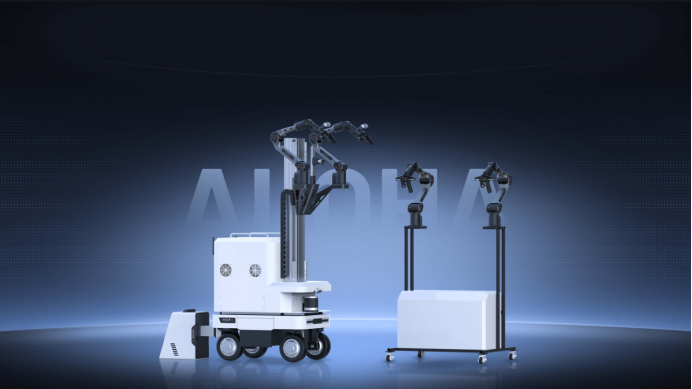
场景适配:分体式 ALOHA 的价值在于打破采集场景的物理限制。实验室可控环境下的算法验证,户外复杂场景中的移动操作数据采集,都可以用同一套系统完成。四驱四转底盘 + 可升降双臂的组合,让它既能进实验室,也能上街道。
OPEN PiPER:轻量模块化的具身智能“最小单元”
亮点:松灵轻量化、标准化、桌面级双臂遥操平台,具备高度集成性与稳定性,为算法落地提供坚实支撑。
组合架构:PiPER 的定位是科研级六轴轻量协作机械臂,整机重量仅 4.2kg,却能承载 1.5kg 末端负载。工作半径达到 626mm(PiPER-X 版本扩展到 669mm),重复定位精度 ±0.1mm。
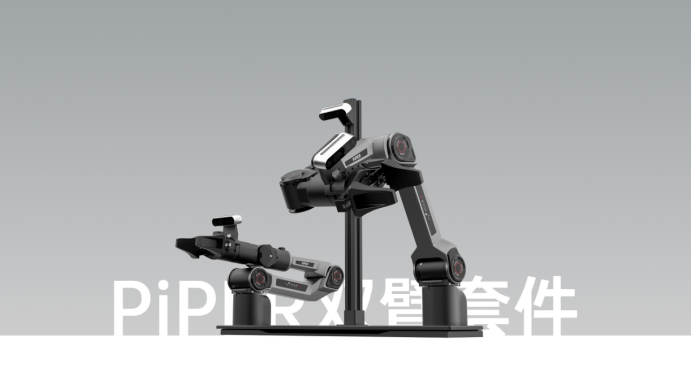
场景适配:具身智能研究的基础积木,单臂/双臂/多臂都能搭。已被多所高校用于双臂具身智能套件的搭建。
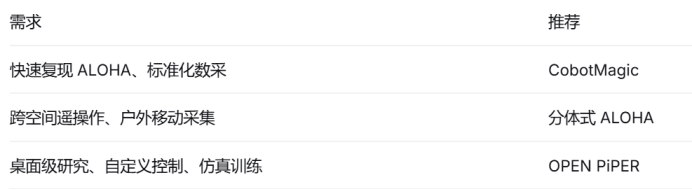
怎么选?
还想了解更多详情?
搜索我们的官网查看更多内幕
https://www.bft-robot.com/index/
点击下方关注BFT机器人
私信客服免费获取
产品信息&产品手册
编辑:春花
BFT机器人平台提供先进产品与机器人自动化技术,助力企业智能化转型升级,为您的企业生产注入发展新动能。BFT将竭诚为您提供机器人技术咨询与方案设计服务,为您提供最具价格优势的产品!
联系电话
联系电话:18551727852
微信公众号
联系邮箱:
ming@bft-robot.com
往期精彩回顾