五度妙笔
 企业透视镜
 API商城

 数据库
诺万特白伟:精密运动与力觉感知进入手术机器人
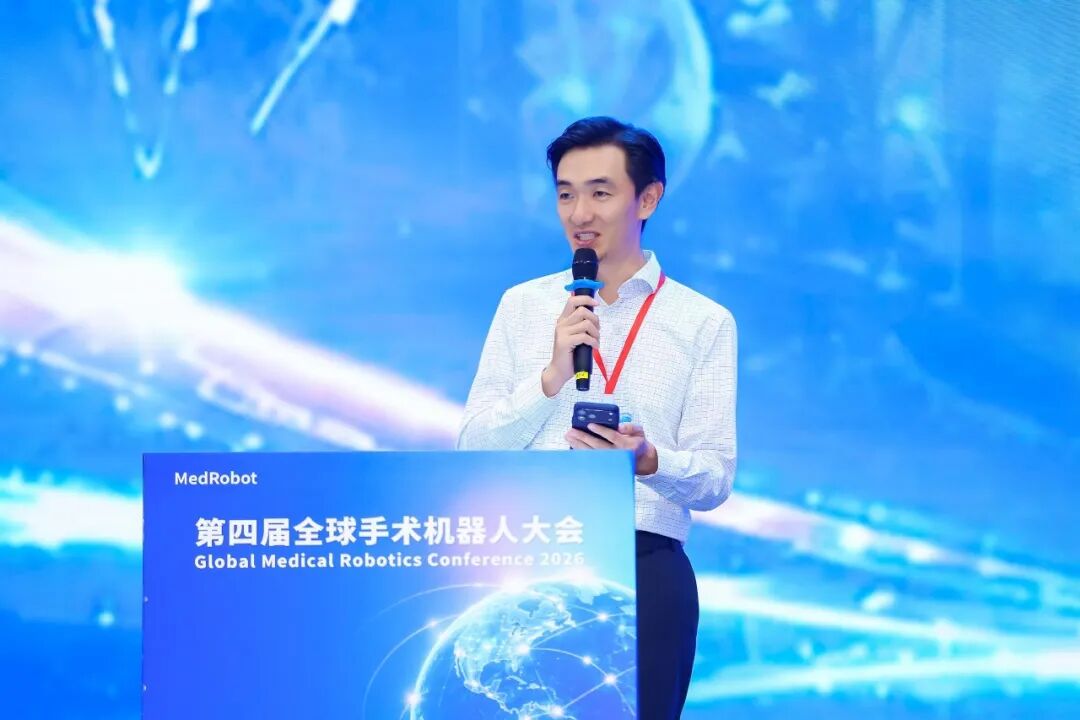
2026全球手术机器人大会现场,ATI/诺万特亚太区副总裁白伟把分享的重点放在了手术机器人的内部。
医生在控制台上移动主操作手,患者端机械臂随之完成动作。器械接触组织后,系统还要感知不同方向的受力,及时作出响应。整个过程需要电机、驱动器、编码器、力传感器和控制软件密切配合。
“手术机器人对精度、稳定性、实时反馈和力控都有很高要求,这些要求最终会落实到一个个核心部件上。”白伟说。
诺万特总部位于美国波士顿,在亚洲、欧洲和美国设有制造、研发及服务基地,在中国北京、苏州和深圳也有相应布局。2021年,诺万特完成对六维力/力矩传感器企业ATI的全资收购,进一步补充了机器人力感知能力。
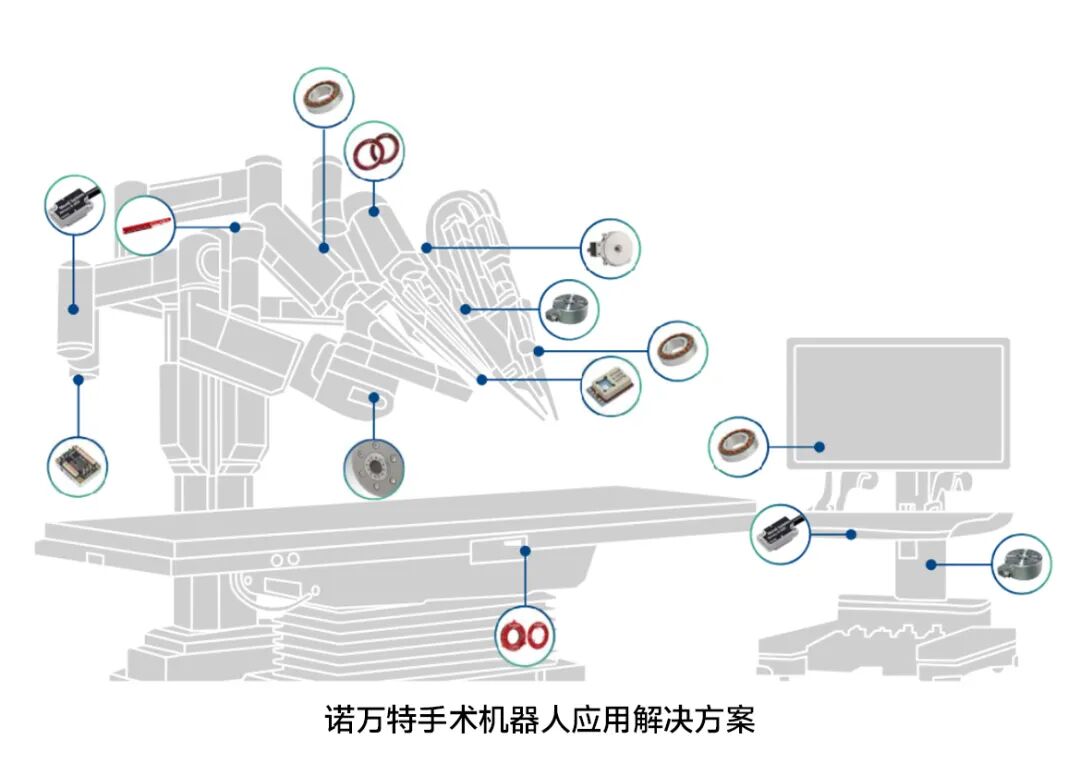
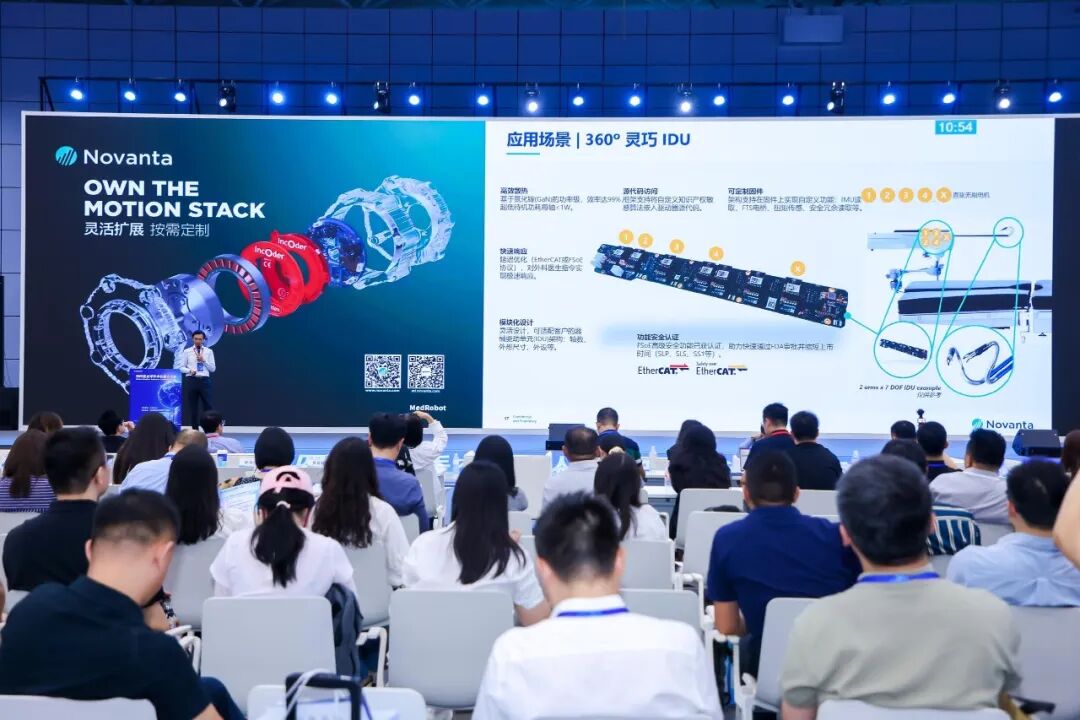
目前,诺万特在机器人领域的产品覆盖电机、伺服驱动器、光学及感应式编码器、六维力/力矩传感器和其他机器人末端执行器等。白伟此次分享的核心,正是这些部件如何进入机械臂、医生控制台、器械驱动盒和手术床,并共同参与手术机器人的运动控制。
手术机器人内部,不同位置对运动控制有着不同要求。
医生控制台和主操作手需要轻巧、平顺地响应医生动作,长时间运行还要控制温升;患者端机械臂需要兼顾力矩、刚度、位置精度、制动和内部走线;器械驱动盒的空间更加紧凑,却要容纳多个运动轴及相应的控制部件。
这些差异会直接影响电机、编码器和驱动器的选择。
在驱动器方面,诺万特推出了Denali 微型伺服驱动器。
据白伟介绍,该产品尺寸可做到33×18×6毫米,并采用氮化镓材料,在较小体积内兼顾功耗、散热和控制精度,适合多轴密集布置的机器人设备。
手术机器人的操作手和器械驱动模块通常留给电子部件的空间有限。驱动器尺寸缩小后,可以更靠近电机布置,减少内部连线,同时为机械结构和其他部件留出空间。低功耗也有助于控制医生操作区域的温升。
电机的运行特性则会影响机器人运动的平顺性。诺万特Agility系列无框电机系列采用零齿槽转矩设计,并支持紧凑及中空布局。低速运行时,电机的力矩波动能够得到更好控制,适用于医生控制台、主操作手和需要平稳运动的机器人关节。中空结构还可以为线缆及其他管线预留通道。
编码器负责持续反馈关节位置。诺万特可以提供光学编码器和感应式编码器,并根据安装空间、环境条件及反馈要求选择相应方案。部分产品采用紧凑封装,也可以与驱动器进行一体化设计,适应手术机器人关节和操作手对空间利用率的要求。
白伟将这些能力概括为一套完整的解决方案:
“诺万特为手术机器人提供全场景精密运动控制核心解决方案。核心组件覆盖机械臂、手术床、医生控制台三大模块,包含精密编码器、微型驱动、力传感、电机等,以高精度、高可靠的零部件,支撑微创手术机器人精准、安全的术中操作,赋能手术机器人整机研发与产业化。”
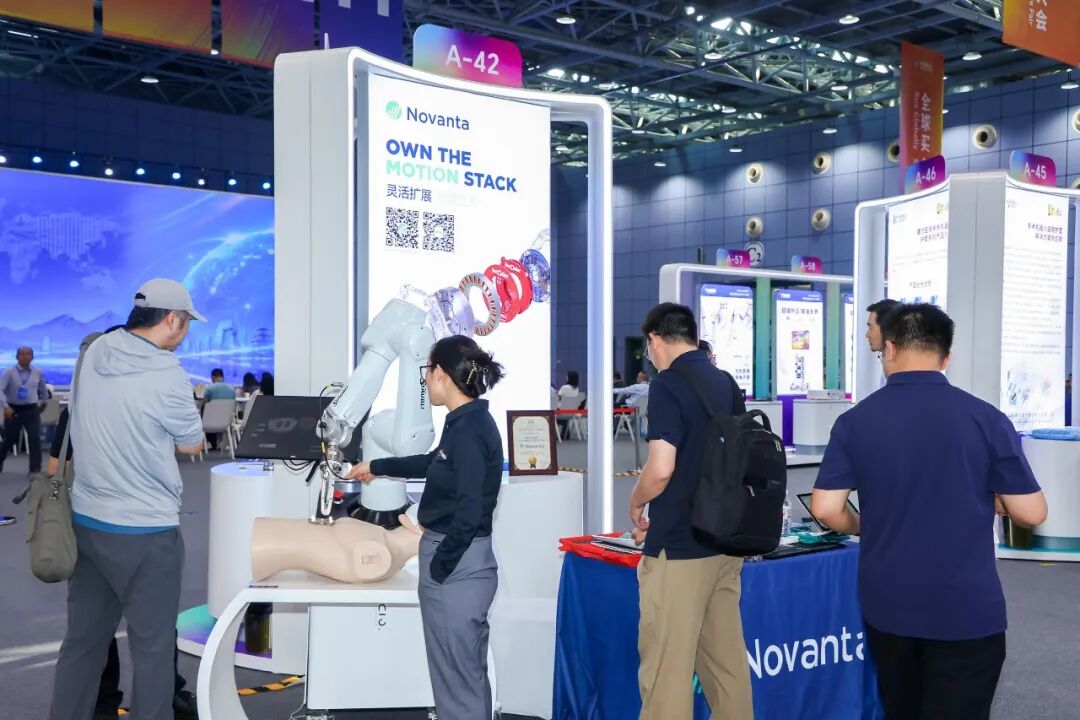
2026全球手术机器人大会现场:诺万特展台部分展品
运动控制解决机器人“怎样动”的问题,力传感器则帮助系统了解工具正在承受怎样的外部载荷。
在骨科、齿科和神经外科等接触式操作中,机器人需要识别医生主动引导的方向,也要监测工具受阻、载荷变化和异常接触。六维力/力矩传感器可以同时测量三个方向的力和三个方向的力矩,为控制系统提供末端受力信息。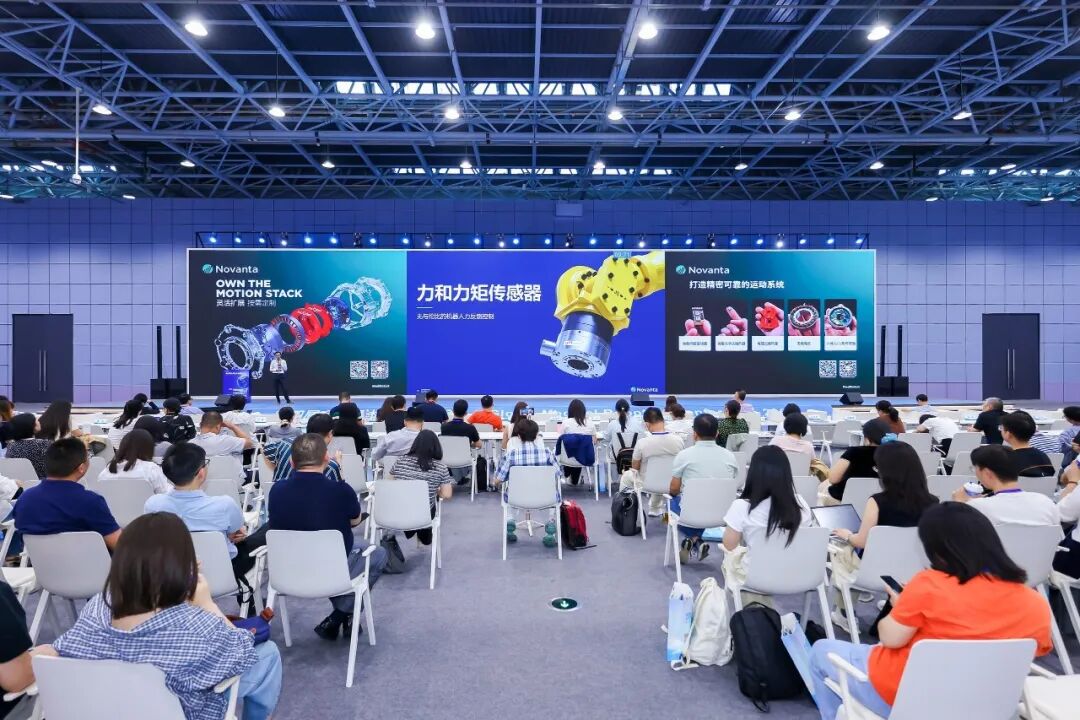
ATI在六维力/力矩传感领域已有三十余年积累,其产品长期应用于机器人研究、测力平台、工业自动化和医疗设备等。加入诺万特后,ATI的力感知产品与电机、编码器及驱动器共同进入机器人控制链。
在白伟介绍的产品中,Sano74六维力/力矩传感器专门面向手术机器人应用。该产品中央设有20毫米通孔,可供末端工具线缆及其他管线穿过,有利于简化机器人末端的结构和走线。
Sano74最高可提供8千赫兹实时数据流,支持快速采样和控制对接;产品还集成惯性测量单元,可以获取加速度和角速度信息,辅助系统判断运动姿态,并开展重力补偿。双端口工业以太网通信及串行诊断接口,可用于多设备连接、调试和状态诊断。多点温度测量与补偿设计,则有助于控制持续运行和温度变化带来的零点漂移。
这些设计已经对应到多种手术机器人应用中。
在骨科机器人中,末端力数据可以用于力控拖动、手动引导以及钻削、切削过程中的载荷监测。医生推动机械臂时,控制器根据力的方向生成运动目标,使拖动过程更加平顺;进入操作环节后,位置、工具状态和载荷数据可以共同参与监测。
在口腔种植机器人中,六维力感知可以帮助系统识别工具与组织接触时的受力变化,并为机械臂运动控制提供输入。白伟在演讲中提到,诺万特已经与国内口腔手术机器人企业开展合作。
腔镜机器人也在探索更多力感知应用。力数据可以用于器械载荷显示、记录和异常监测,也可以结合系统设计,进一步建立医生端的触觉反馈。力传感器放在机械臂关节、器械驱动端或末端工具附近,会形成不同的测量路径,需要结合整机结构和目标术式进行选择。
一台手术机器人的动作,可以拆解成一条连续的控制链:驱动器接收指令,电机输出运动,编码器反馈位置,力传感器记录末端载荷,整机控制软件结合位置和力的数据决定下一步动作。
任何一个部件都需要在系统中验证。编码器的安装空间要与电机中空结构协调,驱动器靠近电机后要处理散热问题,力传感器的量程和采样频率则要匹配具体任务。多轴之间的时间同步、零点处理和异常恢复,也会影响整机运行状态。
白伟认为,核心部件供应商越早参与项目,越容易围绕实际任务完成选型和集成。整机团队可以先明确末端工具如何运动、接触什么组织、承受多大载荷,再确定电机、位置反馈和力反馈的配置。
例如,医生控制台更关注低速平顺性、轻量化和低发热;患者端机械臂需要综合考虑负载、制动、刚度和走线;骨科机器人的末端则会重点讨论量程、过载能力、通孔结构和高速采样。部件参数由具体应用共同决定。
在标准产品之外,诺万特还提供适度定制、联合技术开发及原始设备制造集成等合作方式。整机企业可以先用成熟部件搭建测试平台,再根据结构、接口、热设计和数据需求逐步确定定制范围。
诺万特的产品组合也延伸至机器人末端工具快换装置。在部分治疗机器人和医疗辅助设备中,机器人需要根据任务切换不同工具。快换装置可以支持末端工具的连接、锁定和自动切换,同时向控制系统反馈连接状态。此类产品原本较多应用于工业机器人,目前也开始进入部分医疗机器人设计。
手术机器人的研发和注册周期通常较长。一个核心部件需要经历试验台验证、工程样机、设计定型、生产导入和长期维护。供应商能否持续提供稳定型号、标定资料、技术支持和产品变更管理,会影响整机企业此前积累的验证成果。
在初步选型阶段,整机企业需要提供末端载荷、安装截面、目标动作和现有控制架构;进入集成试样后,双方还要验证布线、温升、通信、零点和实际动作表现。产品定型后,机械接口、软件接口、标定文件及故障处理方式都需要固定下来。
诺万特在中国设有技术和生产布局,可以为本土企业提供选型、样品测试、定制开发及量产支持。其全球制造和服务网络,则与中国手术机器人企业不断扩大的海外业务形成衔接。
白伟在大会现场观察到,越来越多中国手术机器人企业正在进入东南亚、印度、韩国及其他海外市场。整机交付后,当地技术支持、备件供应和售后响应会直接影响医院的使用体验。上游供应商既要提供满足项目要求的核心部件,也要在目标市场持续支持整机企业。
“我们的定位,是成为手术机器人企业高质量、全球化、稳定的供应商。”白伟说。
手术机器人每一次平稳移动、每一次位置调整和每一次受力变化,背后都有一条精密运动与感知链路。诺万特正在把电机、驱动器、编码器和六维力传感器放进这条链路,并通过本地工程支持和全球服务网络,参与更多手术机器人的研发、量产与海外应用。