
 五度妙笔
 企业透视镜
 API商城

 数据库
这台0.98万起的机器人,把“模块化”做成了真的
9 月 14 日,
蓝虫具身
发布了一台“会变身”的人形
机器人
。
它是这样的:一条手臂从整机上拆下来,放到桌面上,它自己就能干活
——抓取、放置、按指令完成任务,不需要再接一台主机。把这条手臂装到底盘上,它就是一台能同时完成抓取和搬运的工程机器人。底盘单独运行,又是一台
AMR
。
也就是说,同一套身体,可以拆出好几种形态。而这些形态背后,用的是同一个大脑,感知和决策能力会跟着模块一起“
搬”过去。
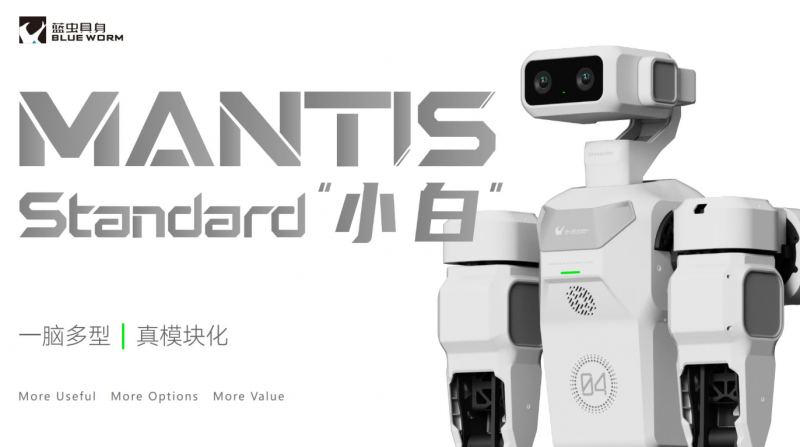
它就是蓝虫具身发布的
Mantis Standard
,起售价 0.98 万元
。
先别急着问“
0.98 万能买到什么”,把“变身”这件事讲清楚,剩下的参数也就好理解了。
01
.
一个大脑,管好几种身体
过去两年,人形机器人的一个大问题是:形态和大脑是“
绑死”的。一台双足人形只能做双足人形的事,想换个场景,往往不是换算法,而是换一台机器。
蓝虫具身
的解法是“
一脑多型”:所有形态共用同一套自研大脑
BW-Brain
。它搭载“
虫洞”系列具身智能基座模型,采用
VLA
+ DRL + WAM 框架,训练数据同时包含真实数据、模仿数据与合成数据——三种数据混着喂,目的是让模型在没见过的场景里也能用。
配上这套大脑之后,一条手臂拆下来就是一只有感知、能决策的“
手”;装上底盘,底盘同样具备这些能力;组合成整机,用的还是这一套。
换形态,不等于换产品
——这句话听起来简单,但它意味着用户买一次大脑,后面换形态不用重新适配。
02
.
“真模块化”,关键在那个“真”字
“模块化”这个词在行业里被用得有点泛了:很多产品说的是“可选配”,本质是出厂前选好配置,用户拿到手还是整机。
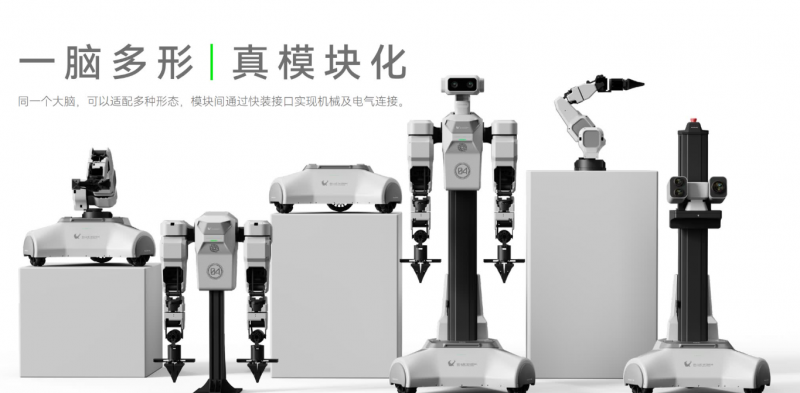
Mantis Standard 的做法不太一样:身体、手臂、底盘都是真正的独立模块,模块之间通过
快装接口
连接,机械和电气一次对接。每个模块都能独立工作:
·
单臂
放到桌面,就是一台机械臂,可单独完成抓取放置;
·
底盘
单独运行,是一台
AMR;
·
手臂
+ 底盘
,是能边走边干的工程机器人;
·
装上双臂和头部,就是完整的轮式人形。
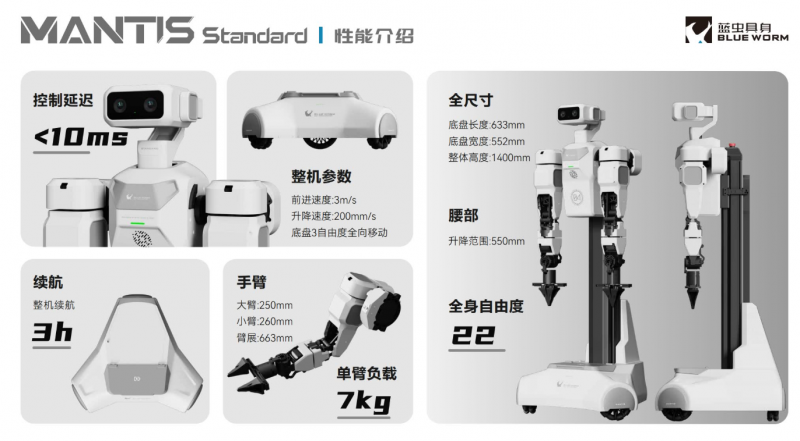
这里面有个数据值得单说:每条手臂
7 个自由度,单臂额定负载 7 公斤。做具身操作研究的朋友应该有体会,手臂自由度直接决定动作的完整性——自由度不够时,机器人抓东西会出现“硬拧”的姿态,看着别扭,对位、插接这类精细活更容易卡住。7 公斤的负载加上 ±1mm 的重复定位精度,覆盖的是大部分抓取放置任务,以及需要精度的细活。
03
.
为什么是轮式,而不是双足
这个问题被行业问过很多次。
人形机器人分两条路线:双足和轮式。双足在跑跳这类运动场景上有优势,也更容易出现在表演和竞技里;但真到了作业场景,尤其是上肢为主的活儿,轮式结构在成本、稳定性和可靠性上更划算。
Mantis Standard 选了轮式,并且把重心压在上肢。底盘是全向轮结构,最高移动速度 3m/s,支持 360 度移动——全向轮的好处是省掉了
差速底盘
“先转身、再移动、再转身”的来回折腾;配上激光雷达,导航定位也能覆盖大部分室内作业需求。
整机身高
1.4 米,是按一个 14 岁左右青少年的基本能力来设计的。这不是随意定的数字:接近人的高度,意味着它可以直接进入为人设计的作业环境和工位,不需要为它改造现场。
视觉方面,头部用了
三轴云台结构
——就是手持云台相机那种结构。这个设计有两个好处:一是快速运动下画面能保持稳定,二是它能抬头低头、左右转,视野覆盖比固定摄像头广得多。腕部还可以加装摄像头或第三方传感器模组。
04
.
一边干活,一边把数据采了
做具身智能的人都清楚,数据是真缺。
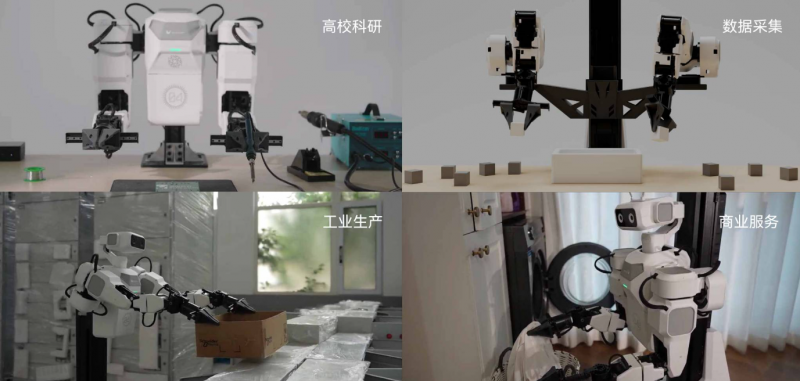
Mantis Standard 搭载自研的“量子”遥操作系统,具备“视、听、说、力、控”五维全感知控制能力,可以通过互联网远程遥操,控制延迟低于 10ms。这套系统的实际意义是:用户可以在真实场景下遥操作机器人干活,顺便把操作数据采下来——不用专门搭一个采集台,也不用为了采数据而买第三台设备。
采完的数据可以直接进入训练流程,官方配套提供二次开发资料、
SDK 与
应用
例程,覆盖从仿真验证、模型训练到真机部署的完整链路,并兼容主流开源框架。对高校和科研团队来说,一台设备、多种形态,可以同时支撑运动控制、强化学习与具身智能算法等不同课题方向。
05
.
0.98 万元,是怎么算出来的
价格是这台机器最受关注的部分。
0.98 万元起售,前提有两个:一是核心部件全栈自研,二是模块化设计。全栈自研决定了成本结构,模块化决定了用户不必为用不到的东西付费——
首次采购时,可以只买当前场景需要的模块,不用一上来就买整机;后续场景变了,通过模块重新组合就能适配,不需要再买一台新机器。
对高校实验室和中小企业来说,这是把“
机器人”从一次性的大额投入,变成可以按需扩、按需改的设备。


