
 五度妙笔
 企业透视镜
 API商城

 数据库
这两年大火的通用智能,十年前就开跑了
当下
机器人
行业,
“通用智能”无疑是最热的产业命题之一。围绕这一方向,具身智能、大模型、
Agent
等技术概念接连落地,也让很多人形成一种印象:通用
智能机器人
是面向未来的全新赛道。
事实上,通用智能机器人并非凭空出现的新概念,其核心是
具备跨场景、跨行业作业潜力,随等级提升逐步实现感知、执行、决策、认知能力的机器人。
从品类覆盖来看,它
向下包含协作机器人,向上可延伸至更复杂的
具身智能机器人
;从能力层级来看,从
部分自主、有条件自主到高度自主、完全自主
,它也具有一条清晰的跃迁路径。
这时,你会发现,这条能力跃迁的起点,早在十年前就已埋下。而它,就是协作机器人。
十年前,协作机器人走进工业现场,使命简单而直接:
打造更安全的自动化手臂,替代人类重复作业。
很多人将它简单理解为一款改良版机械臂,却未曾意识到:
凭借安全人机共线、
拖拽示教
、
图形化编程、力控视觉感知等功能
,它已打破传统机器人技术边界,
实现任务场景感知及快速迁移,
正式拉开了机器人通用智能化的序幕。
十年产业浪潮冲刷之下,协作机器人从基础的安全协作执行,到多场景柔性适配,再到如今依托大模型实现具身自主作业。它的技术发展,恰好能够映射通用智能机器人在赛道的进化路径。
与此同时,随着全球化竞争加剧,知识产权博弈成为行业无法回避的现实,国产协作机器人的技术底色,也迎来更严苛的审视。
一套可追溯、可验证、可持续迭代的完整技术体系,才是企业最坚实的后盾。
站在这样的视角回望产业十年,
节卡
的发展,正是国产协作机器人筑牢原创技术基座、完成大规模市场验证,持续推动通用智能机器人向高阶演进的典型样本。
01
.
2014-2018年:通用智能的协作化起点,
做可安全部署的替代手臂
协作机器人概念诞生之初,行业的核心诉求是
“撤掉安全围栏,实现人机共线”。海外厂商率先确立了初代协作机器人的产品形态
,
依靠碰撞检测机制实现安全停机,通过拖拽示教即可完成作业编程,主要
应用
在上下料、锁螺丝、简单包装等标准化程度较高的工位。
相较于传统
工业机器人
,初代协作机器人已经具备通用智能的基础特质:支持快速重配置、人机近距离协同,能够适配多种简单工位。但受限于硬件与算法,此时的通用能力尚处在初级阶段,更多体现为
“替代人手完成固定动作”。
2014年前后,国内赛道快速兴起,但行业普遍利用采购成熟的海外一体化关节模组,做本体结构、外壳与应用集成,快速推出产品抢占市场。这种模式可以快速实现商业化,但整机的核心技术命脉掌握在外方手里。
节卡,是国内最早
一批
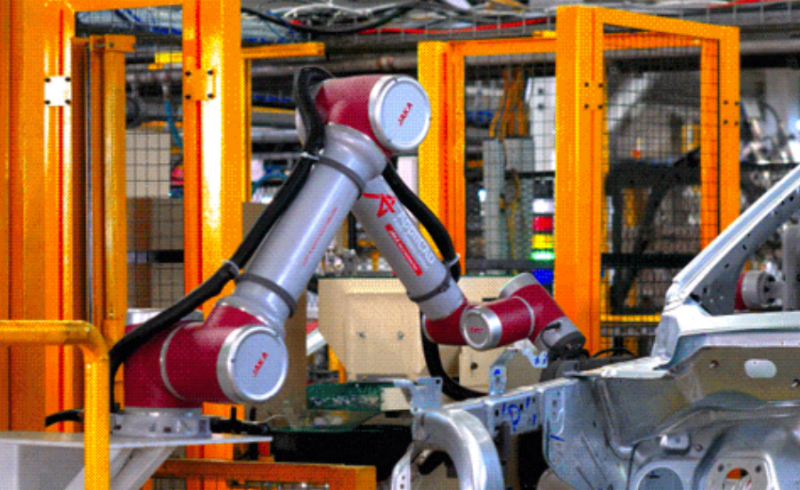
协作机器人企业之一。从创立初期,节卡便把自研核心技术作为第一要塞,陆续开展了协作机器人机械结构、伺服系统、控制柜与软件算法、交互及安全功能等方面的研发,推出
Zu系列协作机器人
,完成产品化落地,并同步布局全球专利池,搭建属于自己的知识产权护城河。
02
.
2019-2023年:能力扩容,
从单一任务执行走向多场景柔性作业
这一阶段,制造业正在发生深刻变化:传统大批量流水线逐步转向多品种、小批量、高频换产模式,作业需求也从单一的搬运、上下料等简单工序,向汽车发动机精密装配、车身焊接、复杂曲面打磨等高复杂度、高精度工序延伸。市场对协作机器人的期待,不再是替代人手完成单点任务,而是一台设备就能适配多类工艺、覆盖多元场景。
赛道随之进一步分化:部分集成型厂商停留在应用层,核心零部件依旧依赖外部采购;少数坚持底层自研的企业,则完成产品矩阵扩张,从轻负载向中大负载协作机器人突破,将力控、视觉从外挂配件转化为内置原生能力,拓宽通用智能的场景边界。
例如节卡,这段时期,节卡迭代
Pro、MAX系列中大负载协作机器人,攻克大负载本体轻量化难题,搭建起五大核心技术体系:
智能模块化关节、高品质运动控制、新型快速示教、人机智能融合安全、智能产线集成。
专利布局覆盖
硬件结构、运动算法、安全策略、软件系统
全链条,形成完整可追溯的技术证据链。
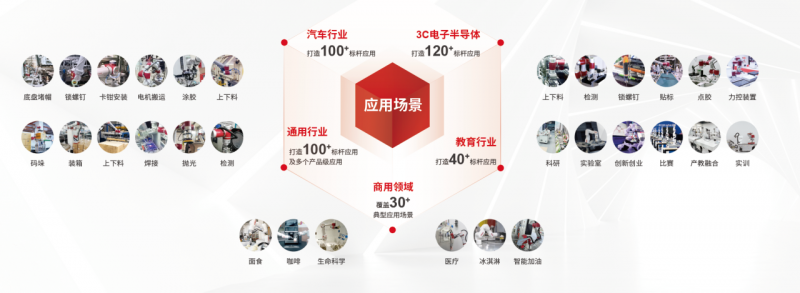
这一阶段,节卡机器人的作业场景持续突破:从基础的搬运、上下料,延伸至汽车发动机精密装配、车身焊接、新能源电池制程、
3C电子精密组装、复杂工件打磨抛光等高精尖工序。
产品深度进入全球多家世界500强企业产线,覆盖汽车、3C电子、半导体、新能源、精密制造等工业领域,同时延伸至新消费、新零售商业场景与高校教育培训场景,实现万台级规模落地,也让原创技术底座完成了大规模工业场景的真实验证。
03
.
2024年-至今:
具身蝶变,通用智能迈向高阶形态
大模型浪潮到来之后,行业热议具身智能,但需要理清产业逻辑:
具身智能不是凭空诞生的全新物种,而是通用智能发展到当下的高阶形态,协作机器人则是承载这一轮高阶升级的物理载体之一。
这一阶段,协作机器人正在发生核心蝶变:作业模式从人工拖拽示教、图形化编程,进化到
Agent智能体自主规划、部署智能作业。
过去,工程师设定点位、编辑程序,机器人严格执行预设路径,环境一变就要重新开发,通用能力局限在已编程的任务范围内;现在,使用者输出自然语言指令,智能体自主解析目标、生成工作流,完成任务规划与作业执行,通用能力实现进一步释放。
落实到产品端,节卡将成熟的
工业机器人硬件、多模态感知技术
与
自研
AI大模型
深度融合,针对工业、商业、科研、文娱、教育等不同赛道,推出
JAKA Lumi
、JAKA Kargo、JAKA Khan、JAKA π四款具身智能产品,全面覆盖各类场景。
节卡也顺势完成交互系统迭代,将原有
JAKA
Zu
App升级为CoboπEI,用智能化方式读懂场景、自主决策,协作不再只是执行。类比大模型对话交互界面,客户无需掌握机器人编程知识,输入自然语言即可由Agent自主生成作业工作流,实现全新的人机交互范式。
高阶通用智能能力无法凭空生成,缺少底层扎实的原创技术底座,任何智能化升级都只会是无源之水。而行业中一个关键的底层逻辑常常被忽略:
人形与具身智能机器人的核心零部件,和协作机器人本就同源。
以节卡的技术路径为例,早年深耕协作机器人时期自研的一体化智能关节技术,经过十年工业产线的可靠性与精度验证,构成了整个产品矩阵的技术基座;在此基础上迭代升级的高功率密度关节模组,既是对协作机器人核心技术的延续与复用,也成为具身智能机器人的核心硬件支撑。
依托这套同源且持续进化的技术底座,节卡的产品形态沿着清晰的路径持续延展:从
Zu系列、感知系列等协作机械臂起步,逐步延伸出移动作业机器人、轮式单臂/双臂具身平台,再到人形机器人,完成了从单臂到全形态的产品矩阵布局。
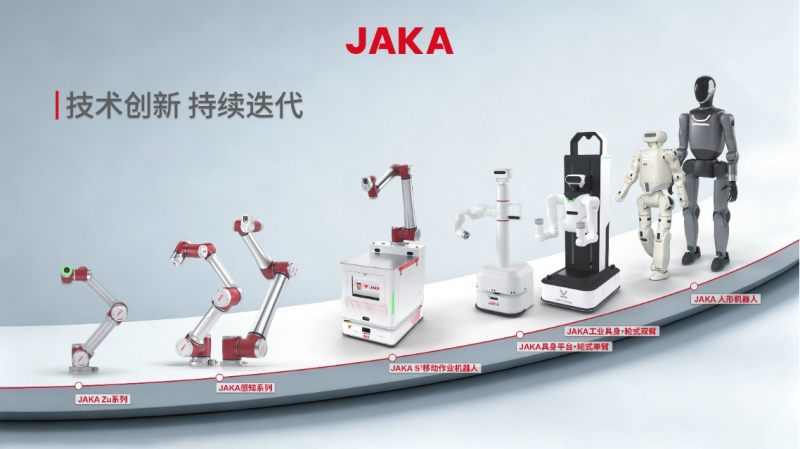
与之对应的,是作业场景的持续拓宽
——从工业制造的结构化产线场景,逐步延伸至商业服务、文旅康养、教育科研等更多非结构化场景,把协作机器人时代验证过的力控、安全交互能力,迁移到更丰富的人机共存场景中。
在此基础上,节卡一方面持续突破轨迹规划、末端抖动抑制、高精度力控等本体核心技术,夯实底层运动控制优势;另一方面深度融合新一代人工智能算法、高精度力矩传感、
3D视觉识别以及数字孪生等前沿技术,构建起从硬件到软件、从本体到智能的完整技术护城河,为多元场景下的“人机共创”提供可落地的标准化解决方案。
04
.
写在最后
概念喧嚣之下,工业机器人行业最终的考卷永远落在落地。面对具身智能热潮,市场更需要看见能够解决工厂真实痛点、可规模化复制的高阶通用智能成果。
不久后,今年工博会将要开启。节卡将登陆
7.1H馆E001
展位,以“通用即未来”为主题,完整呈现通用智能的进化脉络:从协作机器人的基础通用能力,到高阶具身智能,铺展一条从大负载协作机器人到工业具身机器人的完整智能作业链路,让通用智能,从概念直抵现实。
在这里,十年原创技术底座沉淀将一次性集中呈现,
中国机器人网
邀您共同见证通用智能在工业载体之上迈向具身高阶的关键一步。


