
 五度妙笔
 企业透视镜
 API商城

 数据库
人形机器人关节加速一体化,汉得利0.7mm压电风扇瞄准电机与驱动局部热点
人形
机器人
正在从
“能动起来”走向“能够持续、高强度地工作”,这种变化首先体现在关节内部。过去一套机器人运动系统中,电机、减速器、编码器、驱动器和传感器可以相对分散布置,而新一代一体化关节正在把动力、传动、感知和控制不断压缩进更小的结构单元。关节体积越来越小,功能却越来越多,随之而来的不仅是功率密度提高,也包括一个过去容易被忽略的问题——热量正在向更有限的空间集中。
2026世界机器人大会已经很直观地展示了这一趋势。动易科技PhyArc系列将摆线减速器、力矩电机、驱动系统和双编码器深度融合;同川精密在进一步压缩关节体积和重量的同时加入输出扭矩传感器;雷赛智能把电机、减速器和编码器整合到标准化关节模组;意优RHU人形专用谐波一体化关节则提出,在同等扭矩输出条件下,相较传统设计体积缩小约30%。关节正在从若干零部件的机械组合,逐渐变成高度集成的机电系统。
这种变化也已经进入科研视野。
2026年发表于《Applied Thermal Engineering》的一项人形机器人关节电机研究指出,高功率密度关节电机由于结构极为紧凑,容易产生明显热积聚,并进一步限制性能和可靠性。研究团队在特定实验条件下将相变水凝胶冷却结构嵌入定子槽,使峰值绕组温度降低24.5℃,*大运行时间延长43.1%。这些数字不能直接套用到其他关节,但它们说明,随着关节功率密度继续提高,热管理已经开始直接影响持续输出能力。
2025年另一项针对机器人关节高转矩密度永磁电机的研究,也把“局部过热”直接纳入电机设计。研究发现,不同区域的散热能力和损耗限制,会影响电机能够实现的*大平均转矩。换句话说,热设计已经不再只是电机设计完成后的辅助环节,而开始与转矩密度、结构尺寸和持续性能同时进入关节设计本身。
在这样的技术背景下,汉得利(常州)电子股份有限公司的
0.7mm压电风扇出现了一个值得观察的新
应用
方向。与传统风扇试图为整个设备建立大风量循环不同,汉得利这类超薄器件更适合把主动空气交换下沉到关节内部,靠近电机端部、驱动PCB和功率器件等局部热点。
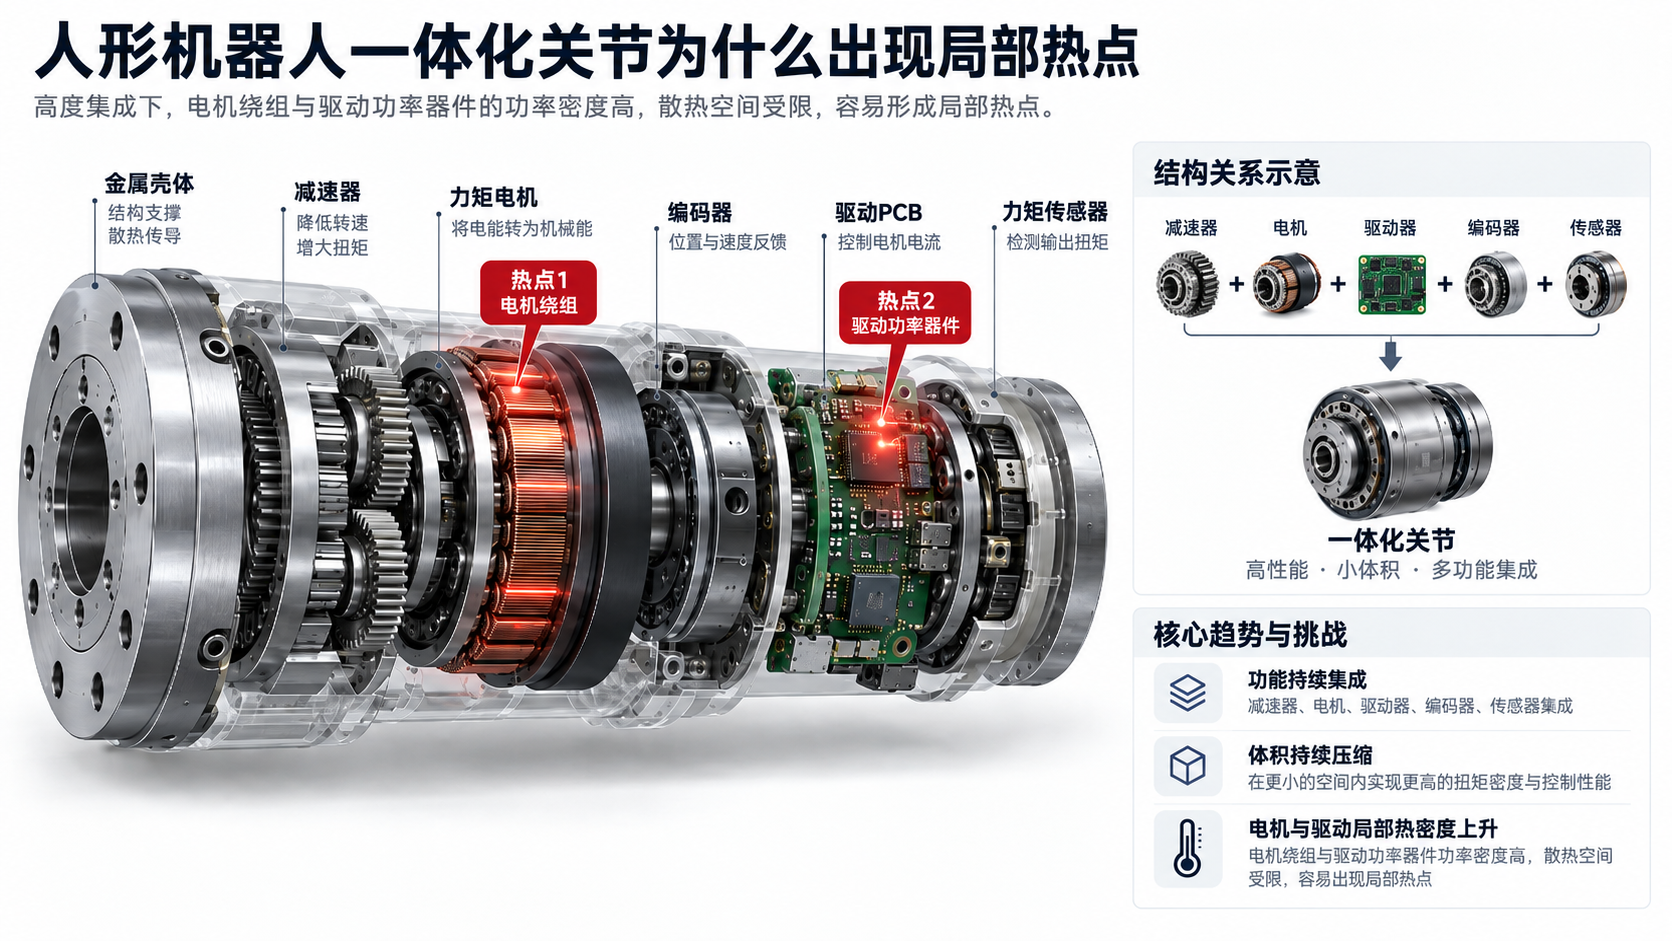
关节越来越小,散热开始从整机问题变成局部器件问题
一体化关节的价值很明确:整机厂不再分别处理电机、减速器、编码器和驱动器之间的大量结构与连接,而是直接使用一个高度集成的执行单元,从而降低装配复杂度,并为更多自由度和更紧凑的人形比例释放空间。但这种集成也意味着,原本分散的热源被压缩到了同一个狭小腔体内。
电机首先是重要热源。铜耗、铁耗等损耗*终都会转化为热量,而人形机器人又需要频繁完成起步、制动、下蹲、起身、搬运和动态平衡等动作,高扭矩阶段会让绕组和定子区域持续升温。驱动器则形成另一类更加集中的电子热点,
MOSFET、驱动芯片和电源器件往往被压缩在面积有限的PCB上。
问题在于,关节内部几乎没有多余空间。传统旋转风扇依赖电机、叶轮、轴承和支撑结构,即使直径不断缩小,也需要一定的
Z向高度。对于一体化关节而言,多出几毫米并不只是多占一点空间,而可能影响电机长度、减速器布局、传感器位置乃至整个关节外径。
这正是汉得利
0.7mm压电风扇与传统小风扇*大的区别。汉得利现有BPF-1313H0.7尺寸约为13×13×0.7mm,在这一厚度下,自由流量标称仍可达到5L/min以上、静态压力达到300Pa以上、功耗不高于350mW。真正值得注意的首先不是5L/min,而是0.7mm——它意味着主动空气驱动器可以进入过去根本放不下传统旋转风扇的薄型空间。
对机器人关节来说,汉得利压电风扇更适合承担的并不是
“给整个关节吹风”,而是围绕某个具体热点建立局部空气运动。例如驱动PCB与壳体之间存在狭窄夹层时,汉得利压电风扇可以进一步评估在MOSFET、驱动芯片或者局部散热片附近形成定向气流;如果电机端部与金属结构之间存在可利用空气空间,也可以研究通过局部循环增强热点向壳体传热的可能性。
因此,汉得利在这个场景中所对应的并不是传统意义上的系统风扇,而更接近一种超薄的器件级气流执行器:哪里形成热集中,就尽可能让有限的空气运动靠近哪里。
密闭关节里的主动气流,更重要的是帮助热量找到壳体
人形机器人关节与电脑机箱还有一个明显差异。为了防尘、润滑保持、结构可靠性和复杂工况适应,很多关节会趋向相对密闭,因此内部增加主动风冷,并不意味着把热空气直接排到机器人外部。
这种结构下,汉得利压电风扇更合理的作用,是加强热点与关节壳体之间的内部空气循环。假设驱动
PCB附近形成局部高温,而周围空气长期处于低流速状态,那么热量只能主要依赖PCB、导热材料和固定结构缓慢扩散。汉得利压电风扇如果能在合适位置形成定向气流,就有机会提高热点表面与周围空气之间的换热,再把热量带向面积更大的金属壳体区域。
*终真正把热量释放到环境中的,仍然是铝合金壳体、导热结构以及关节外表面的自然或强制对流。因此,汉得利压电风扇并不是替代导热垫、金属壳体等成熟方案,而是在
“热点—壳体”之间增加一段主动空气换热。
这也决定了汉得利
0.7mm压电风扇未来如果进入机器人关节,实际价值不会只由单颗器件参数决定。风扇放在哪里、距离PCB多远、进气和出气方向如何组织、壳体内部是否存在完整空气通路、关节姿态变化会不会改变气流,这些都会直接影响*终热表现。
换句话说,真正有价值的不是简单把汉得利压电风扇塞进关节,而是围绕电机、驱动和壳体重新规划一条适合紧凑结构的局部热路径。
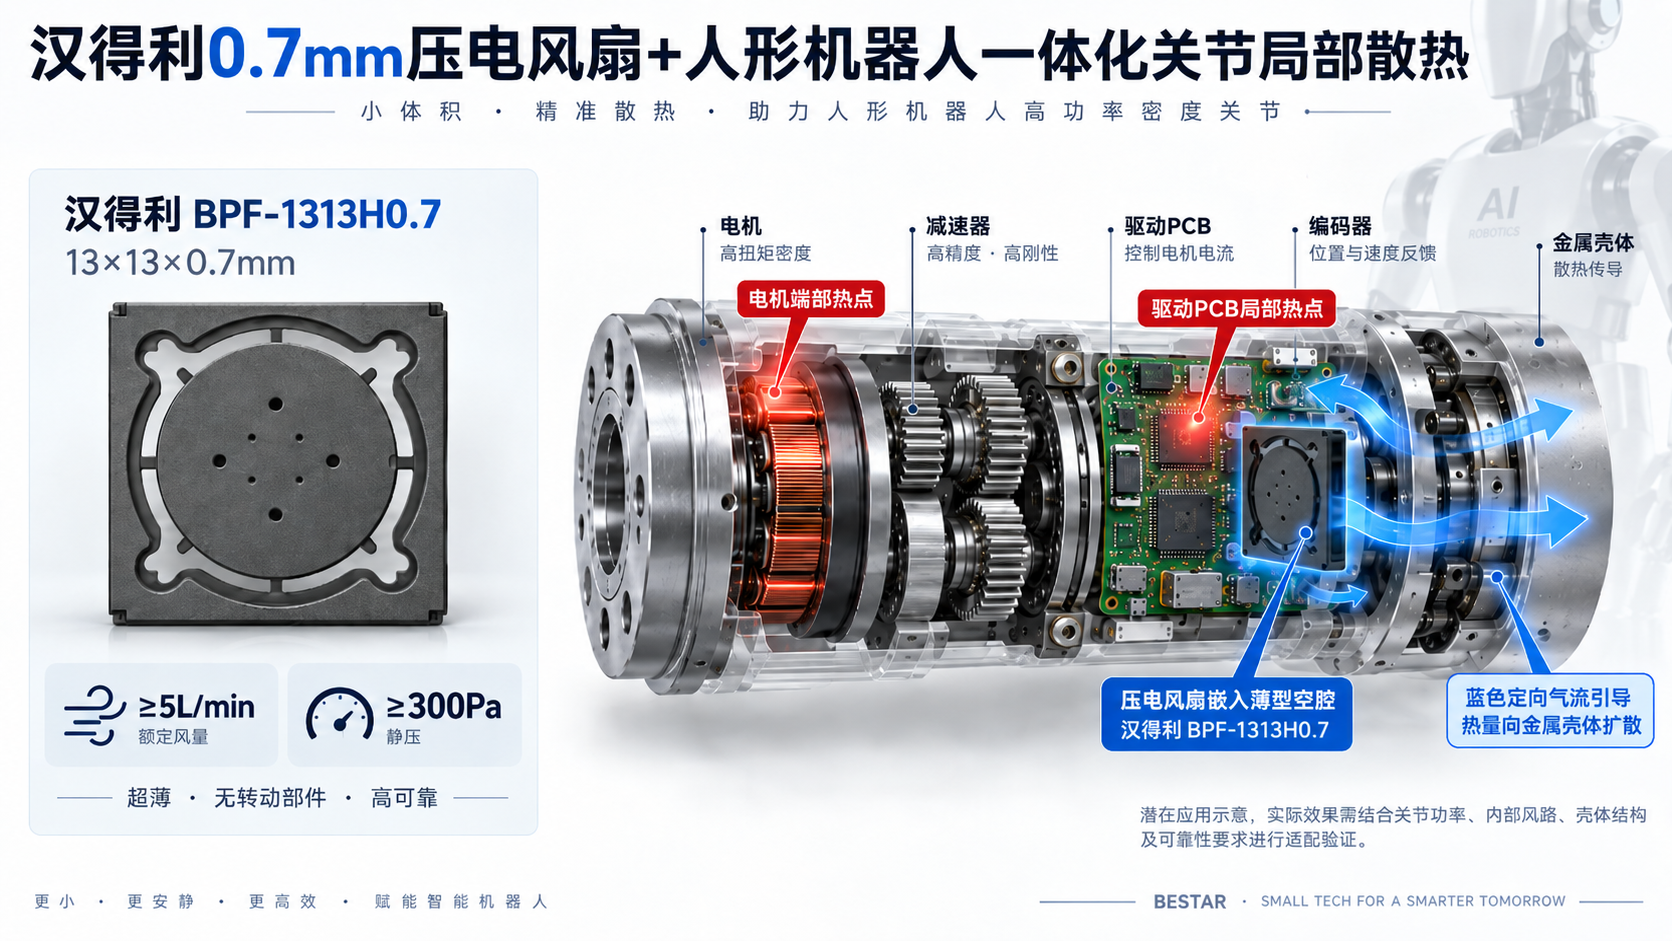
从器件参数走向机器人应用,工程适配能力同样重要
压电风扇能否真正进入机器人关节,除了尺寸和风量,还要面对振动、寿命、安装固定和一致性等工程问题。从这一点看,汉得利过去在高可靠性电子器件和产学研体系中的积累具有一定参考价值。历史公开资料曾将博世、宝马、伟世通等列为汉得利的重要客户或服务对象,科研端也曾与南京航空航天大学、天津大学等高校形成产学研合作,同时公司已进入*专精特新
“小巨人”和*知识产权优势企业名单。对于机器人关节这种仍需要大量定制验证的新场景而言,这些积累能够从侧面反映汉得利由器件开发继续向工程适配延伸的基础。
不过,机器人关节仍然是一个需要重新验证的市场。不同厂商的电机功率、减速器结构、
PCB位置、壳体尺寸和密封程度差异很大,因此汉得利现有5L/min、300Pa等参数,并不能直接换算成某款关节能够降低多少摄氏度。真正进入产品以后,还需要围绕具体结构完成热测试、振动寿命、噪声和长期可靠性验证。
也正因为如此,汉得利
0.7mm压电风扇更值得观察的,不是它能否成为“所有机器人关节的标准配置”,而是它是否能够进入那些集成度已经足够高、局部热点足够明显,同时又缺乏传统主动散热空间的关节模组。
人形机器人走向持续作业,关节热管理价值还会继续提高
过去几年,人形机器人*吸引市场注意力的往往是跑步、跳跃、翻滚、搬箱子等短时间动作展示。但真正进入汽车工厂、
3C制造、仓储物流和商业服务以后,评价逻辑会逐渐发生变化。机器人能不能完成一次动作,与能不能每天持续重复成千上万次动作,是两套不同的工程问题。
峰值扭矩决定机器人某一个瞬间能够做什么,持续热能力则决定这种性能能够保持多久。当电机温度不断累积、驱动功率器件持续升温以后,系统可能不得不降低输出,甚至影响绝缘、永磁体和电子器件的长期寿命。前述针对人形机器人关节电机的研究之所以开始直接讨论温升和连续工作时间,本质上也是产业从
“峰值性能”向“持续性能”演进的一个信号。
对汉得利来说,这正是
0.7mm压电风扇可能形成差异化价值的位置。传统大型风扇擅长处理整机风道,而汉得利所具备的超薄压电风扇则有机会把主动空气交换进一步缩小到器件尺度,让驱动板、电机端部以及其他狭小热点区域也具备主动换热的可能。
当然,这条路径目前仍然应该定义为潜在应用,而不是已经完成机器人关节规模化落地。但从趋势来看,一体化关节继续向高功率密度、小型化和多功能集成发展已经十分明确,热量却不会因为关节变小而同步减少。当传统散热结构能够利用的空间越来越有限,散热器件本身也必须跟着一起缩小。
从这个角度看,汉得利
0.7mm压电风扇真正瞄准的,不只是一颗机器人关节,而是一类正在不断增多的“过去无法容纳主动风冷”的局部空间。当人形机器人从样机展示走向长时间持续作业,关节能做到多小当然重要,但另一个问题也会越来越重要:做小以后产生的热量,还能不能及时离开*关键的电机与驱动器件。
这也是汉得利(常州)电子股份有限公司器件级主动散热在人形机器人产业链中值得继续验证的新位置。


