五度妙笔
 企业透视镜
 API商城

 数据库
EDITH:让松灵PiPER机器人读懂人的眼神与手势

在人机协作场景中,机器人仅依靠语言指令理解人类意图存在明显局限。人们日常交流习惯结合眼神、手势等非语言信号传递需求,单纯依靠文字描述,会增加使用者沟通负担,还容易产生指代歧义。KAIST 等机构提出 EDITH 框架,将智能眼镜采集的第一人称画面、人眼注视信息和语音结合,构建分层策略,推动更加自然的人机交互落地。
EDITH 依靠智能眼镜采集人类第一人称视角画面、注视坐标与语音音频,语音被实时转写为文本指令。整套策略分为高层与低层两个模块。 高层策略接收多模态信号,解析人的真实意图,输出子任务集合。
每一项子任务包含精细化操作指令,同时附带关键帧图像,关键帧记录手势、目光指向目标物体瞬间,把模糊的口头指代,锚定到真实场景画面中。
低层策略读取任务队列,结合机器人自身传感器观测,完成抓取、递送等实操动作,同时输出任务完成概率,判断是否切换下一项子任务。高层、低层模块异步运行,能够实时响应人类随时发出的交互指令。
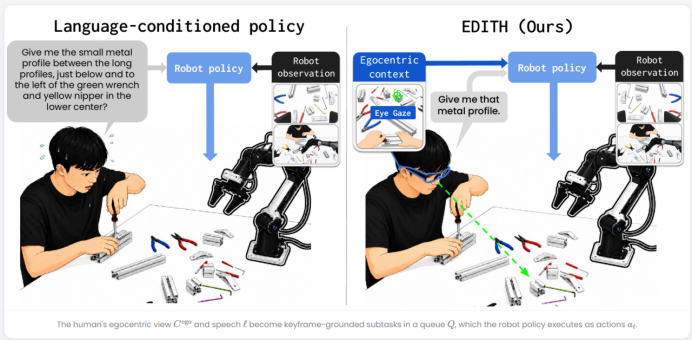
研究团队设置了松饼分发、水杯分类、工具传递三类真实任务开展测试。对比仅使用语言输入的基线方案,EDITH 平均任务成功率达到 59.7%。用户调研也表明,该框架能够显著降低使用者向机器人表达意图的脑力消耗(p<0.001),用户不必细致描述物体颜色、位置等细节,简短口语搭配手势即可完成交互。
BFT为用户提供高效的解决方案
如有产品购买需求请联系:18551727852
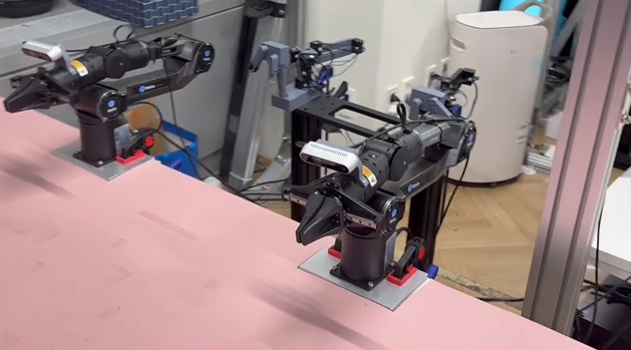
实体任务执行载体:PiPER 搭载配套夹爪,能够完成拾取、传递、摆放等桌面操作,适配工具传递、食物分发等多类人机协作任务。机器人搭配多台 RealSense 深度相机,获取环境 RGBD 观测数据,为低层策略提供场景输入,接收算法输出动作指令,完成物理空间内的真实操作。
多源信号同步对接:机器人控制系统可以和智能眼镜传感器流做时间戳对齐,把人的视角画面、注视点、语音信息与机器人本体状态做时序同步,保障高层、低层策略拿到时序统一的多模态数据,实现感知与动作闭环。
科研算法迭代的开放平台:PiPER 具备开放开发接口,支持数据记录,研究人员借助机器人采集大量人机交互演示数据集,用于视觉语言动作模型微调训练。机器人稳定的运动控制能力,让分层策略的各类消融实验、用户对比实验可以在真实硬件上复现,检验算法在现实噪声下的表现。
项目价值
这套框架依然存在部分待优化点。高层视觉大模型处理视频流会带来一定延迟;当使用者身高、手势姿态和训练数据差异较大,系统性能会出现下滑。
未来可以扩充多样化人员的交互数据集,优化流式视频推理速度,进一步提升泛用能力。EDITH 的研究也印证,结合人类第一人称非语言信号,搭配开放机器人硬件平台,是实现自然流畅人机协作可行路径。
项目详情:https://project-edith.github.io/
还想了解更多详情?
搜索我们的官网查看更多内幕
https://www.bft-robot.com/index/
点击下方关注BFT机器人
私信客服免费获取
产品信息&产品手册
编辑:春花
BFT机器人平台提供先进产品与机器人自动化技术,助力企业智能化转型升级,为您的企业生产注入发展新动能。BFT将竭诚为您提供机器人技术咨询与方案设计服务,为您提供最具价格优势的产品!


联系电话

联系电话:
18551727852
微信公众号
联系邮箱:
ming@bft-robot.com
往期精彩回顾