五度妙笔
 企业透视镜
 API商城

 数据库
具身感知与控制论坛|CCIR 2026专题论坛报告嘉宾抢先看!
CCIR 2026
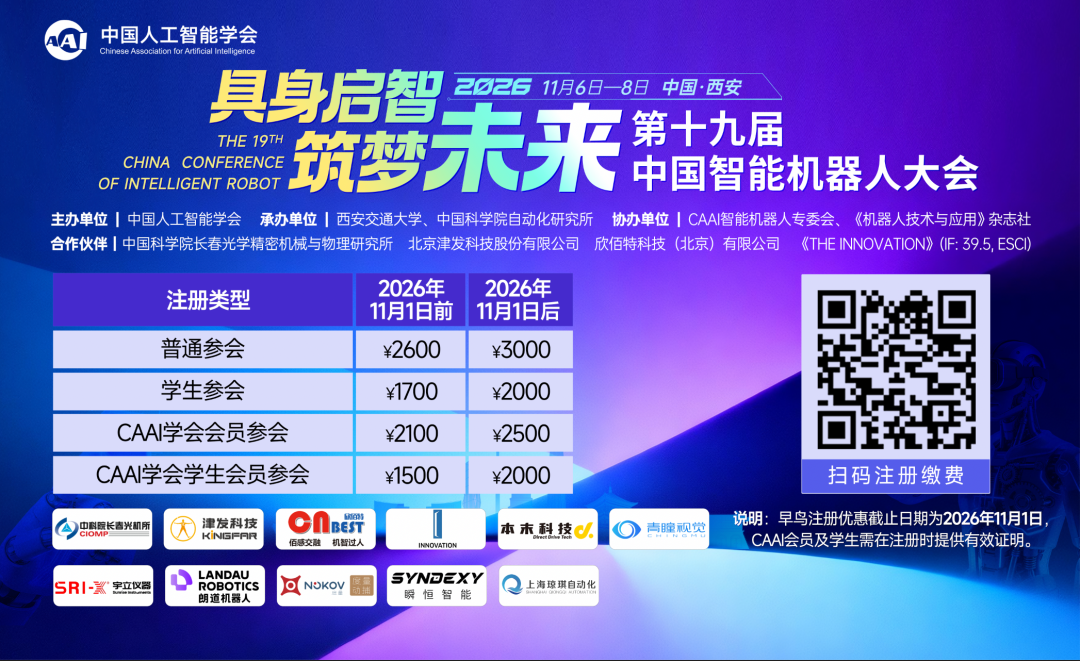
为促进智能机器人与具身智能领域的学术交流与产业应用,推动理论、技术与应用的协同发展,由中国人工智能学会主办,西安交通大学、中国科学院自动化研究所承办,CAAI智能机器人专委会、《机器人技术与应用》杂志社协办的“第十九届中国智能机器人大会”定于2026年11月6日-8日在西安市举行。
大会官网:http://www.ccir2026.com.cn
01
时间地点
会议时间:2026年11月6日-8日(6日报到,7-8日会议)
会议地点:西安市曲江惠宾苑宾馆(西安雁塔南路388号)
02
具身感知与控制论坛
报告嘉宾
CCIR 2026专题论坛「具身感知与控制论坛」报告嘉宾正式揭晓!
论坛主席:
吴争光 浙江大学教授
召集人:
夏海生 同济大学副教授
主持人:
李国欣 同济大学副教授
吴争光 浙江大学教授
论坛时间:
2026年11月7日下午 16:00-18:00
*排名不分先后,按出场顺序排序*
石青
北京理工大学教授
✦ 报告人简介
石青,北京理工大学人工智能学院教授、博导,具身智能专业责任教授,主要从事智能机器人、生机电融合研究。主持国自然青年基金(A类、B类)/联合重点/重点国合、国家重点研发计划国际合作专项等10余项。在国际顶级期刊Nature Machine Intelligence、Science Advances、IEEE Trans. Robotics等发表论文100余篇;授权国家发明专利40余项、美国及日本等国际发明专利5项。现任IEEE CBS国际技术委员会副会长、IEEE Trans. Robotics及IEEE Trans. Medical Robotics & Bionics编委。获2022年熊有伦智湖优秀青年学者奖及机器人领域旗舰国际会议IEEE ICRA优秀论文奖等。
✦ 报告题目
《仿生智能驱动微小型机器人关键技术研究》
✦ 报告摘要
仿生智能为提升机器人在复杂环境中的运动与自主行为能力提供了新路径,已成为推动新一代具身智能技术发展的重要方向之一。本报告将介绍仿生智能技术(如仿生机理、机器人形态智能及行为智能等)的国内外发展现状及趋势,并分享本课题组在仿生智能驱动的微小型机器人关键技术研究进展,主要内容包括高匹配优化设计、微集成多模感知及强适应运动控制等。
阎石
兰州大学教授
✦ 报告人简介
阎石,兰州大学信息科学与工程学院教授、博士生导师、甘肃省飞天学者特聘教授、院长。主要从事智能控制、机器人与具身智能方向研究。主持国家自然科学基金企业联合基金重点项目 1 项、国家级重点专项 2 项及科技部大科学装置子课题等多项科研课题。在 IEEE TAC、TIE、TCSVT、TCAS-I、TCE等国际权威期刊发表学术论文 80 余篇,获授权发明专利 20 余项,获甘肃省自然科学奖 1 项。
✦ 报告题目
《复杂环境下机器人运动控制的模仿学习技术》
✦ 报告摘要
随着机器人具身智能技术的飞速迭代,具身感知与自主控制已成为机器人在复杂场景实现落地应用的核心支撑。传统机器人控制方法过度依赖精准动力学建模与完备的先验环境信息,面对动态、非结构化的复杂场景,普遍存在运动控制实施难度大、环境适配性与模型泛化能力弱、精准自主作业能力不足等突出问题。针对上述技术痛点,本报告围绕强化学习、生成对抗网络、元学习展开机器人运动控制模仿学习关键技术研究进展及场景应用的探讨。相关研究有效突破了复杂扰动环境下机器人自主运动控制的技术瓶颈,提升了机器人的环境适应性与运动作业稳定性,为非结构化场景下智能机器人运动控制技术的迭代优化与工程落地应用提供了有力的理论依据与技术支撑。
杨建涛
上海理工大学副教授
✦ 报告人简介
杨建涛,上海理工大学健康科学与工程学院副教授,入选上海理工大学青年教师“志远计划”。长期从事人体生理信息监测与融合、康复机器人构型综合与优化设计以及智能柔顺控制等方面的研究。近年来主持国家自然科学基金青年项目、面上项目、 国家重点研发计划等国家级课题多项, 以第一作者或通讯作者身份发表包括IEEE/ASME Transactions on Mechatronics、IEEE Transactions on Neural Networks and Learning Systems 在内的行业知名期刊20余篇,授权发明专利10余项,转化专利多项。
✦ 报告题目
《多模态生理信息监测及在神经康复中的应用》
✦ 报告摘要
围绕机器人辅助康复多模态生理信息感知与神经调控,开发肌电、脑电、超声等生理信息监测设备,以患者功能状态与训练目标为依据,基于多模态生理信息构建治疗师在环的SDCE(策略—设计—内容—评估)一体化框架。在该框架下,设计与患者能力相匹配的训练内容,建立脑功能、肌肉协同与运动行为相结合的多模态评价体系。通过评估数据与治疗师判断相结合,调整训练策略、任务和辅助参数,形成数据反馈与临床决策贯通的康复闭环,并在上肢康复机器人患者应用及初步对照研究中开展验证。
孙宁
南开大学教授
✦ 报告人简介
孙宁,南开大学教授、博导,青年长江学者,宝钢优秀教师,天津市杰青。主持国家自然科学基金重点项目1项、联合重点项目1项,国家重点研发计划课题2项等。出版专著3部,发表IEEE Transactions及Automatica论文90多篇,授权发明专利30余件。获2019中国智能制造十大科技进展、国家教学成果二等奖、天津市自然科学二等奖(序1)、天津市科技进步二等奖(序1)、天津市自然科学一等奖(序2)、吴文俊人工智能自然科学一等奖(序2)、IEEE TSMCS优秀编委奖等。担任IEEE TIE、TMECH、TASE、TSMCS、TITS等期刊编委。指导学生获2次国家自然科学基金博士生项目、中科协青托博士生专项、CAA优博论文、CAAI优博论文、CAA优硕论文(4次)、中国“互联网+”全国金奖、“挑战杯”全国一等奖、中国青少年科技创新奖等。
✦ 报告题目
《仿生机器人智能控制》
✦ 报告摘要
随着人机交互需求的不断增加,气动仿生机器人的建模和智能控制日益受到广大学者的关注。气动人工肌肉具有质轻、安全、功率体积比大等优点,但与此同时,也存在着强非线性、迟滞性、时变性等固有缺陷,这给使用它进行驱动的机器人的建模和精准控制带来了巨大挑战。因此,实现气动仿生机器人的精确建模和智能控制,具有非常重要的理论与实际价值。近年来,我们针对气动仿生机器人的建模、规划、控制等开展了较为深入的研究工作。在报告的最后,将对气动仿生机器人未来的研究方向和发展趋势进行展望,并将进一步汇报我们在其它机器人系统(如欠驱动机器人、有色金属修锭机器人、变结构机器人)上的研究进展。
刘哲
上海交通大学副教授
✦ 报告人简介
刘哲,博士,上海交通大学自动化系长聘教轨副教授,博士生导师。2016年获上海交通大学博士学位,2017至2020年担任香港中文大学博士后研究助理,2020至2022年担任英国剑桥大学博士后副研究员。入选国家海外高层次青年人才、上海市海外高层次青年人才。主持科技部重点研发计划课题和自然科学基金青基、面上等项目。获得5项IEEE国际会议大会最佳论文奖。担任IEEE T-RO编委和T-ASE资深编委。
✦ 报告题目
《复杂环境下的多机器人鲁棒感知与协同导航控制》
✦ 报告摘要
本报告将以无人驾驶、自主导航、协同探索等典型多机器人应用场景为背景,针对复杂动态环境下多机器人感知信息退化、环境认知不充分、群体交互与协同决策困难以及未知动力学扰动等挑战,介绍报告人近年来在鲁棒感知、群体记忆、态势预测、协同导航、策略泛化与安全控制等方面的研究成果,并介绍在工业和国防领域的实际应用案例。
吴争光
浙江大学教授
✦ 报告人简介
吴争光,浙江大学长聘教授/求是特聘教授,博士生导师,在2019年和2022年分别入选国家“万人计划”青年拔尖人才和科技创新领军人才。主要开展多智能体系统协同控制、网络化系统与智能电网的研究。主持国家自然科学基金重点项目两项。自2014年起连续入选Elsevier中国高被引学者,自2017年起连续入选Clarivate Analytics全球高被引科学家。在IEEE系列汇刊和Automatica上发表(含录用)论文200余篇,论文引用2万多次,2篇论文入选中国百篇最具影响国际学术论文(2013年和2014年)。曾获得IEEE SMC学会2022年 Andrew P. Sage Best Transactions Paper Award、多项省部级和中国自动化学会科学技术一等奖,担任多个学术期刊编委。指导的学生两次获得中国自动化学会优秀博士学位论文奖(2021年和2022年),三名学生入选国家级青年人才计划。
✦ 报告题目
《Cyber-Attack Design and Detection of Cyber-Physical Power Systems》
✦ 报告摘要
Compared to the traditional power grid, the Cyber-Physical Power System (CPPS) has been shown to be of significant benefits in terms of enhancing operational efficiency and monitoring operation states. Particularly, with the development of Internet of Things and 5G technology, CPPS deeply integrates both cyber and physical systems with intelligent sensing devices. While these characteristics provide further ideas for realizing a smart grid, they also bring new challenges to operational safety and stability. Malicious cyber-attacks by adversaries can directly impact control center’s judgment and decision-making on CPPS. Therefore, the research on cyber-attack strategies and defense methods for CPPS is crucial in both theoretical and engineering fields, becoming one of the hottest topics in CPPS today. The analysis of threats in CPPS not only requires full consideration of their attack capabilities as well as data analysis and information mining abilities from attackers’ perspectives, but also necessitates designing detection methods that enhance CPPS security from defenders’ perspectives. Thus, this report discusses CPPS cyber security from two aspects: cyber-attack strategy and detection method.
更多专题论坛报告嘉宾信息持续更新中……
03
报名与注册缴费
参会人员须扫描以下二维码在线注册。
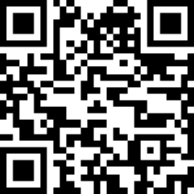
扫码注册缴费
注册费用标准如下(单位:元):

说明:早鸟注册优惠截止日期为2026年11月1日,CAAI会员及学生需在注册时提供有效证明。
04
组织机构
主办单位:
中国人工智能学会
承办单位:
西安交通大学
中国科学院自动化研究所
协办单位:
中国人工智能学会智能机器人专业委员会
《机器人技术与应用》杂志社
合作伙伴:
中国科学院长春光学精密机械与物理研究所
北京津发科技股份有限公司
欣佰特科技(北京)有限公司
《The Innovation》(IF: 39.5, eSCI)
合作期刊:
《计算机集成制造系统》(EI)
《机器人》(EI)
《科学技术与工程》(EI)
《华中科技大学学报(自然科学版)》(EI)
《仿生智能与机器人(英文)》(eSCI)
《上海交通大学学报:英文版》(EI)
《机床与液压》(中文核心)
《兵工自动化》(中文核心)
《智能制造》(科技核心)
《机械与电子》(科技核心)
《中国信息化》
《机器人技术与应用》
《中国计量大学学报》
《新技术新工艺》
名誉主席:
熊有伦 中国科学院 院士
黄心汉 中国人工智能学会 会士
大会主席:
张艳宁 西北工业大学 常务副校长,中国科学院 院士
付宜利 中国人工智能学会 智能机器人专委会主任
哈尔滨工业大学 教授
大会执行主席:
边桂彬 中国科学院自动化研究所 研究员
李小虎 西安交通大学 教授
程序委员会:
主席:
黄 剑 杨 明
副主席:
田国会 戴 斌 李新德 宋全军 刘 宏 侯增广 丁希仑
委员:
曹其新 曹卫华 曹政才 陈霸东 陈启军 陈胜勇 陈卫东
程 磊 程 晖 崔荣鑫 范 衠 何 斌 黄玉祥 江 磊
李秦川 李瑞峰 李 炜 李贻斌 刘成良 刘青山 马宏绪
马立新 马 楠 苗中华 潘 博 彭 刚 彭 艳 钱 徽
任怀伟 桑 农 沈 超 石 青 汪 镭 王 硕 王忠宾
吴争光 向 馗 向先波 谢少荣 熊蔡华 熊 蓉 徐 昕
杨文玉 尹周平 于乃功 袁 亮 张 辉 张汝波 张 毅
赵明国 訾 斌
组织委员会:
主席:
刘智勇 刘准轧 闫 柯 赵起超
副主席:
王 伟 李 桢 万少可
委员:
白 琮 包贤强 蔡世波 陈梁骏 陈欣星 陈谢沅澧马睿宸 陈 飞 任智军
出版委员会:
赵煜琪 张利梅 钱 钺 黄 伟
宣传委员会:
张新学 谷 瑞 唐 冯 纪婉婷
05
大会征文
现向行业内广大科研工作人员征文,国内多家权威学术期刊加盟,稿件将择优推荐各个期刊正刊录用。
会议征文参见往期链接:
CCIR 2026|第十九届中国智能机器人大会征文延期至10.30!eSCI/EI期刊择优录用!
支持期刊和出版机构:
《计算机集成制造系统》(EI)
《机器人》(EI)
《科学技术与工程》(EI)
《华中科技大学学报(自然科学版)》(EI)
《仿生智能与机器人(英文)》(eSCI)
《上海交通大学学报:英文版》(EI)(限医用机器人等与医学相关的成果)
《机床与液压》(中文核心)
《兵工自动化》(中文核心)
《智能制造》(科技核心)
《机械与电子》(科技核心)
《中国信息化》
《机器人技术与应用》
《中国计量大学学报》
《新技术新工艺》
征文选题包括但不限于:具身智能与技能、水下与特种机器人、生物及医用机器人、机器人感知与智能控制、无人系统与智能驾驶、具身智能与集群智能、场景驱动的机器人技术、具身智能低空系统以及其他机器人及人工智能相关技术。
论文提交截止:2026年10月30日
06
联系人
征文联系人:
万少可 18629331634,skwan2020@xjtu.edu.cn
会务联系人:
张新学 13305713232,tougao@rta.org.cn
赵煜琪 15102449645,yuqi.zhao@ia.ac.cn
中国人工智能学会联系人:
邹老师 010-62283917,msc@caai.cn
商务合作
商务活动|宣传推广|转载开白等
邮箱|1784288990@qq.com
联系电话|18355423366
END
“
如果内容对您有所启发,欢迎在评论区留言
请点赞、转发、小心心,将公众号设置为星标
”