
 五度妙笔
 企业透视镜
 API商城

 数据库
思灵 Diana7 新一代 7 轴力控机械臂:打造高精度力反馈遥操作科研平台

BFT为用户提供高效的解决方案
如有产品购买需求请联系:18551727852
在具身智能、遥操作与机器人模仿学习快速发展的当下,思灵机器人推出自研Diana7七自由度力控机械臂,既可作为高性能单臂科研单元,也可灵活搭建 Diana7Duo 双臂协同系统,为 Physical AI 研究提供一套从基础算法到复杂协同任务的完整硬件底座。
产品介绍:高精度力反馈遥操作系统的核心
Diana 7 是思灵自研的七自由度力控机械臂;两台可组成主从遥操作/双臂系统,致力于实现毫秒级的双向力反馈。
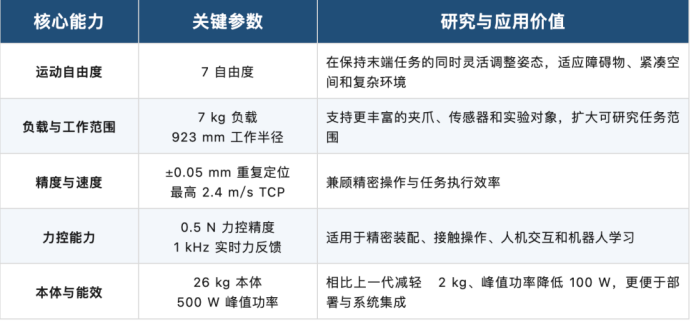
核心参数:
新升级的核心优势:
1 kHz 实时力反馈:研究者能够绕开多层软件封装,以 1kHz 频率输出实时指令,直接在关节与笛卡尔空间中控制位置、速度及力 / 力矩。
轻量化升级:新一代 Diana7 完成轻量化与小型化升级:整机重26kg(较上代轻2kg),最大瞬时功率优化至 500W,搭配紧凑底座,为实验室平台重构、移动底盘集成、多机器人组网搭建提供更高灵活性。
极致力觉感知:拥有0.5N力控精度,能让操作者远程精确感知接触力;
开放底层接口:支持毫秒级实时控制,方便采集多模态演示数据,全面支撑具身智能、遥操作及力控算法研究。
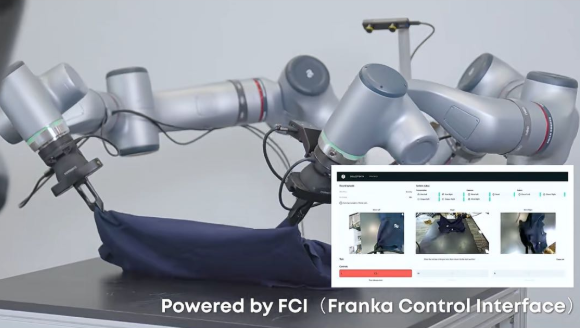
双臂Diana7 Duo:复刻人类工作方式的具身智能平台
当两台 Diana 7 组合在一起,便构成了强大的 Diana 7 Duo 双臂平台。区别于单臂系统,双臂平台支持单臂固定配合操作、双臂协同装配、递送整理等类人作业模式。

14 自由度:双臂相对运动、协同约束、冗余姿态。
类人协同作业:14 个自由度,支持双臂协同装配、递送和整理等更接近人类工作方式的任务,为复杂操作、模仿学习、遥操作和多机器人协同研究提供了广阔的探索空间。
Diana7适用场景
✅ 高校与科研院所机器人实验室:力控算法、运动规划、机器人控制基础研究
✅ 遥操作方向:远程精密操作、危险环境远程作业、遥操作数据采集
✅ 具身智能研究:机器人模仿学习、演示学习、Physical AI 算法验证
✅ 双臂协同课题:协同装配、物体递送、柔性整理、双手灵巧操作研究
还想了解更多详情?
搜索我们的官网查看更多内幕
https://www.bft-robot.com/index/
点击下方关注BFT机器人
私信客服免费获取
产品信息&产品手册
编辑:春花
BFT机器人平台提供先进产品与机器人自动化技术,助力企业智能化转型升级,为您的企业生产注入发展新动能。BFT将竭诚为您提供机器人技术咨询与方案设计服务,为您提供最具价格优势的产品!


联系电话

联系电话:18551727852
微信公众号

联系邮箱:
ming@bft-robot.com
往期精彩回顾


