从清华到港大,果力智能集结十大高校,攻坚灵巧手五大前沿方向
发布时间:2026-11-04来源:人形机器人联盟
关注公众号,点击公众号主页右上角“ · · · ”,设置星标,实时关注人形机器人新鲜的行业动态与知识!
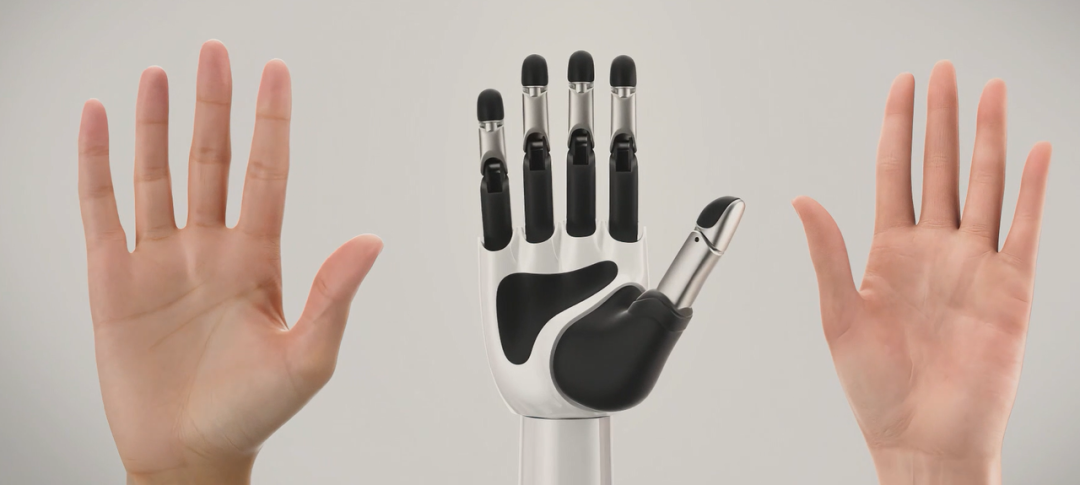
继“果力智能科研场景开放计划”正式发布后,果力智能迎来重磅进展——携手包括国内顶尖高校在内的十所高校相关科研团队,聚焦五大研究方向,深化灵巧操作科研合作。高校的原创研究能力,与果力智能的软硬件平台、技术积累及产业资源紧密连接,共同构建灵巧操作从实验室走向产业应用的完整落地路径。果力智能科研场景开放计划已吸引来自十所高校的科研团队及学者参与合作。清华大学、香港中文大学、中山大学·深圳、香港大学、哈尔滨工业大学·深圳、东华大学、上海大学、香港中文大学·深圳、深圳理工大学、淮北师范大学排名不分先后,具体合作由相关科研团队或学者开展,不代表高校层面的官方合作。果力智能携手十所高校科研团队与学者,建立涵盖学术研讨、技术攻关、数据标准对齐、算法框架共建与人才培养的多维度合作纽带。以高水平科研协作推动前沿突破,以产学研合力拓展灵巧操作的技术边界。从“十四五”布局人工智能,到“十五五”布局具身智能,再到实景实训专项行动推动机器人开启“作业模式”,技术发展正加速走向真实应用。灵巧手是机器人完成真实操作的关键末端。从稳定抓取、接触感知到力度调节与连续执行,都依赖感知、控制与本体的协同。高校科研中的算法开发、模型训练与长周期实验,同样要求灵巧手稳定运行、精准反馈、一致执行。长期稳定工作的能力,是科研级灵巧手拉开竞争差距的关键。这需要散热、结构强度、疲劳寿命与可维护性的共同保障,也需要兼顾灵巧性、负载能力、动态响应、触觉感知与操作精度,形成面向真实任务的综合实力。依托十余年的技术积累,果力智能围绕刚—柔—软耦合仿生技术,将可靠性贯穿结构设计、驱动控制、感知反馈与系统集成,持续构筑科研平台的核心竞争力。以高性能拓展研究上限,以高性价比降低探索门槛,让高水平科研既能深入,也能持续。- 1:1类人尺寸: 接近人手尺寸的仿生设计,便于适配常用工具与操作环境,支持动作映射、示教学习及人类操作数据利用。
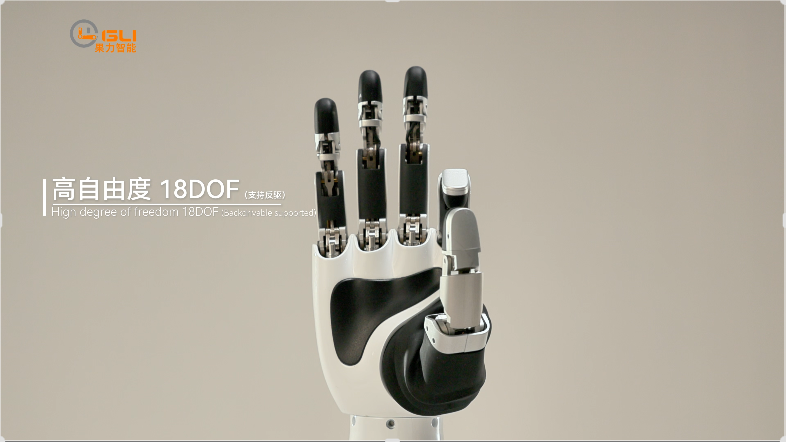
- 多指协同: 搭载13个电机、具备18个自由度,采用连杆与直驱混合传动,可实现40余种灵巧操作,为精细抓取、掌内操作与工具使用提供基础。
- 感知与力控: 全手集成19个传感器,指尖标配触觉感知,支持自适应抓取、阻抗控制、MIT控制及位置—力矩模式,服务状态估计与闭环控制研究。
- 遥操作数采: 配合遥操作手套与远程操作系统,支持动作映射、示教采集与精细控制,服务模仿学习及多模态模型研究。
GHand Lite 1|支撑长周期实验与轻量化集成- 稳定耐用: 以高可靠性、长寿命为设计重点,结合实际场景开展磕碰、跌落与冲击等验证,减少维护对研究进度的影响。
- 小巧轻量: 外形与女性手掌尺寸相近,紧凑结构有助于降低末端负载,适配小型人形机器人、移动操作平台及空间受限的实验设备。
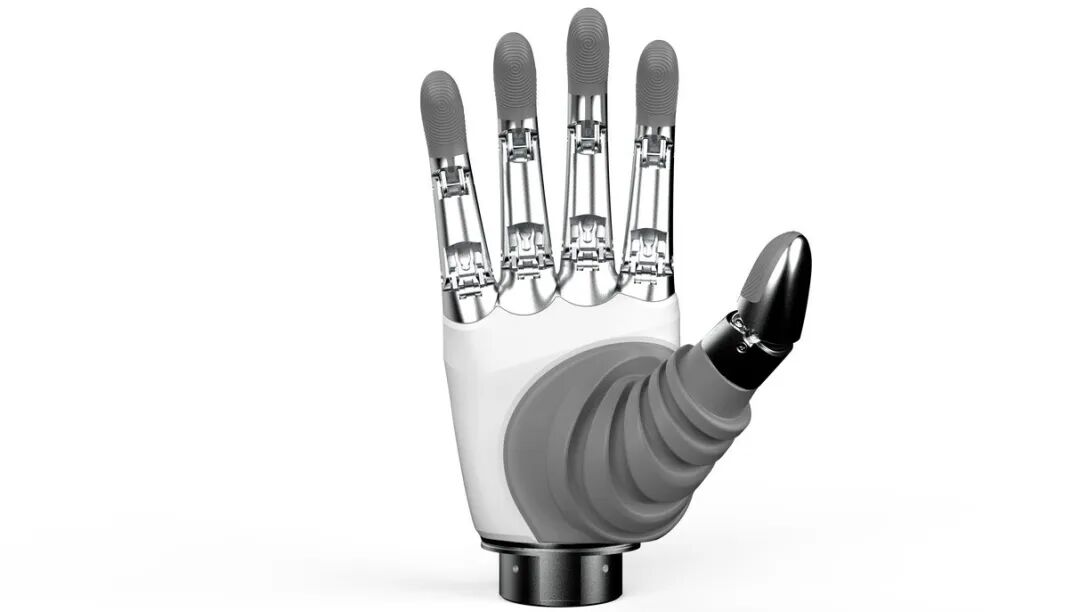
- 五指仿生: 保留完整五指形态,采用软体指尖,支持类人抓取、人机交互、动作映射与基础灵巧操作研究。
- 兼顾成本: 降低科研与教学系统的搭建门槛,为重复实验及多设备部署提供更多选择。
围绕课题需求,两款产品可配套提供GUI操作工具、Python/C++/ROS 2开发接口,以及URDF、MJCF、USD等模型资源与仿真资产,支持Isaac Sim、Isaac Lab、MuJoCo等平台适配和机器人系统集成。从硬件接入到算法部署,让研究团队更快进入核心课题,持续积累科研优势。模型与开源生态的发展,正在拓展机器人操作能力,也为接触理解、动作预测与虚实迁移带来新的突破机遇。果力智能将与合作团队聚焦五大方向,探索灵巧操作的下一步关键进展。融合触觉的灵巧操作多模态大模型(VTLA)。研究视觉—触觉—语言统一表征、接触状态推理与精细动作生成,探索自然语言驱动的捏、捻、拧等操作,向亚毫米级动作精度目标发起挑战。面向灵巧操作的世界动作模型(WAM)。研究接触级物理推演与抓持稳定性预测,探索滑移、卡滞、失稳风险预判,让模型为操作规划提供依据。灵巧操作强化学习与Sim2Real迁移。研究并行仿真训练、触觉建模与个体差异适配,推动精细抓取、动作重定向与工具使用策略向真机迁移。高质量灵巧操作数据集与数据引擎。围绕多模态同步采集、标注、质量评估与样本扩增,推动人类操作经验向多指灵巧手高效迁移。灵巧操作能力评测基准与标准体系。构建分层任务与可复现的真机评测流程,让不同灵巧手和算法的能力可度量、可比较。以上为研究方向与拟攻关目标,具体课题及指标由双方共同确定。从实验室走向产业应用,灵巧手需要在复杂接触、重复操作与连续作业中,保持稳定、精准的执行表现。可靠性,贯穿科研验证到应用转化的全过程。果力智能结合类人仿生设计、真机参数标定与仿真建模,减少动作映射、虚实迁移及设备个体差异带来的影响,依托遥操作系统、仿真平台与机器人集成方案,逐步贯通:课题共研 → 数据采集 → 仿真训练 → 真机验证 → 场景应用 → 反馈迭代围绕真实产业需求,将操作成功率、重复执行一致性、连续运行稳定性与异常恢复能力纳入验证,重点探索:- 光模块精密插拔与连接器装配: 研究精准对位、接触感知、力控与异常恢复,验证重复插拔及精密装配的准确性与稳定性。
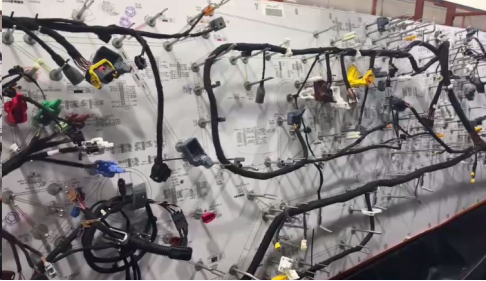
- 汽车线束插接、抓取与整理: 研究柔性目标定位、姿态调整与路径规划,评估插接成功率、整理效果及连续任务执行的可靠性。
- 汽车光滑表面车灯、异形车灯及异形注塑件抓取与上下料: 研究抓取位姿生成与调整、柔顺力控,验证抓持稳定性、接触力控制精度及作业效率。
- 布料/织物抓取、展开、折叠与制作环节辅助: 研究柔性物体感知、滑移控制与多指协同,评估材料适应性、操作精度及重复作业一致性。
- 灵巧手与按摩机器人协同: 研究接触压力分布控制、组织硬度辨识、滑移检测与安全限力,在安全验证基础上,探索对真人按摩手法的1∶1还原,评估接触控制稳定性与手法还原度。
以上为候选方向,具体任务边界与评价指标由双方共同确定。光模块精密插拔
汽车线束插接、抓取与整理
以真实场景检验可靠实力,以持续反馈推动技术升级,让前沿成果加速走向产业应用。十所高校的科研团队及学者参与合作,是科研场景开放计划的新起点。果力智能将以高可靠灵巧手为支撑,持续推进全栈能力开放、深度技术协作与真实场景共研,携手更多高校、科研机构及创新团队,汇聚科研力量,积累技术优势,推动成果转化。
【波士顿动力】【Figure AI】【傅利叶智能】【乐聚机器人】【魔法原子】【特斯拉】【小米机器人】【星海图】【优必选】【银河通用】【宇树科技】【云深处】【智元机器人】
【固高科技】【华中数控】【雷赛智能】【千诀科技】【千寻智能】【仙工智能】【小雨智造】【智平方】【中科创达】【自变量机器人】
【埃斯顿】【昊志机电】【汇川技术】【环动科技】【巨蟹智能】【良质关节】【绿的谐波】【灵足时代】【鹿明机器人】【泉智博】【卧龙电驱】【祥明智能】【意优科技】【兆威机电】【中大力德】
【傲意科技】【临界点科技】【灵巧智能】【灵心巧手】【帕西尼感知】【强脑科技】【曦诺未来】【因时机器人】【中科硅纪】【中科灵犀】【智同科技】
【北特科技】【贝斯特】【长盛轴承】【润孚动力】【瑞迪智驱】【双林股份】【斯菱股份】【五洲新春】【新剑传动】【震裕科技】
【泛洲精密】【丰立智能】【江苏北人】【来福谐波】【宁波东力】【秦川机床】【双环传动】【同川精密】【拓普集团】
【步科股份】【鼎智科技】【禾川科技】【科尔摩根】【鸣志电器】【强和电机】【三瑞智能】【拓邦股份】【伟创电气】【信质集团】【永光高特微电机】【云熙机电】
【安培龙】【奥比中光】【福莱新材】【海康威视】【汉威科技】【柯力传感】【坤维科技】【蓝点触控】【力驰传感】【威思特】【芯动联科】【宇立仪器】【原极科技】
【量产动态】【技术研究】【企业盘点】【政策法规】【应用案例】
【免责声明】文章为作者独立观点,不代表人形机器人联盟立场。如因作品内容、版权等存在问题,请于本文刊发30日内联系人形机器人联盟进行删除或洽谈版权使用事宜。邮箱:1910243310@qq.com。电话:18001728272
转载说明:本文系转载内容,版权归原作者及原出处所有。转载目的在于传递更多行业信息,文章观点仅代表原作者本人,与本平台立场无关。若涉及作品版权问题,请原作者或相关权利人及时与本平台联系,我们将在第一时间核实后移除相关内容。

 五度妙笔
 企业透视镜
 API商城

 数据库