
 五度妙笔
 企业透视镜
 API商城

 数据库
获批上市!腔内手术机器人
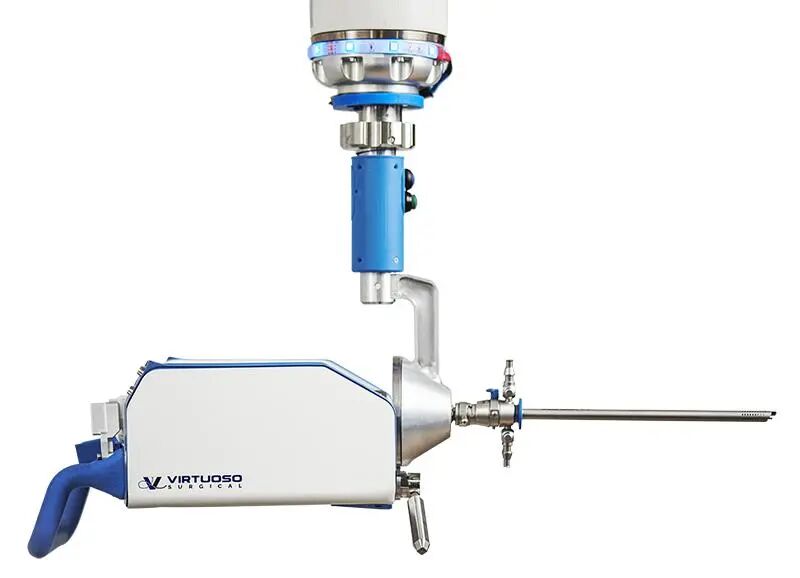
2026年11月10日,美国手术机器人企业Virtuoso Surgical宣布,其Virtuoso Endoscopy System(Virtuoso腔内手术机器人)获得美国FDA De Novo上市授权,用于成人膀胱病灶的经尿道整块切除,获取包括膀胱逼尿肌在内的组织标本,辅助膀胱癌诊断和病理评估。
FDA实际作出授权决定的日期为10月30日,注册编号DEN250054。此次获批建立了一个新的医疗器械分类:腔内手术用机电外科系统(Electromechanical Surgical System for Endoluminal Surgical Procedures),产品代码SJS,属于美国Ⅱ类医疗器械。
这款机器人的特点,是在刚性内镜前端安装两只针尖大小的机器人机械臂,使医生能够经尿道在膀胱内进行双手协同操作。 公司计划2027年首先在美国部分泌尿外科中心开展商业化应用。
# 为什么需要机器人切除膀胱肿瘤?
膀胱癌是泌尿系统常见恶性肿瘤。对于疑似非肌层浸润性膀胱癌患者,经尿道膀胱肿瘤切除术(TURBT)通常既是诊断手段,也是初始治疗的重要组成部分。
传统TURBT使用电切环分次切除肿瘤及其基底组织。由于部分肿瘤被切成多个碎块,病理医生有时难以完整判断肿瘤浸润深度、切缘以及病灶与周围组织的关系。其中,膀胱逼尿肌是否存在于切除标本中,是评价手术取材质量的重要指标。如果标本未包含足够的逼尿肌,可能影响对肿瘤是否发生肌层浸润的判断。对于部分患者,医生还需要再次手术,取得更充分的病理标本。
因此,泌尿外科近年来逐渐发展出膀胱肿瘤整块切除术(En Bloc Resection of Bladder Tumor,ERBT)。医生沿肿瘤周围一定范围进行切开,逐步分离肿瘤及其基底组织,尽可能获得结构完整的标本。
整块切除已经可以使用双极电切、钬激光及其他激光技术实现,但操作难度较高。尤其在膀胱顶部、前壁及输尿管开口附近,医生需要从有限的角度进入组织切除平面。同时,传统刚性内镜难以像腹腔镜手术那样,一只器械牵拉组织、另一只器械进行分离,操作主要依赖内镜方向调整和器械移动。
Virtuoso的研发目标就是为经尿道手术引入双手操作能力,使整块切除更容易实施。
# 两只机器人机械臂如何在膀胱内工作?
Virtuoso采用同心管机器人(Concentric Tube Robot)技术,两只机械臂由多层超弹性镍钛合金管组成。
镍钛合金具有超弹性与形状恢复能力。将预先弯曲的细管相互套装,通过控制各层管件的旋转及轴向伸缩,可以让机器人末端产生复杂的弯曲和空间运动。这一结构能够在约1毫米直径的器械尺度上实现灵活操作,并适应经尿道内镜狭窄的器械通道。
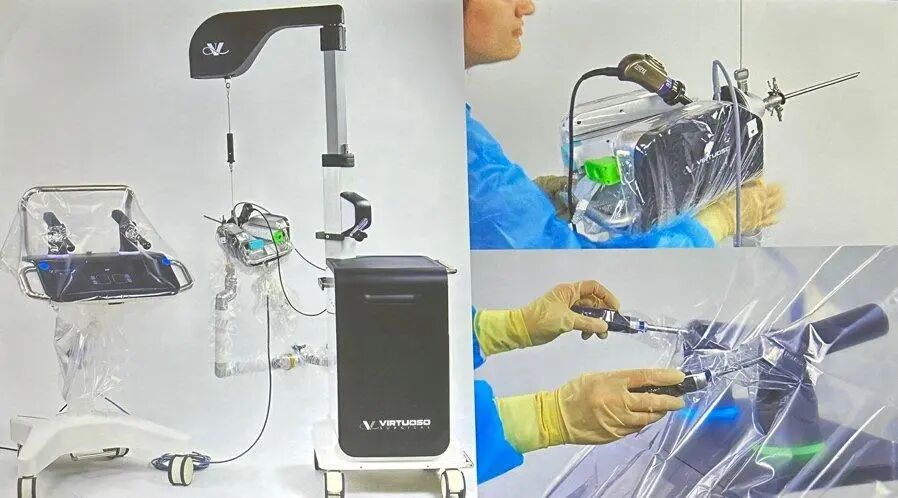
系统由医生操作控制台、机器人驱动单元、刚性内镜以及微型手术器械组成。医生在控制台操纵两个控制手柄,通过电机驱动器械运动。
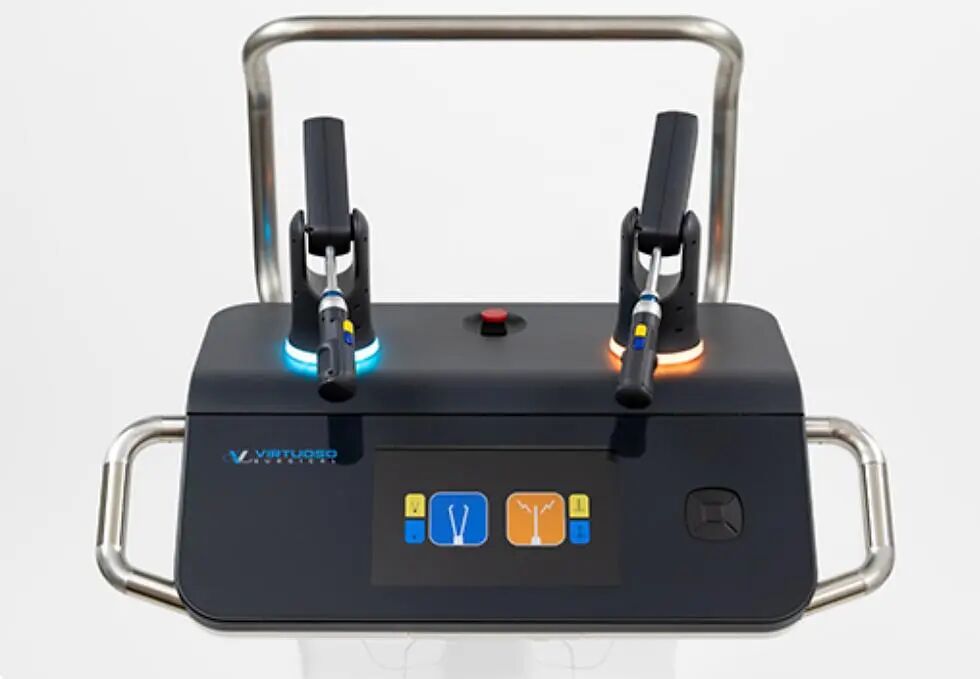
实际切除中,两只机械臂分别承担不同任务:
一只机械臂抓持肿瘤或其周围黏膜,将组织向上牵拉,暴露切除层面;另一只机械臂在肿瘤基底下方进行组织分离和切割。与传统内镜器械相比,这种结构能够通过改变两只机械臂之间的位置关系,实现主动牵拉、精细分离及复杂角度下的操作。
微型机械臂的尺寸也有利于保留内镜观察空间,减少器械对视野的遮挡。不过,Virtuoso目前属于医生操控的机器人系统,机器人不会自主识别肿瘤边界或决定切除范围。医生仍需根据内镜影像判断组织结构、控制器械及完成切除。
# 20例临床研究:94%的标本包含逼尿肌
此次FDA授权的重要临床依据来自VIABLE研究(NCT06940648)。研究在香港中文大学威尔斯亲王医院开展,主要评价Virtuoso机器人经尿道切除膀胱病灶的安全性及可行性。
2025年5月,研究团队完成首批人体手术,结果发表于《European Urology Oncology》。
首阶段共纳入6名患者,涉及12处膀胱病灶。全部病灶均通过整块或改良整块切除方式完成操作,没有患者需要转换为传统器械切除。
主要结果包括:
12处病灶均成功切除;
12份切除标本全部包含逼尿肌;
91%的标本切缘可以进行病理评价;
平均手术时间为52±20分钟;
无术中不良事件、膀胱穿孔或30天内再次手术。
术后有两名患者发生不良事件,其中一例为轻度尿潴留,保守治疗后缓解;另一例为胸部感染,后续发现与新诊断的食管肿瘤及气管受侵有关。
2026年4月,VIABLE研究已完成第20例患者手术,累计使用机器人切除36处膀胱病灶。研究还增加了此前没有使用过该系统的外科医生参与操作。根据此次FDA授权新闻披露的前20例患者数据,94%的切除病灶标本包含逼尿肌,93%的恶性病灶标本切缘可供病理评价,未报告术中不良事件。
企业表示,94%的逼尿肌取材率高于研究预先设定的60%性能目标,也高于其文献整理中传统TURBT约70%的中位水平。需要注意,约70%来自既往研究,并非同期随机对照组。因此,目前不能依据这些数字得出机器人优于传统TURBT的确定结论。
此外,本次授权适应证重点在于获取组织标本、辅助诊断评估。机器人能否降低膀胱癌复发率、减少二次切除或改善长期生存,目前仍需更大样本和长期随访研究。
# 中国企业也在研发同类机器人
经自然腔道腔内机器人近年来逐渐发展为手术机器人中的独立技术方向。相比传统腔镜机器人,相关系统需要在毫米级器械通道中实现多自由度操作,主要挑战来自微型器械驱动、组织牵拉、精细切割以及内镜视野协调。
中国企业也已开展类似产品的研发和人体临床应用。
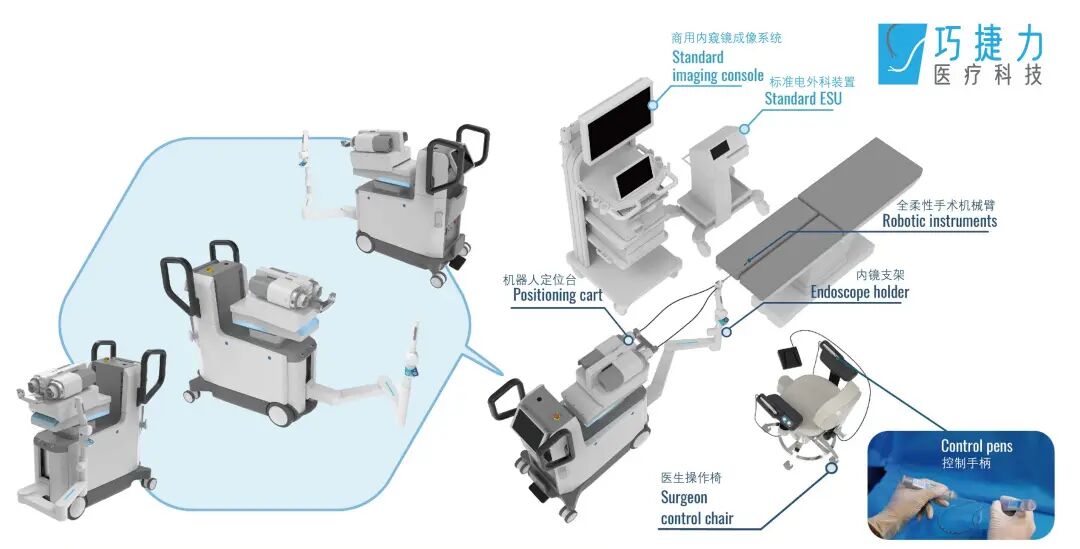
2026年,《European Urology》发表了巧捷力医疗(Agilis Robotics)旗下Intilume机器人的首次人体临床研究。该系统同样用于经尿道膀胱肿瘤整块切除。
Intilume采用两只直径3.2毫米的柔性机器人器械,通过定制内鞘与26 Fr刚性膀胱镜配合使用,末端可配置双极电钩和组织抓钳。医生坐在控制椅上,通过两个笔式控制器完成操作。与Virtuoso采用同心镍钛管结构的微型器械不同,Intilume主要采用柔性机械臂结构,两家企业都尝试在狭窄的自然腔道内实现双器械协同。
巧捷力公布的首次人体研究纳入11名患者,共选择13处病灶进行机器人切除,其中9名患者的11处病灶成功完成机器人辅助整块切除,中位剥离时间为31分钟,术中未发生膀胱穿孔。不过,两项研究在病例选择、器械结构及评价指标方面存在差异,暂不能直接比较临床表现。
# Virtuoso计划2027年进入美国市场
Virtuoso Surgical成立于2016年,总部位于美国纳什维尔。公司相关同心管机器人技术源于范德堡大学、约翰斯·霍普金斯大学及范德堡大学医学中心的研究成果,早期研发获得美国国家科学基金会及美国国立卫生研究院支持。
2025年9月,Virtuoso机器人获得FDA突破性医疗器械认定,10月提交De Novo申请,并于2026年10月30日获得授权。De Novo主要用于缺少合适已上市对照器械的创新产品。Virtuoso此次获批后,美国FDA建立了相应的Ⅱ类器械分类及监管要求,为今后其他同类产品通过510(k)路径申请上市提供了潜在基础。
Virtuoso计划2027年首先面向美国部分领先泌尿外科中心开展有限商业推广,具体装机、销售及手术量尚未公布。
公司还完成了妇科、呼吸介入和神经外科等领域的早期非人体可行性研究,但这些应用尚未取得FDA授权。
对于这类专科腔内机器人,后续商业化除了取决于器械尺寸和操作性能,还需要评价手术效率、器械耗材成本、清洗消毒流程、医生学习曲线,以及能否改善病理取材质量与长期治疗结局。
知名手术机器人整机公司及上下游企业
综合▌微创机器人 | 佗道医疗 | 直观复星 | 威高
腔镜▌精锋医疗 | 思哲睿智能医疗 | 康诺思腾
骨科▌罗森博特 | 元化智能 | 长木谷 | 鑫君特| 史赛克
血管介入▌爱博合创 | 唯迈医疗
穿刺机器人▌真健康 | 惟德精准
消化内镜机器人▌罗伯医疗
手术机器人工具▌良医| 金雨滴


