
 五度妙笔
 企业透视镜
 API商城

 数据库
罗森博特进军手术具身智能,布局下一代骨科机器人
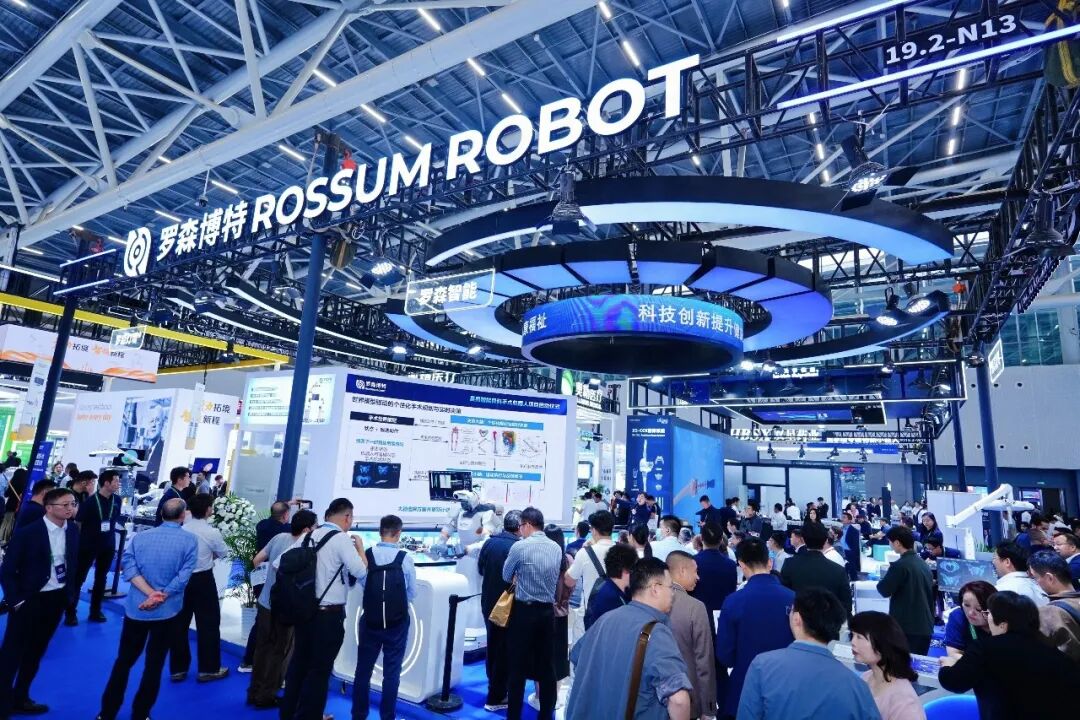
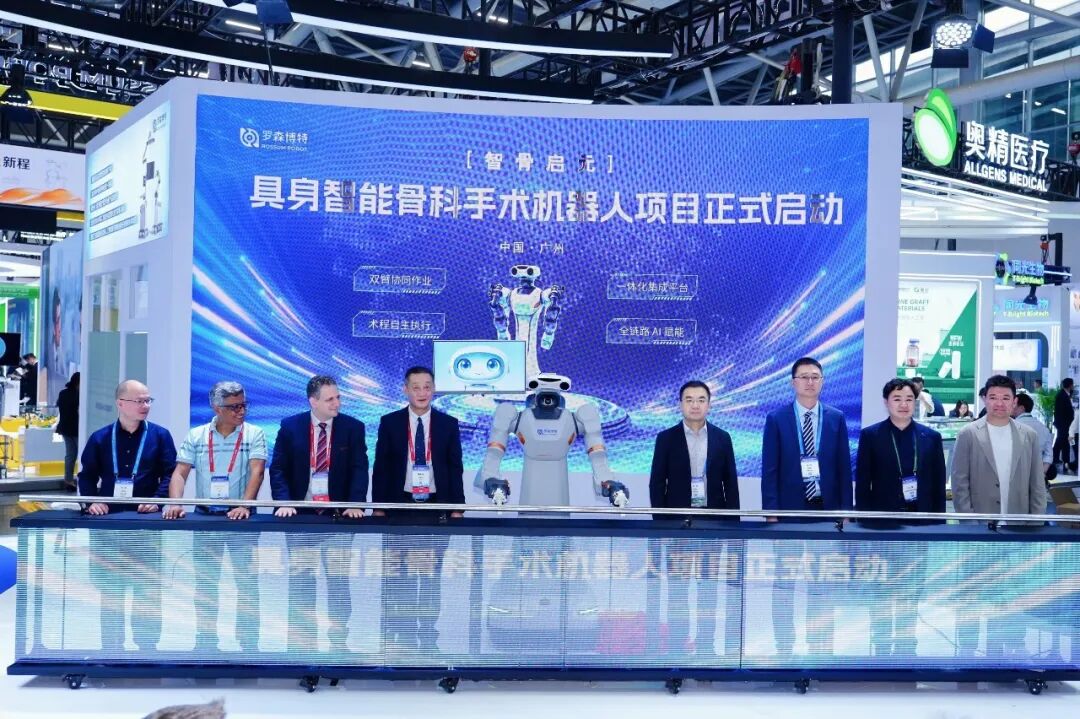
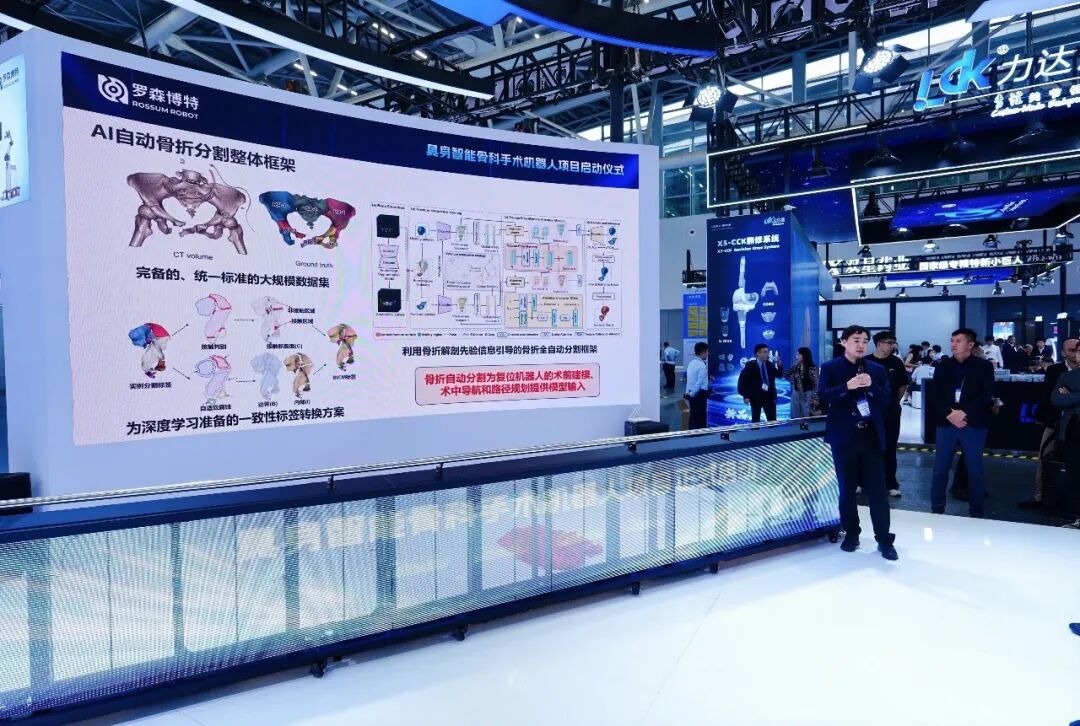
2026年11月13日,2026中华医学会第二十五届骨科学术会议(COA)期间,罗森博特启动“罗森智能”手术具身智能项目。展台上,这家以复杂骨折复位技术见长的国产企业,将目光投向了双臂协同、动态感知和自主执行等更前沿的机器人能力。
骨折复位的难点,往往体现在一连串需要协调的动作中:一侧牵引、另一侧把持,判断骨块位置,调整施力方向,再根据复位结果继续修正。操作对象和受力状态不断变化,对医生的经验和团队配合要求很高。
罗森智能项目正是围绕这样的临床任务展开。此次公布的技术方案,主要涉及三方面。
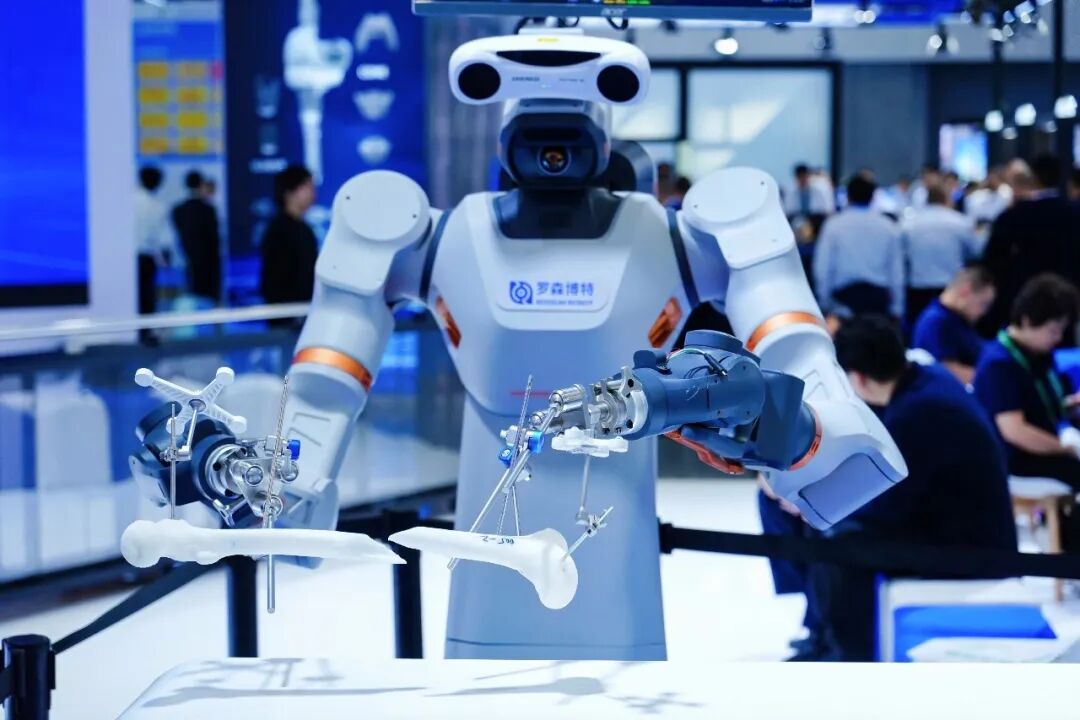
双臂协同,处理多动作耦合操作。
项目计划通过双机械臂配合完成牵引、复位、把持和定位等动作。例如,在一侧机械臂稳定骨块的同时,另一侧按规划施加牵引与旋转力量,再依据骨块运动和受力变化调整配合。这样的动作组合,正是复杂创伤手术中需要反复协调的环节。
对于复杂骨折,单纯提高某一个动作的精度还不够,多个操作单元能否稳定协同、合理分配力量,同样影响手术执行质量。这对机器人的多自由度运动控制和双向力控提出了更高要求。
多模态感知,跟上术中环境的变化。
系统计划整合医学影像、导航追踪、力觉反馈与环境感知,让机器人在执行操作时持续获取骨块位置、机械臂状态及受力信息。
企业还提出探索平台在手术室中的自主移动能力,以改善设备部署与协同效率。至于人形平台是否适合真实手术室,仍需通过设备占地、运动空间、无菌管理和安全控制等实际条件检验。
智能决策与执行,建立连续操作的反馈闭环。
罗森博特计划构建数据驱动的实虚融合手术世界模型,结合患者个性化规划、实时感知与机器人运控,研究术中动作调整和动态纠偏。
AI的应用还将延伸至术前评估、手术规划和术后效果量化。按照这一构想,机器人可以依据感知结果判断下一步动作是否需要调整,形成“感知—决策—执行—反馈”的连续工作过程。
这几项能力相互关联。骨科手术中的机器人要完成更复杂的任务,需要既能“看见”操作状态,又能控制与人体组织接触的力量,还要在任务推进中作出响应。
不过,具身智能用于外科手术仍处在探索阶段。公司此次公布的是项目规划,双臂协同、自主移动和术程自主执行等能力的实际验证程度,有待后续研发和测试结果披露。对于手术机器人而言,安全边界、操作稳定性和临床验证始终是无法绕开的要求。
罗森博特进入具身智能领域,有着十余年复杂骨折复位技术研发的积累。
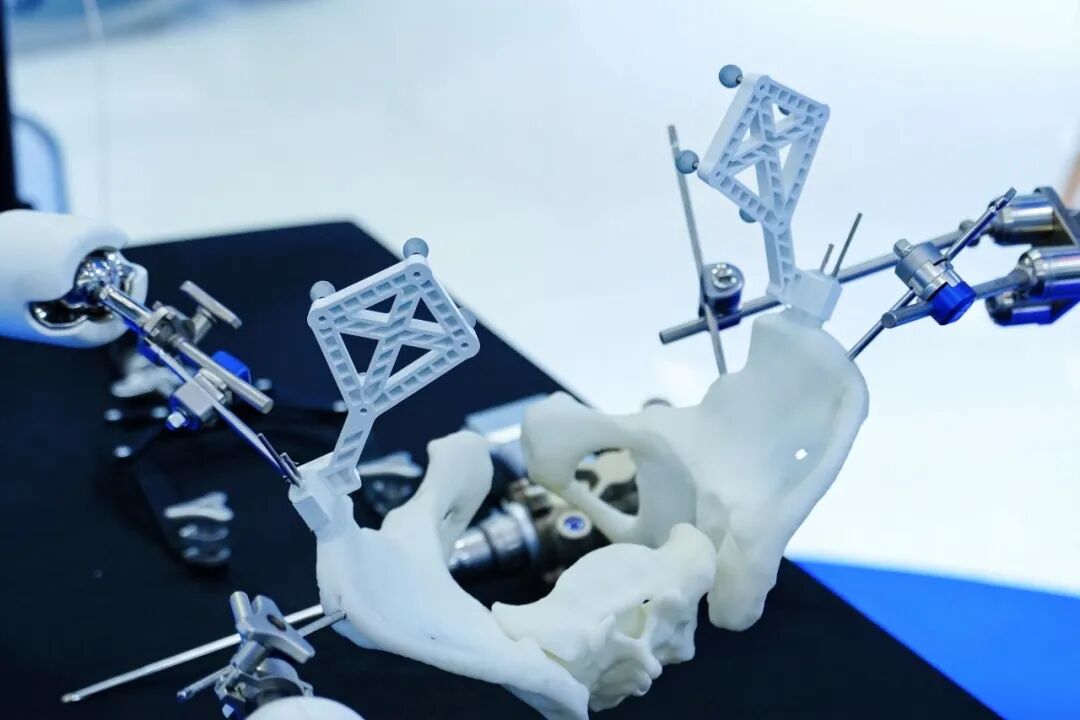
以骨盆骨折为例,骨块移位方向复杂,周围分布着重要血管、神经和软组织。医生需要根据影像判断骨块位置,通过牵引、旋转、推移等动作恢复解剖结构,还要随时观察受力变化、调整操作方向。传统手工复位往往需要多人配合,对医生经验和操作精度都有很高要求。
如何让机器人完成这样一项复杂操作,是罗森博特长期攻关的课题。
创始人王豫及其团队依托多年医工交叉研究,围绕影像三维重建、复位路径规划、导航追踪和力—位闭环控制等关键技术持续攻关,逐步建立起智能化骨折复位技术体系。
其代表性产品罗森万相®智能化骨科手术机器人系统,能够根据患者影像进行三维重建和复位规划,结合导航定位、机械臂执行和实时力学反馈,完成复杂骨折的自动闭合复位。2023年,罗森万相获得国家药监局注册证,2025年又迎来产品升级。
这套系统的技术难点,远不止让机械臂按照规划路线运动。骨折复位过程中,骨块位置和周围软组织的受力状态持续变化,机器人需要在施加足够力量的同时保持精细控制,并根据反馈调整动作。罗森博特长期积累的智能规划、力学交互和自动执行技术,正是具身智能研发所需要的重要能力。
此次发布的罗森智能项目,将这些技术进一步延伸至双臂协同、多模态感知和自主决策等方向。原本围绕单一复杂手术任务建立的技术体系,有望支持机器人探索更多连续、动态的骨科操作。
对于罗森博特而言,复杂骨折复位提供了清晰的临床需求和扎实的技术起点。多年原创研发所积累的能力,也为这次面向下一代手术机器人的探索提供了支撑。
技术积累正在转化为产品和市场基础。围绕复杂骨折复位及相关操作,罗森博特已形成罗森万相、罗森灯塔、罗森天工、罗森擎天等产品布局,覆盖复位、导航定位、术中支撑和牵引辅助等不同环节。
据了解,公司相关系统已在全国60余家三甲医院应用,累计完成上千例复杂骨折微创治疗。MedRobot此前对2025年公立医院公开采购项目的统计显示,罗森博特当年有7台骨科机器人出现在公开采购结果中,位居统计范围前列。
对于医疗机器人企业,研发能力最终需要接受临床使用和产业化的检验。产品进入医院后,医生的操作反馈、不同病例的应用经验和持续迭代需求,也会不断推动技术完善。尤其在骨科创伤领域,病例差异大、操作环节复杂,产品持续使用所积累的临床经验,对下一轮技术开发具有现实意义。
罗森博特一方面持续推进既有产品的应用和升级,另一方面布局AI辅助手术规划、机器人控制系统以及此次发布的具身智能项目。
已有产品提供应用基础,前沿研发则让公司的核心技术有机会进入更复杂的操作场景。这也让企业的发展不局限于既有设备的销售和迭代:在解决一类复杂临床问题之后,继续寻找现有技术可以拓展的任务边界。能否最终形成新的产品和增长空间,还要看后续研发和临床转化成果。
手术具身智能要真正走向临床,还有很长的验证路径。但持续投入原创技术、又具备临床转化经验的企业,值得被长期观察。
罗森博特此次在COA亮出的新项目,为其后续技术发展增添了一个引人关注的方向。


