五度妙笔
 企业透视镜
 API商城

 数据库
十大科技成果发布、两大创新联合体成立!2026中国特种具身机器人产教融合高质量发展大会在青岛成功举行
聚焦具身智能技术突破与特种机器人场景落地,探索科技创新与产业协同发展新路径
11月13日,2026中国特种具身机器人产教融合高质量发展大会在青岛举行。来自全国的院士专家、国家级科研机构与高校院所学者、行业协会负责人及机器人产业链头部企业代表齐聚一堂,围绕具身智能技术创新、特种机器人产业应用、关键共性技术突破和产教融合生态建设等议题展开深入交流。
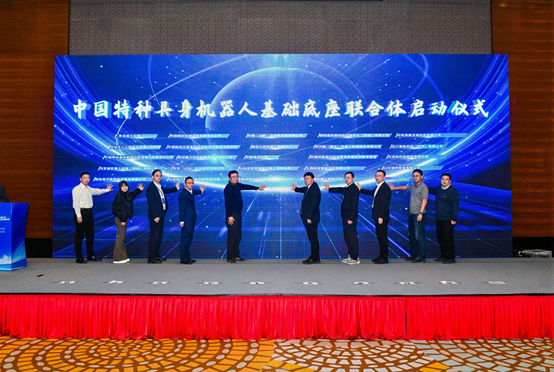
大会期间,青岛理工大学集中发布十大具身智能与特种机器人领域科技创新成果,山东省具身创新联合体、中国特种机器人基础底座联合体成立。技术成果发布与产业协同平台建设相结合,成为本次大会的重要看点,也为探索具身智能从技术研发走向工程应用、推动特种机器人产业链协同发展提供了新的实践路径。
本次大会由青岛理工大学、山东省机器人研究会、青岛市青年科学家协会共同主办,青岛理工大学人工智能学院(筹)、河北清华发展研究院、西安量子智能科技有限公司、深圳嘉立创科技集团股份有限公司、言信(山东)科技集团有限公司、青岛艾普智能仪器有限公司、青岛鲁芯仪器有限公司、跨维(深圳)智能数字科技有限公司等单位承办。山东省机器人研究会会长、青岛科技大学原党委书记、校长马连湘教授担任大会主席;青岛理工大学人工智能学院特聘院长、具身智能与机器人研究院院长、河北清华发展研究院特种具身机器人研发中心主任王雷教授担任大会执行主席。
开幕式上,中国工程院院士、山东省科协主席凌文,青岛理工大学党委副书记、校长张凯等嘉宾出席并致辞。大会还邀请中国工程院院士凌文、苏州大学特聘教授孙立宁、国家地方共建人形机器人创新中心首席科学家江磊、青岛理工大学王雷教授等专家作主旨报告,围绕机器人智能化技术发展与产业应用前景开展交流。

从基础模型到特种装备,十大科技成果呈现具身智能创新应用新方向
当前,随着人工智能大模型、多模态感知、智能控制与机器人技术加速融合,具身智能正成为机器人领域的重要发展方向。相比传统机器人主要依赖预设程序执行固定任务,具身智能更加注重机器人在物理环境中的自主感知、理解决策与动态执行能力,为突破复杂环境下的自主作业瓶颈提供了新的技术路径。如何推动具身智能从算法研究走向实际装备、从实验室验证走向复杂场景应用,成为产业发展面临的重要课题。
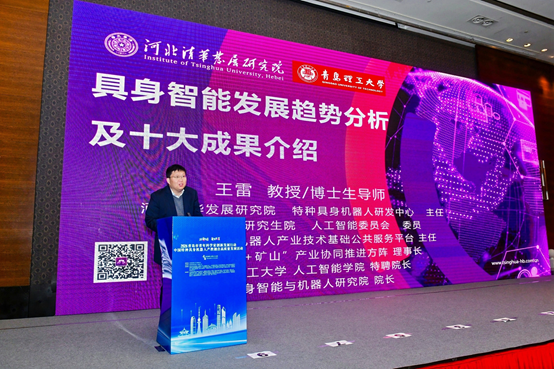
本次大会上,青岛理工大学发布的十大科技创新成果,覆盖具身智能基础技术、特种机器人装备、行业应用解决方案及产业化支撑平台等多个层面。发布成果包括:高危场景机器人一站式感知巡检平台、具身触觉一体化解决方案、多模态模型研究平台、矿山具身智能机器人设计—制造—应用全栈智能体、矿山具身智能机器人技术与应用体系白皮书、具身智能机器人线上线下教材教具全栈解决方案、具身智能机器人中试基地全栈解决方案、重负载+二类防爆四足机器人、小微特水域无人船、具身智能机器人基础底座。

矿山机器人设计-制造-应用全栈智能体界面
从成果布局来看,相关技术探索贯穿了基础模型、智能感知、机器人本体、行业应用及工程转化等多个关键环节。其中,多模态模型、具身触觉和基础底座等方向,着眼于提升机器人对复杂环境的理解和自主作业能力;矿山智能体、高危场景巡检平台、防爆四足机器人及特殊水域无人船等方向,则体现了面向高风险、高复杂度应用需求的技术创新探索;教材教具和中试基地解决方案进一步关注技术研发与人才培养、工程验证、产业孵化之间的衔接。
这一成果布局反映出具身智能技术发展的一个重要趋势:机器人产业竞争正逐步由单一算法或硬件性能提升,向感知、决策、控制、执行及场景适配的系统集成能力延伸。推动软硬件技术协同、加强典型场景验证、完善工程化支撑体系,将成为特种机器人走向规模化应用的重要条件。
两大联合体成立,推动机器人产业由单点创新迈向生态协同
除了科技成果发布,产业协同机制建设也是本次大会的重要内容。
大会举行山东省具身创新联合体成立仪式,围绕具身智能领域科研创新与产业发展的协同需求,探索推动高校、科研院所和企业间的资源整合与协作机制。
具身智能产业涉及人工智能算法、核心零部件、传感器、运动控制、智能装备制造以及应用场景开发等多个环节,具有技术交叉程度高、研发周期较长、工程化难度较大等特点。通过建立多主体参与的协同创新平台,有助于加强关键技术研究与产业需求对接,促进创新资源共享,探索从技术研发到产业应用的有效转化路径。
与此同时,中国特种机器人基础底座联合体成立,进一步将产业协同的关注点聚焦于特种机器人共性技术体系建设。
基础底座是支撑机器人运动控制、感知交互、任务执行与系统集成的重要技术基础。面对矿山、应急救援、能源巡检及高危环境作业等差异化应用需求,特种机器人往往存在技术架构多样、场景适配成本较高、模块通用性不足等问题。
推动基础底座技术的模块化、通用化与标准化研究,有助于提升不同技术模块之间的兼容性和复用效率,减少重复研发,为机器人产品快速迭代和多场景推广提供技术支撑。中国特种机器人基础底座联合体的成立,为产业链上下游围绕共性技术开展合作、推动开放协同的产业生态建设提供了新的平台。
两大联合体分别从区域创新资源整合和产业共性技术协同两个层面展开布局,体现了具身智能与特种机器人产业发展从单点技术突破向体系化、生态化创新演进的趋势。

以场景需求牵引技术创新,探索特种机器人规模化发展路径
在当天下午举行的专题论坛中,来自高校、科研机构和科技企业的代表围绕具身智能赋能特种机器人、特种机器人基础底座建设及特种机器人场景应用等议题展开交流,关注技术创新与产业实际需求之间的衔接。
特种机器人是机器人技术服务实体经济和复杂作业环境的重要应用方向。与面向标准化生产环境的传统机器人相比,特种机器人通常需要在非结构化、高风险或动态变化的环境中执行任务,对系统可靠性、自主决策能力、环境适应性及安全保障水平具有更高要求。
当前,机器人产业正处于技术快速迭代与应用场景持续拓展的阶段,但具身智能技术要真正实现规模化落地,仍需跨越复杂环境适应性、工程可靠性、产品成本、标准体系和商业应用模式等多重门槛。
以真实场景需求为牵引,推动基础模型、核心硬件、共性技术平台与应用解决方案协同发展,并通过标准化、模块化和产业链合作提升工程应用效率,是促进产业发展的重要方向。
作为本次大会的主办单位之一,青岛理工大学通过科技成果展示和产学研交流,推动高校科研资源与行业需求有效对接。大会也为青岛汇聚机器人领域创新资源、加强产学研合作和拓展具身智能产业发展空间提供了交流契机。

从十大科技创新成果的集中发布,到两大创新联合体的成立,再到围绕前沿技术和场景应用开展的专题研讨,本次大会从技术创新、平台建设和产业协同等多个维度回应了特种具身机器人产业发展的现实需求。
面向未来,随着具身智能关键技术持续突破、特种机器人应用场景不断深化,基础技术创新与产业生态协同的重要性将进一步凸显。如何通过跨领域合作破解共性技术难题、推动科研成果向实际应用转化,将成为特种机器人产业高质量发展的重要课题。本次大会为凝聚行业创新资源、加强产学研用协作以及探索特种具身机器人产业规模化发展路径提供了新的交流平台。
商务合作
商务活动|宣传推广|转载开白等
邮箱|1784288990@qq.com
联系电话|18355423366
END
“
如果内容对您有所启发,欢迎在评论区留言
请点赞、转发、小心心,将公众号设置为星标
”