

点击蓝字 关注我们
电子皮肤(Electronic Skin,简称 E-Skin)是一种模仿人类皮肤感知功能的柔性电子器件,能够附着在机器人躯体、灵巧手或其他场景,把压力、温度、湿度等外界刺激转化为可识别的电信号,从而实现"触觉"。
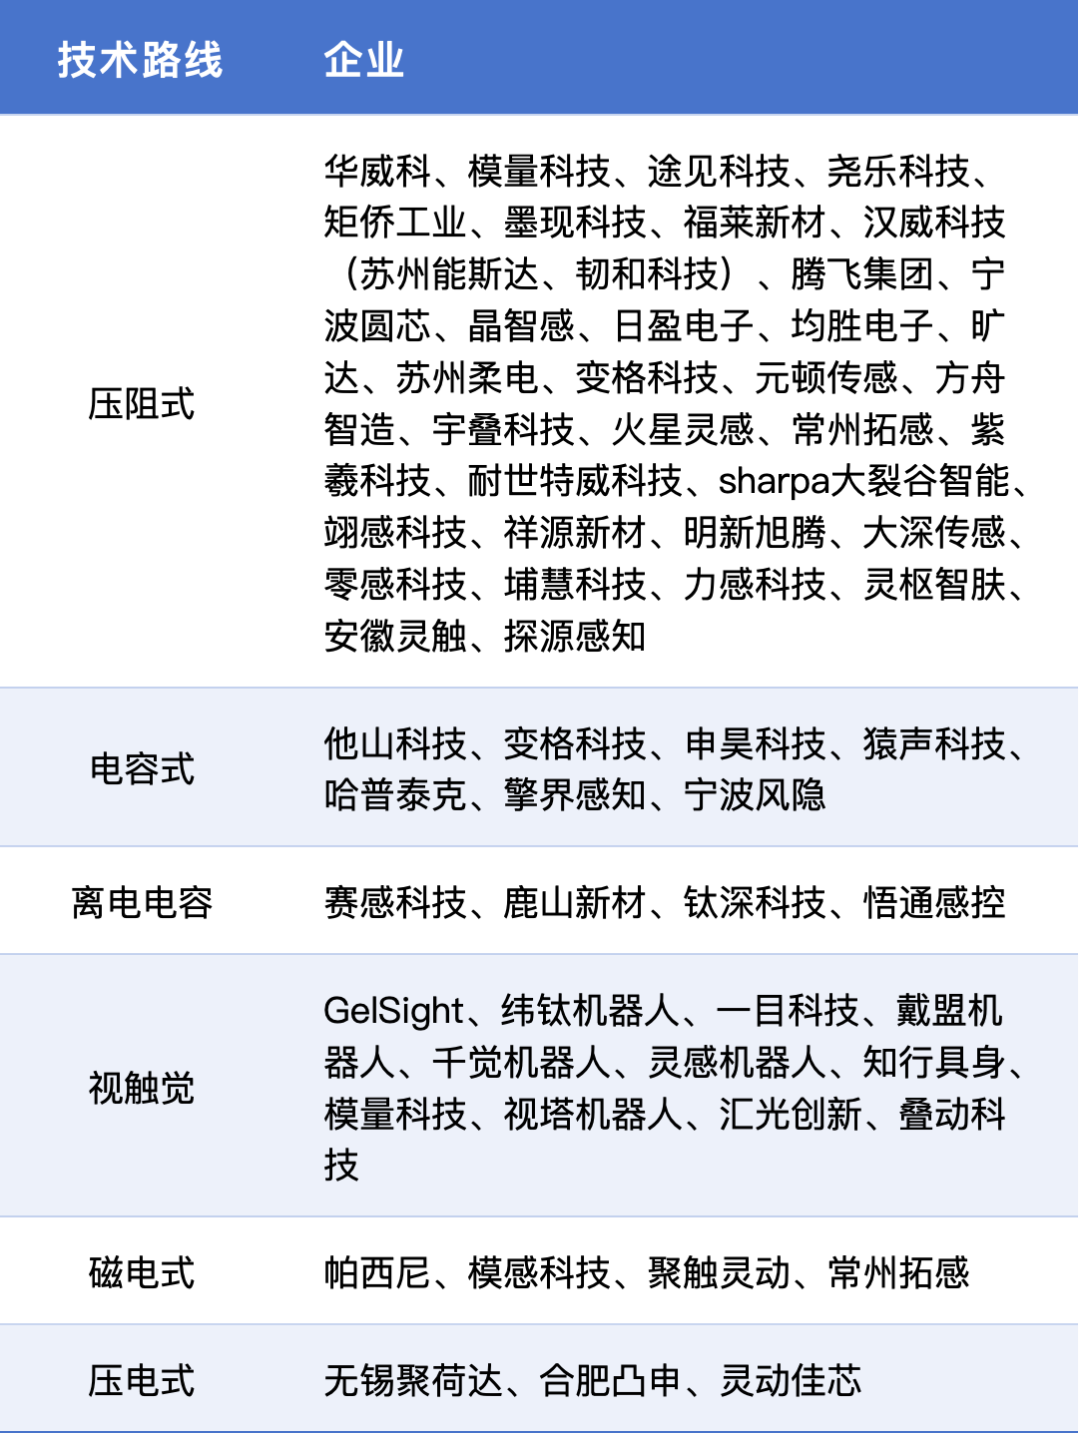
目前产业化的电子皮肤主要是实现力触觉的感知,也就是以柔性触觉传感器的应用为主,常见技术路线包括压阻式、电容式、视触觉、磁感式、压电式等,发展趋势是三维力感知、多模态(比如压力+温度)等。
值得注意的是,部分电子皮肤企业正从早期的单一技术路线,逐渐往综合性触觉方案商方向发展,主打一个“客户需要什么,我就做什么”。
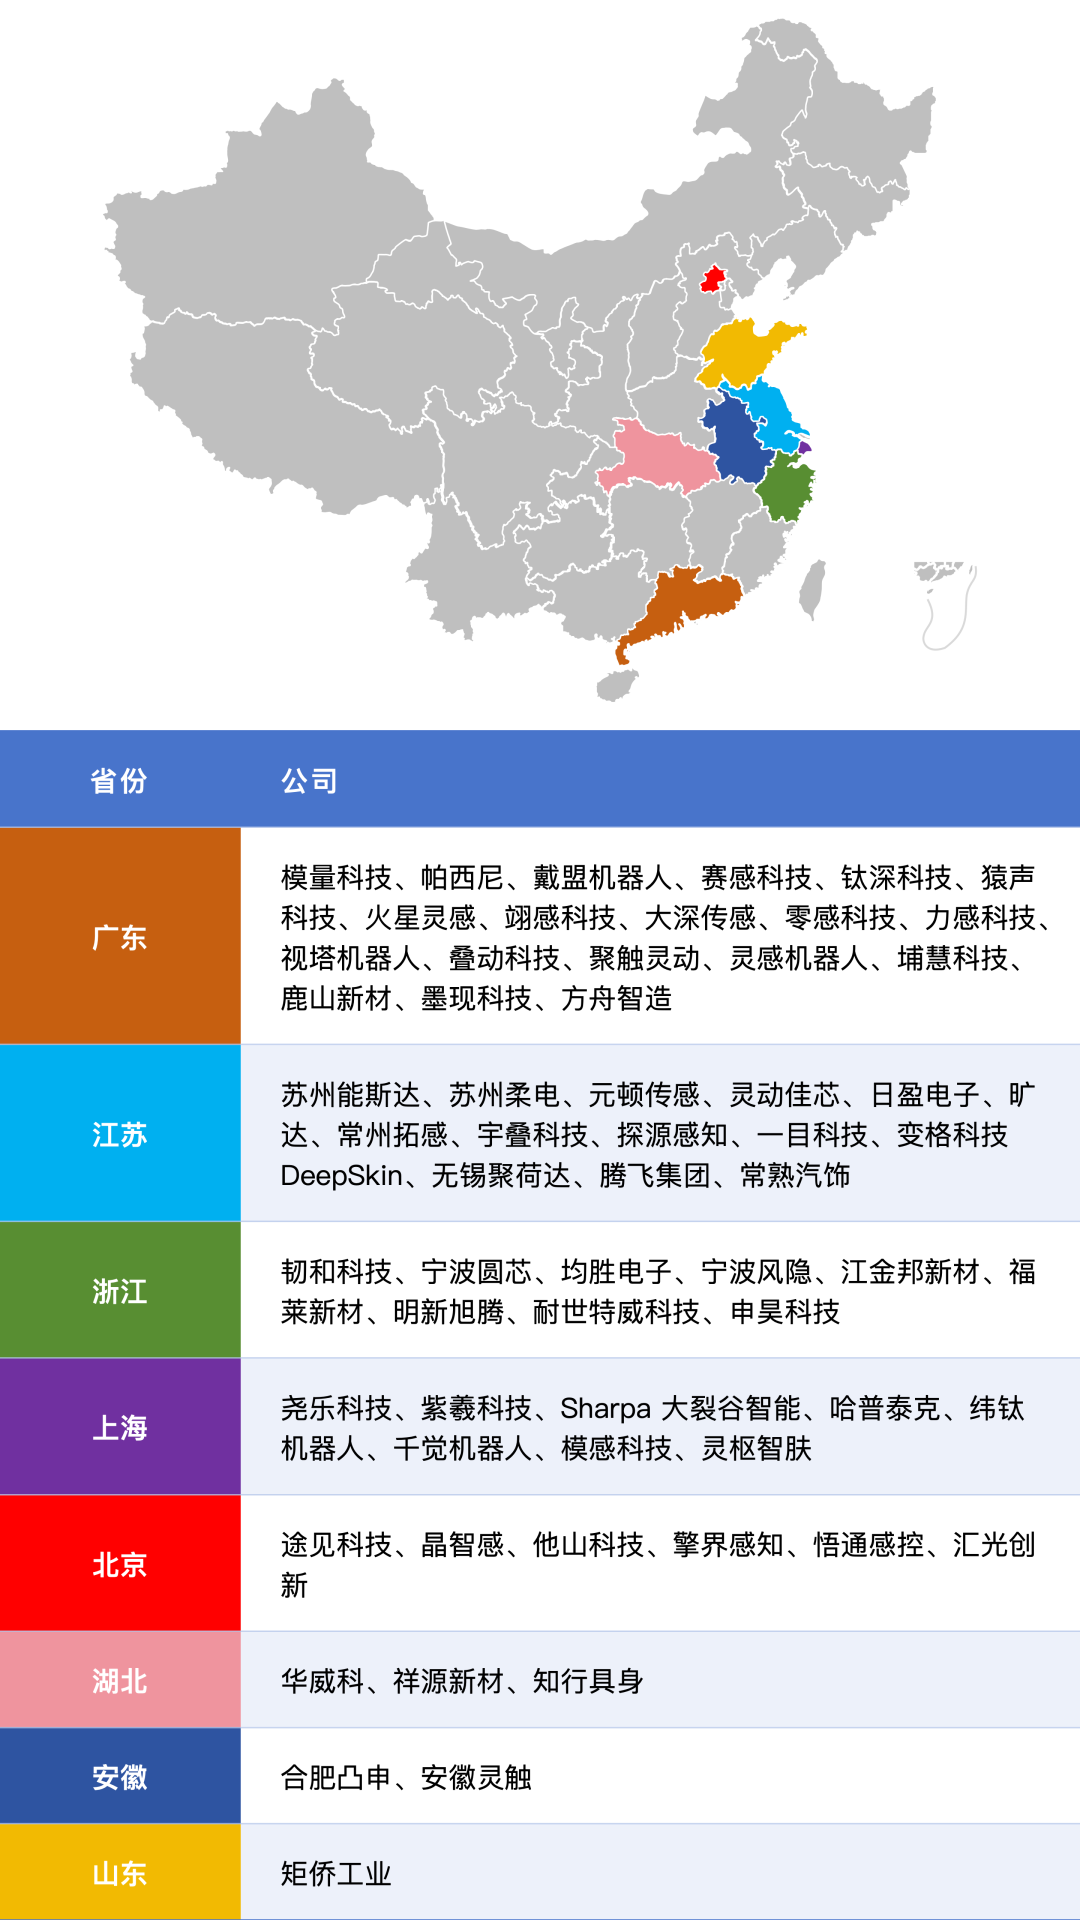
电子皮肤技术路线归类表,仅供参考
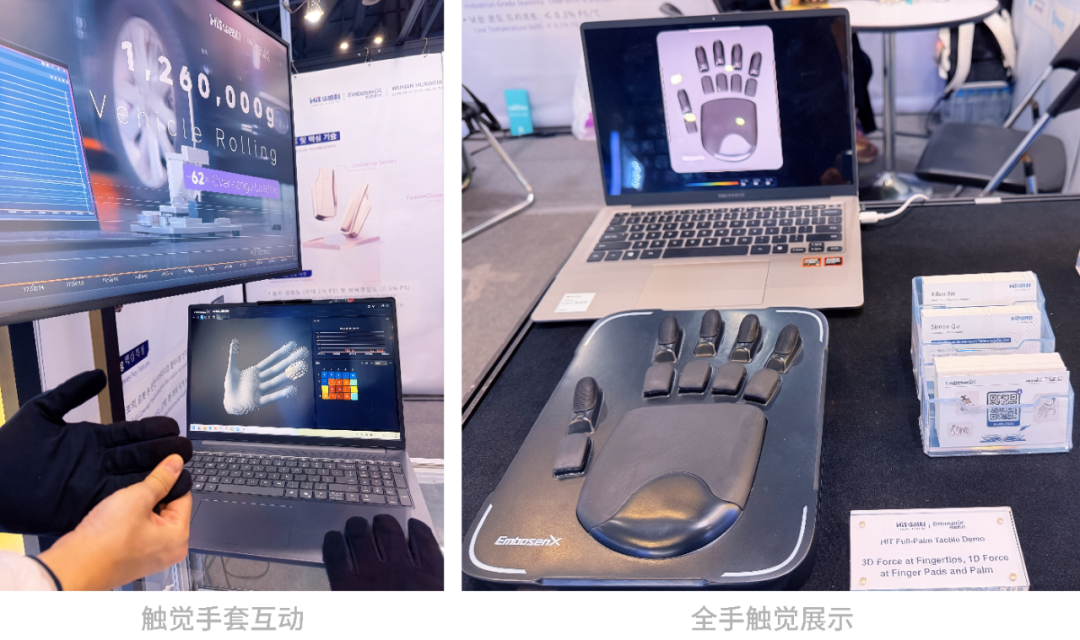
1. 华威科
湖北华威科智能股份有限公司由中国科学院院士熊有伦创办,2011年成立,总部位于武汉光谷未来科技城,聚焦柔性智能感知与人机交互,是国家级专精特新"小巨人"企业。
公司以"装备—材料—器件—算法"的IDM全链条模式运营,业务覆盖柔性传感器、智能装备与工业检测装备三大板块。
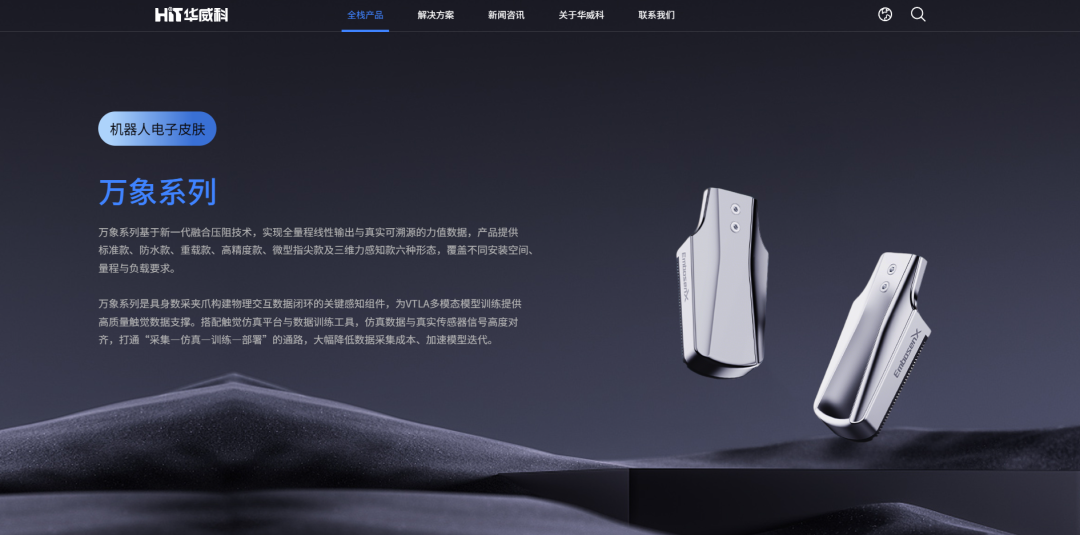
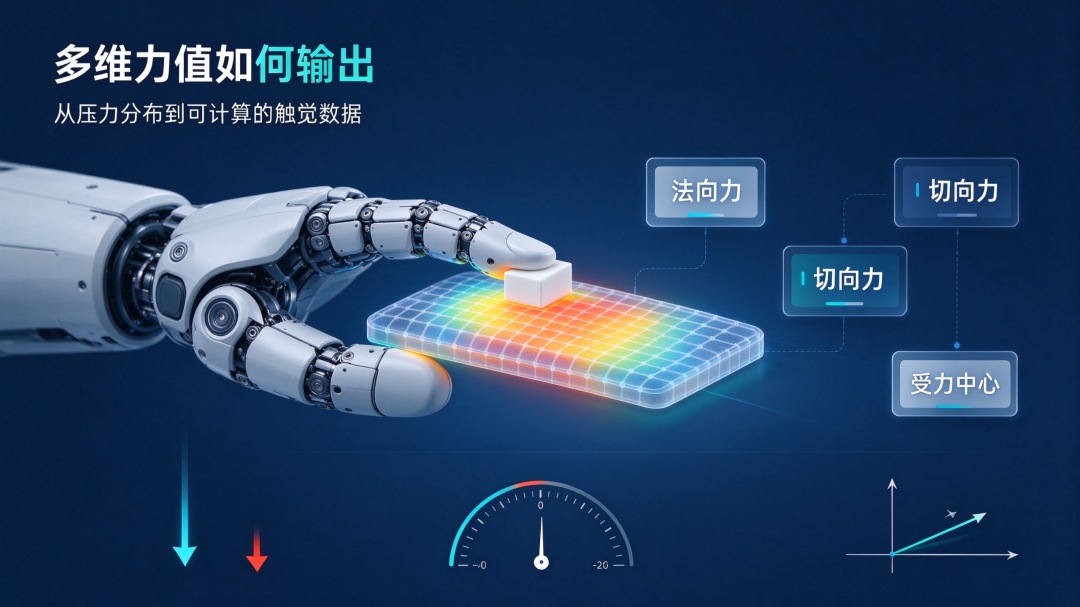
技术路线以压阻式柔性传感为核心,自研印刷装备与敏感浆料,形成三维力一体化指尖触觉传感器、数采专业版触觉传感器、大面积柔性电子皮肤三条产品线,可实现法向力与切向力同步解耦,并具备接近觉与滑觉识别能力。
市场端,公司在人形机器人柔性触觉细分领域市占率居行业首位,2025年配套灵巧手超过1.8万台,是国内头部整机厂与灵巧手厂商的核心触觉供应商之一。IDM模式使其在阵列一致性、良率与交付节拍上相对纯设计公司具备结构性优势。
2. 他山科技
北京他山科技有限公司2017年成立于北京,专注人工智能触觉传感芯片与触觉感知解决方案,是全球少数同时掌握触觉传感芯片设计与触觉算法的企业,创始及核心团队来自清华大学、中国科学院等院校。
走"曲面电容式传感+数模混合AI触感芯片"路线,自研R-SpiNNaker芯片采用脉冲神经网络(SNN)架构,实现感算一体,力分辨率可达0.01N;代表产品为TS-F指尖触觉传感器及触觉感知模组,可贴合曲面指腹并在端侧完成触觉特征提取。
市场端,公司在机器人触觉细分市场处于头部梯队,是国产触觉芯片化的标杆;2026年7月完成数亿元B轮融资,均胜电子等产业方参与,资本与车企资源同步导入。
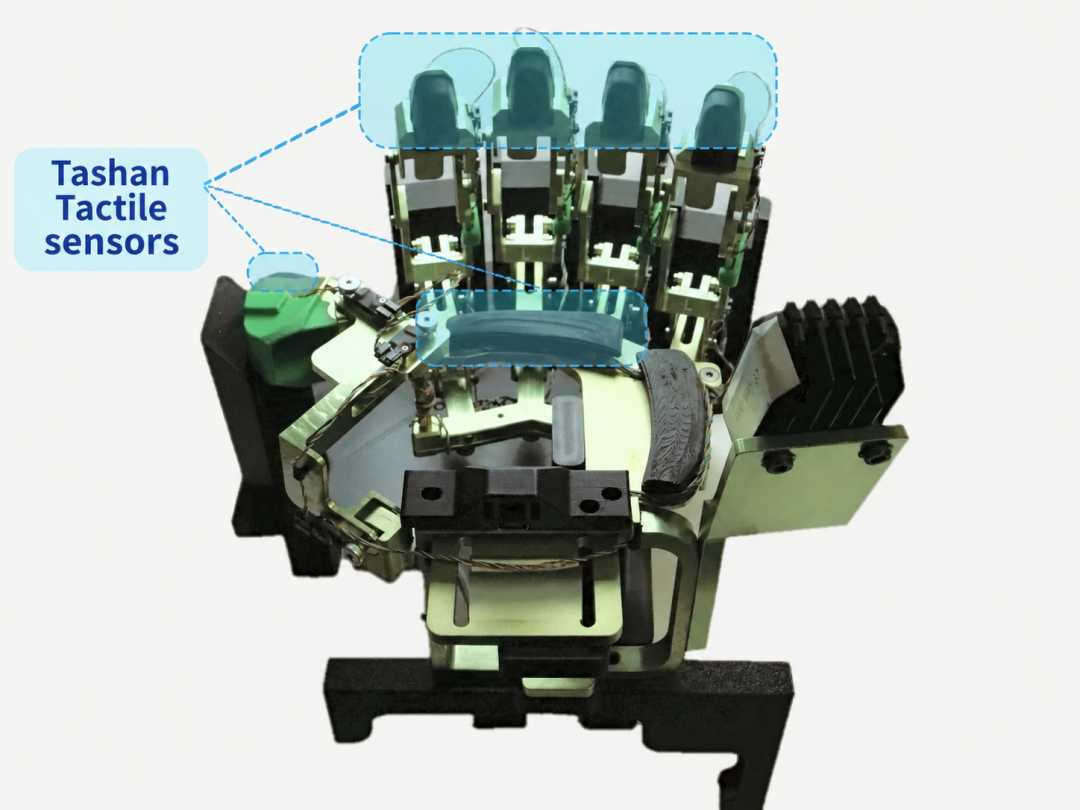
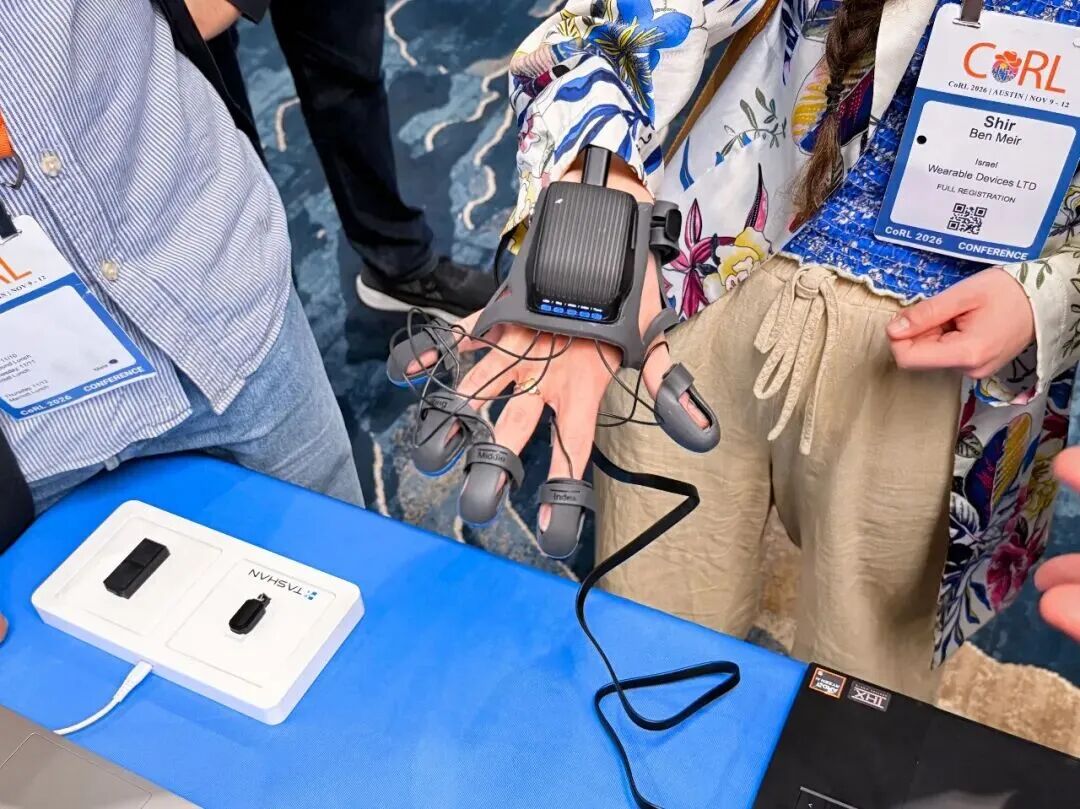
英伟达DexUMI指尖及手掌采用他山科技触觉传感器
3. 矩侨工业
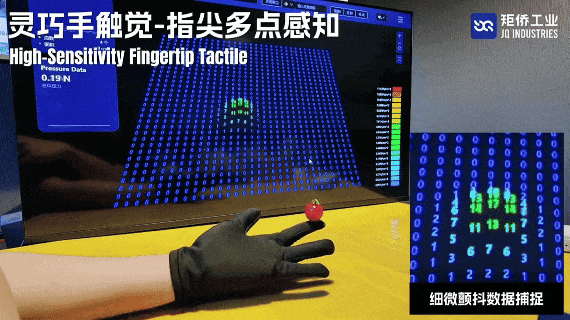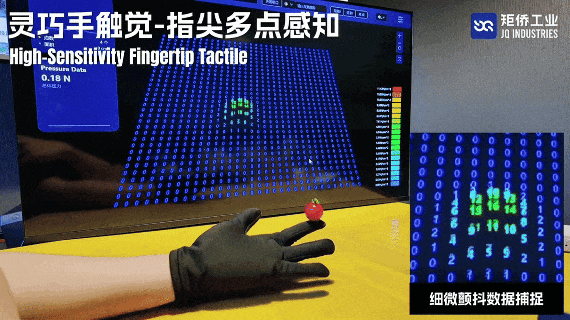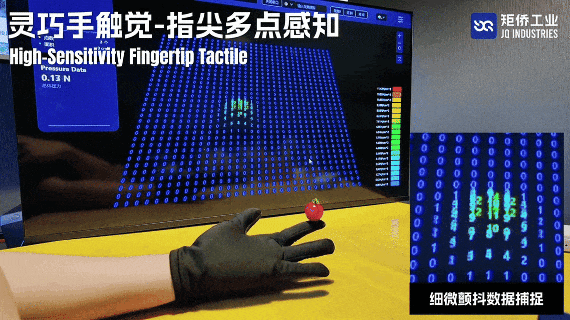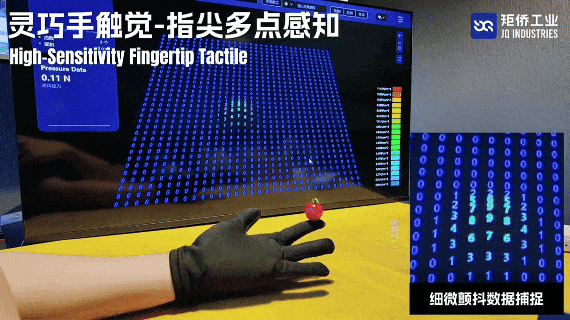
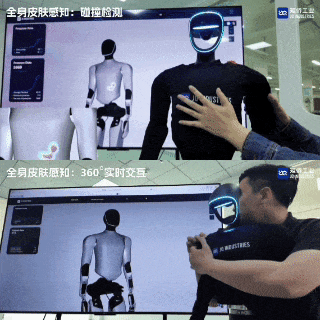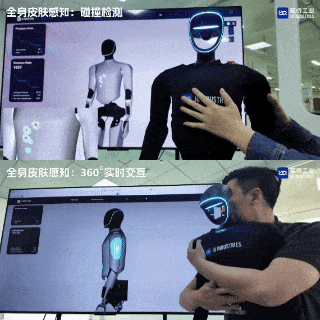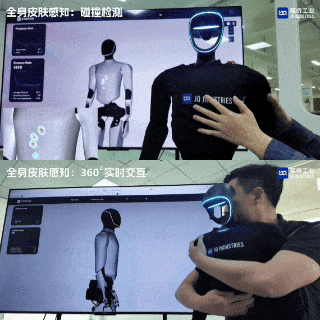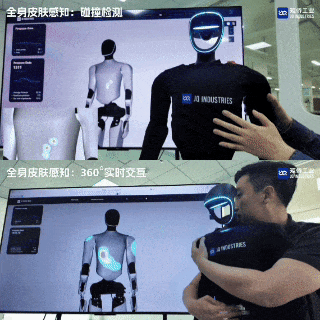
威海矩侨工业科技有限公司2023年11月成立于山东威海,专注柔性纤维传感器与织物电子皮肤,核心思路是"把传感功能直接做进纱线与织物",让皮肤本身成为传感器而非贴附式器件。
技术路线为功能纤维压阻式+织物矩阵编织,单件产品可实现16384个传感点、300Hz采样,可同时感知压力、张力与心电信号;制造端已建成卷对卷产线,年产能20万片、良率95%。
市场端客户包括宇树科技、松延动力、零次方,落地场景覆盖人形机器人、灵巧手、智能座舱与智慧康养,并与数十家头部车企合作、部分智能座椅项目已进入量产;2026年10月完成亿元级A轮融资,由蚂蚁集团领投,零以创投、复星锐正、国信喜海基金、青岛和信跟投。
4. 途见科技
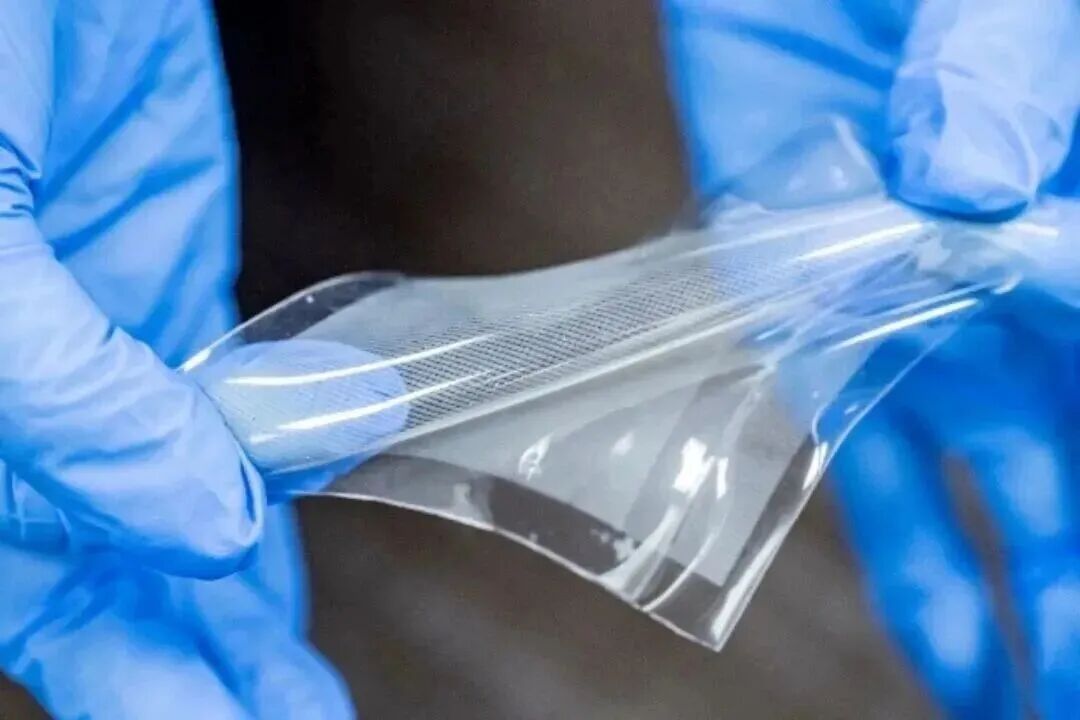
途见科技(北京)有限公司2020年成立于北京,创始人赖建诚博士为斯坦福大学鲍哲南实验室博士后,公司专注可拉伸多模态柔性电子皮肤与触觉感知系统,是国内外少数以"电子皮肤"为核心产品定义的团队。
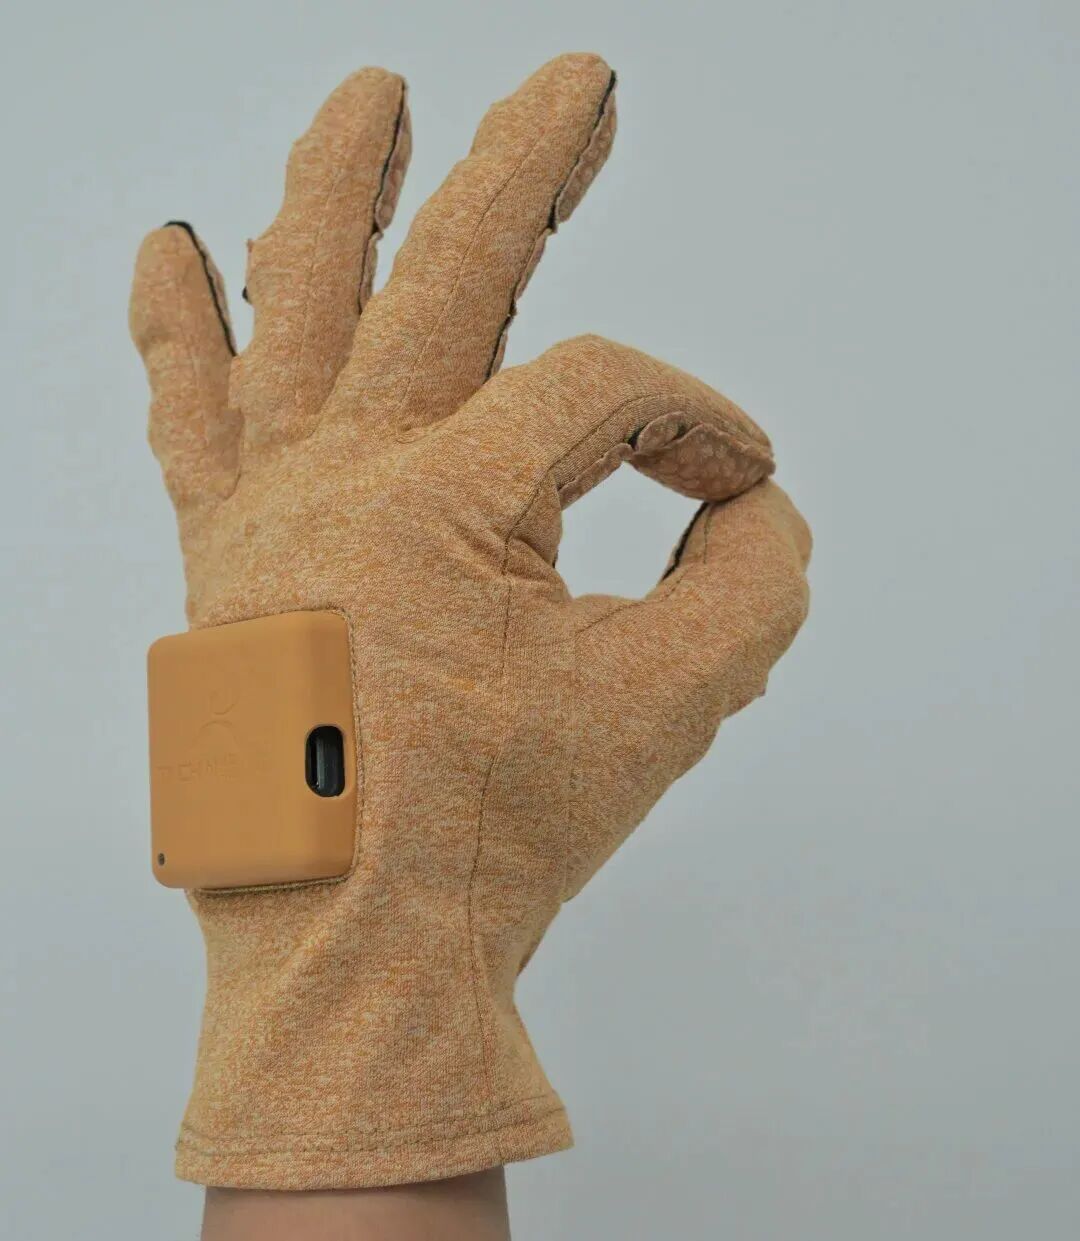
技术路线为可拉伸柔性电子+多模态复合感知,材料拉伸率超过100%,传感密度达400个单元/cm²,接近觉感知距离可达20cm;产品形成TachinHand(灵巧手覆盖)、TachinBody(躯干覆盖)、TachinGlove(数采手套)三大矩阵,兼顾机器人本体与数据采集两端。
公司是唯一以"电子皮肤"独立承担国家重点研发计划"颠覆性技术创新"专项的企业,融资资金主要用于自动化产线建设与工艺迭代,目标将年产量提升至百万片量级。
5. 尧乐科技
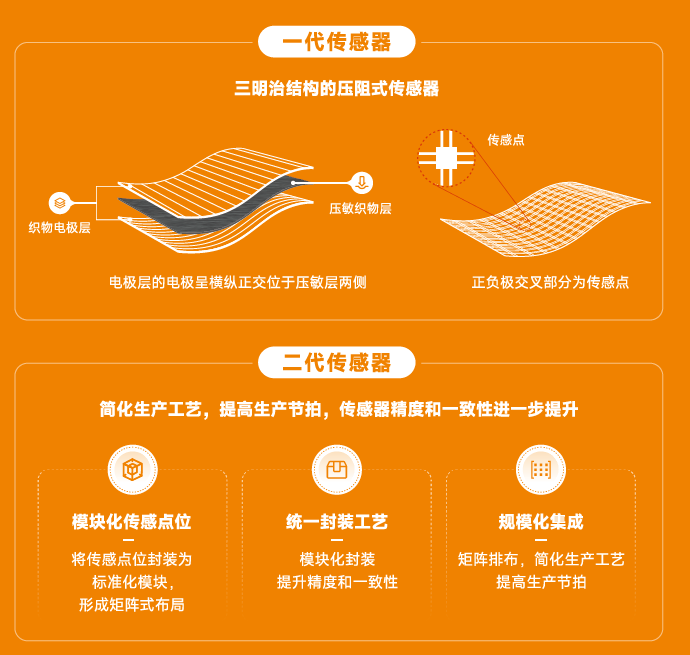
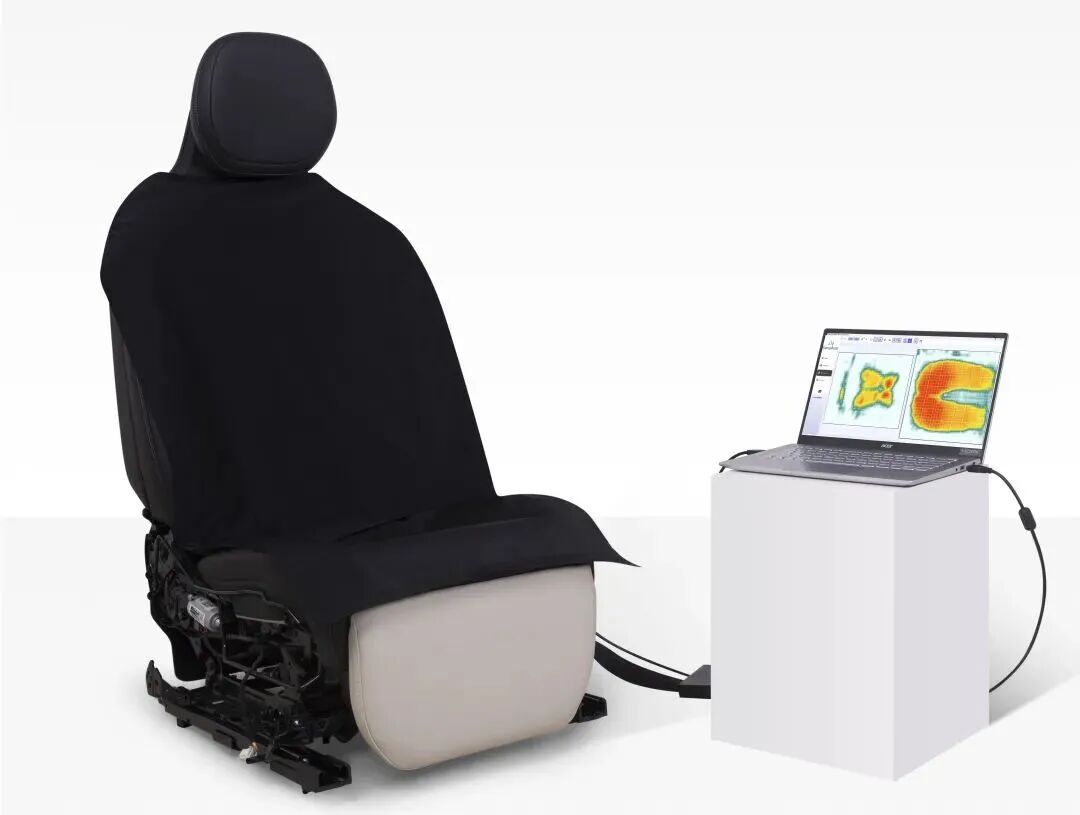
尧乐科技(Yotlive),运营主体上海织识智能科技有限公司)自2015年起投入柔性织物压力传感器研发,主张"织物即传感器",以金属纱线与三明治矩阵结构实现柔性压力感知,在嘉兴建有7500㎡以上生产基地。
技术路线为织物基压阻式矩阵传感,通过金属纱线编织形成敏感网络,兼具透气、可水洗与大幅面可裁剪特性。
市场端,2026年具身智能相关订单同比增长约10倍;股东包括小米(天使轮)、科沃斯、常熟汽饰等产业方。
6. 墨现科技
墨现科技(东莞)有限公司2021年成立于东莞松山湖,创始人匡正,专注柔性压力传感器的研发与规模化制造,是华南地区较早实现柔性传感量产交付的企业之一。
压阻式路线,核心工艺为微结构化导电通路设计,通过微结构应力集中提升灵敏度与一致性;FLX系列柔性压力传感器可实现3.5g微力起测、10Pa~1MPa宽量程、百万次按压寿命。
2024年起进入规模化量产,累计出货数十万套;2026年10月完成产业轮融资,投资方包括自变量机器人、松山湖产投。
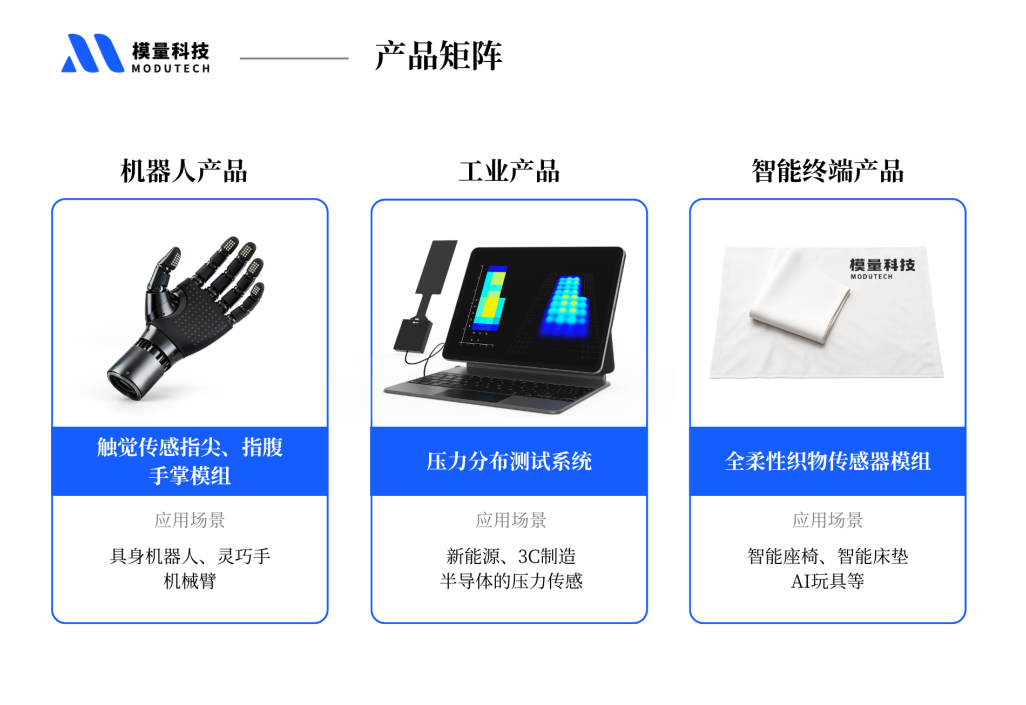
7. 模量科技
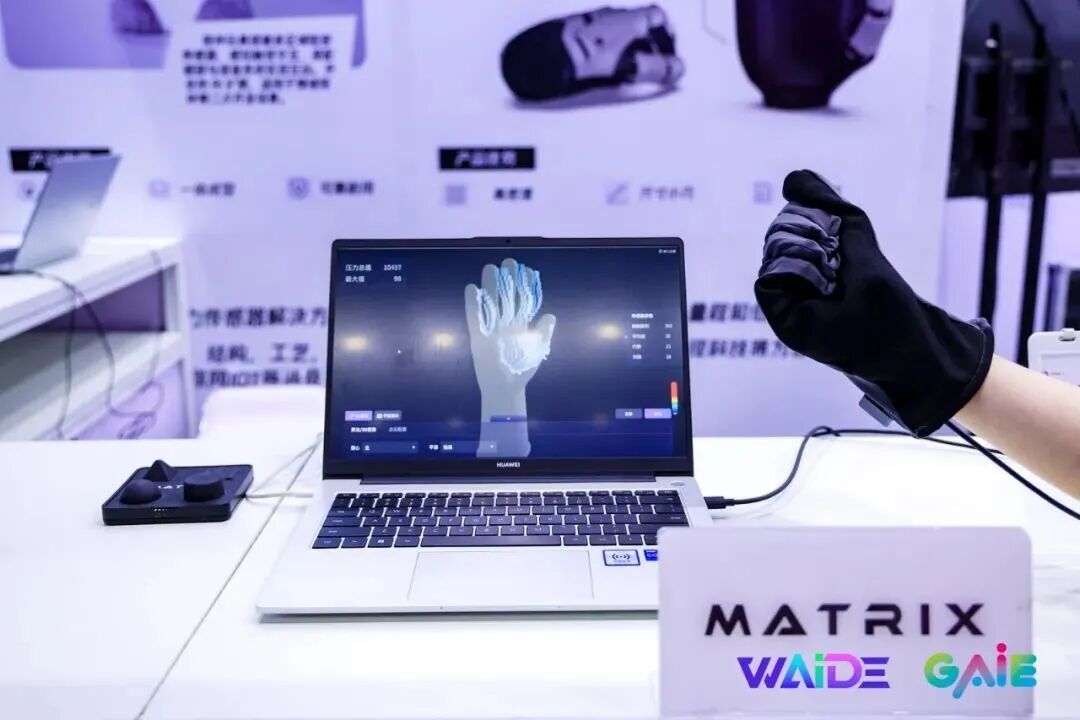
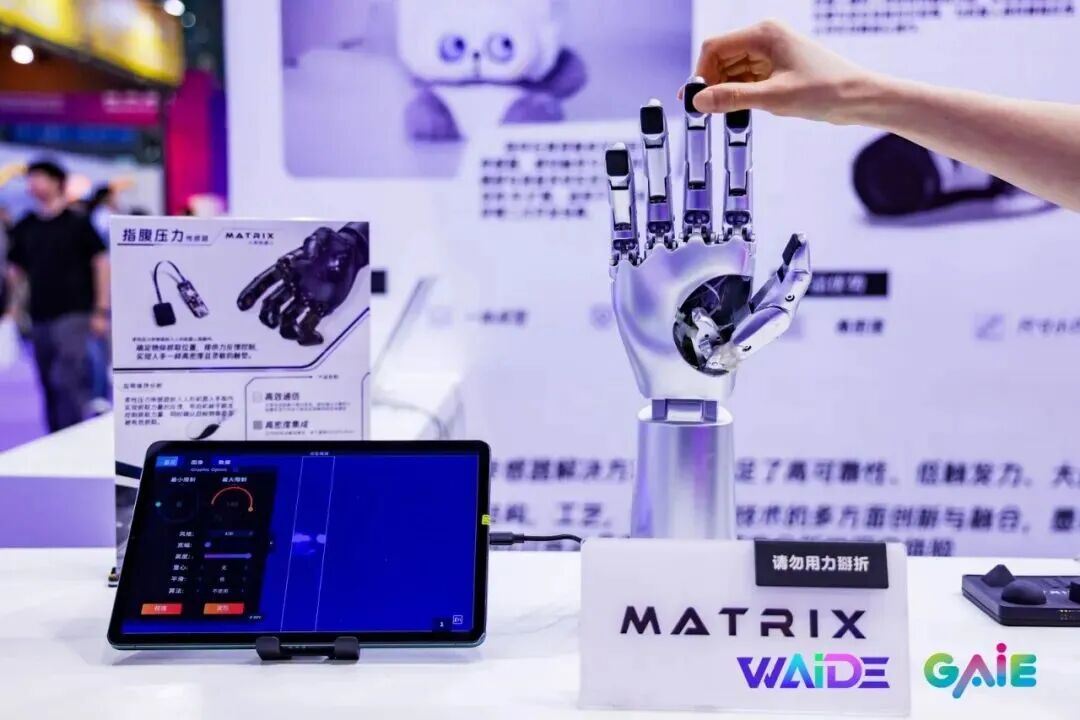
模量科技(深圳)2024年12月成立,聚焦机器人触觉感知与触觉数据采集,产品线同时覆盖传感器件、数采设备与医疗级压力监测系统。
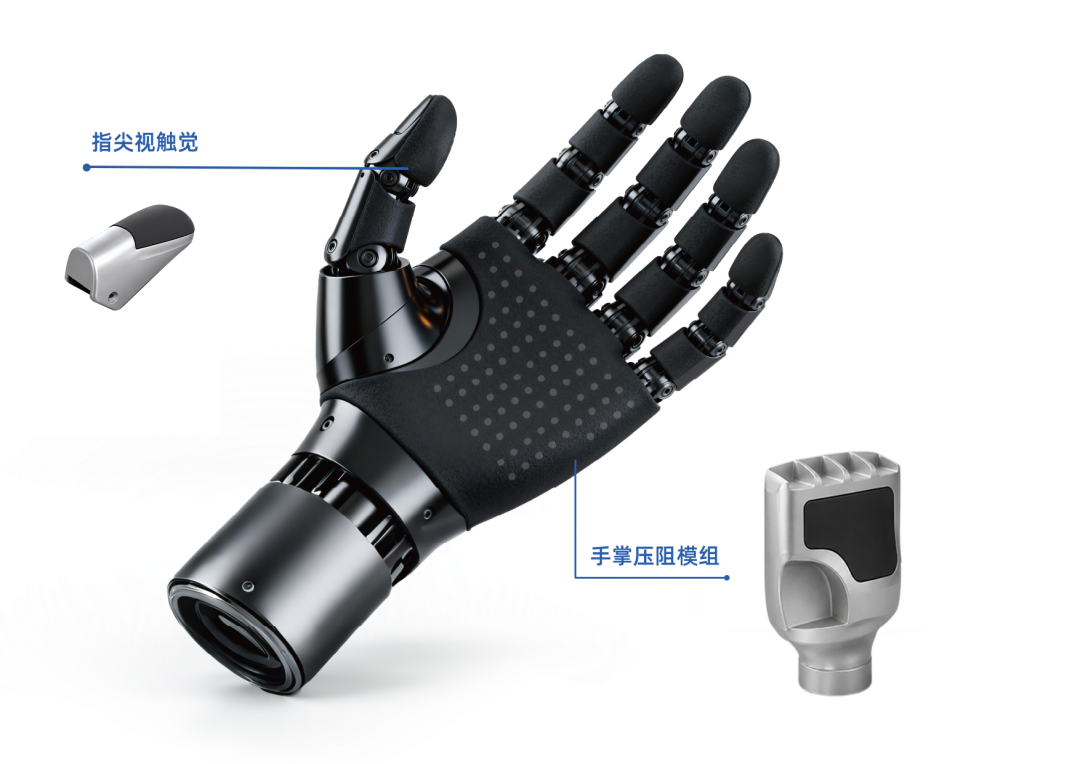
电子皮肤产品技术路线多线并行:MoGlo数采手套、MoVi视触觉传感器、MoFi触觉模组、MoTe压力分布系统、FleMo织物传感器构成完整矩阵,从材料到系统方案一体化输出。
8. 赛感科技
赛感科技(深圳)有限公司2023年6月成立,源自南方科技大学超柔性电子学实验室,创始人郭传飞教授为国家杰出青年科学基金获得者,团队在离电型柔性传感领域有长期积累。
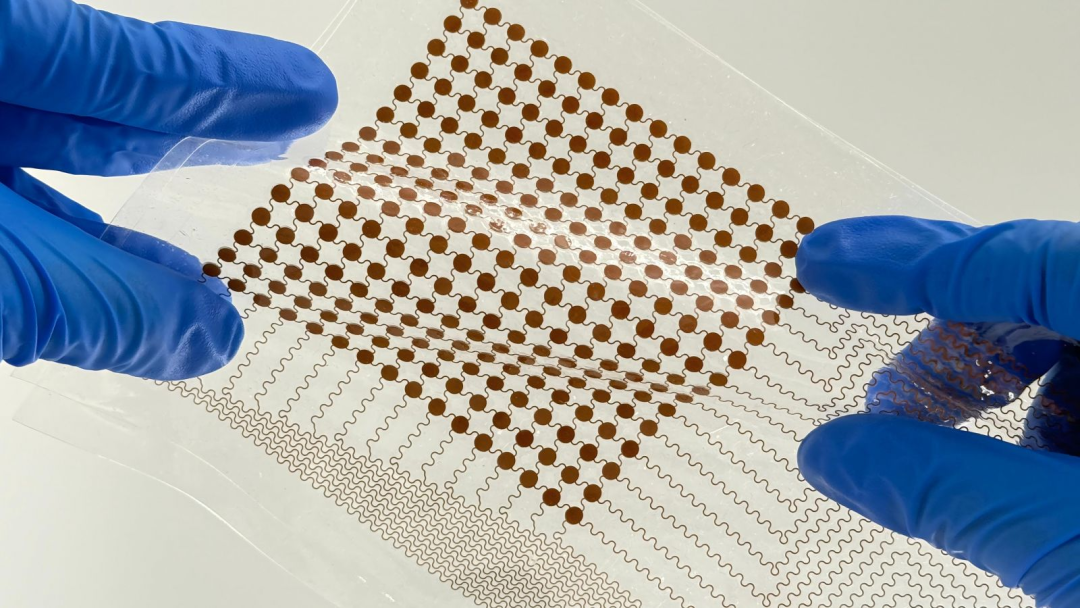
电子皮肤这块是属于纳米界面离电型电容路线,通过在电极与离子导体间构建纳米级界面,显著提升双电层电容变化率,灵敏度与信噪比优于传统电容式方案;已建成全球第一条离电型柔性触觉传感器量产线。
产品覆盖头部、灵巧手、机械臂、躯干、足底全身方案,并向智能座椅压力传感、防夹手检测等汽车场景延伸。2026年11月完成Pre-A++轮融资,广州工控东高基金参与。
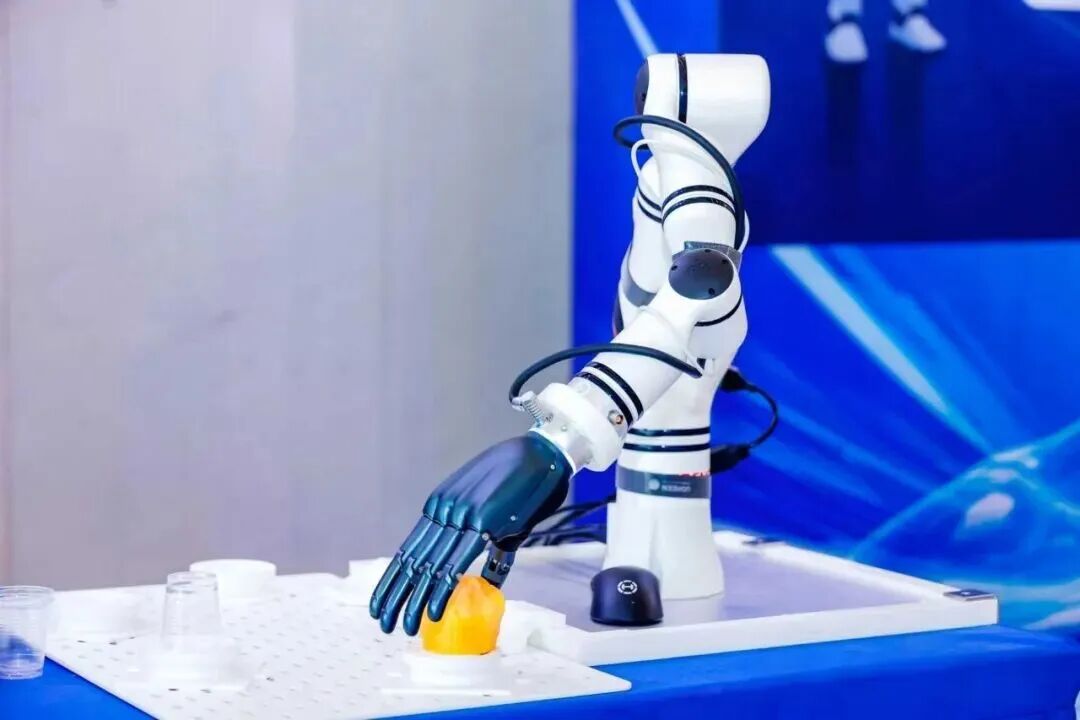
搭载赛感科技触觉传感器的灵巧手
9. 鹿山新材(603051.SH)
广州鹿山新材料股份有限公司(603051.SH)专注绿色环保高性能功能高分子材料,产品覆盖热熔胶膜、功能性薄膜与光电材料,长期服务于新能源、包装与电子领域,具备扎实的高分子配方与成膜工艺积累。
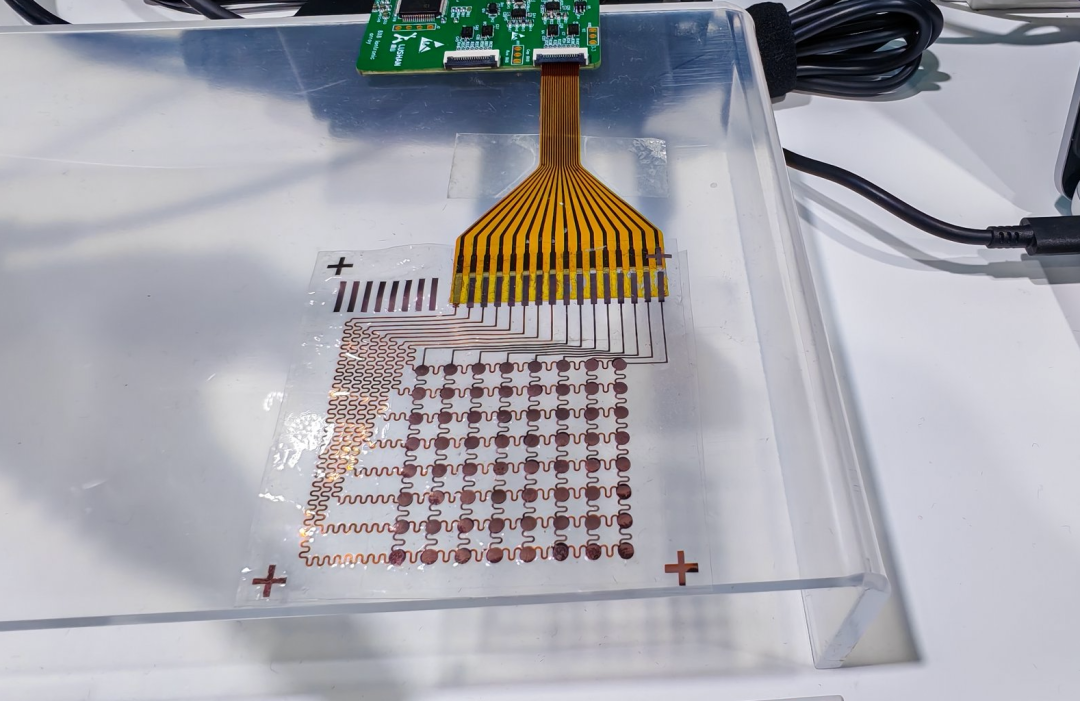
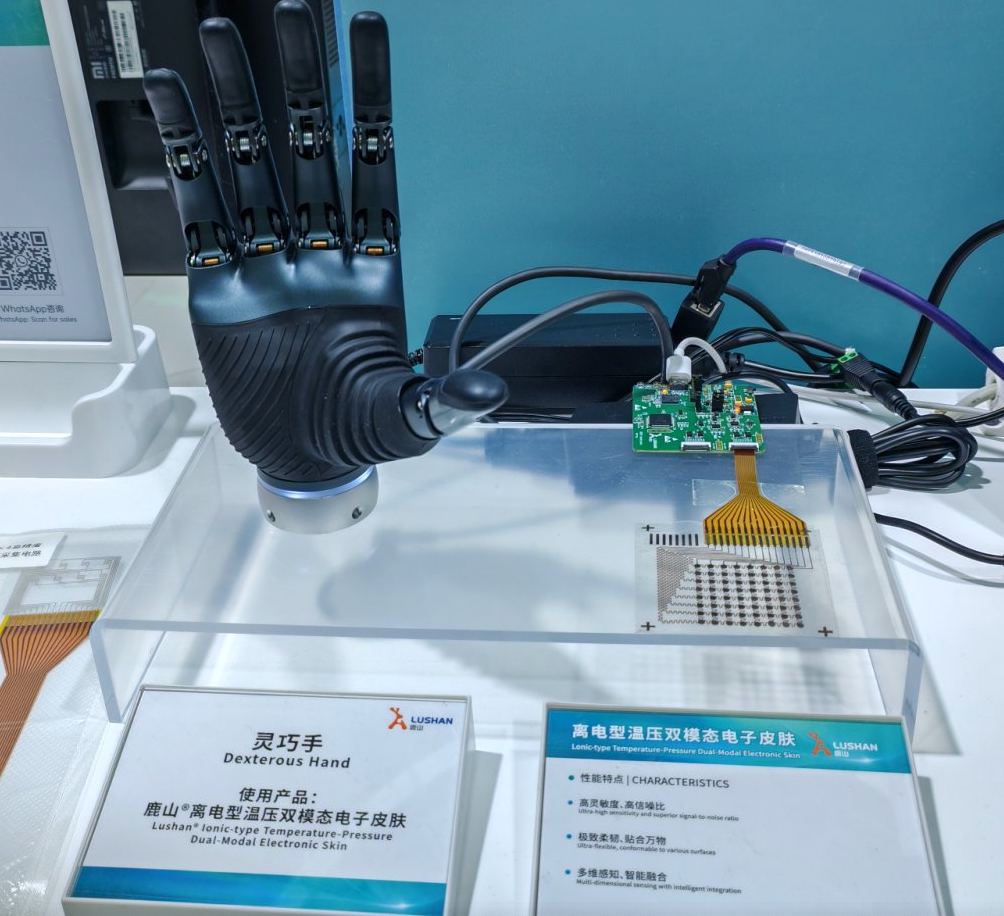
电子皮肤这块,走离电式(离子电容)路线,2026年1月发布离电型温压双模态电子皮肤,采用离子凝胶+仿生微结构设计,检测下限100mg、空间分辨率达亚毫米级、刷新率1000Hz、可承受数十万次循环。
市场端已与金三智能、华拟智能签署战略合作,多家客户送样、个别样品订单落地。其优势在于材料本征柔性好、温压双模态天然解耦。
10. 福莱新材(605488.SH)
浙江福莱新材料股份有限公司(605488.SH)2009年成立,主营功能性涂布复合材料,以涂布与复合工艺为核心能力,将吸墨材料、压敏胶、导电材料与高分子薄膜复合,产品覆盖广告打印材料、标签标识、消费电子与汽车电子功能材料。
电子皮肤产品主要是压阻式路线,依托既有涂布工艺切入柔性传感,2025年2月、5月、11月连续发布三代柔性触觉传感器,第三代采用"芯感一体"架构并搭载触觉智能TPU(触觉处理单元),在指尖完成边缘计算,实现"复杂决策归大脑、具体执行靠小脑"。
产业化进度领先:中试产线达万套级交付能力,累计订单为灵心巧手10万套、中科硅纪20万套,合计30万套,截至2026年8月累计交付超4万套,月产能超万套。
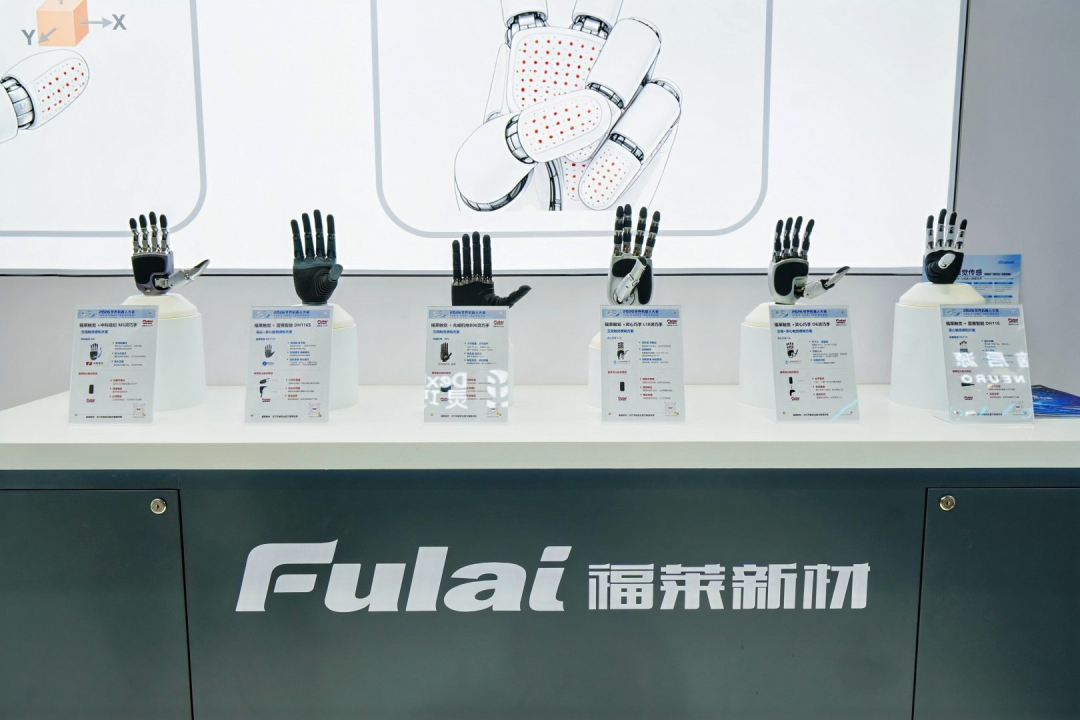
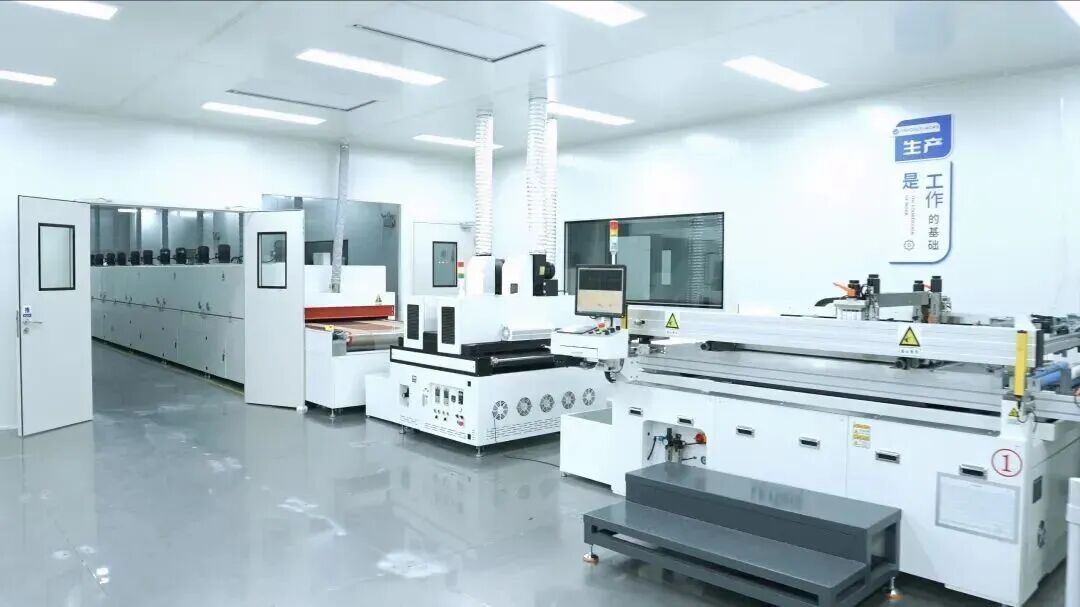
福莱新材触觉传感器量产产线
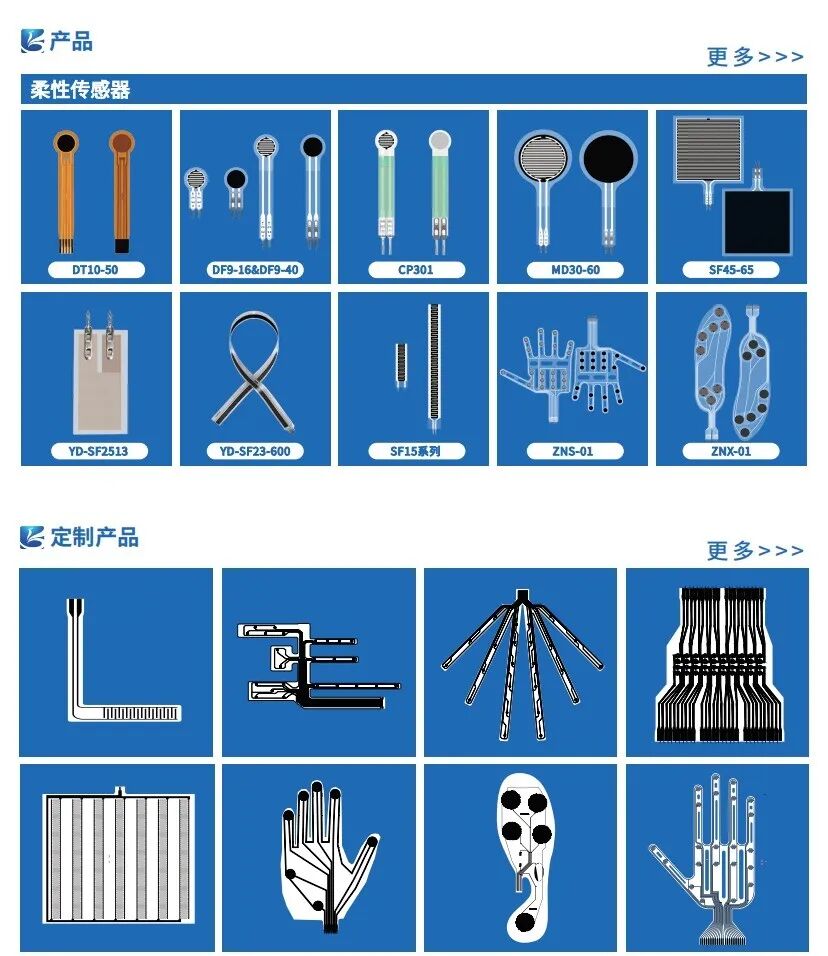
11. 汉威科技(300007.SZ)|苏州能斯达、韧和科技
汉威科技集团股份有限公司(300007.SZ)1998年成立,是国内气体传感器与物联网龙头企业,累计专利1251项。柔性传感业务由控股子公司苏州能斯达电子科技有限公司承担,另布局韧和科技负责柔弹性传感器方向,形成"上市公司平台+专业子公司"的双层结构。
能斯达已建立稳定的纳米敏感材料体系,掌握柔性压阻、柔性压电、柔性温湿度、柔性电容四大核心技术,形成柔性压力、压电、织物、应变、温湿度、热敏、电容七大产品系列,代表产品包括压阻+压电二合一复合传感器与FPT200;产线升级后年产能达2000万支,综合毛利率稳定在40%以上。
2026年8月发布全球首款电容式全身电子皮肤,织物电子皮肤已完成初版样机、硅胶电子皮肤进入设计阶段。客户覆盖小米、优必选、比亚迪(送样)等近30家机器人厂商,是国内产品谱系最全、产能最充足的柔性传感平台型公司。
12. 模感科技(MoSense)
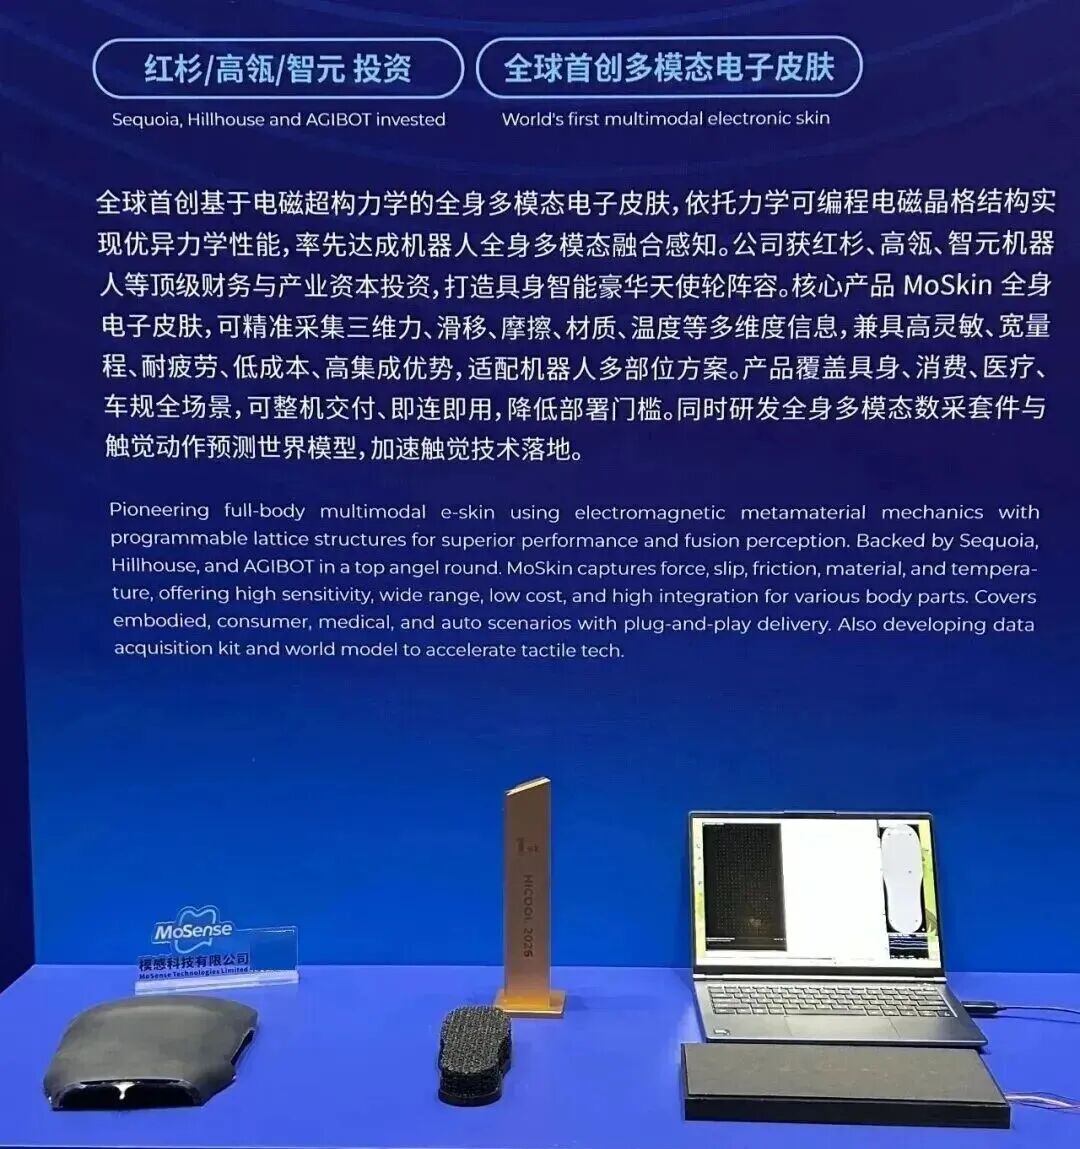
模感科技(上海)2026年5月成立于上海张江,由香港科技大学(广州)孵化,专注电磁超构与人工晶格结构触觉传感,是把超材料设计方法引入触觉领域的新锐团队。
电子皮肤产品技术路线为负泊松比可调控人工晶格+磁光固化3D打印,通过结构而非材料实现力学响应调控,兼具可设计性与批量一致性;构建MoSkin(材料)、MoTact(器件)、MoWorld(数据与模型)三层架构,产品按部位划分为MoChest、MoSenseFootWireless、MoGrip、MoTip、MoPad五条线。
成立半年即完成两轮融资、累计近2亿元,投资方含红杉、高瓴、鼎晖、智元、逐际动力,估值爬升速度为赛道少见。
13. 晶华新材(603683.SH)l晶智感(FiSensor)
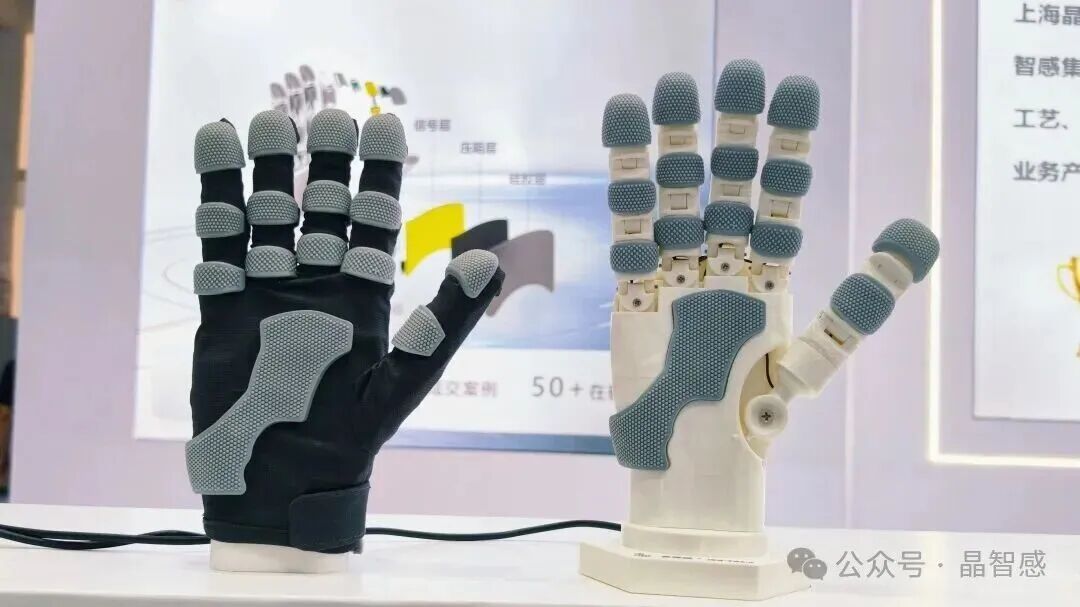
北京晶智感新材料有限公司是晶华新材(603683.SH)控股子公司,2025年6月成立,承接母公司在精密涂布与胶粘材料领域的工艺积累,采取"北京研发+张家港制造"的双基地布局。
电子皮肤是压阻式路线,全掌方案1500个以上感知点、划分16个独立传感区,量程覆盖0.5kPa~2.5MPa,兼顾轻触与重载。产能端张家港基地建成2条印刷线+4条组装线,产能可配套20万只灵巧手与100万套数采夹爪,华南基地月产5000只手。
14. 日盈电子(603286.SH)
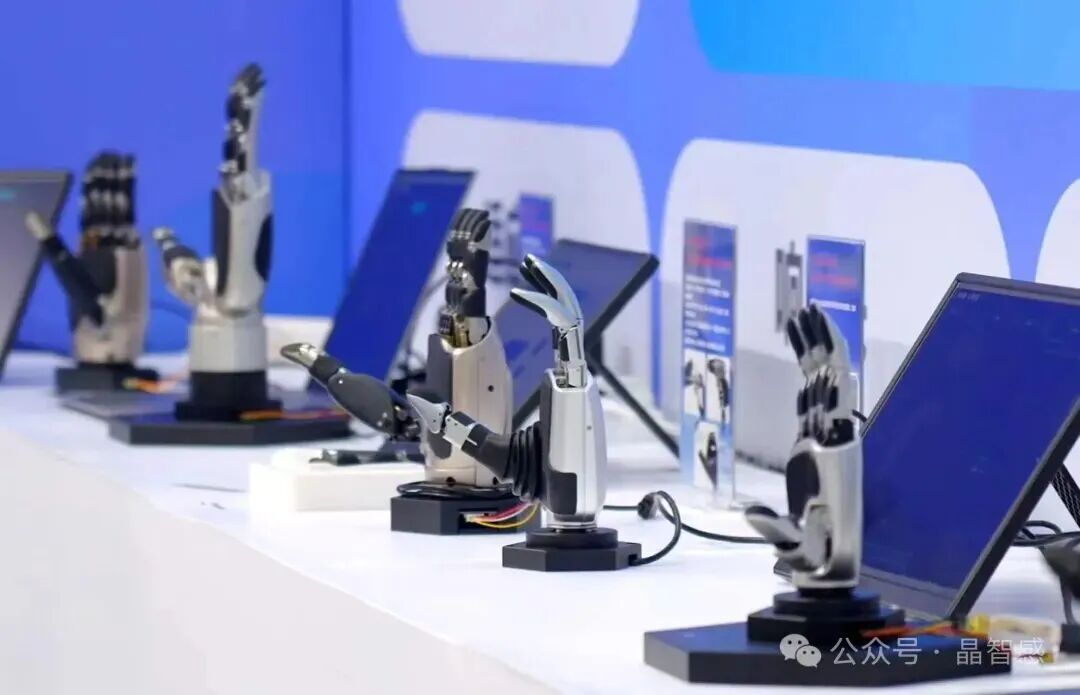
江苏日盈电子股份有限公司(603286.SH)以汽车洗涤系统、精密注塑与汽车电子为主业,近年将车规级的压力、温度传感能力延伸至机器人触觉领域,是"汽车传感跨界"的典型样本。
日盈电子依托其汽车传感器和精密传感的积累切入机器人触觉赛道,同时推进压阻式、电容式、光电式、磁电式多条技术路线,以压阻式为主,已在行业峰会展出全身/手掌压阻式、指尖光电式、织物触觉三类样品,覆盖机器人躯体防撞、灵巧手抓取、织物一体化柔性触觉等场景,并已具备三维力及加速度等多维检测能力。
15. 均胜电子(600699.SH/0699.HK)
宁波均胜电子股份有限公司(600699.SH/0699.HK)2004年成立,是全球汽车智能与安全科技供应商,业务覆盖汽车安全、智能座舱与新能源管理,在全球拥有完整的研发与制造网络。
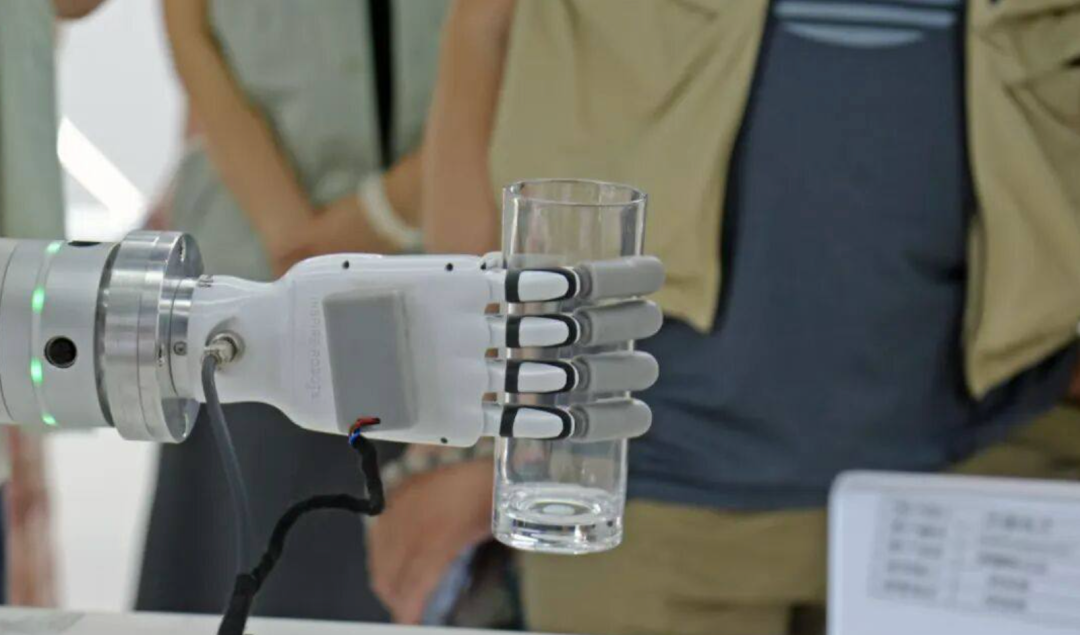
电子皮肤业务由均胜群英/均胜灵犀承载,技术路线为"压阻为基础+多模态逐代演进":第一代压阻式,第二代电容式大面积皮肤,第三代柔性电磁式;三维力指尖传感器接近觉5cm、响应时间小于3ms、密度超过100点/cm²、量程0.01~50N,柔性触觉皮肤厚度小于1mm。
2026年WAIC发布20自由度TeleHandProP20灵巧手,形成"皮肤+灵巧手+整机配套"的组合供给能力。
16. 旷达科技(002516.SZ)
旷达科技集团股份有限公司(002516.SZ)1993年成立,主营交通工具内饰材料(汽车内饰织物、生态革等),2025年12月株洲国资成为实际控制人,随即加速向智能表面与柔性电子方向转型。
电子皮肤是织物基柔性传感路线,2026年1月与中科院苏州纳米所共建"纳米柔性智能电子材料联合实验室",同年9月发布第一代具身智能机器人柔性织物皮肤,形成随形肌(MorphoSkin)与灵织甲(TexShield)两个产品系列,主打随形包覆与耐磨防护。
17. 祥源新材(300980.SZ)
湖北祥源新材科技股份有限公司(300980.SZ)2003年成立,主营辐照交联聚烯烃发泡材料,在湖北汉川、安徽广德、泰国、越南建有四大生产基地,是全球发泡材料领域的主要供应商之一。
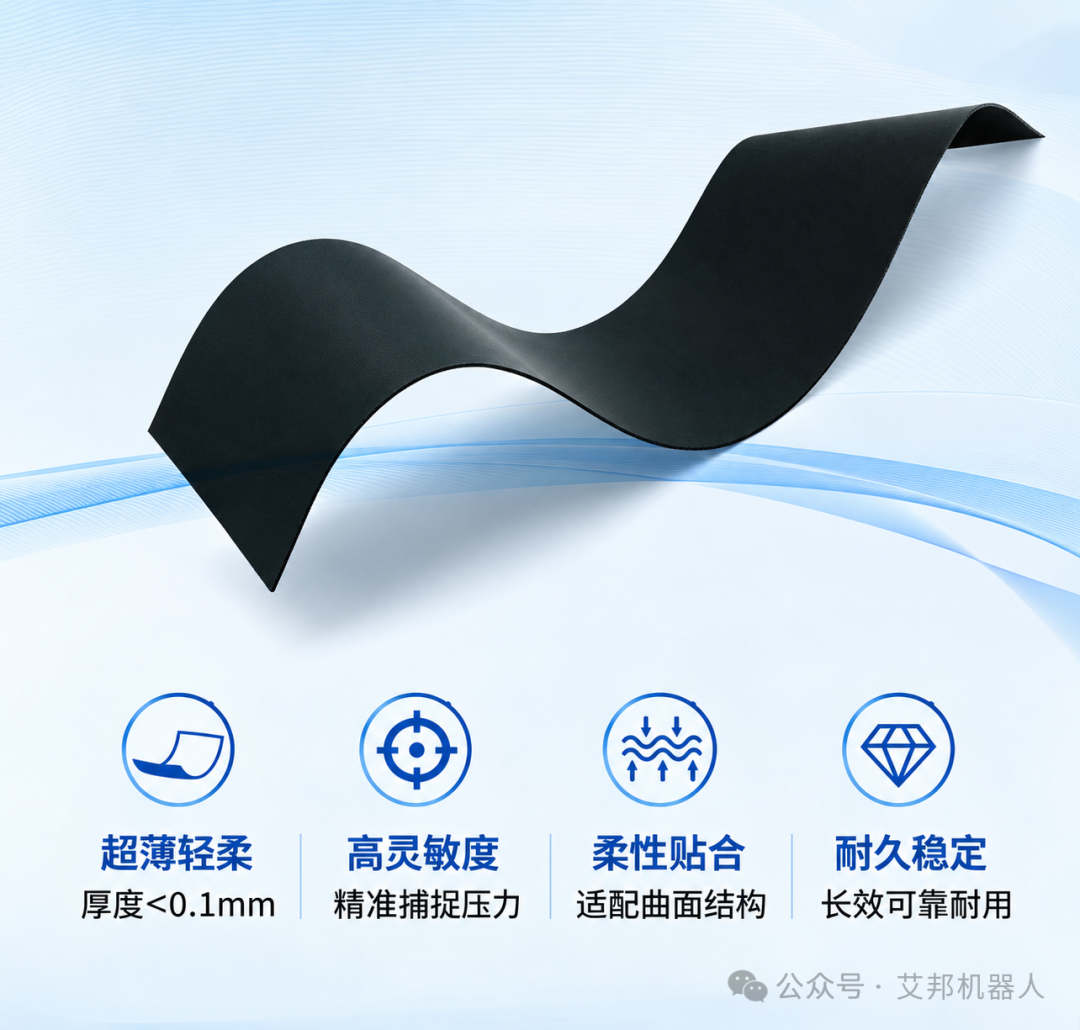
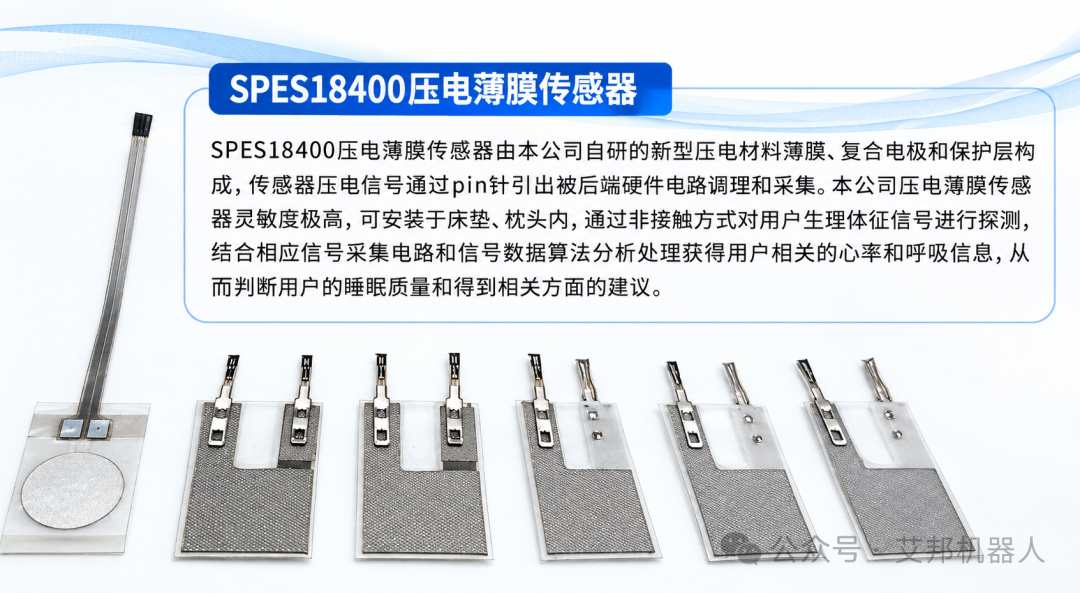
定位电子皮肤上游基材与敏感层,走"压电+压阻"双技术组合:压电IXPP负责动态力与振动感知,压阻PU负责静态压力分布,可做0.06mm超薄IXPE。进度上,压阻材料已完成客户导入验证并批量交付,压电发泡IXPP处于送样验证阶段。
18. 帕西尼
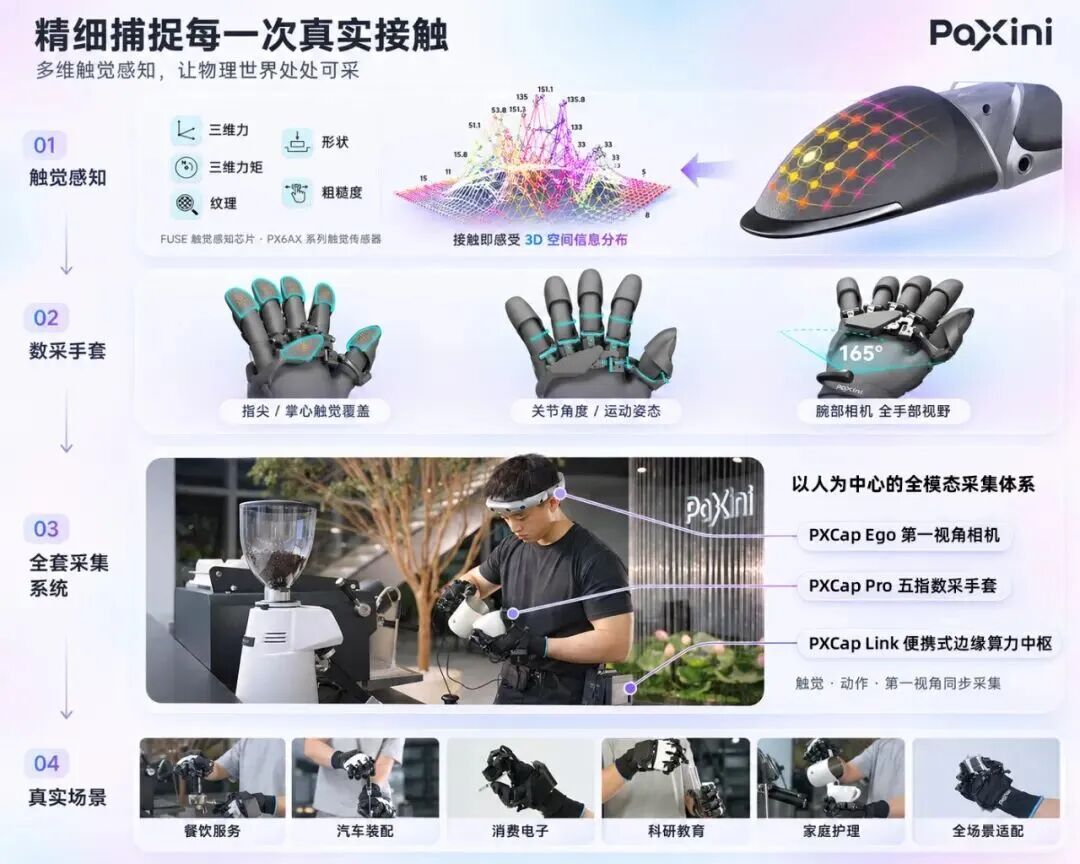
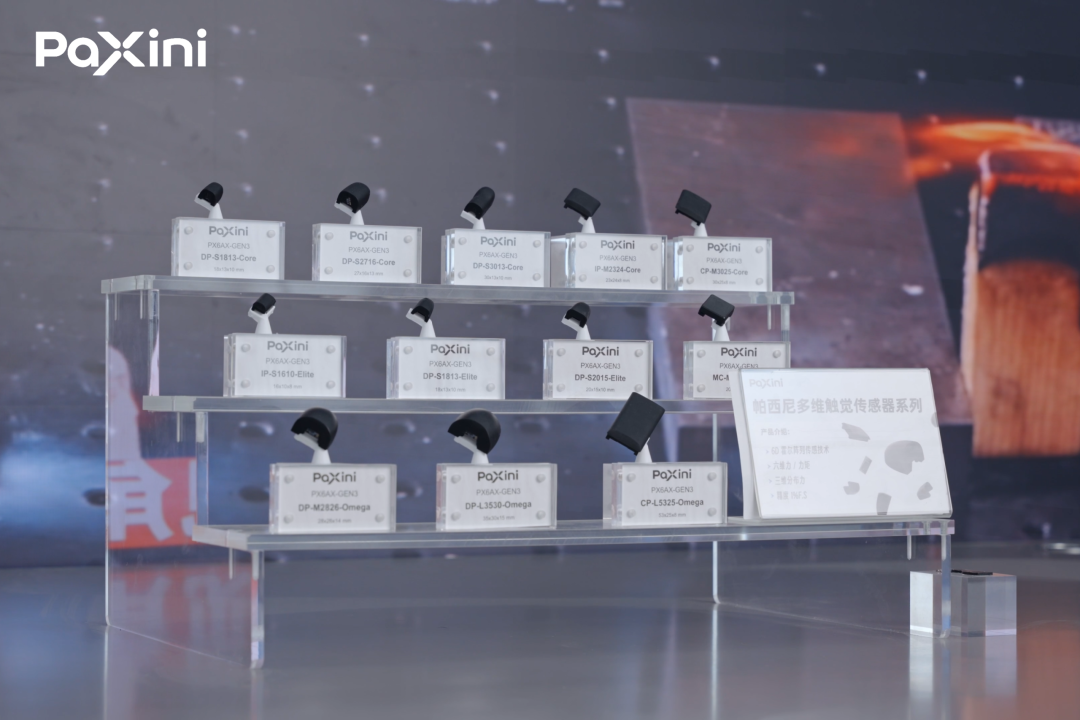
帕西尼感知科技(深圳)有限公司2021年成立,创始团队源自日本早稻田大学菅野实验室,专注多维触觉传感与人形机器人整机,是"传感器—灵巧手—整机—模型"全栈布局的代表企业。
电子皮肤产品是霍尔阵列式多维触觉传感路线(ITPU/HAPTA),通过磁场变化解算多维力,单点可测量六维力、纹理、温度等15种物理量,抗干扰与耐久性优于柔性材料方案。产品含GEN4FUSE触觉传感器、DexH灵巧手、TORA-ONE/DOUBLEONE人形机器人及OmniVTLA大模型。
19. 纬钛机器人
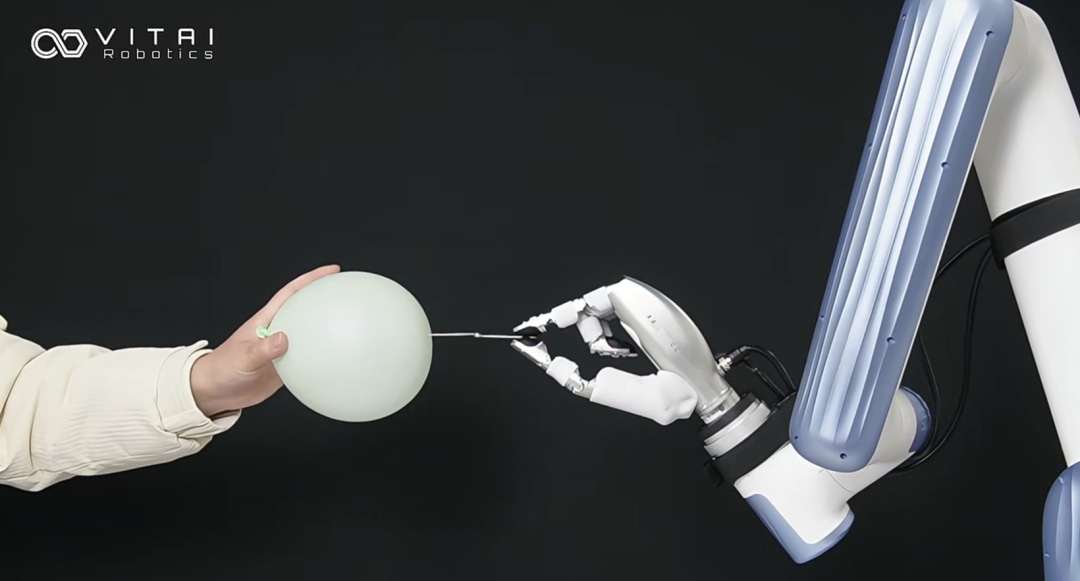
上海纬钛科技有限公司2024年1月成立,源自MITCSAIL,创始人李瑞为MIT博士,曾与导师EdwardAdelson共同开创视触觉路线并参与GelSight早期研发,是国产视触觉阵营中技术谱系最"正统"的团队。
公司视触觉路线代表产品主要有GF225、GF220、GF515:GF515宽15mm、重小于15g、分辨率达万点/cm²、形变分辨率10μm、力分辨0.01N、500万次循环寿命;配套VT-GRIPPER90夹爪与UMI85/TacUMI85数采方案。市场端覆盖全球约90%的灵巧手厂商、出货量全球第一,已在小米手机产线落地应用;
与国地中心联合发布"白虎-VTouch"数据集(下载超100万次)。2026年11月完成数亿元A轮融资,中车资本、永鑫方舟领投。
20. 戴盟机器人
戴盟(深圳)机器人科技有限公司2021年12月成立、2023年正式运营,孵化于香港科技大学,专注视触觉传感器与机器人触觉智能。
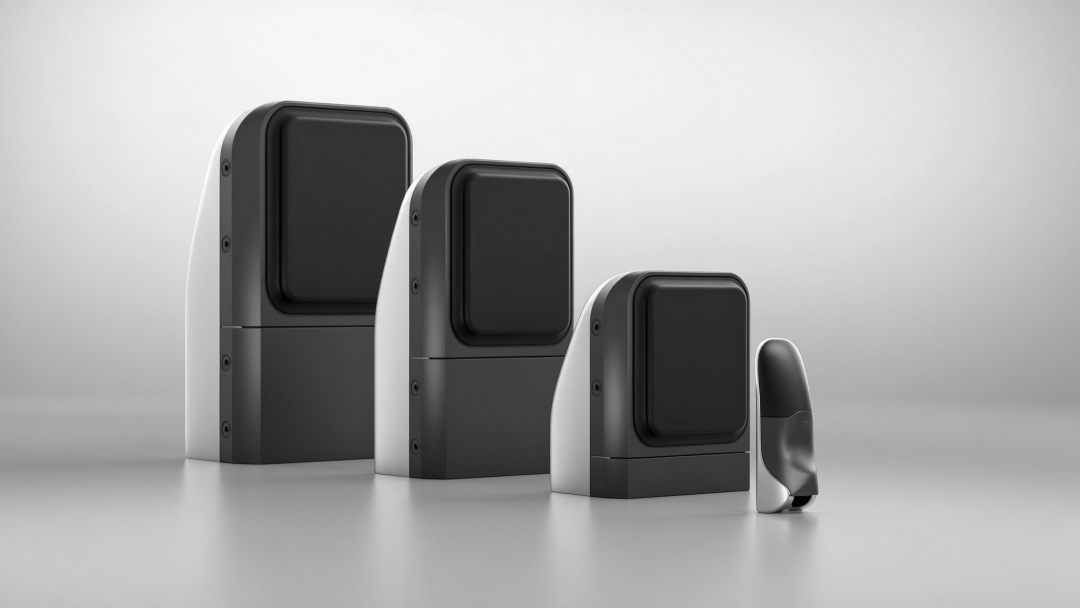
公司全球首创单色光视触觉技术,用单色照明+标记点形变解算替代三色光方案,降低光学系统复杂度与成本;DM-Tac传感器达4万个单元/cm²、微米级形变分辨、500万次按压寿命。配套DM-EXton2遥操作数采系统、Daimon-TWM触觉锚定世界模型与VTLA模型。
21. 千觉机器人
千觉机器人(XENSEROBOTICS)2024年5月成立于上海闵行,ICRA2021唯一最佳论文奖获得者),提出"触觉空间智能"理论框架。
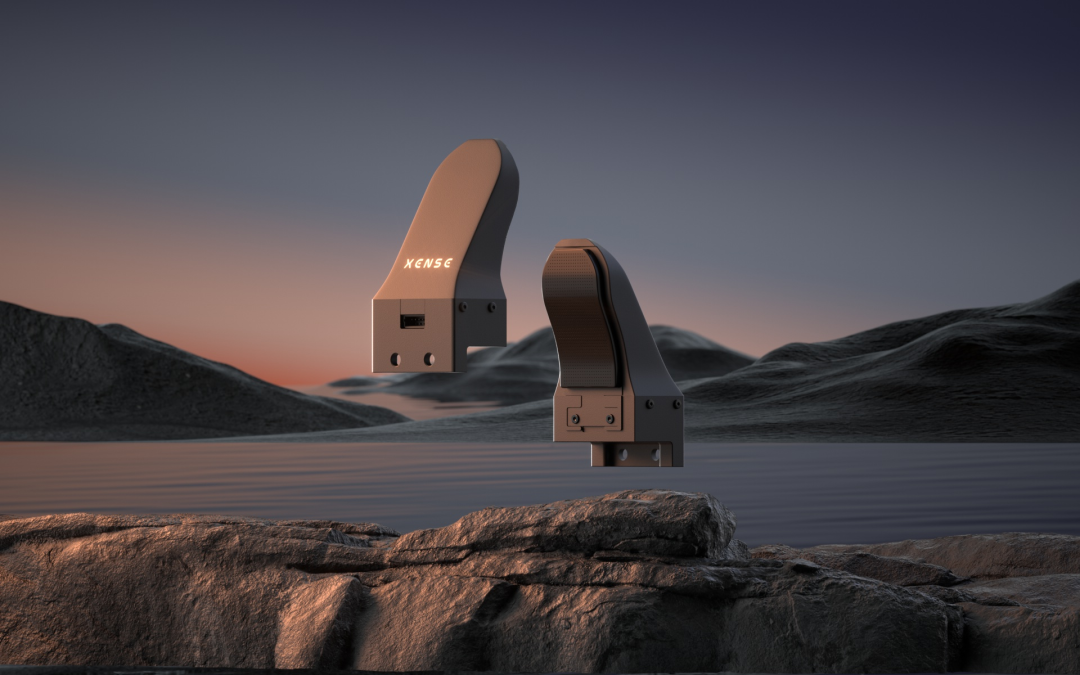
采用高精度三色光视触觉路线,传感器已实现万片级量产;配套XTac数据采集体系、TacVerse数据集与X-TouchMindV1多模态模型,形成"硬件—数据—模型"三位一体。
22. 腾飞集团
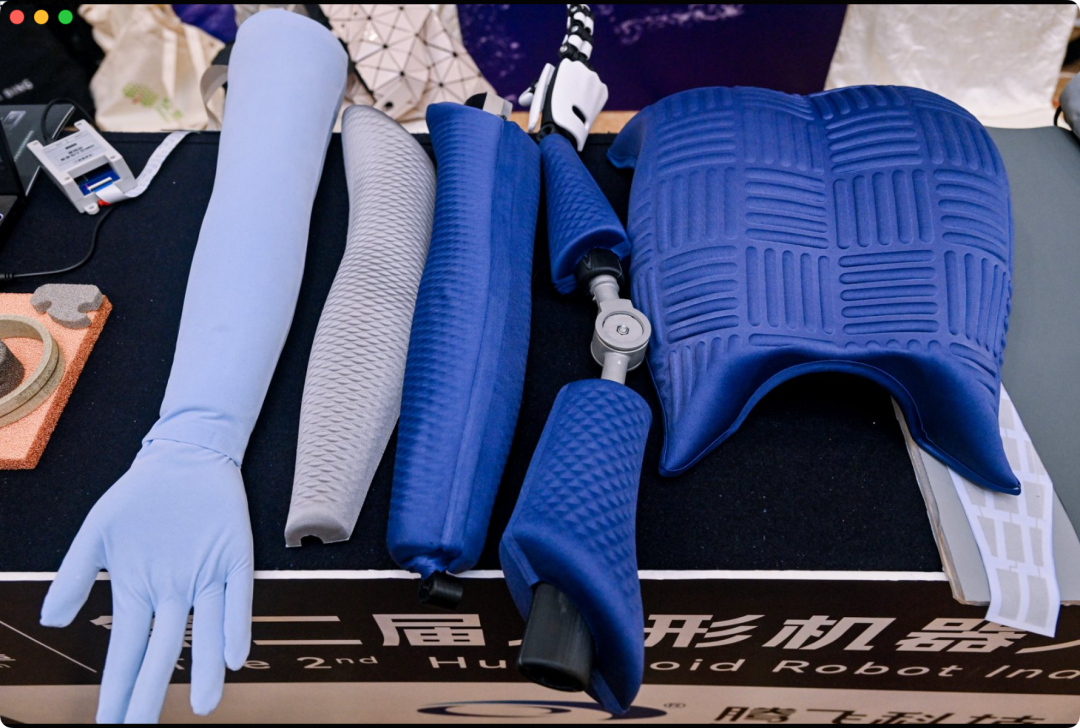
腾飞科技股份有限公司有30年历史,累计408项专利,其中16项为具身机器人核心专利;子公司灵觉柔界(苏州)专注机器人柔性感知与柔性驱动,是传统制造企业向具身智能转型的代表。
电子皮肤产品是液态金属直打印+仿生四层结构路线:"智感软躯/智感软驱"由织物表皮层、高密度柔性传感层、仿生脂肪缓冲层、仿生肌肉驱动层构成,液态金属可直写打印至微米级精度;感知方案上脸部采用电容式、身体采用压电式,按部位匹配不同机理。
相比传统刚性包覆方案,整机可减重40%以上、降噪30分贝。其差异化不在单点传感指标,而在"皮肤+缓冲+驱动"一体化的软体结构能力。
23. 苏州柔电科技
苏州柔电科技2023年6月成立,总部设于新加坡、由浙江大学孵化,核心成员包括外籍院士、浙江大学教授及世界500强企业首席工程师,是典型的"海内外双基地"团队。
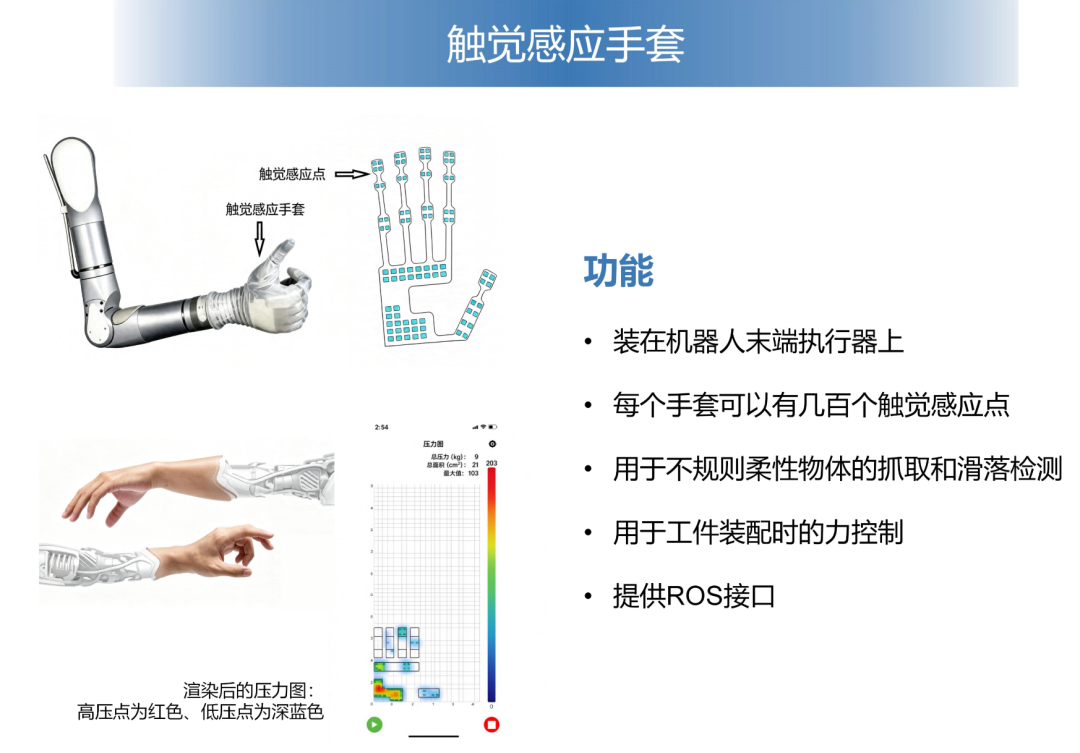
柔性触觉传感与电子皮肤路线,可感知压力、温度、湿度乃至"痛觉"等多维信号;主打陪伴机器人电子皮肤,能识别拍、掐、捏、抚等交互动作,并叠加温度感知与恒温控制——这一定位精准切中了情感陪伴机器人"被触摸要有反应"的核心诉求。
24. 无锡聚荷达
无锡聚荷达传感科技有限公司专注柔性压电感知与驱动技术,建有1000㎡产线(含300㎡千级洁净室),累计投入800余万元用于研发及中试产线建设。
P(VDF-TrFE)共聚物压电薄膜路线,配套无损伤等离子极化工艺;产品含JHD-LLS多点式液位计、柔性压电传感器(片状、弧形、异形,用于键控、力传感与电子皮肤)、柔性压力传感器;工作频段覆盖0.001Hz-10kHz。压电式在动态力与振动感知上有本征优势,劣势是无法测量静态力,因此更适合做"敲击、滑动、振动"类事件感知而非压力分布。
25. 常州拓感
常州拓感科技有限公司2025年12月成立,公司依托东南大学硕博科研团队,集触觉传感产品研发、生产、销售与服务于一体。
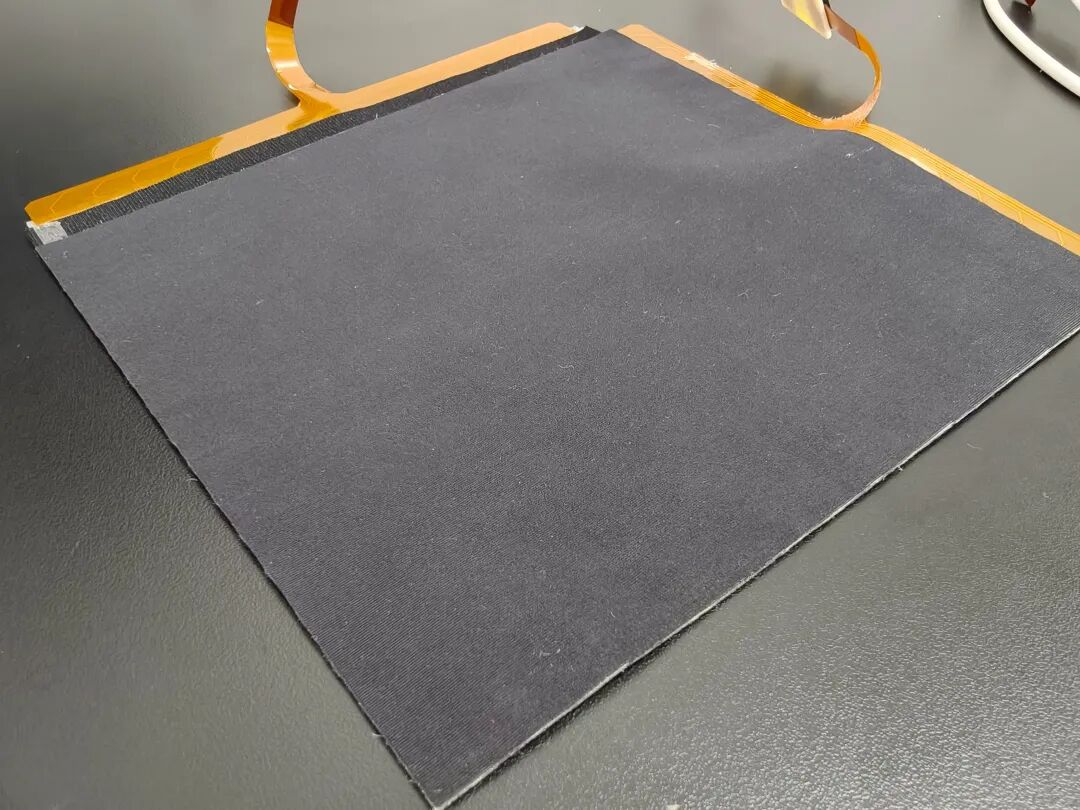
织物状的传感器
26. 宇叠科技
南京宇叠智能科技有限公司(UDEXREAL)2022年成立,创始人王鑫(复旦大学),专注液态金属柔性传感与动作捕捉,是國內液态金属电子制造路线的代表企业之一。
电子皮肤是镓铟合金液态金属路线,利用室温液态金属的高导电性与形变自适应能力,可实现8倍拉伸率、0.1mm厚度;代表产品超感动捕手套精度0.1°、重量45g、可水洗,电子皮肤集成压力、温度、震动三模态感知。
2026年完成近亿元A轮融资,液态金属路线的核心难点在封装防泄漏与氧化层控制,这也是其从动捕向机器人皮肤延伸时必须跨越的工程门槛。
27. 变格科技
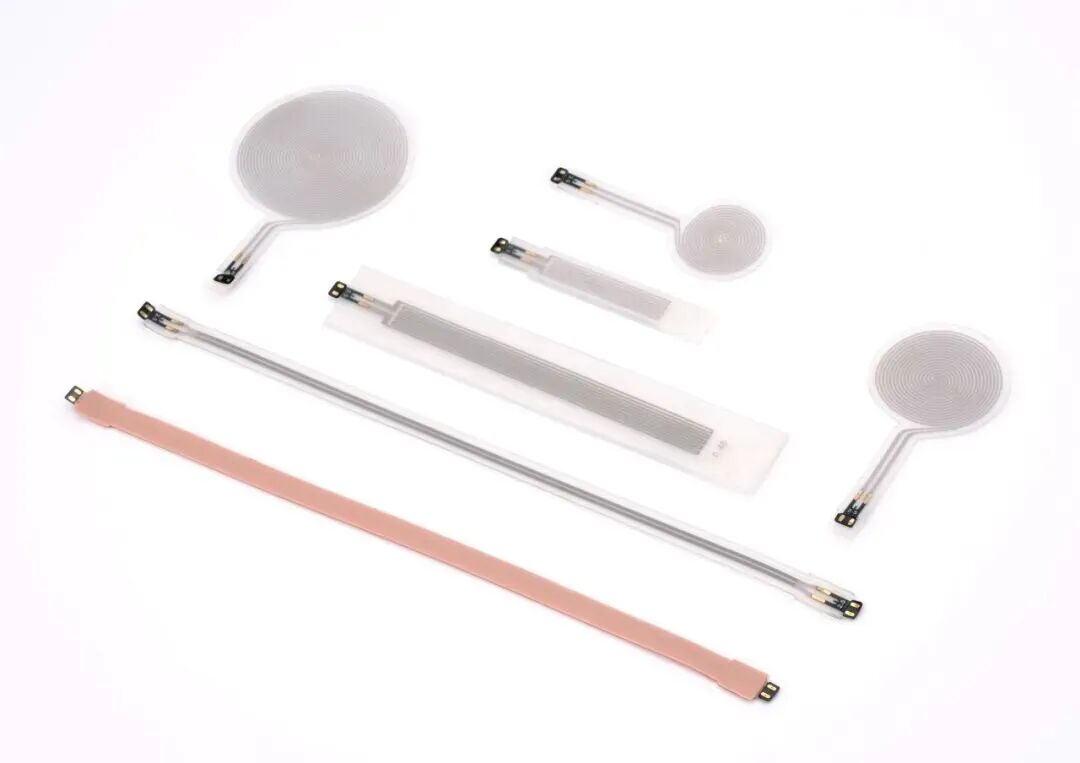
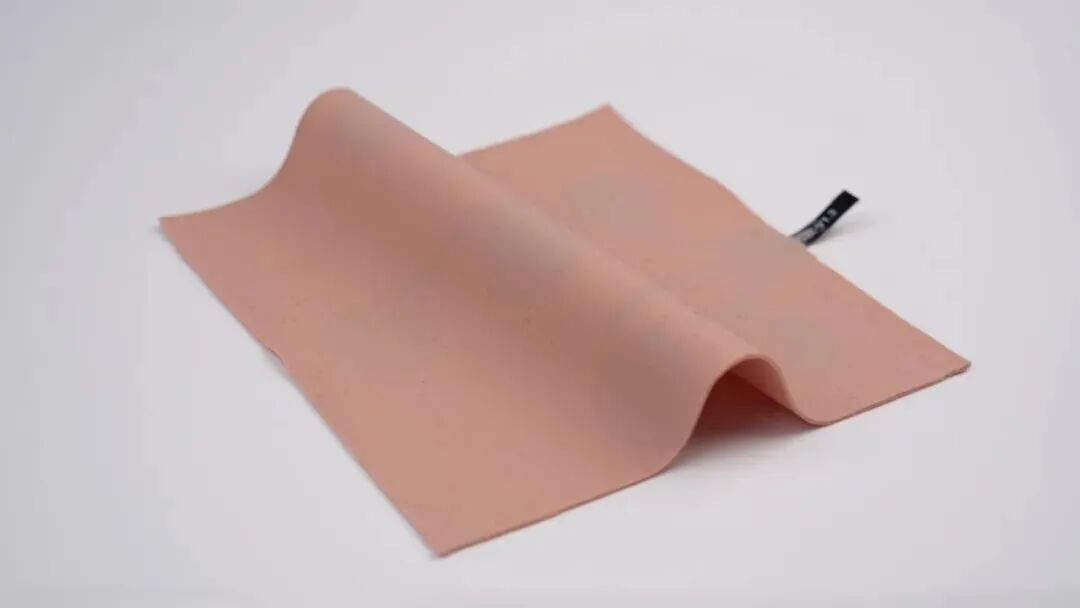
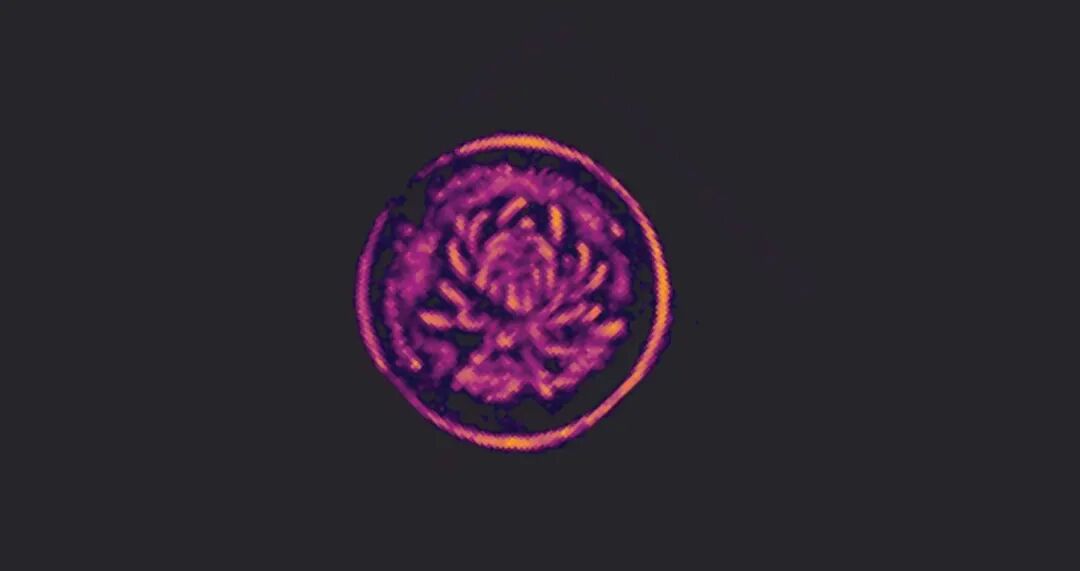
DeepSkin是变格科技旗下薄膜触觉技术品牌,聚焦灵巧手全掌触觉与机器人身体大面积电子皮肤。凭高分辨率触觉阵列、自研触觉芯片、全栈系统集成能力及柔性电子制造积累,提供从触觉感知到产业化交付的一体化解决方案。
变格科技成立于2015年,是国家高新技术企业、国家级专精特新企业,已形成四大生产基地与四大研发中心的产业布局,并建立覆盖研发、制造与质量管理的产业化体系,先后通过IATF16949、ISO9001等质量体系认证。公司在技术与专利方面长期积累,依托柔性电子研发与精密制造积累,变格为DeepSkin的工程验证、制造导入及后续产业化提供支撑。
DeepSkin依托高密度薄膜电极技术,结合差异化阵列设计、自研触觉芯片与采集系统,开展面向灵巧手、工业夹爪等应用的薄膜式触觉产品开发与系统集成。
28. 悟通感控
悟通感控(北京)科技有限公司拥有离电式等国际领先的多元化柔性力触觉底层感知技术;数据质量高,具备:超高灵敏、高稳定、长寿命、低成本等特点,为压力传感多项国标/团标的重要参编单位。
离子电容式复合压感材料路线,通过晶体共价交联离子导体与"弹簧式"结构设计,使电容变化量由pF级提升至nF级(约千倍提升),从而大幅改善信噪比与抗干扰能力;代表产品TS50三维力电子皮肤模块(28×28mm、6×6矩阵、1g灵敏度、1kHz采样),2026年7月推出全球首款离电型全掌三维力数采手套,另有THD1000R水下版与电池膨胀力传感器。
29. 圆芯电子
宁波圆芯电子有限公司2020年12月成立,由剑桥大学、华中科技大学、浙江工业大学博士团队创办,专注印刷柔性电子,建有3000㎡万级超洁净车间与卷对卷印刷产线,坚持"材料自研、设备自造、工艺自有"。
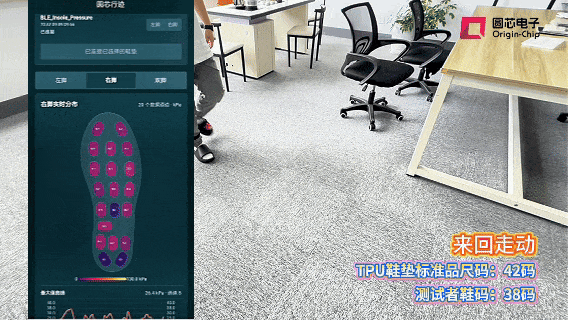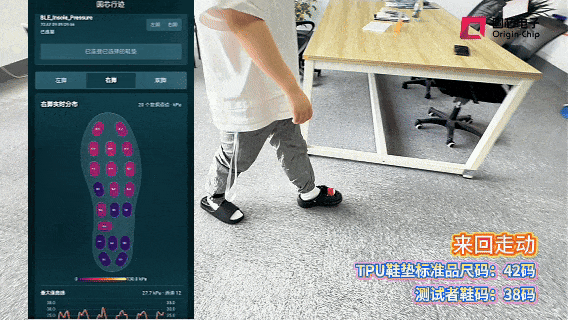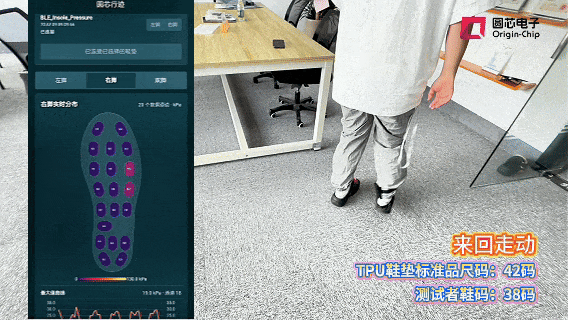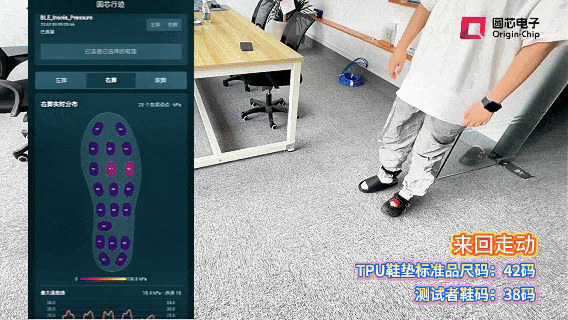
采用印刷式压阻/多模态路线,基材适应性广(纸、塑料、布料、皮革、硅胶),可同时感知压力、温度、距离;指腹传感器达240点位/cm²,足底智能鞋垫厚度小于1mm。
30. 聚触灵动
聚触灵动(深圳)技术有限公司源自香港科技大学申亚京教授团队,创始人郭栋为港科大博士,专注三维力自解耦触觉传感器与触觉分析算法。
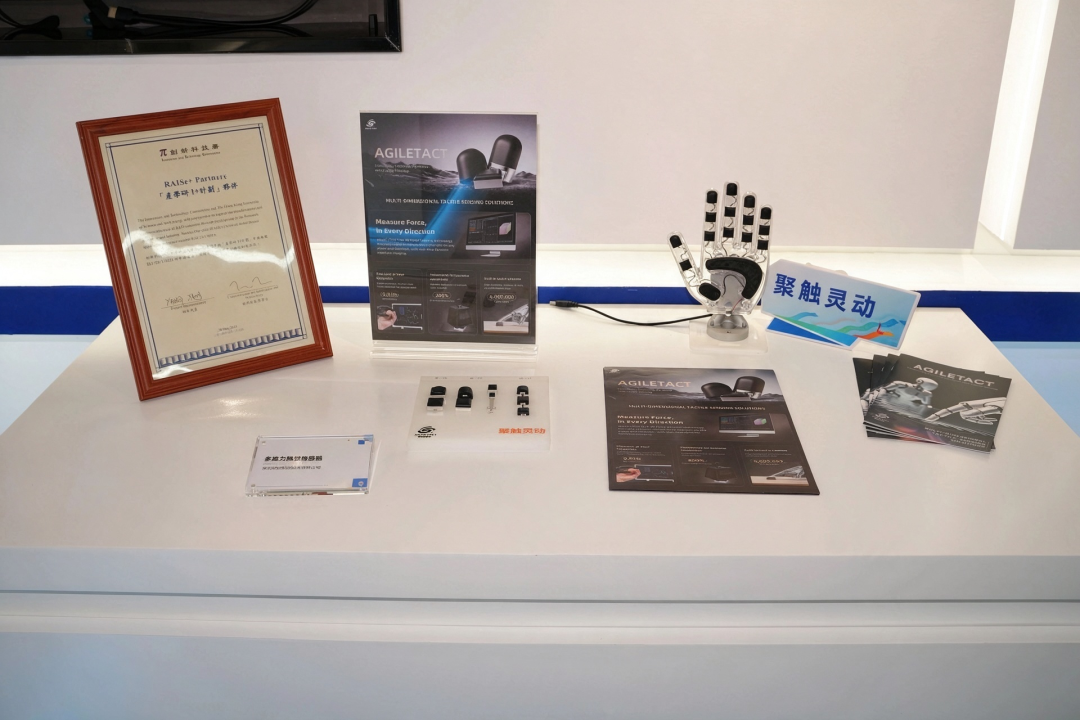
切向力解耦路线,据公开信息,为全球唯一能够同时精准测量力的大小与方向的量产方案,直接解决"能感知多大力、却不知道力往哪个方向"的行业共性难题;指标为0.01N精度、0.1°力方向分辨率、600万次疲劳测试,配套3D力解耦算法、指尖触觉传感器、数采设备与触觉分析大模型。为香港特区政府RAISe+首批项目,已服务50家以上机器人公司、20余个顶尖机器人实验室。
31. 灵枢智肤
上海灵枢智肤电子科技有限公司2025年4月成立于上海松江,创始人贾炜本硕博均就读于复旦大学高分子科学系。
公司采用离子皮肤"路线——在聚合物基材中引入离子,目前已形成两款离子皮肤材料,推出手指触觉传感器及"指尖+掌心"模组,支持点触、长按、滑移与切向力感应,完成双85测试及1000万次以上重复机械测试。
32. 灵感机器人
灵感机器人(深圳)有限公司创始人张雅展(中国科学技术大学本科、香港科技大学博士,曾任腾讯资深AI研究员、国家实验室研究员及博导),团队以光学与AI算法能力见长。
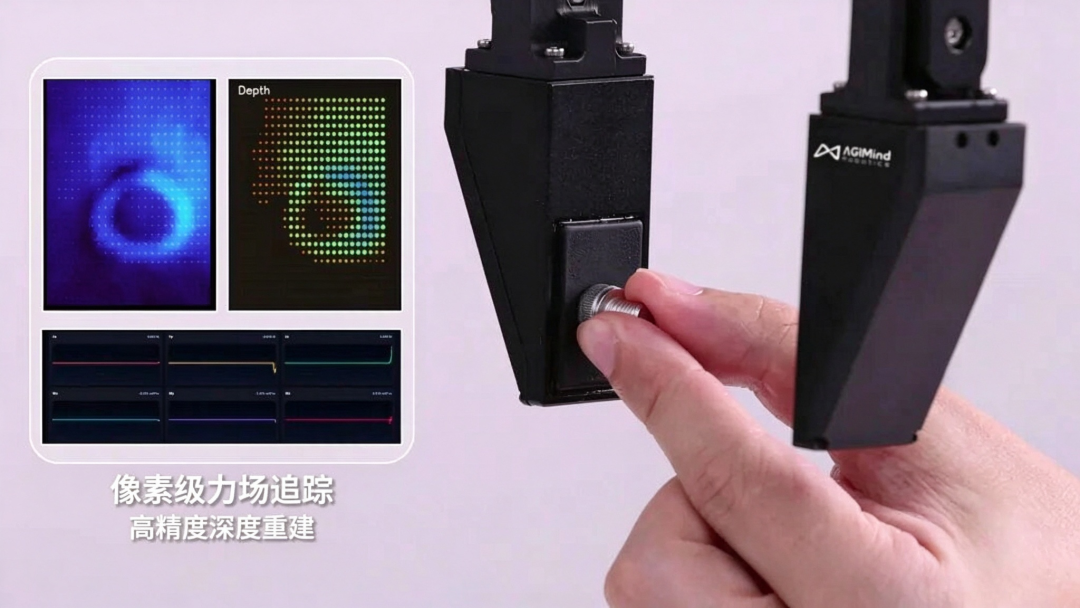
"稠密力场"视触觉路线,不依赖稀疏标记点,而是直接回归接触面的连续力场分布;Lux系列视触觉传感器采用复眼镜头设计,厚度仅5mm、形变分辨率达10万级;产品线延伸出超薄光学电子皮肤,并首创视觉六维力传感器,累计近20项专利。
33. 一目科技
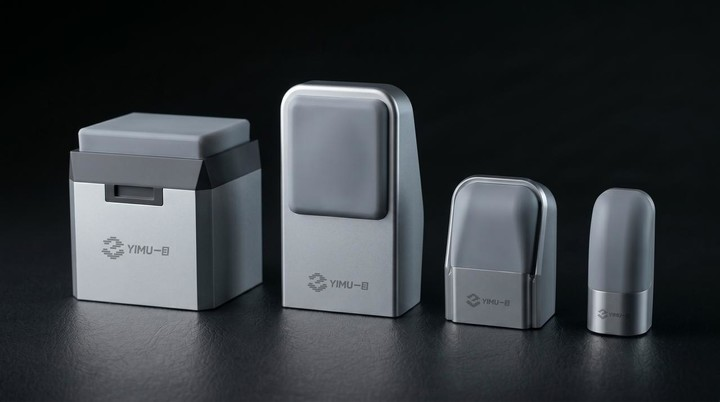
一目科技始构建R-AGI生态——SENTRA感知硬件+WorldActionModel世界动作模型+DEXTRA执行终端,目标是做"感知—决策—执行"闭环的具身智能平台。
视触觉路线,通过柔性接触层微米级形变+内置光学系统+算法还原触觉信息;单指尖达24万个检测点、力分辨5mN、响应8ms、厚度3mm、500万次按压寿命,在"高密度+低延迟+超薄"三项上同时进入第一梯队。
34. 紫羲科技
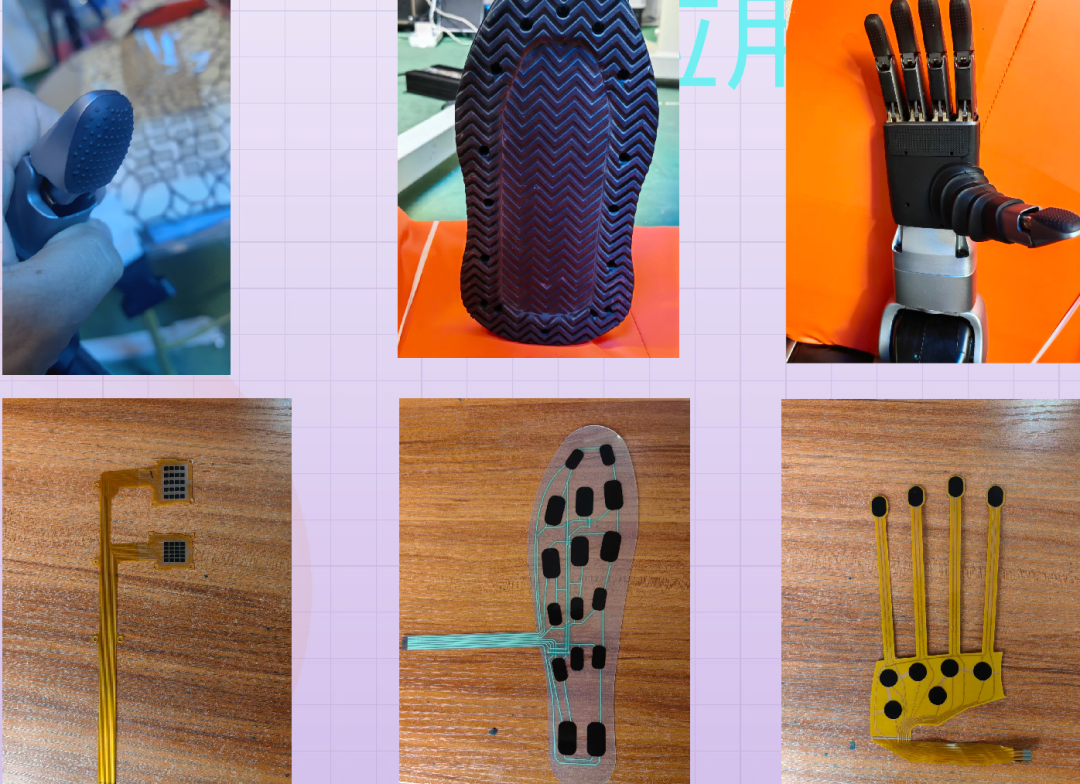
上海紫羲科技有限公司2004年成立,有22年柔性材料与柔性电子制造经验,建有2200㎡生产基地,年产能500万件。
以柔性印刷电极与阵列式压阻/电容传感为核心工艺,点密度超过100点/cm²;产品含柔性电子皮肤、指腹传感器、数采手套与机器人防护服,形成"传感+防护"的组合供给。
35. 大深传感
深圳大深传感科技有限公司2017年创立,总部位于深圳光明,研发制造基地设于惠州惠阳具身智能产业园,约50%人员具海外背景,累计近百项发明专利。
大深传感 DS-SF0130指尖触觉传感器,作为仿生触觉器件,复刻人类指尖皮肤感知逻辑,采用压阻式感知机制,整体由柔性硅胶皮肤表层、硬质电路板、塑胶绝缘底壳与外部硅胶指套共同构成。
36. 元顿传感
合肥元顿传感科技有限公司2022年7月成立,由刘泽江博士与陈中奎博士创立,泛普科技集团控股(依托其12年柔性传感器经验)。
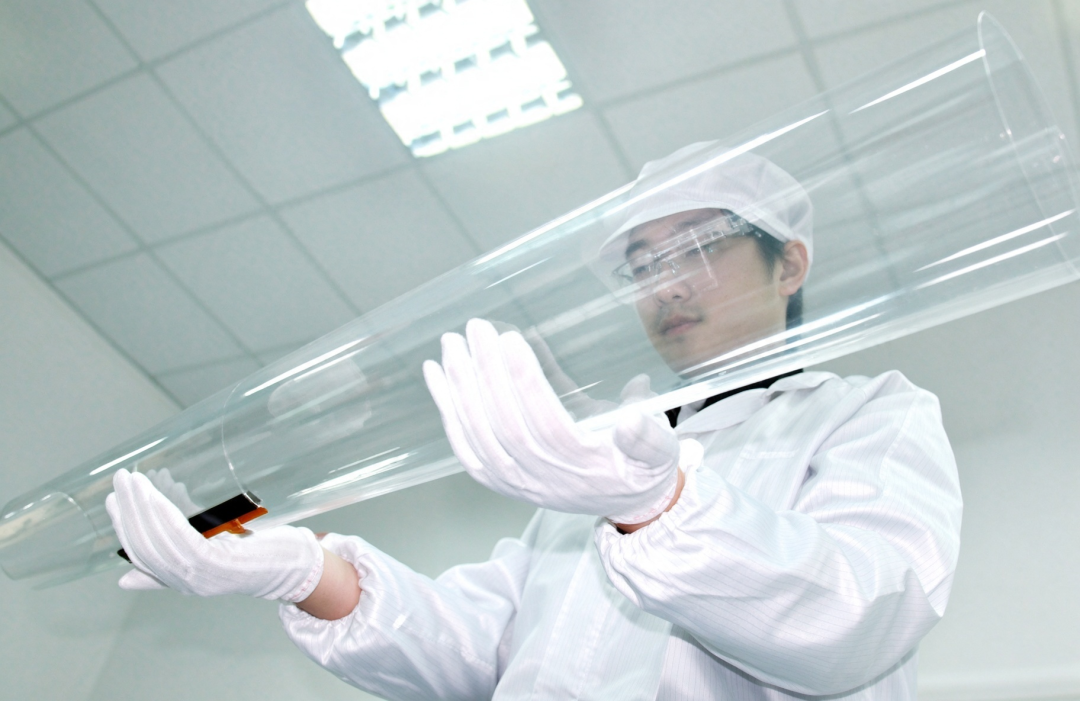
采用柔性印刷+3D打印微结构路线,UP系列柔性电子皮肤可延展150%以上、承受百万次折叠、工作温度-20~80℃、打印精度5微米、日产能超过1万片、成本较传统方案低40%。
37. 火星灵感
深圳市火星灵感科技有限公司2026年5月成立,是依托高校科研力量联合组建的机器人柔性电子皮肤科创企业,聚焦机器人触觉感知核心技术研发、产品生产与产业化落地,深耕柔性传感、智能感知与仿生功能材料等前沿领域。
技术路线属液态金属电子皮肤方向,依托镓基合金室温液态、高导电、耐形变的特性,通过直写打印、微通道灌注等工艺制备可拉伸传感阵列。
38. GelSight
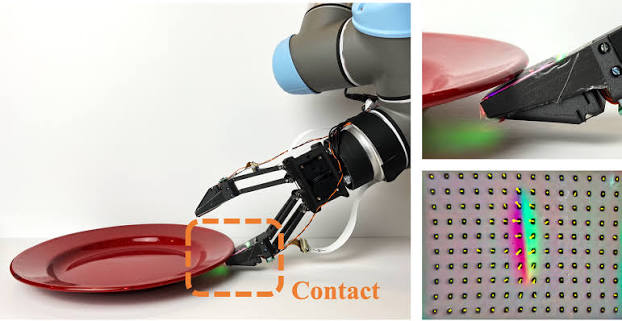
GelSight2011年由MIT(EdwardAdelson教授团队)创立,总部位于美国马萨诸塞州Waltham,是数字成像式触觉(视触觉)技术的开创者与全球标准制定者。
以弹性体接触面+内置相机+光度立体算法还原接触面的微米级三维形貌,把"触觉"转化为"视觉"问题求解。代表产品GelSightMini(5分钟即可出结果)、Modulus表面测量系统。
39. 猿声科技
猿声先达科技(深圳)有限公司2025年初成立,创始人侯宁喆为牛津大学触觉方向博士,公司构建SENSE-CAPTURE-LEARN(感知—采集—学习)全栈触觉体系。
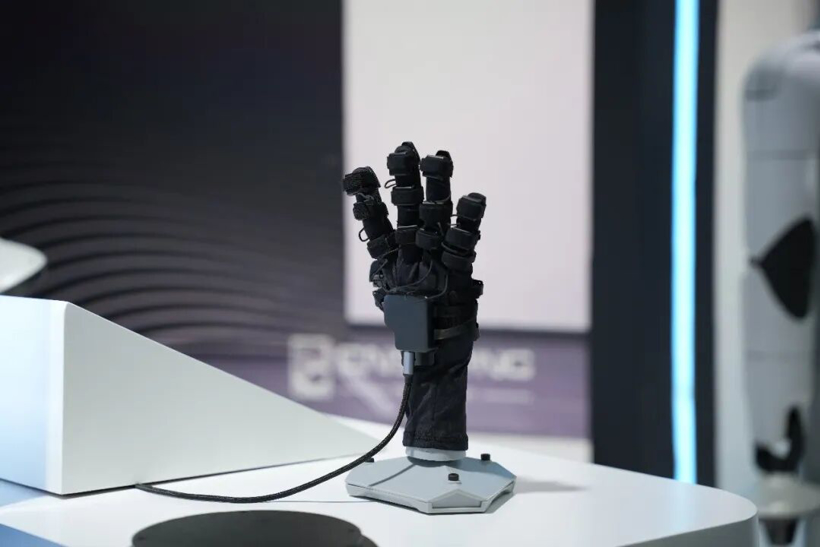
Tacta系列传感器可感知法向力、切向力、力矩,以及密集接触力的大小和方向。HexSkin系列大面积电子皮肤支持多维触觉感知,能够感知力的大小和方向,采用总线式极简设计,可包裹球体或复杂曲面,实现低延迟数据交互。
40. 灵动佳芯
苏州灵动佳芯科技有限公司2021年成立,专注压电材料、器件与信号链芯片的一体化开发,是国内少数把"材料配方—器件工艺—专用芯片—算法"全部握在手里的压电传感公司。
以PVDF压电为主路线,自主掌握核心配方与完整制造工艺,同时布局压电陶瓷、专用信号处理芯片与AI算法,形成全栈自研能力。
41. 知行具身
知行具身(北京)科技有限公司专注视触觉传感器与具身智能数据采集,是中国具身智能Tier1产业联盟成员。
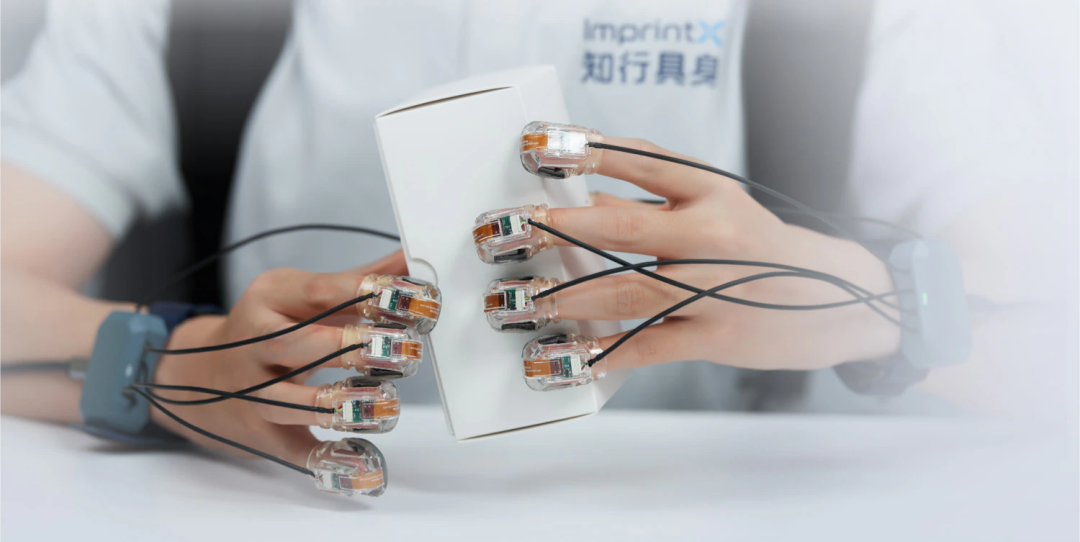
采用神经拟态事件驱动视触觉路线,传感器只输出发生变化像素的事件流,从原理上规避帧式成像的冗余与延迟:ImprintX延迟1ms、帧率超过1kHz、量程0-25N、力分辨率0.02N。
42. 视塔机器人
视塔机器人(深圳)2025年10月成立,核心团队来自南方科技大学智能液晶光学实验室,创始人张伟,是把液晶光学材料引入触觉感知的原创型团队。
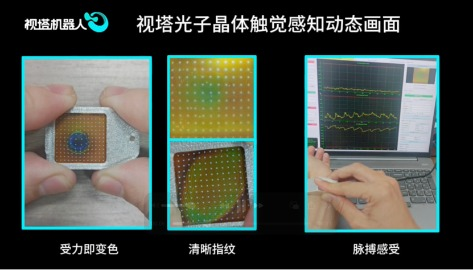
胆甾相液晶弹性体(CLCE)柔性光子晶体路线——材料受压时螺距改变导致反射波长漂移,实现"受压变色",同时布局视触觉、压阻、电容多路线以覆盖不同场景。
2026年10月完成天使轮融资,华为哈勃、深高新投、高轩投资。
43. 凸申科技
合肥凸申科技有限公司2021年成立,专注PVDF柔性压电薄膜传感器,在合肥智能科技园及上海、湖州布局研发与生产,是安徽柔性传感产业带的代表企业之一。
采用PVDF压电+压阻双模态路线,推出行业首次商用的压电—压阻双模态电子皮肤,用压电层抓动态、压阻层抓静态,互补单一机理的盲区;产品含TS-PS300/600/800睡眠监测带、TS-PV2513振动传感器、压电电缆、PenTip超声传感器、TSPP压电压阻一体传感器,并开发出17秒完成把脉的诊脉灵巧手。
44. 钛深科技
钛深科技(深圳)有限公司2018年成立,专注柔性离电式压力传感技术的研发与产业化,是国内最早将离电式路线推向消费与医疗量产的公司。
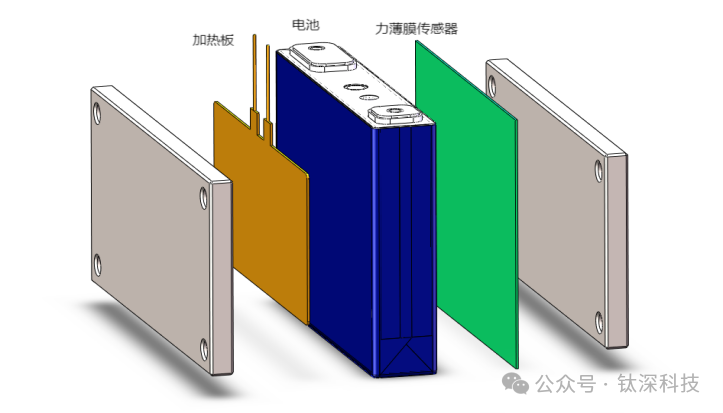
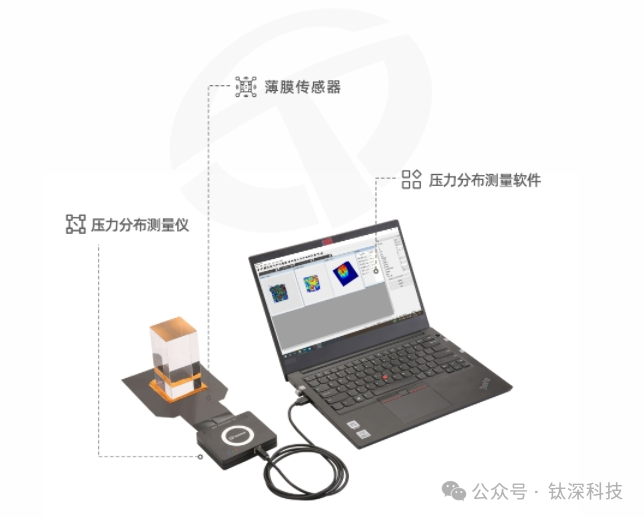
FITS柔性离电式传感技术被业界称为第四代柔性传感,具备全柔性、透明、超薄特性,可共形贴附复杂曲面;产品含TAS压力分布系统、机器人碰撞检测模组、TWS耳机压感方案、PS02医疗模组等等。
45. 探源感知
探源感知(北京探源感知科技有限公司、南京探源感知科技有限公司)成立于2025年11月,面向人形机器人、灵巧手与具身智能提供"触觉传感芯片+触觉算法"全栈方案,并已加入中国传感器与物联网产业联盟(SIA)。
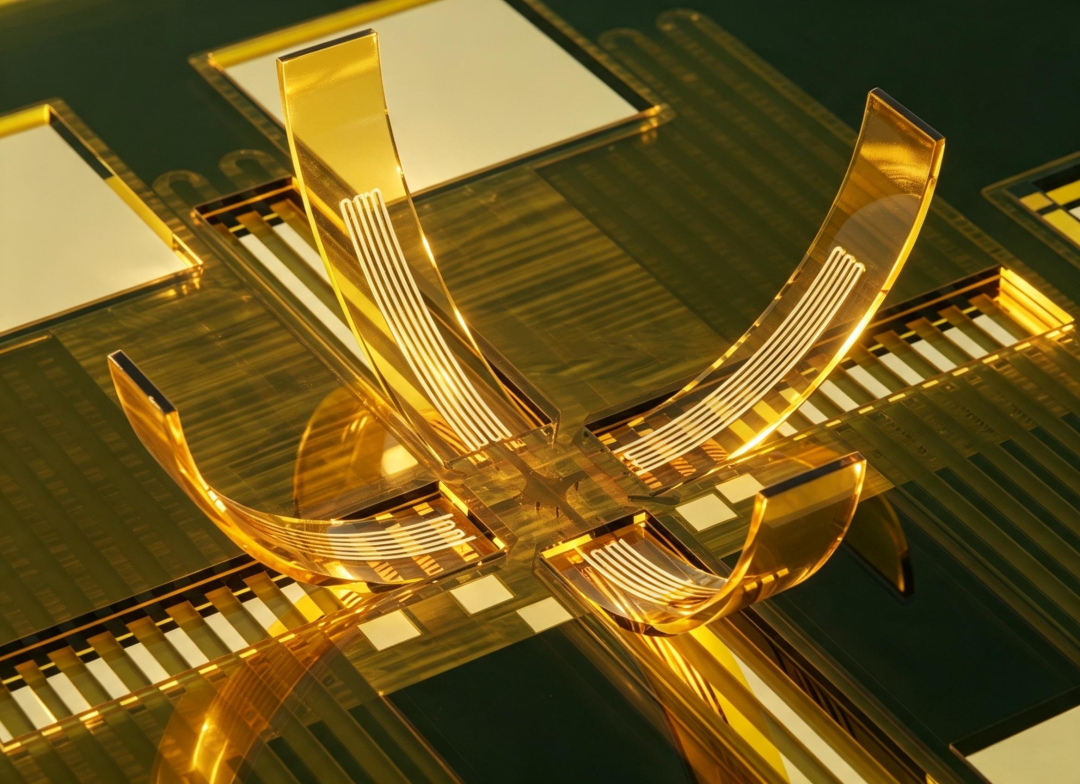
首创三维微应变片电子皮肤技术平台,以物理原生解耦实现三维力的可定量测量,从结构上绕开传统柔性传感器"柔性—导电—稳定"的不可能三角与力串扰问题,软件侧自研触觉时序编码、触觉交互意图识别算法及VTLA视触觉融合大模型。
46. 埔慧科技
广州埔慧科技有限公司依托广东粤港澳大湾区黄埔材料研究院成立,创始人张通博士,专注微结构型柔性触觉传感器,是新研机构孵化的代表性项目。
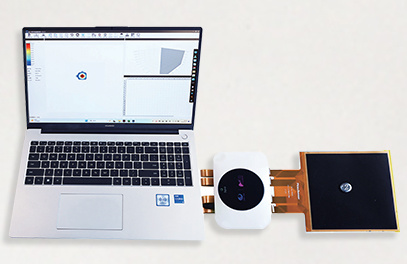
采用仿生微结构(指纹微结构)压阻路线,通过在敏感层构建类指纹的微凸结构实现应力集中,把灵敏度响应点压低至10-20Pa;疲劳测试超过1000万次(变化量小于5%),精度误差小于3%。
47. 明新旭腾(605068.SH)
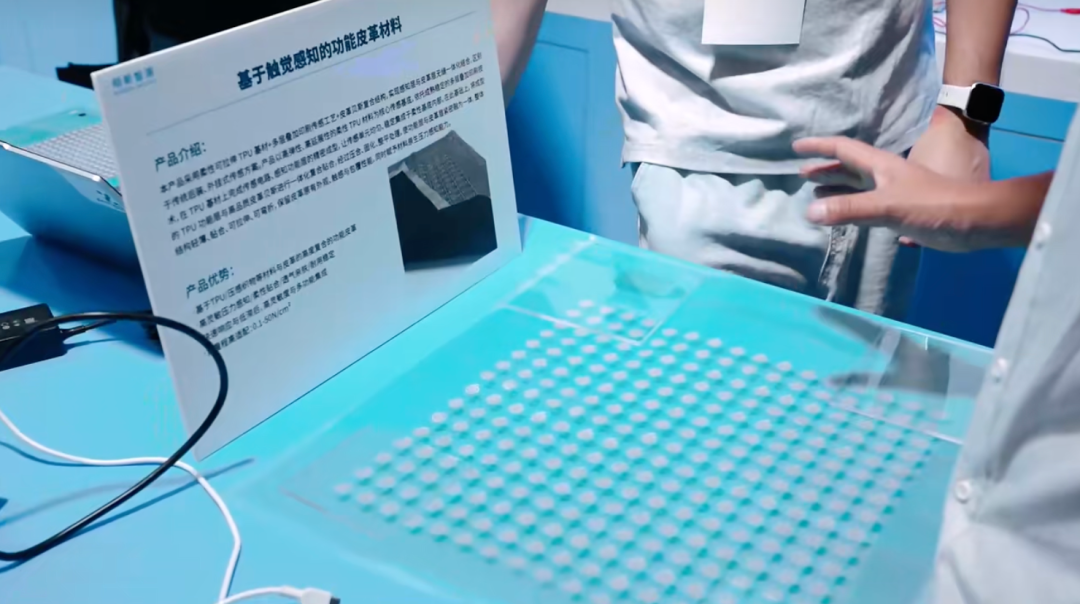
明新旭腾新材料股份有限公司(605068.SH)2005年成立,主营汽车内饰真皮、超纤与PU/PVC材料,是国内外主流车企的内饰材料供应商,2025年新设子公司切入人形机器人领域。
技术路线为柔性多层印刷微结构电子皮肤,以皮革/超纤为基底叠印微结构敏感层,具备透气透湿、抗撕裂、数万次形变能力;同步开发一体式加热表皮革。
48. 申昊科技(300853.SZ)
杭州申昊科技股份有限公司(300853.SZ)2002年成立,主营电力、轨道交通等工业巡检机器人与智能运维装备,在电网、轨交场景拥有大量真实运行数据与客户资源。
电容式非接触感知电子皮肤路线,与浙江大学、斯坦福大学、浙江理工大学开展产学研合作;产品先自用于自家操作机器人实现触碰感知与避障,处于小批量试用阶段,同时在研指尖力传感器。
49. 方舟智造
广东方舟智造科技有限公司位于肇庆怀集,专注柔性集成电路与多类型柔性传感器,建有广东省博士工作站,累计100余项专利,并参与行业标准制定。
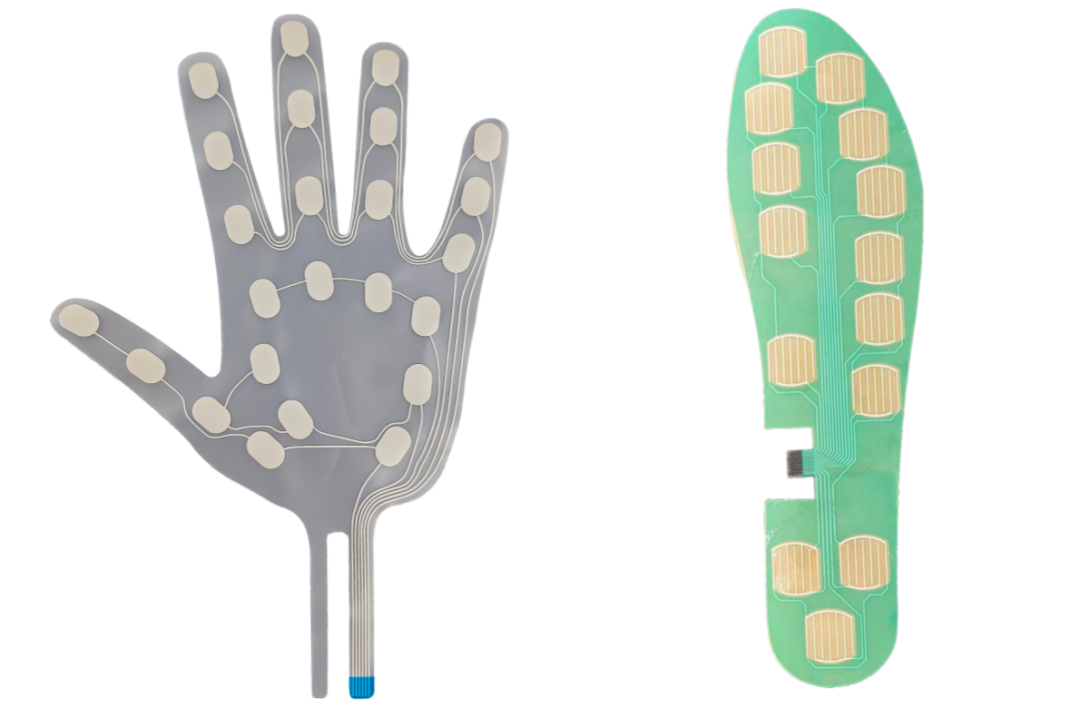
采用柔性印刷压阻/FSR路线,手指触觉传感基础采集模块达4096个采集点/cm²;产品含电子皮肤、手掌/脚底/拇指压力传感器、拉伸传感器,以及FSR、汽车座椅、位移、足底、离床离椅、睡眠检测带等成熟品类。
50. 耐世特威科技
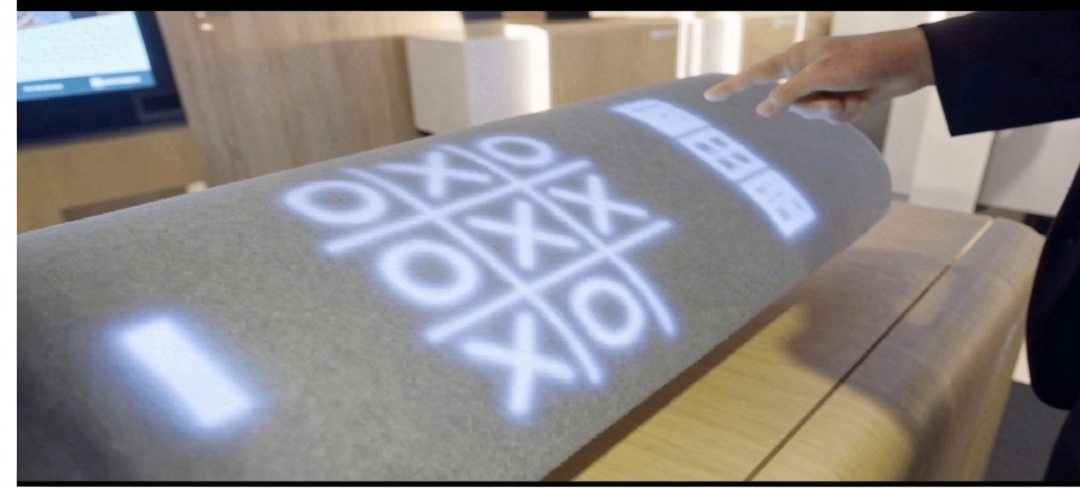
耐世特威科技以柔性电子与仿生皮肤材料为核心能力,构建了覆盖感知、显示、储能与健康监测的多品牌产品体系,走"一个材料平台、多个应用品牌"的矩阵化路线。
五大产品线分工明确:Electroderm(电子皮肤系列)承担触觉感知主功能;Cutistech(皮革传感系列)采用单层皮革+印刷网状电路,直接以真皮/超纤为基底,适配汽车内饰与座椅;Auraderm主打透光显示;Zapderm做柔性储能;Carederm负责体征检测。
51. 汇光创新
汇光创新(北京)科技有限公司2026年2月成立,核心为清华背景的年轻团队。
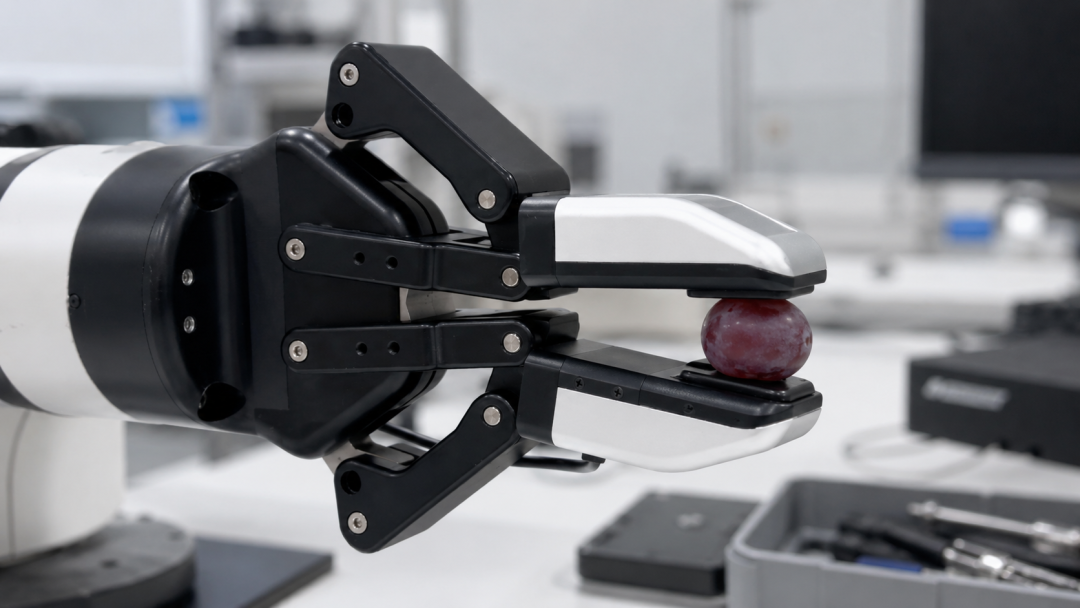
灰度重建视触觉路线,区别于彩色标记点与三色光方案,通过灰度图像直接反演接触形貌,显著降低光学系统与算法复杂度;LIGHTTILE厚度仅3-4mm,产品含超薄触觉皮肤、触觉数采手套与跨本体数据平台。
2026年6月完成数千万元种子+天使轮融资。
52. 叠动科技
叠动科技在南京与深圳双地设立,专注MEMS工艺与视触觉融合的触觉传感器。
全球首创MEMS工艺+视触觉融合路线,用MEMS微结构替代传统光学成像链路,整体尺寸较传统视触觉方案缩小约70%,从而解决视触觉"太厚、装不进指尖"的行业痛点。
53. 哈普泰克
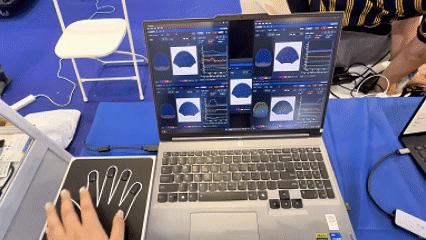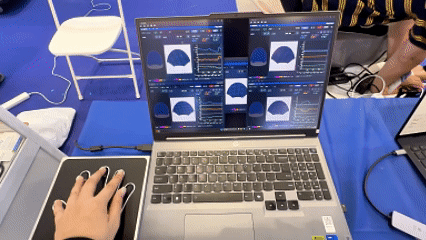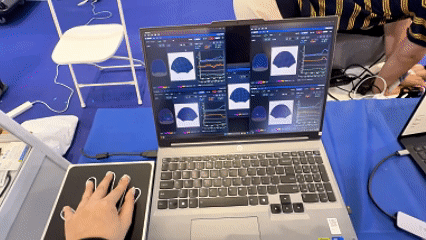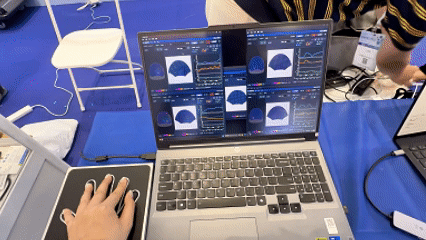
哈普泰克(上海)机器人科技有限公司2022年成立,由国家高层次人才与海归人才创建,专注柔性分布压力传感与机器人触觉感知系统。
"柔性分布压力+接近感知+接触感知"三合一电子皮肤路线,可覆盖从接近到接触的完整交互过程:空间分辨率25pts/mm²至16pts/100cm²,响应时间不超过30ms,量程0-4MPa,厚度0.3-1mm,100万次寿命衰减小于5%;配合算法可识别12种人体动作意图、识别率95%以上。
54. 风隐科技
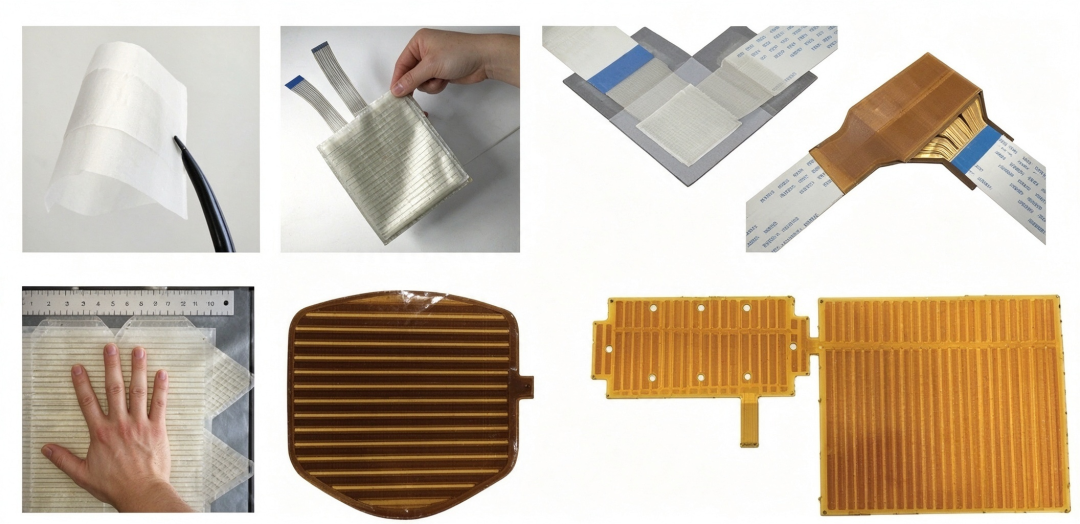
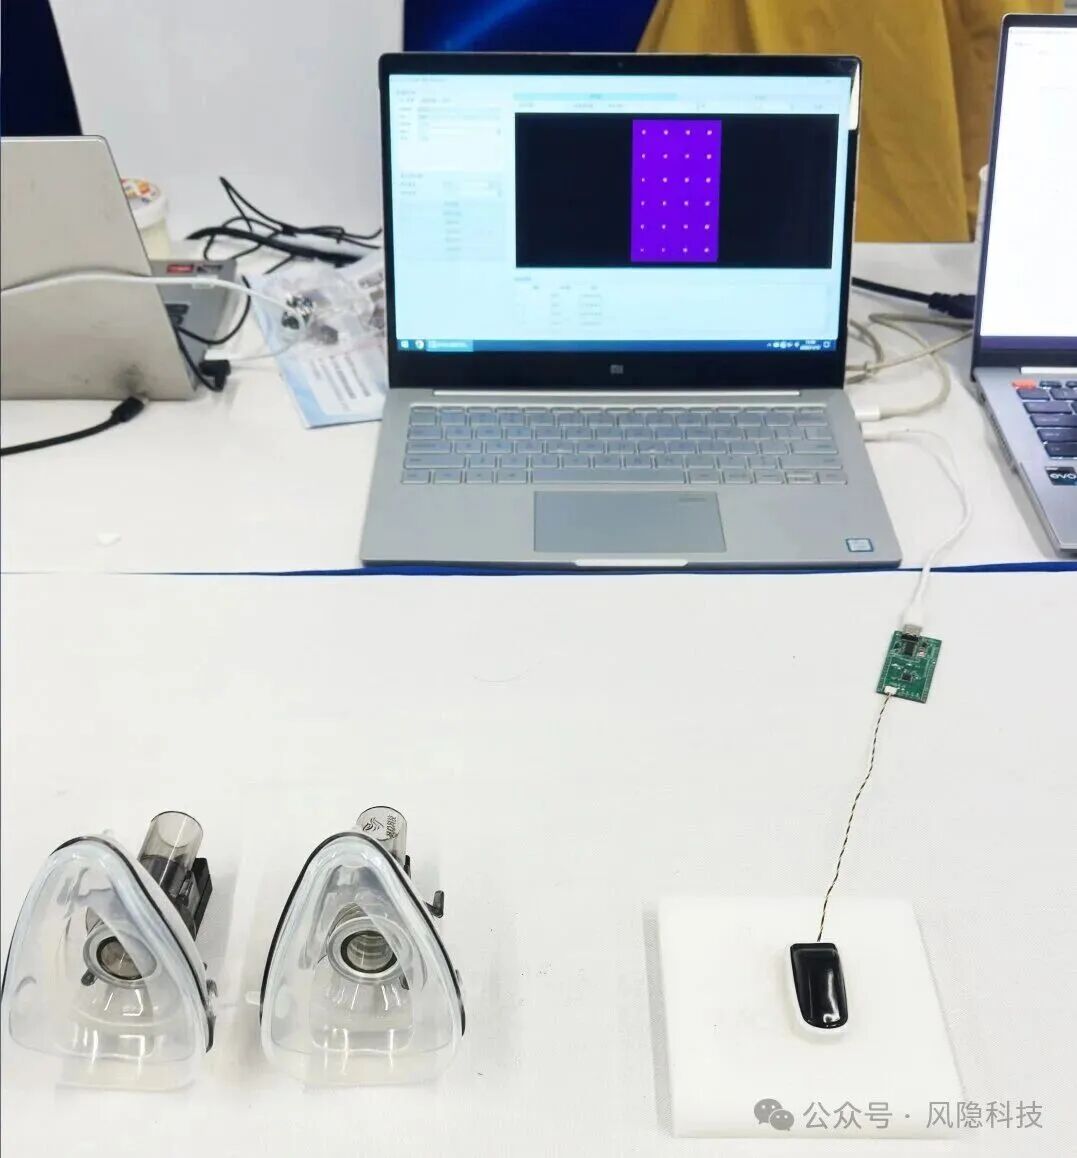
宁波风隐科技有限公司专注粒子型柔性压电复合材料及传感器件,产品覆盖材料、单点、阵列与微结构四个层级,走"材料起家、逐级向下"的路径。
粒子型柔性压电复合路线,最小检测力5μN/0.05Pa,重复性误差1.7%,杨氏模量50MPa,厚度仅0.05mm。
55. 翊感科技
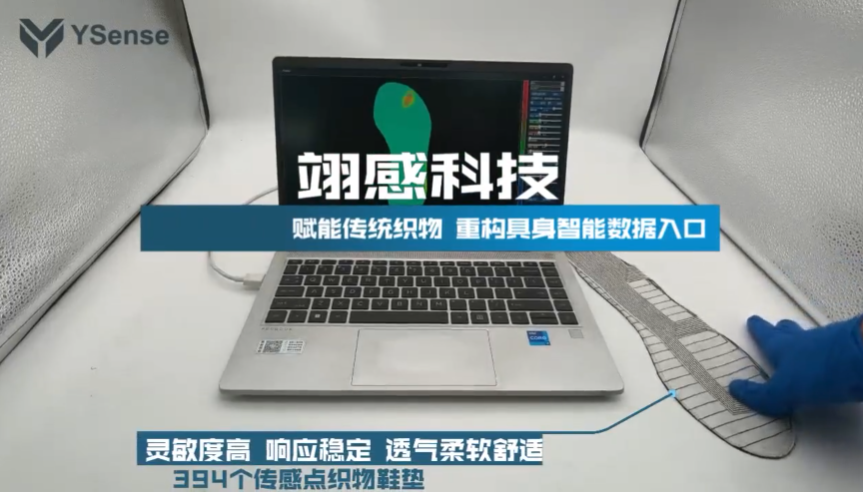
翊感科技(深圳)有限公司2025年11月成立,核心团队来自哈尔滨工业大学(深圳),专注织物基柔性传感器与增材打印制造工艺。
采用织物基柔性传感+静电诱导自动图形化印刷/纯干粉打印路线,工艺指标为精度不超过10μm、年量产上万米、耐水洗50次以上、拉伸率20%以上、点位1~4096可配置。
56. 力感科技
深圳市力感科技有限公司2016年6月成立,与中国科学院深圳先进技术研究院建立战略合作并孵化,专注薄膜压力传感与阵列触觉传感,是国内FSR路线的早期规模化厂商。
FSR薄膜压阻路线,触发力0.1g、量程可达100kg以上、单感应点面积0.25mm²;自研自动化校准工艺使综合误差控制在±5%以内,产品含RPPS系列压力分布模组、机器人手指套件、夹爪机器人触觉模组。
57. 零感科技
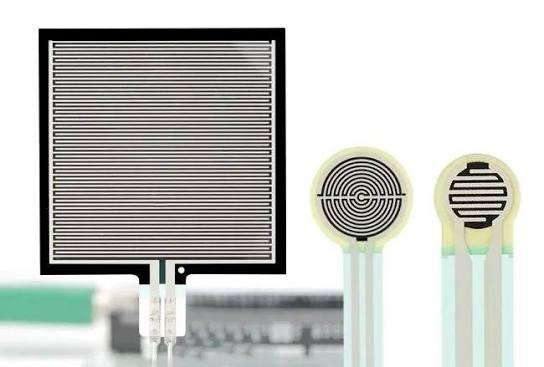
零感科技(深圳)有限公司,是具有世界领先技术的高科技智能触觉公司,公司基于自研的新型材料和特殊工艺,多年深耕于大量程与多参量兼备的智能压力传感技术。公司致力于开发和提供通用智能触觉产品和行业解决方案。
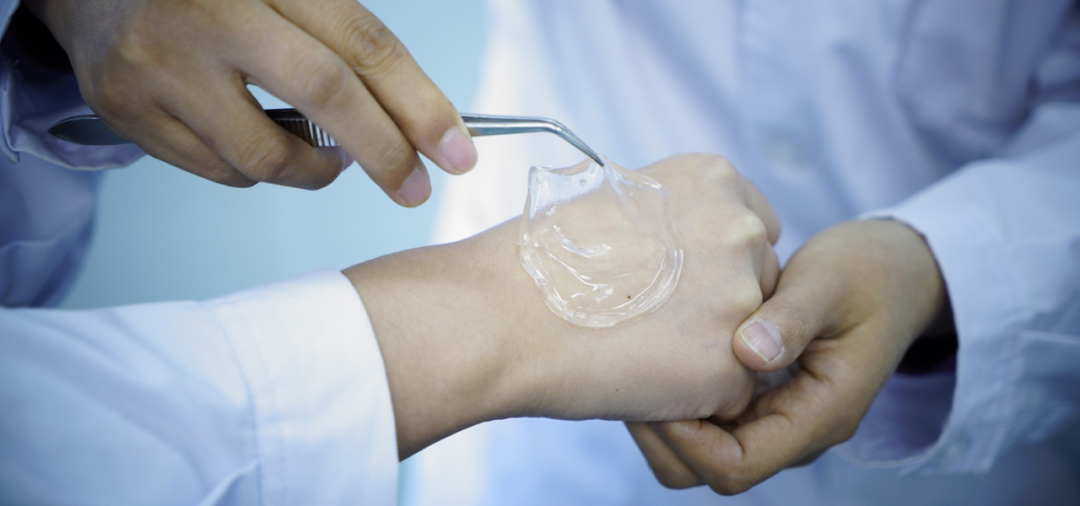
透明导电凝胶+多孔导电弹性体路线,通过凝胶与多孔弹性体的复合结构兼顾导电性与力学柔顺性;灵敏度超过5kPa⁻¹、量程超过2MPa,灵巧手触觉传感器最小可检测1mgF、响应时间2.4ms。
58. 灵触科技
灵触科技为安徽创新中心(芜湖)入驻企业,由安徽工程大学纺织学院郑贤宏博士的创新成果转化而来,定位"打造人形机器人电子皮肤标杆企业"。
依托纺织/纤维基柔性材料工艺,走织物基柔性传感与电子皮肤路线,强调皮肤级的整机覆盖、可裁剪与曲面贴合能力。公开资料显示,公司已获取客户订单并启动项目交付,正在推进实验室建设与融资筹备。
59. 擎界感知
擎界感知成立于北京,依托彭练矛院士、胡又凡教授团队的碳基与新型微纳传感工艺,是碳基电子在触觉领域少见的产业化尝试。
碳基/微纳传感路线,聚焦灵巧手触觉感知与触觉控制闭环;产业协同上,与北京大学集成电路学院陶耀宇团队合作,燕芯微参投并联合攻关灵巧手触觉控制芯片,灵初智能参投,形成"传感材料—触觉芯片—灵巧手控制"的垂直协同。
人形机器人整机
【波士顿动力】【Figure AI】【傅利叶智能】【乐聚机器人】【魔法原子】【特斯拉】【小米机器人】【星海图】【优必选】【银河通用】【宇树科技】【云深处】【智元机器人】
决策控制
【固高科技】【华中数控】【雷赛智能】【千诀科技】【千寻智能】【仙工智能】【小雨智造】【智平方】【中科创达】【自变量机器人】
关节模组
【埃斯顿】【昊志机电】【汇川技术】【环动科技】【巨蟹智能】【良质关节】【绿的谐波】【灵足时代】【鹿明机器人】【泉智博】【卧龙电驱】【祥明智能】【意优科技】【兆威机电】【中大力德】
灵巧手
【傲意科技】【临界点科技】【灵巧智能】【灵心巧手】【帕西尼感知】【强脑科技】【曦诺未来】【因时机器人】【中科硅纪】【中科灵犀】【智同科技】
行星滚柱丝杠
【北特科技】【贝斯特】【长盛轴承】【润孚动力】【瑞迪智驱】【双林股份】【斯菱股份】【五洲新春】【新剑传动】【震裕科技】
精密减速器
【泛洲精密】【丰立智能】【江苏北人】【来福谐波】【宁波东力】【秦川机床】【双环传动】【同川精密】【拓普集团】
专用电机
【步科股份】【鼎智科技】【禾川科技】【科尔摩根】【鸣志电器】【强和电机】【三瑞智能】【拓邦股份】【伟创电气】【信质集团】【永光高特微电机】【云熙机电】
核心传感器
【安培龙】【奥比中光】【福莱新材】【海康威视】【汉威科技】【柯力传感】【坤维科技】【蓝点触控】【力驰传感】【威思特】【芯动联科】【宇立仪器】【原极科技】
推荐阅读
【量产动态】【技术研究】【企业盘点】【政策法规】【应用案例】
福利/活动 推荐
2026
【免责声明】文章为作者独立观点,不代表人形机器人联盟立场。如因作品内容、版权等存在问题,请于本文刊发30日内联系人形机器人联盟进行删除或洽谈版权使用事宜。邮箱:1910243310@qq.com。电话:18001728272