
 五度妙笔
 企业透视镜
 API商城

 数据库
一文看懂机器人灵巧手:技术原理、核心难点与产业进展
单击上方“图灵人工智能”,选择“星标”公众号
您想知道的人工智能干货,第一时间送达

图 1|灵巧手把机构、驱动、触觉与控制压缩进接近人手的体积。
机器人已经会跑会跳,为什么拧一颗螺丝仍然很难
让机器人拿起纸箱并不稀奇。成熟的两指夹爪配合固定工装,早已能在工厂里快速、稳定地重复抓取。真正困难的是另一类任务:从混放零件中捏起一颗螺钉,调整它在手中的朝向,再把它送入被遮挡的孔位;一只手固定接插件,另一只手插线;握住电钻的同时扣动扳机;拿起玻璃杯而不捏碎,也不让它滑落。
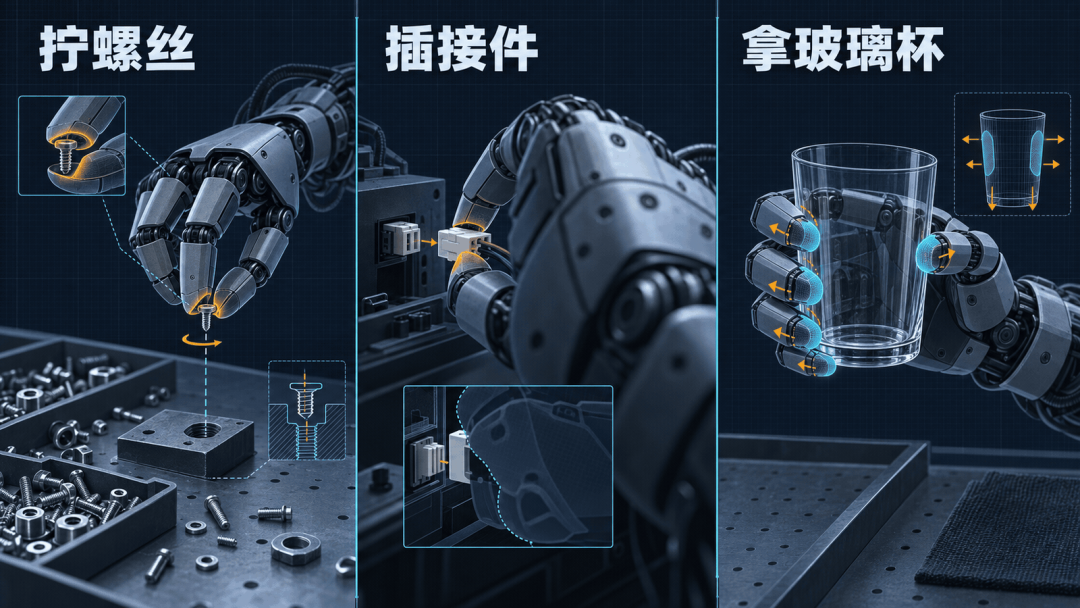
图 2|螺钉重定向、遮挡下插接与易碎物抓握,都要求机器人持续改变接触关系。
这些动作不只是把物体“夹住”。接触点不断变化,手掌会遮挡视线,摩擦也难以预先确定。机器人既要协调多指位置与作用力,还要让物体滚动、滑动、换指或重抓。NIST因此把手内操作单列为机器人手最难实现和测量的能力之一。[20]
灵巧手处理的正是这类任务。五指只是外形,驱动、传动、感知与控制还要装进接近人手的体积,并经得起碰撞、磨损和长期循环。
灵巧手过去多是昂贵的科研设备。人形机器人兴起后,它开始成为整机、零部件和具身智能团队共同定义的接口。截至2026年9月,商品手覆盖约6个至20多个主动自由度,路线从单电机欠驱动到多关节力控,触觉也由少量指尖压力点扩展到掌面阵列。但会张合、会做手势,仍不等于能长期工作。
讨论这个行业,得先分清三个概念:手长得像不像人、能做多少姿态、能否稳定完成任务,不是一回事。
一、灵巧手的边界:能否主动改变接触关系
1. 从夹持到灵巧操作
普通夹爪的目标通常是建立一个稳定抓取,然后由机械臂搬动物体。灵巧手除了抓取,还要改变物体相对手掌的位姿。常见动作可以分为四层:
- 稳定抓握:包络瓶子、握住工具、夹持零件;
- 精密捏取:用拇指与食指捏起薄片、线缆或小零件;
- 手内重定向:不依赖桌面,把物体在手内旋转、平移或换指;
- 功能性操作:拧旋钮、按按键、插拔接头、使用剪刀和螺丝刀。
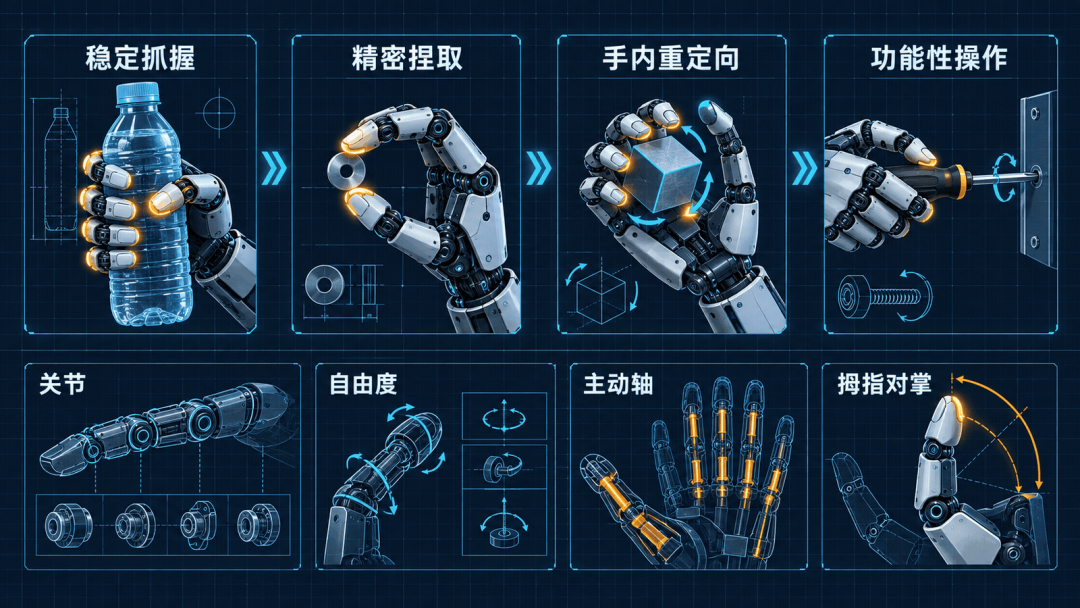
图 3|灵巧性不仅取决于关节数量,还取决于主动轴分配、对掌能力和手内改变物体位姿的能力。
制造业抓型远不止“握”和“捏”。Cutkosky从加工任务中归纳了从强力包络到精密夹持的抓型;GRASP Taxonomy又把单手稳定抓取整理为33类。[37][12]对机器人来说,关键是能否覆盖任务需要的接触位置、力方向和运动方式。
2. 自由度、关节数和驱动数不能混为一谈
产品资料中的“20自由度”可能指可运动关节、独立运动变量,也可能指能单独下令的主动轴,三者不能混用。
- **关节自由度(DoF)**描述机构理论上能怎样运动;
- **主动自由度(Degree of Actuation)**描述有多少个独立驱动输入;
- 被动或耦合自由度由弹簧、连杆、差动机构或腱绳带动,不能完全独立控制。
一只手可以有19个关节,却只用一个电机。Pisa/IIT SoftHand以单根腱绳驱动19个柔顺关节,接触后被动贴合物体。[8]多数关节独立驱动能扩大姿态空间和手内操作能力,也会增加电机、编码器、线缆和故障点。
自由度多,不等于手一定灵巧。评价一只手,至少要问清哪些关节能独立控制,哪些动作依靠机械耦合,哪些接触状态能被感知,以及相关能力是否经过负载和寿命测试。
3. 拇指决定了很多“像手”的能力
五根手指承担的任务不同。拇指能否跨过手掌与其他手指形成对掌,直接影响精密捏取、圆柱握持和工具操作。食指侧摆会改变捏取方向,小指一侧的掌部弯曲有助于形成杯状包络。Shadow Dexterous Hand为此保留了拇指多轴运动、四指侧摆和小指侧掌关节;其当前产品以20个主动自由度带动24个运动关节。[7]
只比较“总自由度”很容易误判,自由度怎样分给拇指、各手指与手掌更值得看。
二、六十多年演进:从仿生机构到具身智能终端
灵巧手的历史并不是从人形机器人热潮开始的。它长期沿着假肢、遥操作、工业装配和机器人学四条线交叉演进。
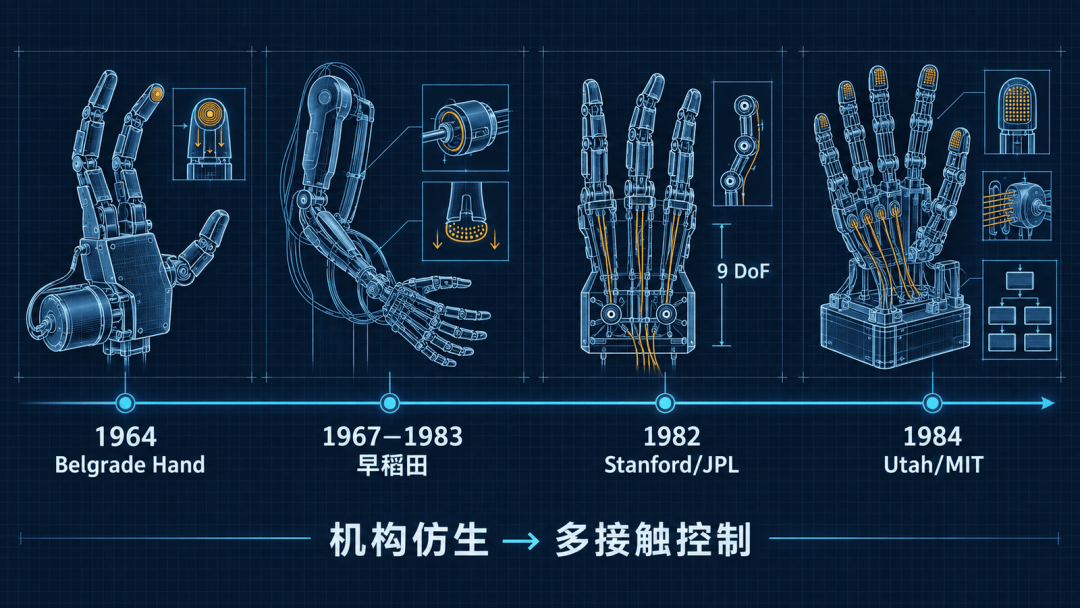
图 4|早期研究从仿生机构和假肢需求出发,逐步建立多指抓取与多接触控制框架。
1. 1960—1970年代:从假肢与仿生机构起步
1964年,南斯拉夫米哈伊洛·卜平研究所研制出公开文献所称的第一版Belgrade Hand。它面向假肢需求,使用单一外部电机、指尖压力反馈和自适应闭合机制,是早期多指仿生手的代表。[1]
早稻田大学从1967年开始研究人工手臂和手。WAM-1在手与臂上合计具有7个自由度;1969年的WAM-2已经在手指上布置位置与压力传感器,使系统能够自动抓取和搬运物体。到1983年,WAM-7采用14个手指自由度演奏简单乐曲。[2]
这些设备已触及三个长期问题:少量驱动怎样带动多关节,触觉怎样进入闭环,人手形态怎样转化为通用操作能力。
2. 1980年代:建立多指抓取的力学与控制框架
1982年,Salisbury与Craig发表Stanford/JPL Hand相关工作,讨论多指机构的运动学、内力和位置—力控制。该手采用三指、每指三关节的腱驱结构,以9个自由度研究稳定抓取和手内操作。[3]
1984年的Utah/MIT Dextrous Hand进一步研究高动态、多自由度、多通道触觉以及分层控制。[4]灵巧手由此逐渐成为可分析、可控的多接触系统,而不只是仿生机构。
3. 1990—2000年代:多传感集成与工程平台形成
德国DLR从1993年前后持续开发机器人手。2001年推出的DLR Hand II具有13个自由度,集成关节与电机位置、关节力矩、温度和六维指尖力传感,并采用笛卡尔阻抗控制。研究团队后来又与哈尔滨工业大学合作发展DLR-HIT系列。[5]
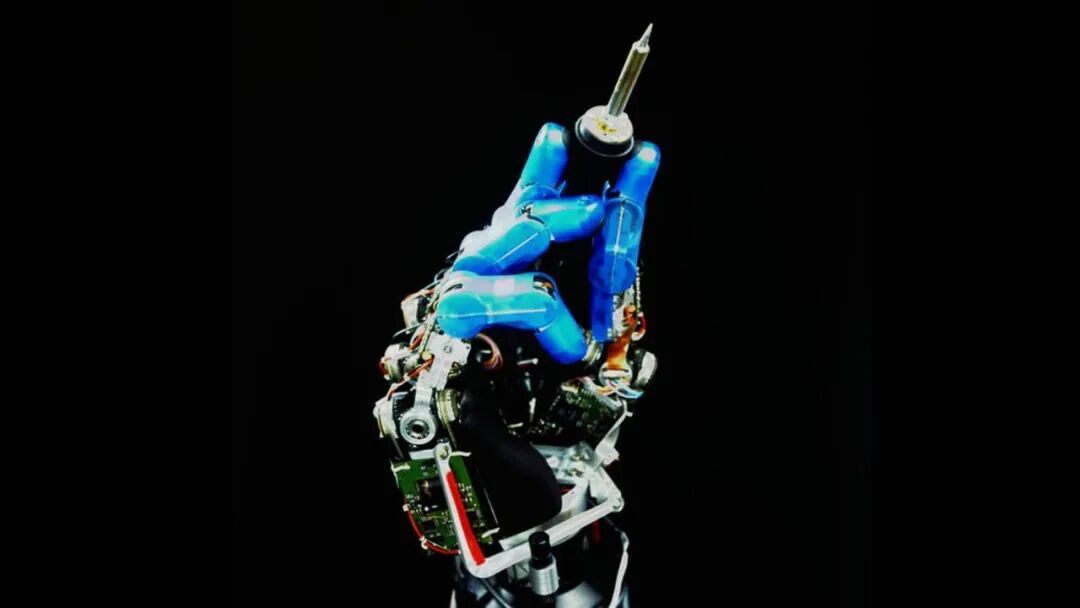
图 5|DLR Hand II把多传感、力矩反馈与阻抗控制集成到同一研究平台。来源:DLR 官网(文末资料[5],图片版权归原机构)。
NASA Robonaut Hand则从明确任务反推设计:它要使用原本为穿戴航天服手套的宇航员设计的工具与接口。1999年的设计论文给出五指、腕部与前臂一体化方案,手和腕共有14个独立自由度;Robonaut 2继续把执行器与电子系统布置在前臂,并增强力控与传感。2011年,Robonaut 2成为首个进入太空的人形机器人。[6]
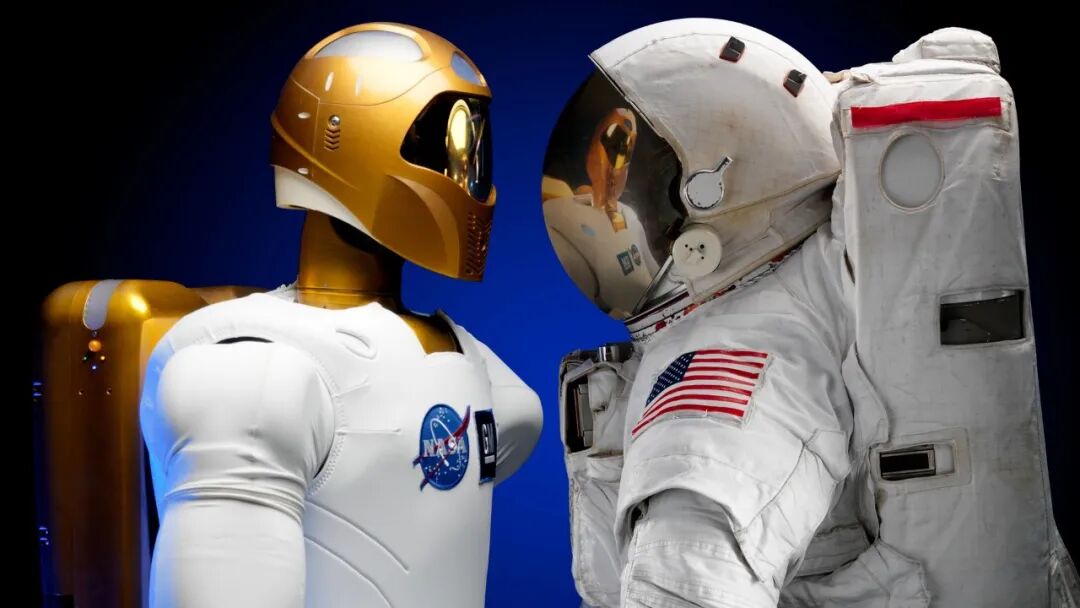
图 6|Robonaut 2代表了从太空工具任务反推手部结构与控制的技术路线。来源:NASA 官网(文末资料[6])。
同期逐步商品化的Shadow Hand,把腱驱、关节位置、腱力、温度、电流与指尖触觉集成到同一研究平台。它后来成为强化学习与遥操作研究的常用硬件。为了接近人手的运动范围,其执行器延伸到了手背和前臂。
4. 2010年代:柔顺、欠驱动与机器人学习兴起
传统路线不断增加独立关节,Pisa/IIT SoftHand则把一部分适应能力交给结构:一个执行器驱动19个柔顺关节,手指在接触物体后自然贴合。独立关节控制因此受限,机构却更简单、更耐冲击,也有利于降低成本和提高接触安全性。[8]
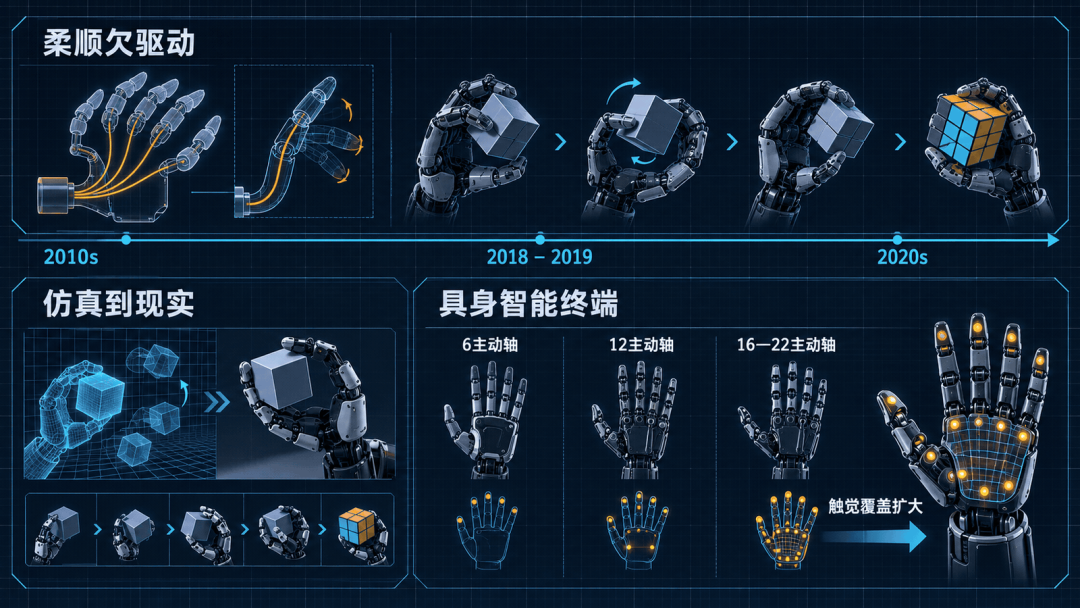
图 7|柔顺欠驱动、仿真学习与人形机器人商品化共同推动灵巧手走向具身智能终端。
2018年,OpenAI Dactyl用Shadow Hand完成方块手内重定向,并通过域随机化把仿真中训练的策略迁移到真实硬件;2019年,系统又完成了单手复原魔方的演示。[9][22]硬件并没有突然换代,变化发生在研究方法上:与其先把手和接触建模得足够精确,不如让策略在带有大量不确定性的模型中学习操作。
5. 2020年代:从科研设备走向人形机器人部件
人形机器人要使用为人设计的门把手、工具、开关和接插件。灵巧手必须同时控制尺寸、重量、功耗、成本和可靠性。
工信部《人形机器人创新发展指导意见》把灵巧手、轻量化与刚柔耦合设计、手臂动态抓取和灵巧作业列为“机器肢”关键方向。[10]研究平台继续增加自由度和触觉,商品化产品则在主动自由度、负载、寿命和价格之间寻找能交付的组合。
三、灵巧手有什么用:它扩展的是机器人的“动作词汇表”
1. 让通用机器人使用人类工具
专用夹具在单一任务上很高效,换一种物体或工序却常要重新设计。灵巧手希望用同一套末端执行器操作已有工具和接口,例如握住螺丝刀并旋转、按下喷壶扳机、抓住门把手开门、取卡并插卡。机器人能用的动作由“夹取、搬运、放置”扩展到捏、拧、拨、搓、压、插、拔和换指。
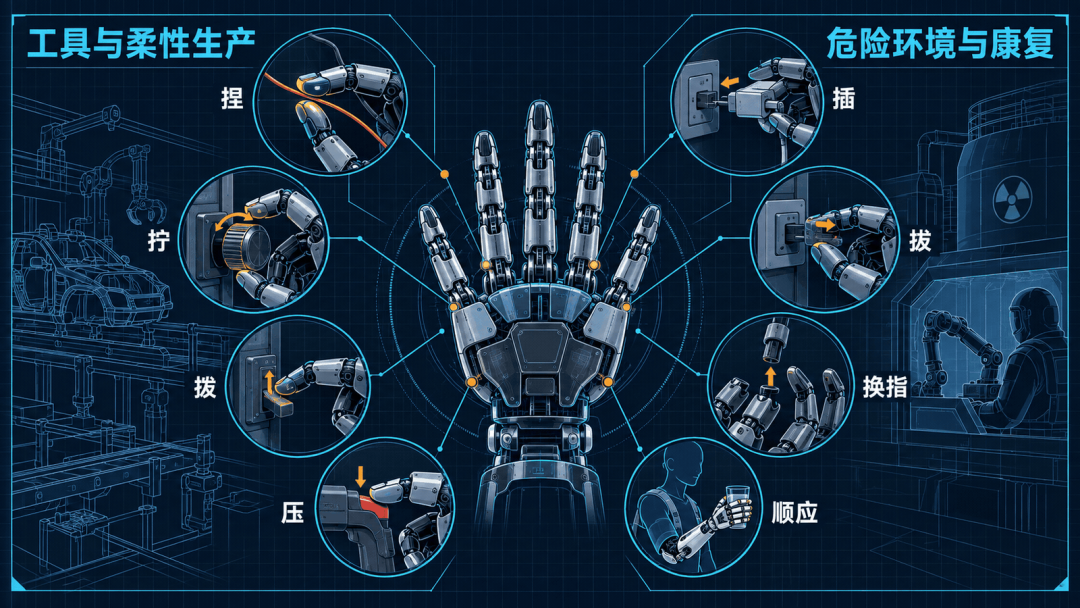
图 8|灵巧手扩展的是机器人的动作词汇,同一硬件要在工具、柔性生产、遥操作与康复任务中切换接触策略。
这类兼容性关系到人形机器人能否复用现有空间、流程与工具。类人形态若不能减少环境改造,仅有外观并没有多少经济价值。
2. 覆盖小批量、多品种和柔性生产
汽车、3C、医药和实验室自动化中,不少任务涉及柔性件、透明件、易碎件和小零件。稳定大批量生产仍适合专机;产品切换频繁、工位改造昂贵时,灵巧手才更有价值。
“能演示装配”离“能替代产线工位”还很远。工厂最后核算的是节拍、首次成功率、连续运行时间、故障恢复、维护工时和单位任务成本。
3. 把人从危险或隔离环境中移开
核退役、爆炸物处理、洁净制药、带电操作和太空维修需要人的判断,却不适合直接进入。力反馈遥操作可先由人完成复杂步骤,再把重复部分交给自主策略。Shadow Robot和NASA分别面向危险、洁净环境与太空工具操作发展相关系统。[6][31]
4. 反哺假肢、康复与人机交互
灵巧手早期就与假肢技术相连。今天,轻量驱动、肌电意图识别、柔顺机构、触觉反馈和力反馈手套仍在机器人与康复工程之间双向迁移。此类设备的评价重点与工业手不同:佩戴重量、噪声、安全、能耗和自然控制,往往比峰值负载更重要。
四、先看骨架:怎样把人手的运动能力变成机器机构
1. 运动学决定指尖能到哪里
对第  根手指,可用关节变量
描述各关节角度,指尖位姿由正运动学给出:
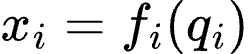
在局部范围内,指尖速度与关节速度满足:
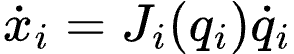
 是手指雅可比矩阵。连杆长度、关节轴方向和拇指安装姿态,共同决定指尖工作空间、奇异位形和可形成的抓型。人手外形做得很像,如果拇指基座角度不合理,仍可能捏不到食指指腹;自由度很多,如果常用抓取姿态靠近奇异区,控制也会变得敏感。
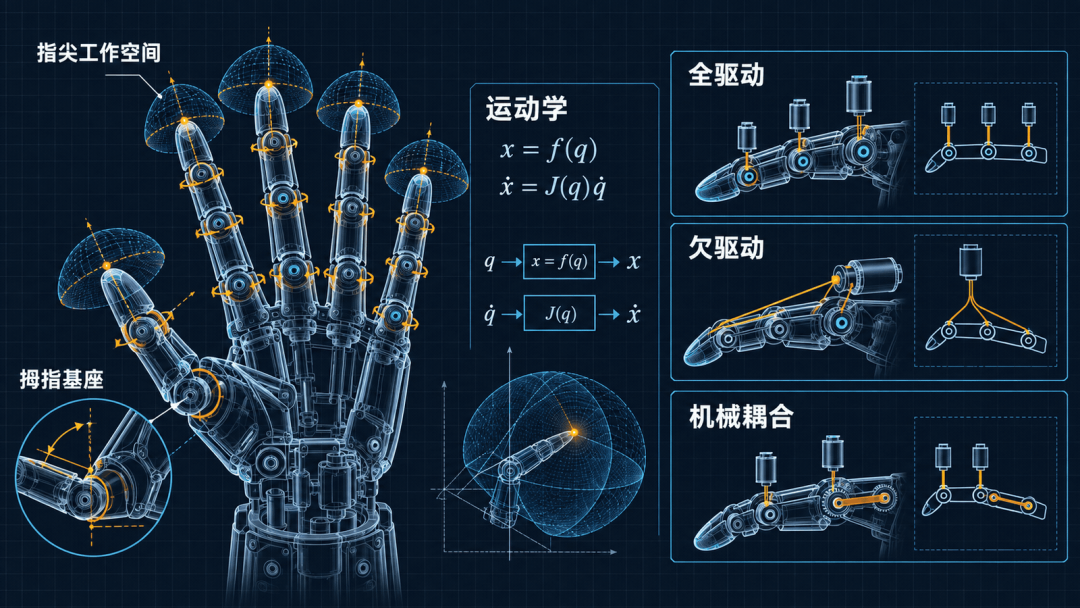
图 9|运动学决定指尖能到哪里,驱动与耦合方式决定这些位姿能否被独立、稳定地控制。
机构设计应从任务反推:最小零件、最大包络直径、对指或整掌承力、工具兼容性,以及手腕能否补偿缺少的手内自由度。
2. 全驱动、欠驱动和机械耦合各有用武之地
全驱动手的主要关节都有独立执行器,适合换指和精确手内操作,代价是体积、重量、成本与控制维度高。
欠驱动手以较少执行器带动更多关节,接触后通过差动或柔顺元件自然包络物体,但难以精确指定每个关节角度和接触力。
耦合手介于两者之间。常见方案让拇指、食指更独立,其余手指适度耦合,把驱动资源留给精密操作。
3. 刚性骨架之外,还需要柔顺皮肤和关节
完全刚性的指尖对定位误差很敏感。软指腹、弹性关节、串联弹性元件或可变刚度结构可以扩大接触面积、吸收冲击,把一部分适应过程交给物理结构。代价是迟滞、材料老化、模型变化和定位精度下降。需要承力时保持刚度,接触瞬间又能顺应,比单纯追求柔软更实际。
五、驱动与传动:在人手尺寸内同时容纳力量、速度和反馈
1. 电机放在手里,还是放到前臂
把微型电机、减速器与编码器直接放入指根或手掌,传动路径短,装配模块化,位置控制也更直接。但手掌空间极其有限,驱动器越多,末端质量、转动惯量和散热压力越大。
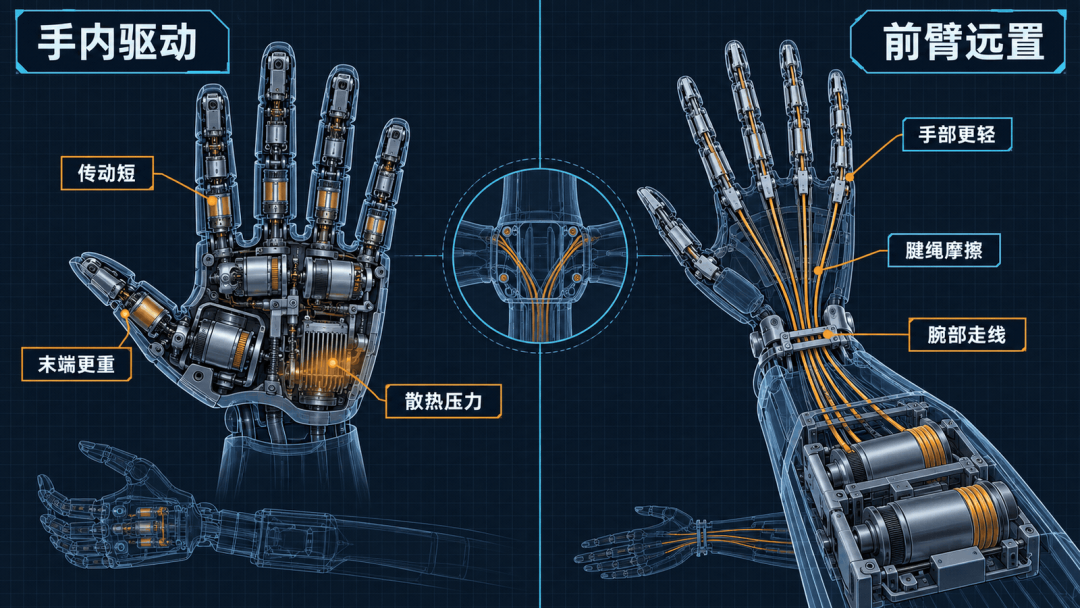
图 10|电机放在手内可缩短传动,远置到前臂则减轻末端;两种布局只是把体积、热量和传动误差分配到不同位置。
把电机移到前臂,再用腱绳跨腕部拉动手指,可以显著减轻手部并保留细长手指。代价是腱绳摩擦、弹性伸长、滑轮弯曲、预紧变化和腕部姿态耦合。Shadow Hand用前臂内20个电机和成对腱绳驱动手与腕;NASA Robonaut也把大量执行器与电子系统移到前臂。[6][17]
两种布局都要按整条手臂权衡末端惯量、前臂体积、腕部走线和维修性。
2. 常见传动路线
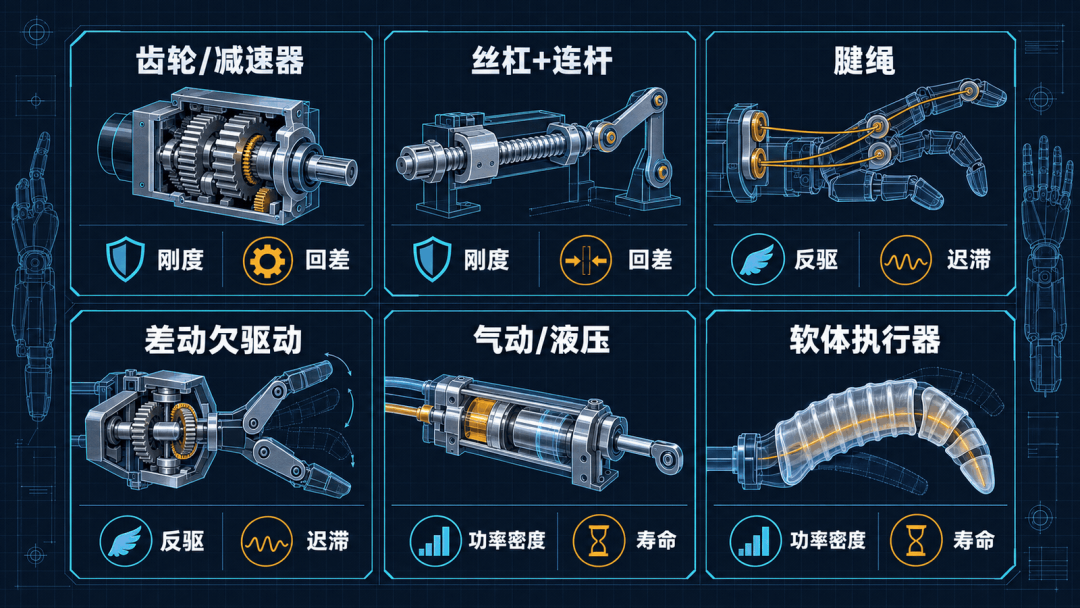
图 11|齿轮、丝杠、腱绳、差动、流体和软体执行器各有优势,也各自引入回差、迟滞、管路或寿命代价。
3. 传动既传递力,也决定能否“感觉到”外界
对于关节直驱或齿轮驱动,电机转矩可近似写成:
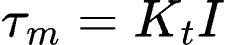
经过减速比  和效率
 后,关节输出近似为:
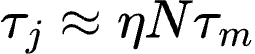
增大减速比能放大力矩,也会增加摩擦与反射惯量,降低反驱性。外界接触力很难穿过高摩擦传动返回电机,电流估算也容易把摩擦误当成负载。
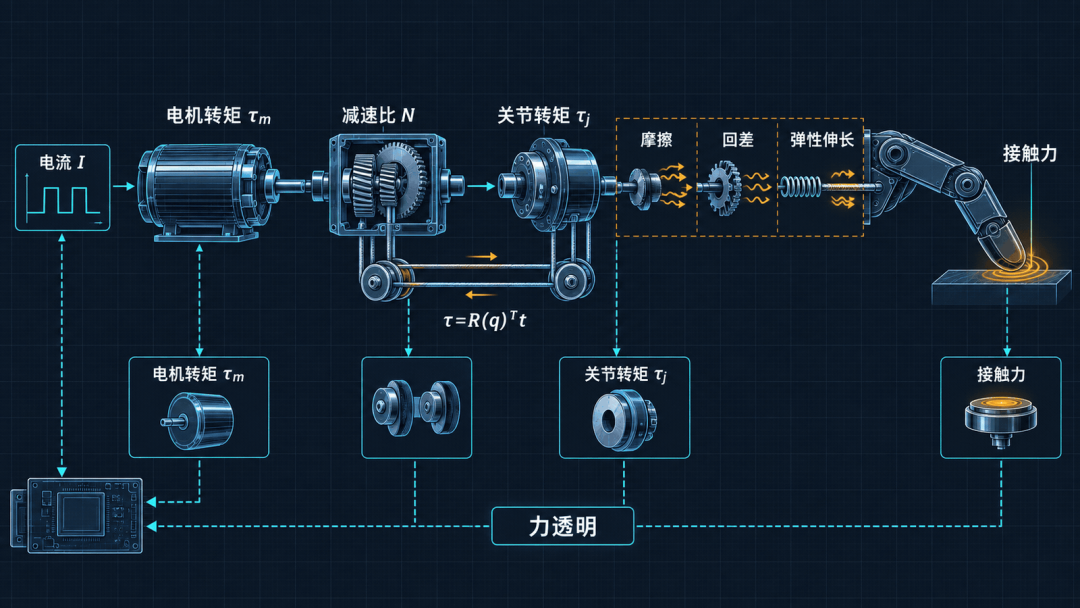
图 12|减速比能放大输出,也会通过摩擦、回差和弹性削弱外力反馈;力透明取决于整条传动与测量链。
腱驱系统可用力臂矩阵 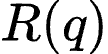 描述腱张力
 与关节力矩的关系:
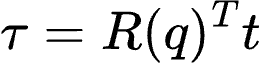
实际系统中,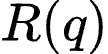 会随关节角度变化,腱绳还有弹性、松弛与库仑摩擦。要实现稳定力控,除了测电机电流,往往还要测腱张力、关节侧力矩或指尖接触力。
2026年发布的1X NEO新一代手采用电机前臂远置、约5:1—15:1低减速比的腱驱思路,强调22个手部主动自由度的反驱与力控;这些性能数据来自企业披露,仍需更多独立、长期任务验证,但它代表了“低减速比、力透明、全关节可感知”的明确方向。[19]
六、触觉与本体感觉:机器人必须知道自己碰到了什么
1. 只有视觉,抓住以后就容易“失明”
摄像头擅长发现物体和估计初始位姿,但手指闭合后,关键接触面往往被遮挡。透明、反光、柔软和可变形物体也会让视觉估计不稳定。触觉提供的是另一类信息:是否接触、接触在哪里、法向力和切向力多大、物体是否开始滑动、表面软硬与纹理如何。
控制握力时,法向力必须足以抵抗切向载荷。最简单的库仑摩擦约束可写成:
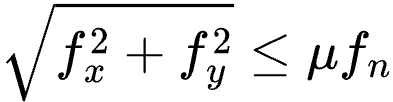
其中  为法向力,
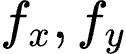 为切向力,
 为摩擦系数。真实摩擦系数随材料、灰尘、油污和接触状态变化。灵巧手不能只按预设位置闭合,而要在检测到滑移趋势时增加握力,又避免把脆弱物体捏坏。
2. 灵巧手需要多层感知
- 关节位置与速度:编码器提供本体姿态,是运动控制基础;
- 电流与温度:用于转矩估计、过载保护和热管理;
- 腱力或关节力矩:帮助区分传动状态和外部接触;
- 指尖触觉:用于精密接触、切向力与滑移检测;
- 指腹和掌面电子皮肤:覆盖包络抓取中的分布式接触;
- 腕部六维力/力矩:观察整手合力,但难以区分每个接触点;
- 掌心或腕部相机:补充近距离视觉与遮挡区域。
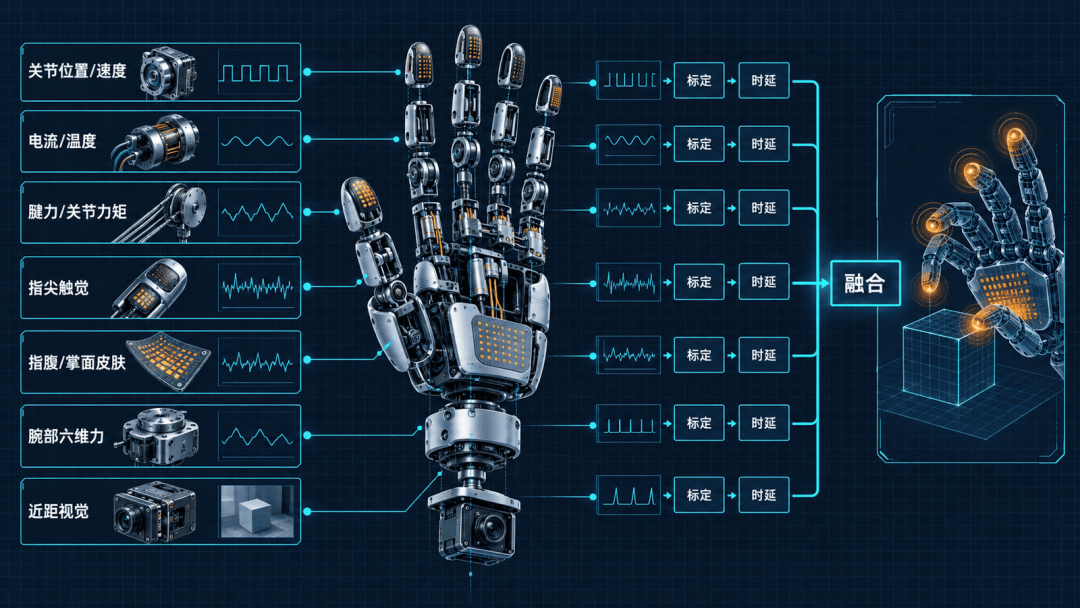
图 13|从编码器、电流和腱力到触觉、腕力与近距视觉,多源信息必须完成标定、时延对齐和融合。
多种传感器必须统一坐标、采样率、时延与标定。若触觉上传缓慢,或皮肤磨损改变数据分布,再高的点数也难以稳定控制。
3. 触觉路线正在从压力点走向多模态触觉图像
传统压阻、电容、压电和应变式器件体积小、响应快,适合测力,但布线、交叉耦合和大面积覆盖困难。视觉触觉则让相机观察软膜受压后的形变或内部标记位移,可恢复接触形状、法向力、切向力和滑移信息。
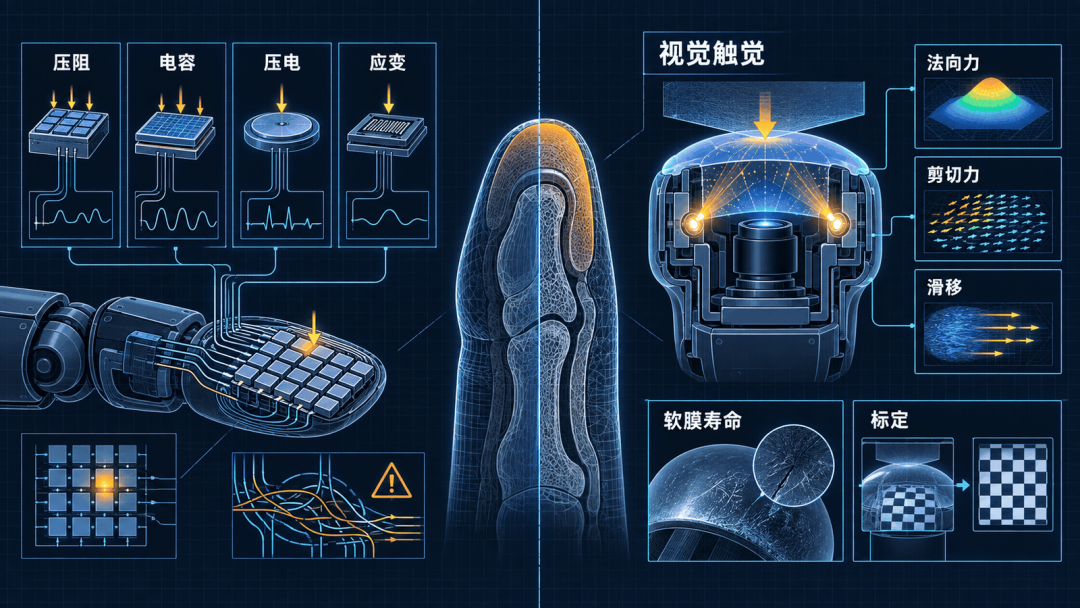
图 14|传统器件紧凑直接,视觉触觉信息丰富;两条路线都要面对布线、耦合、软膜寿命和标定问题。
Meta在2020年开源面向手内操作的DIGIT视觉触觉传感器,并在2024年公布DIGIT 360:以半球形指尖获取全向、多模态触觉,并把部分处理放到端侧。论文报告约830万触觉像素、微米级空间分辨和毫牛级力分辨能力。[21]这类结果展示了触觉上限,也暴露了工程挑战:相机、光源、软膜与算力要塞进指尖,还要承受反复摩擦、污染和冲击。
未来决定触觉能否量产的,可能不是实验室最高分辨率,而是单位面积成本、标定时间、保护层寿命、温漂、可更换性和批次一致性。
七、从接触力到任务策略:灵巧手怎样被控制
1. 最底层仍然是位置、力矩和阻抗闭环
位置控制让手指跟踪目标角度,适合自由空间运动;力矩或力控制让系统调节作用力,适合接触任务;阻抗控制则规定位置偏差与作用力之间的动态关系。一个简化的关节空间阻抗律可写成:
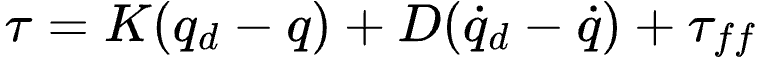
 和
 分别表示期望刚度与阻尼,
 是重力、摩擦或动力学前馈。刚度太高,定位误差会变成碰撞力;刚度太低,又可能握不稳工具。灵巧手通常需要在接近物体、初次接触、稳定抓握和手内调整之间切换控制目标。
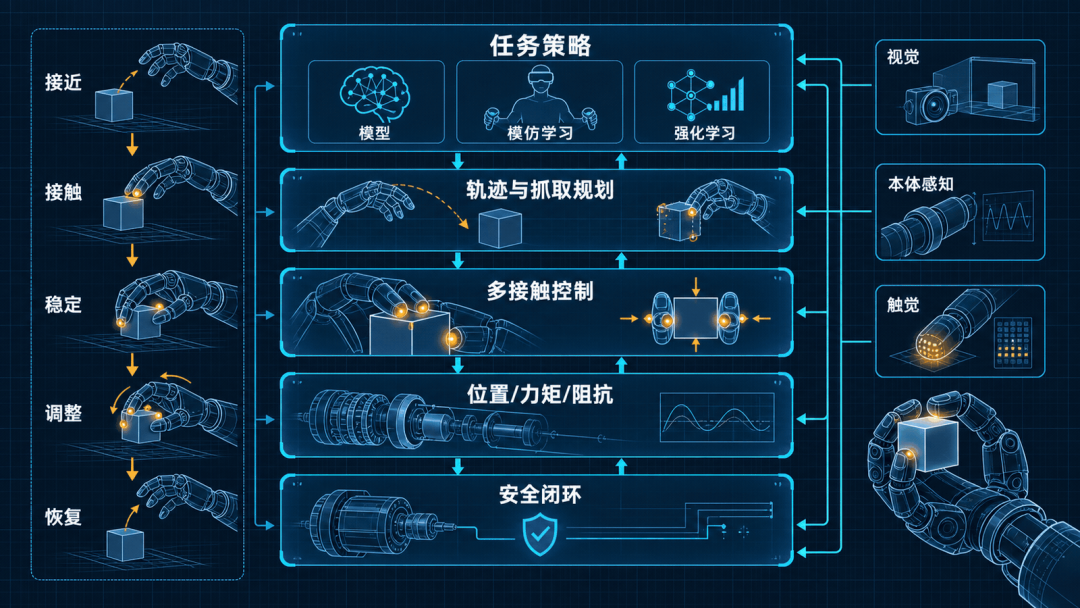
图 15|低层位置、力矩和阻抗闭环负责稳定接触,上层模型、模仿与强化学习共同生成任务策略。
2. 多接触控制的核心是力和运动的耦合
假设所有接触力组成向量  ,物体所受合力与合力矩可写成:
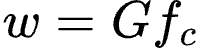
 为抓取矩阵,
 是物体上的六维力旋量。当接触力在各自摩擦锥内,并能抵抗任意方向的小扰动时,抓取具有力封闭性质。[11]
难点在于,接触不是固定约束。手指会经历分离、碰撞、粘着、滚动和滑动,系统动力学随状态瞬间切换。多个手指还会产生不改变物体合力、却影响夹紧程度的内力。控制器既要稳定物体,又要避免某根手指过载或把物体挤出。
3. 三条上层控制路线正在汇合
模型与规划根据几何、摩擦和抓取矩阵计算接触与轨迹,可解释且便于加入安全约束,但容易受模型误差影响。
遥操作与模仿学习能快速采集自然操作样本,但必须处理人手与机器人手之间的动作重定向,以及遮挡、漂移和疲劳造成的数据误差。
强化学习与生成式策略适合学习难以手写的接触动作,代价是样本需求、仿真到现实差距、安全探索和失败恢复。
今天的实用方案通常不是三选一:用模型保证低层稳定和约束,用遥操作采集示范,用模仿学习获得初始策略,再用强化学习或在线修正提高鲁棒性。
4. 数据采集正在成为独立技术栈
灵巧操作数据比机械臂抓放数据更难采。相机常看不到指尖与物体之间的接触,动作重定向会丢失人手细节,触觉又与具体硬件强绑定。
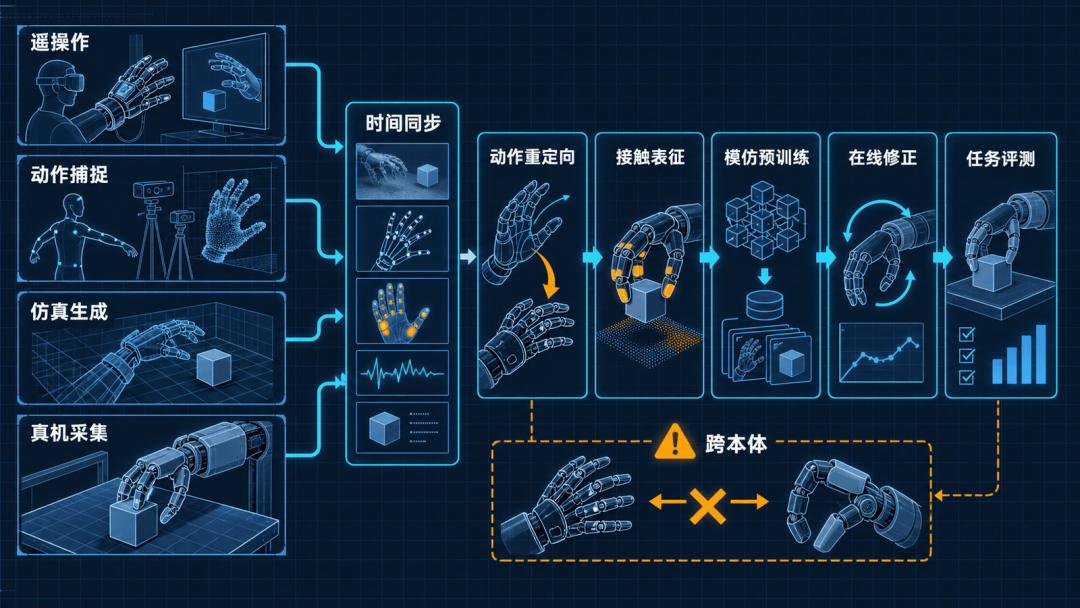
图 16|遥操作、动作捕捉、仿真和真机数据需经过同步与重定向,再转化为可跨本体使用的接触表征。
CMU的LEAP Hand把16自由度科研手的材料成本压到约2000美元,并开放CAD、仿真和接口,目的是让真实机器人学习不再依赖少数昂贵平台。[23]DexCap则结合手部动作捕捉、SLAM和RGB-D观测采集自然人手动作,再通过逆运动学重定向到LEAP Hand;项目报告其数据采集吞吐约为遥操作的3倍。[24]
国内也在形成数据与算法基础设施。北京大学等团队的DexGraspNet通过仿真构建大规模通用物体灵巧抓取数据;上海交通大学与上海期智研究院发布OakInk,覆盖人—物交互图像、物体可供性和抓取姿态,OakInk2进一步面向双手复杂任务;RH20T收集超过11万段真实接触密集型机器人操作序列。[25][26][27]
数据不能消除本体差异。一种手的关节命令无法直接复制到另一种手,跨平台共享应更多使用指尖位姿、接触、力和任务语义。
八、难点为什么集中在手上:六组互相牵制的工程矛盾
1. 自由度越高,微型化与散热越难
手指需要细、轻、快,电机又要提供足够连续力矩。电机铜耗近似与电流平方成正比,封闭手掌内的热量不易导出。增加执行器会挤占轴承、传感器、线缆和结构空间,远置执行器又把问题转移到前臂与腱路。
峰值抓力容易在短时间内实现,连续拧工具或搬运则受温升限制。参数表若只写“最大负载”,而不说明姿态、物体尺寸、持续时间和安全系数,比较意义有限。
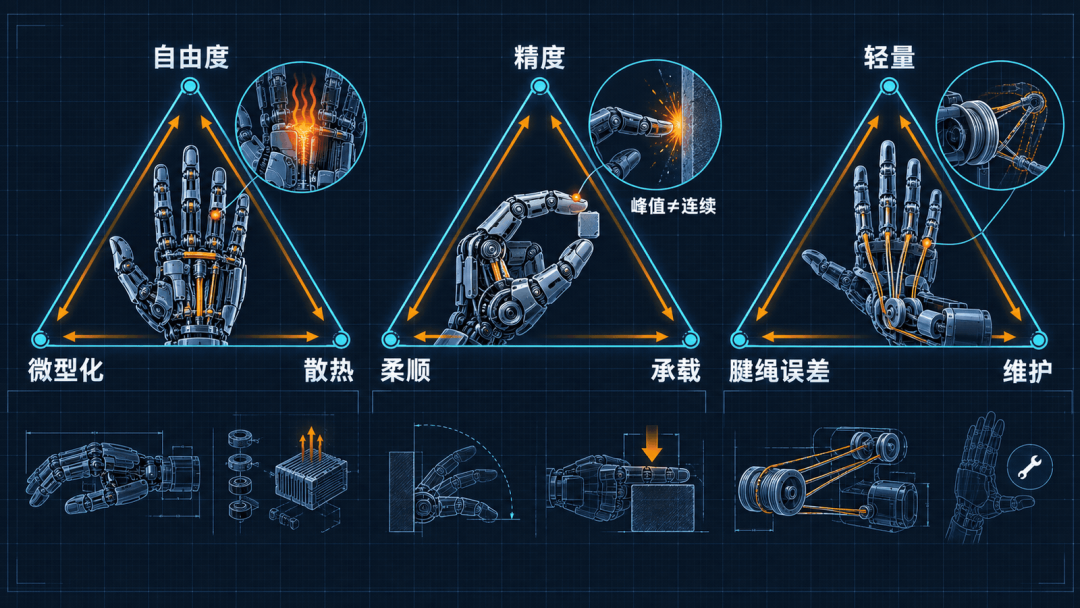
图 17|自由度、精度和轻量化的提升,会分别把压力传导到散热、柔顺承载、腱绳误差与维护环节。
2. 精度、柔顺和承载很难同时最大化
高刚度和高减速比利于位置保持,却降低反驱性;柔顺结构能吸收误差,却带来变形与迟滞;低减速比改善力透明,又要求更高的电机转矩密度和散热能力。
灵巧手要在不同任务阶段动态分配刚度与力。同一只手若要捏纸片、稳握工具并承受意外撞击,就很难把某一个指标单独推到最高。
3. 腱绳与微型传动的误差会随使用累积
腱绳会伸长、磨损和松弛,滑轮与护套会改变摩擦,预紧力会随温度与循环次数漂移;微型齿轮、丝杠和连杆则受回差、加工误差、润滑和冲击影响。实验室里一次标定得到的映射,运行数周后可能已经变化。
这就需要自标定、在线状态估计、张力调整和易更换模块。新手动作再漂亮,也回答不了十万次循环后的精度与噪声。
4. 触觉要同时解决“能测”和“耐用”
高分辨触觉通常需要柔软表面,但表面也是最先接触油污、粉尘、尖角和磨粒的部件。保护层加厚会降低灵敏度,做薄又不耐磨。软材料的粘弹性、温度漂移和老化还会改变传感器输出。
大面积电子皮肤还要解决供电、同步、压缩和低时延传输,并与本体、视觉及任务状态对齐。增加点数不会自动增加操作能力。
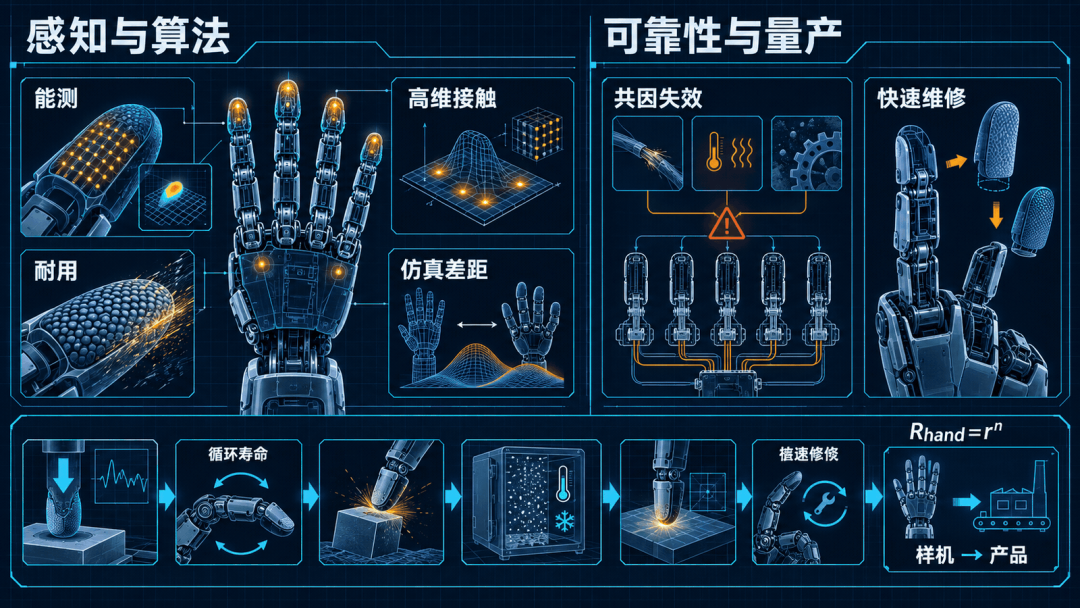
图 18|触觉耐久、仿真差距和多模块共因失效,决定了演示样机能否跨过循环寿命与快速维修门槛。
5. 高维接触让仿真、规划和学习都变难
20个主动关节并不只是20维位置向量。每增加一个接触点,就多出接触位置、法向、摩擦、粘滑状态和材料形变等隐变量。微小的几何误差可能让仿真中接触的指尖在真实世界完全错开。
OpenAI的自动域随机化、NVIDIA Eureka用大模型生成强化学习奖励等工作,说明大规模仿真能够产生复杂策略;但Eureka的快速转笔结果主要展示在模拟Shadow Hand上,不能等同于真实手的连续可靠操作。[22][28]算法演示必须注明仿真还是真机、是否使用外部定位、物体是否经过改造、成功率和测试次数,否则“会做”很容易被高估。
6. 样机能力与批量产品之间隔着可靠性工程
灵巧手的零件数量和接触频率都很高。假设一只手有  个关键模块,单个模块在任务周期内可靠度为
 ,在独立失效的简化条件下,整手全部正常的概率近似为:
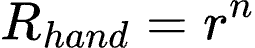
模块越多,单件可靠性、故障诊断和快速维修越重要。现实中还存在共因失效,例如线束磨损、过热和污染会同时影响多个手指。
量产评价必须加入循环寿命、负载谱、跌落与碰撞、温湿度、防尘防水、皮肤更换、标定节拍、噪声和故障恢复。NIST正在推动抓取强度、循环时间、手内操作、物体位姿估计和装配任务板等统一测试;这也从侧面说明,行业仍缺少一把被广泛采用的尺子。[20][32]
九、截至2026年的产品版图:参数繁荣,口径仍不统一
下表选取几种代表性路线。数据来自厂商或项目公开资料,只用于说明设计取舍,不能直接作为性能排名。不同厂商对自由度、负载、指尖力和重复精度的定义并不一致。
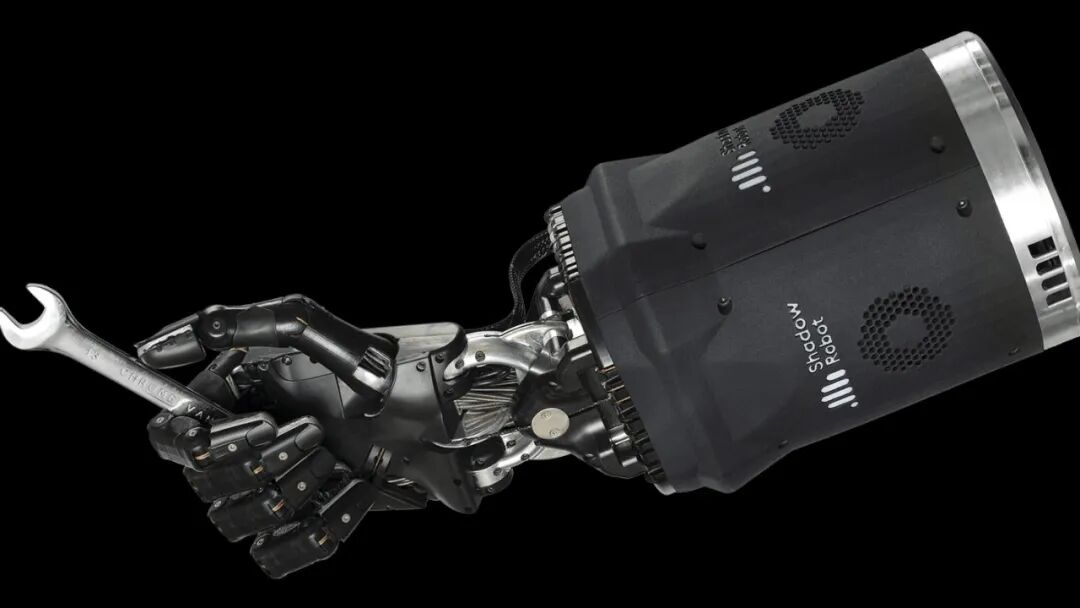
图 19|Shadow Dexterous Hand展示了高自由度、前臂远置电机与对拉腱绳的研究平台路线。来源:Shadow Robot 官网(文末资料[17],图片版权归原机构)。
资料来源见文末。[8][36][17][19][14][13][15][16]
把这些参数放在一起,可以看到三种产品分化。
产品正在分层。约6个主动轴的手依靠耦合与包络覆盖通用抓握,优先控制成本和可靠性;16—22个主动轴的手面向复杂手内操作和学习,系统代价更高。
位置、电流和温度已较常见,指尖触觉、三维力、掌面皮肤与腕部视觉开始形成差异。关键不是传感器数量,而是数据能否进入稳定闭环。
ROS2、MuJoCo、Isaac模型、SDK、控制频率和遥操作套件也会影响采用速度。缺少仿真模型与时间同步的硬件,很难进入具身智能的数据闭环。
十、国内外研究与应用现状:都在进步,但优势分布不同
1. 国外:长周期研究积累深,开始验证真实部署
国外灵巧手研究形成了几条连续技术链:Stanford/JPL与Utah/MIT奠定多指抓取力学,DLR推进多传感与阻抗控制,NASA把手与明确工具任务结合,Shadow提供可复用科研平台,Pisa/IIT探索柔顺欠驱动,OpenAI、CMU、Meta、NVIDIA等再把仿真学习、低成本硬件和高密度触觉接入同一问题。
国外的优势还包括公开论文、软件、数据集、标准物体和跨机构复现。Allegro Hand、Shadow Hand、LEAP Hand等稳定平台便于算法比较。[18][17][23]
应用端也开始出现超出短视频演示的证据。Figure披露其Figure 02在宝马斯帕坦堡工厂进行11个月部署,完成9万余次零件上料、累计运行1250余小时;这项任务仍以钣金件取放为主,却说明人形机器人开始接受工厂节拍、标定和维护约束。2026年Figure 03又在宝马工厂演示物流排序与全身协同操作。[29]
整机部署成绩不能全部归因于灵巧手,单任务运行也不能外推为通用操作。国外高自由度手仍以科研、采数、遥操作和试点为主,许多关键指标来自企业自报。
2. 国内:供应链与产品迭代快,正补齐触觉和算法生态
国内已经形成多层产品供给:因时机器人以微型电缸与较少主动轴覆盖通用抓握;宇树、星动纪元、灵心巧手等提供12—20主动自由度平台;整机厂也倾向自研或联合定义手部接口。路线包括齿轮、丝杠连杆、腱绳、准直驱与混合欠驱动,并快速叠加触觉、掌心视觉和仿真模型。
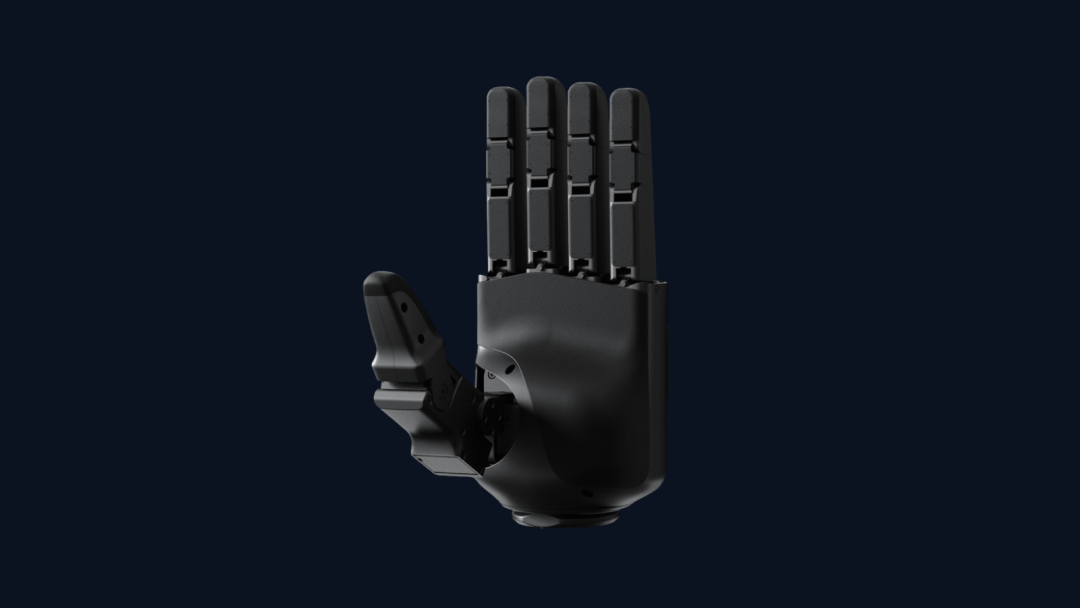
图 20|宇树Dex5-1是国内16主动自由度商品手的一种代表,公开参数还包括关节状态反馈与可选触觉。来源:宇树科技官网(文末资料[13],图片版权归原机构)。
研究端也不只做硬件。清华、北大、上交、哈工大及企业团队持续推进触觉传感、抓取生成、手—物交互数据、遥操作与模仿学习。DexGraspNet、OakInk/OakInk2、RH20T等项目发表在国际会议,并公开了数据、模型或工具,国内团队由此获得了国际可见度。[38][25][26][27]
应用端主要集中在汽车、3C、物流与科研训练。优必选披露Walker S系列已进入汽车工厂训练和验证,涉及搬运、分拣、质检、部件安装等任务,并在2024年推出带压力感知的第三代灵巧手;其报告中的演示手具有12个主动自由度。[30]国内已开始“手—臂—整机—工位”联调,但公开资料中仍少见跨客户、长周期、统一口径的成功率和维护数据。
3. 更准确的成熟度判断
截至2026年,灵巧手可以分成四个成熟层级:
国内优势在制造配套、迭代速度、成本工程和人形整机牵引;国外优势在经典理论、长期平台、触觉原创路线、开源工具与现场验证。二者都没有越过最后一道门槛:让一只手在未知环境里长时间、低维护地完成多种任务。
十一、怎样读懂灵巧手参数:不要被“最大负载”带偏
采购或评估灵巧手时,可以按六组问题阅读参数表。
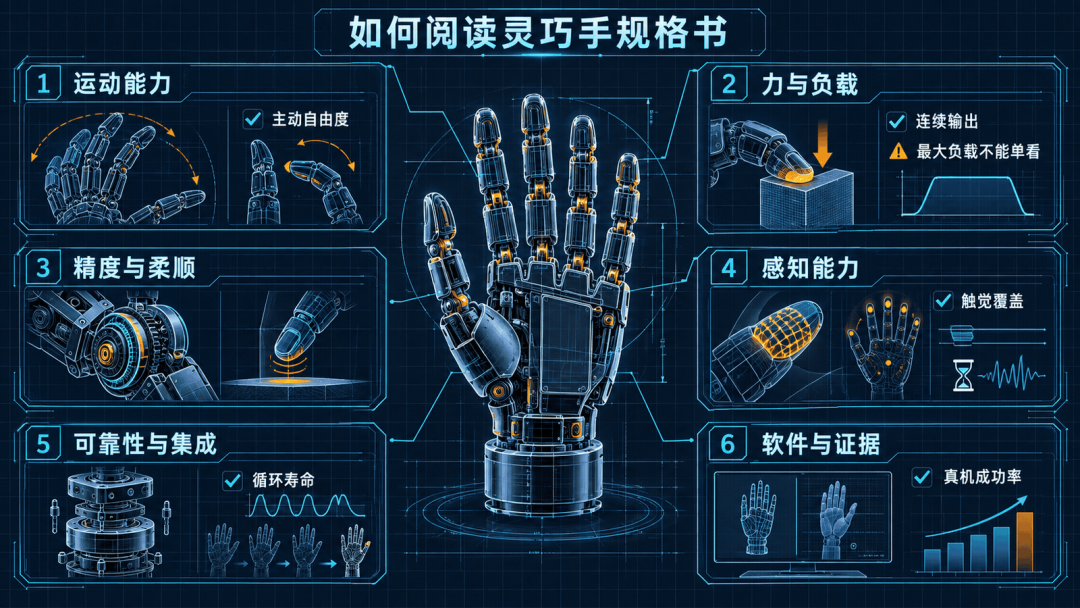
图 21|评估产品应同时核对运动、连续力、柔顺、触觉、寿命与软件证据,不能脱离姿态和持续时间单看最大负载。
1. 运动能力
- 主动自由度、被动自由度与实际关节数分别是多少?
- 拇指能否真正对掌,四指能否侧摆?
- 最小捏取尺寸、最大包络直径和指尖工作空间多大?
- 指尖速度是在空载还是额定负载下测得?
2. 力与负载
- 指尖法向力、整手抓握力、静态悬挂负载是否分开?
- “最大负载”对应掌心朝上、朝下还是侧向?物体直径多大?
- 峰值能持续多久,连续输出时温升如何?
- 是否允许反驱,碰撞后的峰值载荷是多少?
3. 精度与柔顺
- 重复定位精度测的是指尖还是关节,覆盖多大工作空间?
- 回差、迟滞、腱绳伸长和温漂是否补偿?
- 支持位置、速度、电流、力矩还是阻抗控制?
- 力控带宽和闭环位置是在电机侧还是关节侧?
4. 感知能力
- 触觉覆盖指尖、指腹还是全掌?
- 测量法向力还是三维力,能否识别滑移?
- 空间分辨率、力分辨率、量程、采样率和时延是多少?
- 皮肤磨损后能否更换,是否需要逐片标定?
5. 可靠性与集成
- 重量是否包含驱动器、线缆、腕部和前臂执行器?
- 通信接口、控制频率、时间同步和安全停机机制是什么?
- 循环寿命使用什么负载谱,失效判据是什么?
- 腱绳、指尖皮肤、齿轮和电机能否现场更换?
6. 软件与任务证据
- 是否提供URDF/MJCF、碰撞模型和质量惯量参数?
- 是否有ROS2、Isaac和MuJoCo支持?
- 演示是真机还是仿真,是否使用外部动作捕捉?
- 成功率、样本数、测试对象和故障恢复是否公开?
NIST的测试框架和YCB标准物体集都强调:只有统一对象、协议和外部测量真值,不同手之间的结果才有可比性。[20][32]
十二、未来发展方向:灵巧手将从“动作器官”变成感知与学习终端
1. 从复制人手转向任务驱动的多层产品
人手是重要参考,却未必适合所有机器人任务。工业搬运可能更需要三指、大力和耐用;家庭服务需要五指、柔顺与低噪声;科研平台强调独立关节、开放接口和高频反馈。产品会继续分层,包括强抓握型、精密操作型、高触觉科研型和特种环境型。
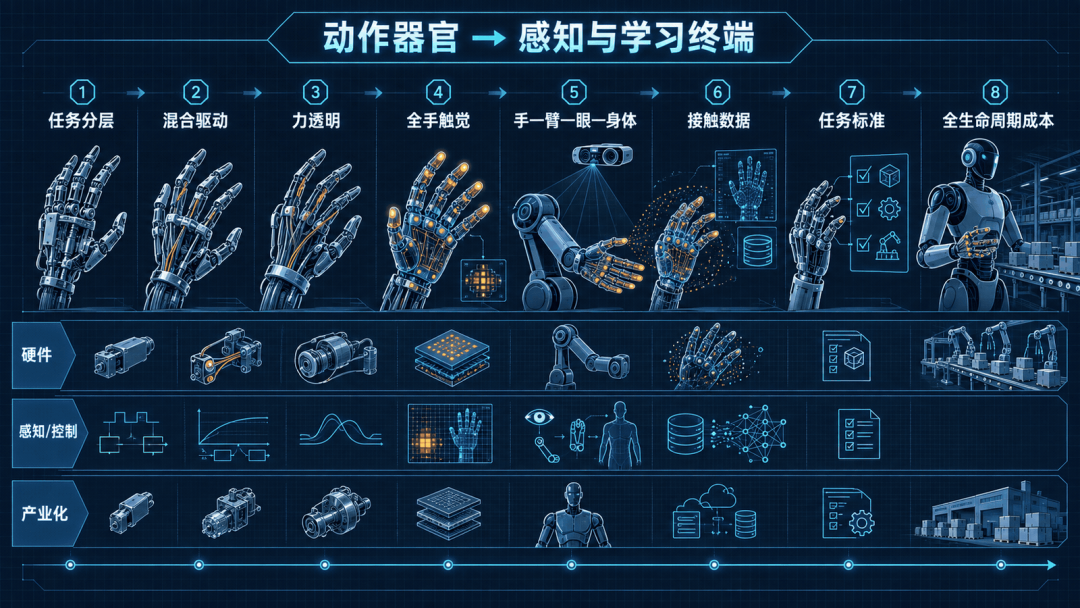
图 22|未来竞争将沿任务分层、混合驱动、力透明、全手触觉、跨本体数据、任务标准与全生命周期成本同时展开。
2. 全驱动与欠驱动不会互相取代
高自由度全驱动手适合探索能力上限,欠驱动和软协同手则以更少执行器获得可靠包络。更可能出现的是混合结构:拇指和食指独立力控,其余手指通过差动机构适应物体;基础关节刚性定位,远端关节柔顺吸收误差;任务需要时锁定耦合关系,不需要时释放。
3. 低减速比、远置执行器与力透明会继续发展
更高转矩密度的微型无刷电机、低摩擦传动、紧凑驱动器和高强度腱绳,将帮助灵巧手减少高减速比依赖。执行器可能更多布置在前臂,通过模块化腱路降低手部惯量。与此同时,关节侧力矩、腱张力和电流估算会融合,使外界作用力能够被稳定测回,而不是消耗在摩擦里。
4. 触觉会从指尖选配变成全手基础设施
触觉配置会从少量指尖压力点扩展到指尖、指腹、掌心和手背,覆盖法向力、剪切力、滑移、温度与振动。端侧芯片先完成去噪、接触分割和事件提取,再把低时延特征送给控制器。可更换皮肤、自动标定和寿命预测会与分辨率同等重要。
Nature Machine Intelligence 2025年的F-TAC Hand工作通过高覆盖触觉阵列与多电机能力结合,展示了触觉参与自适应抓取和类人抓型生成的潜力;其意义不在于某一项最高参数,而在于触觉开始与手的结构、低层控制共同设计。[35]
5. 控制边界将从单手扩展到手—臂—眼—身体
许多所谓手内操作,可以由手腕转动、机械臂重定位、借助桌面支撑或双手协作更稳地完成。未来策略不会孤立控制20个手指关节,而会统一分配手指接触、腕部姿态、手臂阻抗和身体位置。机器人也会主动选择“用手做”还是“借环境做”,避免追求人手式技巧造成不必要复杂度。
6. 数据将从关节轨迹转向接触过程
单纯记录视频与关节角,无法解释为什么一次插接成功、另一次卡住。下一代数据集会同步视觉、本体、触觉、力、音频和失败恢复,记录接触模式变化。遥操作、动作捕捉、仿真生成、真实回放与人类纠错将组成数据闭环。
跨本体学习也会成为重点。模型需要把“拇指与食指形成稳定对捏”“保持切向力在摩擦锥内”这类任务表征,迁移到关节数量和尺寸不同的手,而不是记住某个产品的12维或20维命令。
7. 标准化会从机械接口走向任务能力
2025年立项的《人形机器人 零部件及组件 灵巧手技术规范》已经进入标准研制;2026年,国家标准化项目《人工智能 具身智能灵巧操作要求》登记起草,工信部同年还安排了灵巧手末端执行器接口技术规范。[33][34]
下一步需要统一的不只是法兰、电源和通信,还包括主动自由度口径、负载姿态、抓握强度、触觉指标、循环寿命、失效模式和任务成功率。标准越清楚,市场越不容易被单次演示与不可比参数带偏。
8. 规模制造和全生命周期成本
进入产线和家庭后,评价指标会从“能否完成一次”变成“每十万次失败多少次、多久换一次皮肤、标定需要几分钟、现场能否只换一根手指”。模块化指节、自动测试、序列号追溯、预测维护和批次一致性,决定实验室能力能否成为商品。
结语:比仿人外形更难的是长期可靠作业
机器人灵巧手发展六十多年,核心矛盾没有改变:既要像人手一样小、轻、柔顺、敏感,又要像工业设备一样强、准、耐用、便宜。运动学、多接触力学、驱动与触觉逐步成熟,机器人学习又带来了复杂操作策略。
截至2026年,国内外已有多种自由度和传动路线的产品,触觉、仿真与遥操作接口也在普及。尚未解决的是触觉长期可信、策略跨物体和任务迁移,以及复杂机构的批量制造和低维护运行。
判断一只灵巧手,不能只看五指外形、最大负载或一段转魔方视频。还要问它有多少可控动作,能看到多少接触信息,遇到误差时如何顺应和恢复,运行十万次后还剩多少能力,以及完成一个真实任务要付出多少系统成本。
机器人要进入为人设计的世界,必须学会与物体接触。灵巧手一边输出力和运动,一边采集本体与触觉数据,既处在整机机械链的末端,也处在具身智能的数据入口。工程上可用的产品未必每项参数最高,但要同时兑现力量、触觉、控制、寿命和成本。
政策、论文与产品资料来源
- Mihajlo Pupin Institute:Belgrade Hand与机器人实验室历史
https://www.pupin.rs/RnDProfile/ - Waseda University:Humanoid History—Artificial Arms and Hands
https://www.humanoid.waseda.ac.jp/booklet/kato_temp.html - Salisbury & Craig:Articulated Hands—Force Control and Kinematic Issues;MIT Press:Robot Hands and the Mechanics of Manipulation
https://doi.org/10.1177/027836498200100102
https://mitpress.mit.edu/9780262132053/robot-hands-and-the-mechanics-of-manipulation/ - Jacobsen et al.:The UTAH/M.I.T. Dextrous Hand—Work in Progress
https://doi.org/10.1177/027836498400300402 - German Aerospace Center(DLR):Hands and Grippers;DLR-Hand II
https://www.dlr.de/en/rm/research/robotic-systems/hands
https://doi.org/10.1109/ROBOT.2001.932538 - NASA:Design of the NASA Robonaut Hand;The Robonaut 2 Hand;Robonaut 2
https://ntrs.nasa.gov/citations/20000097045
https://ntrs.nasa.gov/api/citations/20110023122/downloads/20110023122.pdf
https://www.nasa.gov/robonaut2/ - Shadow Robot:Dexterous Hand Series
https://shadowrobot.com/dexterous-hand-series/ - Centro di Ricerca Enrico Piaggio:The Pisa/IIT SoftHand
https://www.centropiaggio.unipi.it/pisaiit-softhand
https://www.centropiaggio.unipi.it/sites/default/files/PisaIIT_SoftHand_0.pdf - OpenAI:Learning Dexterity
https://openai.com/index/learning-dexterity/ - 工业和信息化部:《人形机器人创新发展指导意见》
https://www.miit.gov.cn/cms_files/filemanager/1226211233/attach/20248/a14af1a12d16475881581dacc7d51366.pdf - Lynch & Park:Modern Robotics,Chapter 12—Grasping and Manipulation
https://modernrobotics.northwestern.edu/chapters/chapter12/ - Feix et al.:The GRASP Taxonomy of Human Grasp Types
https://doi.org/10.1109/THMS.2015.2470657 - Unitree Robotics:Dex5-1产品参数
https://www.unitree.com/mobile/Dex5-1/ - 因时机器人:RH56DFX系列产品参数
https://www.inspire-robots.com/dexterous%20hands/rh56dfx-series/ - 星动纪元:XHAND1产品资料
https://www.robotera.com/upload/goods/20241208/2ab64afaae0098db948e9d4063951c28.pdf - 灵心巧手:Linker Hand O30产品参数
https://www.linkerbot.cn/details/LinkerHandO30/ - Shadow Robot:Dexterous Hand技术规格与Motor Unit文档
https://shadowrobot.com/wp-content/uploads/2024/12/shadow_dexterous_hand_e_technical_specification_20241204.pdf
https://shadow-robot-company-dexterous-hand.readthedocs-hosted.com/en/latest/user_guide/md_motor_unit.html - Wonik Robotics:Allegro Hand产品平台
https://wonikrobotics.com/en/sub/product/hand.php - 1X:NEO’s Hands—An API to the Physical World
https://www.1x.tech/discover/neos-hands - NIST:Grasping Performance Metrics and Test Methods
https://www.nist.gov/el/intelligent-systems-division-73500/robotic-grasping-and-manipulation-assembly/grasping - Meta AI:DIGIT与DIGIT 360触觉研究
https://ai.meta.com/blog/teaching-robots-to-perceive-understand-and-interact-through-touch/
https://ai.meta.com/research/publications/digitizing-touch-with-an-artificial-multimodal-fingertip/ - OpenAI:Solving Rubik’s Cube with a Robot Hand
https://openai.com/index/solving-rubiks-cube/ - Carnegie Mellon University:LEAP Hand
https://v1.leaphand.com/ - DexCap:Scalable and Portable Mocap Data Collection System for Dexterous Manipulation
https://dex-cap.github.io/ - Peking University EPIC Lab:DexGraspNet
https://pku-epic.github.io/DexGraspNet/ - Shanghai Jiao Tong University:OakInk与OakInk2
https://oakink.net/
https://oakink.net/v2/ - Shanghai Jiao Tong University:RH20T
https://rh20t.github.io/ - NVIDIA Research:Eureka—Human-Level Reward Design via Coding Large Language Models
https://eureka-research.github.io/ - Figure AI:Figure 02与Figure 03在BMW工厂的部署资料
https://www.figure.ai/news/production-at-bmw
https://www.figure.ai/news/f-03-at-bmw - UBTECH Robotics:《2024年度报告》与Walker S产品资料
https://owebsite-cdn.ubtrobot.com/resources/file/2025/04/04/662025667334213.pdf
https://www.ubtrobot.com/en/humanoid/products/walker-s - Shadow Robot:Teleoperation System
https://shadowrobot.com/teleoperation/ - NIST:Grasping, Manipulation, and Contact Safety Performance;YCB Benchmarks
https://www.nist.gov/programs-projects/grasping-manipulation-and-contact-safety-performance-robotic-systems
https://www.ycbbenchmarks.com/ - 中国电子学会:关于征集五项人形机器人行业标准参编单位的通知
https://www.cie.org.cn/list_43/15188.html - 全国标准信息公共服务平台:《人工智能 具身智能灵巧操作要求》;工信部2026年第三批行业标准制修订计划
https://std.samr.gov.cn/gb/search/gbDetailed?id=52DF1D7A4A83D870E06397BE0A0AB2DE
https://wap.miit.gov.cn/cms_files/filemanager/1226211233/attach/20265/d304e2d0a4074659944f8804e200ce11.pdf - Nature Machine Intelligence:Embedding High-Resolution Touch across Robotic Hands Enables Adaptive Human-like Grasping
https://www.nature.com/articles/s42256-025-01053-3 - SCHUNK:SVH五指伺服电动抓取手
https://schunk.com/sg/en/gripping-systems/special-gripper/svh/c/PGR_3161
https://schunk.com/us/en/gripping-systems/special-gripper/svh/svh-linke-hand/p/000000000001545589 - Cutkosky:On Grasp Choice, Grasp Models, and the Design of Hands for Manufacturing Tasks
https://doi.org/10.1109/70.34763 - 清华大学计算机系:具身智能类脑触觉研究进展
https://www.cs.tsinghua.edu.cn/info/1034/7227.htm
文章精选:
1.图灵奖得主姚期智最新演讲: AI有边界,恰恰是好事


