
 五度妙笔
 企业透视镜
 API商城

 数据库
世界模型与物理模型,到底谁在"懂"世界?
单击上方“图灵人工智能”,选择“星标”公众号
您想知道的人工智能干货,第一时间送达
HOOP 团队说 · 第 1 期
来自 hoop LogOS 研发团队的 AI 科普专栏
世界模型和物理模型,
到底谁在"懂"世界?
把 2026 年最热也最被滥用的概念,一次讲清楚
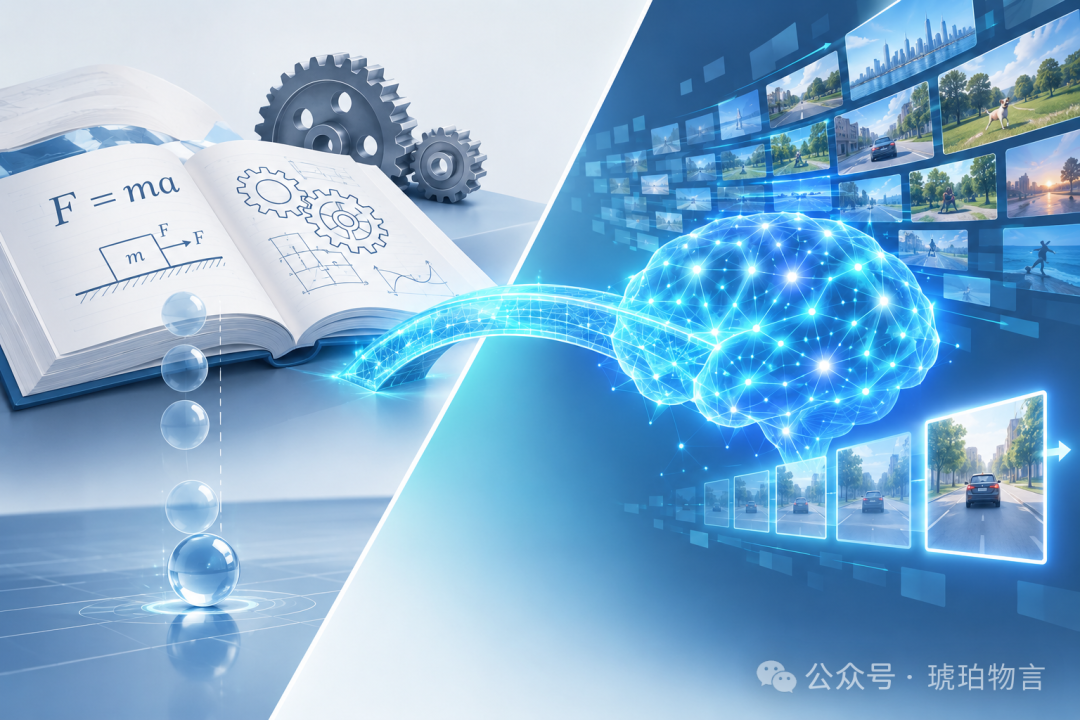
今天的 AI 会聊天、会写代码、能通过律师考试——但它始终缺一块三岁小孩都有的拼图:球离手会落地,推门太用力门会撞墙。这种"物理直觉",正是 2026 年整个硅谷押注的方向。
这一年,"世界模型"从一个学术概念站到了资本和产业的正中央:DeepMind、英伟达、李飞飞、图灵奖得主 LeCun,四路人马同时拿到了十亿美元级的资金。但热闹背后有个尴尬的事实——几乎人人都在说,很少有人能说清它和"物理模型"到底差在哪。
我们是做供应链决策系统的工程团队。这个问题对我们不是谈资,而是每天写代码时都要回答的问题。这篇文章,把我们啃下来的结论用大白话讲清楚。
一、先把三个词分开,别再混着用
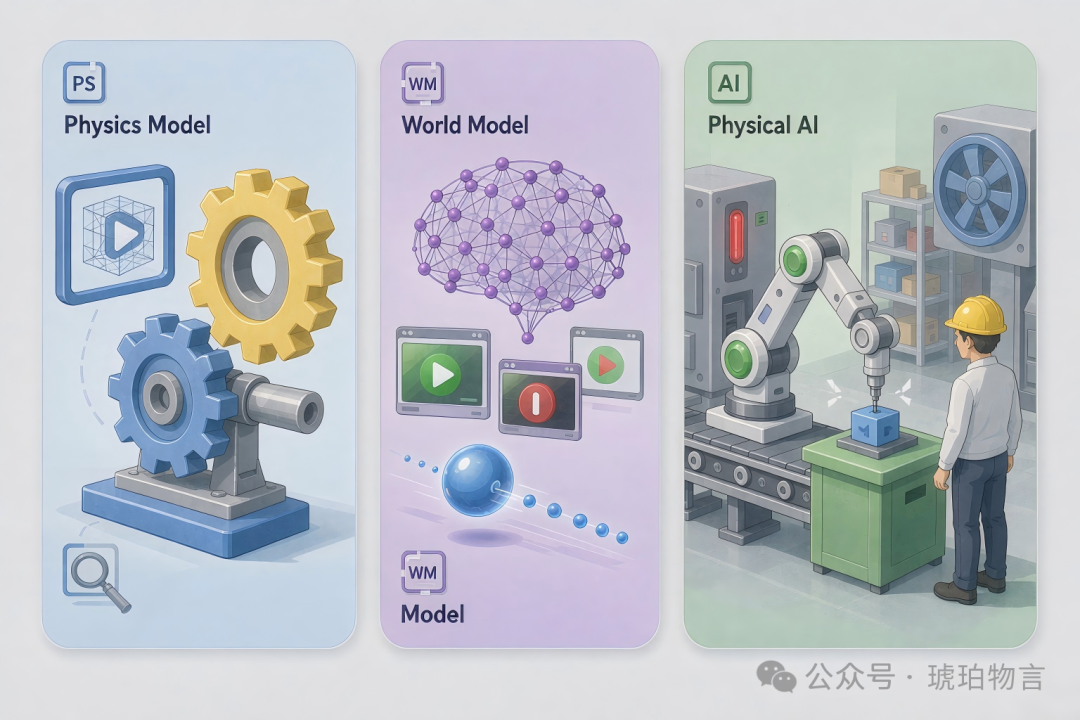
这三个词被混用得很厉害,先做个手术级的切分:
物理模型(physics model)
用显式的方程算世界:碰撞、摩擦、形变、流体。ANSYS、西门子仿真、英伟达 Omniverse 都算这一类。特点:算得准、可审计,工程师写进去什么规律,它就懂什么规律。
世界模型(world model)
从海量视频和传感器数据里学出"世界怎么演化"。一句话对比:语言模型预测下一个词,世界模型预测下一个物理状态——以及"如果我这下动了,世界会变成什么样"。
物理 AI(physical AI)
一个应用范畴:让机器人、自动驾驶、智能装备在真实世界里感知—推理—行动。它需要前两者当发动机。
英文版一句话:LLM predicts the next word; world model predicts the next moment.(语言模型预测下一个词,世界模型预测下一个瞬间。)
二、真正的分界线只有一条:规律是"写进去"的,还是"学出来"的
市面上流行把"世界模型 vs 物理模型"说成对立的两派。我们不同意这个框架——因为现代物理仿真早就在用神经网络(可微仿真、物理信息神经网络),而世界模型也在反向引入物理约束。它们互相渗透,边界没那么泾渭分明。
真正的分界线只有一个问题:这个系统的物理规律,是人类写进去的,还是从数据里长出来的?
✏️显式物理模型:方程驱动。算得准、结果可追溯,能过安全认证;但没建模的场景直接无解。
🌱学习式世界模型:数据驱动。没见过的场景能泛化;但黑箱、不可审计,误差会累积。
🔄混合架构:生成式出场景 + 物理引擎出保真 + 学习模型做规划——短期能赚到钱的,几乎全是这一类。
三、硅谷四个人,给了四个不同答案

有意思的是,这四条路线在技术上直接互相矛盾,却同时拿到了十亿美元级的钱。这说明市场押的是"方向重要",而不是"某条路线正确"。
🧠 LeCun(图灵奖得主,AMI Labs):不生成,只推理
他的判断很锋利:预测像素是伪命题——下一帧拍到什么,取决于镜头外有没有人走进来,这信息当前帧里根本没有。所以别画像素,在抽象表征空间里推理"接下来会发生什么"。他的新公司种子轮拿了超 10 亿美元。
🌌 李飞飞(World Labs):先懂空间,再谈世界
AI 下一阶段必须理解三维空间——机器人抓杯子,不是"认出杯子",是算清它和桌面、手臂、障碍物的相对位置。她的产品 Marble 能从一张图生成可探索的 3D 世界,公司估值约 50 亿美元。
🎬 Hassabis(DeepMind,Genie 3):把世界"生成"出来
一句话文本生成可实时探索的 3D 世界,物理规律不靠物理引擎,是从海量视频里自学出来的。值得尊敬的是,DeepMind 自己公开了五条局限——包括"连续交互只能维持几分钟"。能让机器人自己"在脑海里练动作",Waymo 已经在用它做自动驾驶仿真。
🏭 黄仁勋(英伟达,Cosmos 3):全开源,赌"物理 AI 元年"
他今年在 GTC 上说:"物理 AI 已经到来——每一家工业企业都将变成机器人公司。"他点破了整个行业最痛的瓶颈:机器人需要"第一人称数据",但互联网上几乎全是第三人称视频。解法是把世界模型当"数据工厂",而且权重、数据、训练脚本全部开源——因为越多团队用它训机器人,就越需要更多 GPU。
四、一把好尺子:渲染器、模拟器、规划器
"世界模型"被滥用到什么程度?李飞飞团队今年专门写了一篇不发布任何模型的文章来拨乱反正,把市面上所有自称世界模型的东西拆成三类:
🖼️渲染器:生成以假乱真的画面(Sora 属于这类),但没有动作条件下的状态预测——它只允许"不作为"作为唯一动作;
🧮模拟器:能计算世界的内部状态,输出物理上正确的结果;
🎯规划器:只输出动作指令。只有"模拟器"接近世界模型的本体。
这把尺子对普通人也有用:只能看的 AI、能算准的 AI、能动起来的 AI,是三个不同价钱的东西。下次有人给你演示"AI 生成的世界",先问一句——它是哪一类?
五、泼三盆冷水(我们团队内部的共识)
第一盆:物理预测 ≠ 理解。模型看一千遍多米诺骨牌倒塌,能精准预测碰撞;但如果这堆骨牌摆成一个素数检测电路,它完全不知道那是什么意义。"看着对"和"懂因果"是两件事。
第二盆:数据是硬约束。语言路线缺空间与力,视频路线缺深度与时间连续性,3D 重建缺动态交互——三条主流路线都在"降维"地吃数据,所以数据量涨了几百倍,泛化能力并没有本质突破。真正的命门是 4D 时空数据:专业采集成本高达每分钟数千元。
第三盆:物理世界的错误不可逆。数字世界里幻觉只是画面难看;在物理世界里,预判偏差是真金白银的损失。所以行业最重要的跟踪信号只有一条:仿真到现实(sim-to-real)的迁移成功率,什么时候超过传统仿真管线。在那之前,世界模型在工业侧只能当"生成工具",进不了主流程。
六、这一切和我们有什么关系
读到这你可能会问:你们一个做企业软件的团队,研究这个干嘛?
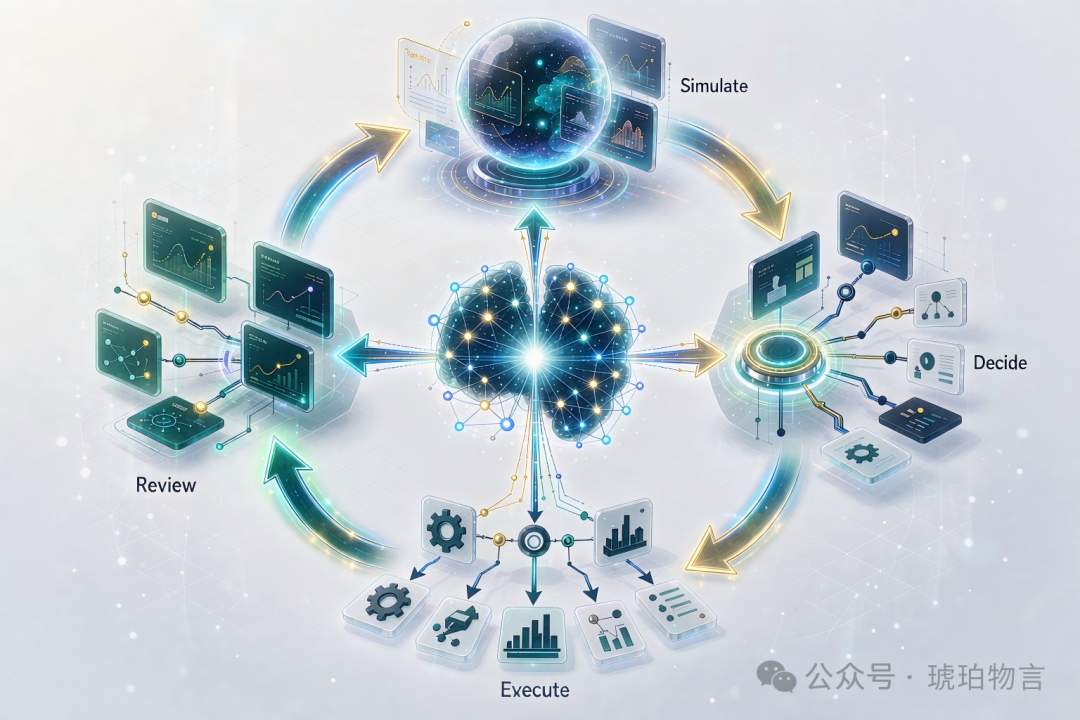
因为拆完这些概念你会发现,世界模型最核心的思想,恰恰是我们每天都在做的事——在行动之前,先推演行动的后果。
我们做 hoop LogOS,选的路线和"在 ERP 上加个 AI 助手"完全不同:LogOS 建立在供应链管理业务数据模型之上——一套为决策而生的数据底座,不依赖 ERP 预设的流程和表结构,既可以取代 ERP,也可以与 ERP 并行运行。在这套数据模型之上,系统做的是推理推演——插一张紧急订单进来,会延期谁、损失多少?缺一颗多产品线共用的物料,会停几条线、建议先保谁?系统主动感知风险,推演出 3~5 个方案,附带量化的风险和成本,再把处置动作闭环到具体的人。
用今天的分类法对号入座:企业里那块只能看的大屏,是"渲染器";传统仿真软件是"模拟器";而把"推演—决策—执行—复盘"连成闭环的,是决策层的"规划器"。LogOS 押注的,就是这个闭环。
这也是我们跟"世界模型"热潮的真实关系:不训练基座模型,但共享同一个第一性原理——智能的本质是预测,预测的价值在于行动前先推演。当物理世界模型成熟、机器人和工厂能"在脑海里练动作"的那天,企业的决策系统同样需要能"在推演里做经营"——LogOS 就是在为那一天,提前把数据、流程和决策闭环的底座打好。
换个说法:硅谷在教 AI看懂物理世界,我们在教企业的决策系统看懂经营世界。前者的关键词是"预测下一个物理状态",我们的关键词是"预测下一个经营状态"——两条路线,一个思想。
七、一张表带走全文
问:世界模型和物理模型的根本区别?物理规律是学来的还是写进去的。
问:谁更准?建模范围内物理模型更准、可审计;分布之内世界模型更会泛化。
问:Sora 是世界模型吗?按李飞飞团队的分类,是渲染器——缺动作条件下的状态预测。
问:谁会赢?短期没人独赢,混合架构已是商用默认答案。
问:最大的瓶颈?数据。真实的 4D 时空数据稀缺且昂贵。
问:和你有什么关系?记住一句话就够了:只能看的 AI、能算准的 AI、能动起来的 AI,是三个不同价钱的东西。
写这篇的时候,四条路线还在互相说服、互相证伪。对我们工程团队来说,这反而是最好的时代——思想已经收敛(预测与推演),路线尚未收敛(谁来做、在哪做)。后者是创业公司的窗口。
下一篇,我们聊聊"决策推演"这件事在供应链里的工程化细节:为什么插单模拟比库存看板值钱得多。感兴趣的话,关注不迷路。
* 本文事实部分综合自 Google DeepMind、World Labs、Meta AI、NVIDIA 官方发布及公开报道(2025.8–2026.6);文中融资金额为公开报道口径,未经独立核验。
* hoop LogOS 是琥珀物言科技的 AI 原生供应链决策操作系统,建立在供应链管理业务数据模型之上,可取代 ERP 或与之并行运行。本文为科普内容,不构成任何投资建议。
— 本文由 HOOP 团队(hoop LogOS)出品,仅供科普交流。
文章精选:
1.图灵奖得主姚期智最新演讲: AI有边界,恰恰是好事


