五度妙笔
 企业透视镜
 API商城

 数据库
神经元作为自主智能体:一种受生物启发的AI认知架构框架
来源:CreateAMind

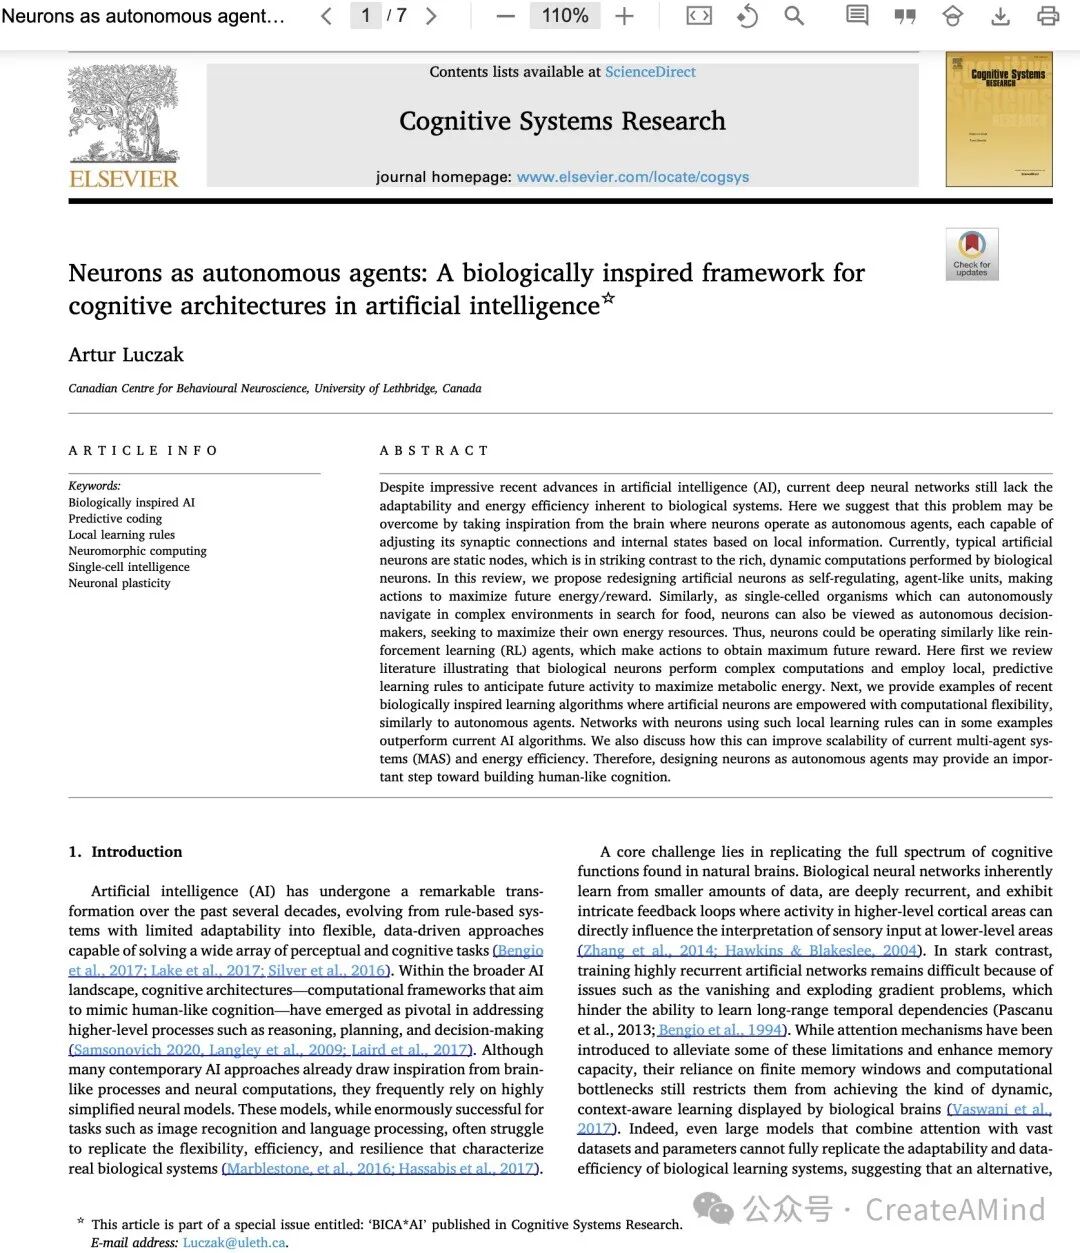
Neurons as autonomous agents: A biologically inspired framework for cognitive architectures in artificial intelligence☆
神经元作为自主智能体:一种受生物启发的AI认知架构框架
https://www.sciencedirect.com/science/article/pii/S138904172500018X
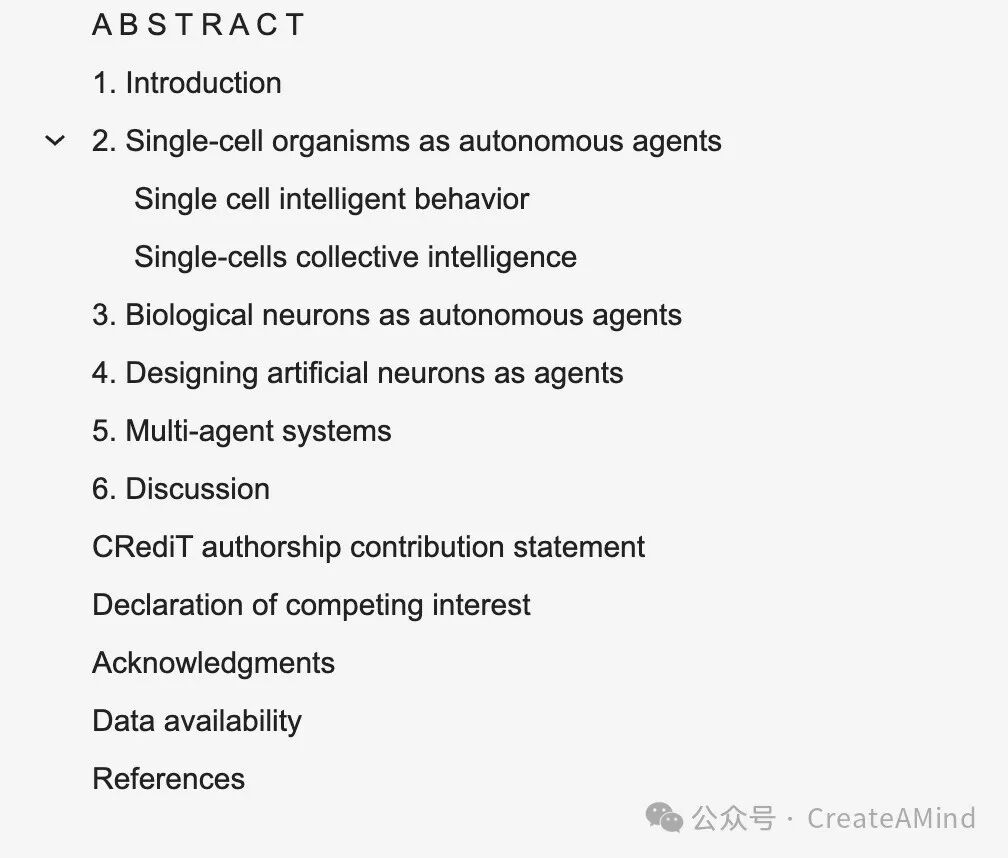
摘要
尽管人工智能(AI)近期取得了令人瞩目的进展,但当前的深度神经网络仍然缺乏生物系统所固有的适应性和能源效率。在此,我们提出,这一问题可以通过从大脑中汲取灵感来克服:在大脑中,神经元作为自主代理运行,每个神经元都能够基于局部信息调整其突触连接和内部状态。目前,典型的人工神经元是静态节点,这与生物神经元执行的丰富、动态计算形成鲜明对比。在本综述中,我们建议将人工神经元重新设计为自我调节、类代理的单元,通过采取行动以最大化未来的能量/奖励。类似于单细胞生物能够在复杂环境中自主导航以寻找食物,神经元也可以被视为自主决策者,寻求最大化自身的能量资源。因此,神经元的运作方式可能类似于强化学习(RL)代理,即通过采取行动以获得最大的未来奖励。
首先,我们回顾了相关文献,这些文献表明生物神经元执行复杂的计算,并采用局部的、预测性的学习规则来 anticipate(预判)未来活动,从而最大化代谢能量。接下来,我们提供了最近的生物启发式学习算法的示例,在这些算法中,人工神经元被赋予了类似于自主代理的计算灵活性。使用此类局部学习规则的神经元网络在某些示例中能够超越当前的 AI 算法。我们还讨论了这种方法如何改善当前多代理系统(MAS)的可扩展性和能源效率。因此,将神经元设计为自主代理可能是构建类人认知的重要一步。
关键词:生物启发式人工智能;预测编码;局部学习规则;神经形态计算;单细胞智能;神经元可塑性
1. 引言
在过去几十年中,人工智能(AI)经历了显著的变革,从适应性有限的基于规则的系统,演变为能够解决广泛感知和认知任务的灵活、数据驱动的方法(Bengio et al., 2017; Lake et al., 2017; Silver et al., 2016)。在更广泛的人工智能领域中,认知架构——旨在模拟类人认知的计算框架——已在解决推理、规划和决策等高级过程方面发挥着关键作用(Samsonovich 2020, Langley et al., 2009; Laird et al., 2017)。尽管许多当代人工智能方法已经从类脑过程和神经计算中汲取灵感,但它们经常依赖于高度简化的神经模型。这些模型虽然在图像识别和语言处理等任务上取得了巨大成功,但往往难以复制真实生物系统所特有的灵活性、效率和韧性(Marblestone, et al., 2016; Hassabis et al., 2017)。
一个核心挑战在于复制自然大脑中发现的全部认知功能谱系。生物神经网络天生能够从较少的数据中学习,具有深度的递归结构,并展现出错综复杂的反馈回路,其中高层皮层区域的活动可以直接影响低层区域对感官输入的解释(Zhang et al., 2014; Hawkins & Blakeslee, 2004)。相比之下,训练高度递归的人工网络仍然十分困难,这是因为存在诸如梯度消失和梯度爆炸等问题,阻碍了学习长程时间依赖关系的能力(Pascanu et al., 2013; Bengio et al., 1994)。虽然引入注意力机制是为了缓解其中一些局限性并增强记忆容量,但其对有限记忆窗口和计算瓶颈的依赖,仍然限制了它们实现生物大脑所展现的那种动态、情境感知型学习(Vaswani et al., 2017)。事实上,即使是结合了注意力机制、海量数据集和庞大参数的大型模型,也无法完全复制生物学习系统的适应性和数据效率,这表明可能需要一种替代性的、更符合生物学原理的解决方案(Botvinick et al., 2019; Lake et al., 2017)。
当前许多认知架构的核心是人工神经元,这是一种静态的计算节点,它整合加权输入并应用非线性变换。这些人工神经元是“被动”的计算单元,将输入转化为输出,而不表现出真正的自主特性。尽管这些模型最终催生了令人印象深刻的深度学习框架,如用于视觉任务的卷积神经网络(CNNs)和用于自然语言任务的大型语言模型(LLMs),但其神经元层面的设计仍远未达到生物大脑中观察到的那种动态、情境敏感且 inherently(固有)递归的计算水平(Douglas & Martin, 2007)。即使是明确引入递归以捕捉时间依赖关系的长短期记忆(LSTM)网络和门控循环单元(GRUs),也只部分解决了真正生物信息处理的复杂性(Pascanu et al., 2012; Schmidhuber & Hochreiter, 1997)。
一条可能的前进路径在于重新审视人工神经元的设计。与其将神经元视为对加权输入进行被动求和随后施加静态非线性的单元,我们可以将神经元视为自主的、类代理的实体,它们能够控制自身的突触变化,并基于局部信号进行调整——正如活体生物中的真实神经元那样(Kandel et al., 2000)。此类神经元可以独立地实施局部学习规则,从其直接环境中获取线索,以调整突触强度、维持稳定性,并构建和修剪支撑复杂认知能力的神经回路。通过转向赋予神经元类代理自主性的框架,有可能开发出更稳健、可扩展且数据效率更高的人工智能架构,从而超越传统深度神经网络的局限性。
本综述探讨了这一新兴范式,考察了生物启发的、自主的“神经元代理”作为认知架构基础构建模块的潜力。借鉴神经科学、计算建模和机器学习领域的大量研究成果,我们强调了这种偏离传统神经元模型的方法如何改善学习动力学和架构复杂性,为解决长期记忆、情境敏感处理以及感知与认知的流畅整合等挑战提供了新的视角。通过从单细胞生物以及作为独立代理运作并集体产生智能行为的神经元中汲取灵感,我们希望激发新的研究工作,旨在构建不仅模拟大脑能力,而且模拟其去中心化、神经元层面计算底层机制的人工智能系统。
2. 单细胞生物作为自主代理
单细胞智能行为:将神经元视为自主代理的前提,源于这样一种认识,即即使是单细胞生物也表现出某种形式的智能行为,使它们能够在动态和不确定的环境中适应并繁荣发展。尽管这些单细胞生命形式缺乏神经系统,但每个细胞都包含复杂的生化网络,能够以类似于计算电路的方式处理信息并做出决策(McAdams and Shapiro, 1995)。这包括感知环境梯度、向资源导航、避开有害刺激以及根据以往经验调整反应的能力(Dussutour, 2021)。这些能力不仅仅是机械反射;相反,它们代表了一种复杂的适应性自主行为。例如,即使是黏菌也能“解决”复杂的空间问题,包括在复杂的迷宫中找到最短路径(Awad et al., 2023),而单细胞藻类可以将关于其游泳区域的几何线索内化,有效地“记忆”空间特征以指导未来的运动(Kunita et al., 2016)。此外,某些纤毛虫学会忽略那些未造成伤害的厌恶刺激,表明它们会根据经验调整行为(Tang and Marshall, 2018)。这些观察结果不仅挑战了我们将生命划分为“智能”和“非智能”的传统界限,还暗示基本的类认知过程可以存在于最基本的生物尺度上(Lyon, 2015)。
事实上,这些单细胞自主性的展示不仅仅是对即时线索的简单反应:研究表明,微生物能够预测未来环境的变化并相应地重组其行为(Mitchell et al., 2011; Tagkopoulos et al., 2008)。这种预期行为暗示了一种初级的预测建模形式,其中细胞必须以某种方式编码和解释过去的模式,以便为即将到来的条件准备合适的反应。从某种意义上说,每个单细胞都充当着一个自主的问题解决者,利用庞大的内部分子操作工具包来评估情境并在潜在的行动方案中进行选择。这种行为可以被解释为一种初级的“意识”形式,它依赖于维持一个关于自身与周围环境关系的内部模型(Lyon, 2015; Luczak and Kubo, 2022)。
单细胞集体智能:单细胞生物也可以协同工作,当个体细胞聚集成群落、薄膜或组织时,会导致集体智能的出现。正如单细胞生物表现出的能力暗示了基本的认知功能一样,细胞群体——无论是细菌群落、原生动物群落,还是动物大脑中密集的神经元回路——都展现出更丰富、更复杂的行为。当细胞协同工作,交换信号并协调行动时,它们的集体反应可以超越任何单个细胞独自所能达到的水平。复杂的决策、劳动分工、环境工程以及强大的适应性自然地从相互作用的细胞网络中产生(Kaiser & Losick, 1993)。这些集体动力学强调了一个关键原则:智能可以自下而上地涌现,从个体代理的自主能力构建到大规模组装的协调活动(McMillen & Levin 2024; Baluˇska and Levin, 2016)。因此,理解单细胞如何作为自主代理运作,为理解神经元——当排列成回路时——如何产生更高级形式的智能和认知提供了宝贵的见解,最终为我们追求更具生物启发式的人工智能时设计人工认知架构提供指导。
3. 生物神经元作为自主代理
将单个神经元视为自主代理,源于这样一种认识:神经元像所有细胞一样,是生化复杂的有机体,能够独立发挥功能(Spruston, 2008)。尽管它们在神经组织的更大环境中运作并依赖突触输入,但单个神经元维持着错综复杂的稳态过程,选择性地调节离子通道的表达,并仔细调控其细胞内信号通路。这些内部过程不仅使它们能够在变化的条件下生存和适应,而且从根本上塑造了信息的流动。换句话说,神经元不是被动的中继站;相反,它们是积极的参与者,能够决定输入如何转化为输出(London & Häusser, 2005; Poirazi & Papoutsi, 2020; Marder & Bucher, 2007; Golowasch, 2019)。
越来越多的证据表明,单个神经元不仅仅是收集突触输入的求和单元,而是能够执行非线性运算和动态过滤的复杂计算实体。例如,过去曾假设复杂的运算(如非线性计算)需要多个相互连接的神经元组装才能完成。然而,最近的研究挑战了这一假设,证明单个神经元可以执行以前被认为需要整个网络才能完成的计算。研究表明,人类第2/3层皮层锥体神经元可以通过产生局部的、钙介导的树突动作电位来执行异或(XOR)功能——一种经典的线性不可分操作(Gidon et al., 2020)。这一发现揭示,单个神经元可以对其输入实施复杂且依赖于情境的变换。其他研究也证实了这一观点,表明神经元树突是高度活跃的计算子单元,能够对突触信号进行门控或放大,并产生非线性反应(Larkum, 2013; Smith et al., 2013; Major et al., 2008)。
单神经元可塑性能力进一步支持了神经元自主性的概念。神经元会根据经验、局部活动模式和全局大脑状态,动态改变其突触强度、离子通道密度和受体分布(Magee & Grienberger, 2020; Poirazi & Papoutsi, 2020)。神经元表现出多种可塑性机制——从长时程增强、短时程可塑性、突触的结构可塑性和抑制,到稳态调整和神经调节影响——这些机制使它们能够不断完善其连接性和调谐特性(Feldman, 2012; Kim & Linden, 2007; Lee & Kirkwood, 2019)。这种可塑性允许单个神经元更新其对整体神经回路的贡献,并且重要的是,这样做不需要来自外部结构的明确指令。例如,神经元在长时间的高频输入后可以改变其兴奋性,调整其动作电位发放的阈值以维持最佳响应能力(Turrigiano, 2011; Marder, 2012)。通过自主调整其阈值、增益和突触权重,神经元有效地从经验中学习,成为塑造神经网络动力学和指导与行为相关计算的自主参与者。
- 将人工神经元设计为代理
代理(Agent)可以被定义为一个能够自主感知环境、处理信息并作用于该环境以实现特定目标(如最大化奖励,即获取代谢能量)的实体。在此,我们回顾如何将这一概念应用于人工神经元层面。这样的神经元不会被动地接收外部指令,而是会根据其自身的输入、输出和内部状态,局部地确定如何更新其参数。这与典型的训练方法(如反向传播)形成对比,后者依赖于在神经元外部计算并通过多层向后传播的全局误差信号。相反,局部学习规则鼓励每个神经元独立“决定”如何最好地进行适应,仅利用在神经元或突触层面可用的信息。
局部学习规则的早期尝试始于赫布原则(Hebbian principle)——大致而言,“一起激发的神经元连在一起”(Hebb, 1949)。尽管这捕捉到了关于突触强化的核心生物学见解,但如果不应用归一化,未经修正的赫布学习会导致突触强度失控增加(Miller & MacKay, 1994)。随后的改进,如 Oja 规则(Oja, 1982),引入了归一化以稳定权重,而 Bienenstock-Cooper-Munro (BCM) 规则则 incorporated(纳入)了一个动态阈值来控制突触生长(Bienenstock et al., 1982)。后来的模型包括脉冲时间可塑性、同突触长时程增强和长时程抑制、异突触的突触上调和下调以及递质诱导的可塑性和巩固(例如 Zenke et al 2015)。虽然这些规则中的每一个都改进了赫布最初的概念,但它们仍然未能捕捉到生物学习的全部复杂性和适应性(Magee & Grienberger, 2020; Poirazi & Papoutsi, 2020)。因此,应用此类学习规则使得训练能够在困难任务上达到最先进性能的深度神经架构变得具有挑战性。这表明,上述学习规则可能缺失了真实神经元计算的一些关键属性——如非线性树突整合、神经调节信号或错综复杂的反馈控制——这些属性使活体大脑中的神经元能够支持复杂计算。
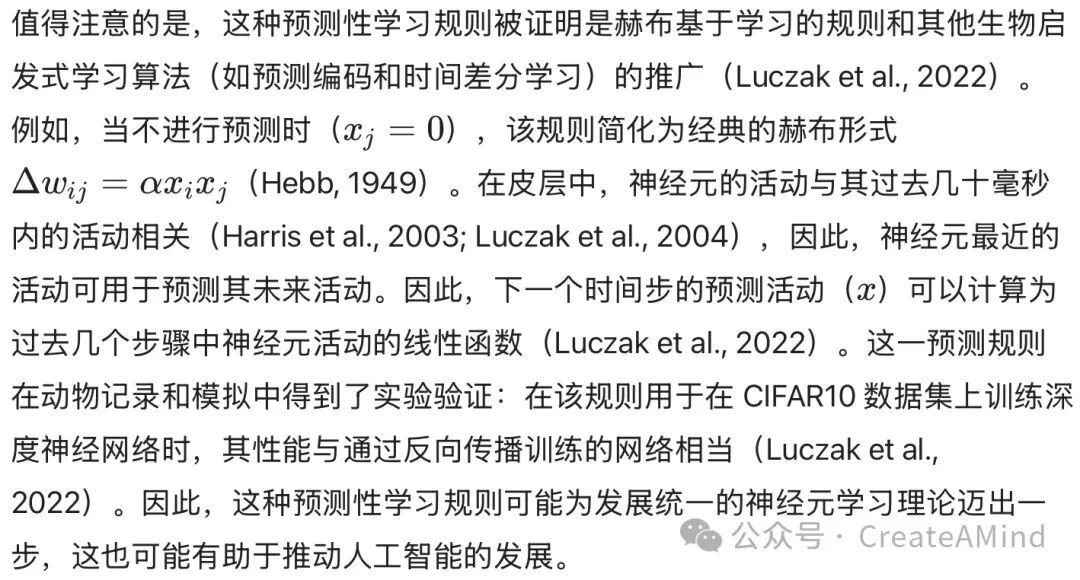
类似于上述神经元最小化预测活动与实际活动之间差异的预测性神经元学习规则,Song 等人(2024)引入了前瞻性配置原则(prospective configuration principle),这是一种在生物学上合理的替代反向传播的方法,用于解决神经网络中的信用分配问题。与基于误差梯度立即更新突触权重的反向传播不同,前瞻性配置算法分为两个阶段:首先,神经活动进行调整以推断最小化预测误差的最佳内部状态;然后,突触权重作为该活动调整的函数进行更新,以实现该内部状态。这类似于图 1 中计算实际活动与预测活动之间的差异。通过将网络的活动动力学与学习目标对齐,该算法避免了在生物学上不现实的通过网络向后传播误差信号的要求。这种方法植根于基于能量的模型,其中平衡态指导学习,类似于 Hopfield 网络(Hopfield 1982)、对比赫布学习(Baldi & Pineda, 1991)或平衡传播(Scellier & Bengio, 2017)。有趣的是,与反向传播相比,前瞻性配置在解决具有多个重叠输入的任务时实现了更好的泛化能力和减少的干扰。此外,该框架表现出对噪声和变异性更强的鲁棒性,这与生物系统中观察到的神经活动特征一致。通过使神经元能够推断未来的最佳状态,前瞻性配置算法表明,仅基于局部信息 acting like agents(像代理一样行动)的神经元在复杂、动态的环境中可以胜过反向传播。
在另一个例子中,Guerguiev 等人(2017)引入了一种使用具有分离树突 compartment(隔室)的多隔室神经元的生物学合理学习机制:一个用于整合前馈感官输入,另一个用于来自高阶区域的反馈信号。这种设计模仿了新皮层锥体神经元中的顶树突和基底树突,使局部误差信号能够指导学习,而无需依赖反向传播中使用的生物学上不现实的权重传输。该模型展示了多层网络中改进的学习效果,实现了表征的层次抽象(深度学习的标志),并成功对 MNIST 数据集进行了分类。在该算法中,神经元仅在反馈与前馈信号不同时才调整权重。因此,这可以被视为类似于图 1 中的方程,其中神经元调整权重以最小化惊奇,即当反馈驱动的活动与基于早期前馈感官输入预测的活动不同时。使用这种局部学习机制的神经元类似于通过预测编码进行学习的代理。
同样,Payeur 等人(2021)提出了用于局部学习的细胞内机制。它引入了一种依赖于爆发的学习规则,其中锥体神经元中的高频爆发作为指导性信号,协调分层神经网络中的突触可塑性。这种机制使来自高阶神经元的反馈信号能够通过顶树突输入控制爆发的频率和概率,从而引导低阶的学习。重要的是,这种方法允许前馈(自下而上)感官输入和反馈(自上而下)教学信号共存,利用短时程突触可塑性(STP)对这些信号进行复用。该模型以生物学合理的方式解决了信用分配问题,通过将权重更新与基于梯度的学习对齐,提供了反向传播的替代方案。
Hawkins 和 Ahmad(2016)描述了另一种“更智能”神经元的例子。他们提出了新皮层中序列记忆的理论,强调了锥体神经元如何利用跨树突分支的数千个突触来识别和预测不同情境下的活动模式。与经典的点神经元模型不同,作者认为活性树突允许神经元作为复杂的模式检测器运行,将输入分离为近端(前馈)、基底(情境)和顶(反馈)整合区。这些活性树突实现了稳健的稀疏表征,为通过局部的、生物学合理的学习规则学习和回忆序列奠定了基础。重要的是,该网络保持了在线学习、高阶预测和对噪声的鲁棒性等理想特性。这一理论与 Luczak 等人(2022)提出的预测性神经元学习规则一致,其中神经元作为代理,通过响应传入输入调节其内部状态来最小化预测误差。这两个框架都将神经元定位为主动实体,能够预测并适应动态环境,为新皮层的时间学习能力及其对人工智能模型的潜在影响提供了见解。因此,这项工作提供了额外的论据,即为了构建认知架构,我们需要制造更智能的、类代理的神经元。
5. 多智能体系统
智能体(agent)的概念已在人工智能领域得到广泛应用。基于智能体的模型构成了众多最先进系统的核心,从推荐引擎到自动化交易平台,在这些系统中,自主决策者在动态且不确定的环境中运行(Russell & Norvig, 2016; Wooldridge, 2009)。多智能体系统(Multi-agent Systems, MAS)由多个智能体组成,它们在共享的环境中进行交互、协作甚至竞争。MAS 不依赖于单一的集中控制单元,而是将计算智能分布到许多独立的实体上,每个实体都拥有自己的规则集、学习能力和目标(Stone & Veloso, 2000; Gronauer & Diepold, 2022)。就像共享同一生态系统的生物群落一样,这些智能体可以交换信息、调整策略,并集体应对不断变化的条件。
这种去中心化和模块化的方法具有多种优势。例如,在群体机器人技术中,多智能体方法使得机器人团队能够协调执行搜索与救援、环境监测和资源分配等任务,即使在通信受限且条件多变的情况下也能有效运作(Schranz et al., 2020; Dorigo et al., 2021)。在网络管理中,智能体可以动态重新路由数据包,以在不断变化的网络拓扑结构中保持稳健的性能(Ye et al., 2015)。在能源市场中,基于智能体的模拟通过建模众多独立决策者的行为,为能源分配和定价提供了洞察(May & Huang, 2023)。在所有这些案例中,将认知功能分布到多个智能体上,不仅提高了容错性和可扩展性,还能产生更细致、更具情境敏感性的解决方案。
然而,尽管多智能体系统前景广阔,但它们面临着显著的可扩展性和计算障碍。随着智能体数量的增加,协调行动、建立有效通信协议以及稳定学习过程的复杂性也随之增加——这些挑战限制了多智能体系统在大规模现实场景中的部署(Hernandez-Leal et al., 2019; Yang et al., 2018)。因此,通过借鉴神经元系统的灵感——其中每个类似智能体的神经元必须与数百万其他神经元协调活动——我们可能会发现新的机制来稳定、简化并丰富多智能体系统算法。
6. 讨论
在此,我们提出了一种受生物学启发的人工认知架构构建视角。这里提出的核心思想是:将神经元概念化为自主的、以能量最大化为目标的、类似强化学习(RL)智能体的单元,而不是被动的计算元件。虽然当前使用复杂智能体的人工智能架构取得了令人印象深刻的成果,但这些方法往往在可扩展性和复杂性方面面临严峻挑战。另一方面,构成当今深度神经网络基础的简化人工神经元可能过于简单,无法支持人类认知所特有的丰富的、依赖情境的计算。为了解决这些问题,我们提议通过构建“更聪明的神经元”,在复杂的多智能体系统和简单的点神经元之间找到一条中间道路。受生物学启发,神经元可以被设想为简单但自主的决策实体,它们努力优化自身的能量资源。它们并非通过复杂的自上而下的指令来实现这一目标,而是通过实施局部的、预测性的学习规则,并调整突触强度以减少意外(surprise)并提高未来的收益。
大脑由智能体组成的想法最早由 Minsky (1986) 提出,他将这些智能体设想为功能特化的单元,负责如进食等行为,其协调互动产生了智能行为。这类智能体必须由大规模的神经元回路支持。相比之下,我们在此提出,每个独立的神经元都作为一个自主智能体行事,能够预测并调整其活动以最大化未来的代谢能量。这提供了一个更具体且可在实验上检验的观点:单个神经元可以表现得像强化学习智能体,且这种行为 collectively 可以支撑复杂的认知功能。
目前已发表了众多具有不同生物细节程度的神经元模型(Izhikevich, 2004; Almog & Korngreen 2016; Gerstner & Naud, 2009; Huyck 2009;)。这些模型通常描述神经元的输出如何由其输入决定。相比之下,我们提出神经元的运作远不止简单的输入-输出映射。相反,神经元处理包含复杂的计算,包括预测神经元未来的状态,并在最终结果偏离预测时动态调整其输入-输出映射。这类似于强化学习智能体,得益于其更复杂的训练程序和架构(如 Actor-Critic 模型),它们比简单的分类网络更有能力解决复杂的、面向目标的任务。同样,仅将神经元描述为输入-输出映射器的模型可能只捕捉到了基本行为,而忽略了更复杂的内部动力学——例如预测自身未来状态的能力,而这可能是支持高级认知功能所必需的。
例如,有研究提出,向预测状态调整活动的神经元是意识处理的关键组成部分,且有证据表明许多麻醉剂会破坏这种适应机制(Luczak & Kubo, 2022)。实现预测性神经元机制的最可能候选者是钙信号传导(Bittner et al., 2017)。例如,当神经元被激活时,会导致躯体钙水平升高并持续数十毫秒(Ali and Kwan, 2019)。因此,钙浓度可用于追踪最近的活动历史,并且由于过去的活动与未来的活动相关,钙信号可用于预测预期的未来活动(Luczak et al. 2022)。虽然我们的重点在于锥体神经元,但所有细胞都可能表现出某种形式的能动性(参见“单细胞生物作为自主智能体”一节)。然而,非神经元细胞(如胶质细胞)通常在较慢的时间尺度上运作,这可能降低其快速预测和适应以最大化未来能量的能力。因此,与神经元相比,非神经元细胞可被视为能力较弱的智能体,使其不太适合作为复杂认知架构的基础构建块。
将这些概念转化为工程实践并非易事。实现由大量自主神经元智能体组成的架构需要 novel 硬件解决方案,因为现有的 CPU 和 GPU 并未针对大规模分布式的、完全局部的学习更新进行优化。事实上,已经有一些小规模的专用模拟硬件示例,用于实现上述部分描述的具有局部学习算法的生物启发式神经元(Dillavou et al., 2022, Yi et al., 2023)。据预测,与基于 GPU 的深度神经网络训练相比,此类硬件解决方案在能源效率上可能提高 10,000 倍(Yi et al., 2023)。因此,使用预测性、局部学习规则的自主神经元智能体可以规避多智能体系统的扩展性问题,并以比当前人工智能系统高得多的能源效率运行。
具有神经元-智能体的认知人工智能架构也有助于神经科学研究。这种更高效的人工网络有助于对电生理信号(Luczak et al., 2004; Luczak & Narayanan, 2005; Schjetnan & Luczak, 2011)、形态学数据(Luczak, 2010)、行为数据(Ryait et al., 2019; Torabi et al., 2021)进行复杂的数据分析,并可能导致更好的生物启发式人工智能方法(Chalmers et al. 2016; Chalmers et al. 2023; Kubo et al 2022)。这也可能为理解神经编码的本质(Luczak, 2024)、脑部疾病(Das & Luczak, 2022; Neumann et al., 2017)和康复(Faraji et al., 2013)提供新的见解。此外,这类架构可以提供更逼真的生物学习(Kubo et al., 2023)和认知过程(Jalali et al., 2019; Ponjavic-Conte et al. 2012)模型。
原文链接:https://www.sciencedirect.com/science/article/pii/S138904172500018X


近期活动


中关村金融科技产业发展联盟
Zhongquancun Fintech Industry Development Alliance

中关村金融科技产业发展联盟(简称“中金联盟”)是在北京市科委、中关村管委会,海淀区人民政府等单位指导下,由中关村互联网金融研究院、中科软、蚂蚁科技、第四范式、博彦科技、网联清算、光大银行、中关村银行、龙盈智达、度小满金融、神州信息等金融科技头部企业和专业服务机构共同发起,经民政部门批准在全国开展业务的社团组织,现有会员单位300余家,联盟以创新为动力,以技术为核心,以应用为导向、以产业为主线,打造中关村乃至全国金融科技产业服务中心,搭建金融科技产学研用合作平台,助推金融科技产业转型升级。

课题承接、论坛合作和专题培训
联系电话:13718969634
邮箱:caotingting@czifi.org