 五度妙笔
 企业透视镜
 API商城

 数据库
装不下相机激光雷达?!浙大 & 微分智飞提出 TIO‑Former:微型无人机实现 6D 自主位姿估计
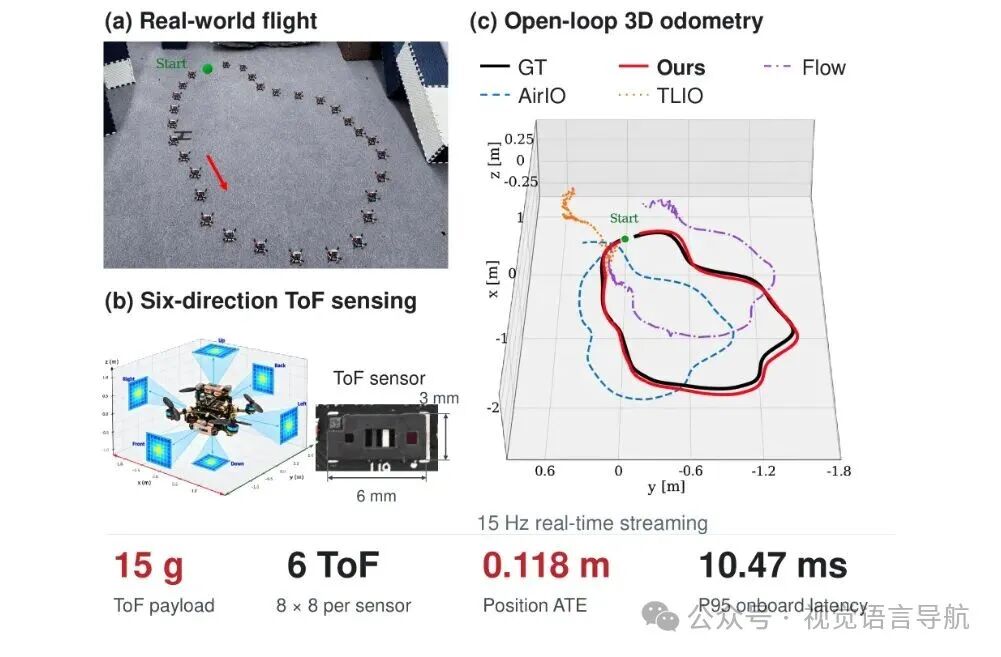
✨导读: 纳米微型无人机重量、功耗寸土寸金,装不下相机与激光雷达。本文提出TIO‑Former,依靠6组正交ToF传感器+IMU,实现无相机、无光流、无预建地图的6自由度里程计,在低功耗RISC‑V芯片完成机载实时推理,大幅抑制飞行位置漂移。
作者:Yang Liu, Yifan He, Wenhao Zhao, Xiangyu Mo, Yang Xu, Hao Wei, Mingze Ma, Huan Li, Yifan Wu, Fei Gao, Zipeng Dai, Xin Zhou* 单位:浙江大学,微分智飞 论文标题:TIO‑Former: Ultra‑Lightweight 6‑Directional ToF‑Inertial Odometry for Nano‑UAVs via a Streaming Causal Transformer 论文链接:https://arxiv.org/abs/2609.17198v1 代码链接:https://github.com/Ly041021/TIO-Former
🔍研究背景
狭小室内、GPS拒止环境下,纳米无人机想要实现自主飞行,要面对严苛的尺寸、重量、功耗、计算(SWaP‑C)多重限制,现有方案各有短板:
✅ VIO视觉惯性、激光雷达SLAM:感知能力强,但传感器重量、算力开销太大,微型无人机根本带不动; ⚠️ 下视光流:重量轻,但是遇到弱纹理地面、暗光环境,估计效果直接崩盘; ⚠️ 纯惯性解算:不依赖外部环境,但是随飞行时间推移,漂移会不断累积;
多区域ToF阵列是很有潜力的轻量化测距方案。六组正交排布的8×8 ToF传感器,每帧仅输出384个测距点,整体重量极低。
但直接拿来做里程计,会遇到3个棘手问题:
测距会出现无效返回值,带来帧间虚假距离跳变; 无人机姿态、场景不断变化,不同方向传感器观测能力动态起伏; 普通Transformer的历史缓存会随飞行时间持续膨胀,长时间飞行直接耗尽机载内存,推理延迟飙升。
过去稀疏ToF大多只用在避障、基于预建地图的定位,或是搭配光流做平面SLAM。
这篇工作目标:不使用相机、不依赖光流、不需要提前建图,仅凭IMU+六向ToF,实现完整6自由度里程计。
💡主要贡献
📷无相机、无光流、无地图的距离‑惯性里程计整套框架。硬件只需要IMU + 6个正交布置8×8 ToF阵列,ToF传感总载荷仅15g,输出真实度量尺度的位姿。 🧠设计可靠性门控距离前端、IMU引导的方向交叉注意力;创新双层流式因果Transformer,单步算力、内存占用和飞行总时长无关。 ✈️完成真实纳米无人机完整机载部署。真实飞行数据集总里程超4.5km;在RISC‑V低功耗芯片实现实时运行。对比商用光流、学习型惯性基线,位置误差实现大幅下降。
🛠️研究方法
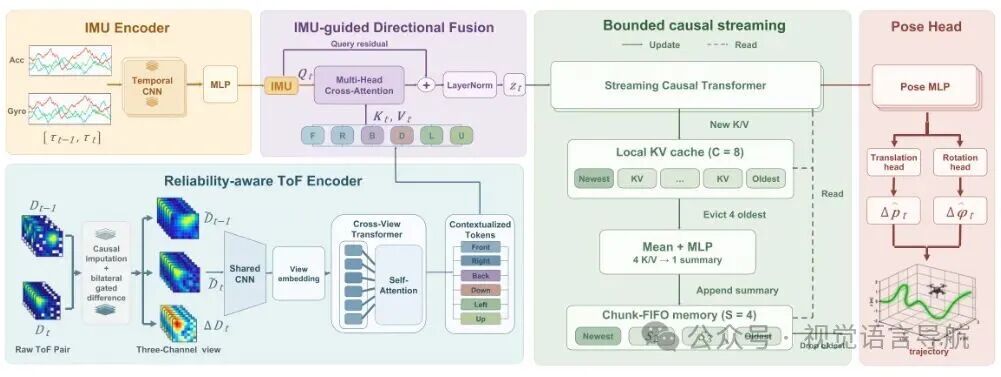
系统输入:15Hz六方向ToF测距网格;200Hz同步IMU角速度、线加速度。 网络输出机体坐标系下SE(3)相对位姿增量,通过积分迭代输出全局飞行轨迹。
1️⃣ 输入定义与位姿积分
,代表时刻机体坐标系到世界坐标系变换。 相对运动。网络预测得到相对平移与轴角形式旋转,轨迹迭代计算公式:
代表反对称矩阵。ToF原始毫米测距转为米单位,和IMU单位对齐,不做归一化,保留真实物理尺度。
2️⃣ 双边门控距离前端
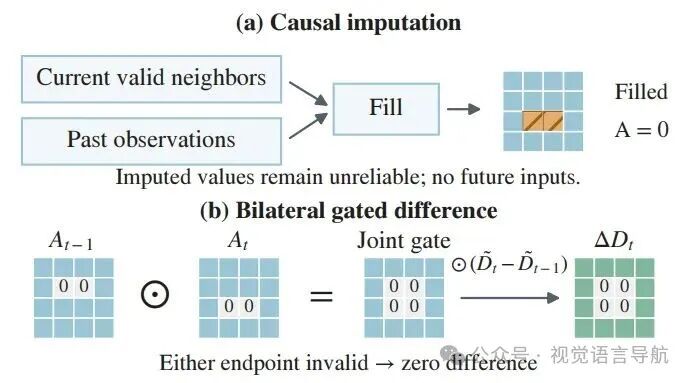
专门解决ToF测量失效、异常跳变问题。结合前后两帧测量可靠性做差分运算,过滤无效测量造成的伪运动:
是第帧的测量可靠性掩码。将上一帧测距、当前帧测距、帧间差分拼接,得到特征送入后续网络。
3️⃣ IMU引导的方向交叉注意力
从IMU短时间窗口提取运动特征作为查询,对6个空间方向ToF特征Token执行交叉注意力。 算法会根据无人机瞬时运动状态,自动放大信息丰富方向的权重,降低观测退化传感器的影响。注意力权重计算公式:
4️⃣ 双层流式因果Transformer
普通因果Transformer,KV缓存会越飞越大,微型机载硬件扛不住。本文设计两级记忆存储:
📂Local KV Cache本地未压缩缓存:保存近期完整精细时序信息; 🗜️Chunk‑FIFO分块压缩记忆池:对更早历史分块聚合压缩,保存时序摘要。
合并得到总上下文:
搭配下三角因果掩码,模型只能读取历史数据,杜绝偷看未来信息。
论文超参设置,分块大小,,可覆盖约1.6s历史,每步仅检索12个Token。缓存容量固定,算力内存不受飞行时长影响。
最后通过轻量MLP位姿头输出6自由度增量运动。
5️⃣ 多视界轨迹联合损失
仅监督单帧相对位姿,微小误差会快速累积漂移。论文采用多视界轨迹监督,同时约束单步、多步累积位姿,额外增加尺度、平滑损失抑制高频抖动。
总损失函数:
:单步相对位姿回归损失 :多视界位置、旋转损失,监督4/8/16/32步累积运动 :约束轨迹总长度尺度,防止尺度漂移 :残差平滑损失,降低预测高频抖动
🧪实验结果
🛒实验平台
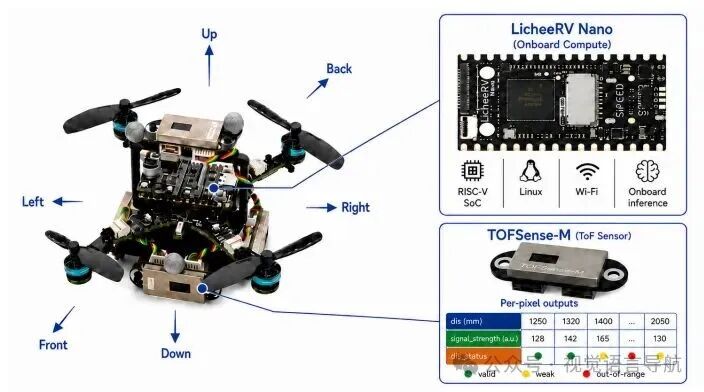
基于Crazyflie纳米无人机改造:机载LicheeRV Nano(SG2002 RISC‑V)计算板;6片TOFSense‑M传感器正交摆放,单片2.5g,总传感载荷仅15g。IMU采样200Hz,ToF输出15Hz,运动捕捉系统采集真值位姿。
数据集规模:总飞行时长9492s,轨迹总长2195.22m;同时采集办公室、储藏室、长走廊、会议室4类真实环境,合计2362m飞行数据。数据集70:15:15划分训练、验证、测试;圆形、八字形等标准运动轨迹全部留作测试集,不参与训练。
📊对比基线
Crazyflie原厂商用下视光流 AirIO、TLIO等学习型纯惯性里程计 朴素ToF+IMU融合基线
✨核心指标表现
定位精度:
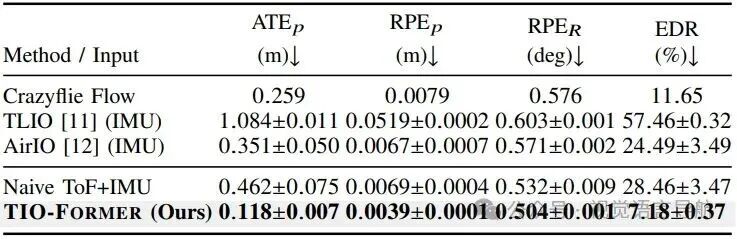 对比纳米无人机商用光流,开环位置误差降低54.4%; 对比学习型纯惯性基线,误差下降66.4%‑89.1%,位置ATE可达0.118m。
跨场景泛化:
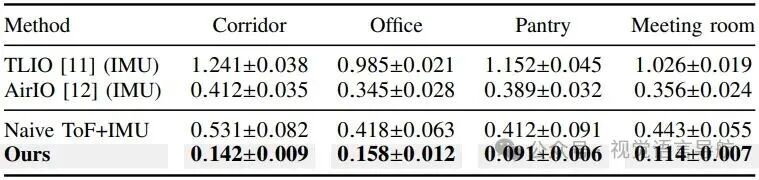 办公室、储藏室、长走廊、会议室四类真实场景,位置ATE分别为0.158m、0.091m、0.142m、0.114m,四类场景全部低于所有基线。
传感降级鲁棒性:
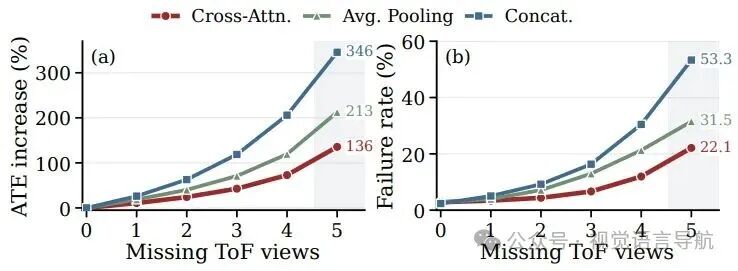 方向路由的收益只在降级时才放大——标称条件下交叉注意力的位置ATE仅比通道拼接低7.8%(0.118m对0.128m),遮蔽到只剩一个视角时差距拉开到0.307m对0.569m、失败率22.12%对53.31%。
消融实验:
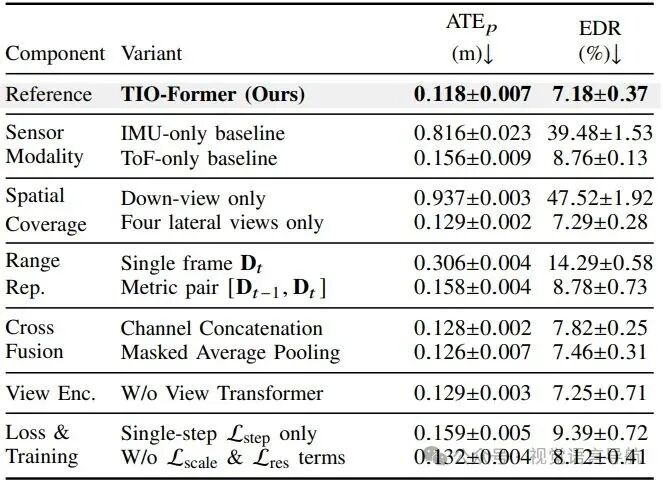 对比无记忆、GRU、普通固定KV缓存方案,本文双层记忆结构取得最低ATE,同时控制时延、内存开销。
机载实时性能:
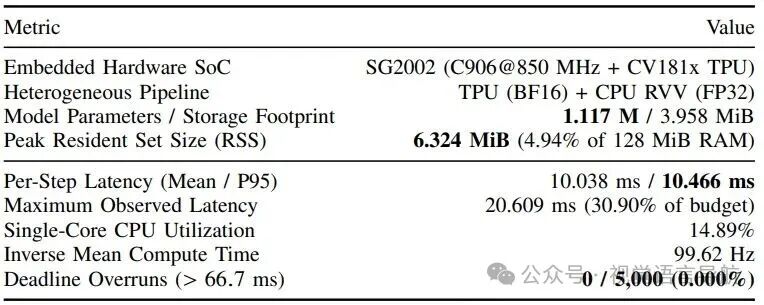 RISC‑V板卡部署,P95时延10.466ms,峰值内存占用6.324MiB,小于系统总内存5%,稳定实现15Hz流式推理。
📝总结
TIO‑Former专门面向载荷极其紧张的纳米微型无人机。仅仅依靠六向稀疏ToF阵列加上IMU,不依赖相机、光流、预建地图,就可以完成完整6自由度里程计。
核心亮点流式因果Transformer,通过「本地精细缓存+分块压缩FIFO」,实现不受飞行时长影响的恒定算力内存开销,真正落地到微型无人机RISC‑V边缘硬件。
大量真实飞行实验证明:相比传统光流、纯学习惯性方案,漂移得到显著抑制。也验证了稀疏测距感知,可以给微型空中机器人提供可靠的几何定位约束。
文章来源:VLNer 视觉语言导航
免责声明:本文版权归原作者所有。本文所用视频、图片、文字如涉及作品版权问题,请第一时间告知,我们将根据您提供的证明材料确认版权并按国家标准支付稿酬或立即删除内容!本文内容为原作者观点,并不代表本公众号赞同其观点和对其真实性负责。

为您发布产品,请点击“阅读原文”