香港理工大学:研究面向数据高效与高精度时空感知的增强视觉传感器
发布时间:2026-10-23来源:传感器专家网
机器视觉里“慢变的场景语义”和“快变的瞬态事件”天然异构:帧相机靠全帧采样保空间但时间分辨率被30–60 fps锁死,高帧率又把数据量推到存储与传输承受不了;事件相机只在亮度变化时发稀疏脉冲,微秒级响应但丢掉绝对强度,高层任务因缺语义而掉精度;DAVIS把两套通道塞进同一像素,却输出双数据流,后端融合重、硬件开销大。理想前端应在一个像素里自适应处理异构成信息:低频存背景、高频抓事件、硬件内融合、不冗余。本文把“传感器内计算”从卷积/特征提取进一步推进到时空模态原生融合。前置/相关背景工作:
机器视觉数据瓶颈与异构时空感知:Yang等(Nature 2024,629,1027–1033,doi:10.1038/s41586-024-07474-z)提出互补通路视觉芯片;Gehrig与Scaramuzza(Nature 2024,629,1034–1040,doi:10.1038/s41586-024-07703-8)讨论事件相机低延迟汽车视觉;Wang等(Nat. Nanotechnol. 2024,19,919–930,doi:10.1038/s41565-024-01659-1)综述多维视觉传感器与信息处理。帧相机与高帧率限制:Dudek等(Sci. Robot. 2022,7,eabl7755,doi:10.1126/scirobotics.abl7755)做像素级处理器阵列;Dodda等(Nat. Mater. 2021,21,1379–1387,doi:10.1038/s41563-022-01398-2)做MoS₂有源像素阵列;Xiong等(Nat. Commun. 2025,16,4728,doi:10.1038/s41467-025-59874-2)做门控硅探测器并行模拟视觉处理。事件驱动视觉传感器:Lichtsteiner等(IEEE JSSC 2008,43,566–576,doi:10.1109/JSSC.2007.914337)早期128×128事件相机;Brandli等(IEEE JSSC 2014,49,2333–2341,doi:10.1109/JSSC.2014.2342718)DAVIS;Fernández-Peramo等(IEEE JSSC 2025,60,3355–3365,doi:10.1109/JSSC.2025.3502890)光伏动态视觉传感器;Zhou等(Nat. Electron. 2023,6,870–878,doi:10.1038/s41928-023-01037-0)计算事件驱动视觉与脉冲神经网络。传感器内计算与光电存储:Ren等(Adv. Mater. 2025,37,2407476,doi:10.1002/adma.202407476)综述光电器件用于传感器内计算;Li等(IEEE TED 2015,62,1184–1188,doi:10.1109/TED.2015.2395138)IGZO浮栅存储;He等(J. Phys. D 2020,53,215106,doi:10.1088/1361-6463/ab7c94)IGZO突触晶体管;Li等(Adv. Mater. 2022,34,2107734,doi:10.1002/adma.202107734)vdW MISFET内存光电探测;Hong等(ACS Nano 2021,15,15362–15370,doi:10.1021/acsnano.1c04515)神经形态像素阵列。本文定位:不同于DAVIS“双通道后端融合”或纯事件相机“丢绝对值”,本文在单个TransMIS像素内用浮栅非易失存语义、MIS差分抓事件,硬件级统一输出,直接破解“空间保真—时间分辨—数据量”三角权衡。基于此,香港理工大学研究团队提出一种增强视觉传感器,用统一TransMIS像素单元把Sb₂Se₃光电浮栅的低频非易失空间语义存储与Si基MIS的事件驱动瞬态增强在像素内融合,34×34阵列以约30 fps刷新背景、~10 μs有效时间分辨抓取动态,数据量降低96%以上,同时保留信息熵7.08与交通违例识别准确率>90%。
| 器件制备:p-Si片清洗→ALD 30 nm Al₂O₃阻挡层→热蒸发/ALD Sb₂Se₃浮栅→ALD 10 nm Al₂O₃隧穿层→RF溅射30 nm IGZO并盐酸湿刻→溅射50 nm ITO电极剥离→Cr/Au(10/100 nm)交叉互连→PVD SiO₂隔离层。 |
图文解析
图1 动机:a数据墙示意;b(i)多传感器后端融合,(ii)前端传感器内异构感知;c传统帧/事件/DAVIS在时空-数据-信息上的权衡三角。
图2 原理与结构:a增强传感器操作范式(低频存语义+事件增强);b TransMIS等效电路;c像素布局;d Sb₂Se₃/Si/IGZO光谱互补;e吸收系数对比;f浮栅非易失存强度、MIS差分抓变化;g IGZO高透射;h ITO/IGZO波长响应。
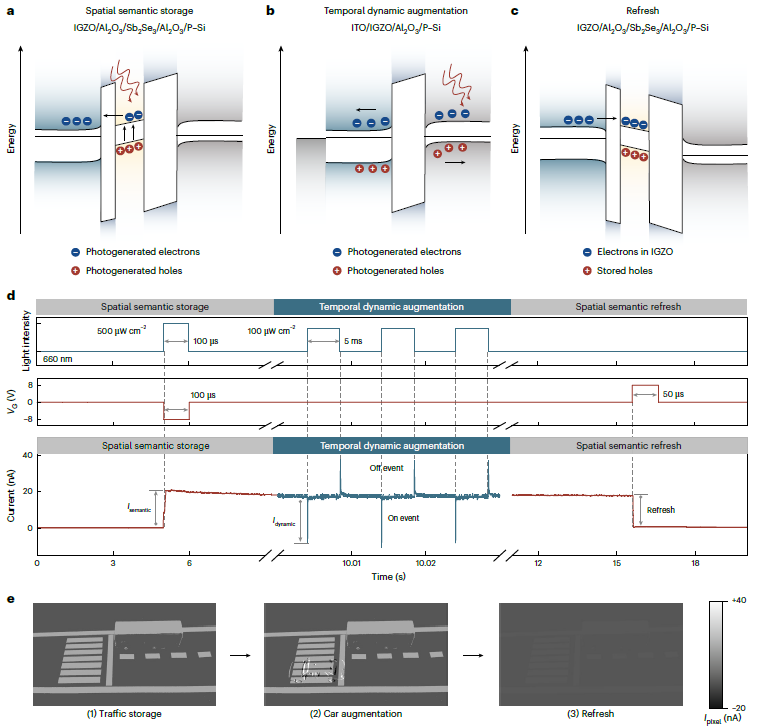
图3 时序可视化:a–c能带与电荷走向(存储/增强/刷新);d单像素完整周期电流:非易失基线+事件尖峰;e交通场景三段输出——存标线、抓车、刷新。
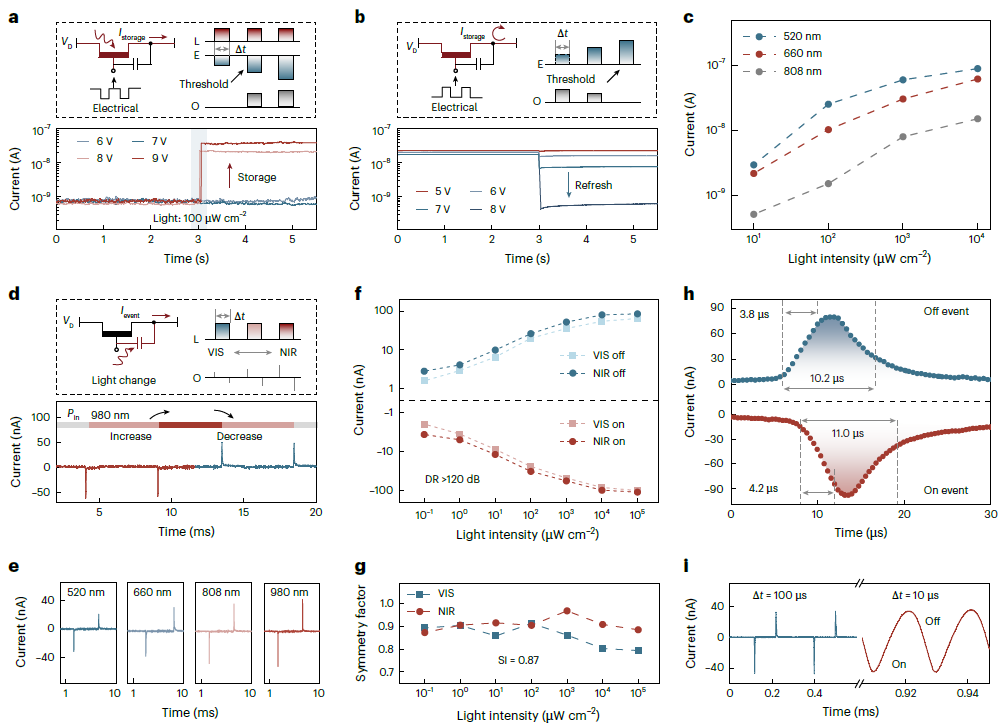
图4 器件物理:a,b光助隧穿的存储/擦除V_G依赖;c波长/强度多电平存储;d MIS瞬态事件电流;e多波长事件增强;f,g动态范围>120 dB、对称指数0.87;h,i响应3.8 μs、10 μs可分辨。
图5 阵列与系统对比:a 34×34阵列;b截面与交叉互连;c原型系统;d“P+U”成像;e交通场景组成;f–i四种传感器实时输出;j数据量对比(增强降>96%);k信息熵;l CNN准确率(增强>90%)。
本研究提出了一种“增强视觉传感器”新范式:用TransMIS单像素把Sb₂Se₃浮栅的非易失空间语义存储与Si基MIS的事件驱动时间微分在IGZO透明通道内直接融合,突破帧相机、事件相机与DAVIS各自取舍。34×34阵列实测数据量降96%以上、时间分辨~10 μs、动态范围>120 dB、信息熵7.08、高层任务准确率>90%,证明“高保真语义+高速动态”可在前端硬件统一。相较已有传感器内计算工作,本文核心区别不是单纯做神经形态滤波,而是重构像素的信息论分工——慢变量存基线、快变量发事件。局限在阵列规模小(34×34)、栅压周期依赖外部时序、CNN仅二分类演示、未做复杂自然场景端到端训练、浮栅耐久性/循环次数未充分展开。后续可朝大阵列晶圆级集成、无栅压自时钟事件触发、与后端脉冲神经网络直连、近红外/红外扩展、存算一体的事件关联记忆、以及自动驾驶与具身智能前端闭环推进;物理层面还可探索二维材料浮栅、光控隧穿进一步降低刷新功耗,把“数据墙”真正从采集端消解。所有作者: Qinqi Ren,Zhiyuan Li,Zhaoqing Wang,Chao Zhang,Sijie Ma,Guang Zeng,Yifei Wang,Jialiang Wang,Jianghong Wu,Yang Chai.
第一作者: Qinqi Ren(任沁琦).
通讯作者: Yang Chai(柴扬).
主要单位: 香港理工大学物理与材料学系,香港理工大学人工智能物联网研究院,香港理工大学微电子联合研究中心.
文章链接:
https://doi.org/10.1038/s44460-026-00146-9星标的内容=你在乎的内容,根据微信公众号推荐原则,没有在传感器专家网公众号主页【设为星标】,将无法及时获得传感器行业最新资讯!
如有投稿爆料采访需求,请发邮箱:sensorexpert@sensorexpert.com.cn。
转载说明:本文系转载内容,版权归原作者及原出处所有。转载目的在于传递更多行业信息,文章观点仅代表原作者本人,与本平台立场无关。若涉及作品版权问题,请原作者或相关权利人及时与本平台联系,我们将在第一时间核实后移除相关内容。

 五度妙笔
 企业透视镜
 API商城

 数据库