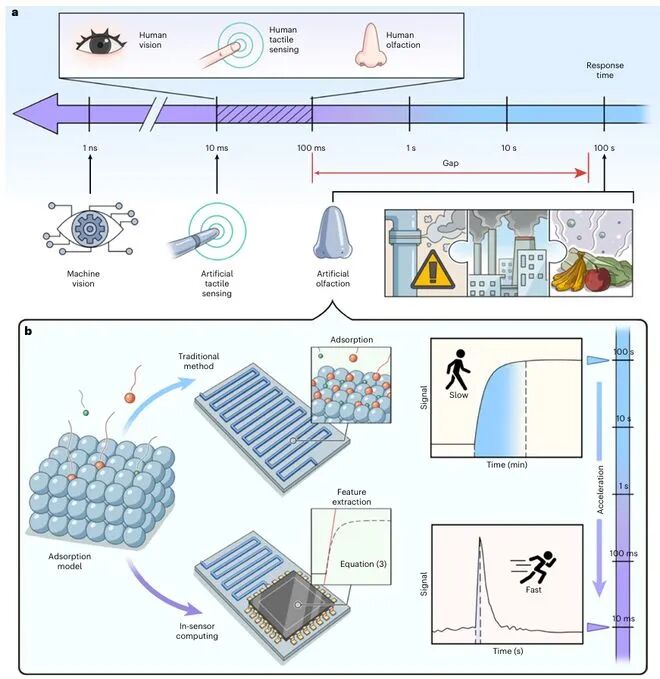
人工视觉和触觉在速度上已经超过生物系统,但人工嗅觉仍然明显偏慢,响应时间通常在10–100 s量级。过去,研究者主要从材料入手,通过合成新型纳米材料、增加吸附位点、增强表面活性等办法提高气体传感器性能,量子点、低维结构和多孔材料都被尝试过。但这条路逐渐遇到瓶颈:响应时间受吸附动力学这一物理过程限制,很难普适地推广到不同材料的传感器上,额外缺陷或表面态还可能损害稳定性。于是人们转向系统层面优化,例如用软件提取传感器信号的一阶导数,把响应时间降到约10 s;高频采样和主动外部激励也实现了亚秒级检测。然而传统人工嗅觉系统建立在冯·诺依曼架构上,依赖连续的模数转换,低采样频率容易导致浓度预测不准,高采样频率又会放大高频数字噪声,对大规模阵列来说计算延迟和硬件开销都很大。因此,如何在器件和系统层面同时绕开吸附平衡的等待,成为人工嗅觉提速的关键。针对这一难题,电子科技大学太惠玲教授、周久人教授与香港科技大学范智勇教授开发了一种基于传感器内特征提取架构的毫秒级超快人工嗅觉系统。它的核心思路是不等吸附达到平衡,而是在传感器内部直接做模拟差分计算,从电阻传感薄膜的瞬态吸附响应中提取动力学描述符,据此快速读出气体浓度。由于依靠的是吸附动力学而不是平衡信号,系统确定浓度的速度比传统电阻传感器快10至1,000倍。提取出的动力学特征还能方便地接入机器学习模型,用于复杂气味混合物的可靠分析。研究团队进一步把传感器系统与无人机结合,构建了可用于实时气体泄漏检测和自主监测的实用超快嗅觉平台,为仿生高速人工嗅觉走向动态传感环境提供了路线。相关论文以题为“Millisecond olfaction system with in-sensor feature extraction”发表在最新一期《nature sensors》上。
图 1 | 人类感官与人工感官的比较
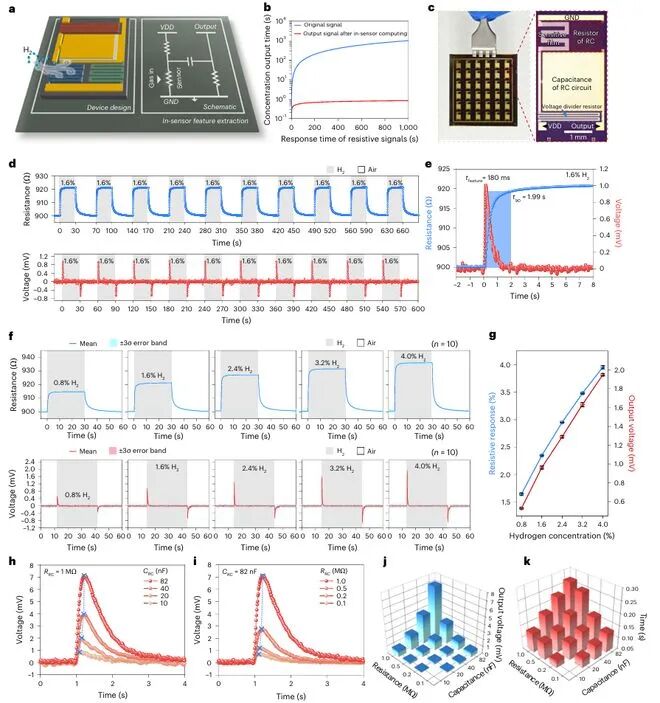
对半导体气体传感器来说,吸附过程通常是速率决定步骤,也是嗅觉系统时间滞后的根源。按照经典伪一级动力学模型,气体刚接触传感器时初始吸附速率最大,这个瞬态峰值与气体浓度相关。于是研究者设计了一种把模拟差分电阻–电容计算电路和传感单元集成在一起的传感器内计算结构:电阻分压器先把气体引起的动态电阻变化转换成电压信号,再送入RC电路,整个结构相当于一个物理高通滤波器,能自动把缓慢的吸附曲线变成尖锐的电压脉冲。结合欧姆定律、基尔霍夫电流定律、电容充电方程和PFO模型,可以推导出差分输出特征值(即电路输出电压峰值)及其输出时间的关系。理论模拟显示(图2b),当RC时间常数为1 ms、传感器响应时间为0.1–1,000 s时,特征提取时间可压缩到亚秒级,比原始响应时间降低一到三个数量级。通俗地说,系统不是等“气味吸满”再读数,而是在“气味刚进门”的瞬间抓住变化速度,从而提前判断浓度。为了验证实际效果,研究团队制作了集成该结构的氢气传感器,典型τ为20 ms,对应20 nF电容和1 MΩ电阻。连续十次循环测试中(图2d),提取出的特征信号幅度高度稳定。更关键的是速度:PdNi敏感膜的原始响应时间t₉₀为1.99 s,而用于氢气浓度估计的特征提取时间t_feature缩短到180 ms(图2e),已经满足美国能源部对氢安全传感器小于1 s的响应时间目标。不同氢气浓度(0.8–4.0%)下的动态信号和输出值(图2f、图2g)显示,提取特征电压与氢气浓度之间有可靠相关性,误差很小,说明提速并没有牺牲定量准确性。通过调整RC电路的电容和电阻,还可以精确调制提取时间和峰值幅度(图2h–k),方便针对不同场景做定制。湿度实验也表明,高湿度会因竞争吸附影响绝对响应幅度,但传感器内计算架构仍能提取动力学特征,不受湿度引起的基线漂移或幅度衰减影响。图 2 | 使用氢传感单元的传感器内特征提取结构的设计与验证
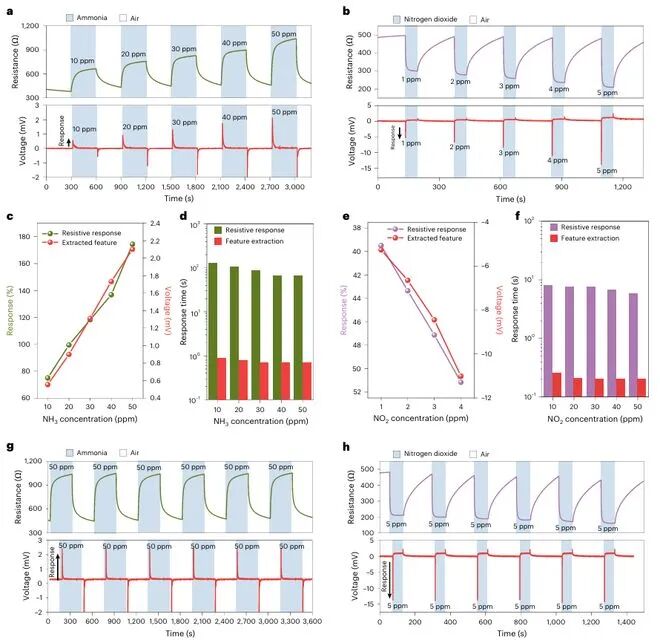
一种结构不能只在一种材料上有效。为验证普适性,研究者把它与两类代表性传感单元集成:聚苯胺用于氨气检测,碲纳米线用于二氧化氮检测。两种材料对NH₃和NO₂的动态响应同样紧密遵循PFO模型,提取出的特征信号在不同浓度下都稳健且容易区分(图3a、图3b)。提取特征电压随NH₃和NO₂浓度增加呈线性关系(图3c、图3e),响应时间也显著快于原始电阻信号(图3d、图3f)。六次响应周期的重复性测试(图3g、图3h)进一步说明结构稳定。也就是说,这种“在传感器里先做差分、抓初始变化”的办法,并不依赖某一种特殊材料,而是对不同气敏机制都具有加速和定量能力。
图 3 | 不同传感材料中传感器内特征提取结构的普遍性
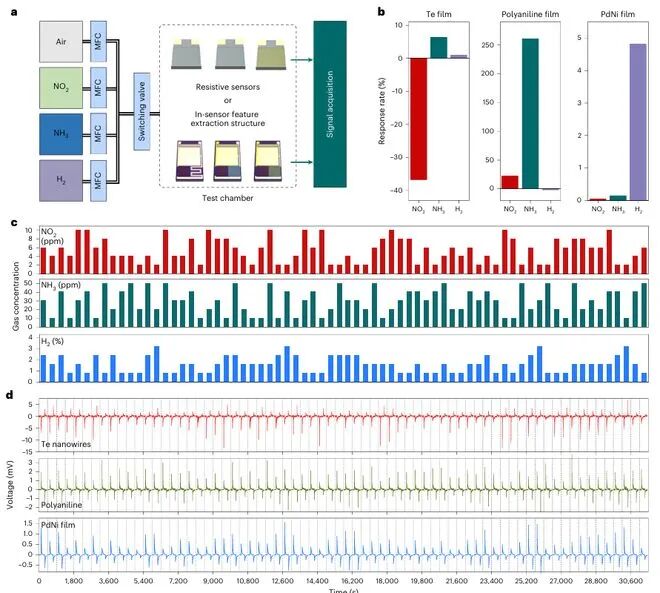
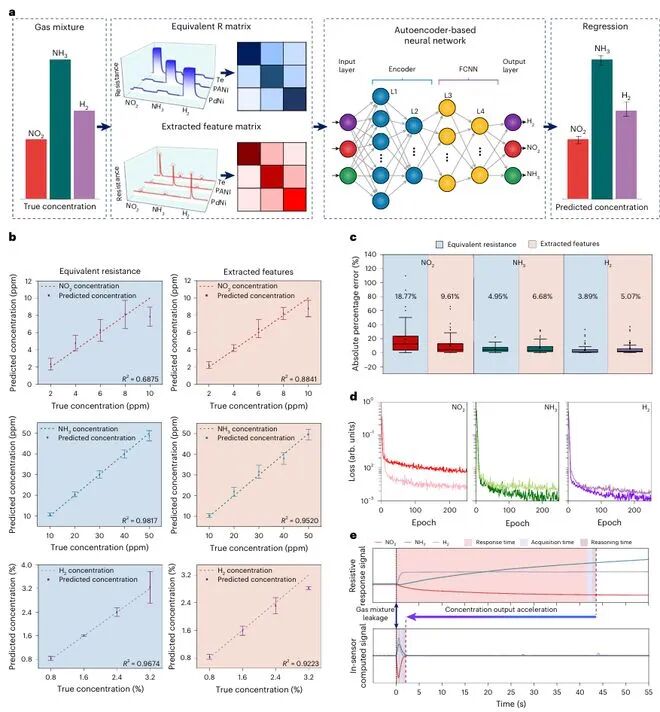
复杂混合气体是人工嗅觉的难点,因为气体之间可能相互干扰,使响应偏离PFO模型的预期。研究者用基于自编码器的人工神经网络来识别混合气体组分和浓度(图5a),并用三种传感材料对三种目标气体的交叉干扰响应做受控实验(图4b)。提取特征信号的好处在于,它能把瞬态信号幅度与缓慢背景波动解耦,为后续神经网络提供稳定输入,不需要复杂的算法基线归零(图4d)。预测结果显示,基于传感器内提取特征训练的模型精度较高:NH₃检测中,电阻信号平均MAPE为4.95%、RMSE为1.67 ppm,提取特征平均MAPE为6.68%、RMSE为2.61 ppm;H₂预测中,传统信号平均MAPE为3.89%,提取特征MAPE为5.07%;NO₂预测中,电阻信号平均MAPE为18.77%、RMSE为1.33 ppm,提取特征平均MAPE降至9.61%、RMSE为0.84 ppm,优势明显(图5b、图5c)。整个系统从响应、采集到算法推理的总检测时间小于1 s(图5e),明显快于电阻传感器系统所需的数十秒。图 4 | 混合气体检测的实验设置
图 5 | 嗅觉系统检测结果比较
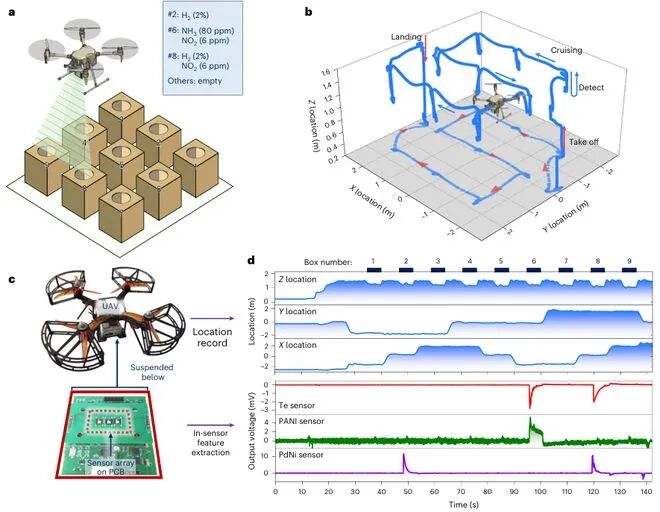
为展示实际应用潜力,研究团队把超快嗅觉系统装到无人机上,构建危险气体嗅探系统。实验中九个顶部开口的盒子排成3×3网格,无人机按程序巡航,逐盒降低高度检测(图6a)。无人机实时记录三维坐标,传感器电路同步采集信号,通过两路数据相关分析获得气体源位置和浓度(图6b、图6d)。检测发现盒2、盒6、盒8存在危险气体,分别为1.94% H₂、5.85 ppm NO₂和78 ppm NH₃、5.70 ppm NO₂和1.92% H₂,与预设吻合。无人机信号因约5 s悬停形成瞬态气体脉冲而波形更宽,但初始峰值仍能准确反映最大浓度梯度。研究团队也指出边界:差分峰值在受控基线到目标的阶跃暴露下才与绝对浓度紧密相关;恢复峰只反映初始脱附动力学,不代表完全恢复;长期监测中材料退化仍是挑战。图 6 | 配备嗅觉系统的巡航无人机进行危险物嗅探
结论与展望
总体来看,这项工作把“等待吸附平衡”改为“读取吸附动力学”,通过传感器内模拟差分计算在片上提取与浓度相关的特征参数,把气体浓度输出时间压缩到1 s以内,并在氢气、氨气、二氧化氮以及混合气体中验证了普适性和机器学习兼容性。无人机搭载实验进一步证明,这种超快嗅觉系统能够在巡航中定位和量化模拟泄漏,为安全执法、灾害救援和基础设施巡检等场景提供了潜在工具。亚秒级响应为缩小人工嗅觉与人类嗅觉之间的时间差距提供了可行策略,也为紧凑型传感器内计算架构下的快速、高效化学传感指明了方向。
来源: 高分子科学前沿
免责声明:本文版权归原作者所有。本文所用视频、图片、文字如涉及作品版权问题,请第一时间告知,我们将根据您提供的证明材料确认版权并按国家标准支付稿酬或立即删除内容!本文内容为原作者观点,并不代表本公众号赞同其观点和对其真实性负责。

 五度妙笔
 企业透视镜
 API商城

 数据库