五度妙笔
 企业透视镜
 API商城

 数据库
同样是采集数据,为什么物理 AI 的传感器,比自动驾驶传感器更难?
一、两套感知逻辑:环境感知 VS 交互感知
自动驾驶传感器(激光雷达、毫米波雷达、车载摄像头)核心任务是观测外部环境:识别障碍物、车道、行人车辆,判断距离与速度,传感器只做 “旁观者”,不需要和物体发生接触。 而物理 AI / 人形机器人的传感器,是机器人的 “皮肤与触觉神经”,需要在抓取、按压、装配、拖拽过程中感知真实物理反馈:抓取物体多大握力不会捏碎、滑动什么时候发生、接触点位置、接触后物体形变程度。
表格
行业现状:自动驾驶已经实现大规模量产上车,成熟供应链完整;但高质量触觉、力觉采集硬件,还停留在小批量、高成本阶段。一套科研级触觉采集手套成本可达数万元,还很难做到消费级的一致性。
二、物理 AI 数据采集的三重传感器困境
根据《中国城市报》采访内容,目前行业主流采集路线分为真机遥操作、无本体穿戴采集、仿真数据采集三大路径,但无论哪一条路线,都绕不开传感器硬件带来的现实阻碍。
1、多模态时序对齐难题,是交互数据的基础门槛
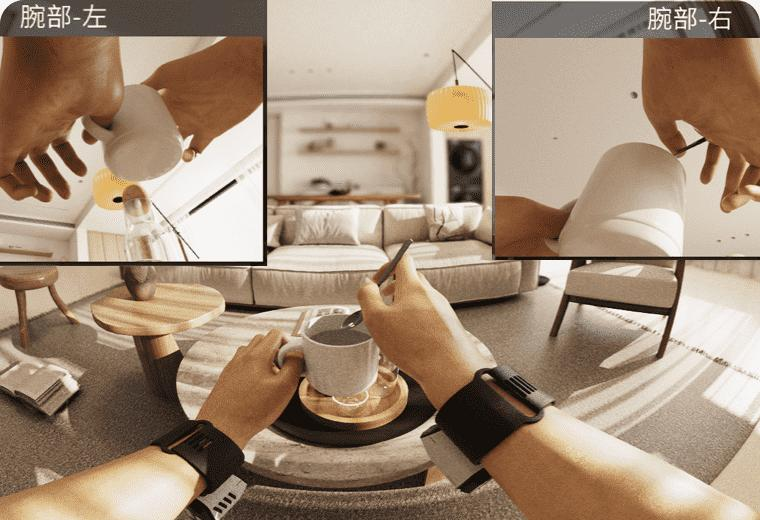
物理交互一瞬间会同时产生海量信息:视觉画面、手部关节位置、接触压力、力反馈、物体姿态变化。只有所有传感器数据在时间上严格对齐,这份数据才有训练价值。
自动驾驶场景中,激光雷达与相机时间同步已经成熟;但人形机器人数采系统,要同步触觉阵列、六维力、IMU、深度相机、事件相机十余路异构传感器。任意一路出现毫秒级时间偏移,就会造成 “看到的动作和实际受力对不上”,整条样本直接作废。
现实场景:遥操作示教、穿戴式无本体采集时,操作人员需要反复重复同一套动作,动作过快、传感器不同步都会直接导致样本无效,人工采集成本居高不下,有采集人员反馈,重复操作一整天,有效产出的样本却十分有限。
2、接触式传感信噪比差,真实物理信号极易被噪声淹没
环境感知传感器大多是非接触测量;触觉、力传感器属于接触式测量,振动、温度漂移、机械装配间隙都会引入噪声。 抓取一个纸杯,捏力只有几牛;装配金属零件,瞬间冲击力可达上百牛。传感器需要同时兼顾极小作用力和大冲击,大动态范围 + 高灵敏度很难同时兼顾。
这就造成一个行业矛盾:仿真软件可以轻易输出完美的力、摩擦参数,但是现实传感器很难精准把这些物理量完整采集出来。这也是大名鼎鼎的Sim2Real(仿真迁移现实)鸿沟最底层硬件根源:仿真生成再多数据,真实传感器拿不到同等质量信号,模型依旧无法落地。
3、传感器碎片化,催生严重的数据孤岛
自动驾驶行业已经形成 PSI5、SENT 等相对统一的车载传感器接口标准;而物理 AI 机器人领域,各家触觉、力觉厂商输出的数据格式、标定方法、通信协议各不相同。
不同硬件采集出来的数据集不能互通,企业之间数据无法共享,形成大量数据孤岛。即便有企业投入巨资采集大量交互样本,换一套传感器硬件,整套数据集很可能不能复用。 硬件标准缺失,进一步放大本就紧缺的高质量交互数据缺口。
三、破局两条路线:升级硬件,还是虚实结合?
行业已经意识到数据荒的严重性,京东、优必选、智元等企业已经布局规模化的数据采集中心,目前主要有两大破局思路。

路线一:迭代交互类传感器硬件,打造标准化数采套件
市场需要标准化、高一致性、低成本的多模态采集模组:集成触觉、六维力、惯性、视觉,出厂统一标定,输出标准化格式数据。 不只是做单个传感器,而是整套数采硬件工具链,包含同步、标定、降噪预处理能力。这也是传感器厂商一个重要增量机会。
路线二:Real2Sim2Real,用少量真实传感数据去校准仿真
完全依靠真机人工采集,成本太高、产能有限;纯仿真数据又存在现实迁移问题。 现在头部企业普遍采用混合策略:仿真大批量生成样本,少量来自真实传感器采集的数据用来修正仿真物理参数,再回到仿真扩充数据集,形成虚实闭环迭代。
这种模式可以大幅降低采集人力,但前提依旧是:真实世界采集到的力、触觉数据足够精准。传感器硬件质量,决定仿真校准效果的上限。
四、传感器行业的机会:不止做器件,要做物理世界的数据入口
很多人把物理 AI 竞争焦点全部归结到大模型能力。但硬件从业者更应该看到:模型可以迭代、算法可以开源,但物理世界真实交互数据,必须依靠传感器去 “触摸、感知、记录”。
短期看,触觉、六维力传感器的成本、一致性、时序同步仍是最大卡点; 中长期看,单纯售卖传感器器件红利有限,集成标定、同步、预处理的整套数采解决方案,会拥有更高壁垒。 未来行业会从 “卖传感器器件” 走向 “提供物理感知数据能力”,传感器将成为物理 AI 时代最重要的数据基建。

为您发布产品,请点击“阅读原文”