五度妙笔
 企业透视镜
 API商城

 数据库
能感知羽毛轻拂:博世把机器人的“手感”做成了标准件
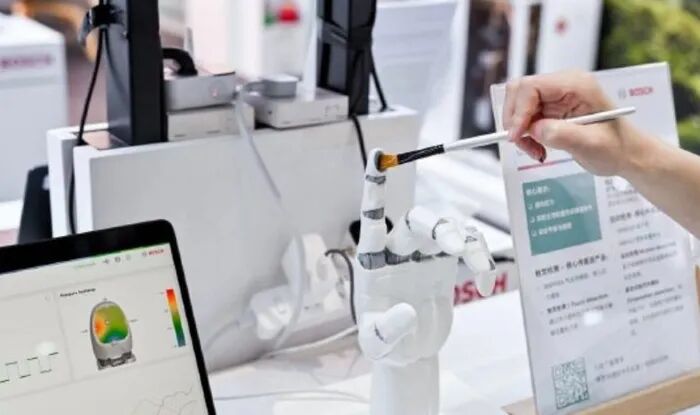
1 月 7 日,第九届进博会,博世展台。
一根银灰色的机器手指缓缓落下,指尖碰到一片羽毛——停住,抬起,再落下。羽毛没有被压弯。
现场工作人员说,这根手指能感知“羽毛轻拂”级别的压力变化。它靠的不是什么新材料,而是一颗高精度气压传感器,外加磁力计和惯性测量单元(IMU)。三个器件分工协作,让机器人第一次有了接近人类的“轻拿轻放”。
更值得琢磨的是博世中国总裁徐大全在现场说的一句话:博世不会做具身机器人本体。
不做本体,却把最敏感的那根手指做出来了。这背后是一套典型的 Tier 1 逻辑:本体是红海,零部件才是可以规模复用的生意。今天这篇文章,我们就从这根手指讲起——它用了什么器件、原理是什么、能用在哪儿,以及产业化走到哪一步了。
现场:一根手指,三个传感器
进博会上展出的这款机器手指触觉感知产品,核心是一套多传感器融合方案:
- 高精度气压传感器
:负责捕捉指尖的细微压力变化,灵敏度达到“感知羽毛轻拂”的程度; - 磁力计
:监测手指的运动方向,提供绝对方向基准; - 惯性测量单元(IMU)
:高频输出加速度与角速度,跟踪手指的姿态变化。
三者数据融合后,机器人可以实时调整抓握力度——力气大了会捏碎,力气小了会滑脱,这根手指要解决的就是这个“刚刚好”。
博世对自身的定位也说得很直白:不与机器人公司竞争,而是与它们合作,在博世自己的工厂里收集数据、试用机器人,评估哪些系统和零部件适合由博世提供。博世中国研发团队正在开发机器人关节,如果进展顺利,预计 2027 年推出产品。
原理:把“力”变成“气压”

1. 气压式触觉是怎么工作的
从公开信息看,这类方案最常见的实现方式是:在指尖内部做一个密封的柔性气腔(可以理解为一个微型气囊),气腔通过导气管连接到气压传感器。
当指尖接触物体时,柔性层发生形变,气腔被压缩,内部压力升高;接触力越大,压力变化越大。气压传感器读出这个压力变化,再通过标定曲线反推出接触力。
打个比方:相当于给手指装了一个微型“血压计”。
它的聪明之处在于——把“接触面的材料问题”,转化成了“压力测量问题”。
传统的柔性触觉传感器,难点在材料:柔性强了容易蠕变,硬了灵敏度不够;批次之间一致性难保证,用久了还会老化、漂移。而气压式方案把“力”交给流体传递,测量端是一颗成熟的 MEMS 气压传感器——可标定、可补偿、可批量制造,这正是博世最擅长的领域。
2. 但它有三道必须跨过的难点
第一道坎是温度漂移。
密封气腔里,气体压力与温度近似成正比。温度每变化 1℃,在 300K 附近,压力就会变化约 0.3%。听起来不大,但换算到 100 kPa 的绝对压力上,就是几百帕——而这根手指要测的信号,可能只有几帕。
也就是说,没有高精度的温度补偿,这个方案根本不可行。 博世恰好是同时做气压传感器和温度传感器的厂商,这种“传感器 + 补偿算法”的组合能力,是它真正的壁垒所在。
第二道坎是密封与泄漏。
气腔要小、要软、要耐弯折,还要在几百万次按压后不漏气。这不是单靠传感器能解决的,涉及材料、结构、封装的一体化设计。
第三道坎是响应速度。
气体可压缩,气腔和导气管会带来阻尼和延迟。要把手指做小、做快,气腔体积、管路设计、采样率都得重新算一遍。
所以,“能感知羽毛”只是结果,真正难的是在温度变化、长期使用、批量制造之下,依然能感知羽毛。
磁力计和 IMU:手指的“本体感觉”
如果说气压传感器负责“触觉”,那磁力计和 IMU 负责的就是“本体感觉”(proprioception)——也就是知道自己的手指在什么位置、朝哪个方向动。
- IMU
由加速度计和陀螺仪组成,能高频输出线性加速度和角速度,短时间内的动态跟踪非常灵敏;但陀螺仪存在积分漂移,时间一长方向就会“跑偏”。 - 磁力计
测量地磁场(或局部磁场)的方向,提供一个绝对的航向基准,正好用来修正 IMU 的漂移。
两者融合(常见的是卡尔曼滤波或互补滤波),就能得到稳定、连续的手指姿态。
另一种业内常见的做法是:在关节处放一颗小磁铁,指尖放磁力计,通过磁场方向变化非接触地测量关节角度。这种磁角度传感不怕灰尘、不怕磨损,在汽车和工业领域已经非常成熟。
放到机器人手上,这套组合解决的是一个很实际的问题:知道“碰到了”,还要知道“从哪个方向碰到的”。 只有力和方向都有了,机器人才能判断是该加力、该卸力,还是该换个角度再抓。
四条路线:气压只是其中一条
触觉传感没有“全能方案”,目前主流有四条技术路线。把博世放进这张图里看,会更清楚它的位置。
| 气压式 | |||
| 视触觉 | |||
| 压电式 | |||
| 电容式 |
四条路线各有各的“死穴”,也各有各的场景。气压式赢在工程成熟度,视触觉赢在信息维度,压电赢在动态响应,电容赢在轻薄与阵列。
博世选择气压路线,本质上是一次“扬长避短”:不去拼柔性材料的前沿,而是用自己最擅长的 MEMS 制造与补偿算法,把一条“老”路线做出了车规级的可靠性。
应用:从一颗鸡蛋到一条产线
触觉不是“锦上添花”,而是机器人从“能动”走向“能干活”的闭环必需。几个最直接的应用场景:
1. 易碎品抓取 鸡蛋、玻璃杯、草莓、蛋糕、生鲜——这些物体对力的容忍窗口很窄。有了指尖力反馈,机器人才能把抓取力控制在“不碎也不掉”的区间。这是最直观、也最容易演示的场景。
2. 精密装配 轴孔装配、连接器插拔、螺丝拧紧,靠视觉只能“对准”,靠触觉才能“装进去”。装配过程中的卡滞、倾斜、过盈,都要靠力觉和滑移感知来判断。
3. 线缆与织物操作 插线、理线、叠衣服,是具身智能公认的难题。线缆会滑、会弯、会缠绕,视觉容易被遮挡,触觉的滑移检测就成了关键。
4. 打磨、抛光 恒力控制是打磨工艺的核心。没有力反馈,机器人只能“按位置走”,遇到工件公差就会过切或欠切。
5. 康养与医疗 护理机器人扶抱老人、康复手套辅助训练、手术机器人夹持组织——这些场景对“轻柔”的要求,比工业场景更高。
6. 数据采集与遥操作 触觉手套采集人类操作数据,用于训练具身智能模型。这也是当前触觉传感器出货量最大的场景之一。
发现没有?这些场景有一个共同点:它们都发生在“最后一厘米”——视觉已经完成了粗定位,剩下的精细操作,只能交给触觉。
产业化:博世的算盘,和赛道的进度
1. 博世的策略:不做本体,做“可复用的模块”
博世的路径很清晰:
- 不做机器人本体
,避免与客户竞争; 在自家工厂里试用机器人、收集数据,用真实场景打磨产品; 先卖触觉手指,再卖机器人关节(预计 2027 年); 复用汽车业务的质量体系、量产能力和全球供应链。
这是一套被验证过的打法。博世在汽车传感器领域就是这么做的:不造车,但几乎每辆车里都有它的传感器。现在,它想把同样的逻辑复制到机器人身上。
2. 赛道的进度:从“样品”到“货架”
几个关键数字,可以感受一下这个赛道的温度:
2030 年,国内人形机器人电子皮肤需求预计达到 152.5 万平方米,对应市场规模约 274 亿元; 国内人形机器人电子皮肤出货量,2024 年约 1.7 万套,2025 年有望达到 6.1 万套; 一台机器人通常配 6—8 套电子皮肤,总价超过 5000 元; 福莱新材 2026 年在手触觉传感相关订单已达数十万套量级;华威科在人形机器人电子皮肤领域市占率超过 70%,2025 年配套灵巧手超过 1.8 万台。
玩家也在快速分层:一目科技走视触觉、已建成自动化产线;灵动佳芯走 PVDF 压电、模组年出货超千万只,刚被宁德时代入股;此外还有帕西尼、赛感科技、矩侨工业等一批创业公司。
3. 博世的优势,也是它的挑战
优势很明显:车规级的可靠性、成熟的量产体系、全球供应链、传感器融合算法。
挑战同样明显:机器人行业目前是小批量、多品种、快速迭代,和中国创业公司的节奏比,博世的决策链更长、成本结构更高。触觉赛道技术路线尚未定型,谁能笑到最后,现在下结论还太早。
但有一点可以确定:博世进场,意味着触觉开始从“每家机器人公司自己定义”,走向“货架上的标准件”。 这对行业是加速,对创业公司是压力。
三个判断
第一,门槛不在“感知到”,而在“标定好”。
展台上感知一片羽毛不难,难的是十万根手指下线后,每一根的“手感”都一致。触觉传感器的真正壁垒,是一致性、温漂补偿、长期可靠性——这些是实验室里看不出来、产线上躲不掉的问题。
第二,气压路线的本质,是“用流体做力的传动”。
它把接触面的材料问题,转化成了压力测量问题;绕开了柔性材料的一致性难题,却把难题转移到了密封与温度补偿上。这是一次聪明的工程取舍,也解释了为什么是博世——它恰好同时擅长传感器、补偿算法和车规制造。
第三,触觉正在“零部件化”,创业公司的窗口在“更懂场景”。
当博世这样的巨头开始提供标准件,通用型触觉传感器的差异化会被压缩。创业公司的机会,不在“再做一个更薄的传感器”,而在把触觉和具体场景、具体算法、具体数据绑在一起——比如线缆操作的滑移检测、康养的柔性抓抱、打磨的恒力控制。
写在最后
一片羽毛的重量,大约只有几毫克到几十毫克;落在 1 平方厘米的指尖上,压强不过几帕。
能感知它,意味着机器人终于开始学会“轻拿轻放”。
但真正的考验不在展台,在产线:当一万台机器人、十万根手指同时下线,每一根都能稳定地感知那几帕的变化吗?都能在零下十度和四十度的高温里不失准吗?都能在几百万次按压后依然不漏气吗?
这才是博世的机会,也是所有触觉公司的考题。
你觉得,机器人最先会在哪个场景里学会“轻拿轻放”? 欢迎在评论区聊聊。

为您发布产品,请点击“阅读原文”