五度妙笔
 企业透视镜
 API商城

 数据库
华为云开源具身世界模型:AI开始理解物理世界,传感器迎来新机遇
当人工智能从数字世界走向真实物理世界,机器人面临的挑战正在发生变化。
过去,机器人主要依靠摄像头、激光雷达等传感器获取环境信息,再通过算法识别物体、判断位置并执行预设动作。但在复杂的真实场景中,仅仅“看见”还远远不够:机器人还需要理解物体如何运动、接触之后会发生什么,以及采取某个动作后环境将如何变化。
这正是具身智能世界模型试图解决的问题。
11月16日,华为云正式发布并开源昇腾原生具身世界模型 CloudRobo-WM1.2。该模型采用共享世界模型骨干网络,并基于世界模型原生DualAct架构,实现世界模型原生动作生成。华为云方面公布的信息显示,该模型在RoboTwin 2.0、LIBERO Pro 2.0评测中均位列第一。
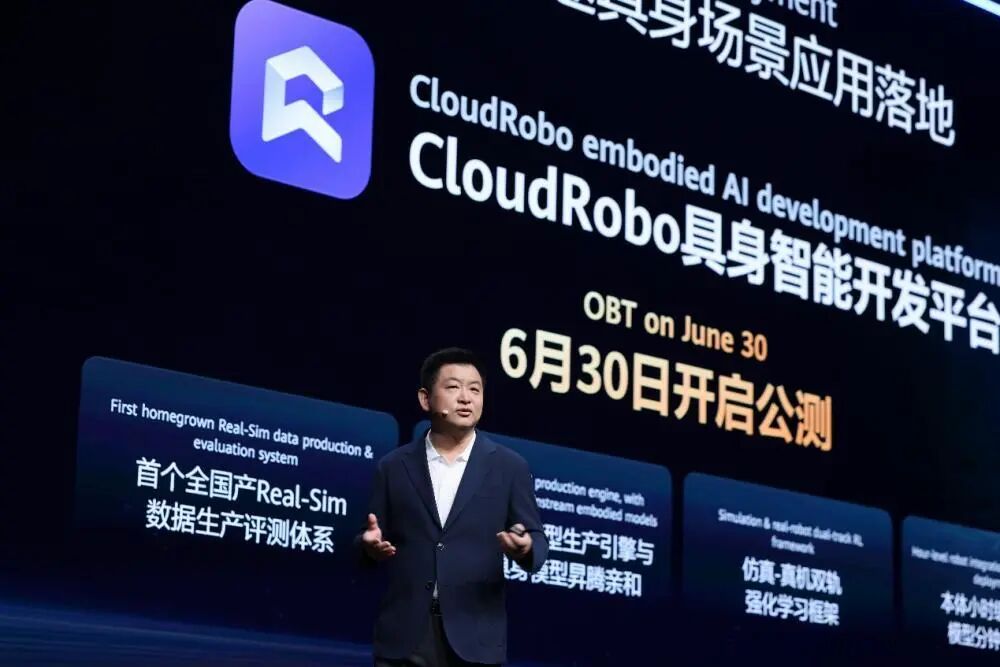
这次发布值得关注的,不只是又一个机器人AI模型问世,而是机器人智能正在尝试建立一套从环境理解、物理预测到动作生成的统一技术路径。
01 从“看见物体”到“理解物理世界”
摄像头可以识别桌面上的杯子,判断杯子的位置和姿态;深度传感器可以帮助机器人估计距离;力传感器则可以检测机械手是否接触到物体。
但机器人真正执行任务时,需要面对更复杂的问题:
抓取一个杯子时,手指应该施加多大的力量?物体受到推动后会向哪个方向移动?抓取过程中如果发生滑动,机器人应该如何调整动作?当物体受到外力干扰时,原有动作是否还适用?
这些问题已经超出了简单的目标识别范畴。
世界模型的核心思路,是让模型不仅理解当前环境状态,还能够学习物理世界的变化规律,对未来可能发生的状态进行预测。
华为云在CloudRobo-WM1.2中提出的PPA多模态世界表征架构,强调模型不仅识别物体,还要理解物理交互结果。换句话说,机器人需要从静态场景理解,进一步走向对连续动态过程的理解。
这意味着,机器人AI的能力评价标准正在发生变化:不仅要看它能否识别目标,更要看它能否预测动作产生的结果。
02 CloudRobo-WM1.2:世界模型与动作生成进一步融合
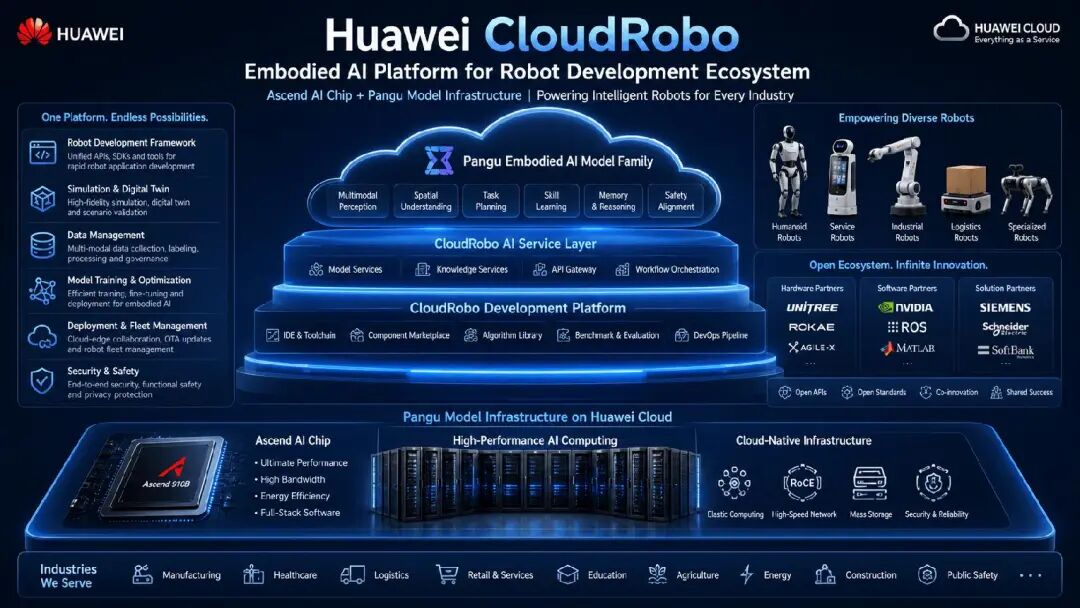
其核心技术包括五个方面:
1. PPA多模态世界表征架构
模型尝试建立对物体、环境和物理交互过程的统一表征,使机器人能够理解动态变化,而不只是识别静态图像。
2. 世界模型原生DualAct架构
传统机器人系统中,环境理解与动作生成往往由不同模块承担。CloudRobo-WM1.2采用世界模型原生DualAct架构,使世界模型能够直接生成机器人动作,并通过双通道动作架构支持开发者灵活配置动作专家规模。
3. 多粒度监督数据自适应预训练
真实机器人数据往往并不完整:有些数据缺少动作标注,有些缺少深度信息,还有些数据存在相机视角不完整等问题。
华为云提出的多粒度监督数据自适应预训练框架,能够根据数据实际具备的信息组织训练,降低对完整标注数据的依赖。
4. 本体语义保真跨具身运动建模
不同机器人在机械结构、自由度和运动方式上存在明显差异。单臂机器人、双臂机器人和轮式机器人,拥有不同的运动特征。
这一技术试图建立统一的动作表达与转换机制,使模型能够学习不同机器人本体的运动规律,提升跨本体适配能力。
5. 弹性推理模式
模型提供World/Expert Action、Joint/Action-only四种可组合的推理模式,使开发者能够根据算力资源和推理延迟要求选择不同配置。
从整体设计来看,CloudRobo-WM1.2的目标并非单纯提高某一项视觉识别指标,而是推动机器人形成从环境理解到动作执行的完整能力链条。
03 传感器正在成为世界模型理解物理世界的基础
具身智能模型越是强调物理世界理解,对真实感知数据的依赖就越深。
机器人要理解物体的运动、接触和受力变化,首先必须获得足够准确的环境信息。
视觉传感器提供物体外观、位置和运动信息;深度传感器帮助机器人建立空间距离和三维结构;力觉与触觉传感器能够感知接触状态、受力大小和方向;惯性传感器则可辅助获取运动状态。
这些信息共同构成机器人理解物理世界的重要数据基础。
当然,需要说明的是,华为云此次公开的技术介绍重点在于多模态世界表征、异构数据训练和动作生成,并未将上述所有传感器类型逐一列为CloudRobo-WM1.2已经明确支持的输入设备。这里讨论的是具身智能系统所需要的典型感知信息,以及它们与世界模型技术路线之间的关系。
更重要的是,传感器数据不再只是供控制系统即时读取的测量值,还可能成为模型训练、物理规律学习和动作策略优化的重要资源。
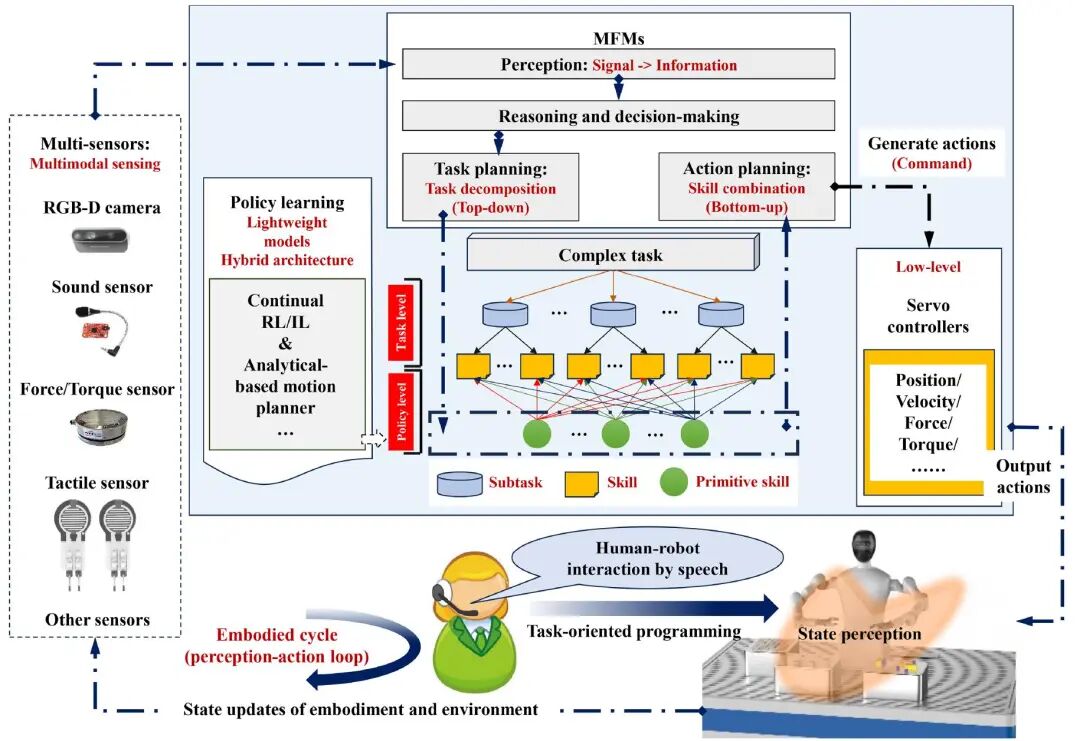
多模态传感器 → 感知数据融合 → 世界模型 → 状态预测 → 动作生成 → 机器人执行 → 新的传感器反馈
这对传感器提出了更高要求:
数据质量: 不仅需要测量准确,还要具备稳定性和一致性。
时间同步: 摄像头、深度、力觉和惯性等不同传感器的数据,需要在时间维度上准确对应。
多源融合: 不同传感器的数据格式、采样频率和空间坐标需要有效统一。
动态响应: 机器人与物体发生接触时,系统需要及时获得受力、滑移等变化信息。
数据可复用: 传感器数据需要能够进入训练、验证和持续优化流程,而不只是完成一次测量任务。
这意味着,传感器产业的价值正在从单一感知元件,向高质量数据、感知模组和系统级解决方案延伸。
04 机器人开始从“识别后执行”走向“预测后行动”
以机器人抓取一个不规则物体为例。
传统方案可能先通过视觉系统识别物体,再根据预先设定的抓取策略控制机械手完成动作。如果物体发生滑动,系统再根据传感器反馈进行修正。
而引入世界模型后,机器人有望在执行动作之前,对不同动作可能产生的结果进行预测,选择更合适的动作方案。
例如,机器人可以预测不同抓取位置可能带来的稳定性差异,判断接触后物体可能发生的位移,再结合实际触觉反馈调整抓取力度。
这并不意味着世界模型可以取代传感器和传统控制系统。相反,真实环境中的感知反馈仍然不可缺少。模型预测与传感器实时测量相结合,才能让机器人在复杂环境中持续修正判断和动作。
从这个角度看,具身智能的发展不是简单地给机器人装上一个更强大的AI大脑,而是需要重新组织感知、计算、决策与执行之间的关系。
05 昇腾算力与开放生态:模型之外的产业布局
华为云在发布中还强调,将依托昇腾云算力、异构算力、PB级多模态数据统一存储与检索,以及AI框架原生加速能力,为具身智能模型训练和部署提供工程基础。
这反映出具身智能竞争正在从单一模型能力,延伸到算力、数据、工具链和机器人本体适配等多个环节。
对机器人企业而言,模型是否能够适配不同本体、能否利用真实场景数据持续训练、能否在实际设备上满足推理延迟要求,都会影响技术落地。
华为云此次提出的开放模型、工具链和生态共建方向,也意味着其希望通过云平台连接模型开发者、机器人本体厂商和行业应用伙伴。
不过,模型发布和开源只是产业化的起点。模型在真实工厂、仓储、服务等场景中的稳定性、泛化能力、部署成本和长期运行表现,仍需要更多实际应用验证。
06 传感器产业的新机会:从“提供数据”走向“参与智能”
过去,传感器企业主要围绕测量精度、灵敏度、量程、可靠性和成本展开竞争。随着机器人开始具备更强的自主决策能力,传感器的重要性并没有降低,反而有望进一步提升。
未来的机器人不仅需要知道“看到了什么”,还需要知道“接触到了什么”“物体发生了什么变化”以及“当前动作是否产生了预期结果”。
这将推动视觉、深度、力觉、触觉、惯性等多类型传感器协同发展,也会带动传感器模组、边缘计算、数据融合和智能控制等环节的技术进步。
对于传感器企业而言,新的竞争机会可能不再局限于提供一个独立的传感器产品,而是进一步参与机器人感知系统设计,提供更完整的数据采集、信号处理和系统集成方案。
当AI开始尝试理解物理世界,传感器就不再只是机器人的“眼睛”和“皮肤”,而是连接物理世界与智能决策系统的关键入口。
参考资料
华为云:CloudRobo具身世界模型发布会(2026年11月16日)
https://www.huaweicloud.com/about/live/261116.html通信世界网:《华为云“行业AI梦工厂”发布并开源昇腾原生具身世界模型CloudRobo-WM1.2》(2026年11月16日)
https://www.cww.net.cn/article?id=616774科创板日报:华为云发布并开源昇腾原生具身世界模型
https://www.cls.cn/detail/2535460
注:文中模型技术信息依据华为云发布会及公开技术介绍整理;关于传感器在具身智能系统中的作用,属于结合产业技术路线作出的分析,不代表华为云已公布该模型支持全部所列传感器类型。

为您发布产品,请点击“阅读原文”