五度妙笔
 企业透视镜
 API商城

 数据库
触觉传感加速走向机器人指尖:Melexis与Microchip推出两条技术路线
如果说视觉传感器帮助机器人认识周围环境,那么触觉传感器则决定了机器人能否真正与物体进行稳定、细致的接触。
在抓取柔软物体、操作精密零件、控制夹持力度以及判断物体是否滑动等任务中,仅依靠摄像头往往难以获得足够的信息。机器人还需要感知接触力的大小、方向,以及接触表面发生的细微变化。
近期,欧洲微电子企业Melexis和美国半导体厂商Microchip分别推出面向机器人触觉感知的新产品:前者发布了用于人形机器人灵巧手的三维力触觉指尖模组MLX90901,后者推出了面向高密度电容触觉阵列的高速电容数字转换器ATFCD52。
两项产品采用不同技术路线,却指向同一个趋势:机器人触觉感知正在从实验室中的定制化方案,逐步向标准化模组和可集成的半导体器件发展。
一、Melexis:将三维力感知集成到机器人指尖
2026年11月12日,Melexis发布其首款触觉指尖模组MLX90901,面向人形机器人灵巧手、工业夹爪等需要精细接触感知的机器人系统。
这款产品基于Melexis自主研发的Tactaxis®磁性触觉技术,采用磁传感原理,将传感器、磁体、弹性体、机械结构和配套电子电路集成在一个机电一体化模组中。
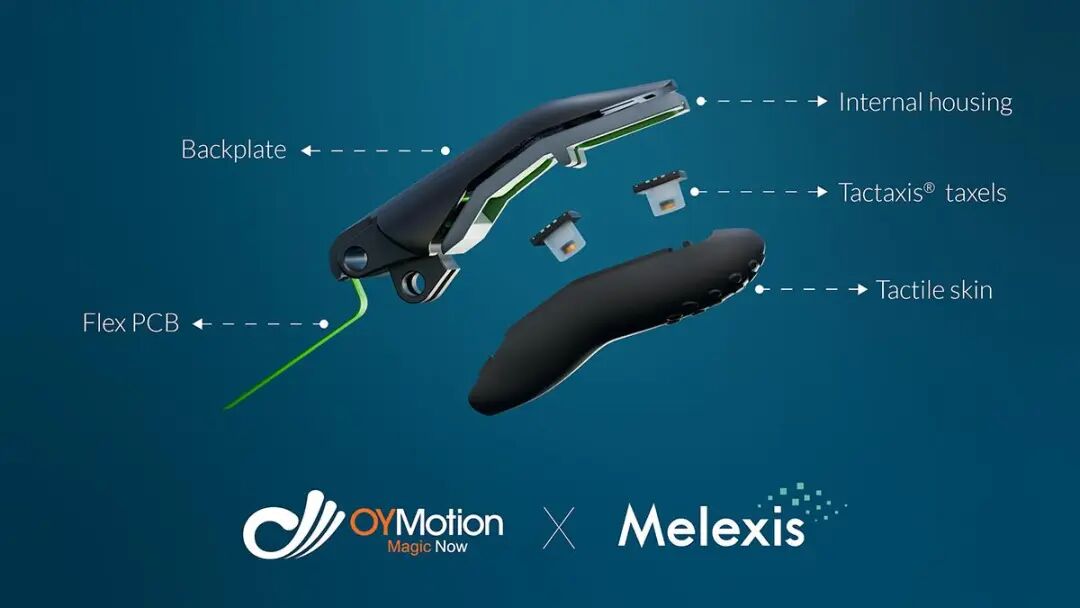
与只能检测垂直于传感表面的单轴压力传感器不同,MLX90901能够解析三轴接触力:
法向力:垂直于传感表面的作用力;
两个方向的切向力:反映沿传感表面方向的受力变化。
通过获取接触力的大小和方向,机器人可以更准确地判断抓取状态、负载变化以及物体与指尖之间的相对运动。
根据Melexis公布的产品参数,MLX90901具有以下性能:
此外,该模组支持触觉感应面受力点定位,并提供接触检测和过载信号输出。产品页面还列出了扩展法向力量程25 N的规格选项。
对于灵巧手而言,这些信息具有直接的应用价值。
例如,机器人抓取一个表面光滑的杯子时,单纯知道指尖施加了多大的垂直压力还不够。如果杯子正在发生滑动,切向力的变化可能提供重要线索。机器人便可以根据接触状态调整手指动作,避免物体掉落。
值得关注的是,Melexis此次并非只发布一个独立传感元件,而是将传感器、磁体、弹性材料、机械结构和电子电路整合为标准化模组。
这种产品形态能够减少灵巧手厂商在材料选择、结构设计、装配和传感器集成方面的工作量。
配套的DVK90901评估套件则为开发者提供了性能测试、三轴力响应表征和系统集成平台。Melexis表示,该产品的推出是Tactaxis®技术经过四年研发后迈向产品化的重要进展。
二、Microchip:高速电容数字转换器,为高密度触觉阵列提供信号读取能力
与Melexis直接面向机器人指尖模组不同,Microchip此次推出的是触觉系统中的关键电子器件——ATFCD52高速电容数字转换器。
2026年11月10日,Microchip正式发布ATFCD52,主要用于读取高密度二维电容式触觉传感阵列产生的信号,并将其转换为高灵敏度数字数据。
电容式触觉传感器通常通过检测接触过程中电容变化,判断传感表面受到的压力、形变或接触状态。若将大量电容感应单元排列成二维阵列,就能够获取接触区域内更丰富的空间分布信息。
但阵列规模越大,对信号读取电路的通道数量、采样速度和灵敏度要求也越高。
ATFCD52正是针对这一问题设计。
其主要技术指标包括:
该器件支持最多32路发送线路和20路接收线路,片上集成20个并行模拟前端,可同时采集接收线路信号。根据阵列规模不同,最高帧率可达到800 Hz。
对于机器人触觉系统来说,高速采集意味着能够更及时地捕捉接触过程中的细微变化。
例如,当机械手抓取一个易滑动的物体时,触觉阵列可以持续采集接触面的电容变化。外部处理器根据这些数据计算法向力和切向力,判断物体是否开始滑动,再调整机械手的夹持动作。
Microchip特别强调了ATFCD52对微弱电容变化的检测能力。其设计目标是分辨低于1飞法(fF)的电容变化,这对于识别轻微接触和细小形变具有意义。
机器人内部还存在伺服电机、电源电子器件和开关稳压器等噪声源,可能干扰微弱电容信号。为此,ATFCD52采用跳频和过采样等方式帮助降低电气噪声影响。
在系统集成方面,ATFCD52可以与Microchip的MCU、MPU或FPGA配合使用,开发者能够根据系统性能要求选择不同的处理架构。
Microchip同时提供EV-ATFCD52开发板和配置软件,支持传感器设计评估、参数配置及实时数据记录。
三、两条技术路线,指向机器人触觉系统的不同层次
Melexis与Microchip的产品虽然都服务于机器人触觉感知,但两者并不是同一种产品,也不能简单进行参数对比。
它们所处的技术层级有所不同。
从产业链角度看,Melexis更接近完整的触觉感知模组,帮助机器人厂商将触觉能力集成到指尖;Microchip则提供触觉阵列背后的信号读取与数字化能力,帮助开发者构建更高密度的触觉感知系统。
两者体现了机器人触觉技术发展的两个方向:
一方面,传感器厂商正在把分立传感元件做成更完整、更易集成的产品;另一方面,半导体厂商正在通过专用信号采集芯片,提升触觉阵列的通道密度、响应速度和信号质量。
四、为什么机器人产业越来越需要触觉传感器?
过去几年,机器人视觉和运动控制技术发展迅速。摄像头、深度传感器和激光雷达让机器人能够更好地识别环境,AI模型也在不断提升任务理解和动作规划能力。
但机器人进入真实物理环境后,会发现视觉并不能解决所有问题。
两个外观相似的物体,可能具有不同的重量和摩擦特性;同一个物体,在不同抓取位置可能需要不同的夹持力度;面对柔软、易碎或不规则物体,机器人必须根据接触状态实时调整动作。
这正是触觉传感器的价值所在。
从具体应用来看,触觉感知有望在以下方向发挥作用:
1. 人形机器人灵巧手
通过在指尖和手掌部署触觉传感器,获取接触力、滑移和接触位置等信息,提升抓取和精细操作能力。
2. 工业精密装配
在插接、压装、零件定位等任务中,触觉和力觉反馈能够帮助机器人判断接触状态,减少因力度不当造成的装配失败。
3. 柔性物体抓取
对于食品、包装材料、软性零部件等物体,触觉反馈能够辅助机器人控制夹持力度,降低挤压损伤风险。
4. 物理AI与机器人模型训练
触觉数据可以为机器人提供视觉之外的接触信息,帮助算法理解物体交互过程,为动作策略优化和闭环控制提供数据基础。
未来,随着机器人从简单搬运走向精细操作,触觉传感器的重要性有望进一步提升。
五、从“能感知”到“能操作”,触觉产业仍有不少技术关口
尽管触觉传感技术正在加快产品化,但要实现大规模应用,仍然需要解决一系列系统问题。
首先是成本与可靠性。机器人灵巧手往往需要在多个指尖部署传感单元,如何在保证性能的同时控制整套系统成本,是产品规模化的重要条件。
其次是长期稳定性。触觉传感器需要面对反复接触、机械冲击、温度变化和材料老化等问题,长期使用后的精度漂移与可靠性需要充分验证。
第三是数据处理与系统协同。高密度触觉阵列能够产生大量数据,但如何将这些数据转化为机器人控制系统能够实时使用的信息,仍然需要传感器、处理器、算法和执行机构协同设计。
最后是标准化与集成。不同厂商的传感器在接口、数据格式、安装结构和标定方法上存在差异,行业仍需要更成熟的模组和系统方案。
从Melexis的标准化三维力指尖模组,到Microchip面向高密度电容阵列的高速数字化器件,可以看到触觉产业正在从单点技术突破,逐渐走向系统级产品能力建设。
机器人要真正具备灵巧操作能力,不能只依靠视觉和算法,还必须拥有可靠、及时、可用的触觉反馈。
当机器人开始学习像人一样感知接触、判断力度和调整动作,触觉传感器也将从机器人系统中的辅助部件,逐步走向物理AI时代的重要基础硬件。
参考资料与发布时间
Melexis官方产品新闻:MLX90901触觉指尖模组
官方页面标注发布日期:2026年11月12日;中文新闻稿正文标注的新闻稿日期为11月13日。
https://www.melexis.com/zh/news/2026/12nov2026-tactile-fingertip-module-sense-of-touch-humanoid-robotsMelexis官方产品页面:MLX90901
https://www.melexis.com/zh/product/MLX90901/MLX90901Microchip官方新闻稿:ATFCD52高速电容数字转换器
发布日期:2026年11月10日。
https://www.microchip.com/en-us/about/news-releases/products/microchip-enhances-robotic-tactile-sensing-with-high-speed-capacitance-digitizer
注:产品参数依据厂商公开资料整理。两款产品属于不同技术层级,本文不将其视为可直接替代的竞争产品。
免责声明:本文版权归原作者所有。本文所用视频、图片、文字如涉及作品版权问题,请第一时间告知,我们将根据您提供的证明材料确认版权并按国家标准支付稿酬或立即删除内容!本文内容为原作者观点,并不代表本公众号赞同其观点和对其真实性负责。

为您发布产品,请点击“阅读原文”