 五度妙笔
 企业透视镜
 API商城

 数据库
具身智能的终极目标是碳基硅基共生(协同具身智能)
HUIYING
无体智能(Disembodied
Intel
ligence)概述
无体智能
是
人工智能
发展的早期形态,其
核心特征在于系统虽然具备感知、推理和学习等高级认知功能,却完全脱离了物理实体的约束,缺乏类人的目标导向性决策与物理行动能力
。该阶段的研究重心集中在视觉识别、自然语言理解等静态数据处理任务上,智能体更像是一个外部的“观察者”,而非环境的“参与者”。然而,正是由于缺乏与真实世界进行试错交互的闭环,这类系统在面对开放、动态且充满不确定性的物理环境时,
其泛化能力和适应性受到了根本性的制约,难以通过身体经验来习得物理常识(如重力与碰撞),从而催生了向具身智能演进的迫切需求。
HUIYING
具身智能(Embodied
AI
)概述
具身智能
标志着人工智能从“离线的符号处理”走向“在线的物理交互”的关键转折。该范式强调,真正的智能不能仅存在于
算法
之中,而
必须源于智能体通过物理身体与真实环境进行持续互动所形成的闭环反馈。
在这一框架下,感知、推理与行动不再是独立的模块,而是被紧密
耦合
在一起——智能体通过
传感器
解读环境,借助决策系统规划策略,再通过执行器作用于世界,并在此过程中不断接收物理反馈以修正自身模型。其核心成就在于使机器具备了理解物理规律(如空间约束、因果关系)的能力,为
机器人
在家庭服务、工业制造等场景中的自主作业奠定了坚实基础。
HUIYING
协同具身智能(Cobodied Intelligence)概述
协同具身智能
是对具身智能的一次根本性范式跃迁,其
核心在于将“人类主体”从环境背景中抽离出来,锚定为整个智能系统的第一人称视角与意图核心。
在这一范式中,AI不再扮演独立自主的作业主体,而是演变为与人类共享认知与物理空间的“协作伙伴”。智能不再仅仅是机器对环境的适应,而是
人类智能与人工智能在深层次认知过程(双脑融合)与物理执行层面(物理共体)动态耦合下的涌现产物。
该系统强调以人的安全、认知负担缓解以及长期自主性保留为最高评价指标,致力于
构建一个“人-机-环境”协同共生的统一智能实体。
HUIYING
具身智能(Embodied AI)深度解析
该范式的技术实现依赖于一套严密的模块化闭环系统。如
图1
所示,
具身智能的整体技术架构围绕“大脑”与“小脑”的分工协作展开
,其中感知与决策模块构成负责逻辑处理的大脑,控制与行动模块构成负责运动执行的小脑,而建模学习及数据
仿真
则作为底层基座提供算力与训练支撑。
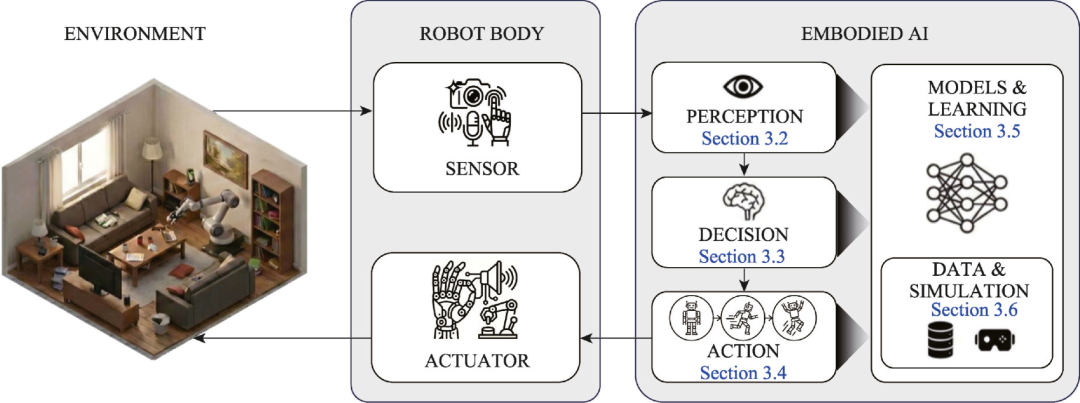
图1 具身人工智能技术架构
图1
系统性地勾勒出
具身智能的完整闭环逻辑,将高度集成的技术体系
拆解
为分工明确的层级与模块
。
图1
中将
感知与理解、推理与决策归为智能体的“大脑”
,负责从环境中提取结构化信息并进行逻辑推演与长程规划;将
控制与行动归为“小脑”
,专注底层运动序列的生成与实时执行。同时,该架构将
建模与学习
(包含视觉-语言-行动模型与世界模型)作为
贯穿上述过程的计算支撑
,并将
数据与仿真平台作为训练与验证的底层基座
,各模块之间通过连续的反馈
信号
紧密咬合,清晰地呈现了
从环境信息输入到物理动作输出的完整数据流转路径。
感知与理解子系统:
作为交互的基石,该子系统
要求智能体具备对复杂场景的高保真建模能力
。在技术演进中,视觉感知已从传统的二维卷积网络过渡到能够捕获全局信息的视觉Transformer,三维感知则借助隐式神经辐射场和三维高斯泼溅等连续表示技术,突破了传统体素与点云在分辨率上的瓶颈。如
图2
所示,以SAM为代表的基础模型赋予了智能体零样本分割能力,而GS-SLAM则利用三维高斯表示实现了实时高保真环境重建。
该子系统的设计关键在于任务驱动的主动探索
,即系统需结合强化学习主动控制传感器视角(如AutoNe
RF
所示),优先探索高不确定性区域,以最小交互成本获取最大信息增益。
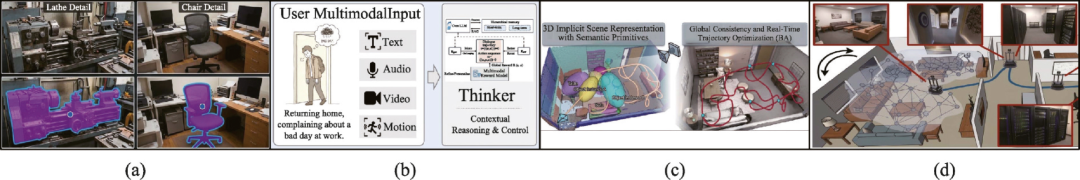
图2 感知与理解代表性工作
图2
通过
四个前沿实例,具象化了感知模块从静态识别向动态交互演进的趋势
。
图2
中展示了基于点提示实现精准零样本分割的基础模型,体现了视觉通用性的突破;展示了能实时融合文本、声学与面部表情等多源输入的多模态框架,反映了跨模态对齐的深度;展示了利用三维高斯表示进行实时高保真环境重建的建图技术,突破了传统稀疏地图的精度局限;同时,也展示了智能体通过自主控制传感器视角来高效探索未知场景的主动感知范例。
这些案例共同表明,当下的感知系统正从被动的特征提取者,进化为任务驱动的、主动探索环境的信息获取者。
推理与决策子系统:
该模块充当连接认知与物理世界的桥梁,核心挑战在
于解决“具身接地”问题,即将抽象的语义符号映射为具体的物理动作。
如
图3
所示,该领域涌现了代表性工作:Say
Can
通过对齐语言模型的语义规划能力与智能体的物理可执行性来确保计划可行;HM3D-OVON致力于提升智能体在未知环境中的开放词汇导航能力;CoPAL则引入了执行层反馈,实现了对高层计划的实时闭环修正。当前决策系统的
设计关键在于长时序误差累积的抑制,通过引入分层规划架构
(高层大模型负责宏观子目标,低层传统规划器负责无碰撞控制)
以及显式的外部记忆机制,来保证在数百步的长程任务中保持逻辑一致性。
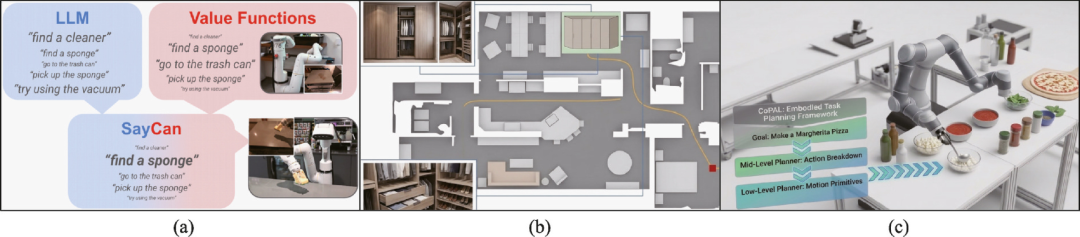
图3 推理与决策代表性工作
图3
聚焦于
智能体如何将抽象的符号逻辑落地为符合物理约束的实际行动
。
图3
中呈现了
将大语言模型的语义规划能力与机器人的物理可执行性进行对齐的经典范式
,解决了“说得通”与“做得到”之间的鸿沟;展示了用于提升智能体在未知建筑空间中基于开放词汇寻找目标物体的高性能基准平台,
强调了空间泛化的难度;
同时也引入了利用执行层的物理反馈实时修正高层计划的闭环架构,允许智能体在任务执行中动态纠偏。这些工作共同
标志着决策机制正从静态的“开环生成”向能够感知并适应环境变化的“动态闭环自适应”转变。
控制与行动子系统:
该子系统
负责将决策指令转化为物理世界的精确力矩
。动作生成覆盖了从基础抓取到高自由度灵巧操作,再到人形全身运动生成的广泛领域。如
图4
所示,研究者正借助生成式大模型(如PoseGPT)探索连续动作序列的生成,利用Human-Agent范式降低高质量示范数据的采集成本,并通过Any
Te
leop攻克跨形态硬件的通用遥操作难题。其
设计关键在于跨越仿真到现实的鸿沟(
Sim
2Real),即通过大规模域随机化技术和系统识别方法,来抵消物理引擎中摩擦、软体形变等不精确建模带来的策略性能衰减
。
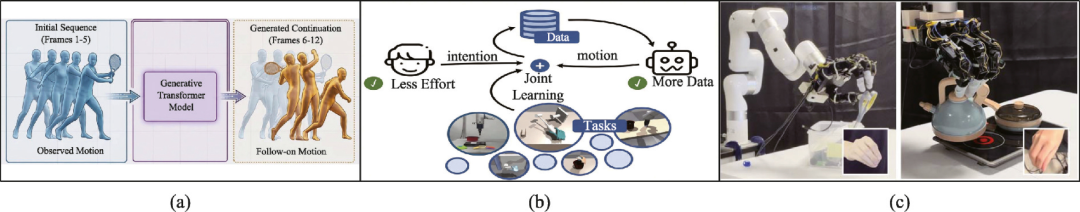
图4 控制与行动代表性工作
图4
呈现了
将认知决策转化为物理交互时所面临的核心挑战与突破方向
。
图4
中展示了
利用大模型范式将连续动作量化为离散令牌并自回归生成未来运动序列的方法
,为复杂动作的生成提供了新思路;展示了通过高效的人机联合学习范式来大规模扩展训练数据的策略,显著降低了对人类示范的依赖;同时也解决了对异构灵巧手进行实时
高精度
遥操作控制的通用性难题。这些
工作共同反映了行动生成领域正在努力攻克高维动作空间带来的控制复杂性问题,并致力于实现跨不同硬件形态的泛化能力。
建模与学习子系统:
该部分
构成了具身智能的“计算双引擎”
。如
图5
所示,一方面,视觉-语言-行动模型(VLA,如RT-2)借助互联网规模的语义知识,实现端到端从指令到动作的快速生成;另一方面,世界模型(如DreamerV3)致力于在隐空间内
模拟
环境的动态演变,允许智能体在“想象”中进行超前规划。
设计关键集中在数据效率与泛化能力的平衡上,需借助大规模开源数据集
(如Open X-Embodiment)
及高效微调技术,将预训练知识快速适配到新任务环境中。
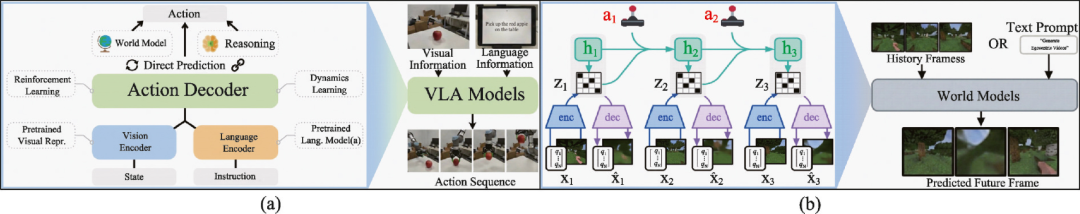
图5 建模与学习的研究范式及实例
图5
清晰地
对比了当下支撑具身智能计算核心的两大主导模型架构
。
图5
中一侧
展示了端到端的视觉-语言-行动模型
,其利用互联网规模的预训练知识进行语义推理,直接将多模态输入映射为控制指令,侧重于快速反应与通用任务执行;
另一侧展示了世界模型
,其先将高维图像与动作压缩为隐状态表征,再通过学习环境动态转移函数在潜空间内进行预测与规划,侧重于对物理规律的内部模拟与前瞻性推演。
这两类模型分别对应了“快思考”与“慢思考”的互补机制,共同构成了具身智能体理解环境并生成策略的计算双引擎。
数据与仿真子系统:
如
图6
所示,当下
主流的仿真平台
(涵盖Isa
ac
Sim、Habitat、MetaUrban等)
已能提供从室内家居到复杂城市场景的高保真训练环境
。该子系统为上述所有算法提供了安全可控的“沙盒”试验场。其
核心瓶颈在于真实物理交互数据的极度稀缺,未来必须依赖生成式仿真
(如利用大模型程序化生成无限三维场景)
来突破数据壁垒。
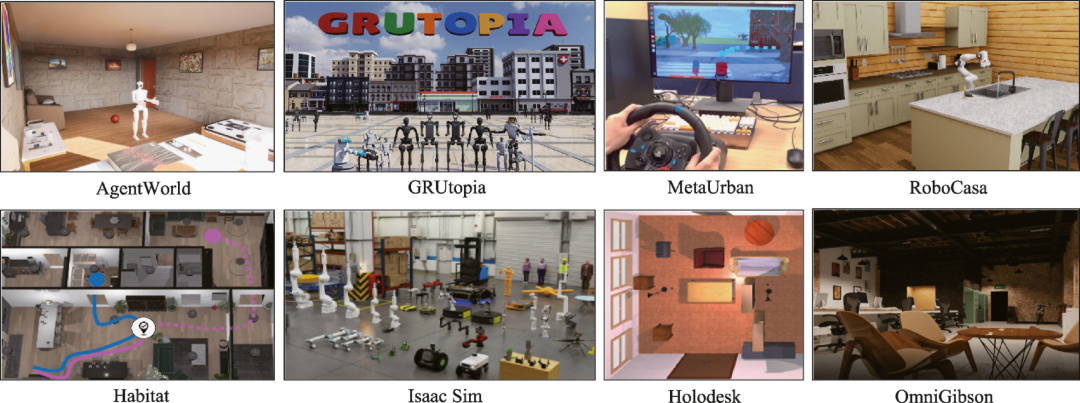
图6 主流仿真平台示例
图6
集中
展示了当前广泛应用的各类仿真环境的可视化交互界面,直观地反映了训练平台在真实感与多样性上的演进
。
图6
中既有专注于高精度物理交互与数字孪生的工业级
仿真器
,也有覆盖室内家居、厨房操作等日常场景的交互环境,同时还拓展到了包含复杂道路与建筑的城市场景生成器。这些平台的共性在于为具身智能算法提供了安全、可控、可重复且高度并行的训练“沙盒”,其
核心价值在于通过高保真的渲染与物理引擎,尽可能缩小算法在仿真环境与现实世界之间的性能迁移差距,从而降低直接在实际机器人上训练所带来的高昂成本与安全风险。
典型应用场景:
在
家庭服务机器人
中,系统利用语义SLAM构建环境地图,通过VLA模型理解“拿取苹果”的指令并输出六自由度抓取姿态,同时依赖力控算法根据物体硬度调节夹爪力矩。在
工业柔性装配
中,机器人结合视觉粗定位与力觉精细感知,利用阻抗控制动态调整刚度,在执行0.01毫米级精度的轴孔装配时优先保证力控安全,防止损坏精密工件。
HUIYING
协同具身智能(Cobodied AI)深度解析
该范式并非简单地在具身智能之上叠加人类
接口
,而是对原有技术架构的彻底重构。如
图7
所示,
人工智能从无体到具身再到协同的演进,驱动力在于人类对“内在安全与价值对齐”的持续需求
。如
图8
所示,新架构在原有五大模块基础上
有针对性地引入了“人类主体”及其连接模块
,将整个闭环锚定于人类的第一人称视角。
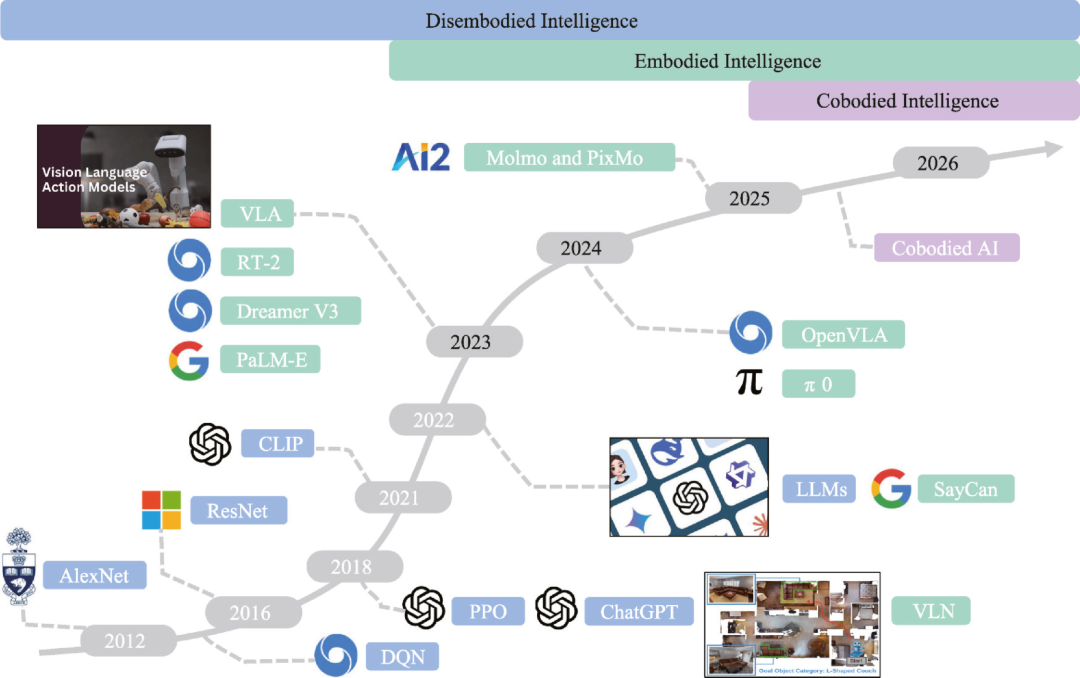
图7 人工智能从无体到具身再到协同具身的演化时间线
图7
以
历史发展的时间轴为脉络,清晰地勾勒出人工智能范式的两次根本性跃迁及其核心驱动力
。
早期阶段的无体智能
局限于处理静态的符号与数据,智能体与外部物理世界完全隔离,缺乏目标导向的交互与反馈;
中期阶段的具身智能
通过建立“感知-决策-行动”的闭环,使机器具备了自主与环境交互以适应开放世界的能力;而
面向未来的协同具身智能
则将人类主体从环境背景中抽离出来,锚定为整个系统的第一人称视角与意图核心,
标志着AI从独立执行任务的工具,进化为与人类共享认知与物理空间、长期共生共演的协作伙伴。
共体感知子系统(挑战一:感知对齐):
系统不仅要感知外部客观环境,
更要以“自我为
中心
”的视角深刻理解人类的意图与状态
。这要求系统进行自我中心场景感知(通过穿戴式摄像头构建第一人称时空地图)与自我中心交互感知(通过眼动追踪、肌电信号捕捉人类肢体意图)的双线并行处理。设计关键在于建立从“行为描述”到“认知推理”的跨越,即通过分析动作序列(如伸手方向与速度)反向推断操作步骤的因果依赖(判断是为了拿取还是为了推挪),而非仅仅停留在视觉识别表面。
双脑协同决策子系统(挑战二:认知融合):
决策权不再由AI独揽,
而是由人类与AI通过“认知信号采集—建模—裁决”的链条共同完成
。信号获取既包括自然模态(语言、表情),也涵盖通过脑机接口(BCI)获取的深层神经信号(人工模态)。如
图8
所示的架构演进中,
决策模块新增了“认知对齐”与“分歧仲裁”机制
。其设计关键有二:一是增强AI可解释性,在关键节点必须输出符合人类思维链的解释以建立信任;二是以人为中心的异议解决,当AI的“算法最优解”与识别出的“人类真实意图”发生冲突时,强制执行“人类主导”原则,确保人类拥有最终否决权,并记录冲突数据用于离线策略优化。
共体行动与控制子系统(挑战三:物理共体):行动模块从“自主执行”转变为“引导与辅助”。
系统一方面通过增强现实界面、定向
音频
或触觉振动向人类传递动作指引(引导);另一方面驱动外骨骼、超数量
机械
臂等硬件为人类提供力量补偿或协作支持(辅助)。其
设计关键在于控制算法必须从传统的“机械臂运动学”转向“人机耦合动力学”,
电机
出力需实时补偿人类肌肉的时变阻抗
。同时,系统必须建立三级安全分级响应机制(一级视觉预警、二级力觉阻尼减缓、三级紧急硬制动),将物理安全作为最高硬约束,优先级凌驾于任务完成效率之上。
双向互适应学习子系统(挑战四:共同演化):
该子系统依托于文献提出的新型模型(Co-VLA,协同视觉-语言-行动模型)。在输入端,Co-VLA不仅编码环境图像,还需同步处理人类行为序列与生理传感流;在输出端,其损失函数需包含环境物理反馈与人类主观反馈(如疲劳度、满意度)的双重加权。如
图8
所示,设计关键体现在对“认知卸载”阈值的精确量化上,系统需监测用户因长期依赖AI而导致的自主感知能力(如空间记忆力)下降趋势,并策略性地减少辅助,让人类保持主导认知训练,防止有害的“自动化自满”和技能退化。
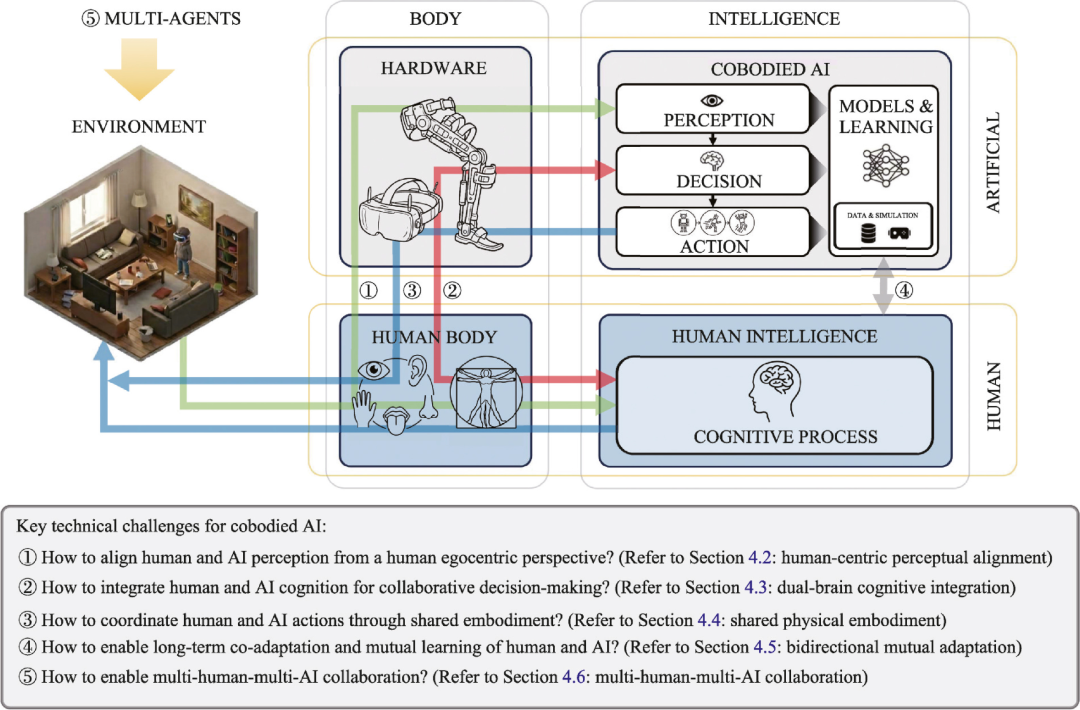
图8 协同具身人工智能技术架构
图8
在具身智能原有闭环架构的基础上进行了根本性的升维与重构
,其核心变化在于
将“人类主体”作为不可分割的核心实体显式嵌入到技术体系之中
。该架构对既有的感知、决策、行动与学习模块进行了重新定向:感知需兼顾环境与人类状态并切换至自我中心视角,决策由“机器自主优化”演变为基于认知信号对齐的“双脑协同仲裁”,行动从“自主执行”转变为对人类动作的“引导与辅助”,学习则进化为双向互适应机制。
图8
中
明确映射了实现该范式所需的五大核心挑战,清晰地界定了从“以机器为中心的自主智能”向“以人为中心的共生协作智能”演进的系统性技术升级路径。
多人类-多AI协作子系统(挑战五:群体智能):
该层面将
交互尺度从单一个体扩展至社会群体
。系统需支持多视角分布式语义融合,将不同穿戴者的第一人称视角在云端汇聚成统一的“集体空间表征”以消除个体盲区。
设计关键在于引入社会力模型与群体规范兼容,使得AI在生成行动建议时能理解并遵守团队礼仪(如排队、协作搬运时的节律同步),实现社会层面的认知协调。
典型应用场景:
在
医疗康复
中,系统通过读取患者运动皮层的脑电意图,驱动外骨骼提供实时可变辅助力矩(精神好时少助力以刺激神经重塑,疲劳时多助力防止损伤)。在
高端智能制造
中,工人佩戴增强现实眼镜和力反馈手套,AI实时监控工人的心率与生物力学负荷,若检测到弯腰角度超标则自动升起辅助支撑台,并在装配复杂线束时通过投射虚拟路径来降低认知负担。在
应急救援
中,消防员穿戴全身外骨骼与头盔式传感器,AI在浓烟环境下利用多光谱感知预测塌陷概率,当温度超过硬件极限或气瓶压力过低时,系统强制执行撤退序列,坚决将人类生命安全置于任务逻辑之上。
HUIYING
总结
纵观人工智能的发展脉络,其
演进本质上是人类对智能体“自主性”与“交互性”需求不断博弈的结果
。无体智能是脱离物理世界的“旁观者”,虽聪明却无法实践;具身智能是独立探索物理世界的“自主执行者”,掌握了物理常识却未能充分理解和尊重人类主体的复杂性;
协同具身智能则是锚定人类第一人称视角的“共生协作者”,将技术指标从“任务成功率”升维至“人类认知负担缓解”与“长期自主性保留”。
文献所揭示的并非简单的技术叠加,而是一场深刻的哲学转向——
人工智能的发展终极目标并非替代人类,而是通过与人类共享身体与认知空间,在持续的双向互适应中,成为辅助人类超越生物局限的“智能外骨骼”与“协作伙伴”。
AI
AI
+关注
关注
92
文章
43808
浏览量
304572
人工智能
人工智能
+关注
关注
1823
文章
50819
浏览量
269696
具身智能
具身智能
+关注
关注
0
文章
674
浏览量
977


