
 五度妙笔
 企业透视镜
 API商城

 数据库
完美收官!康谋亮相上海测试展,智驾研发热点一次看完
▍文章来源于康谋
2026 年8月26‑28日
,
中国汽车测试博览会
于上海世博展览馆圆满落幕。
康谋
携手
姐妹公司虹科电子、德思特、智能互联
共同亮相本次展会,围绕智能驾驶、智驾数据采集、
仿真
测试、数据合规等核心赛道,共探汽车智能化前沿技术创新与工程化落地路径。
本次展会上康谋集中展出
自动驾驶
多源数据采集方案、
ai
Sim
高保真仿真平台、Brigh
te
rAI 数据合规匿名化方案、
ROS2
小车虚实联动验证方案
,与到场来宾深入技术探讨,挖掘产业合作新机遇。
展位现场回顾
本次康谋展位整体围绕
实车数采演示区、自动驾驶仿真测试区、数据合规展示区
三大板块进行布局,以
实车、样机、互动演示
相结合的方式,全方位展示智驾全链路技术能力。
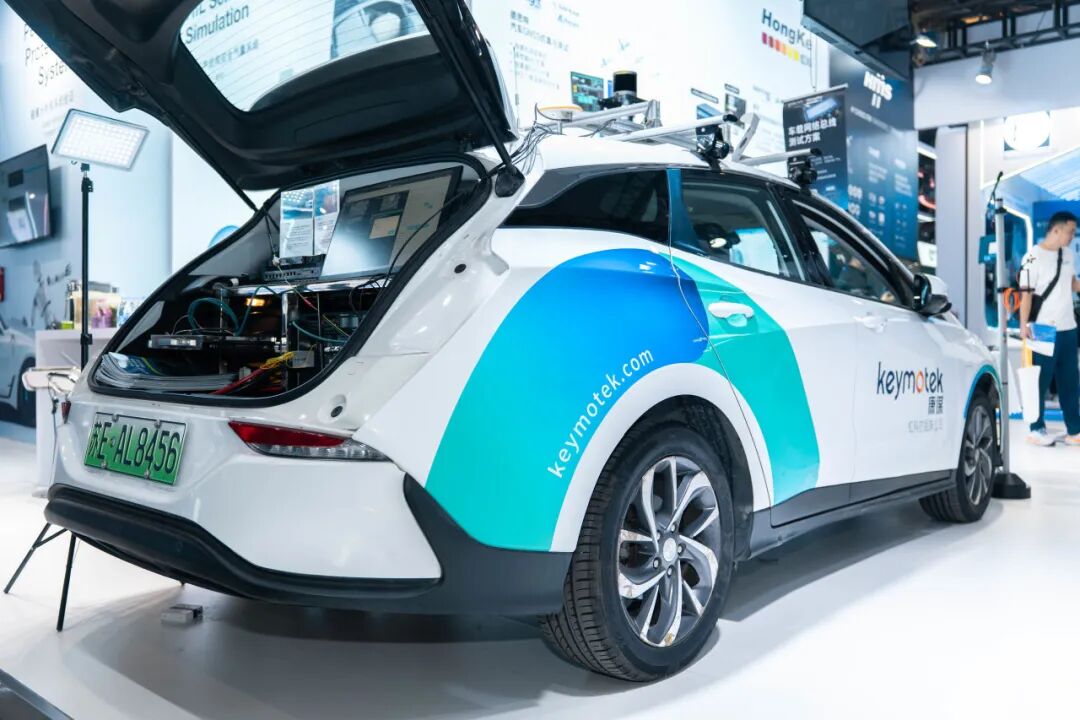
实车数采演示区
康谋智驾数采实车搭载激光雷达、多组相机、
毫米波雷达
、GNSS‑RTK、IMU 惯导全套智驾
传感器
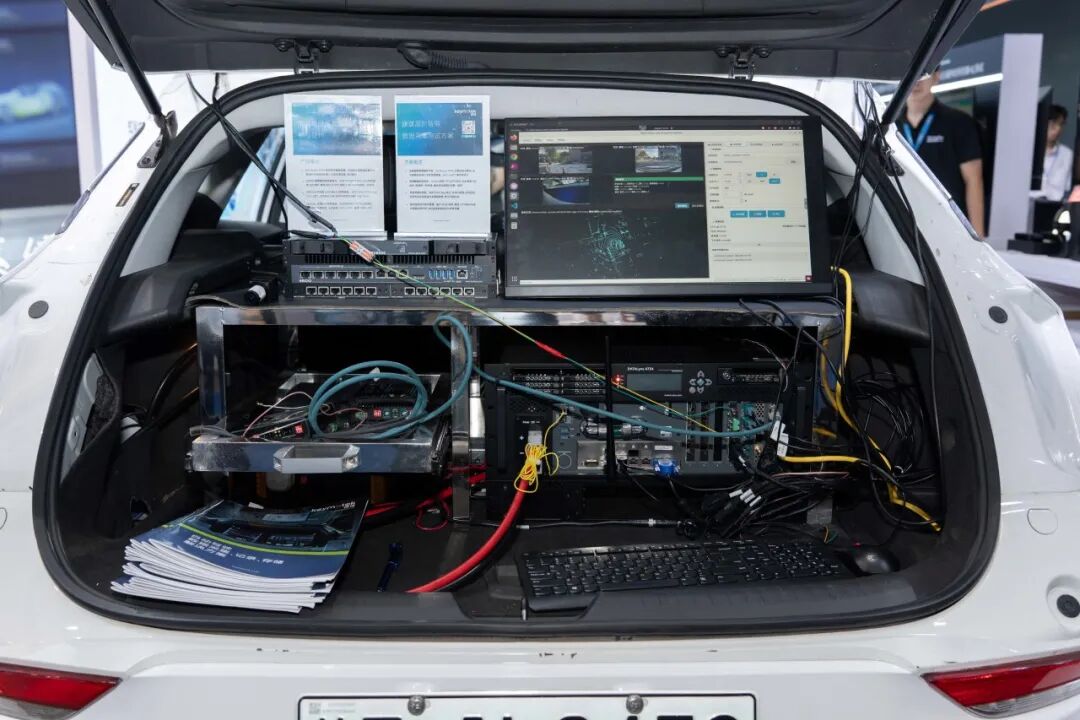
。后备厢部署 ATX4 工控机与国产域控硬件,现场展示
工控机旁路方案及国产化域控集成能力
;车内中控屏运行采集标定软件,完整演示多传感器接入、时间同步、状态监控、事件标记全流程,呈现
完整实车采集‑后处理‑仿真对接的业务闭环
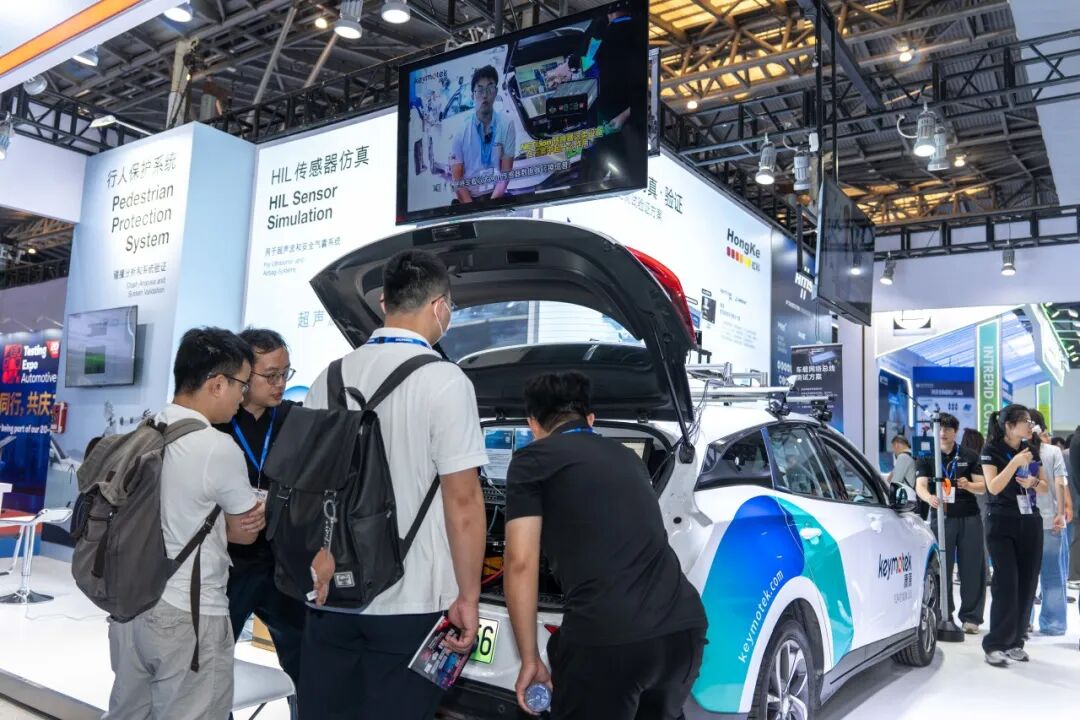
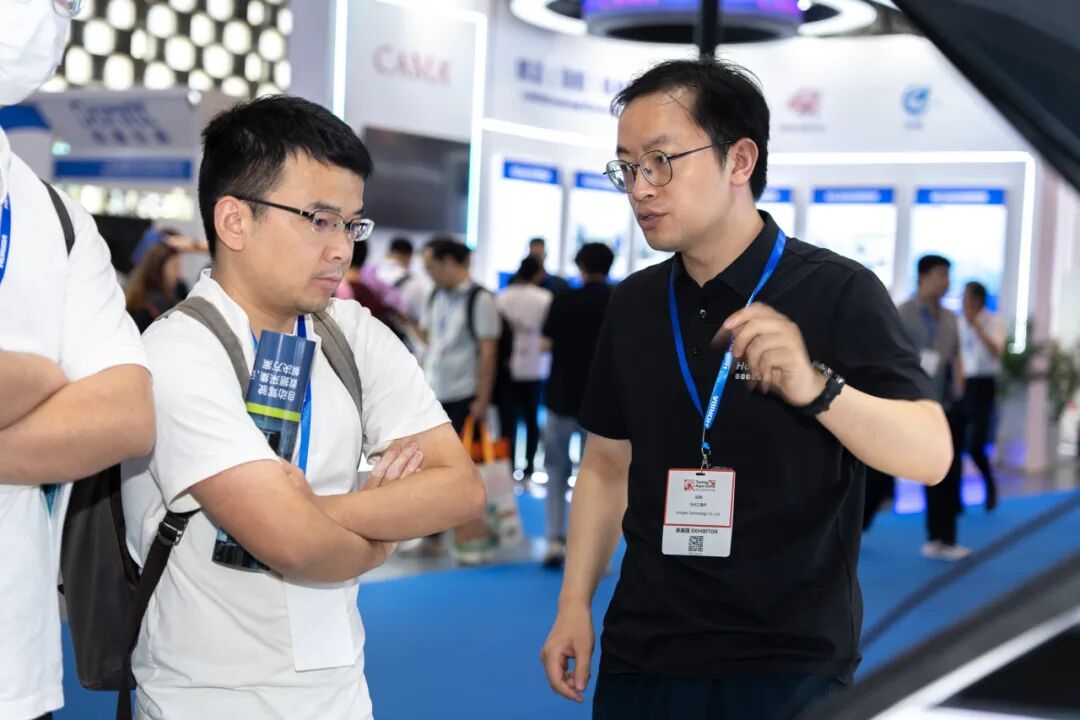
,不少客户驻足围观实车硬件,与技术人员深入探讨数采项目落地问题。
自动驾驶仿真测试区
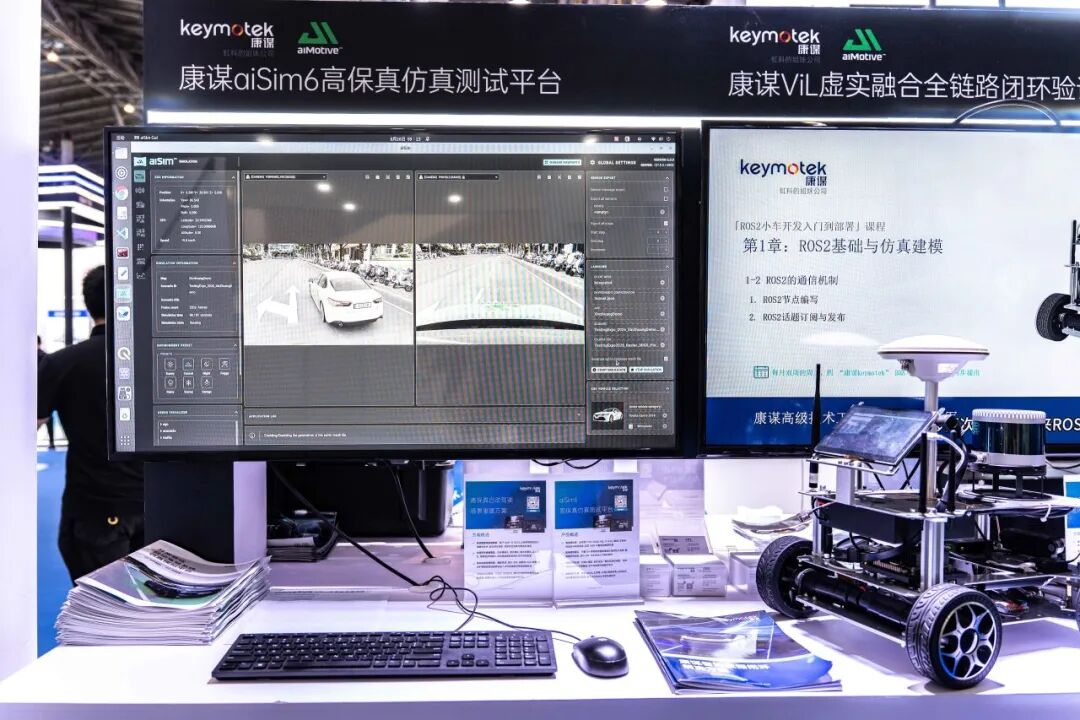
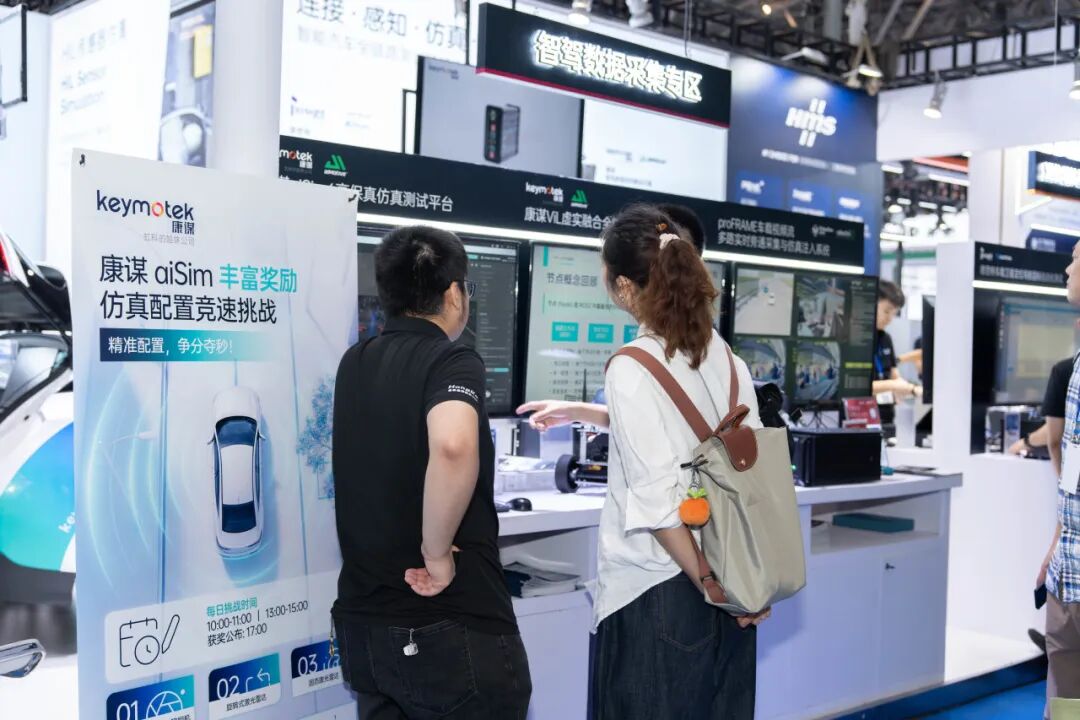
自动驾驶仿真测试区设置两台功能展桌。
第一台展桌搭载高性能工作站,演示
全球首个获得ISO 26262 ASIL-D
认证
的aiSim仿真平台
,观众可在技术人员指导下上手操作,体验 3DGS 重建场景动态光照切换、MCP 自然语言描述生成测试场景、Navier‑Stokes 粒子物理仿真三大核心演示效果,直观感受高保真仿真带来的测试效率提升。
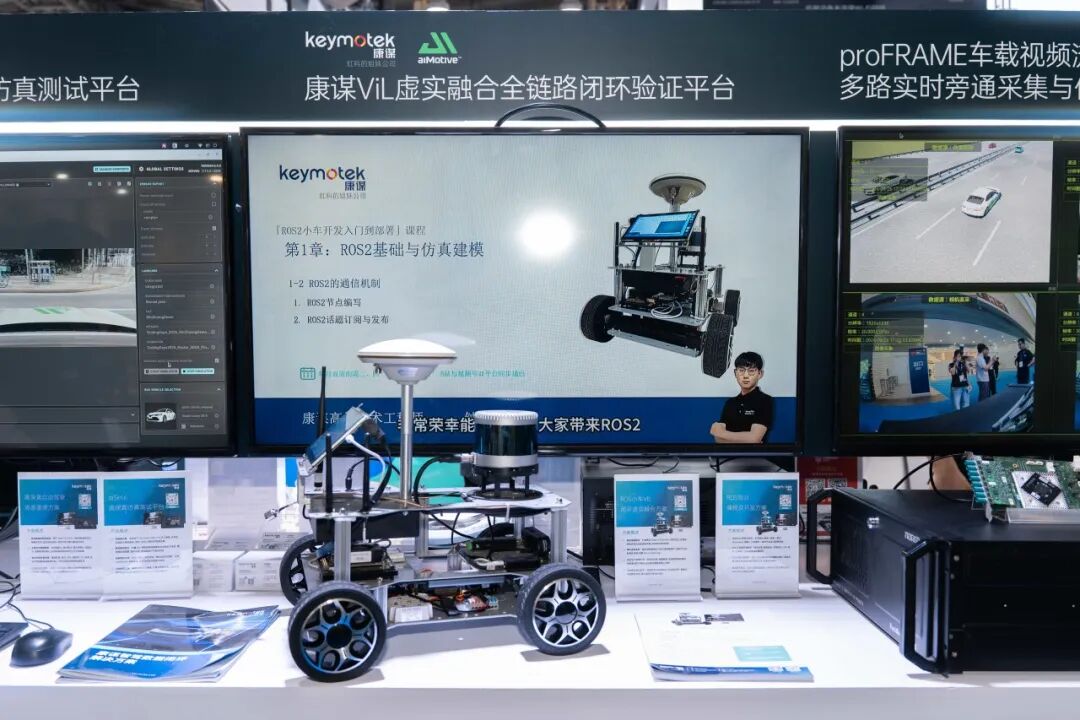
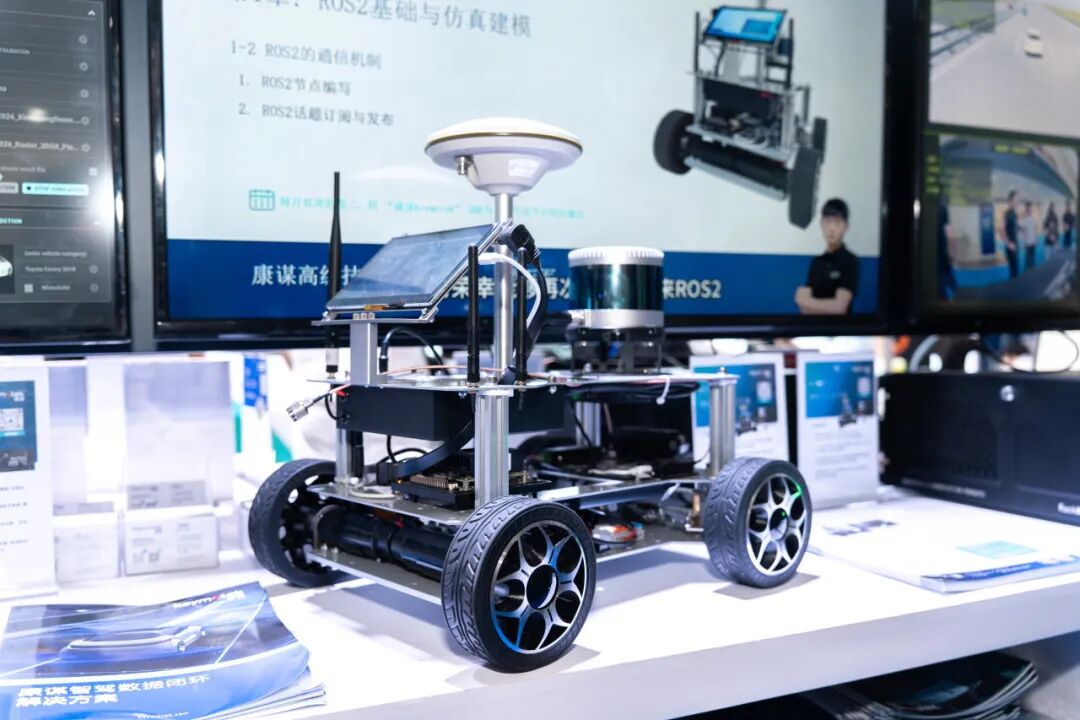
第二台展桌摆放
ROS
2 小车样机,演示
ViL 虚实联动闭环能力
,实物展示仿真平台和实体硬件的数据交互逻辑,配套视频介绍 ROS2 开发培训相关内容。
数据合规展示区
数据合规展示区展出
BrighterAI 匿名化方案
,背墙屏幕实时演示产品 GUI 动态演示画面,针对
行业路测数据隐私处理痛点
,向客户讲解数据匿名化的实际应用价值,解决企业路测数据使用的合规难题。
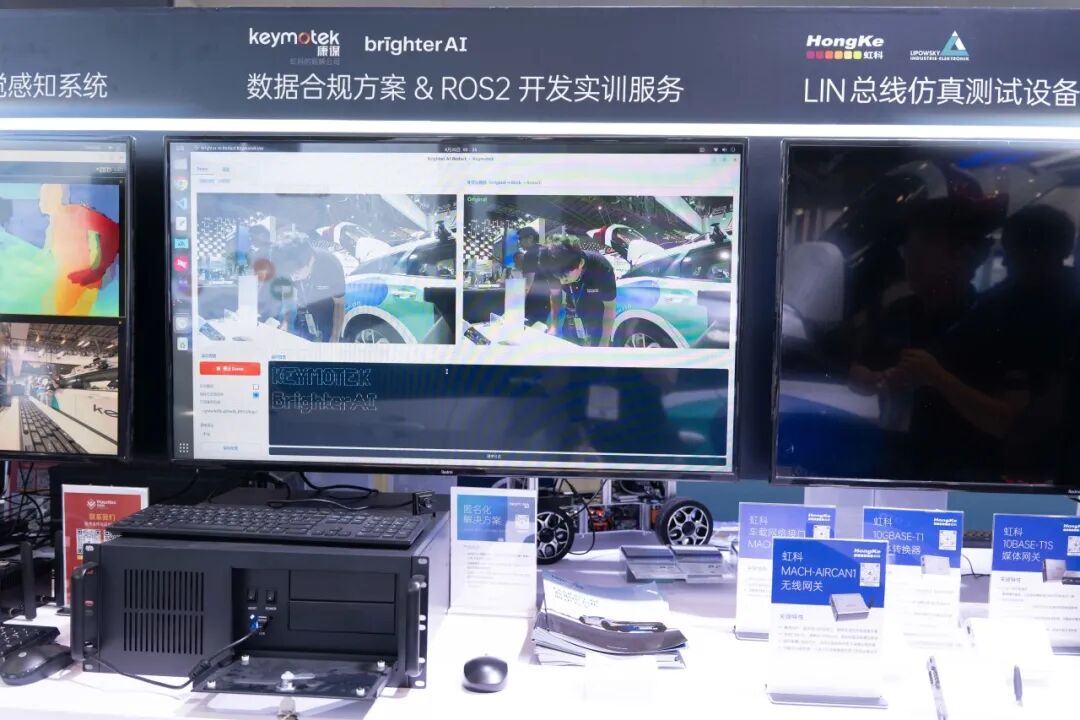
开展三天,展位访客络绎不绝,汇集众多主机厂、
Ti
er1、科研院校的研发工程师,技术团队现场针对客户实际项目疑问逐一解答,开展多场深度
技术交流
,也收获了大量潜在合作对接意向。
现场Q&A解答
Q
“数采车 + 采集数据制作场景素材” 端到端方式是如何实现的?
A
主要通过“硬件采集→数据处理→素材生成→价值验证” 四步闭环实现。
首先,通过数采车搭载 LiDAR、摄像头、GNSS+IMU等传感器采集原始数据,包括道路环境、交通目标、车辆状态及
高精度
定位数据;
其次,对原始数据清洗去噪、多传感器时间同步与模态融合(如点云 + 图像互补),并标注语义信息(如目标框);随后,基于处理后的数据,输出高精地图(OpenDRIVE 格式)、仿真场景(对接 Pres
can
等平台)、AI 训练数据(COCO/KITTI 格式)等;
最后,从精度、实用性、降本提效等维度验证,确保素材满足业务需求。
Q
这套数采方案适配什么车型?支持国产域控吗?
A
我们既支持改装乘用车做数采车,也可对接各类自研 / 国产域控,本次展会重点展示国产域控集成与工控机旁路两种模式。旁路方案不用改动原车域控,直接旁路抓取原始传感器数据;也可以对接国产域控做深度集成,适配主机厂、Tier1 不同的项目改造需求。
Q
采集完的数据怎么流转,可以直接对接仿真吗?
A
采集后的数据可以直接做标定、匿名脱敏处理,之后导入 aiSim 仿真平台做场景重建,真正打通采集到仿真的闭环,不用做多轮繁琐的数据格式转换。
Q
康谋aiSim的3DGS场景仿真到底是怎么样的一个流程?
A
首先,通过一个包含了360度环视布局相机组、旋转式激光雷达等传感器的数采车在一片区域往复驾驶,采集该区域的图像、点云等传感器数据;
随后,将这些传感器数据导入aiData工具链进行训练,离线生成改进的3DGS地图;而后将该地图导入aiSim
仿真器
,并在其基础上设计AimSCENARIO或OpenSCENARIO;
最后,选定仿真传感器配置文件、环境配置文件进行仿真。
Q
3DGS 动态光照,对原始采集的数据有什么要求?
A
基于 3DGS 重建好的场景即可,不需要重复上路跑多遍采集不同光照。一份重建场景,在软件内部就能切换正午、黄昏、夜晚灯光效果,大幅减少实车采集成本。
Q
aiSim 可以做硬件在环、实车虚实联动吗?
A
可以。既可以纯软件仿真,也能和 ROS2 小车、实车设备联动,实现 ViL 虚实闭环验证,把仿真场景下发给实体硬件做
算法
验证。
Q
Brighter AI能不能做所有数据的匿名化,图像、点云等?
A
Brighter AI暂时只能做到车端/私有云/公有云的图像数据匿名化,不支持点云的匿名化。
Q
Brighter AI的匿名化和打码的区别在哪里?有什么用?
A
深度自然匿名化(DNAT)技术可以在匿名化的同时实现原有面部特征的保留,用于后续的算法训练。原厂曾做过一个实验,在一个“通过上传的人脸查询该人公共信息”的网站中,上传一个人的原始照片与DNAT后的照片,前者在该网站上能够被正常查询到,但后者就无法查询,可见DNAT对个人信息能够起到很好的保护作用,提高数据合规性。
Q
Bright AI能不能支持在数据采集的过程中直接进行匿名化?或者在数据采集完之后集中匿名化?
A
可以的,目前看到的是通过ATX4来采集数据的过程中,可以直接将我们的原始数据转换成我们匿名化的数据,这样能够降低我们的工作内容和提高效率。
Q
ROS2 小车主要用来做什么?可以直接拿来做项目测试吗?
A
主要是算法原型验证、虚实联动演示,适合前期方案验证、技术预研;不替代实车测试,很适合研发团队快速调算法,也适合院校做科研验证。
Q
整套数采 + aiSim 一体化方案,是整套打包,还是可以分开采购?
A
方案支持灵活选型,数采、仿真、数据合规模块既可以整套闭环采购,也可以单独选型,对接客户现有工具链,适配不同团队预算与项目现状。
结语
上海汽车测试展已圆满落下帷幕,非常感谢每一位莅临康谋展位交流的行业伙伴。本次展会,康谋通过实车、样机互动的形式,把
实车数采、仿真测试、数据合规、虚实闭环的完整技术能力
直观呈现给行业客户。
展会的结束是技术交流的新起点,后续康谋也将
持续打磨自动驾驶全链路技术方案,持续聚焦行业真实落地痛点,赋能汽车智能化产业发展
。期待未来与更多行业伙伴携手,共同探索智能驾驶技术创新与商业化落地。如果您有相关项目需求,欢迎随时和我们取得联系。
测试
测试
+关注
关注
9
文章
6873
浏览量
133521
智能驾驶
智能驾驶
+关注
关注
5
文章
3152
浏览量
51914
激光雷达
激光雷达
+关注
关注
987
文章
4754
浏览量
198929


